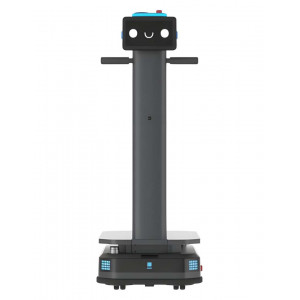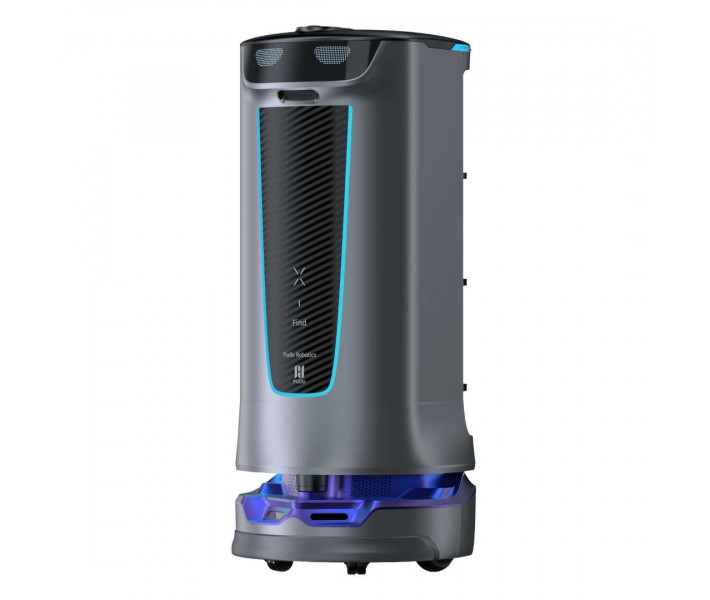
- Disponibilidade: Em stock
- Código do produto: 920372000001147378
- Peso bruto: 90.00kg
- SKU: 10050-000069

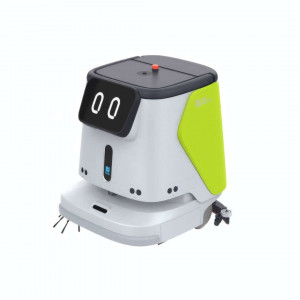
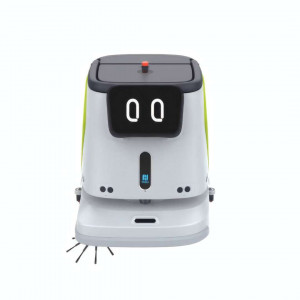
O PUDU HolaBot é um robô de serviço autónomo concebido para tarefas de entrega de elevado volume em hotelaria, saúde e retalho. Pesa 55 kg e tem 1228 mm de altura, construído em torno de quatro tabuleiros ajustáveis em altura. A navegação SLAM a laser e visual guia-o através de pisos movimentados sem pilotagem manual. Esta plataforma robusta gere logística bidirecional que robôs de entrega mais ligeiros não conseguem gerir por si só.
| Especificação | Porque é importante |
|---|---|
| Capacidade de carga total: 60 kg (15 kg por tabuleiro × 4) | Permite ao robô transportar um conjunto completo de pratos ou várias encomendas numa única viagem, reduzindo as deslocações entre a cozinha e a sala. |
| Tecnologia de navegação: SLAM integrado a laser + visual | Combina dados de LiDAR e câmara de profundidade para que o robô contorne obstáculos sem necessitar de novas marcações no piso a cada alteração de layout. |
| Autonomia da bateria: 12 h (sem carga), pack substituível de 25,6 Ah | Um pack de reserva carregado mantém o robô a trabalhar durante um turno completo sem esperar por uma estação de carregamento. |
| Velocidade de cruzeiro: 0,5–1,2 m/s (ajustável) | Os operadores ajustam a velocidade para corredores estreitos ou salas de refeições abertas, equilibrando produtividade e estabilidade. |
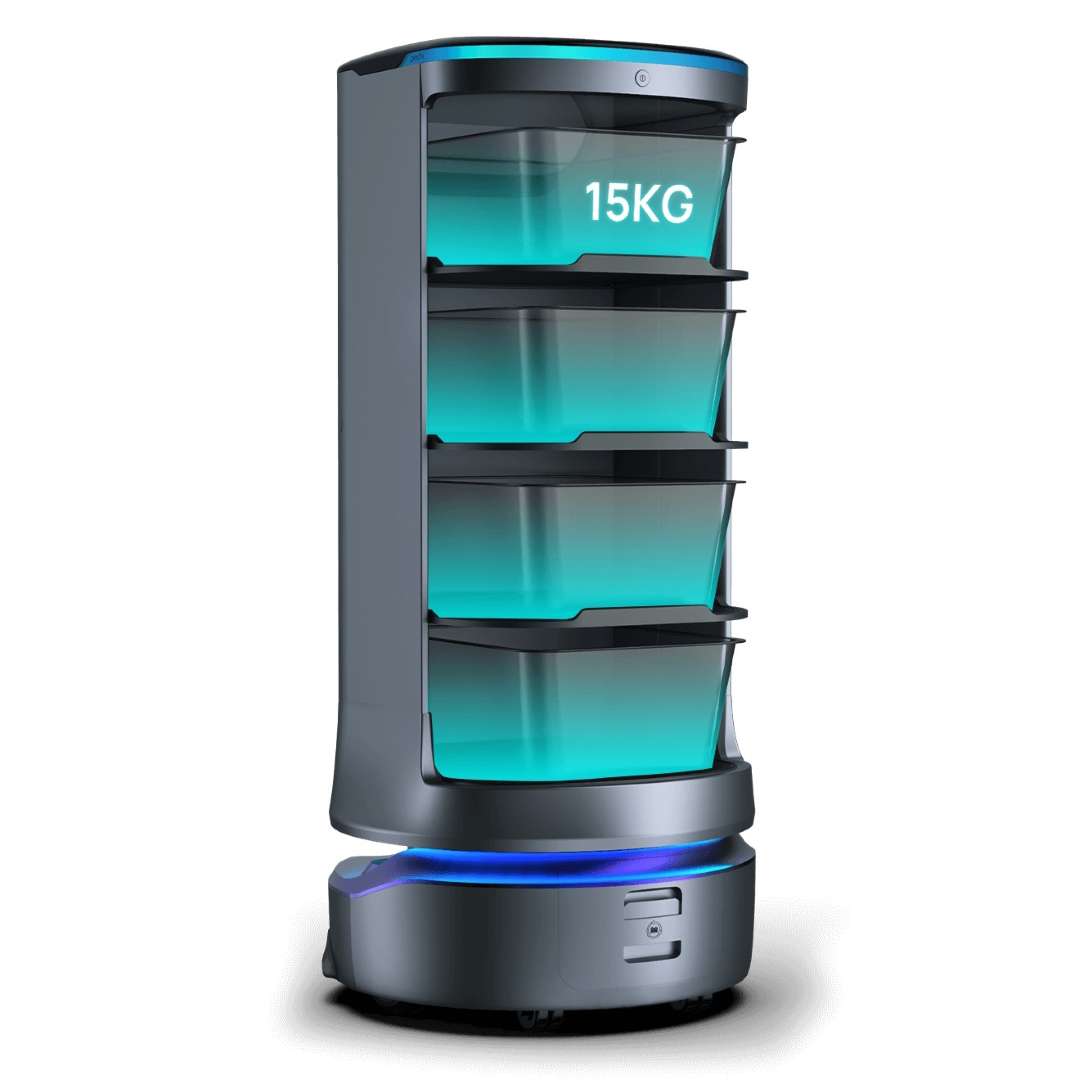
- Quatro tabuleiros ajustáveis em altura (120 L no total): copos altos cabem no espaço superior mais alto, enquanto os três tabuleiros inferiores maximizam a capacidade de empilhamento para pratos e recipientes.
- Base de suspensão acoplada: absorve impactos de soleiras até 7 mm, protegendo os tabuleiros carregados de tombar ou derramar.
- Cinco canais de chamada independentes: a equipa chama o robô a partir de um smartwatch, pager, toque NFC ou sinalizador sonoro, sem necessidade de reciclar as equipas de sala.
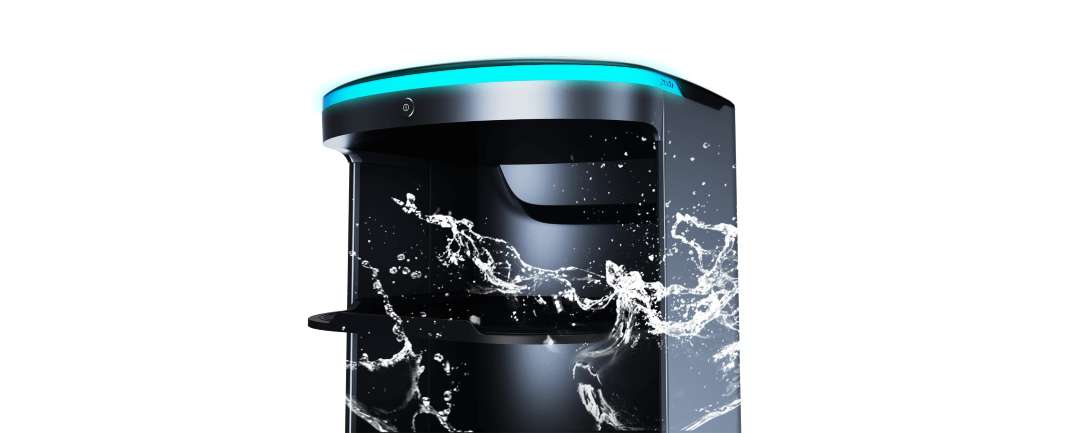
- Cabina interior lavável: apoios de silicone nos tabuleiros e um compartimento vedado permitem à equipa remover derrames sem arriscar a eletrónica de bordo.
Construção e Hardware
O corpo fechado do HolaBot alberga um compartimento de 120 L dividido em quatro tabuleiros, cada um com 390 × 360 mm. Numa superfície plana, cada tabuleiro suporta 15 kg; ao atravessar uma soleira de 5 mm, a carga segura desce para 10 kg por tabuleiro. O espaçamento entre tabuleiros é assimétrico de forma intencional: o vão superior mede 216 mm, enquanto os três vãos inferiores ficam em 184 mm cada, deixando espaço para recipientes de serviço altos na parte superior e maximizando o volume na parte inferior. A estrutura combina liga de alumínio de grau aeronáutico com painéis em ABS, mantendo o chassis rígido e resistente à corrosão com um peso total controlado de 55 kg.
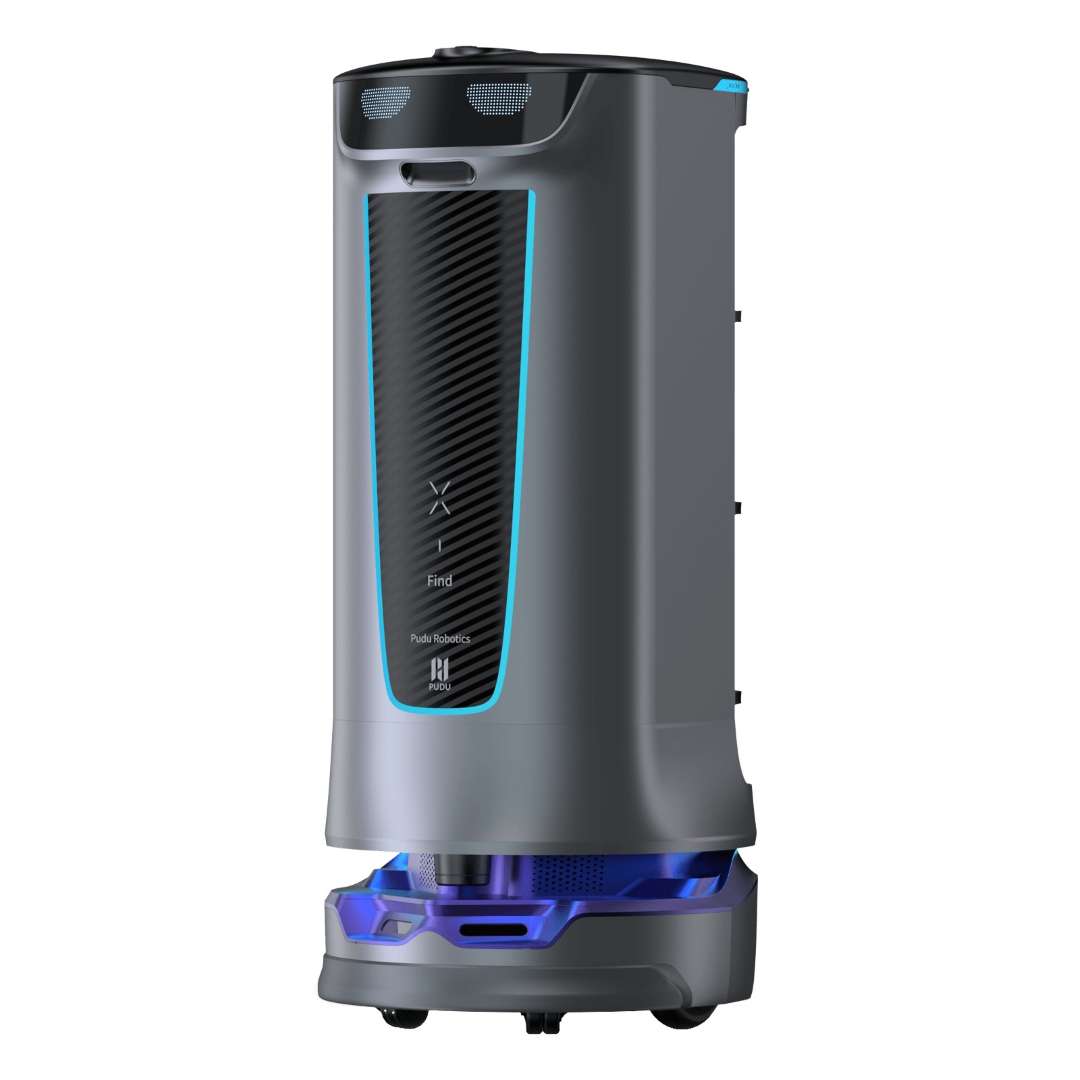
A fascia frontal combina sensores de visão em profundidade no topo com um painel com textura em fibra de carbono e uma faixa de acentuação LED ciano, conferindo ao robô uma silhueta deliberada, mas não intrusiva, em salas de jantar ou corredores clínicos.
Software e Automação
Quatro modos de tarefa são selecionáveis diretamente no ecrã tátil LCD Android de 10,1". O modo de entrega distribui pratos por várias mesas numa única viagem, planeando automaticamente o percurso mais curto. O modo de recolha inverte o fluxo, visitando até 20 pontos de recolha e consolidando os itens numa única estação de retorno. O modo de cruzeiro faz circular o robô por um percurso predefinido em intervalos programados, adequado para linhas de bufete ou estações de reabastecimento em retalho. O modo direto envia o robô para um único destino e estaciona à chegada, sem viagem de retorno automática.
Abaixo da demonstração, cinco canais de chamada independentes permitem à equipa chamar o robô da forma que melhor se adapta ao seu fluxo de trabalho: smartwatch através da aplicação Pudu, a consola digital Pudulink, um pager com módulo Lora, um toque de cartão NFC e um sinalizador sonoro. O modelo com pager é especialmente adequado a locais de maior dimensão, pois basta pressionar um botão para despachar o robô sem qualquer interação com o ecrã.
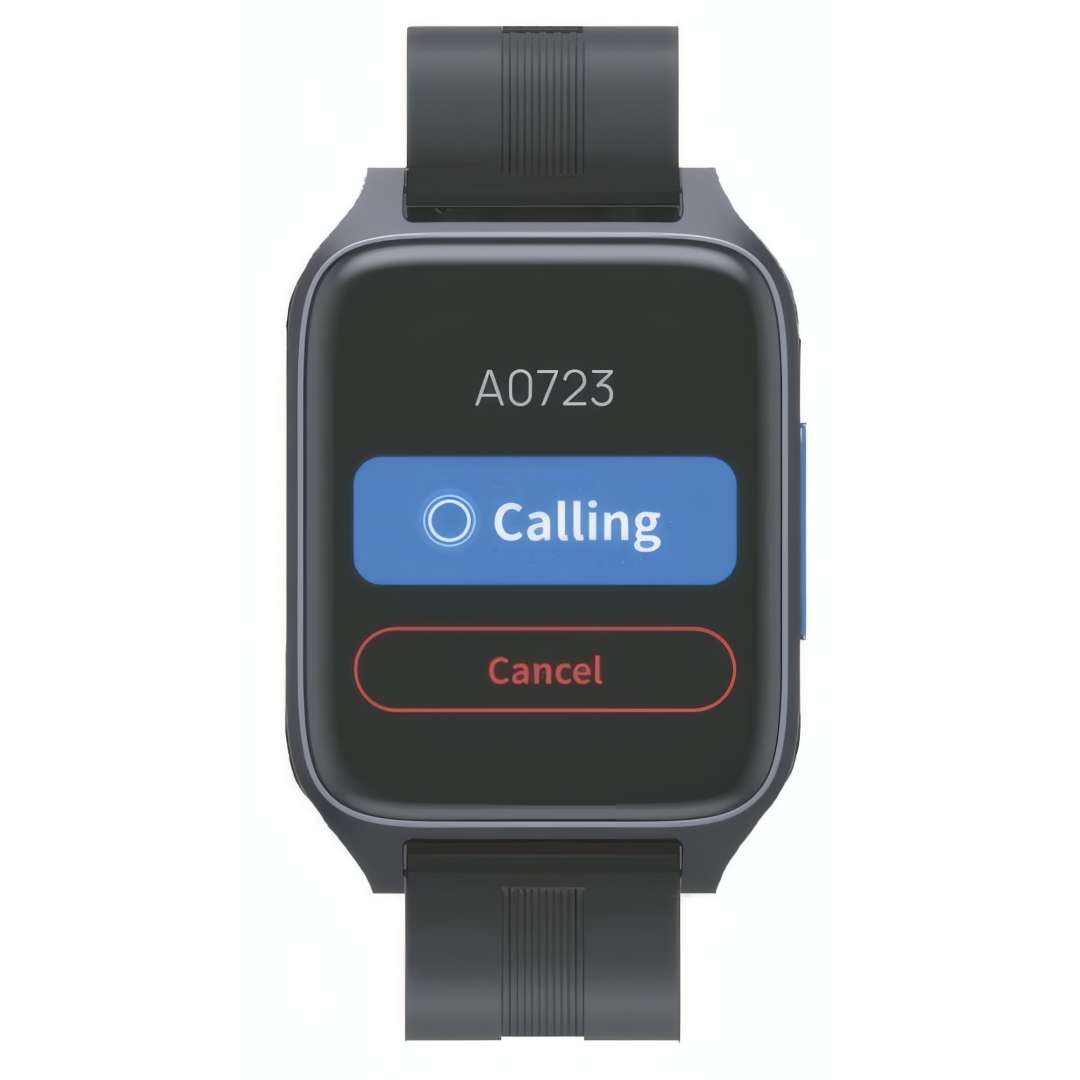
A gestão da frota é feita através do serviço PUDU Cloud, e as atualizações over-the-air instalam-se automaticamente quando a carga da bateria é superior a 20 %, evitando instalações de firmware interrompidas a meio do turno.
Tecnologia de Navegação e Interação
Fusão de Sensores SLAM
A precisão de navegação é o parâmetro operacional mais crítico para um robô de serviço. O HolaBot combina um sensor LiDAR personalizado (campo de visão horizontal de 220°, montado a 0,21 m do piso) com duas câmaras de profundidade RGB-D — uma unidade superior a 1 m para obstáculos ao nível do tronco e da cabeça, e uma unidade inferior a 0,12 m para deteção de degraus e obstáculos baixos. Esta fusão suporta uma largura mínima transitável de corredor de apenas 70 cm e oferece três métodos de mapeamento: apenas por marcadores, apenas por laser, ou uma abordagem combinada de marcadores mais laser, escolhida por local.
Controlo sem Toque Air Motion
Onde os protocolos de higiene desencorajam o contacto com o ecrã tátil — salas de operações, corredores de preparação de alimentos, alas de isolamento — o sistema Air Motion permite o controlo por gestos. Um sensor de infravermelhos no topo deteta a proximidade da mão e gestos predefinidos sem qualquer contacto físico com o ecrã. O rastreio sonoro complementa esta funcionalidade, orientando o robô em direção a uma fonte de voz, permitindo que instruções verbais redirecionem a sua próxima ação.
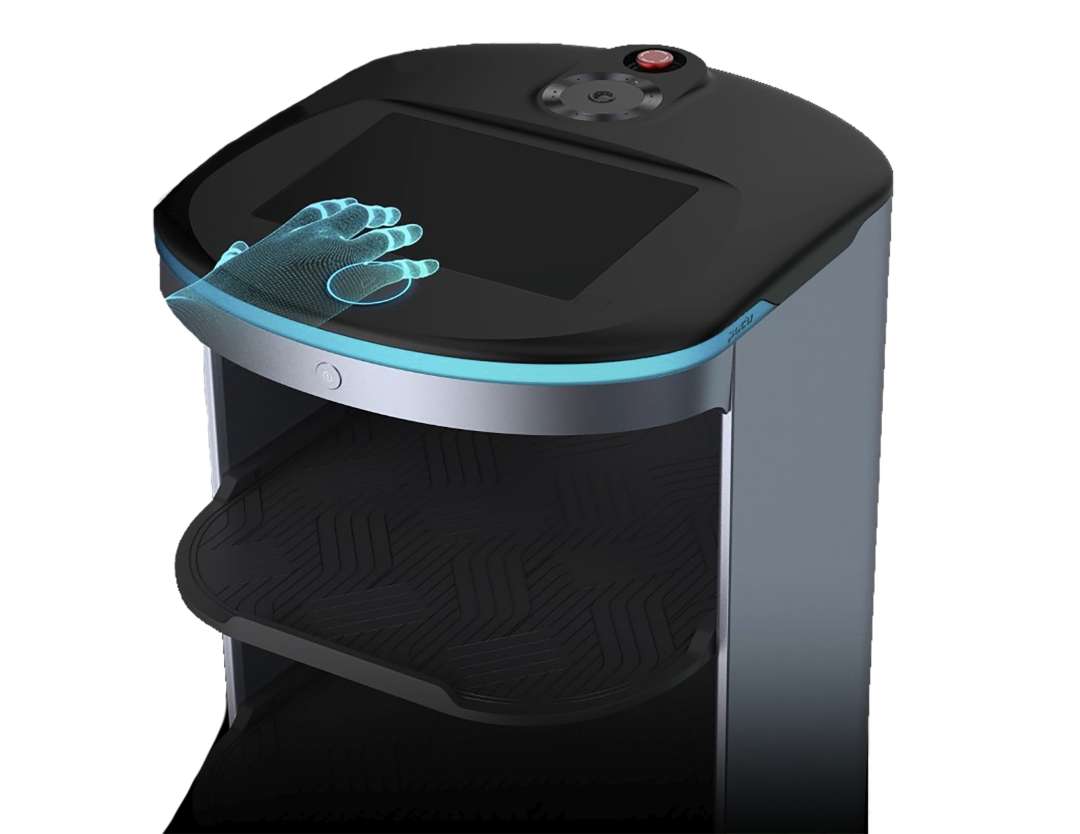
O vídeo de demonstração abaixo percorre sequencialmente os fluxos de trabalho de entrega, recolha e chamada por pager.
Segurança e Proteção Estrutural
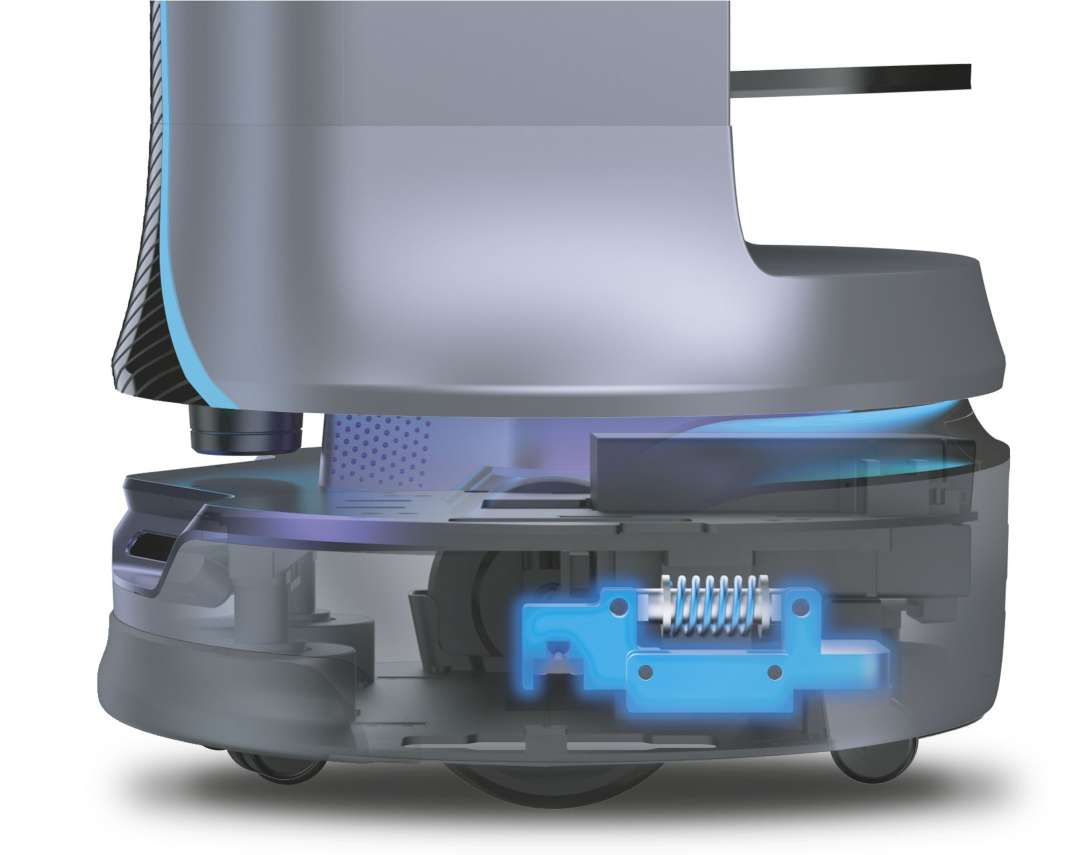
Um mecanismo de suspensão acoplado nivela automaticamente o chassis em juntas de piso, soleiras de portas e transições de revestimento suave. Supera obstáculos até 7 mm de altura e inclinações até 5°. O acoplamento com mola absorve ativamente microimpactos antes de estes chegarem à pilha de tabuleiros — a 15 kg por tabuleiro, essa amortização é a diferença entre louça intacta e um incidente de quebra.
A cabina interior foi concebida para ser lavada diretamente — os líquidos derramados dos tabuleiros carregados não chegam à eletrónica. Os apoios de silicone dos tabuleiros resistem a manchas de óleo e limpam-se com água simples, e a manutenção semanal limita-se a limpar rodas, tabuleiros e superfícies dos sensores com um pano.
Aplicações
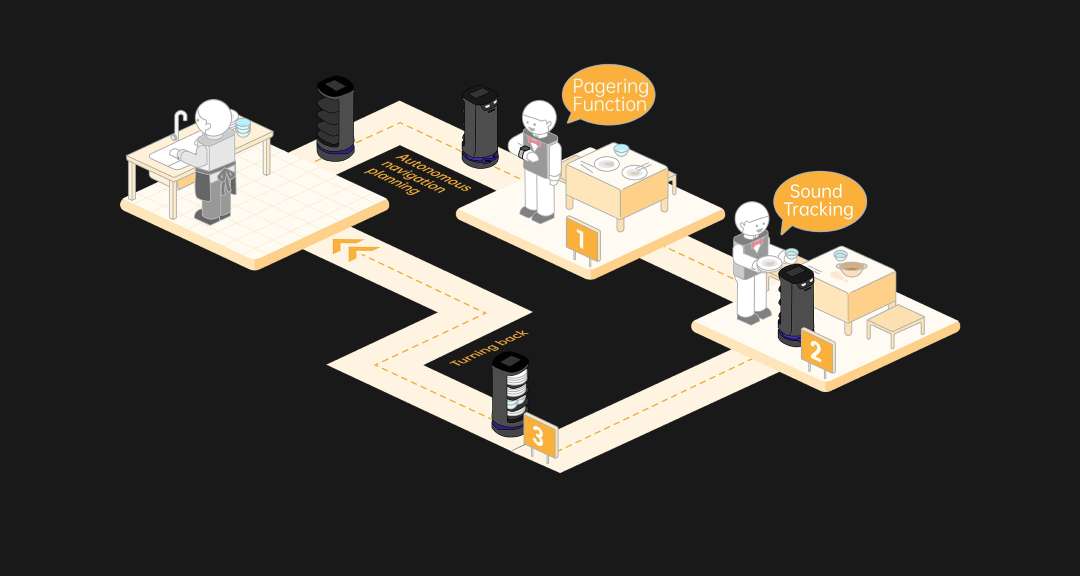
- Restaurantes e estabelecimentos de hotelaria: o modo de entrega despacha encomendas para várias mesas numa única viagem, enquanto o modo de recolha consolida a loiça sujeira de até 20 pontos até à estação de lavagem.
O diagrama de fluxo de trabalho abaixo traça exatamente esse percurso de recolha através de uma sala de refeições.
- Hotéis: o modo de cruzeiro faz circular o robô entre o lobby e estações de piso em intervalos programados, apoiando percursos de amenities ou de bagagem sem escoltas dedicadas de pessoal.
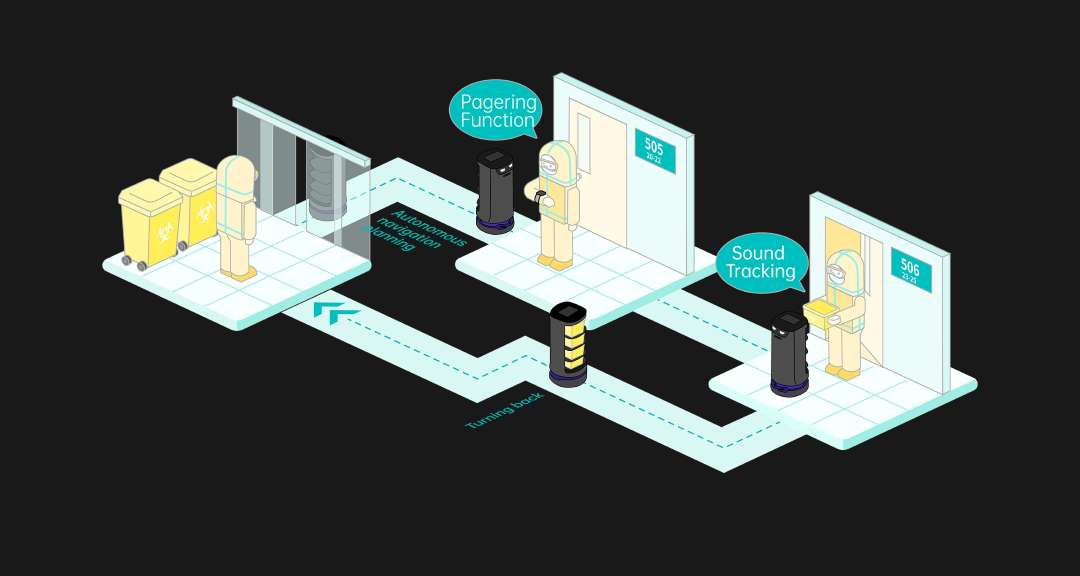
- Instalações de saúde: o canal de chamada por pager e o controlo sem toque Air Motion são adequados a corredores e enfermarias onde o contacto manual com ecrãs partilhados é restrito.
O diagrama de corredor abaixo mostra esse mesmo despacho acionado por pager num ambiente hospitalar.
- Retalho e centros comerciais: o modo direto encaminha o robô para um ponto promocional fixo ou área de caixa, estacionando aí sem necessidade de configuração de viagem de retorno.
- Empresas e locais de exposição: os canais de chamada NFC e Pudulink permitem à equipa solicitar o robô a partir de uma consola fixa, sem necessidade de dispositivos vestíveis individuais.
Conteúdo da Caixa
- Robô de serviço PUDU HolaBot (totalmente montado)
- Bateria inteligente substituível de 25,6 Ah (instalada)
- Cabo de carregamento e adaptador AC (29,4 V / 8 A)
- Guia de Início Rápido e Manual de Operação
Especificações técnicas do PUDU HolaBot
Dimensões Mecânicas
| Parâmetro | Valor |
| Dimensões Gerais (C × L × A) | 542 × 534 × 1228 mm |
| Peso Total | 55 kg |
| Material Geral | ABS / Liga de alumínio de grau aeronáutico |
| Largura Mínima de Passagem | 70 cm |
| Largura Mínima de Viragem | 70 cm |
| Altura Máxima de Obstáculo Superável | 7 mm |
| Ângulo Máximo de Subida | 5° |
Tabuleiros e Capacidade de Carga
| Parâmetro | Valor |
| Número de Tabuleiros | 4 |
| Tamanho do Tabuleiro | 390 × 360 mm |
| Volume do Compartimento Interno | 120 L |
| Espaçamento entre Tabuleiros (de cima para baixo) | 216 mm, 184 mm, 184 mm, 184 mm |
| Carga por Tabuleiro — Superfície Plana | 15 kg |
| Carga por Tabuleiro — Atravessando 5 mm de Altura | 10 kg |
| Capacidade de Carga Total | 60 kg |
| Ajustabilidade do Tabuleiro | Sim — ajustável em altura |
Tração e Locomoção
| Parâmetro | Valor |
| Velocidade de Cruzeiro | 0,5–1,2 m/s (ajustável) |
| Sistema de Suspensão | Suspensão acoplada com mola (autonivelamento) |
Navegação e Sensores
| Parâmetro | Valor |
| Método de Navegação | Posicionamento SLAM integrado a laser + visual |
| Métodos de Mapeamento | Marcador, Laser, Marcador + Laser |
| Posição do LiDAR | 0,21 m do piso — FOV 220° |
| Posição da Câmara RGB-D Superior | 1,0 m do piso (Astra mini: H 58°, V 45° / HP60: H 74°, V 59°) |
| Posição da Câmara RGB-D Inferior | 0,12 m do piso (D430: H 85°, V 58° / Dabai: H 65°, V 45°) |
| Sensor de Gestos Infravermelhos | Sim — interação sem toque Air Motion |
Computação e Interface
| Parâmetro | Valor |
| Sistema Operativo | Android |
| Ecrã | Ecrã LCD de 10,1" |
| Ecrã de Matriz de Pontos | Sim — expressões de estado animadas |
| Microfone | Kit de matriz circular de 6 microfones |
| Saída de Som | 10 W × 2 estéreo |
| Faixa de Luz | Sim — indicador de estado RGB |
Chamada e Software
| Parâmetro | Valor |
| Métodos de Chamada | Smartwatch, Pudulink, Pager, NFC, Sinalizador |
| Modos de Operação | Entrega, Recolha, Cruzeiro, Direto |
| Máximo de Destinos de Recolha | 20 locais por tarefa |
| Travessia Automática de Portões | Sim |
| Gestão na Cloud | Serviço PUDU Cloud |
| Atualizações OTA | Sim (bateria mínima de 20 % necessária) |
Alimentação e Bateria
| Parâmetro | Valor |
| Tensão de Funcionamento | DC 23–29,4 V |
| Entrada de Alimentação | AC 100–240 V, 50/60 Hz |
| Saída de Alimentação (carregador) | 29,4 V, 8 A |
| Capacidade da Bateria | 25,6 Ah (substituível) |
| Tempo de Carregamento | 4,5 h |
| Autonomia da Bateria | 12 h (sem carga) |
Ambiente de Funcionamento e Armazenamento
| Parâmetro | Valor |
| Temperatura de Funcionamento | 0 °C a 40 °C |
| Humidade de Funcionamento | ≤ 85 % HR |
| Temperatura de Armazenamento | -40 °C a 65 °C |
| Humidade de Armazenamento | ≤ 85 % HR |
Porquê comprar o PUDU HolaBot na EXPERT3D?
A EXPERT3D é especializada em robótica avançada e tecnologia 3D desde 2012. A nossa equipa oferece consultoria técnica pré-venda e apoio na configuração de mapeamento do local antes da implementação. Como representante oficial da PUDU, garantimos 100 % de autenticidade, um preço justo, assistência autorizada e uma garantia oficial. As unidades são enviadas com entrega em toda a Espanha e na UE, com apoio pós-venda e formação de operadores coordenada diretamente com a equipa do fabricante, além de consumíveis como packs de bateria de reserva mantidos disponíveis para uma operação contínua.