- Наявність: У наявності
- Код товару: 920372000001147378
- Вага брутто: 90.00kg
- SKU: 10050-000069

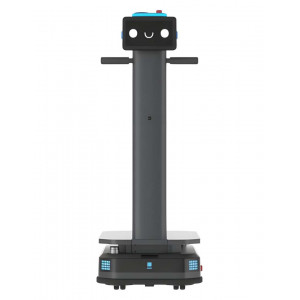
PUDU HolaBot — це автономний сервісний робот, призначений для інтенсивних завдань доставки в закладах гостинності, медичних установах та роздрібній торгівлі. Він вагою 55 кг і висотою 1228 мм, побудований навколо чотирьох регульованих по висоті лотків. Лазерний і візуальний SLAM ведуть його через завантажені приміщення без ручного керування. Ця потужна платформа виконує двонапрямну логістику, з якою легші роботи для доставки не впораються самостійно.
| Характеристика | Чому це важливо |
|---|---|
| Загальна вантажопідйомність: 60 кг (15 кг на лоток × 4) | Дозволяє роботу перенести повний сервіс страв або кілька замовлень за один прохід, скорочуючи кількість поїздок між кухнею та залом. |
| Технологія навігації: лазерний + візуальний інтегрований SLAM | Поєднує дані LiDAR і камери глибини, тож робот об’їжджає перешкоди без потреби наносити нові підлогові маркери після кожної зміни планування. |
| Час роботи від акумулятора: 12 год. (без навантаження), змінний блок 25,6 А·год | Заряджений запасний блок дозволяє роботу працювати всю зміну без очікування на зарядній станції. |
| Швидкість руху: 0,5–1,2 м/с (регулюється) | Оператори налаштовують швидкість під вузькі коридори або відкриті зали, балансуючи продуктивність зі стабільністю. |
- Чотири регульовані по висоті лотки (загальний об’єм 120 л): високий посуд з скла поміщається під більшим верхнім проміжком, тоді як три нижні лотки максимізують місткість для тарілок і контейнерів.
- Зв’язана підвіска: гасить удари від порогів висотою до 7 мм, захищаючи завантажені лотки від перекидання чи розсипання вмісту.
- П’ять незалежних каналів викликів: персонал викликає робота зі смарт-годинника, пейджера, NFC-мітки або звукового сигналізатора без перенавчання команди залу.
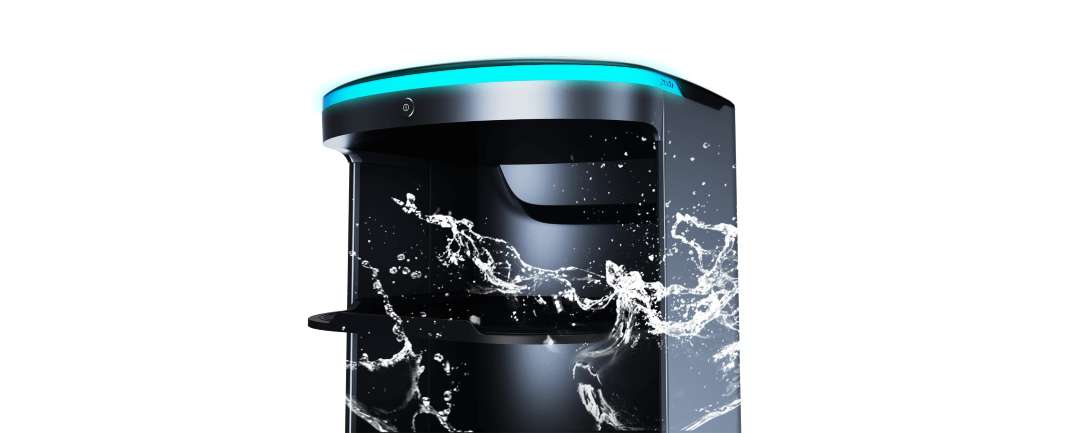
- Кабіна з можливістю миття: силіконові вкладки лотків і герметичний відсік дозволяють персоналу змивати розлиту рідину без ризику для електроніки на борту.
Конструкція та обладнання
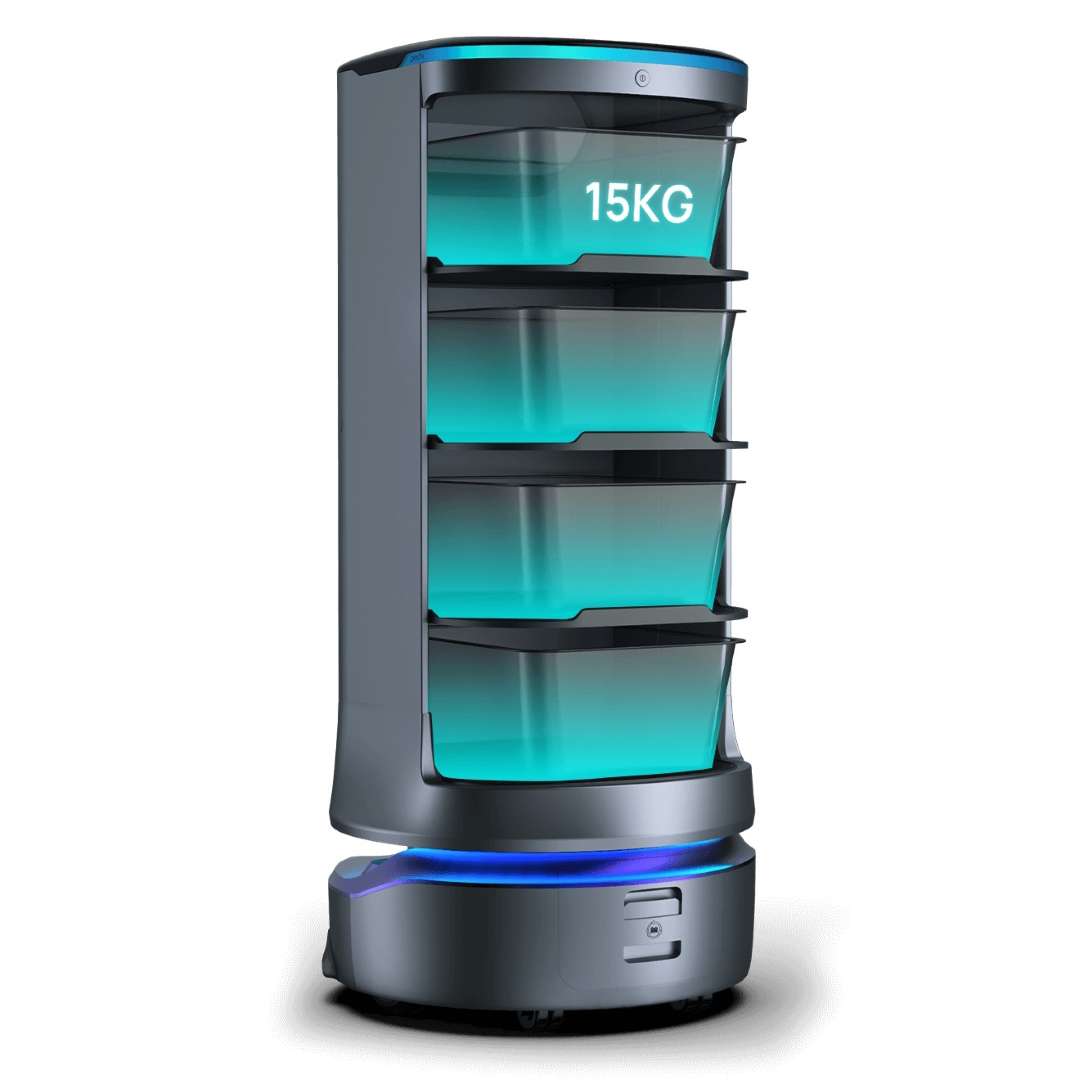
Закритий корпус HolaBot вміщує відсік об’ємом 120 л, розділений на чотири лотки, кожен розміром 390 × 360 мм. На рівній поверхні кожен лоток витримує 15 кг; при перетині порогу висотою 5 мм безпечне навантаження знижується до 10 кг на лоток. Відстань між лотками асиметрична навмисно: верхній проміжок становить 216 мм, а три нижні — по 184 мм кожен, що залишає місце для високого посуду для подачі страв нагорі й максимізує об’єм знизу. Рама поєднує алюмінієвий сплав авіаційного класу з панелями з ABS, зберігаючи жорсткість і корозійну стійкість шасі за прийнятної загальної маси 55 кг.
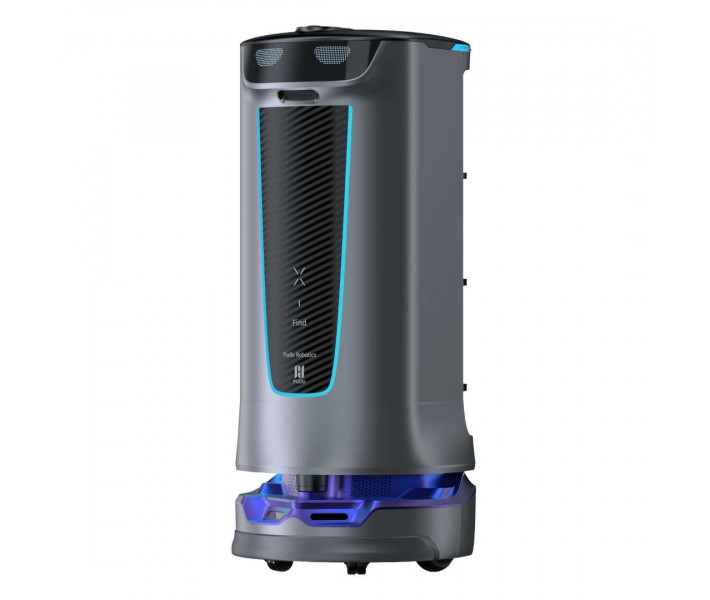
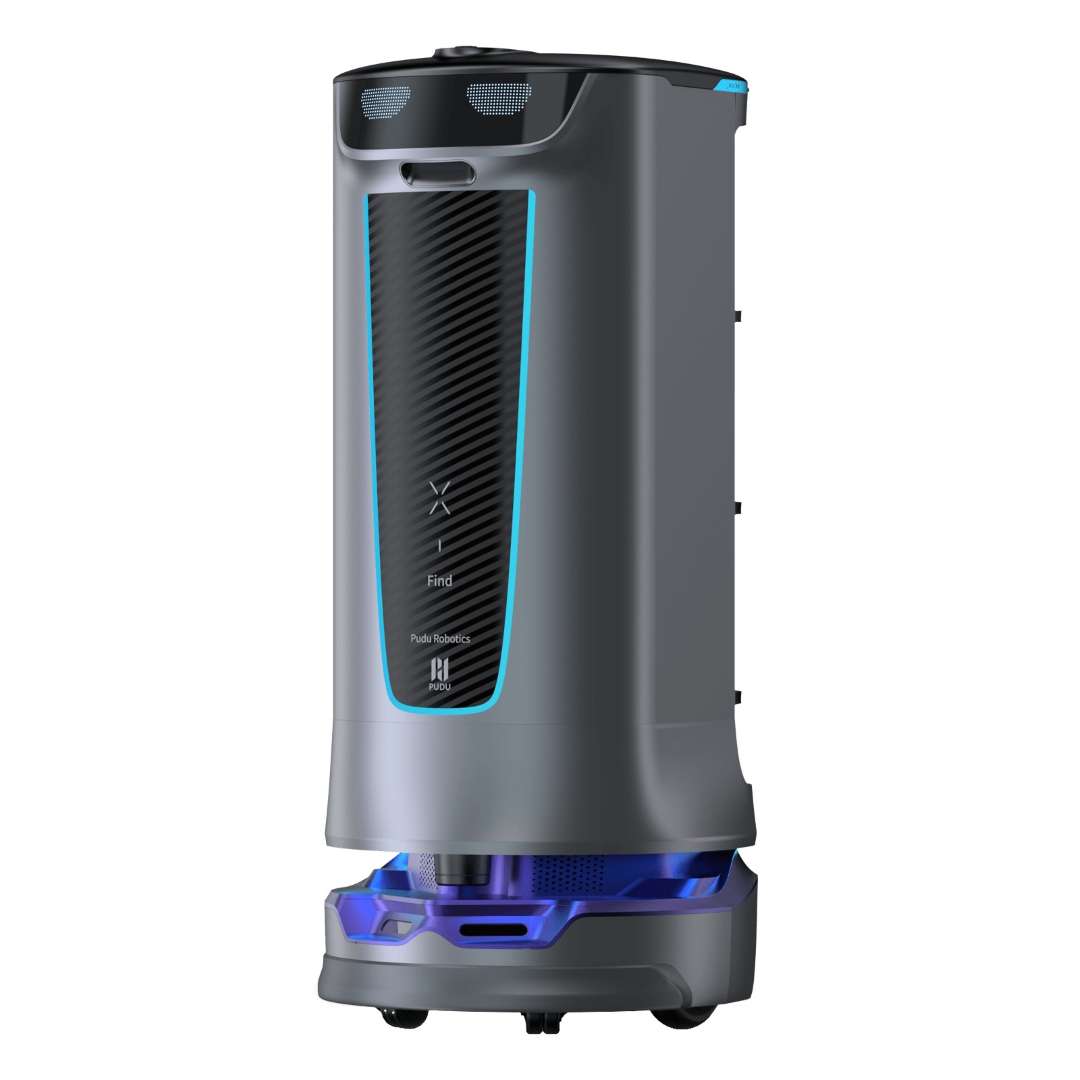
Передня панель поєднує сенсори глибинного зору у верхній частині з панеллю в текстурі карбону та бірюзовою LED-смугою акценту, надаючи роботу виразний, але не нав’язливий силует у залах ресторанів чи медичних коридорах.
ПЗ та автоматизація
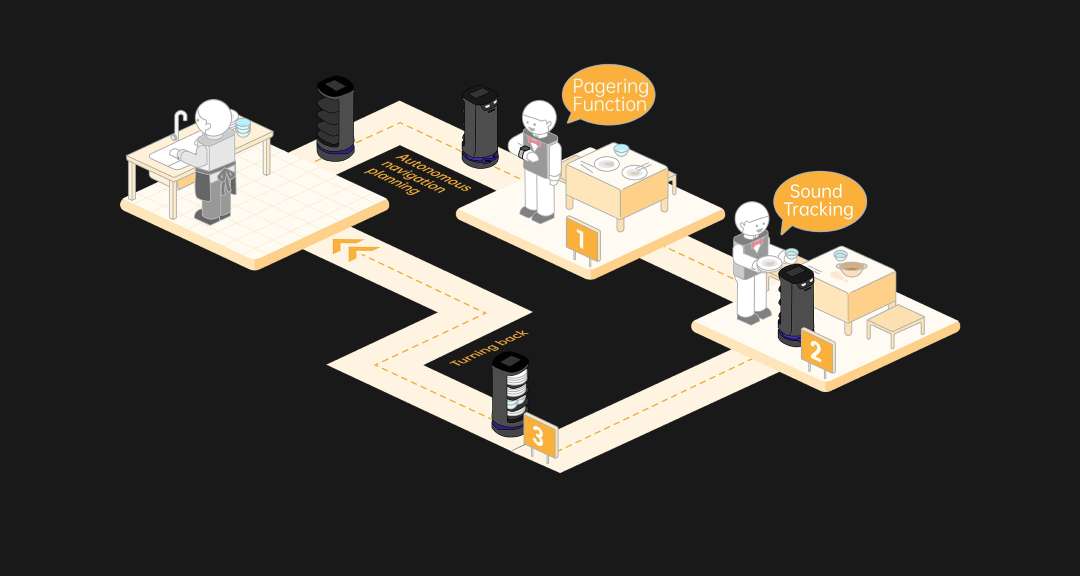
Чотири режими завдань обираються безпосередньо на 10,1-дюймовому Android-сенсорному екрані. Режим доставки надсилає страви на кілька столів за один прохід, автоматично прокладаючи найкоротший маршрут. Режим збору змінює напрямок потоку, відвідуючи до 20 точок збору та об’єднуючи предмети на одній станції повернення. Режим круїзу циркулює робота за заданим маршрутом через визначені інтервали часу, що підходить для буфетних ліній або точок роздрібного обслуговування напоями. Прямий режим надсилає робота до однієї точки призначення й паркує його після прибуття, без автоматичної поїздки назад.
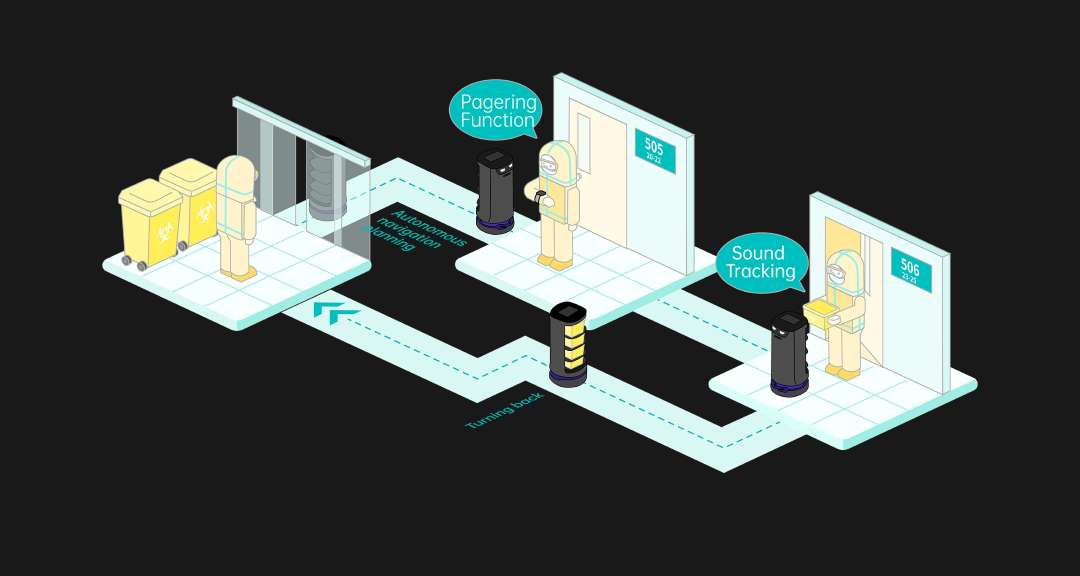
Крім демонстраційного режиму, п’ять незалежних каналів викликів дозволяють персоналу викликати робота так, як зручно для їхньої роботи: через смарт-годинник у застосунку Pudu, цифрову консоль Pudulink, пейджер на модулі Lora, дотик NFC-картки та звуковий сигналізатор. Модель з пейджером особливо добре підходить для великих закладів, оскільки одне натискання кнопки надсилає робота без будь-якої взаємодії з екраном.
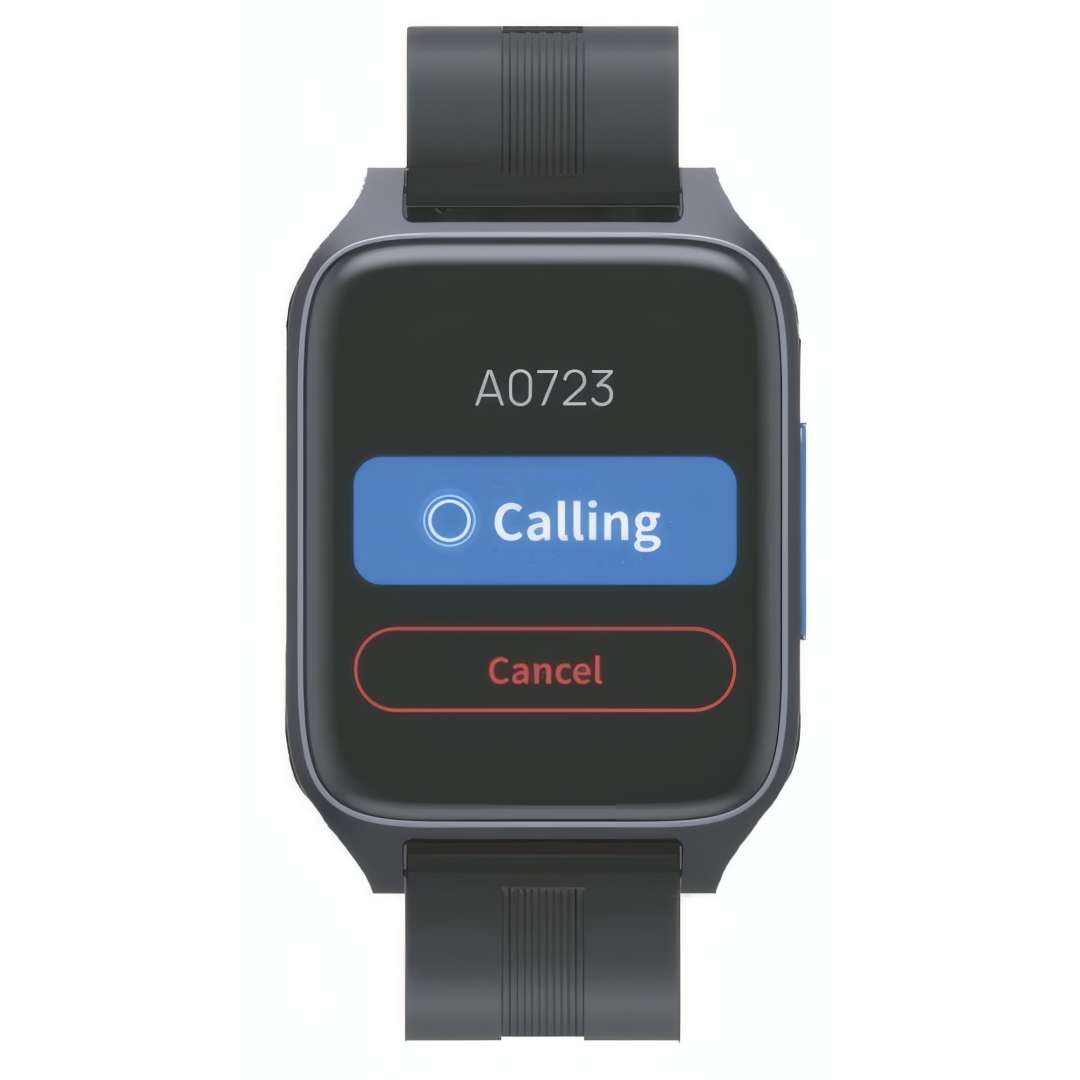
Управління парком роботів здійснюється через сервіс PUDU Cloud, а оновлення прошивки по повітрю встановлюються автоматично, коли заряд акумулятора перевищує 20 %, що запобігає перериванню встановлення прошивки під час зміни.
Технологія навігації та взаємодії
Сенсорне злиття SLAM
Точність навігації — найважливіший операційний параметр для сервісного робота. HolaBot поєднує спеціалізований LiDAR-сенсор (горизонтальне поле огляду 220°, розміщений на висоті 0,21 м від підлоги) з двома камерами глибини RGB-D — верхнім блоком на висоті 1 м для перешкод на рівні торсу й голови та нижнім блоком на висоті 0,12 м для виявлення сходинок і низьких перешкод. Це поєднання забезпечує проходження мінімальним прохідним коридором шириною лише 70 см і пропонує три методи побудови карти: лише за маркерами, лише за лазером або комбінований підхід маркер+лазер, обраний окремо для кожного закладу.
Air Motion — безконтактне керування
Там, де гігієнічні протоколи не дозволяють контакт із сенсорним екраном — операційні, коридори приготування їжі, ізоляційні палати — система Air Motion (безконтактне керування жестами) забезпечує керування жестами. Інфрачервоний сенсор у верхній частині виявляє наближення руки та заздалегідь визначені жести без будь-якого фізичного контакту з дисплеєм. Відстеження звуку доповнює це, орієнтуючи робота на джерело голосу, що дозволяє голосовим командам скеровувати наступну дію.
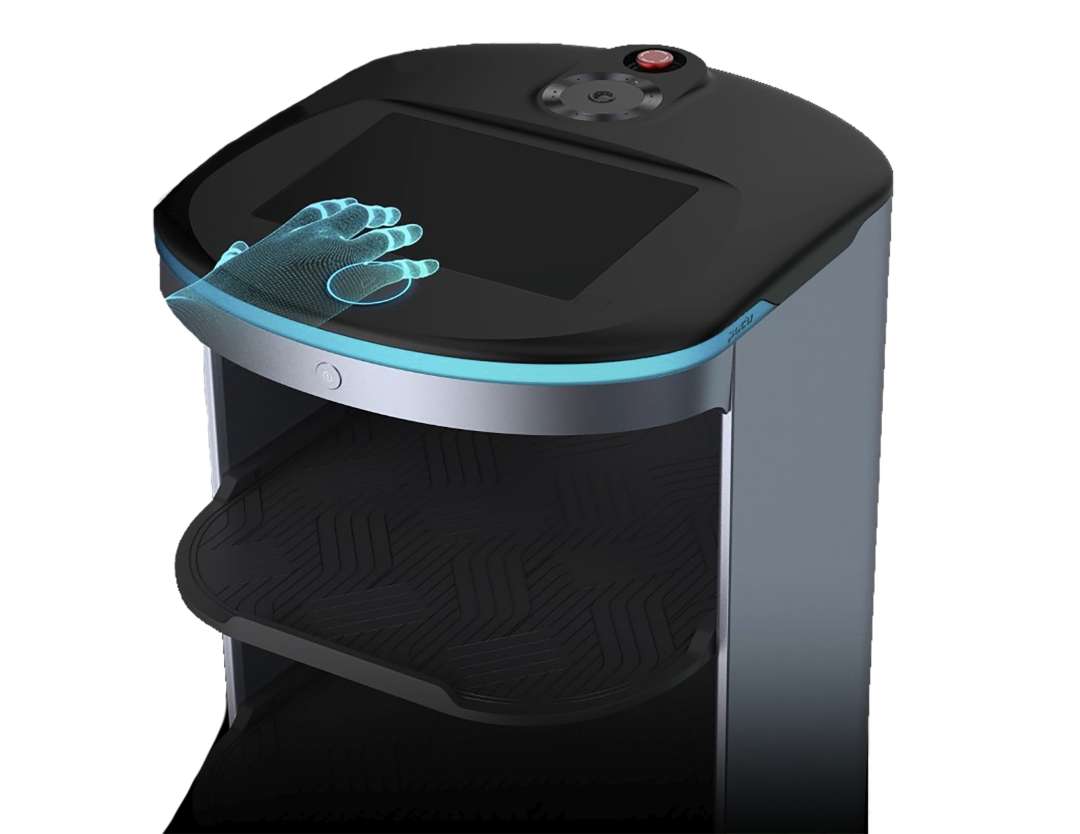
Демонстраційний ролик нижче послідовно показує робочі процеси доставки, збору та виклику через пейджер.
Безпека та захист конструкції
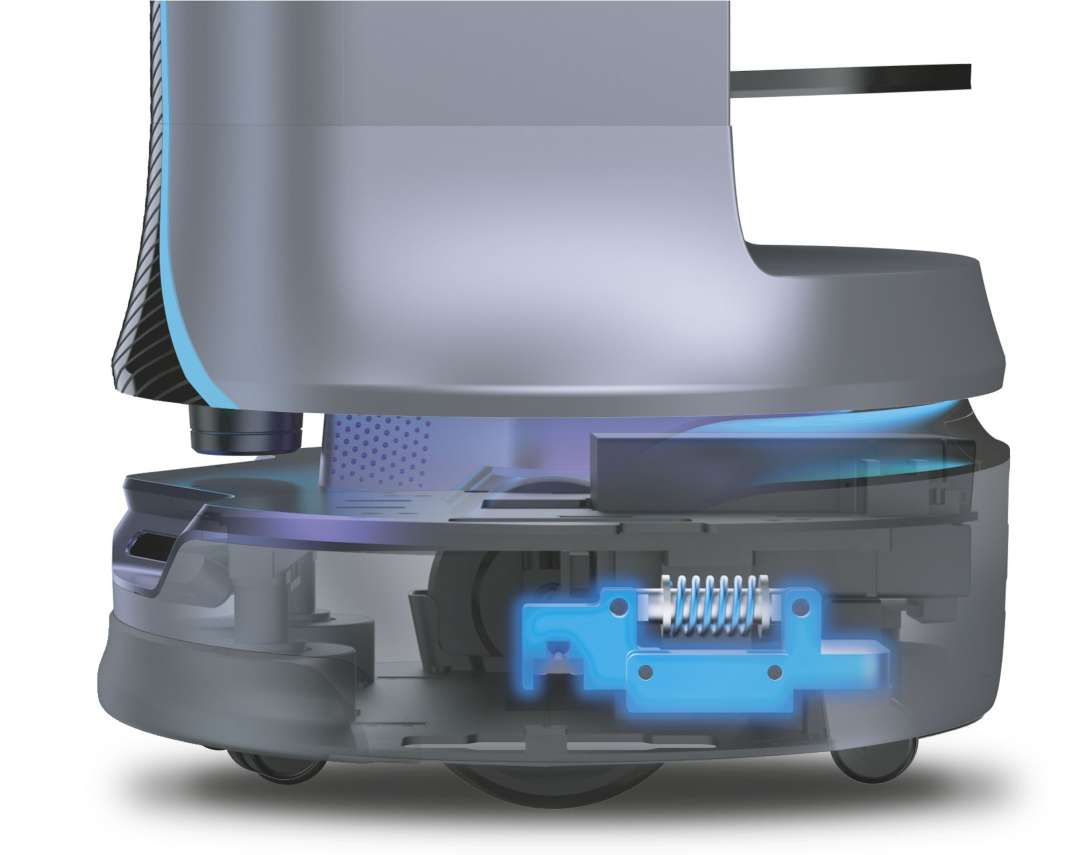
Механізм зв’язаної підвіски автоматично вирівнює шасі на стиках підлоги, порогах дверей і переходах на м’яке покриття. Він проходить перешкоди висотою до 7 мм та ухили до 5°. Пружинне з’єднання активно гасить мікроудари, перш ніж вони досягнуть стеку лотків — за навантаження 15 кг на лоток це гасіння вирішує, чи залишиться посуд зі скла цілим, чи станеться пошкодження.
Внутрішня кабіна створена так, щоб її можна було мити безпосередньо — рідина, розлита з завантажених лотків, не потрапляє до електроніки. Силіконові вкладки лотків стійкі до жирних плям і очищаються звичайною водою, а щотижневе обслуговування обмежується протиранням коліс, лотків і поверхонь сенсорів тканиною.
Застосування
- Ресторани та заклади гостинності: режим доставки надсилає замовлення для кількох столів за один прохід, а режим збору об’єднує брудний посуд із до 20 точок і повертає його до станції миття.
Наведена нижче схема робочого процесу показує саме такий маршрут збору через зал ресторану.
- Готелі: режим круїзу циркулює робота між лобі та поверховими станціями через визначені інтервали часу, підтримуючи доставку сервісних предметів чи багажу без окремого супроводу персоналом.
- Медичні заклади: канал викликів через пейджер і безконтактне керування Air Motion підходять для коридорів і палат, де контакт руки зі спільними екранами обмежений.
Наведена нижче схема коридору показує той самий виклик через пейджер у лікарняних умовах.
- Роздрібна торгівля та торгові центри: прямий режим направляє робота до фіксованої промоційної точки або зони каси, паркуючи його там без потреби налаштування зворотної поїздки.
- Корпоративні та виставкові заклади: канали викликів через NFC та Pudulink дозволяють персоналу викликати робота з фіксованої консолі без індивідуальних гаджетів.
Що входить у комплект
- Сервісний робот PUDU HolaBot (повністю зібраний)
- Змінний смарт-акумулятор 25,6 А·год (встановлений)
- Кабель для заряджання та адаптер живлення (29,4 В / 8 А)
- Короткий посібник із запуску та інструкція з експлуатації
Технічні характеристики PUDU HolaBot
Механічні розміри
| Параметр | Значення |
| Загальні розміри (Д × Ш × В) | 542 × 534 × 1228 мм |
| Загальна маса | 55 кг |
| Загальний матеріал | ABS / алюмінієвий сплав авіаційного класу |
| Мінімальна ширина проходу | 70 см |
| Мінімальна ширина розвороту | 70 см |
| Максимальна висота перешкоди, що подолається | 7 мм |
| Максимальний кут підйому | 5° |
Лотки та вантажопідйомність
| Параметр | Значення |
| Кількість лотків | 4 |
| Розмір лотка | 390 × 360 мм |
| Об’єм внутрішнього відсіку | 120 л |
| Відстань між лотками (зверху донизу) | 216 мм, 184 мм, 184 мм, 184 мм |
| Навантаження на лоток — рівна поверхня | 15 кг |
| Навантаження на лоток — перетин порогу 5 мм | 10 кг |
| Загальна вантажопідйомність | 60 кг |
| Регулювання лотків | Так — регулюються по висоті |
Привід та рух
| Параметр | Значення |
| Швидкість руху | 0,5–1,2 м/с (регулюється) |
| Система підвіски | Зв’язана пружинна підвіска (автоматичне вирівнювання) |
Навігація та сенсори
| Параметр | Значення |
| Метод навігації | Лазерний + візуальний інтегрований SLAM-позиціонування |
| Методи побудови карти | Маркер, лазер, маркер + лазер |
| Положення LiDAR | 0,21 м від підлоги — поле огляду 220° |
| Положення верхньої камери RGB-D | 1,0 м від підлоги (Astra mini: Г 58°, В 45° / HP60: Г 74°, В 59°) |
| Положення нижньої камери RGB-D | 0,12 м від підлоги (D430: Г 85°, В 58° / Dabai: Г 65°, В 45°) |
| Інфрачервоний сенсор жестів | Так — безконтактна взаємодія Air Motion |
Обчислення та інтерфейс
| Параметр | Значення |
| Операційна система | Android |
| Екран | 10,1-дюймовий LCD-дисплей |
| Матричний дисплей | Так — анімовані статусні вирази |
| Мікрофон | Комплект із 6-мікрофонним круговим масивом |
| Вихідна потужність динаміків | 10 Вт × 2 стерео |
| Світлова смуга | Так — RGB-індикатор статусу |
Виклики та ПЗ
| Параметр | Значення |
| Способи виклику | Смарт-годинник, Pudulink, пейджер, NFC, зумер |
| Робочі режими | Доставка, збір, круїз, прямий |
| Максимальна кількість точок збору | 20 місць на завдання |
| Автоматичне проходження ворот | Так |
| Управління через хмару | Сервіс PUDU Cloud |
| OTA-оновлення | Так (потрібен мінімальний заряд акумулятора 20 %) |
Живлення та акумулятор
| Параметр | Значення |
| Робоча напруга | DC 23–29,4 В |
| Вхідна напруга | AC 100–240 В, 50/60 Гц |
| Вихід зарядного пристрою | 29,4 В, 8 А |
| Ємність акумулятора | 25,6 А·год (змінний) |
| Час заряджання | 4,5 год. |
| Час роботи від акумулятора | 12 год. (без навантаження) |
Умови експлуатації та зберігання
| Параметр | Значення |
| Робоча температура | 0 °C до 40 °C |
| Робоча вологість | ≤ 85 % відн. вологості |
| Температура зберігання | -40 °C до 65 °C |
| Вологість зберігання | ≤ 85 % відн. вологості |
Чому варто купити PUDU HolaBot в EXPERT3D?
EXPERT3D спеціалізується на передовій робототехніці та 3D-технологіях з 2012 року. Наша команда надає передпродажні технічні консультації та підтримку з налаштування карти закладу перед впровадженням. Як офіційний представник PUDU, ми гарантуємо 100 % автентичність, справедливу ціну, авторизоване обслуговування та офіційну гарантію. Пристрої доставляються по всій Іспанії та ЄС, з післяпродажною підтримкою та навчанням операторів, узгодженим безпосередньо з командою виробника, а також із розхідними матеріалами, як-от запасні акумуляторні блоки, що завжди доступні для безперервної роботи.