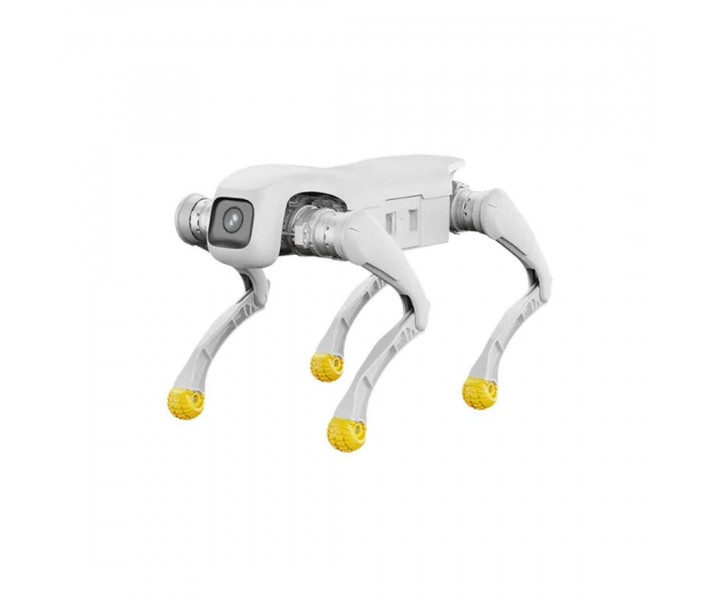


- Disponibilidad: En stock
- Código del producto: 920372000001458751
- Peso bruto: 30.00kg

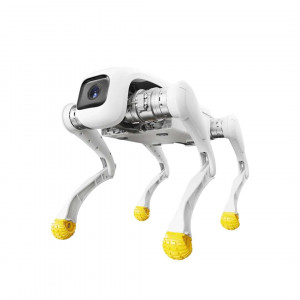
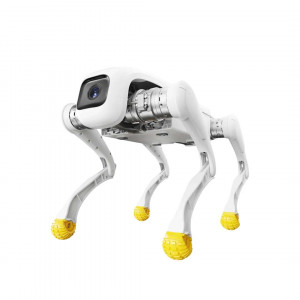
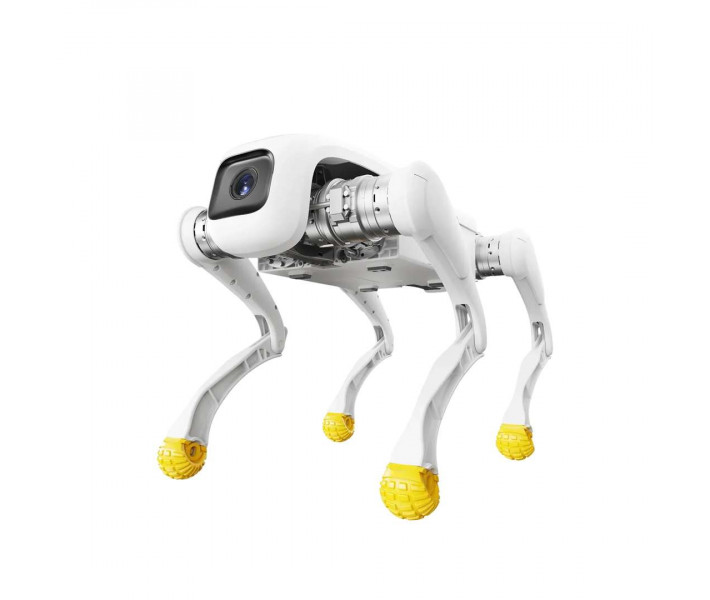
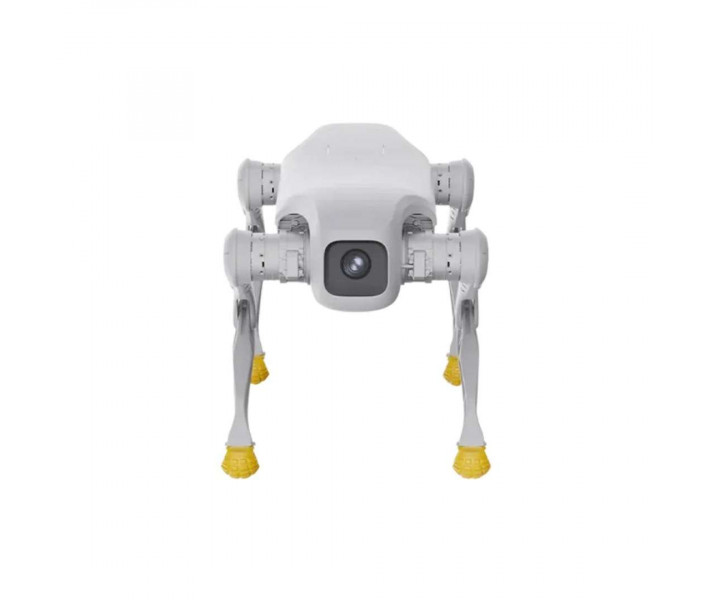
AgiBot D1 Edu — robot cuadrúpedo para investigación y formación con kit SDK. Aquí no es necesaria la calibración del cero de las articulaciones: el codificador doble permite trabajar nada más encenderlo. Las interfaces estandarizadas permiten integrar módulos y carga útil. El modelo URDF permite realizar simulaciones y pruebas en Isaac Sim y MuJoCo.
Características principales y ventajas
- Par máximo de la articulación: 48 N·m — Los motores de las articulaciones mantienen un funcionamiento fiable en terrenos complejos y bajo cargas importantes.
- Carga útil: 5 kg — Este margen permite instalar en la plataforma módulos adicionales, como LiDAR o cámaras de profundidad.
- Autonomía: 1–2 h — La batería de cambio rápido permite reanudar el trabajo sustituyéndola en lugar de esperar a que se cargue.
- Articulaciones resistentes a los impactos: los módulos han superado pruebas de millones de ciclos de impacto, por lo que tienen una larga vida útil en uso intensivo.
- Adaptación al terreno: el algoritmo de marcha RL se adapta por sí solo a terrenos complejos, y el autoequilibrado y la protección contra caídas mantienen la estabilidad.
- Integración de módulos: el SDK de la versión Edu y las interfaces estandarizadas permiten conectar equipos al AgiBot D1 Edu y probar soluciones en simuladores.
Movilidad del AgiBot D1 Edu en terreno complejo
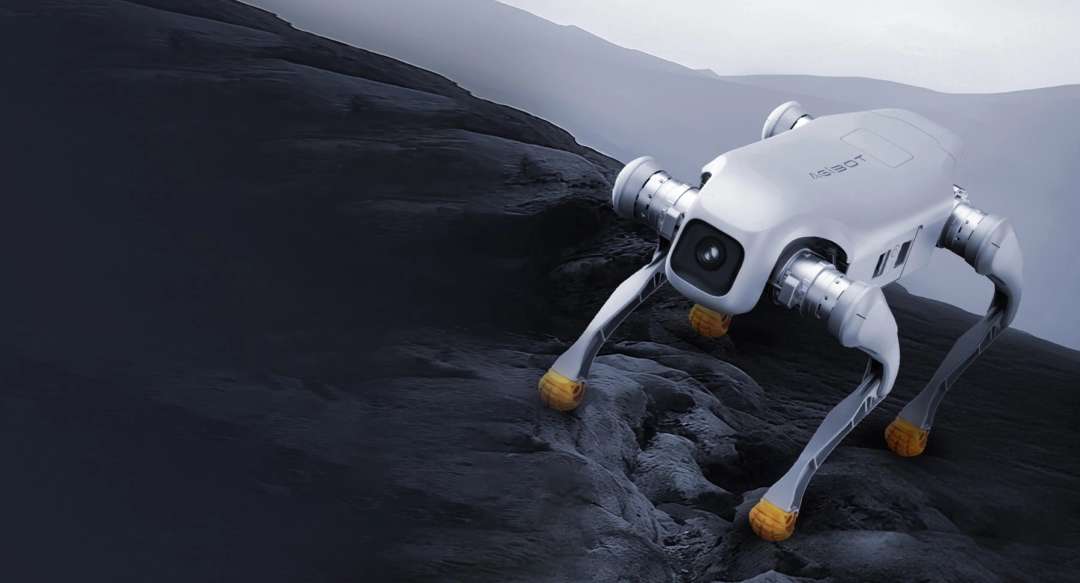
El algoritmo de control de la marcha basado en RL (aprendizaje por refuerzo) se adapta por sí solo a terrenos variados y complejos. El robot se puede manejar con un mando con joystick o desde una aplicación (APP).
En la imagen, un robot cuadrúpedo blanco con patas naranjas sube por una pendiente rocosa oscura.
Equilibrio y recuperación
El sistema de autoequilibrado mantiene el cuerpo estable durante el movimiento. La protección contra caídas y la resistencia a los obstáculos funcionan junto con él. Además, se ha implementado la función de recuperación tras una caída.
Dinámica y ascensos
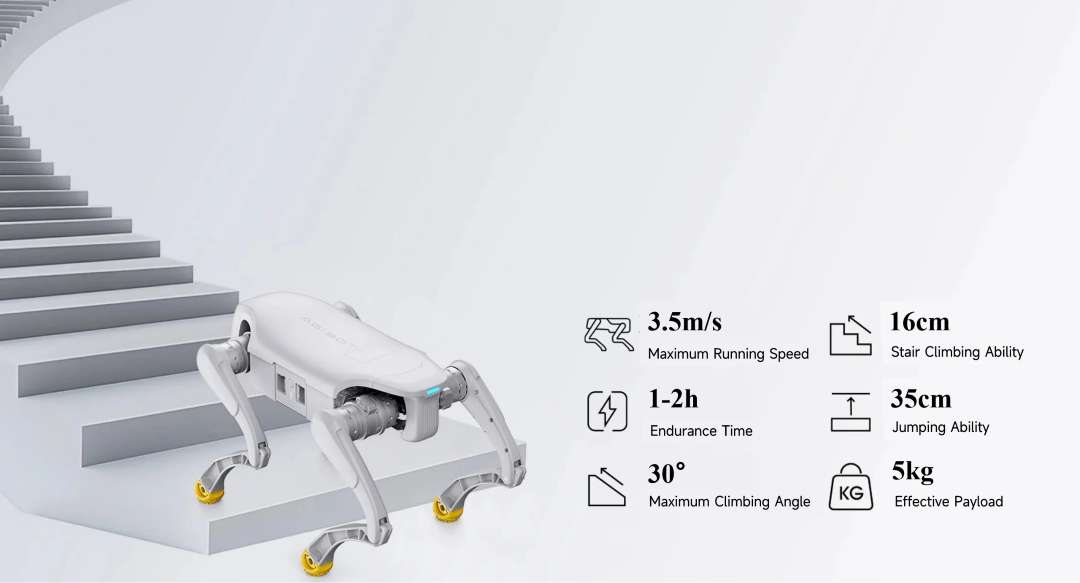
La velocidad máxima de movimiento es de 3,5 m/s y la altura del salto vertical, de 35 cm. La altura de subida continua de escaleras es de 16 cm y el ángulo máximo de ascenso, de 30°.
El conjunto estándar de movimientos incluye el modo de amortiguación y el ajuste de cabeceo y altura. Los movimientos especiales incluyen salto hacia delante y salto hacia arriba. Para exhibiciones están disponibles el salto mortal hacia atrás y la postura sobre dos extremidades.
En la imagen, un robot cuadrúpedo blanco sube unas escaleras y junto a él se muestran sus principales indicadores de rendimiento.
Módulos de articulación y accionamiento
El accionamiento se basa en un módulo motor de alta densidad de potencia. En la construcción se utilizan 12 motores de articulación de precisión con carcasa de aluminio. El número total de grados de libertad también es de 12, 3 por cada pata.
En la imagen, un robot cuadrúpedo blanco con los módulos de las articulaciones al descubierto, que destacan la resistencia a los impactos y el arranque sin calibración.
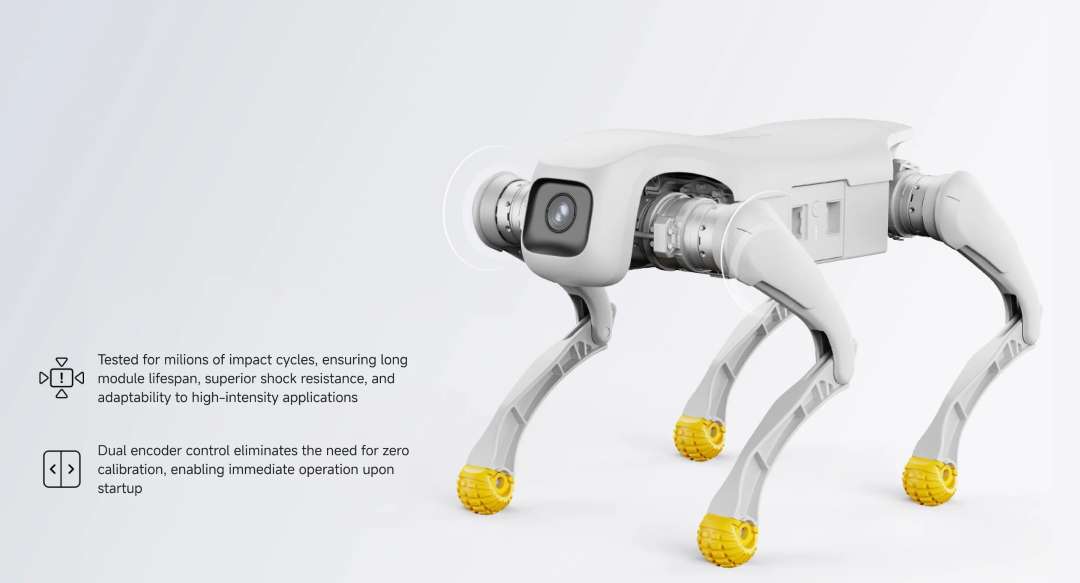
Las pruebas de millones de ciclos de impacto confirman la larga vida útil de los módulos. También demuestran su resistencia a los golpes y su idoneidad para un trabajo intensivo.
El codificador doble (sensor que mide la posición angular del eje) elimina la necesidad de calibrar el cero. Por ello, el procedimiento de arranque se reduce a encender la alimentación.
Los rangos de movimiento de las articulaciones determinan la cinemática de la pata.
- Cuerpo: de -28° a 28°.
- Muslo: de -170° a 66°.
- Pantorrilla: de 35° a 156°.
Software, SDK y conectividad
La edición AgiBot D1 Edu se suministra con un kit SDK para el desarrollo y la integración de carga útil. El desarrollo secundario cuenta con el respaldo de una interfaz de programación completa.
El modelado URDF (formato de descripción de la cinemática y la geometría del robot) permite simular y probar en Isaac Sim y MuJoCo. Las interfaces estandarizadas permiten desarrollar escenarios para diversas aplicaciones.
La conectividad corre a cargo de Wi-Fi 5.0 y Bluetooth 5.0. La cámara tiene una resolución de 1920 × 1080 y una visión de gran angular con campo de visión DFOV 122°, HFOV 111°, VFOV 70°. La imagen se transmite en tiempo real.
La potencia de cálculo básica la proporciona un procesador de 8 núcleos de alto rendimiento. La ampliación de hardware también contempla una plataforma de cálculo adicional.
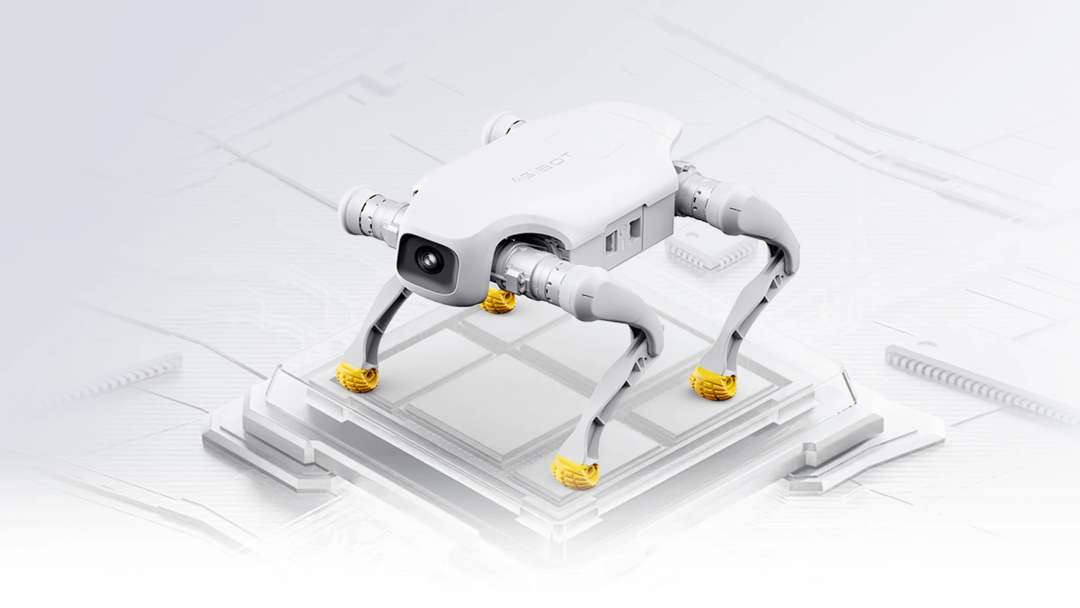
En la imagen, un robot cuadrúpedo blanco con cámara frontal está de pie sobre una plataforma al estilo de una placa de circuito impreso.
Construcción y alimentación
La carcasa está fabricada con aleación de aluminio y plástico técnico de alta resistencia. El peso con batería es de 15,5 kg.
De pie, las dimensiones son 635 mm × 360 mm × 420 mm. Tumbado, 675 mm × 435 mm × 145 mm. La temperatura de funcionamiento es de 0 °C a 40 °C.
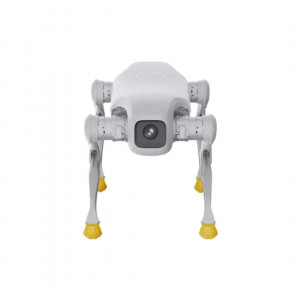
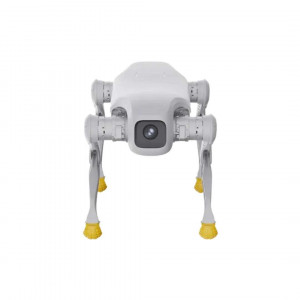
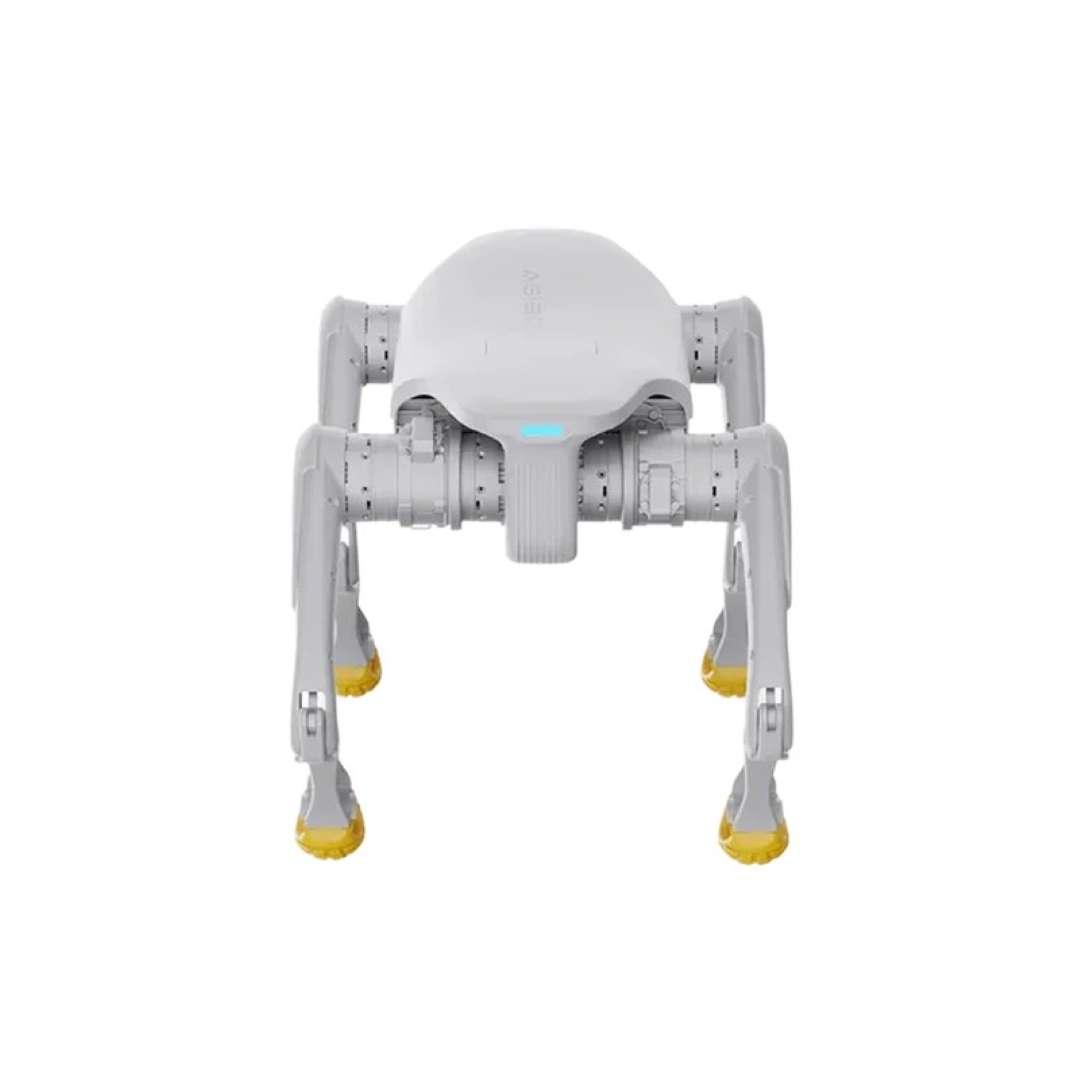
En la imagen, vista trasera: el robot está de pie sobre cuatro patas articuladas con pies amarillos y luz turquesa.
La batería de cambio rápido tiene una capacidad nominal de 4,6 A·h y una tensión de 43,2 V. La carga del 10 % al 90 % dura aproximadamente 1 h. La autonomía es de 1–2 h y el alcance, de 6 km ± 1 km. La potencia máxima de funcionamiento alcanza los 3500 W.
Ámbitos de aplicación
Los principales escenarios de uso del AgiBot D1 Edu son la investigación científica, la educación y las exhibiciones de entretenimiento.
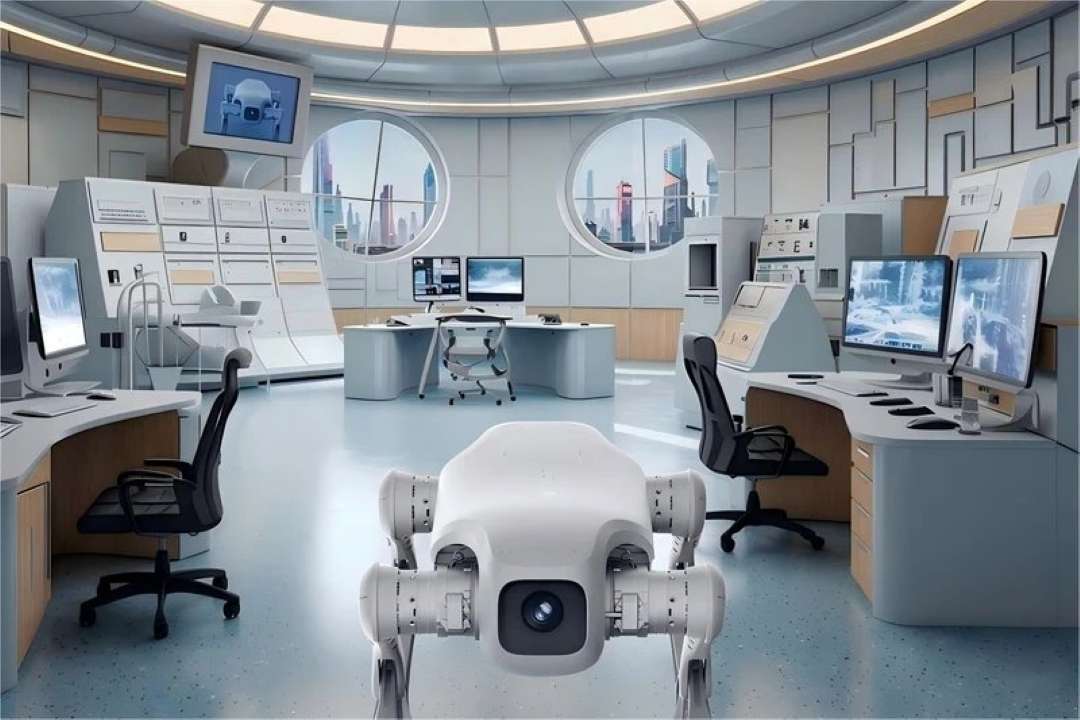
En la imagen, un robot cuadrúpedo blanco con cámara frontal está de pie en una futurista sala de control con estaciones de trabajo.
En la imagen, tres robots cuadrúpedos con cabezas festivas para la danza china del león.
- Investigación científica: el kit SDK, el modelo URDF y la simulación en Isaac Sim y MuJoCo permiten desarrollar y verificar algoritmos en un entorno virtual.
- Laboratorios educativos: las interfaces estandarizadas y el SDK permiten construir proyectos didácticos con módulos reales, como LiDAR y cámaras de profundidad.
- Exhibiciones de entretenimiento: la plataforma realiza saltos mortales hacia atrás y la postura sobre dos extremidades. El mando con joystick permite controlarla manualmente durante el espectáculo.
- Desarrollo de carga útil: las cargas de hasta 5 kg y los módulos adicionales se conectan mediante interfaces estandarizadas y puertos de ampliación.
- Pruebas en terreno complejo: la marcha RL se adapta a pendientes y superficies irregulares, y la subida de escaleras y el ángulo de hasta 30° permiten comprobar la movilidad en condiciones reales.
Módulos y accesorios compatibles
El AgiBot D1 Edu admite diversos módulos mediante interfaces estandarizadas.
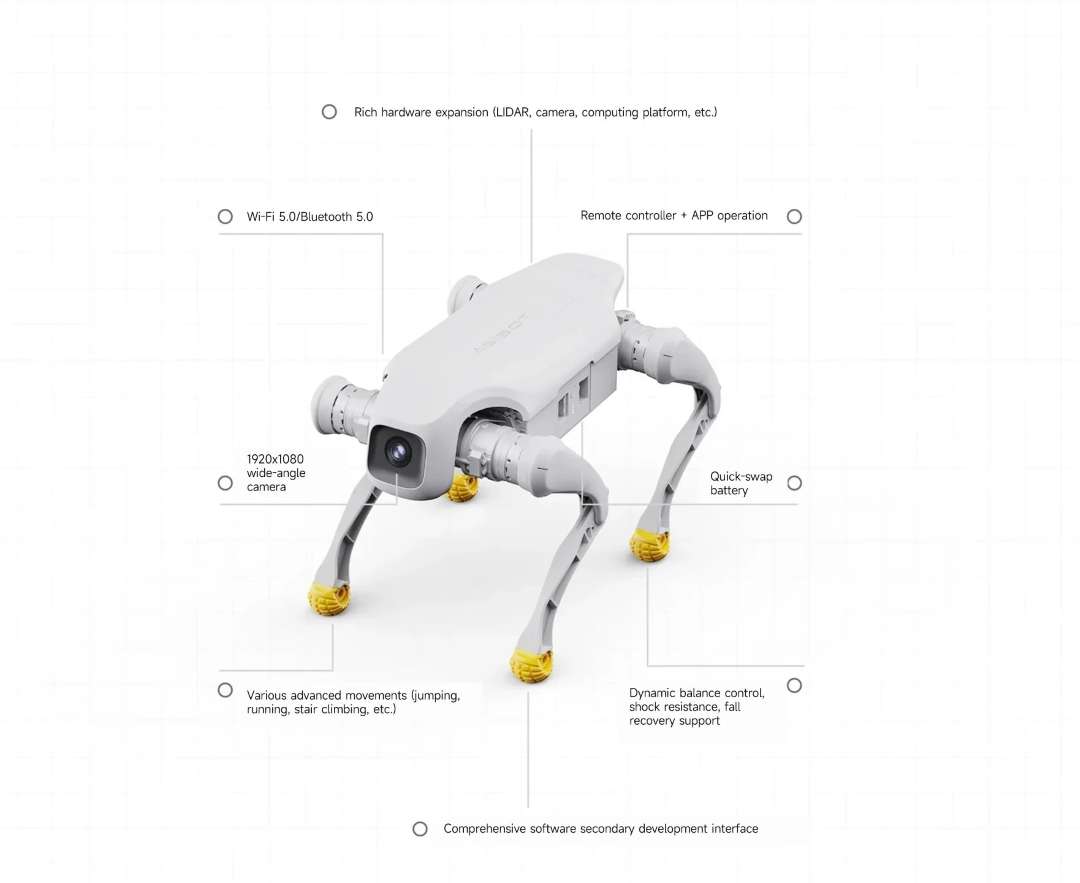
En el esquema se señalan la cámara frontal y los elementos de ampliación de hardware del robot cuadrúpedo blanco.
- Navegación: módulos de posicionamiento y módulos RTK.
- Percepción: LiDAR y cámaras de profundidad.
- Comunicación: módulos 4G/5G y módulos de transmisión de imagen.
- Puertos de ampliación: Ethernet × 1, USB × 2, puerto de alimentación × 2, SBUS × 1, UART × 1.
¿Qué incluye la caja?
- Plataforma robótica D1 Robot Dog — 1 ud.
- Cargador — 1 ud.
- Mando a distancia manual — 1 ud.
Características técnicas
Construcción y dimensiones
| Parámetro | Valor |
| Material | Aleación de aluminio con plástico técnico de alta resistencia |
| Dimensiones de pie (L×A×H) | 635 mm × 360 mm × 420 mm |
| Dimensiones tumbado (L×A×H) | 675 mm × 435 mm × 145 mm |
| Peso total (con batería) | 15,5 kg |
| Temperatura de funcionamiento | 0 °C – 40 °C |
Movilidad y dinámica
| Parámetro | Valor |
| Grados de libertad | Total de la máquina: 12, cada pata: 3 |
| Velocidad máxima | 3,5 m/s |
| Carga útil | 5 kg |
| Altura de subida continua de escaleras | 16 cm |
| Ángulo máximo de ascenso | 30° |
| Altura del salto vertical | 35 cm |
| Movimientos estándar | De pie, tumbado, modo de amortiguación, ajuste de cabeceo, ajuste de altura, giro horizontal |
| Movimientos especiales | Salto hacia delante, salto hacia arriba, postura sobre dos extremidades, salto mortal hacia atrás, saludos con las patas, etc. |
Accionamiento y articulaciones
| Parámetro | Valor |
| Tipo de accionamiento | Módulo motor con alta densidad de potencia |
| Par máximo de la articulación | 48 N·m |
| Motor de articulación de precisión con carcasa de aluminio | 12 |
| Rango de movimiento de la articulación (cuerpo) | -28° – 28° |
| Rango de movimiento de la articulación (muslo) | -170° – 66° |
| Rango de movimiento de la articulación (pantorrilla) | 35° – 156° |
Alimentación y autonomía
| Parámetro | Valor |
| Duración de la carga | aprox. 1 h (nivel de carga 10 %-90 %) |
| Autonomía (tiempo de funcionamiento) | 1–2 h |
| Alcance | 6 km ± 1 km |
| Potencia máxima de funcionamiento | 3500 W |
| Batería | Capacidad nominal: 4,6 A·h, tensión: 43,2 V |
| Adaptador de alimentación | Estándar |
| Base de carga | Estándar |
Cálculo, cámara y control
| Parámetro | Valor |
| Potencia de cálculo básica | Procesador de 8 núcleos de alto rendimiento |
| Campo de visión de la cámara (FOV) | DFOV 122°, HFOV 111°, VFOV 70° |
| IMU | Versión estándar |
| Transmisión de imagen en tiempo real | Compatible |
| Desarrollo secundario (SDK) | Compatible |
| Puertos de ampliación de funciones | Ethernet × 1, USB × 2, puerto de alimentación × 2, SBUS × 1, UART × 1 |
| Mando a distancia | Mando a distancia con joystick |
| Período de garantía | 1 año |
¿Por qué comprar el AgiBot D1 Edu en EXPERT3D?
EXPERT3D suministra equipamiento profesional de impresión 3D desde 2012. Nuestros especialistas le asesorarán sobre la elección y la configuración del AgiBot D1 Edu antes de la compra. El período de garantía del dispositivo es de 1 año. Realizamos envíos a toda España y a los países de la UE. Tras la compra, ofrecemos servicio de asistencia posventa. Pida repuestos y consumibles en el sitio web: los entregaremos con rapidez para que su equipo no se quede parado.