- Disponibilidad: En stock
- Código del producto: 920372000001147378
- Peso bruto: 90.00kg
- SKU: 10050-000069

PUDU HolaBot es un robot de servicio autónomo diseñado para tareas de reparto de alto volumen en hostelería, sanidad y comercio minorista. Pesa 55 kg y mide 1228 mm de altura, construido en torno a cuatro bandejas de altura ajustable. El SLAM láser y visual lo guía por suelos concurridos sin necesidad de pilotaje manual. Esta plataforma robusta gestiona una logística bidireccional que los robots de reparto más ligeros no pueden manejar por sí solos.
| Especificación | Por qué es importante |
|---|---|
| Capacidad de carga total: 60 kg (15 kg por bandeja × 4) | Permite que el robot transporte un menú completo o varios pedidos en un solo trayecto, reduciendo los viajes entre la cocina y la sala. |
| Tecnología de navegación: SLAM integrado láser + visual | Combina datos de LiDAR y cámara de profundidad para que el robot esquive obstáculos sin necesidad de nuevas marcas en el suelo cada vez que cambie la distribución. |
| Autonomía: 12 h (sin carga), batería intercambiable de 25,6 Ah | Una batería de repuesto cargada mantiene al robot trabajando durante todo un turno sin esperar en una estación de carga. |
| Velocidad de crucero: 0,5–1,2 m/s (ajustable) | Los operadores ajustan la velocidad para adaptarse a pasillos estrechos o salas de comedor abiertas, equilibrando el rendimiento con la estabilidad. |
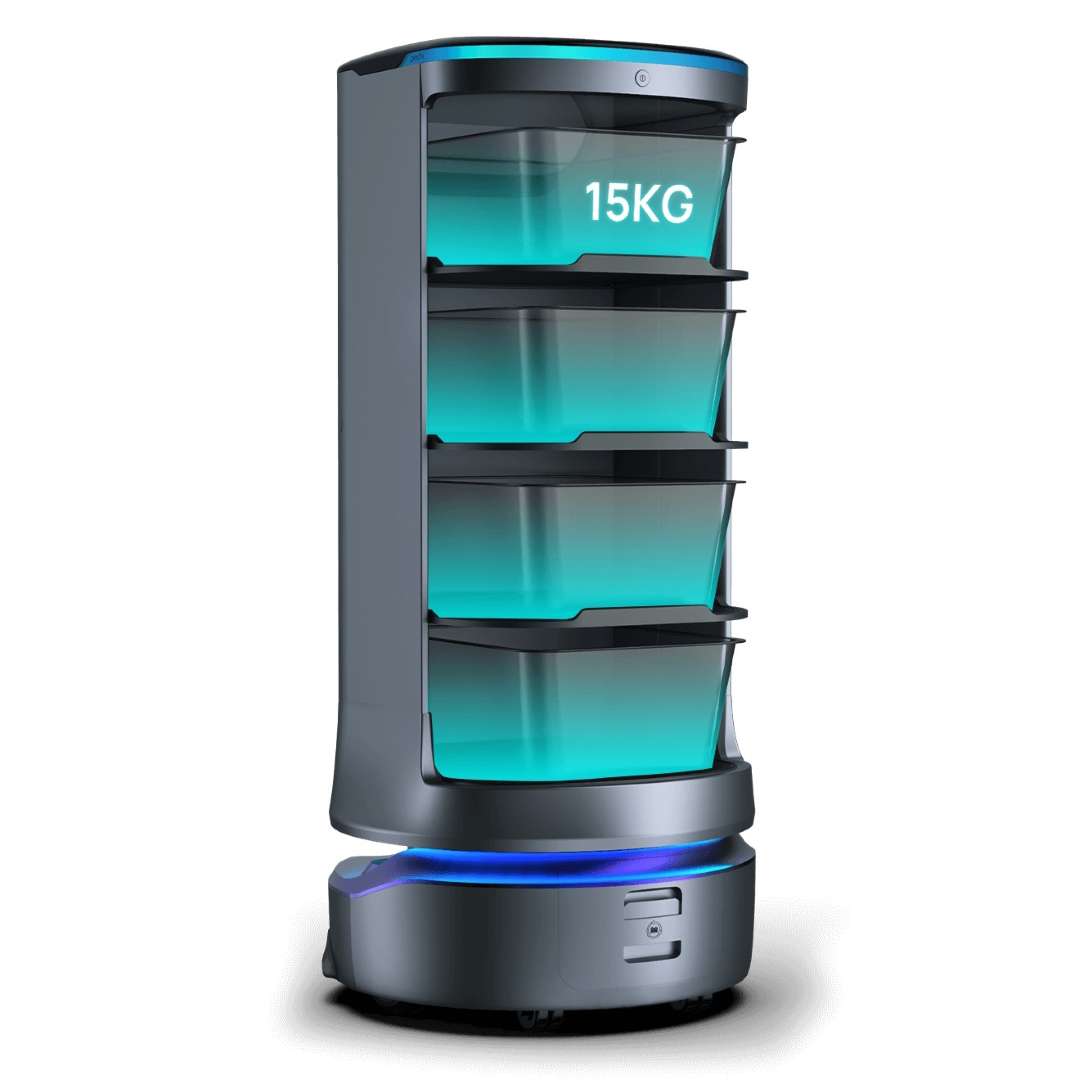
- Cuatro bandejas de altura ajustable (120 L en total): la cristalería alta cabe bajo el hueco superior más amplio, mientras que las tres bandejas inferiores maximizan la capacidad de apilado para platos y recipientes.
- Base de suspensión acoplada: absorbe los impactos de umbrales de hasta 7 mm, protegiendo las bandejas cargadas de vuelcos o derrames.
- Cinco canales de llamada independientes: el personal puede convocar al robot desde un reloj inteligente, un buscapersonas, un toque NFC o un avisador acústico, sin necesidad de reformar los equipos de sala.
- Cabina interior lavable: los protectores de silicona para bandejas y un compartimento sellado permiten al personal limpiar los derrames sin arriesgar la electrónica a bordo.
Construcción y hardware
El cuerpo cerrado del HolaBot alberga un compartimento de 120 L dividido en cuatro bandejas, cada una de 390 × 360 mm. Sobre una superficie plana, cada bandeja soporta 15 kg; al cruzar un umbral de 5 mm, la carga segura se reduce a 10 kg por bandeja. El espaciado entre bandejas es asimétrico a propósito: el hueco superior mide 216 mm, mientras que los tres huecos inferiores son de 184 mm cada uno, dejando espacio para recipientes de servicio altos en la parte superior a la vez que se maximiza el volumen inferior. El chasis combina una aleación de aluminio de grado aeronáutico con paneles de ABS, manteniendo la estructura rígida y resistente a la corrosión con un peso total manejable de 55 kg.
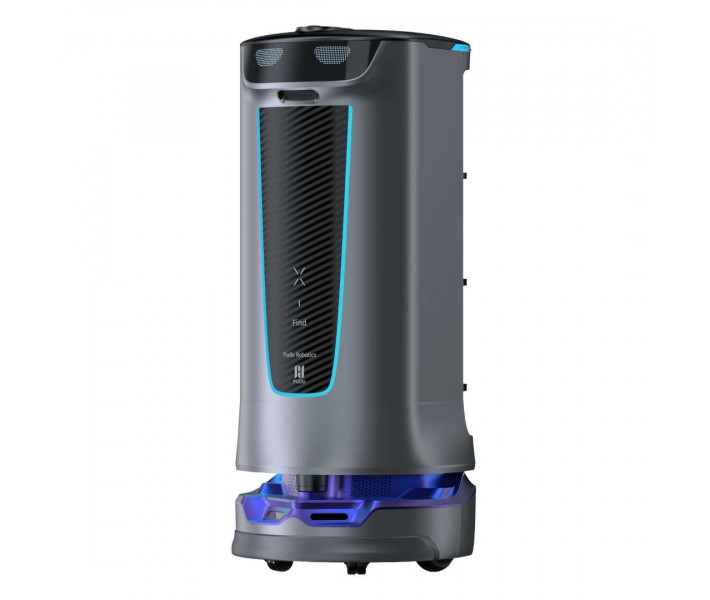
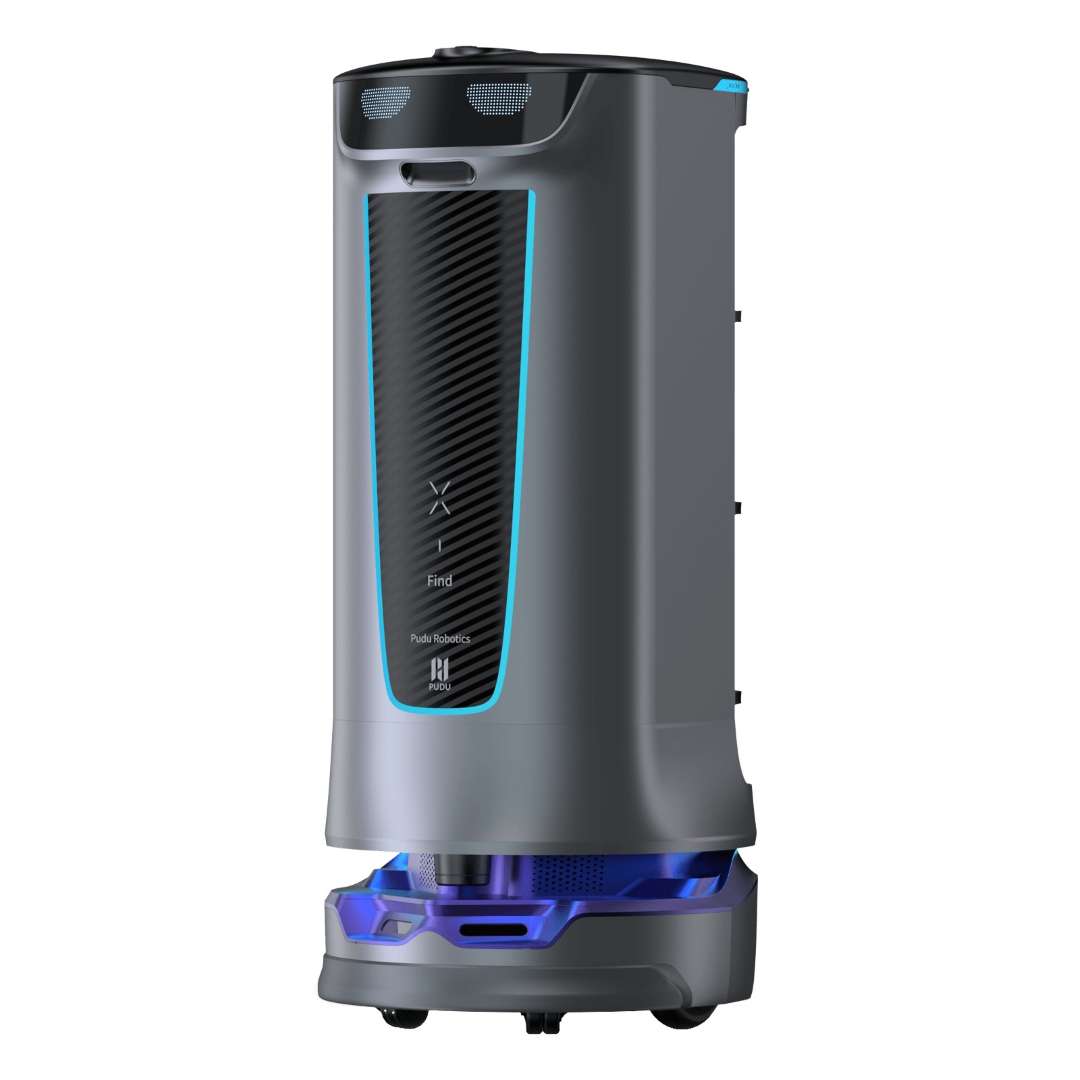
La fascia frontal combina sensores de visión de profundidad en la parte superior con un panel con textura de fibra de carbono y una franja LED cian, dando al robot una silueta deliberada pero no intrusiva en comedores o pasillos clínicos.
Software y automatización
Se pueden seleccionar cuatro modos de tarea directamente desde la pantalla táctil Android LCD de 10,1". El modo Entrega envía platos a varias mesas en un solo trayecto, planificando automáticamente la ruta más corta. El modo Recogida invierte el flujo, visitando hasta 20 puntos de recogida y consolidando los artículos en una única estación de retorno. El modo Crucero hace circular al robot por una ruta preestablecida a intervalos cronometrados, adecuado para líneas de bufé o estaciones de refrigerio minoristas. El modo Directo envía al robot a un único destino y lo estaciona a su llegada, sin trayecto de retorno automático.
Además de la demostración, cinco canales de llamada independientes permiten al personal convocar al robot como mejor se adapte a su flujo de trabajo: reloj inteligente a través de la app Pudu, la consola digital Pudulink, un buscapersonas con módulo Lora, un toque de tarjeta NFC y un avisador acústico. El modelo de buscapersonas resulta especialmente adecuado para locales más grandes, ya que con pulsar un solo botón se despacha el robot sin ninguna interacción con la pantalla.
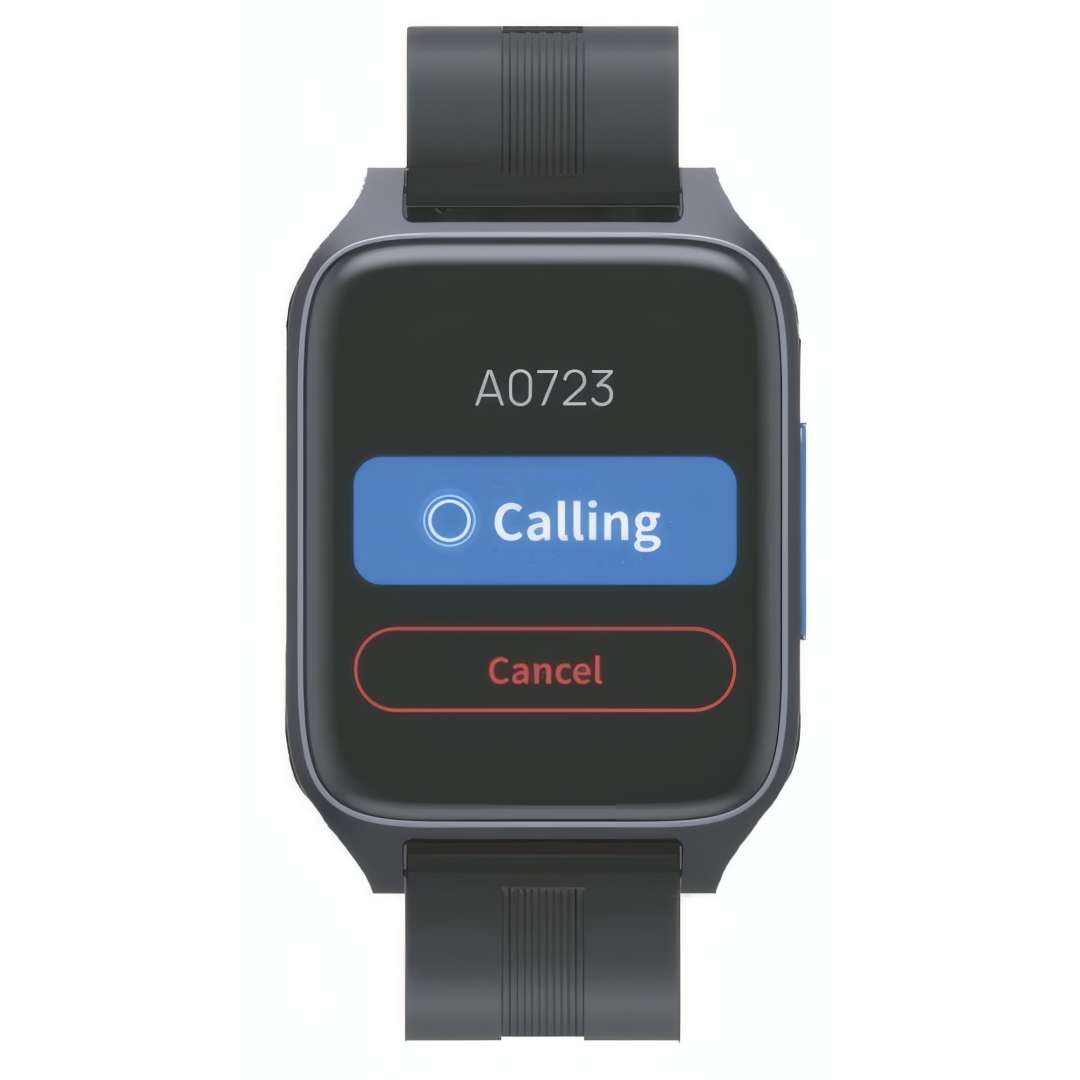
La gestión de la flota se realiza a través del servicio PUDU Cloud, y las actualizaciones inalámbricas (OTA) se instalan automáticamente cuando la carga de la batería supera el 20 %, evitando instalaciones de firmware interrumpidas a mitad de turno.
Navegación y tecnología de interacción
Fusión de sensores SLAM
La precisión de navegación es el parámetro operativamente más crítico para un robot de servicio. El HolaBot combina un sensor LiDAR personalizado (campo de visión horizontal de 220°, montado a 0,21 m del suelo) con dos cámaras de profundidad RGB-D: una unidad superior a 1 m para obstáculos a la altura del torso y la cabeza, y una unidad inferior a 0,12 m para la detección de escalones y obstáculos bajos. Esta fusión permite un ancho mínimo de paso de tan solo 70 cm y ofrece tres métodos de mapeo: solo marcadores, solo láser, o un enfoque combinado de marcadores más láser, elegido según el local.
Control sin contacto Air Motion
Cuando los protocolos de higiene desaconsejan el contacto con la pantalla táctil —quirófanos, pasillos de preparación de alimentos, salas de aislamiento—, el sistema Air Motion permite el control por gestos. Un sensor infrarrojo en la parte superior detecta la proximidad de la mano y gestos preestablecidos sin ningún contacto físico con la pantalla. El seguimiento de sonido complementa esta función orientando al robot hacia una fuente de voz, permitiendo que las instrucciones verbales redirijan su próxima acción.
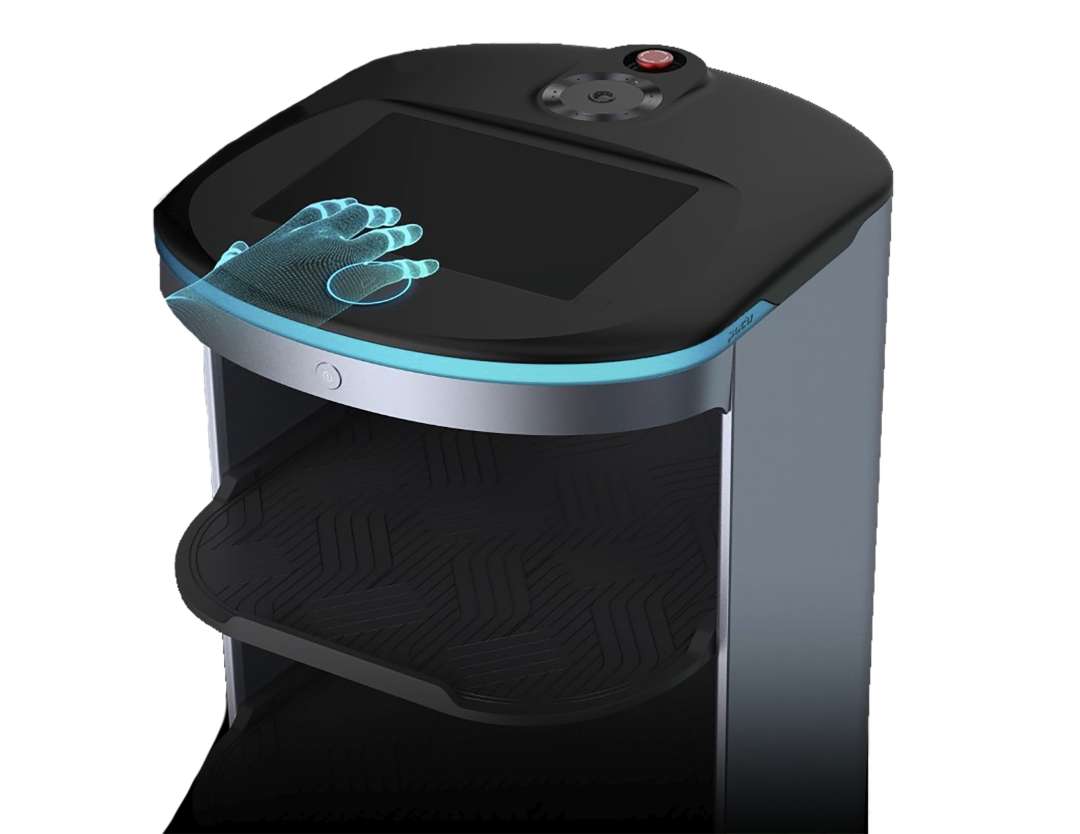
El vídeo de demostración a continuación recorre secuencialmente los flujos de entrega, recogida y llamada por buscapersonas.
Seguridad y protección estructural
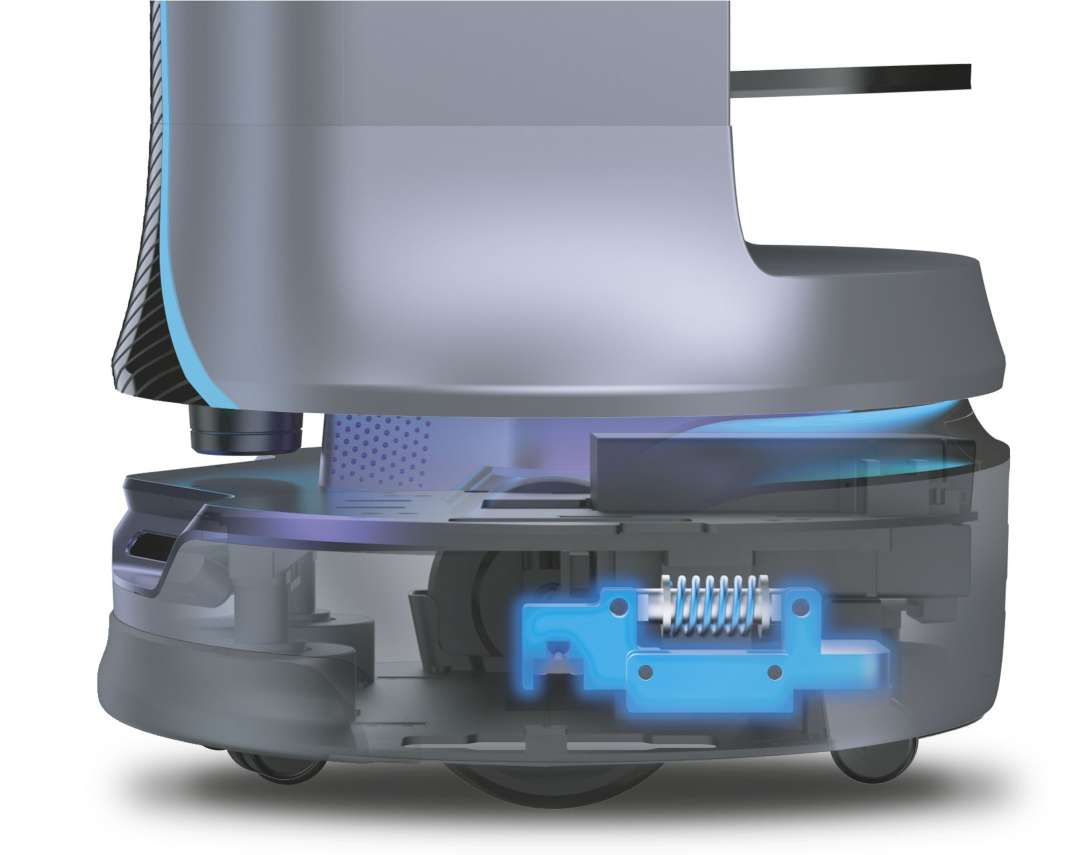
Un mecanismo de suspensión acoplado nivela automáticamente el chasis en las juntas de suelo, umbrales de puerta y transiciones de revestimientos blandos. Salva obstáculos de hasta 7 mm de altura e inclinaciones de hasta 5°. El acoplamiento con resorte absorbe activamente los microimpactos antes de que lleguen a la pila de bandejas; con 15 kg por bandeja, esa amortiguación marca la diferencia entre una cristalería intacta y un incidente de rotura.
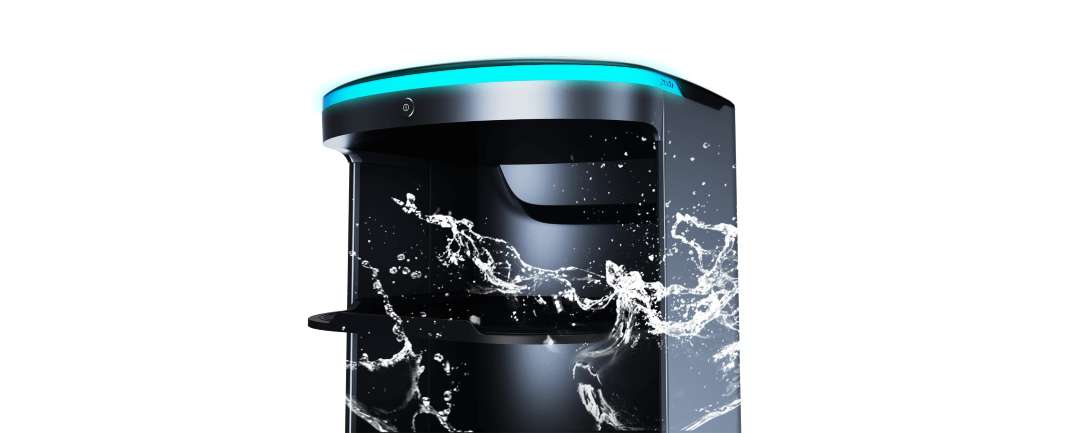
La cabina interior está construida para lavarse directamente: los líquidos derramados desde las bandejas cargadas no llegan a la electrónica. Los protectores de silicona de las bandejas resisten las manchas de aceite y se limpian con agua sola, y el mantenimiento semanal se limita a pasar un paño por las ruedas, las bandejas y las superficies de los sensores.
Aplicaciones
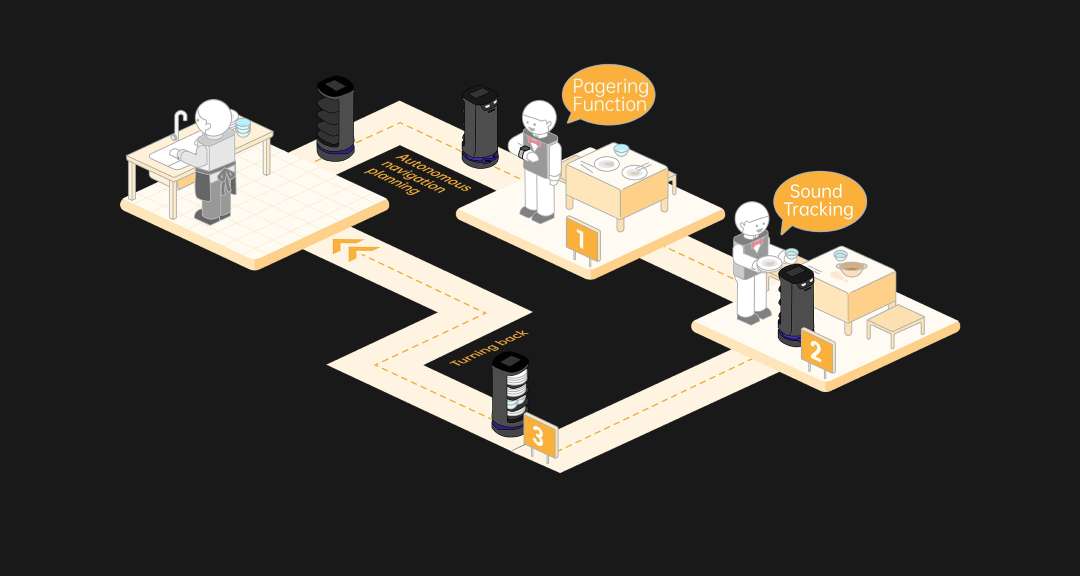
- Restaurantes y locales de hostelería: el modo Entrega despacha pedidos de varias mesas en un solo trayecto, mientras que el modo Recogida consolida la vajilla sucia de hasta 20 puntos de vuelta a la estación de lavado.
El siguiente diagrama de flujo de trabajo traza exactamente esa ruta de recogida a través de una sala de comedor.
- Hoteles: el modo Crucero hace circular al robot entre el vestíbulo y las estaciones de planta a intervalos cronometrados, facilitando el reparto de amenities o equipaje sin necesidad de acompañamiento dedicado del personal.
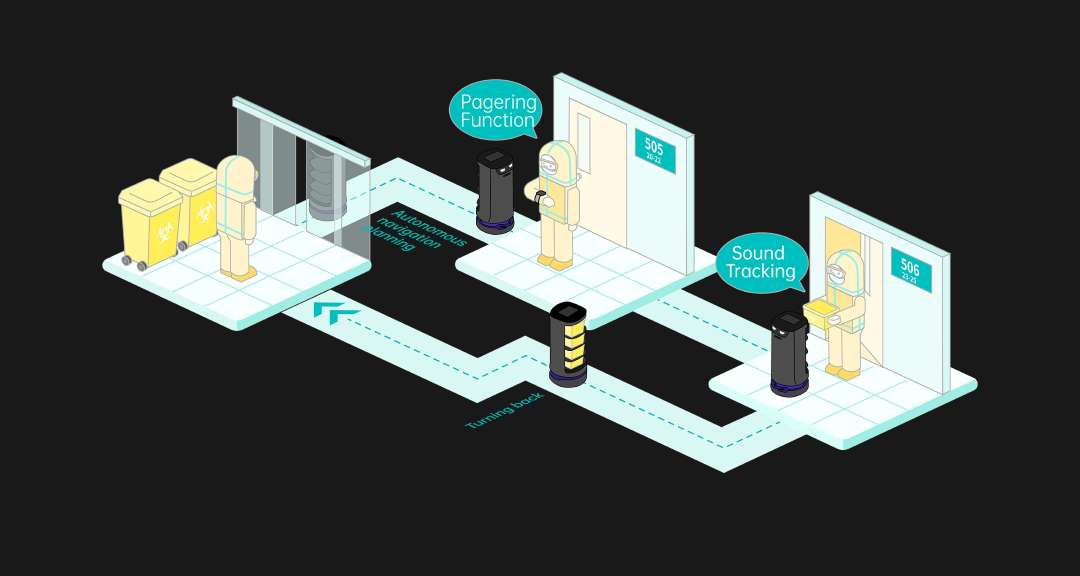
- Centros sanitarios: el canal de llamada por buscapersonas y el control sin contacto Air Motion son adecuados para pasillos y salas donde el contacto manual con pantallas compartidas está restringido.
El siguiente diagrama de pasillo muestra ese mismo despacho activado por buscapersonas dentro de un entorno hospitalario.
- Comercio minorista y centros comerciales: el modo Directo dirige al robot a un punto promocional fijo o a una zona de caja, estacionándose allí sin necesidad de configurar un trayecto de retorno.
- Locales corporativos y de exposiciones: los canales de llamada NFC y Pudulink permiten al personal solicitar el robot desde una consola fija sin necesidad de dispositivos portátiles individuales.
Contenido de la caja
- Robot de servicio PUDU HolaBot (totalmente ensamblado)
- Batería inteligente intercambiable de 25,6 Ah (instalada)
- Cable de carga y adaptador de CA (29,4 V / 8 A)
- Guía de inicio rápido y manual de operación
Especificaciones técnicas del PUDU HolaBot
Dimensiones mecánicas
| Parámetro | Valor |
| Dimensiones totales (L × An × Al) | 542 × 534 × 1228 mm |
| Peso total | 55 kg |
| Material general | ABS / aleación de aluminio de grado aeronáutico |
| Ancho mínimo de paso | 70 cm |
| Ancho mínimo de giro | 70 cm |
| Altura máxima de obstáculo superable | 7 mm |
| Ángulo máximo de subida | 5° |
Bandejas y capacidad de carga
| Parámetro | Valor |
| Número de bandejas | 4 |
| Tamaño de bandeja | 390 × 360 mm |
| Volumen del compartimento interior | 120 L |
| Espaciado entre bandejas (de arriba abajo) | 216 mm, 184 mm, 184 mm, 184 mm |
| Carga por bandeja — superficie plana | 15 kg |
| Carga por bandeja — cruzando un desnivel de 5 mm | 10 kg |
| Capacidad de carga total | 60 kg |
| Bandejas ajustables | Sí — altura ajustable |
Tracción y locomoción
| Parámetro | Valor |
| Velocidad de crucero | 0,5–1,2 m/s (ajustable) |
| Sistema de suspensión | Suspensión acoplada con resorte (autonivelante) |
Navegación y sensores
| Parámetro | Valor |
| Método de navegación | Posicionamiento SLAM integrado láser + visual |
| Métodos de mapeo | Marcadores, láser, marcadores + láser |
| Posición del LiDAR | 0,21 m del suelo — campo de visión 220° |
| Posición de la cámara RGB-D superior | 1,0 m del suelo (Astra mini: H 58°, V 45° / HP60: H 74°, V 59°) |
| Posición de la cámara RGB-D inferior | 0,12 m del suelo (D430: H 85°, V 58° / Dabai: H 65°, V 45°) |
| Sensor infrarrojo de gestos | Sí — interacción sin contacto Air Motion |
Computación e interfaz
| Parámetro | Valor |
| Sistema operativo | Android |
| Pantalla | Pantalla LCD de 10,1" |
| Pantalla de matriz de puntos | Sí — expresiones animadas de estado |
| Micrófono | Kit de matriz circular de 6 micrófonos |
| Salida de altavoz | 10 W × 2 estéreo |
| Franja luminosa | Sí — indicador de estado RGB |
Llamada y software
| Parámetro | Valor |
| Métodos de llamada | Reloj inteligente, Pudulink, buscapersonas, NFC, avisador acústico |
| Modos operativos | Entrega, Recogida, Crucero, Directo |
| Destinos máximos de recogida | 20 ubicaciones por tarea |
| Cruce automático de puertas | Sí |
| Gestión en la nube | Servicio PUDU Cloud |
| Actualizaciones OTA | Sí (se requiere un mínimo de batería del 20 %) |
Alimentación y batería
| Parámetro | Valor |
| Tensión de funcionamiento | CC 23–29,4 V |
| Entrada de alimentación | CA 100–240 V, 50/60 Hz |
| Salida de alimentación (cargador) | 29,4 V, 8 A |
| Capacidad de la batería | 25,6 Ah (intercambiable) |
| Tiempo de carga | 4,5 h |
| Autonomía de la batería | 12 h (sin carga) |
Entorno de funcionamiento y almacenamiento
| Parámetro | Valor |
| Temperatura de funcionamiento | 0 °C a 40 °C |
| Humedad de funcionamiento | ≤ 85 % HR |
| Temperatura de almacenamiento | -40 °C a 65 °C |
| Humedad de almacenamiento | ≤ 85 % HR |
¿Por qué comprar el PUDU HolaBot en EXPERT3D?
EXPERT3D se especializa en robótica avanzada y tecnología 3D desde 2012. Nuestro equipo ofrece asesoramiento técnico previo a la venta y soporte de configuración de mapeo del local antes de la implantación. Como representante oficial de PUDU, garantizamos una autenticidad del 100 %, un precio justo, servicio autorizado y garantía oficial. Las unidades se envían con entrega en toda España y la UE, respaldadas por soporte posventa y formación de operadores coordinada directamente con el equipo del fabricante, además de consumibles como baterías de repuesto disponibles para el funcionamiento continuo.