

- Disponibilidad: En stock
- Código del producto: 920372000001458655
- Peso bruto: 55.00kg

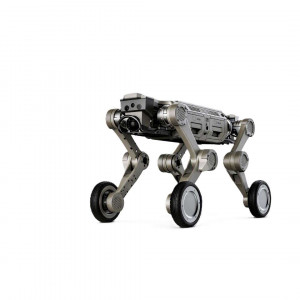
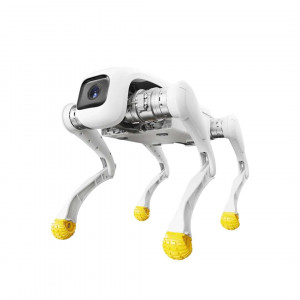
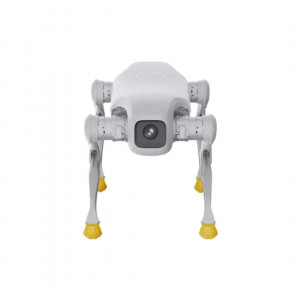
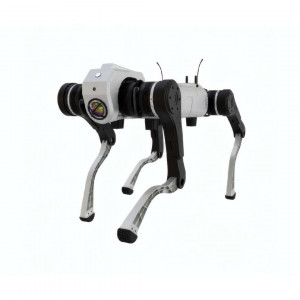
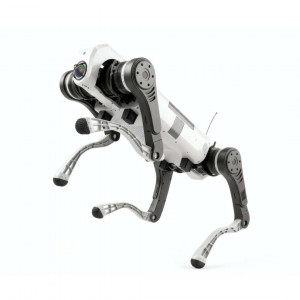
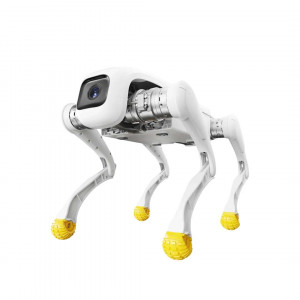
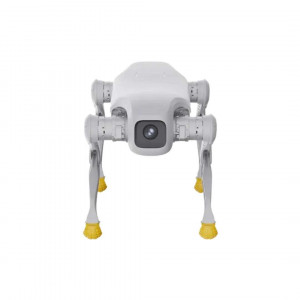
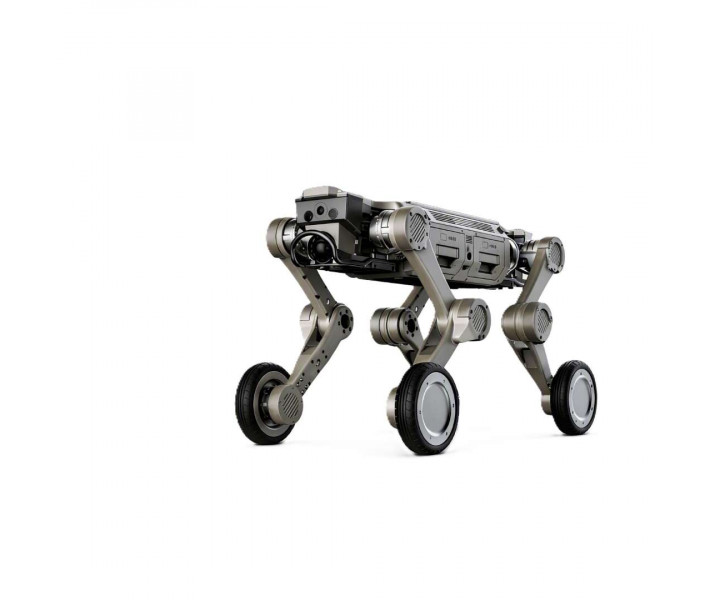
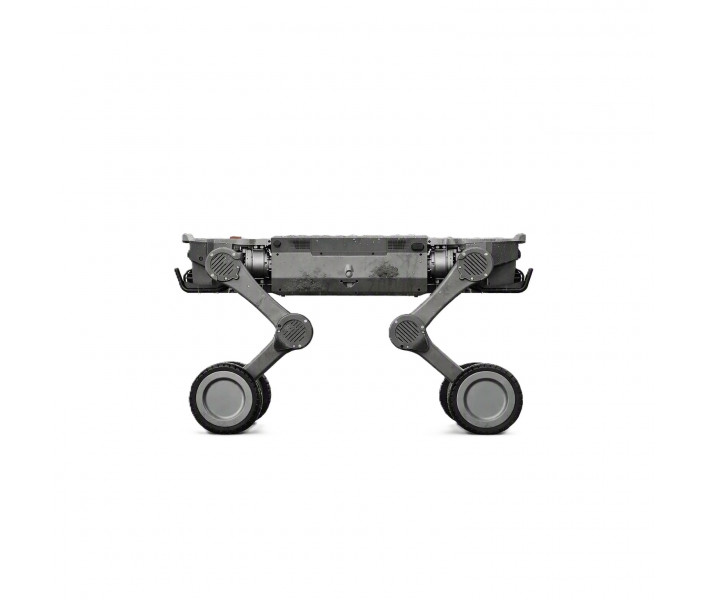
AgiBot D1 Max — robot con ruedas y patas para transportar cargas en terrenos complejos. Las paradas por mal tiempo y por cambios de batería interrumpen el trabajo continuo en la instalación. La carcasa está protegida contra el polvo y la humedad y resiste la lluvia en espacios exteriores. Dos baterías de sustitución en caliente reducen al mínimo las paradas durante el trabajo.
Características clave y ventajas
- Grado de protección: IP67 — La protección contra la lluvia y el polvo permite desplegar el robot a la intemperie sea cual sea el tiempo.
- Carga útil nominal: 25 kg — La plataforma transporta equipos industriales, y los puertos de alimentación y control permiten integrarlos en el flujo de trabajo.
- Autonomía: ≥ 5 h (sin carga), ≥ 3,5 h (con carga completa) — Un ciclo más largo entre cargas reduce el número de intervenciones manuales.
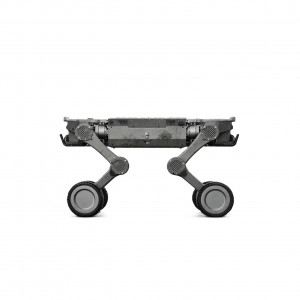
- Locomoción con ruedas y patas: el robot AgiBot D1 Max combina ruedas y patas, por lo que reacciona con rapidez y cubre un territorio más amplio. Esto aumenta la eficiencia en la ejecución de las tareas.
- Superación de obstáculos: el ángulo máximo de ascenso de 45° y la altura de obstáculo superable de 80 cm permiten trabajar en terrenos complejos. Esto aumenta la probabilidad de completar la tarea.
- Integración abierta: el SDK y los archivos URDF admiten el desarrollo secundario, y los puertos de alimentación y control, la integración industrial.
Fiabilidad del AgiBot D1 Max en condiciones industriales
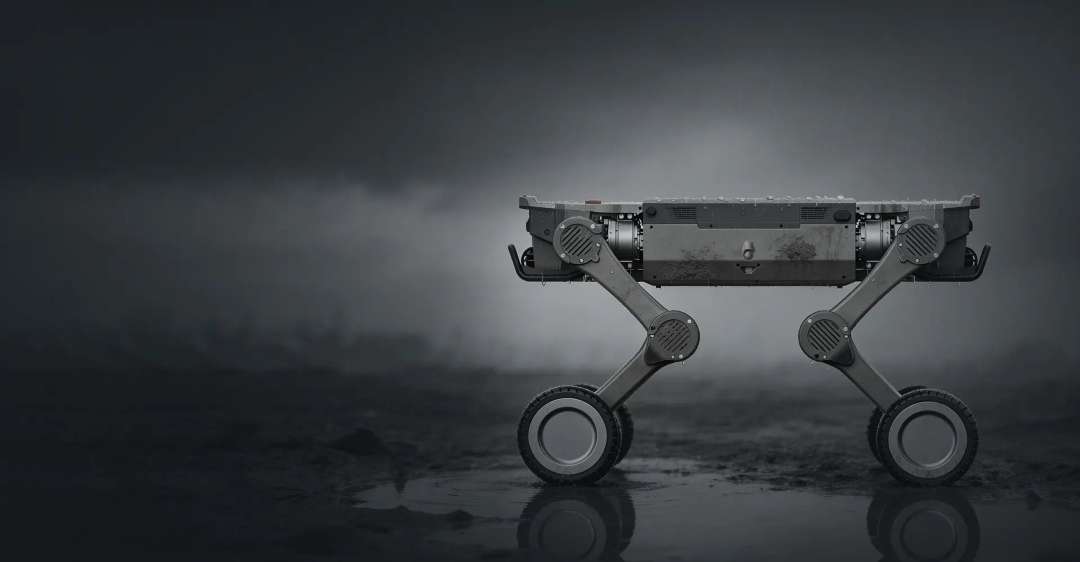
El cuerpo del AgiBot D1 Max está fabricado en aleación de aluminio y plástico técnico de alta resistencia. Con las baterías, el robot pesa 41 kg. El rango de temperaturas de funcionamiento va de -20 °C a 55 °C, lo que permite desplegarlo con cualquier condición meteorológica.
El diseño está pensado para el trabajo prolongado en instalaciones exteriores e industriales. Esto reduce los tiempos de inactividad y los costes de mantenimiento. En la imagen, el robot trabaja sobre suelo mojado y fangoso, lo que ilustra su uso con cualquier clima.
Autonomía y alcance
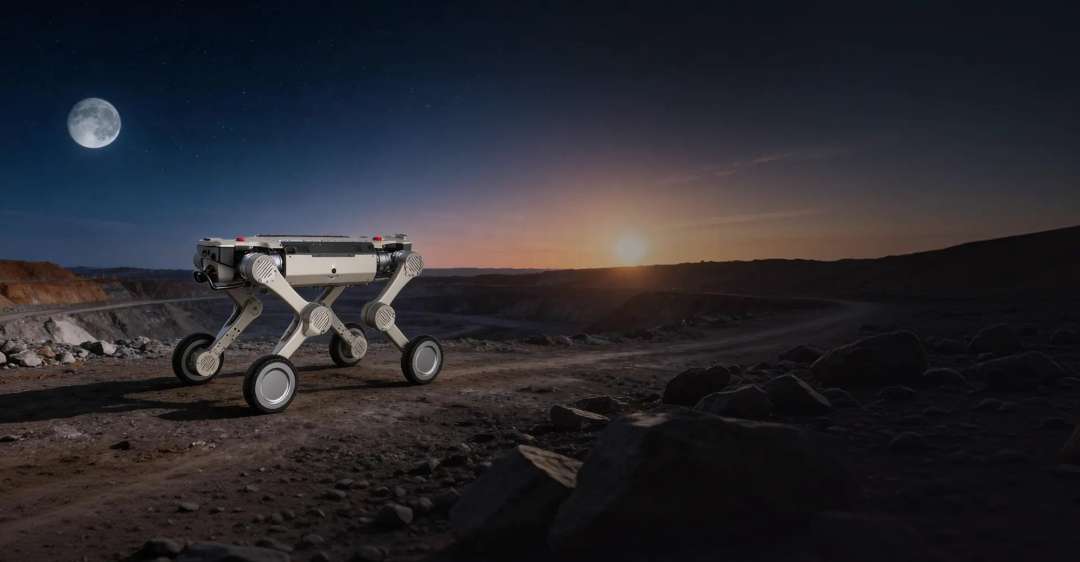
Sin carga, el alcance es de al menos 29 km. Con carga completa se reduce, pero se mantiene en no menos de 18 km. La diferencia muestra la influencia de la masa de la carga, por lo que conviene planificar las rutas con el valor menor. En terreno abierto, el alcance determina el radio de la misión. En la imagen, el robot está sobre un terreno pedregoso al anochecer.
Carga e integración de equipos
El par máximo de la articulación alcanza 150 N·m. Este indicador caracteriza la capacidad de fuerza de los actuadores. La cinemática cuenta con 12+4 dof (grados de libertad). El rango de movimiento del muslo y la pantorrilla va de -160° a 160°, y el de la articulación del cuerpo, de -30° a 40°. En la imagen, el robot actúa en un terreno desértico accidentado, donde la plataforma de carga necesita capacidad todoterreno.
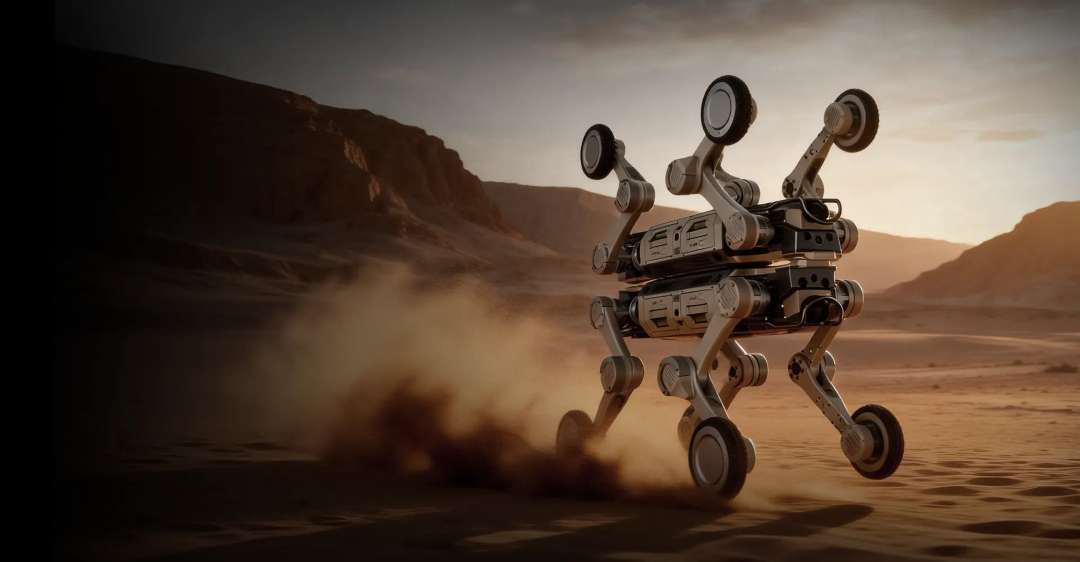
La plataforma dispone de un amplio conjunto de interfaces para conectar el equipo de carga útil. Admiten el desarrollo secundario y una integración industrial profunda.
- Alimentación: 5 V, 12 V, 24 V, 48 V; potencia máxima de salida 480 W
- Puertos cableados: 2 puertos Gigabit Ethernet, 2 × USB 3.0, 1 × RS232, 1 × RS485, 2 × SBUS, 1 × PPS
- Comunicación inalámbrica: Wi-Fi, Bluetooth 5.0
Para el desarrollo secundario se proporciona un SDK (kit de desarrollo de software). El modelo del robot incluye archivos 3D CAD y URDF para simulación. URDF es un formato de descripción del modelo cinemático del robot.
Movilidad en terrenos complejos
El mecanismo de ruedas y patas ofrece una respuesta rápida y una amplia cobertura del territorio. La velocidad máxima de desplazamiento es de 8 m/s.
La movilidad se aprecia mejor en acción.
Obstáculos y pasos estrechos
La altura máxima de obstáculo superable es de 80 cm y, con carga, de 50 cm. El ancho mínimo de paso es de 50 cm, y también se admite el giro en el sitio (zero-turn). La altura de gateo es de 34 cm y se ajusta durante el avance y el retroceso.
Pendientes y escalones
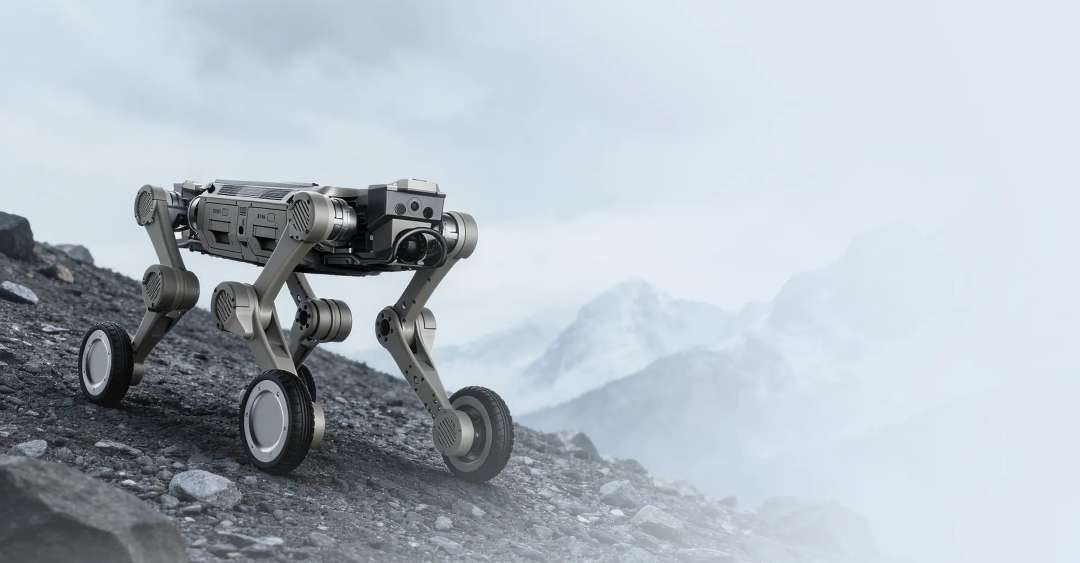
La altura de escalón superable de forma continua es de 25 cm. En la imagen, el robot recorre un terraplén empinado a la intemperie, lo que ilustra su capacidad para superar pendientes de gran ángulo.
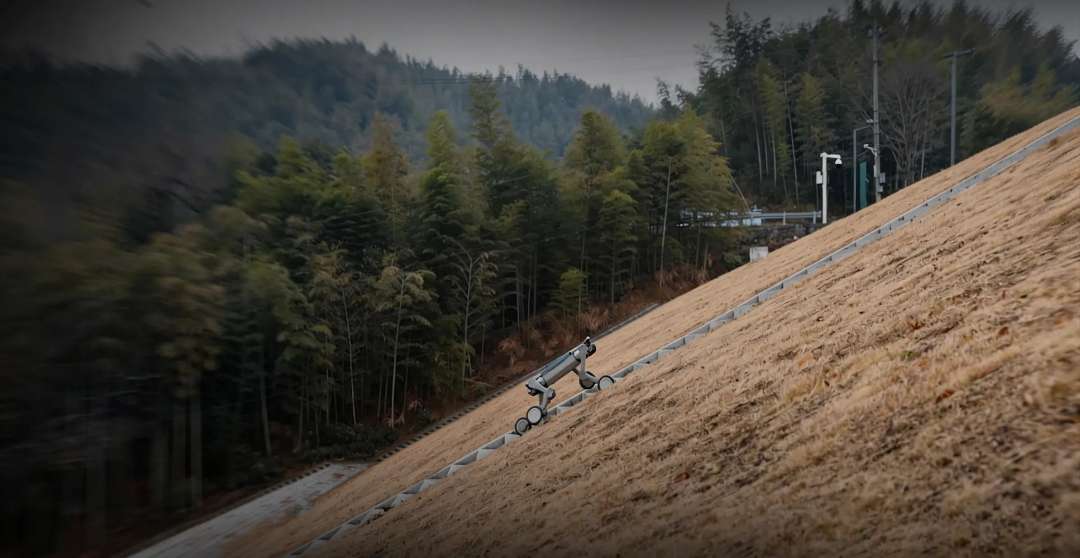
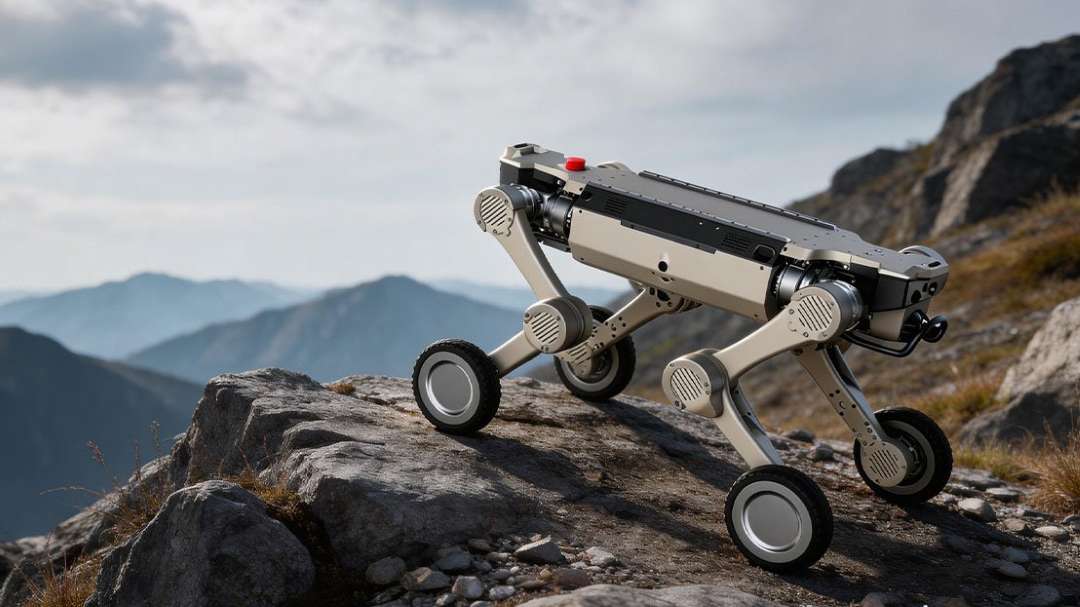
El ángulo máximo de ascenso es de 45°. Otra imagen muestra el desplazamiento por una ladera de montaña empinada.
Despliegue a gran escala y mantenimiento
La alimentación corre a cargo de dos baterías (54 V, 10 Ah × 2) con sustitución en caliente. Esta sustitución se realiza sin apagar por completo el sistema. Esto reduce al mínimo los tiempos de inactividad y disminuye la carga operativa de mantenimiento. En la imagen, el robot está sobre el suelo de una nave de fábrica.
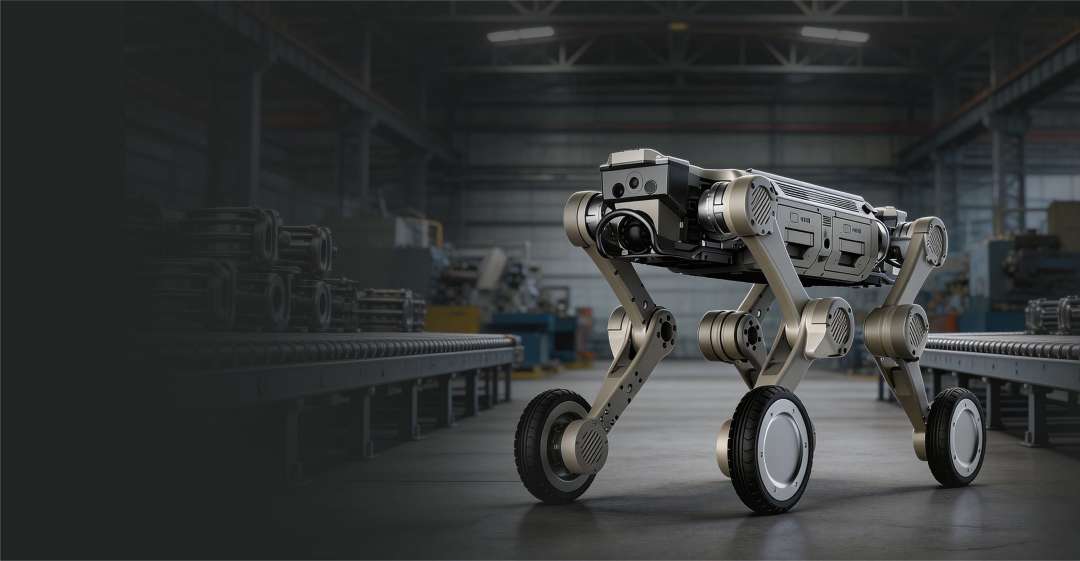
El cambio inteligente de modo combina el movimiento sobre ruedas y sobre patas. En modo ruedas, el desplazamiento es estable y eficiente, y el tiempo de funcionamiento es mayor. En modo patas, la adaptabilidad al terreno es mayor, lo que es importante para trabajar en múltiples escenarios.
Sensores y computación a bordo
Hay un lidar de 96 canales en la parte delantera y otro en la trasera. El ángulo de cobertura es de 360° × 90° y el diámetro de cobertura, de 120 m.
Delante y detrás hay instalada una cámara FPV de grado industrial de 8 MP en cada extremo. El campo de visión diagonal (DFOV) es de 122°. El horizontal (HFOV), de 111°, y el vertical (VFOV), de 70°. Cuatro elementos de iluminación se sitúan a los lados de las cámaras.
Los sensores ultrasónicos de la izquierda y la derecha detectan obstáculos en un radio de 5 m. El conjunto de sensores incluye una IMU de grado automotriz. IMU es una unidad de medición inercial. El módulo GNSS RTK proporciona posicionamiento por satélite con corrección en tiempo real.
La computación corre a cargo de una NVIDIA Orin NX 16 GB: 100–157 TOPS (billones de operaciones por segundo). Se admite la transmisión de vídeo en tiempo real, y el control se realiza desde un mando con pantalla integrada.
Ámbitos de aplicación
El AgiBot D1 Max está orientado a escenarios que requieren capacidad todoterreno y una carcasa protegida.
- Ejecución de tareas: el modo patas supera pendientes y obstáculos. Las interfaces de alimentación y control permiten instalar equipos sectoriales para una tarea concreta.
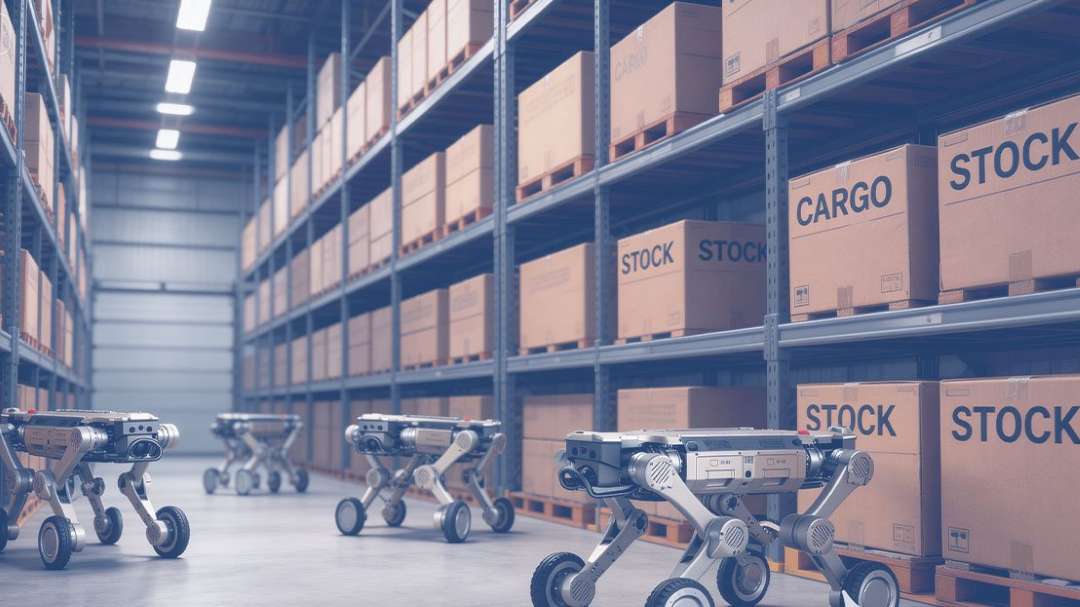
- Logística y transporte: la carga nominal de 25 kg y el modo de ruedas, de movimiento estable y eficiente, permiten transportar mercancías. La sustitución de baterías en caliente reduce al mínimo las paradas. En la imagen, varios robots se desplazan por un pasillo de almacén entre estanterías de palés.
- Búsqueda y rescate de personas: el ángulo de ascenso de 45° y la superación de obstáculos de 80 cm de altura ayudan a desplazarse por terrenos complejos. Los sensores ultrasónicos detectan obstáculos en un radio de 5 m, y el vídeo se transmite en tiempo real. En la imagen, el robot avanza por unas ruinas urbanas inundadas durante una simulación de respuesta a una catástrofe.
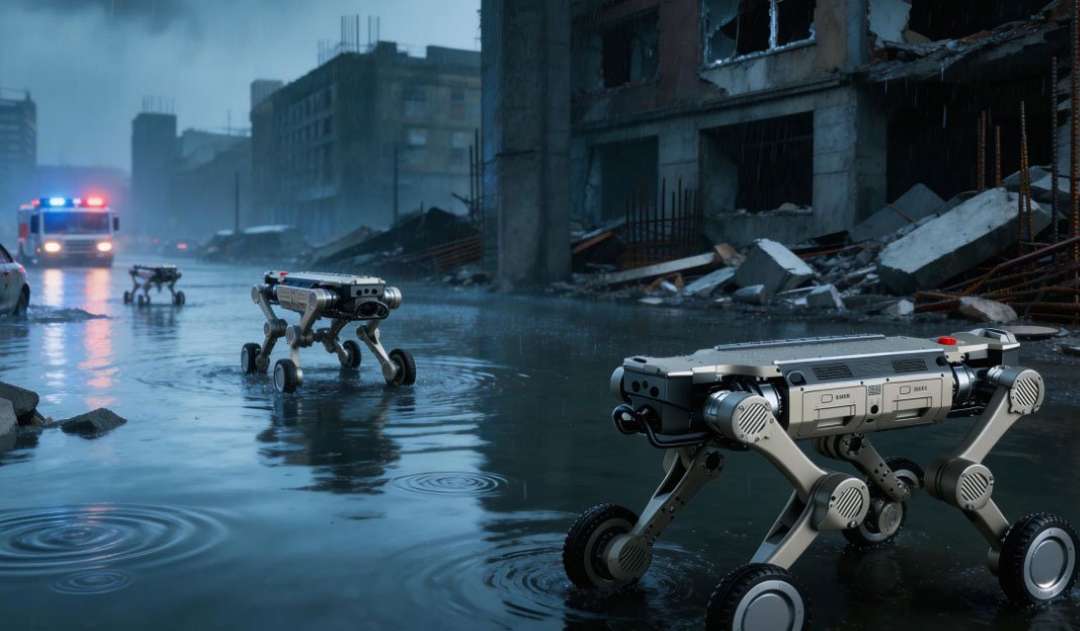
- Despliegue a gran escala en instalaciones: la carcasa está protegida contra el polvo y la humedad, y la temperatura de funcionamiento va de -20 °C a 55 °C. La sustitución de baterías en caliente reduce la carga de mantenimiento durante el despliegue a gran escala.
Accesorios compatibles
Para el AgiBot D1 Max hay disponible una estación de carga autónoma opcional. El adaptador y la base de carga forman parte del equipamiento estándar. El mando a distancia con pantalla integrada también es un elemento estándar. El tiempo de carga es inferior a 2 h.
¿Qué incluye la caja?
- Robot AgiBot D1 Max
- Adaptador
- Base de carga
- Mando a distancia con pantalla integrada
Especificaciones técnicas
Información básica
| Parámetro | Valor |
| Material | Aleación de aluminio + plástico técnico de alta resistencia |
| Dimensiones de pie (L×An×Al) | 930 × 480 × 585 mm |
| Dimensiones tumbado (L×An×Al) | 930 × 630 × 200 mm |
| Peso total (incluida la batería) | 41 kg |
| Grados de libertad (DoF) | 12+4 dof |
| Temperatura de funcionamiento | -20 °C – 55 °C |
| Grado de protección de la carcasa | IP67 |
| Batería | 54 V, 10 Ah × 2, dos baterías, compatible con sustitución en caliente |
| Tiempo de carga | <2 h |
| Autonomía | 5 h (sin carga), 3,5 h (con carga completa) |
| Alcance | 29 km (sin carga), 18 km (con carga completa) |
| Potencia de cálculo total | 100–157 TOPS / NVIDIA Orin NX 16 GB |
Parámetros de rendimiento
| Parámetro | Valor |
| Velocidad máxima | 8 m/s |
| Carga útil nominal | 25 kg |
| Altura de escalón superable de forma continua | 25 cm |
| Ángulo máximo de ascenso | 45° |
| Altura de obstáculo superable de un salto | 80 cm |
| Altura máxima de obstáculo superable | 80 cm |
| Altura de obstáculo superable con carga | 50 cm |
| Ancho mínimo de paso | 50 cm |
| Ancho mínimo de giro | Admite giro en el sitio (zero-turn); admite el ajuste de la altura de gateo durante el avance y el retroceso |
| Altura de gateo | 34 cm |
Parámetros de las articulaciones
| Parámetro | Valor |
| Par máximo de la articulación | 150 N·m |
| Rango de movimiento de la articulación (cuerpo) | de -30° a 40° |
| Rango de movimiento de la articulación (muslo) | de -160° a 160° |
| Rango de movimiento de la articulación (pantorrilla) | de -160° a 160° |
Unidades de sensores
| Parámetro | Valor |
| Lidar | Un lidar de 96 canales delante y otro detrás, ángulo de cobertura 360° × 90°, diámetro de cobertura 120 m |
| Campo de visión de la cámara (FoV) | Una cámara FPV delante y otra detrás, de grado industrial, 8 MP, campo de visión: DFOV 122°, HFOV 111°, VFOV 70° |
| Iluminación | Iluminación × 4 (una a cada lado de las cámaras FPV) |
| IMU | IMU de grado automotriz × 1 |
| Módulo RTK | GNSS RTK × 1 |
| Sensor ultrasónico | Un sensor ultrasónico a la izquierda y otro a la derecha, admite la detección de obstáculos en un radio de 5 m |
Lista de funciones
| Parámetro | Valor |
| Movimientos estándar | Marcha, deslizamiento, gateo y otras posturas; admite movimiento omnidireccional (adelante/atrás/lateral), giro en el sitio y maniobras; admite el ajuste de la configuración de las articulaciones de las rodillas |
| Transmisión de vídeo en tiempo real | Compatible |
| Desarrollo secundario | Compatible; se proporciona SDK; el modelo del robot incluye archivos 3D CAD y URDF para simulación |
| Comunicación | Compatible con Wi-Fi, Bluetooth 5.0 |
| Interfaces de alimentación de salida | 5 V, 12 V, 24 V, 48 V; potencia máxima de salida 480 W |
| Interfaces de ampliación | 2 puertos Gigabit Ethernet, 2 × USB 3.0, 1 × RS232, 1 × RS485, 2 × SBUS, 1 × PPS |
Accesorios
| Parámetro | Valor |
| Adaptador | De serie |
| Base de carga | De serie |
| Mando a distancia | Mando a distancia con pantalla integrada |
| Estación de carga autónoma | Opcional |
¿Por qué comprar el AgiBot D1 Max en EXPERT3D?
EXPERT3D suministra equipos 3D profesionales desde 2012. Para el AgiBot D1 Max, nuestros especialistas asesoran antes de la compra. Le ayudan a elegir la configuración y los accesorios, incluida la estación de carga autónoma opcional. Realizamos envíos a toda España y a los países de la UE. Tras la compra, ofrecemos soporte de servicio. Pida repuestos y consumibles en el sitio web para que el robot no se quede parado. Describa su tarea y le propondremos una solución adecuada.