


- Disponibilidad: En stock
- Código del producto: 920372000001458895
- Peso bruto: 5.00

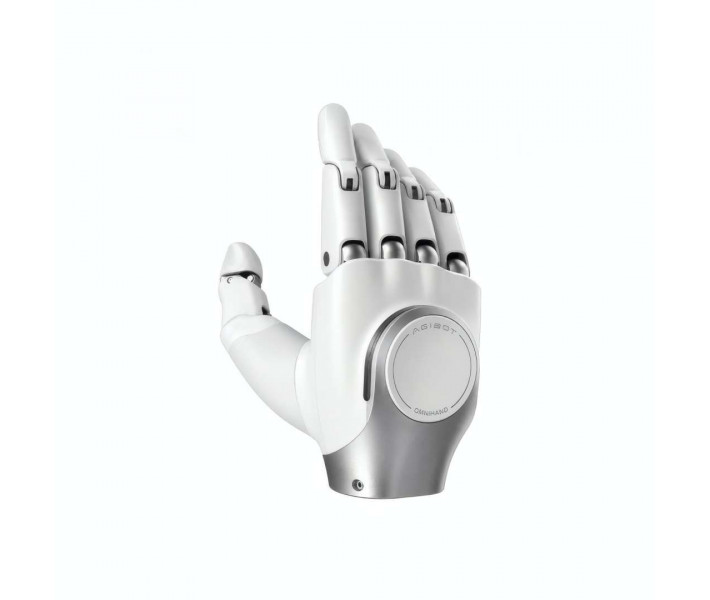
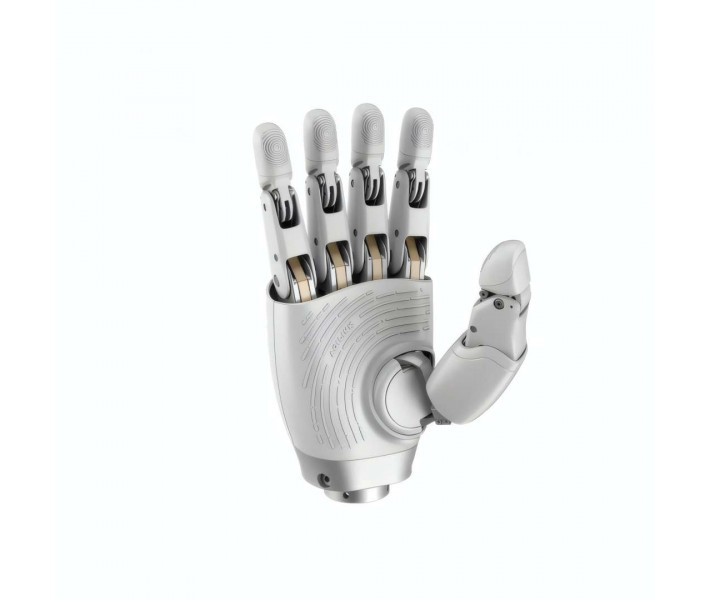
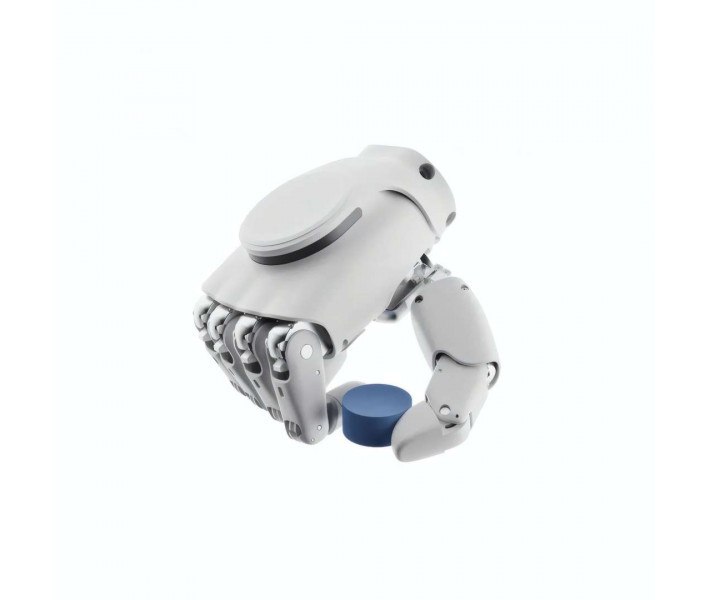
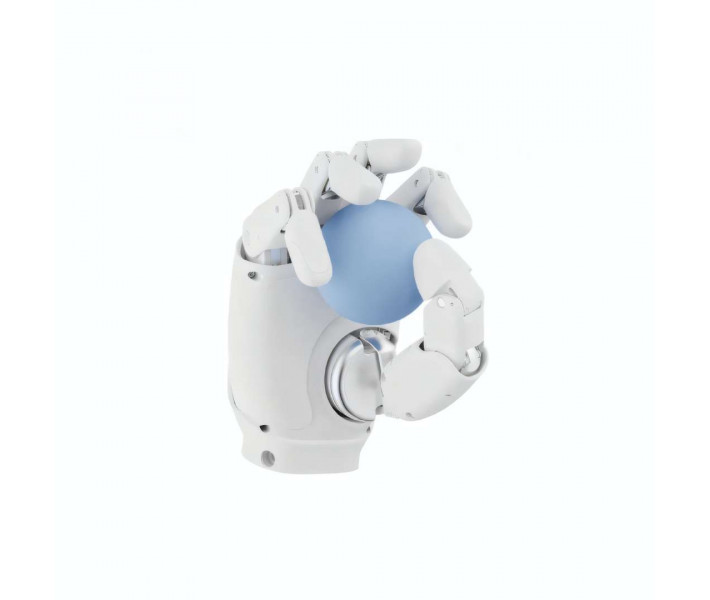
AgiBot OmniHand 3 — mano robótica diestra para plataformas humanoides y manipuladores móviles, diseñada para tareas prensiles complejas mediante cinemática biomimética y detección de contacto continuo. Su estructura ultraligera preserva la dinámica del brazo portador sin limitar la firmeza operativa. Incorpora sensibilidad superficial en dedos y palma para manipular objetos con precisión controlada.
Rendimiento mecánico y ventajas operativas
- Capacidad de carga: 5 kg — Sostiene piezas industriales pesadas y contenedores sin comprometer la estabilidad del agarre en traslados dinámicos.
- Peso neto: 510 g — Minimiza la inercia del efector final para evitar la sobrecarga de par en las muñecas del manipulador.
- Cinemática adaptativa: 16 ejes — Combina 10 actuadores activos y 6 pasivos para ejecutar cierres envolventes sobre geometrías irregulares.
- Ciclo de maniobra: 0,5 s — Agiliza las fases de apertura y cierre total en secuencias de recogida y colocación automatizadas.
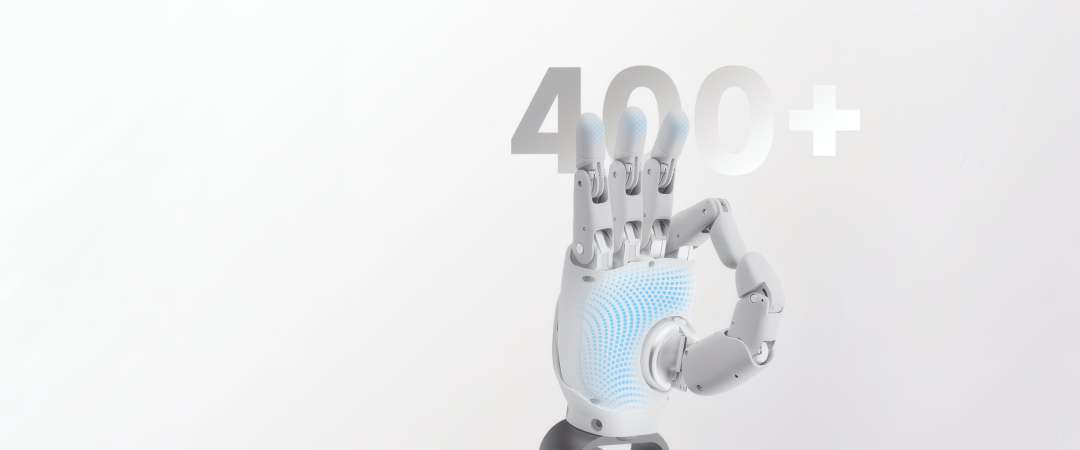
- Matriz táctil integrada: Más de 300 puntos — Facilita una monitorización superficial precisa con una resolución de 0,1 para calibrar la fuerza según la fragilidad de cada pieza.
- Detección perimetral en el dorso — Registra contactos imprevistos y colisiones laterales para asegurar la colaboración en áreas de trabajo compartido.
- Buses de comunicación CAN FD y RS485 — Garantizan una transferencia de telemetría de alta velocidad con baja latencia y alta resistencia al ruido eléctrico.
Cinemática mixta y control de movimiento
La arquitectura cinemática del efector final combina 10 grados de libertad activos con 6 pasivos. Los actuadores independientes reciben comandos angulares directos para fijar posturas analíticas o regular el apriete de las falanges. Las seis articulaciones con conformidad mecánica actúan como un sistema de suspensión física que absorbe impactos y copia los contornos del objeto sujetado.
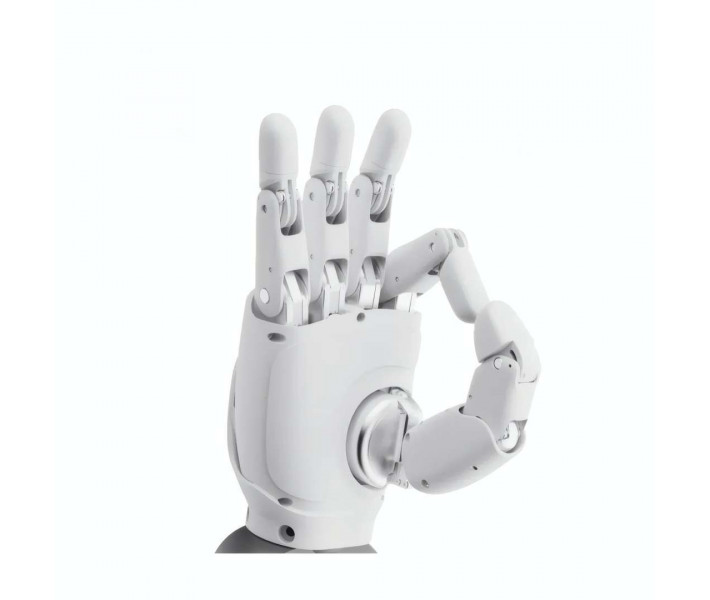
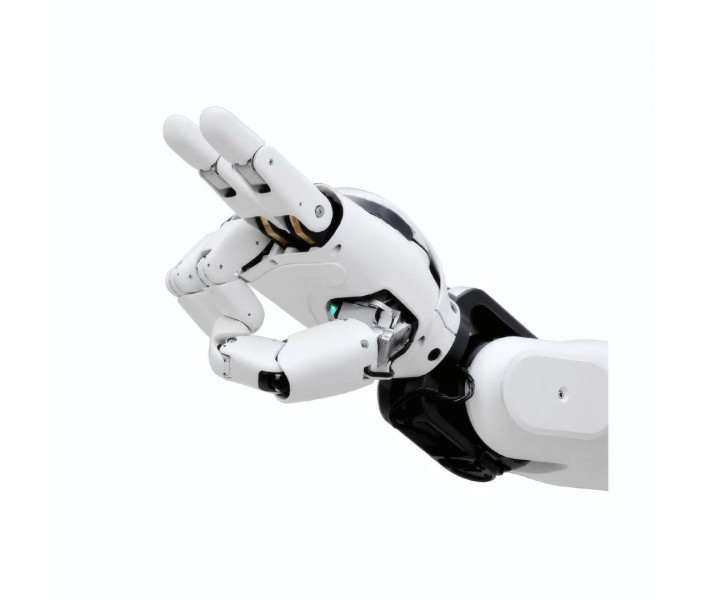
Esta disposición biomimética replica los movimientos coordinados de la mano biológica para manipular herramientas y objetos cotidianos.
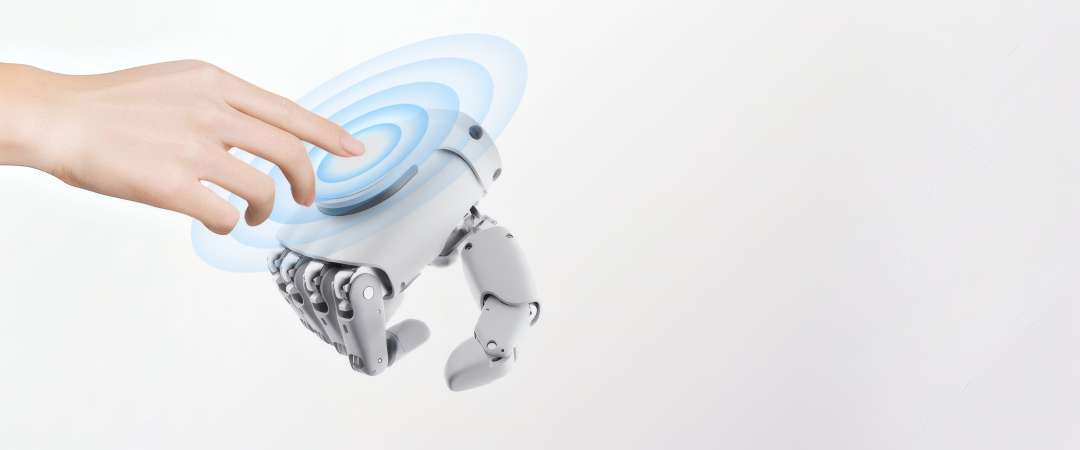
Matriz háptica y protección perimetral
El sistema cuenta con una matriz sensorial que supera los 300 puntos de presión distribuidos en las yemas, la palma y el dorso exterior. Las lecturas de contacto informan al controlador en tiempo real sobre la distribución de cargas con una resolución de 0,1. La integración de celdas sensoriales en el dorso detecta aproximaciones y contactos accidentales en entornos colaborativos.
La repetibilidad de posicionamiento de ±0,3 mm y la respuesta de los sensores permiten manipular piezas técnicas frágiles sin deslizamientos ni sobrepresiones dañinas.
Para proteger al personal técnico durante pruebas y montajes, las juntas entre los dedos incorporan un diseño físico antipinzamiento que suprime huecos cortantes durante el cierre rápido de las articulaciones.
Capacidad de carga y sujeción dinámica
El mecanismo interno de transmisión soporta una masa manipulable de hasta 5 kg mediante agarres envolventes. La distribución de esfuerzos entre los dedos reduce el desgaste en los trenes de engranajes cuando se transportan botellas, herramientas o piezas mecanizadas a aceleraciones elevadas.
La estructura de 510 g permite instalar el dispositivo en robots móviles sin restar margen a la capacidad de carga del brazo soporte.
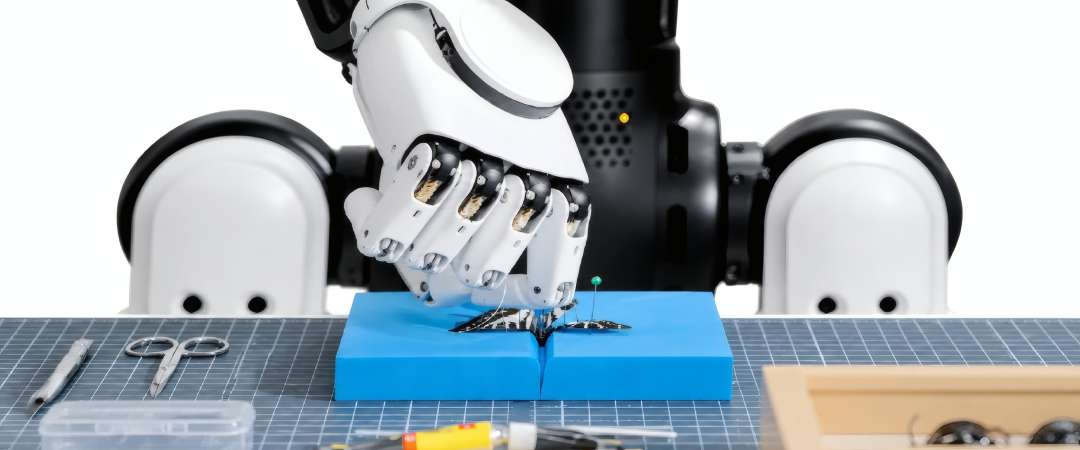
Arquitectura de control y buses de comunicación
El controlador se comunica mediante buses diferenciales CAN FD y puertos serie RS485 para asegurar una tasa de refresco constante libre de interferencias electromagnéticas. El entorno de software ofrece soporte nativo para nodos de ROS 2, librerías en C++ y scripts en Python, además de integración directa con la plataforma de teleoperación Dex-UMI.
En el siguiente vídeo puede observarse la integración funcional y la fluidez del control motor en bancos de prueba:
Las pruebas mecánicas adicionales demuestran la respuesta del efector frente a distintas geometrías y fuerzas de retención:
Áreas de aplicación
- Investigación y desarrollo: experimentación con modelos de aprendizaje por refuerzo, visión táctil y cinemática inversa en entornos académicos.
- Robótica humanoide: incorporación de prensión háptica y gestos naturales en brazos robóticos y humanoides bípedos.
- Manipulación móvil (AMR y AGV): transporte de muestras de laboratorio, apertura de armarios y servicio de componentes en logística interna.
- Robots de servicio y asistencia: transferencia segura de objetos cotidianos a personas y ejecución de tareas domésticas asistidas.
- Sistemas de teleoperación: réplica de posturas de la mano humana en tiempo real mediante dispositivos de captura o interfaces hápticas.
Contenido del paquete
- Módulo prensil OmniHand con actuadores y piel sensorial
- Cable de comunicación RS485
- Línea de comunicación CAN FD
- Mazo de alimentación principal
- Cable de datos USB Type-C
- Certificado de homologación y conformidad
Especificaciones técnicas
Cinemática y rendimiento
| Parámetro | Valor |
| Ejes de movimiento | 10 activos + 6 pasivos |
| Grados de libertad acumulados | 16 |
| Carga máxima soportada | 5 kg |
| Tiempo de apertura / cierre total | 0,5 s |
| Repetibilidad de posicionamiento | ±0,3 mm |
Sensores y electrónica
| Parámetro | Valor |
| Nodos táctiles integrados | Más de 300 puntos |
| Tipo de sensor háptico | Matriz unidimensional (1D) |
| Resolución sensorial | 0,1 |
| Buses de datos | CAN FD, RS485 |
Software y dimensiones
| Parámetro | Valor |
| Framework de desarrollo | ROS 2 |
| Soporte de programación | Python, C++ |
| Control remoto soportado | Dex-UMI |
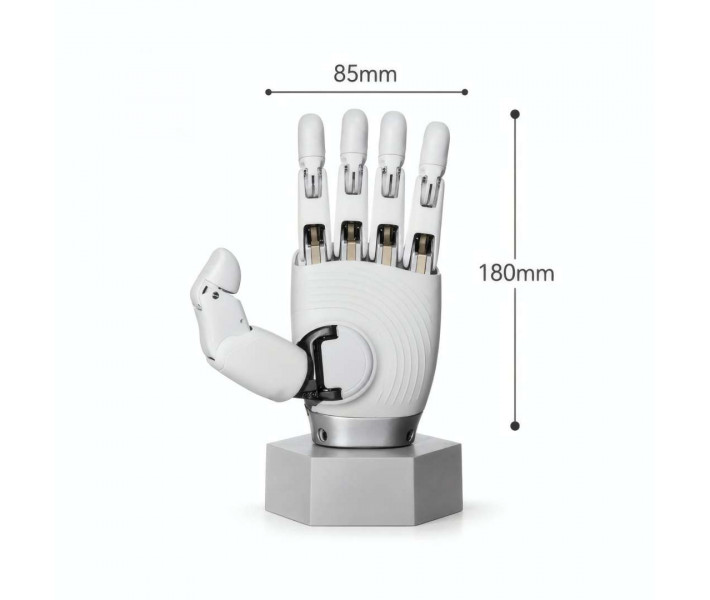
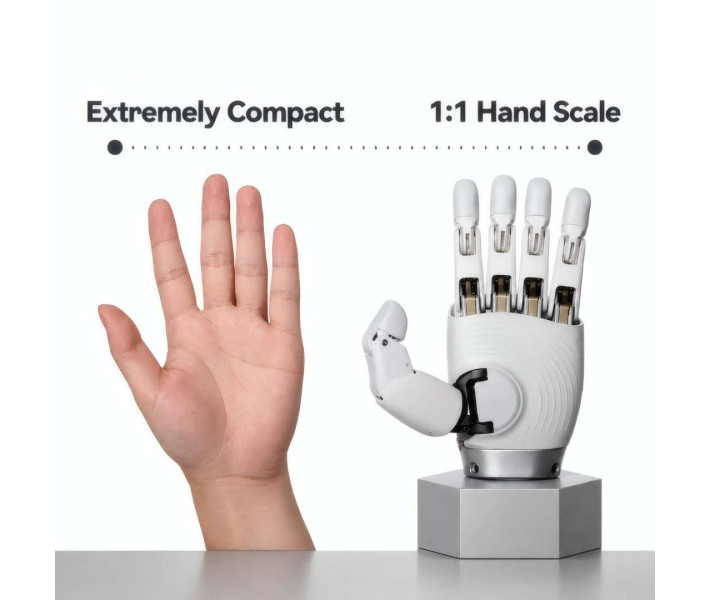
| Dimensiones externas | 180 × 85 × 38,5 mm |
| Peso neto | 510 g (0,510 kg) |
¿Por qué comprar AgiBot OmniHand 3 en EXPERT3D?
EXPERT3D suministra equipamiento profesional de robótica y tecnología avanzada. Proporcionamos asesoramiento preventa personalizado para adaptar los anclajes de fijación a la muñeca de su robot. Ofrecemos soporte posventa directo para la integración en ROS 2 y entornos de desarrollo en C++ o Python. Gestionamos la entrega segura de su equipo. Mantenemos consumibles, accesorios de conexión y componentes de recambio en stock permanente.



















































