


- Disponibilidad: En stock
- Código del producto: 920372000001458151
- Peso bruto: 98.00kg

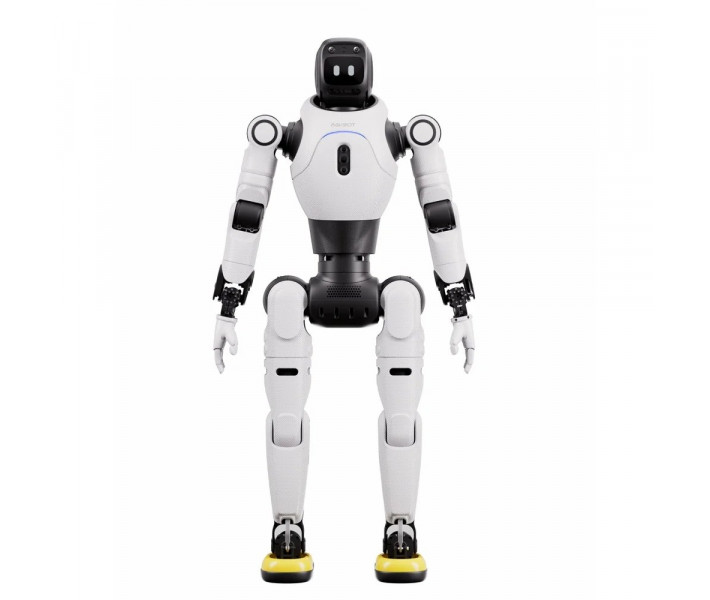
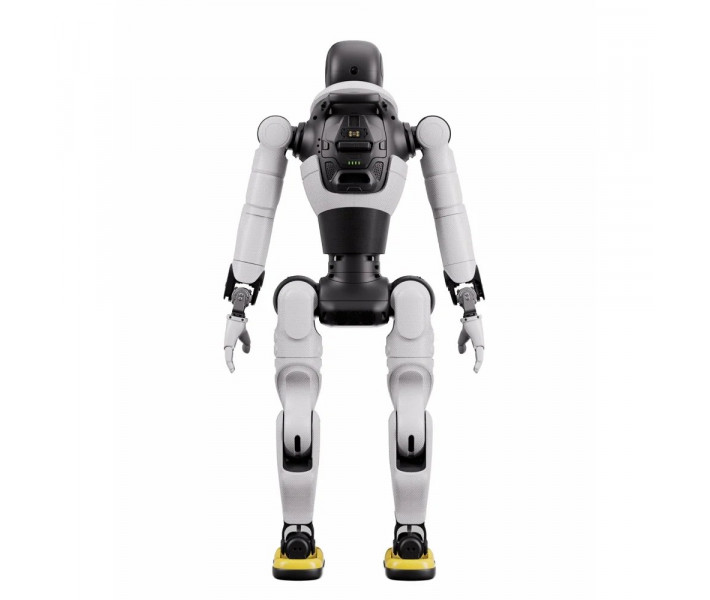
AgiBot X2 Ultra es un robot humanoide para la navegación autónoma y el diálogo con personas. Durante el recorrido por una oficina, traza la ruta y esquiva obstáculos sin control remoto. Un toque en la cabeza provoca la reacción correspondiente, y la cabeza se mueve de forma sincronizada con la voz. El gran número de grados de libertad reproduce con precisión la lógica del lenguaje corporal humano.
Características clave y ventajas
- Grados de libertad (DoF): 31 — Los ejes propios de cada parte del cuerpo permiten gesticular y caminar al mismo tiempo.
- Capacidad de carga: máx. 3 kg (en determinadas posiciones), en todo el rango ≤ 1 kg (sin efector final) — Para manipular en todo el rango de movimiento, tenga en cuenta el umbral más bajo.
- Autonomía: aprox. 2 h caminando a 0,5 m/s — La batería intercambiable permite sustituir el elemento de alimentación en lugar de esperar a que se cargue.
- Placa de alto rendimiento: Orin NX (157 TOPS) — El margen de cálculo deja espacio para algoritmos propios en el marco del desarrollo secundario.
- Interacción multimodal: el robot combina señales visuales, de voz y táctiles con la expresión facial, por lo que el diálogo no se limita a comandos de voz y resulta natural.
- Navegación autónoma: AgiBot X2 Ultra traza la ruta y esquiva obstáculos por sí mismo, por lo que funciona sin control remoto.
- Flexibilidad del software: la compatibilidad con OTA, aplicación móvil y desarrollo secundario permite actualizar el software y adaptar el comportamiento del robot a sus propias tareas.
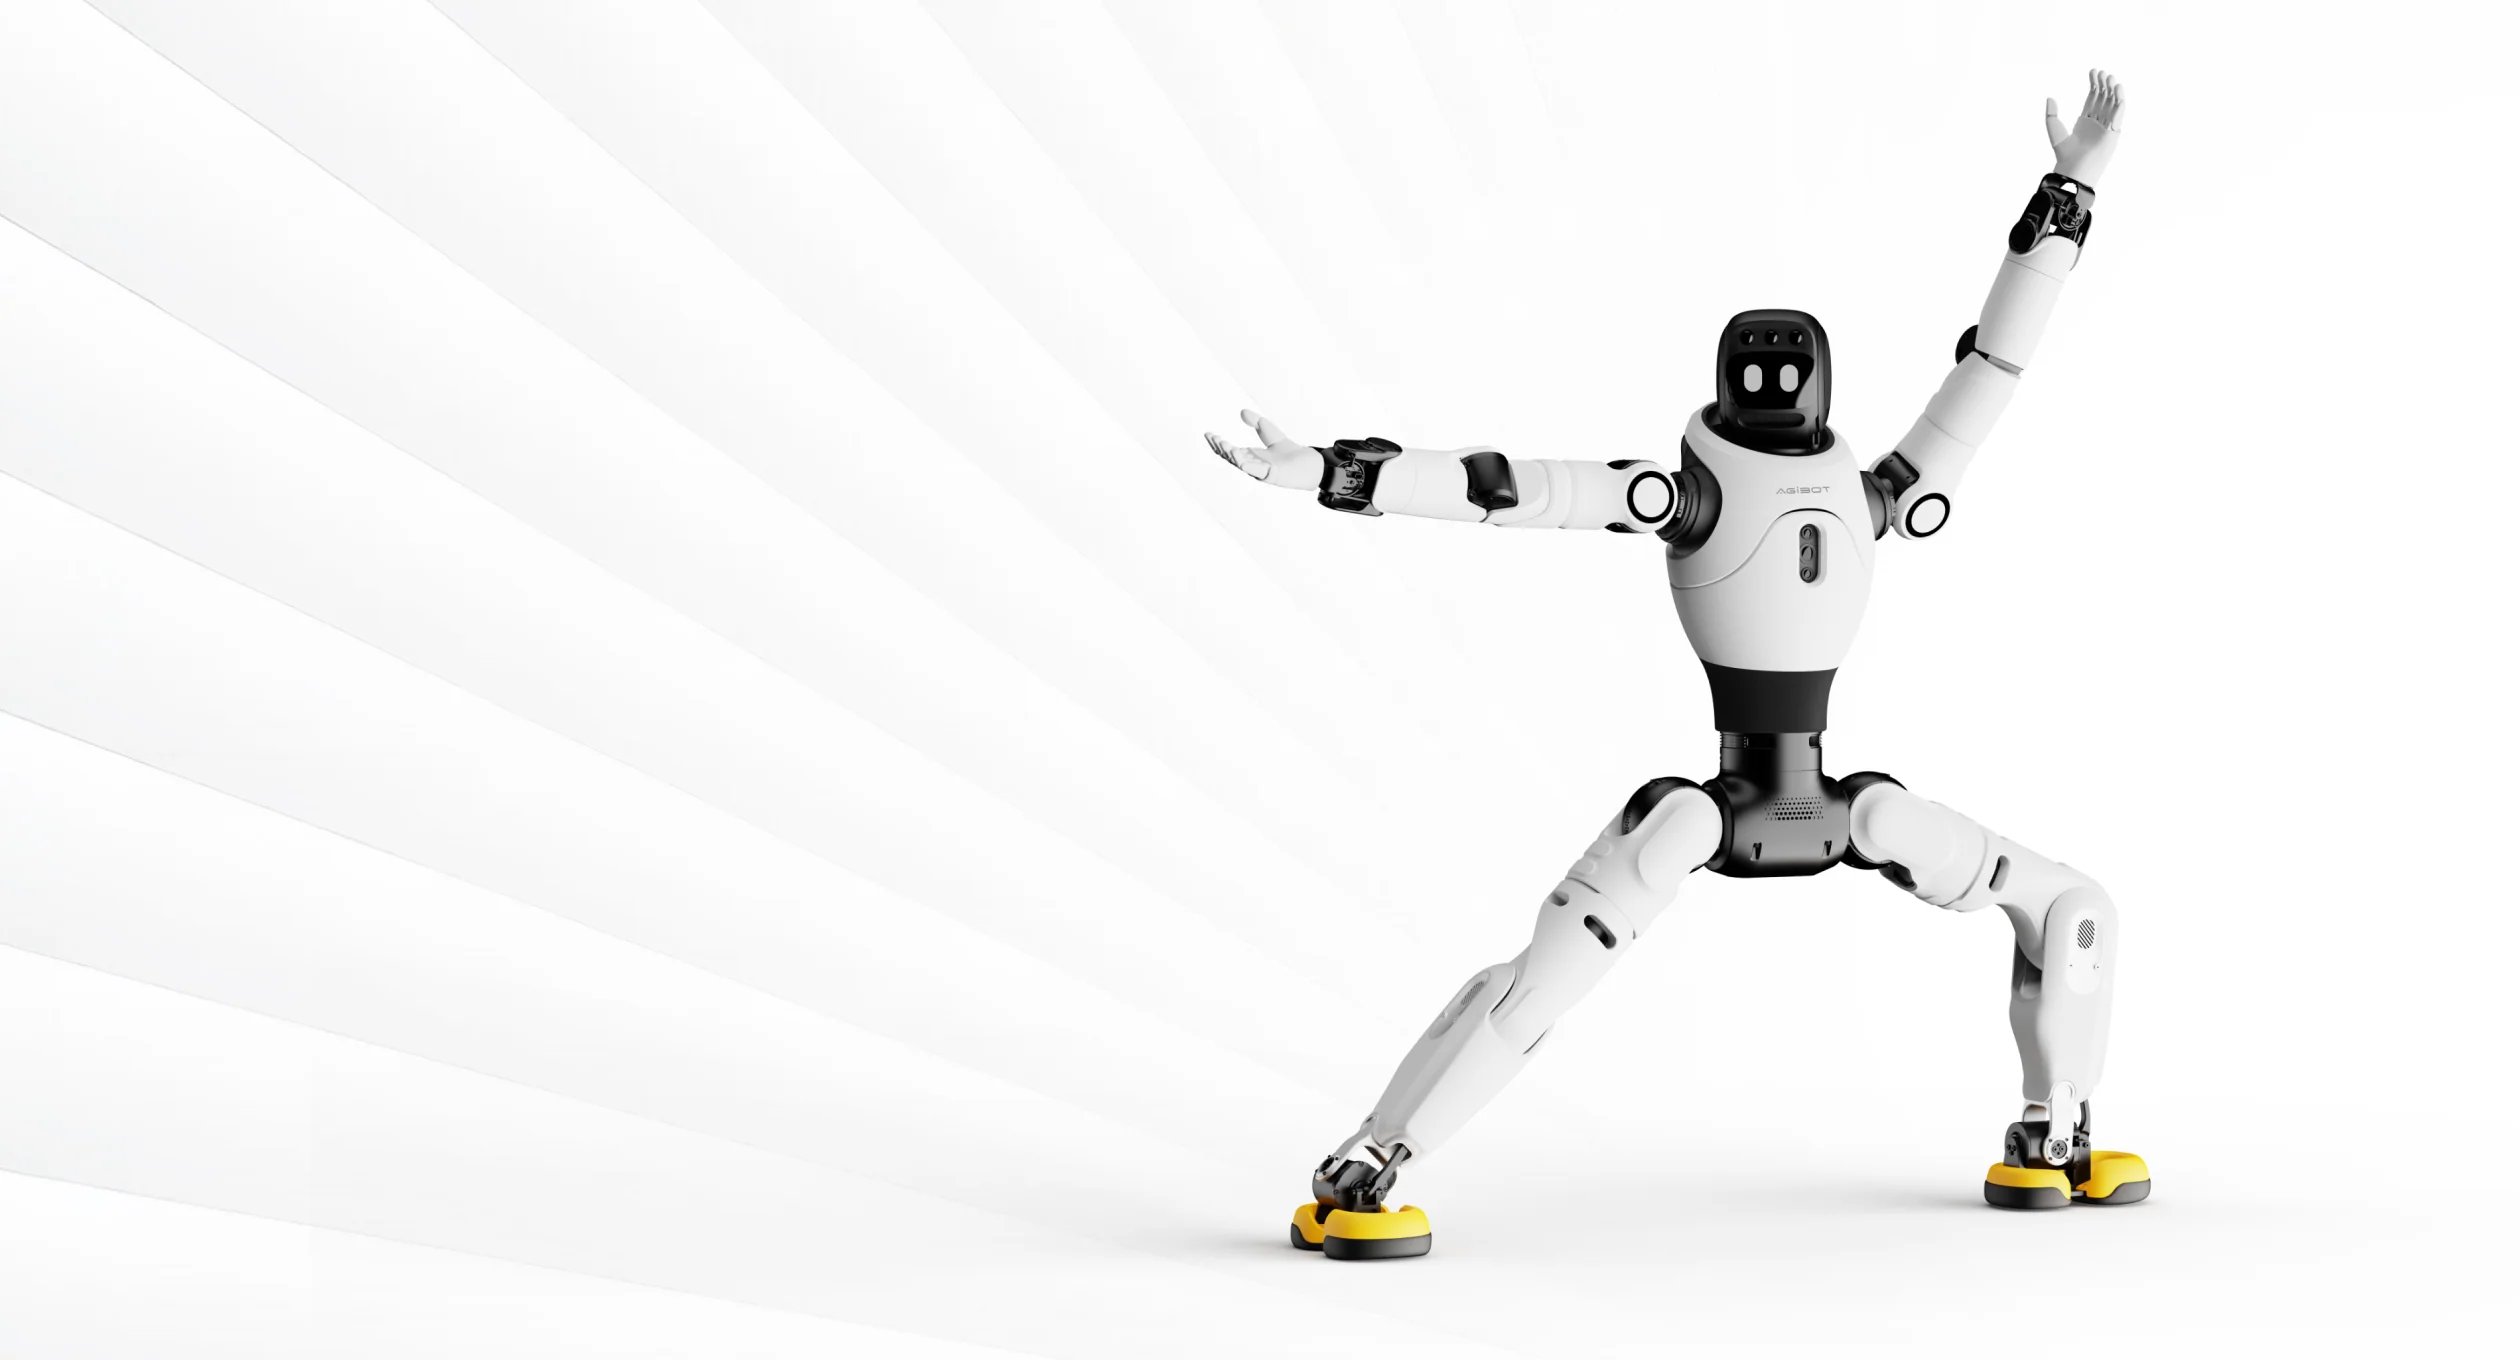
Diseño biónico del AgiBot X2 Ultra
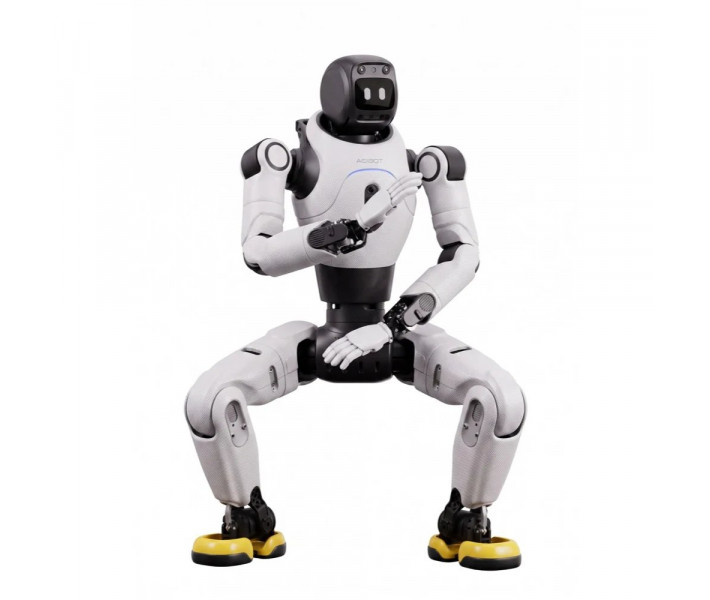
El diseño antropomorfo del AgiBot X2 Ultra reproduce la lógica del lenguaje corporal humano. El robot tiene 31 grados de libertad (DoF: eje de movimiento independiente de una articulación). El cuello tiene 2 grados de libertad y la cintura, 3. Cada brazo cuenta con 7 grados y cada pierna, con 6. Este número de ejes garantiza movimientos flexibles y una plasticidad expresiva. En la imagen se ve una postura amplia y dinámica con articulación multieje de las extremidades.
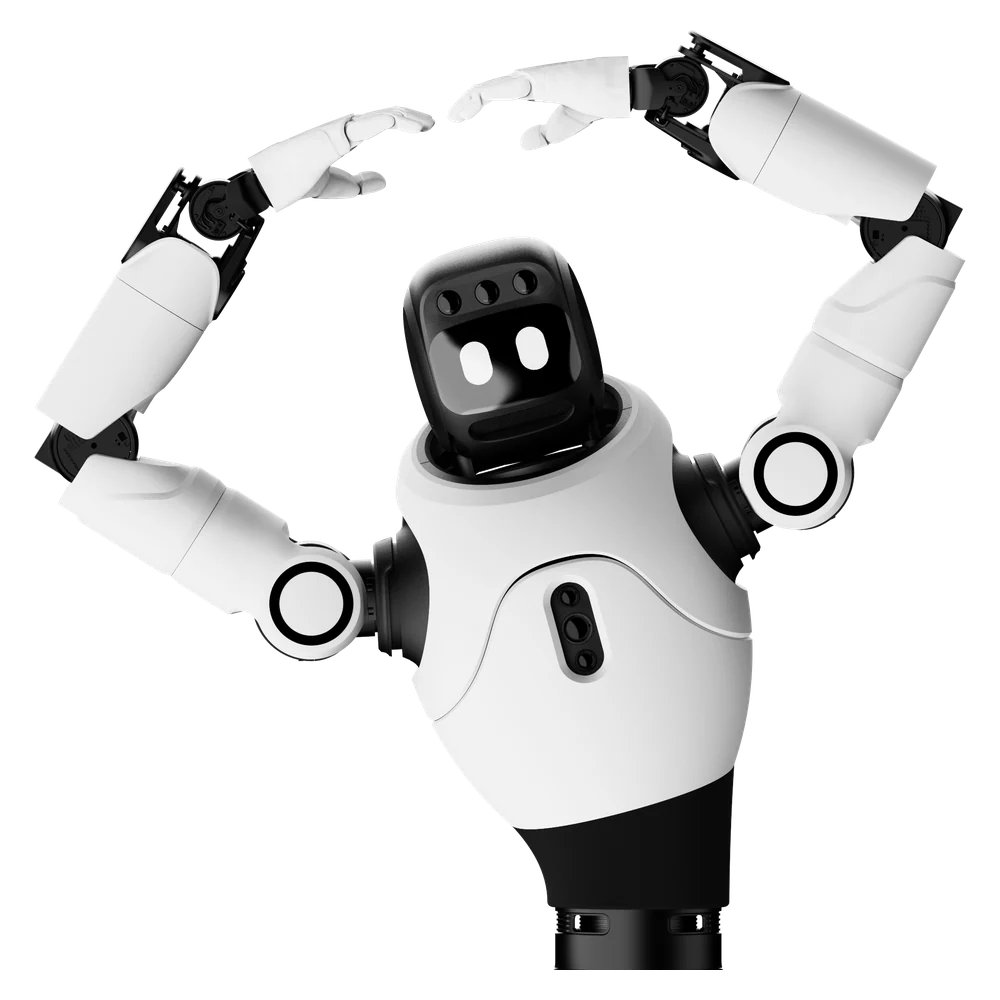
Muñecas y brazos
Las muñecas están diseñadas con un esquema de ejes cruzados. Gracias a ello, el robot saluda con la mano y forma un corazón con las dos manos, y la interacción resulta humana. El alcance del brazo es de 558 mm sin efector final. En la imagen se aprecian la parte superior del torso y los brazos articulados con flexibilidad multieje.
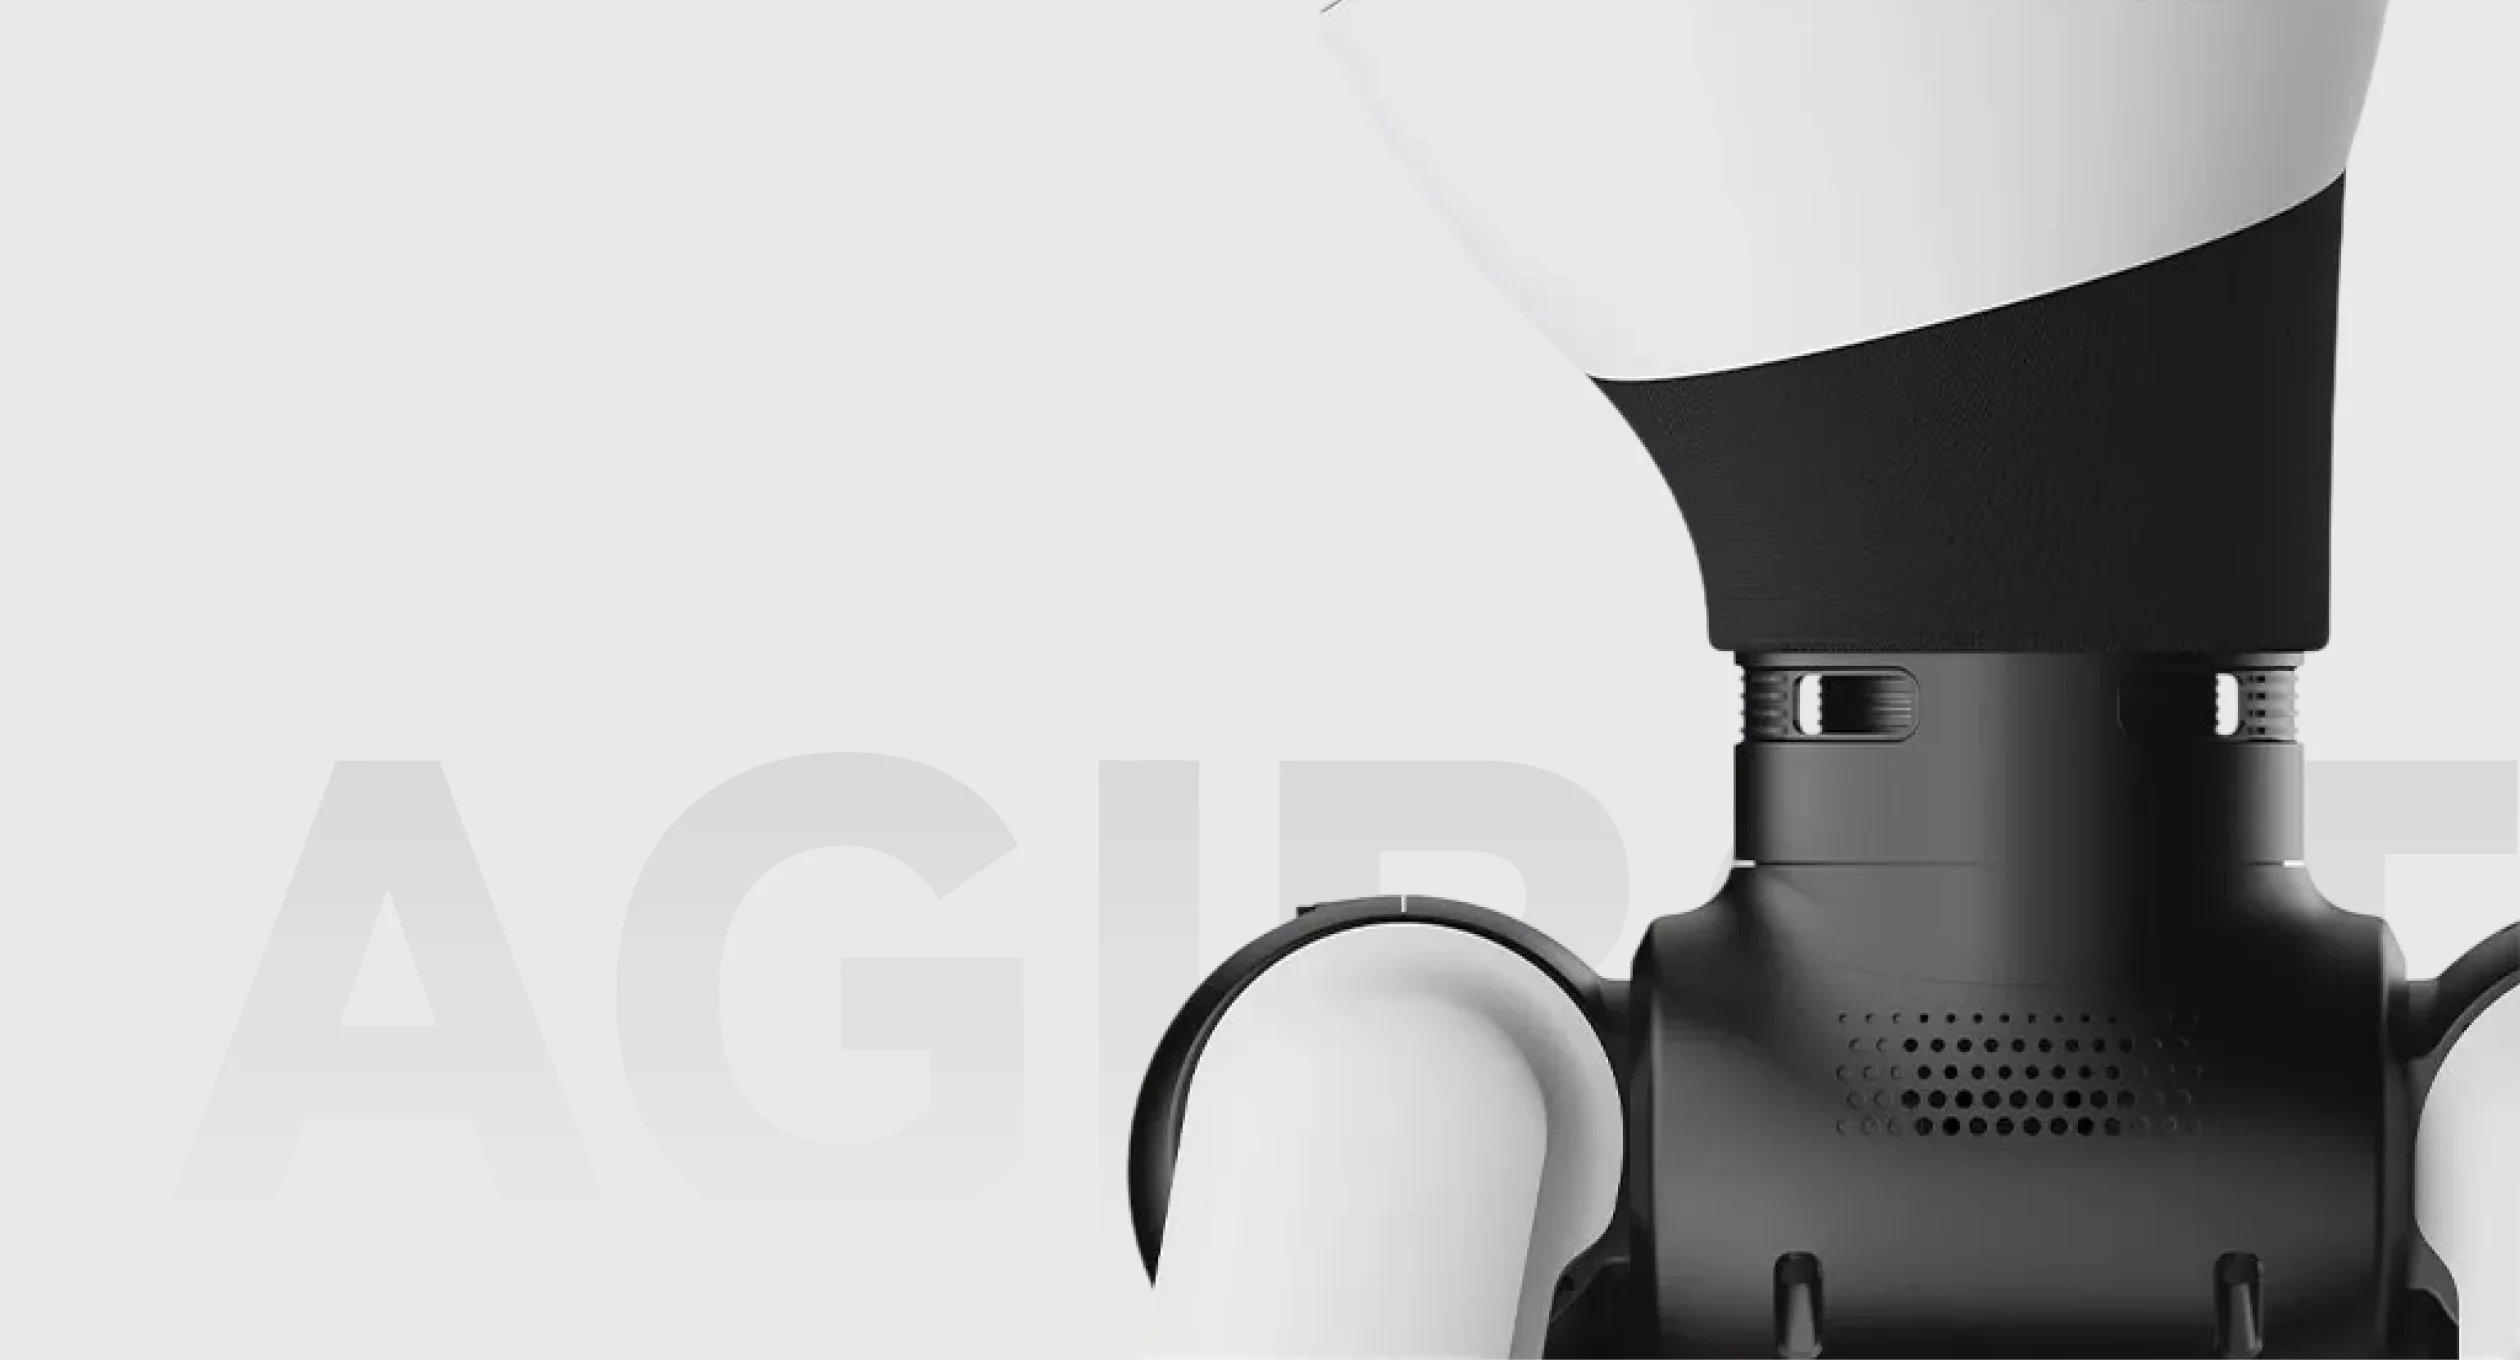
Torso y cintura
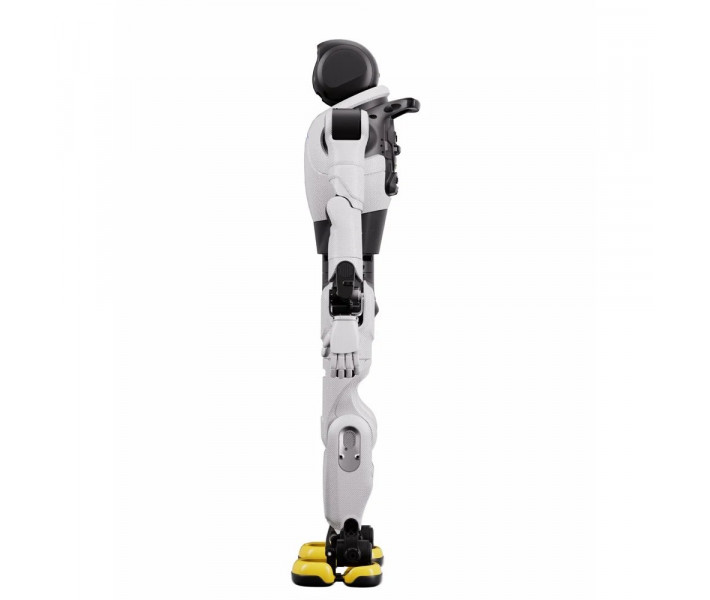
El torso gira e se inclina con flexibilidad, y también se desvía hacia los lados. Al caminar, la cintura se balancea de forma natural, reproduciendo así el ritmo de la marcha humana. En la imagen se muestra un primer plano del mecanismo del cuello y de la articulación del hombro.
Cuello y cabeza
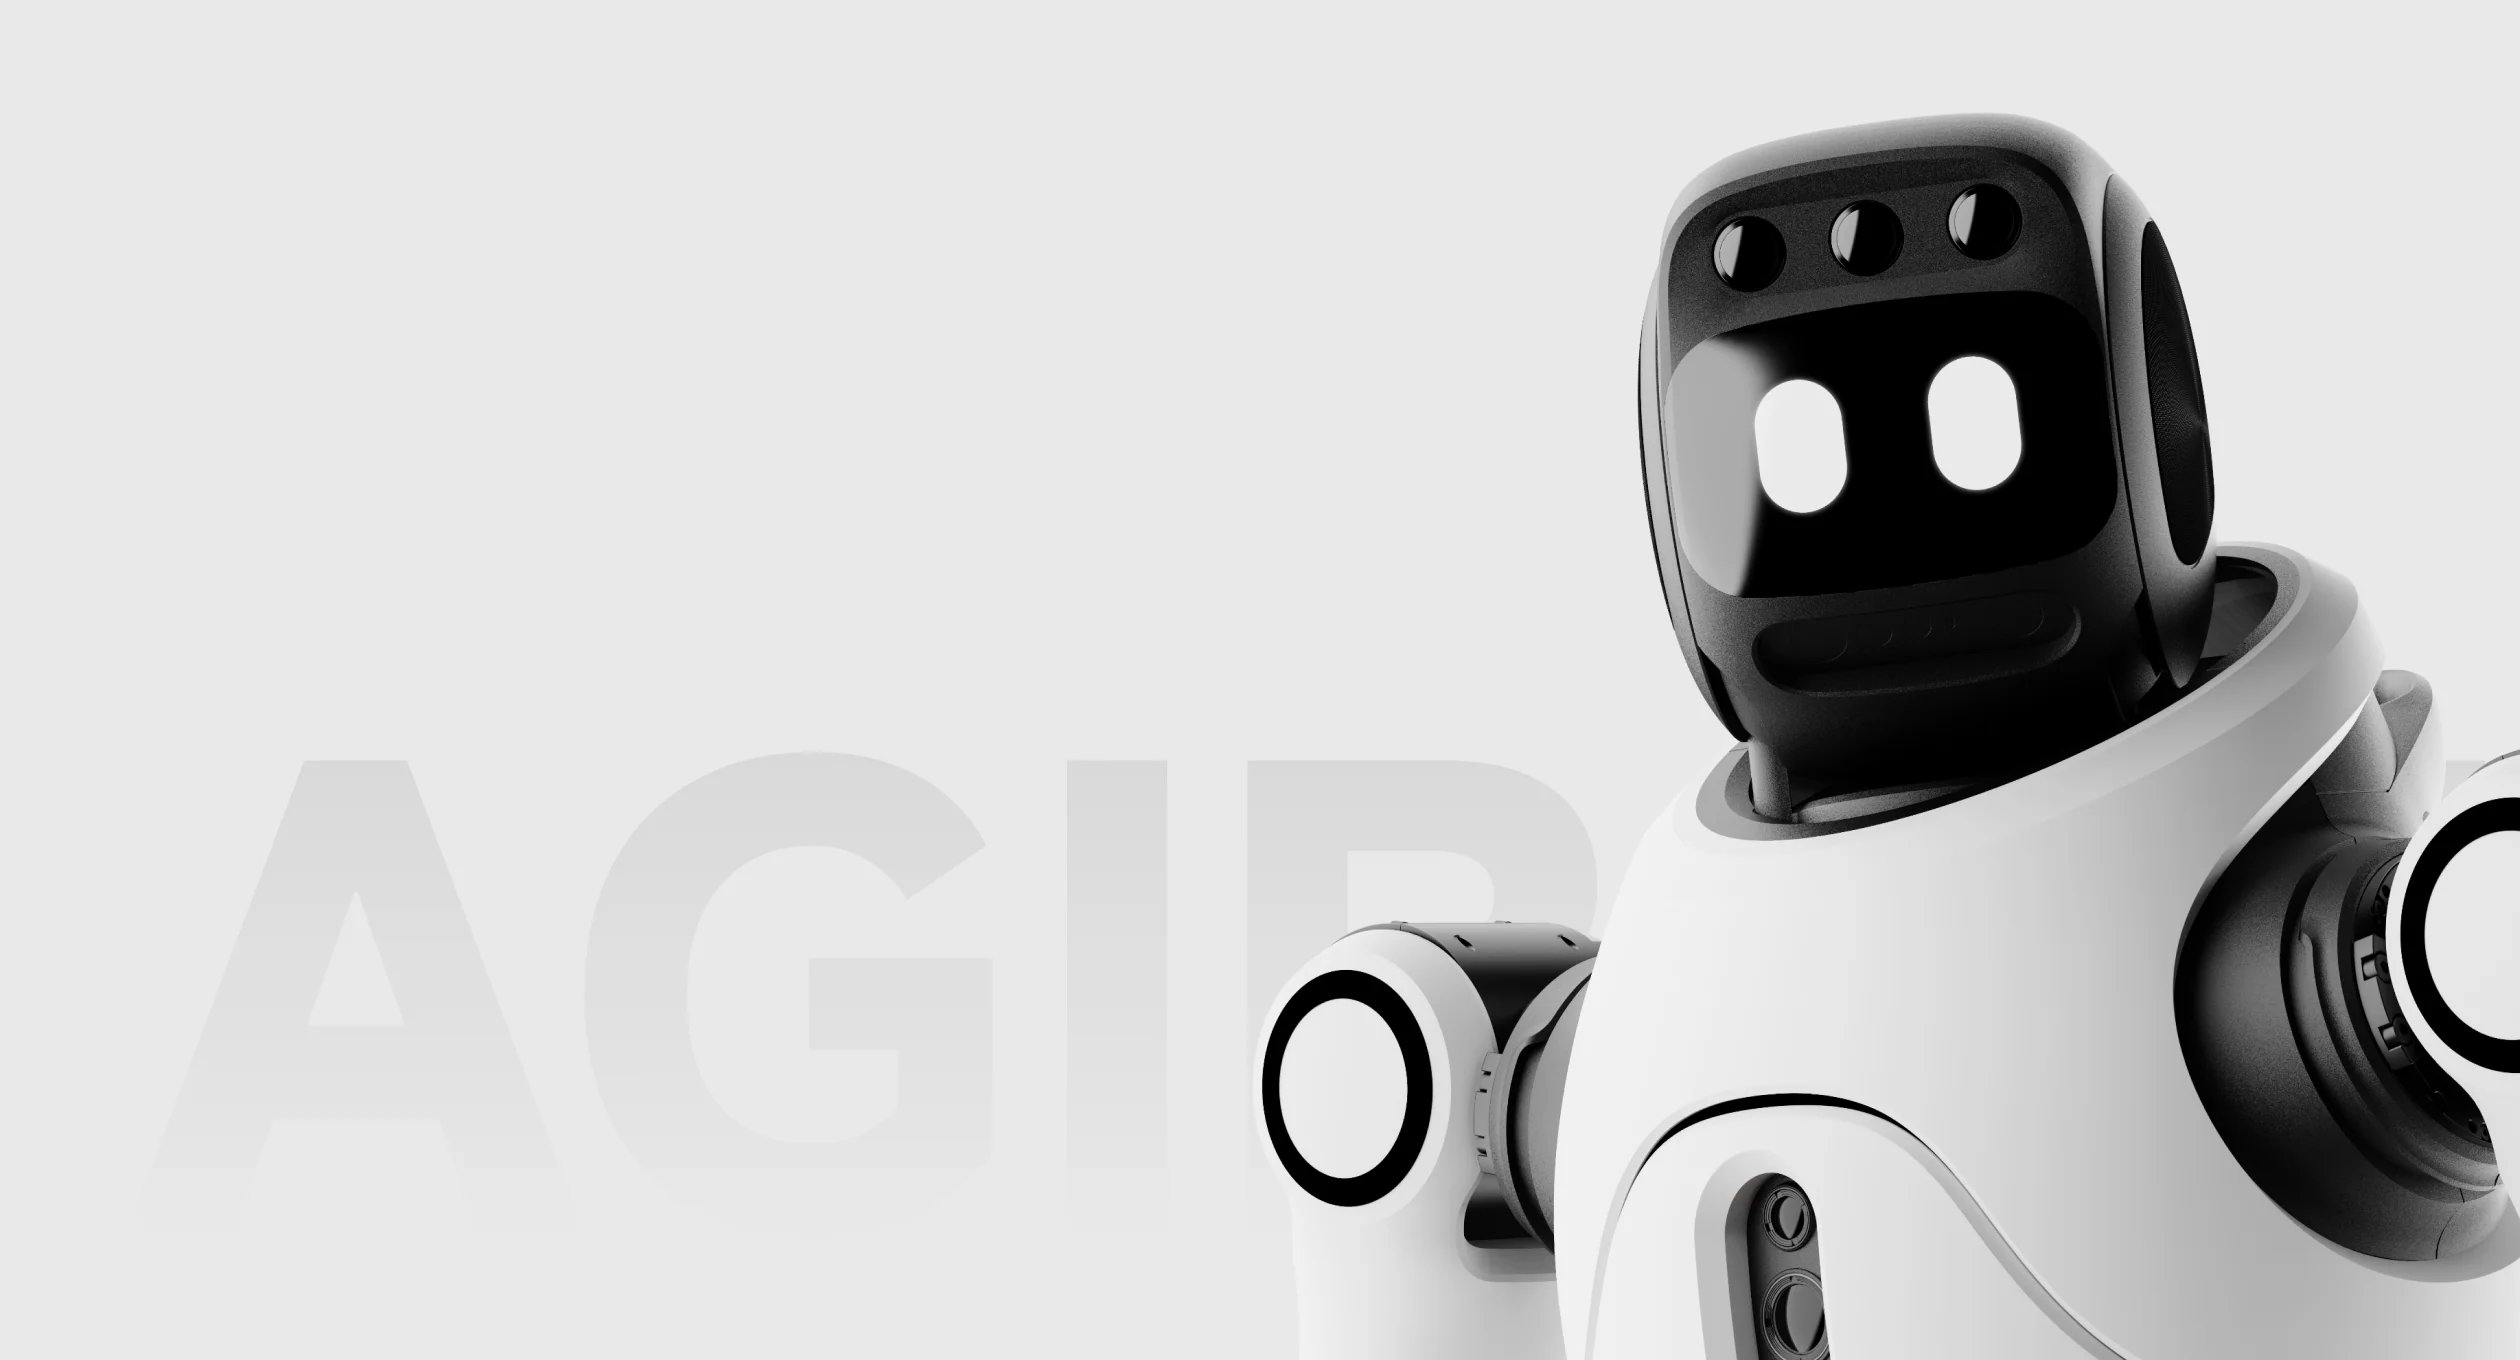
En reposo, la cabeza cambia de dirección de forma libre, imitando los cambios naturales de la mirada. Un toque en la cabeza activa la acción correspondiente; lo registra el sensor táctil de la cabeza. En la imagen se muestra el módulo de la cabeza con la pantalla facial y la matriz de sensores.
Interacción multimodal con las personas
Este robot percibe a la persona a través de varios canales a la vez. Analiza los gestos del usuario y los datos del entorno. Además, tiene en cuenta el contexto, de modo que el diálogo resulta natural en distintos escenarios.
- Vista: la cámara RGB interactiva transmite datos visuales sobre el interlocutor.
- Voz: la matriz de micrófonos, el micrófono inalámbrico y el altavoz garantizan el intercambio de voz.
- Tacto: el sensor táctil de la cabeza registra el contacto y el robot responde con una acción.
- Expresión facial: la pantalla interactiva con efectos de luz muestra visualmente la reacción del robot.
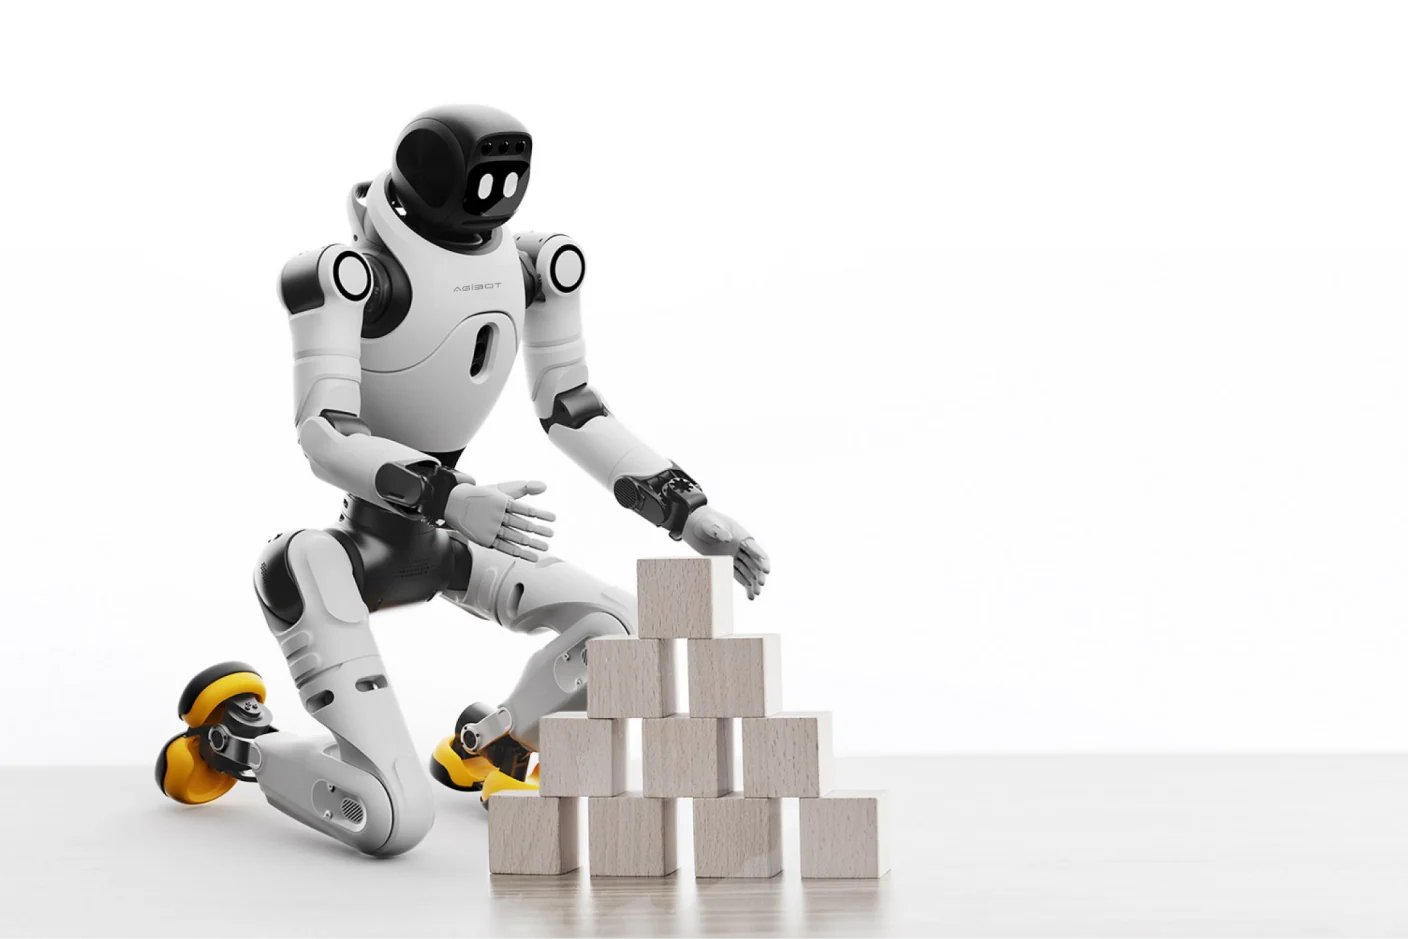
Además del diálogo, los 7 grados de libertad de cada brazo permiten trabajar con objetos. En la imagen, el robot está de rodillas apilando bloques de madera sobre una superficie plana.
Marcha y plasticidad del movimiento
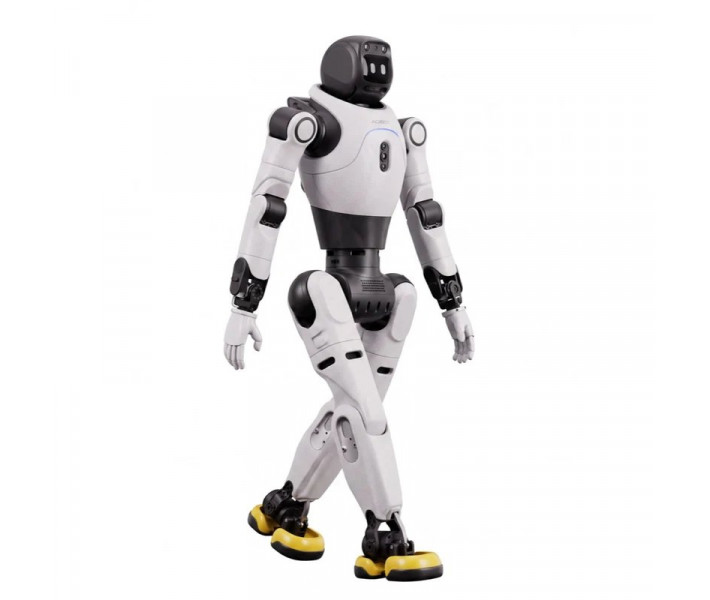
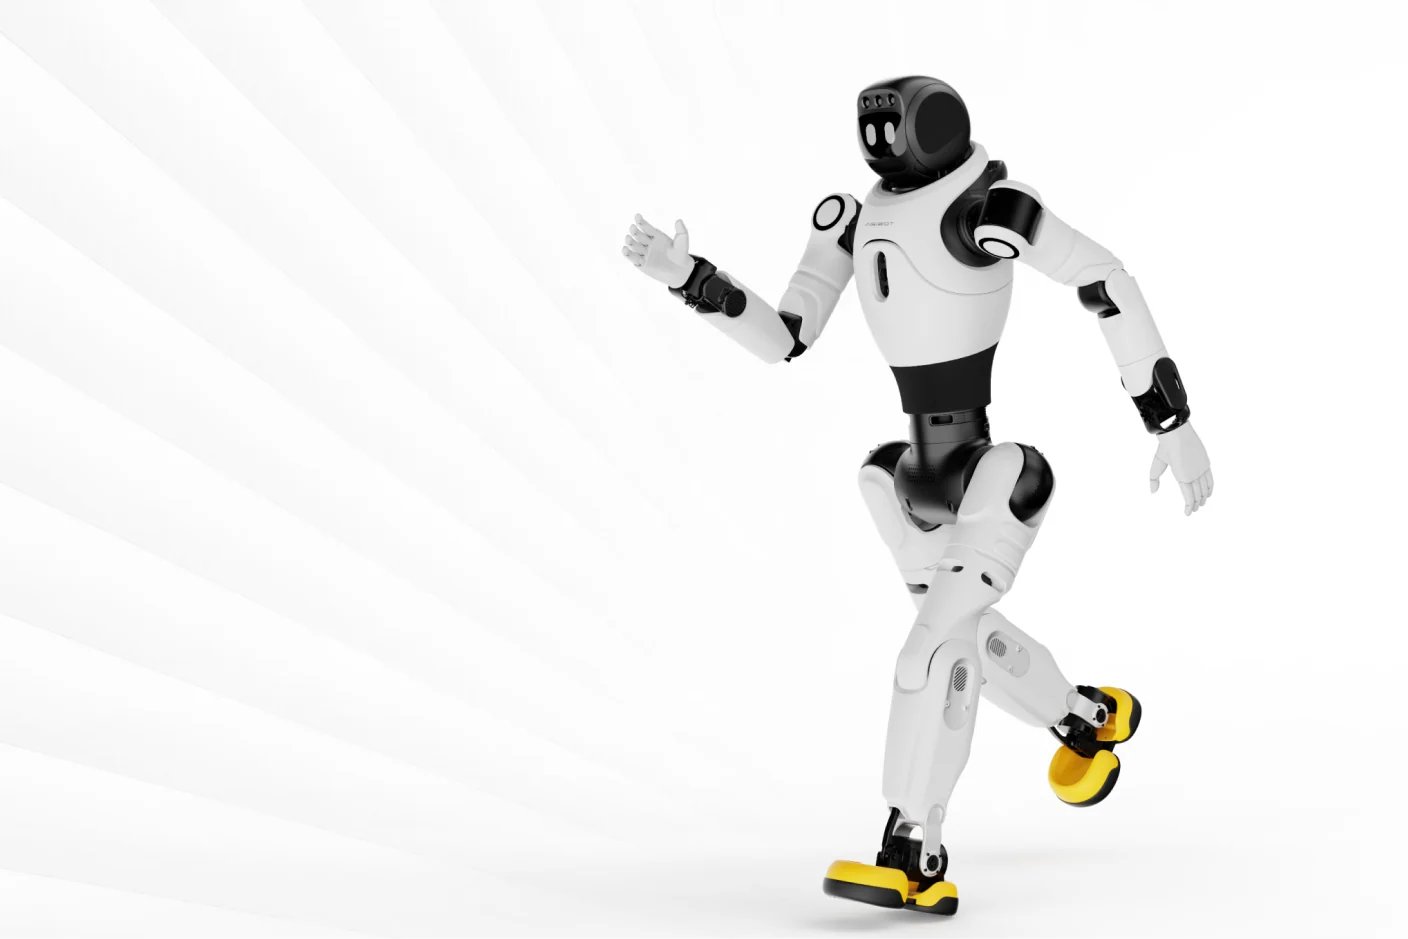
El robot realiza una marcha humanoide y programas de baile complejos. Los movimientos de la cabeza se sincronizan con la voz. Cada pierna tiene 6 grados de libertad, y el par máximo de las articulaciones es de 120 N·m. La velocidad de marcha es de hasta 2 m/s en condiciones de laboratorio, mientras que la típica no supera los 0,8 m/s. Para calcular rutas, tome como referencia precisamente el valor típico. En la imagen se muestra la marcha dinámica del robot bípedo sobre un fondo blanco de estudio.
Ejecución autónoma de tareas
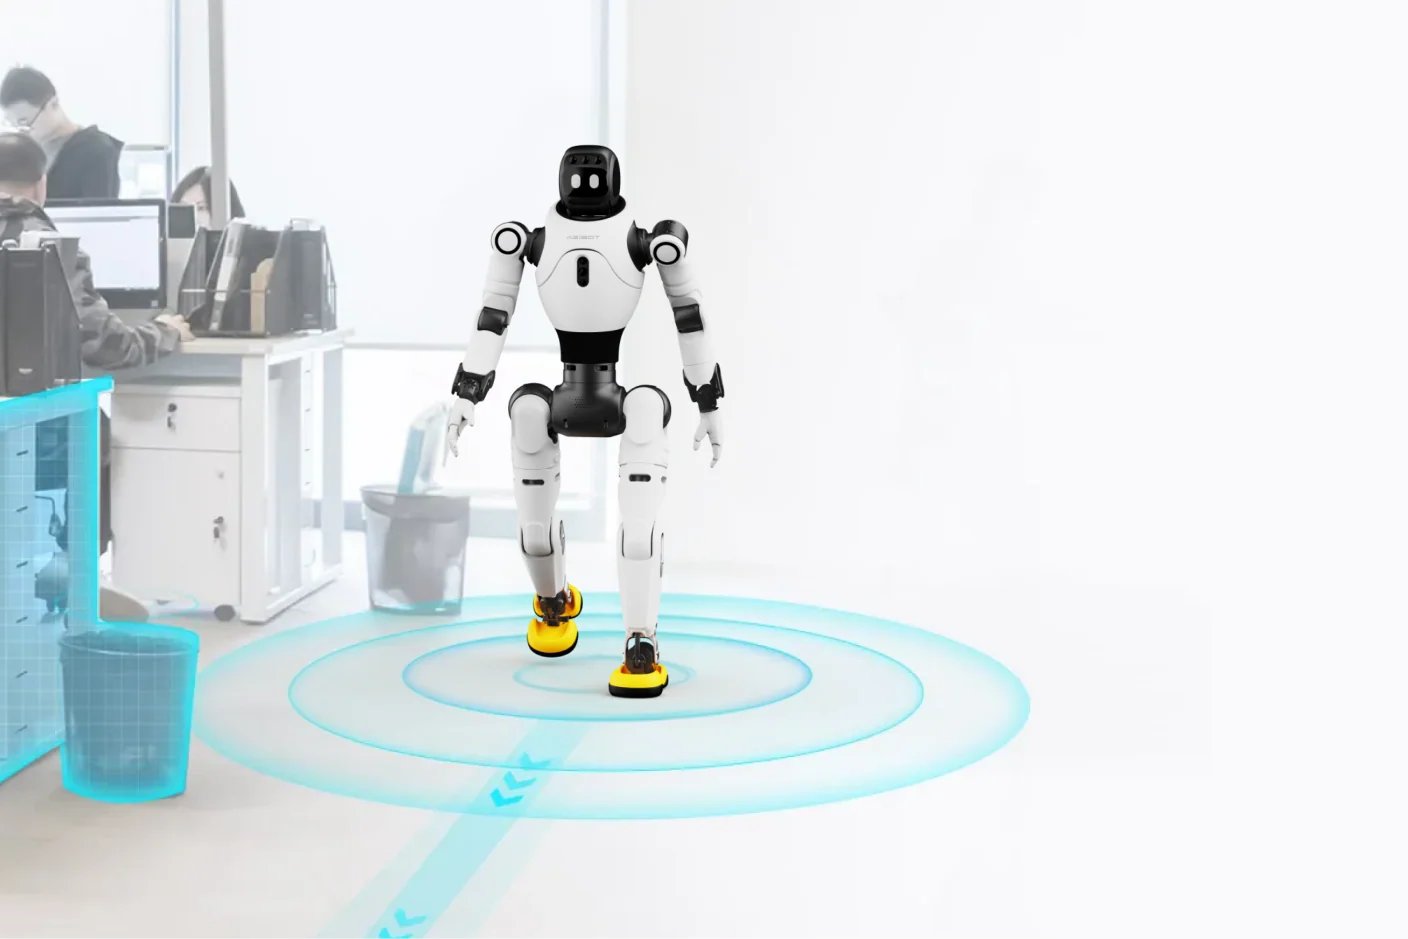
Este modelo se desplaza de forma autónoma y esquiva obstáculos de manera proactiva. Las decisiones las toman los algoritmos, por lo que no se necesita control remoto para trabajar. El espacio lo perciben un lidar 3D y una cámara RGB-D. Los complementan una cámara RGB doble frontal y una cámara RGB trasera. En la imagen se ven la navegación por una estancia, la elusión de obstáculos y la planificación de la trayectoria en un entorno de oficina.
Plataforma de hardware
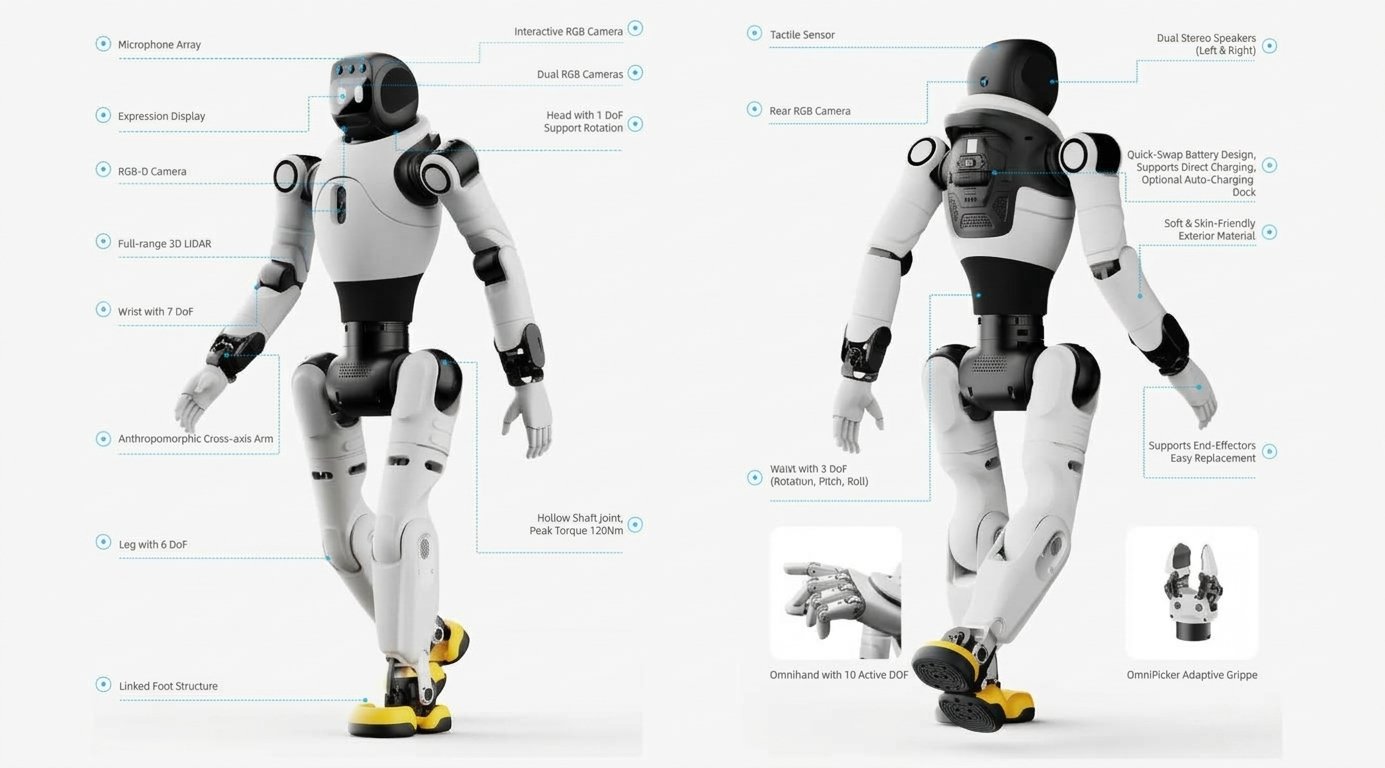
La plataforma de hardware integra el conjunto de sensores y el módulo de cálculo. La alimentación la proporciona una batería intercambiable, y el rango de temperaturas de funcionamiento va de -10 °C a 40 °C. La infografía muestra la anatomía del robot humanoide. Detalla los sensores y los grados de libertad, así como la batería intercambiable y los efectores finales modulares.
Cálculo e interfaces
La base de cálculo está formada por dos placas RK3588. La complementa la placa de alto rendimiento Orin NX; la unidad TOPS significa billones de operaciones por segundo. Para periféricos se han previsto 2 puertos USB Type-A, 2 puertos USB Type-C y 2 puertos RJ45. La salida Mini DP está destinada a la señal de vídeo. Para equipos adicionales hay salidas de alimentación de 12 V/3 A y 48 V/5 A.
Alimentación
La batería tiene una capacidad de aprox. 500 Wh. Se han previsto dos modos de alimentación: carga directa y sustitución de la batería. El tiempo de carga no supera 1,5 h. El cargador admite 100~220 V y entrega 54,6 V a 10 A.
Software y conectividad
AgiBot X2 Ultra admite la actualización del software por aire (OTA), por lo que las actualizaciones no requieren conexión por cable. Es compatible con una aplicación móvil y el mando manual se incluye en el suministro. La comunicación inalámbrica la proporcionan Wi-Fi y Bluetooth. Además, incorpora un módulo 4G/5G. La compatibilidad con el desarrollo secundario permite adaptar el comportamiento del robot a sus propias tareas.
Ámbitos de aplicación
- Navegación por oficinas: el robot traza la ruta por sí mismo y esquiva obstáculos, por lo que no necesita un operador con mando. Un lidar 3D y una cámara RGB-D le proporcionan los datos espaciales para orientarse.
- Diálogo de voz con personas: la matriz de micrófonos y el altavoz garantizan el intercambio de voz, y el sensor táctil de la cabeza registra el contacto. La pantalla interactiva con efectos de luz muestra la reacción del robot.
- Demostraciones de gestos y coreografía: los saludos con la mano, el gesto del «corazón» con las dos manos y los programas de baile se ejecutan gracias a los 31 grados de libertad y al esquema de ejes cruzados de la muñeca.
- Práctica de manipulación de objetos: cada brazo tiene 7 grados de libertad y un alcance de 558 mm sin efector final. Esto permite reproducir tareas como apilar bloques de madera.
- Desarrollo secundario e investigación: la compatibilidad con el desarrollo secundario y la placa Orin NX de 157 TOPS permiten ejecutar algoritmos propios. Los puertos USB, LAN y Mini DP permiten conectar periféricos.
¿Qué incluye la caja?
- Robot AgiBot X2 Ultra — 1 ud.
- Cargador — 1 ud.
- Micrófono — 1 ud.
- Guía rápida del usuario — 1 ud.
- Certificado de conformidad — 1 ud.
- Batería — 1 ud.
- Certificado de conformidad (en el embalaje de la batería) — 1 ud.
- Mando manual
El vídeo de abajo está dedicado a los robots humanoides en un contexto futbolístico. Véalo para ver las plataformas humanoides en movimiento.