

- Disponibilidad: En stock
- Código del producto: 920372000001458607
- Peso bruto: 98.00kg

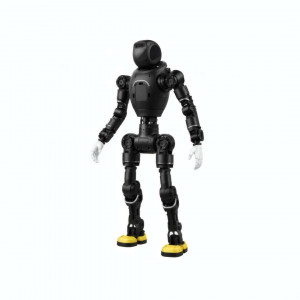
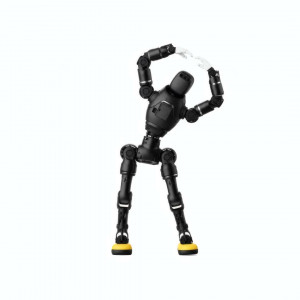
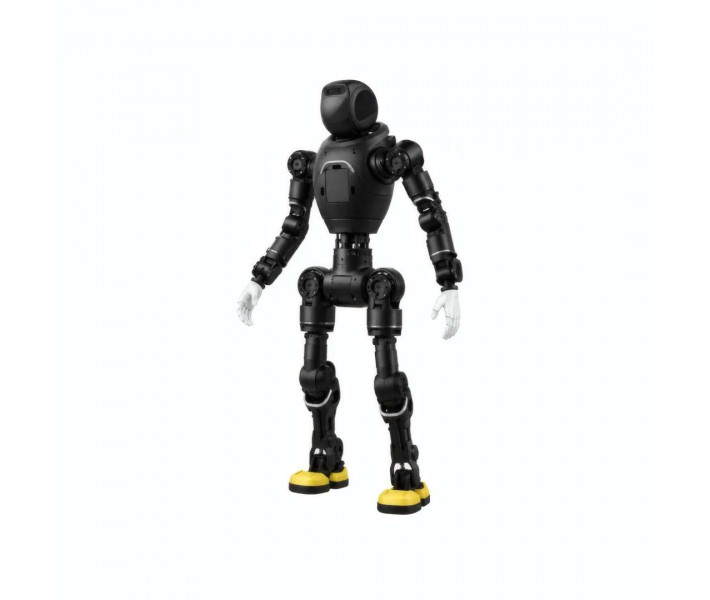
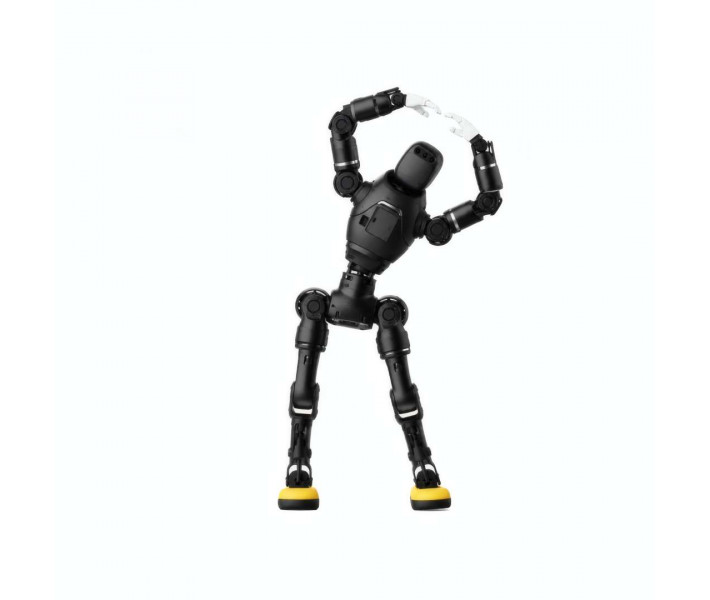
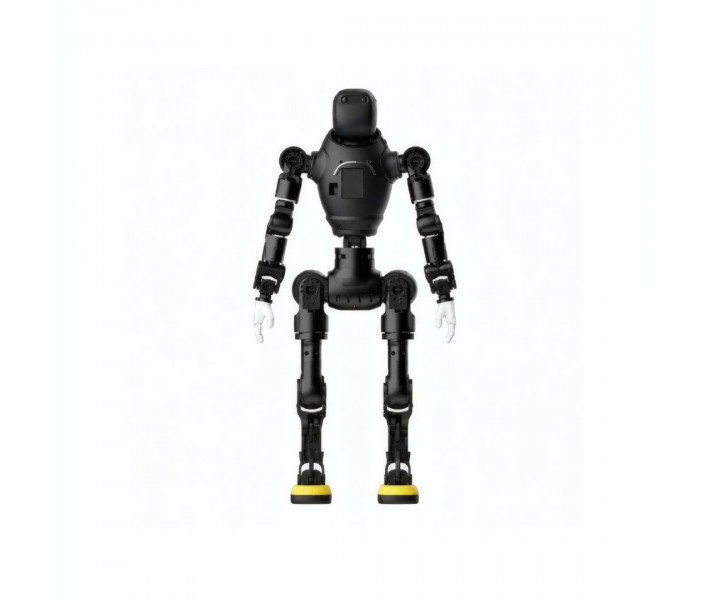
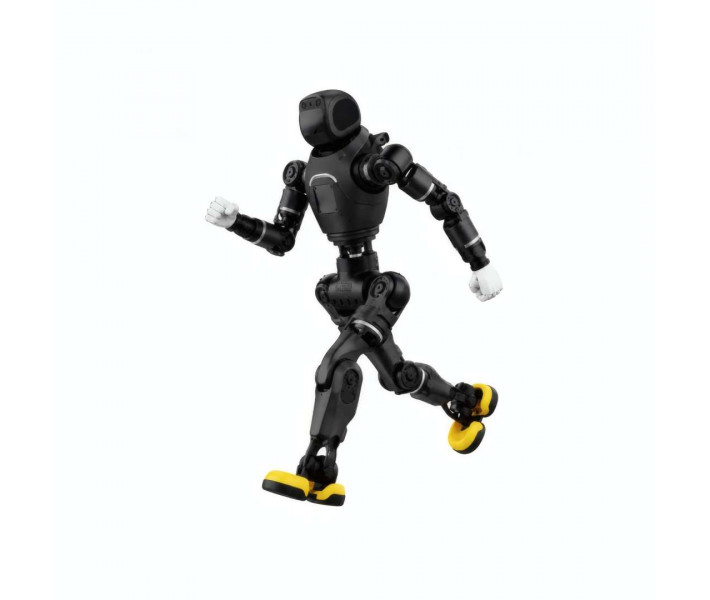
El AgiBot X2 EDU transforma la enseñanza de la robótica y la investigación avanzada al ofrecer una plataforma humanoide completa con 29 grados de libertad e interfaces de control abiertas. Su chasis modular te permite ensamblar componentes desde cero, ajustar actuadores y validar algoritmos de control postural directamente sobre el hardware. Está pensado para facultades de ingeniería y laboratorios de I+D que necesitan integrar sensores específicos y hardware de cálculo personalizado sin toparse con entornos cerrados.
Claves técnicas y valor formativo
- 29 grados de libertad reales: reproduce fielmente la biomecánica humana para investigar marcha bípeda, equilibrio reactivo y coordinación de cuerpo completo.
- Carga útil de hasta 3 kg por brazo: manipula objetos y herramientas reales en prácticas de agarre complejo sin sobrecargar las articulaciones.
- Dimensiones de 1310 × 460 × 210 mm: un formato proporcionado que encaja en mesas de trabajo y espacios estándar de laboratorio docente.
- Batería de 48 V y 10 Ah: garantiza sesiones prácticas continuas con ciclos de recarga rápida de solo 1,5 horas para optimizar el tiempo lectivo.
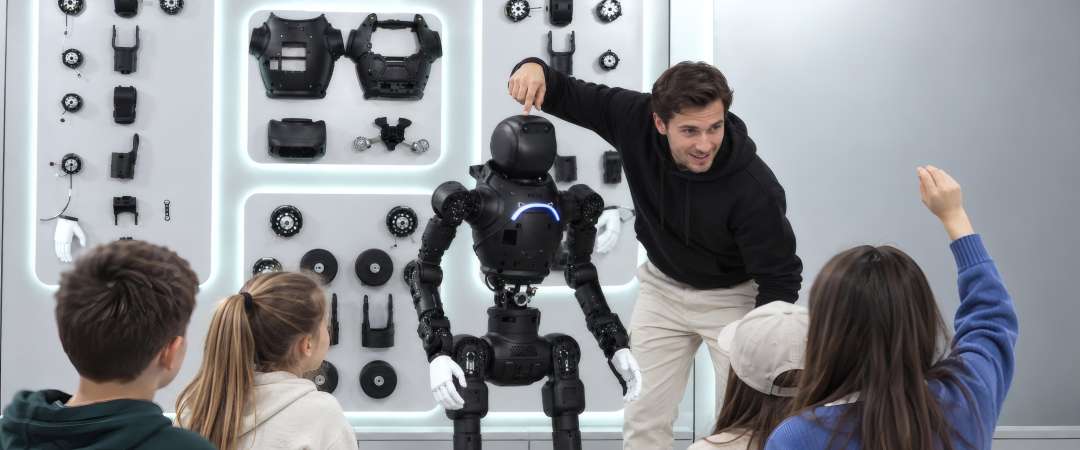
- Construcción modular accesible: desmonta eslabones y analiza reductores para enseñar diseño mecánico y mecatrónica aplicada de forma tangible.
- Control abierto a bajo nivel: programa tus propias rutinas de par y trayectorias directamente sobre los controladores de los motores.
- Ampliación de cálculo y sensórica: conecta ordenadores monoplaca secundarios y matrices de sensores mediante puertos industriales estándar.
Arquitectura mecánica y cinemática del AgiBot X2 EDU
La estructura del robot emula la anatomía humana con tolerancias estrictas, facilitando el estudio exhaustivo de la robótica bípeda. Sus 29 grados de libertad articulados permiten implementar esquemas de locomoción dinámica, compensación de perturbaciones y estabilidad postural en tiempo real. Cada pierna integra seis ejes de movimiento distribuidos entre una cadera triaxial, un actuador de rodilla con encoder de alta resolución, una tibia rígida de fibra de carbono y un conjunto de tobillo biaxial montado sobre bases antideslizantes.
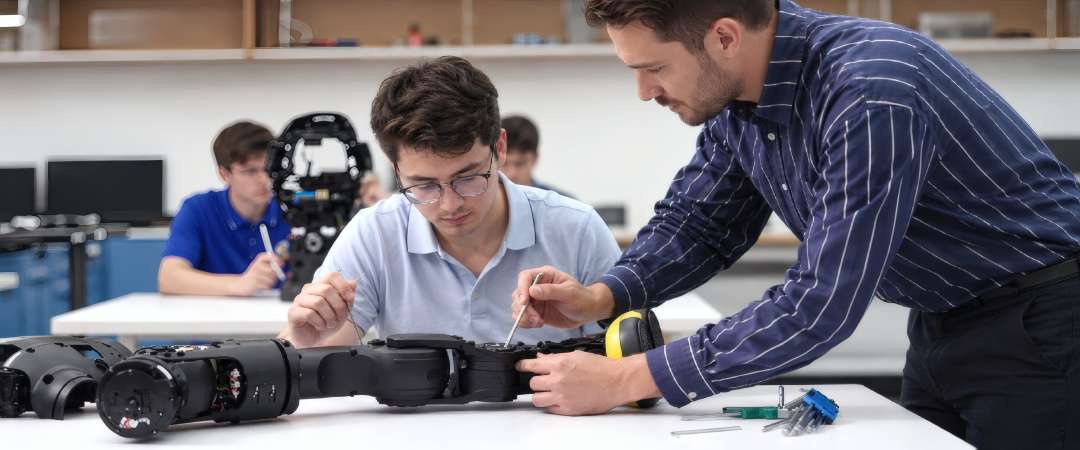
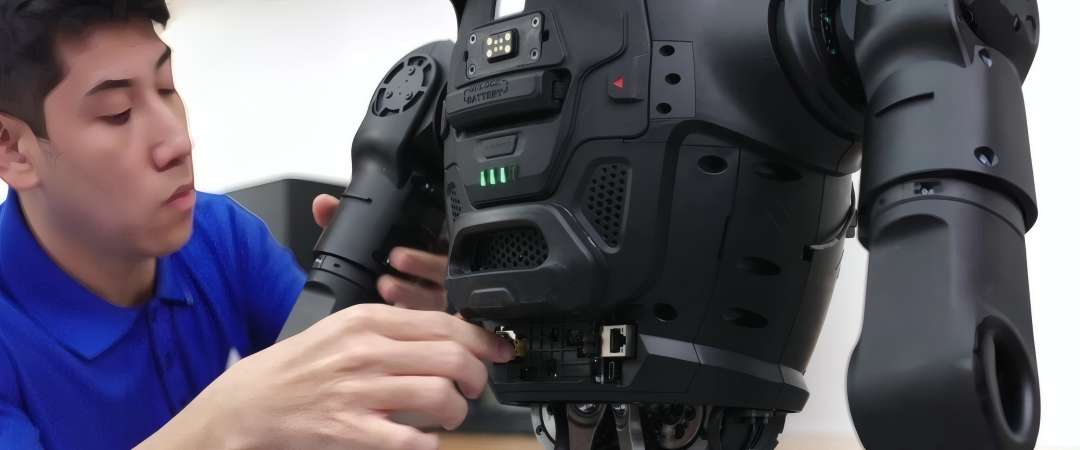
El acceso directo a los conjuntos mecánicos permite a tus estudiantes examinar trenes de engranajes, analizar reductores armónicos y diagnosticar fallos en servomotores con instrumental habitual de taller.
Manipulación del tren superior
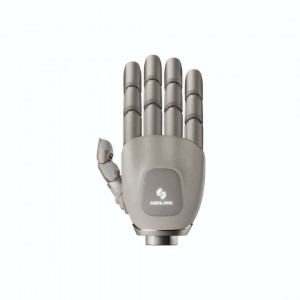
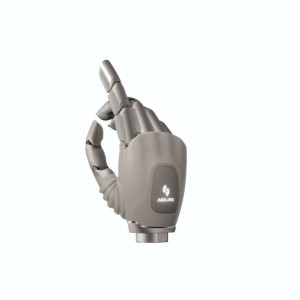
Cada brazo cuenta con siete grados de libertad y un alcance útil de 558 mm, lo que otorga una destreza espacial notable en tareas de posicionamiento. La estructura soporta una carga útil en el extremo de hasta 3 kg, permitiendo instalar manos demostrativas o pinzas adaptativas según la práctica. Además, la cintura articulada con tres ejes incrementa el espacio de trabajo efectivo, facilitando giros y flexiones naturales durante operaciones de manipulación de objetos.
Esta configuración cinemática te ayuda a contrastar algoritmos de planificación de trayectorias frente a restricciones de inercia y límites de par reales.
Procesamiento y sistema de percepción
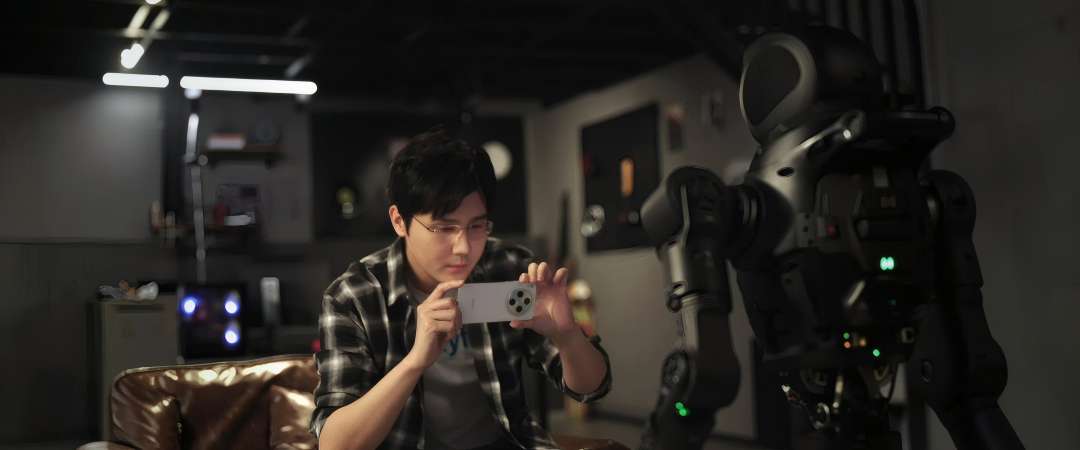
La sensórica de serie incluye una unidad IMU integrada y diversos puertos de entrada y salida multipropósito. Sobre esta base puedes incorporar cámaras RGB frontales y traseras, sensores de profundidad y módulos LiDAR para capturar información espacial del entorno. El procesamiento central recae en una placa RK3588, encargada de la sincronización en tiempo real y la gestión de las comunicaciones internas del chasis.
Si tu proyecto requiere ejecutar modelos VLA (Vision-Language-Action) o redes neuronales complejas para control por refuerzo, la plataforma dispone de espacio y alimentación para albergar procesadores externos de mayor potencia.
Entorno de software y desarrollo personalizado
La plataforma interactúa de forma nativa con arquitecturas de software modernas mediante ROS 2 y protocolos MQTT. Puedes comunicarte con el robot vía Ethernet, Wi-Fi, redes 5G o BLE, activando modos de depuración para probar actuadores de manera individual. El fabricante proporciona un SDK completo y modelos URDF compatibles con los simuladores físicos más empleados, permitiendo a los alumnos verificar el código en digital antes de transferirlo al robot físico.
El siguiente vídeo muestra la respuesta del sistema durante ejercicios de marcha bípeda, adaptación a terrenos y manipulación de piezas en entornos de prueba.
Demostración: análisis en directo de cinemática articular, locomoción y respuesta de los brazos
Pautas de integración en el aula
Antes de iniciar cada sesión de trabajo, conviene comprobar la fijación mecánica de los eslabones, el estado de los sensores y los límites de los efectores finales. Conviene organizar el temario en bloques progresivos: montaje físico, calibración de offsets, control cinemático e integración sensorial. Cuando conectes tarjetas de cálculo o sensores propios, revisa siempre la demanda eléctrica y el ancho de banda del bus descritos en la documentación técnica.
Establecer estas rutinas de trabajo previene sobrecargas en la electrónica y enseña a los estudiantes un protocolo metódico de mantenimiento técnico.
Campos de aplicación
- Grados y másteres de ingeniería: impartición de prácticas centradas en cinemática inversa, control de accionamientos y dinámicas de equilibrio.
- Centros de I+D: desarrollo y validación de generadores de marcha propios, algoritmos de aprendizaje por refuerzo y prensión adaptativa.
- Formación profesional técnica: entrenamiento integral en diagnosis de servomotores, buses industriales CAN/Ethernet y mantenimiento mecánico.
- Competiciones de robótica: implementación de rutinas autónomas de localización y manipulación en escenarios con retos cronometrados.
- Investigación en agarre robótico: ensayo de control por impedancia y estrategias de sujeción usando brazos de 7 grados de libertad.
- Sistemas de percepción multisensorial: integración de cámaras RGB-D, sensores táctiles y escáneres LiDAR para algoritmos SLAM.
Compatibilidad y accesorios
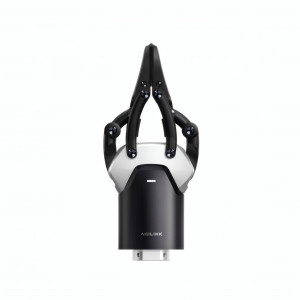
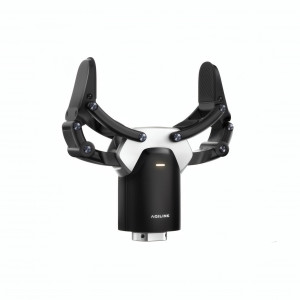
- Efectores finales: mano demostrativa básica suministrada de serie y pinza adaptativa OmniPicker opcional.
- Unidades de procesamiento: módulo principal Rockchip RK3588 con anclajes e interfaces para procesadores externos.
- Conjunto sensorial: unidad IMU integrada y compatibilidad nativa con cámaras de profundidad y escáneres LiDAR industriales.
Especificaciones técnicas
Mecánica y dimensiones
| Parámetro | Valor |
| Dimensiones netas | 1310 × 460 × 210 mm |
| Peso total | 35 kg |
| Grados de libertad totales | 29 |
| Grados de libertad por brazo | 7 |
| Grados de libertad en cintura | 3 |
| Grados de libertad por pierna | 6 |
| Alcance máximo del brazo | 558 mm |
| Capacidad de carga admisible | Hasta 3 kg |
Hardware y conectividad
| Parámetro | Valor |
| Efector final base | Mano demostrativa estándar |
| Herramienta de agarre opcional | OmniPicker |
| Módulo de procesamiento | RK3588 |
| Sensórica integrada | IMU |
| Puertos de entrada/salida | Interfaz multisensor |
| Arquitectura de cálculo | Ampliables mediante módulos adicionales |
| Hardware periférico | Abierto a modificaciones externas |
| Control de movimiento | Acceso a bajo nivel por interfaces abiertas |
Alimentación y batería
| Parámetro | Valor |
| Tensión de batería | 48 V |
| Capacidad del acumulador | 10 Ah |
| Tiempo estimado de recarga | Hasta 1,5 horas |
Entorno docente y desarrollo
| Parámetro | Valor |
| Ámbito de aplicación | Enseñanza, investigación técnica y especialización |
| Montaje y depuración | Compatibilidad completa |
| Materiales educativos | Incluidos |
| Modelos de simulación | Disponibles (URDF) |
| Prácticas de laboratorio | Soportadas nativamente |
¿Por qué adquirir el AgiBot X2 EDU en EXPERT3D?
En EXPERT3D suministramos equipamiento robótico avanzado para universidades, centros formativos y laboratorios de investigación en toda España. Nuestro equipo técnico analiza tu plan de estudios o proyecto de I+D para recomendarte la configuración de actuadores y sensores que realmente necesitas. Te entregamos el hardware con garantía directa, soporte técnico especializado y repuestos originales para que tus clases y proyectos no se detengan nunca.