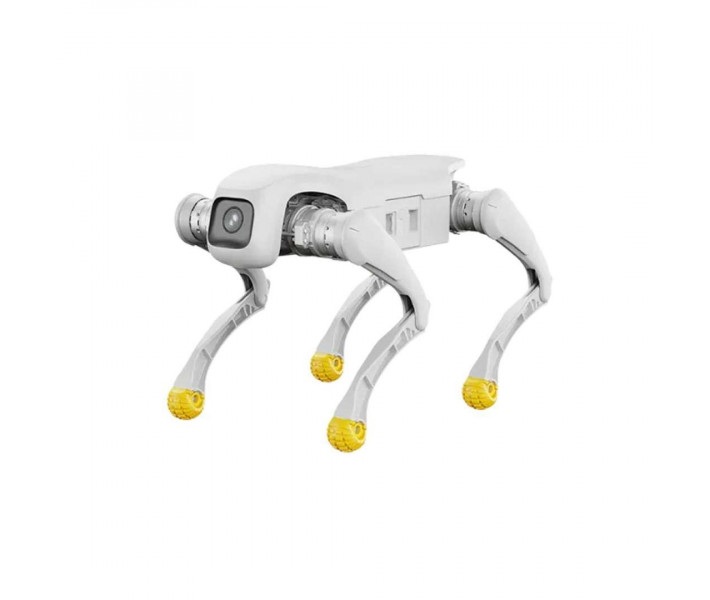


- Disponibilidad: En stock
- Código del producto: 920372000001458724
- Peso bruto: 30.00kg

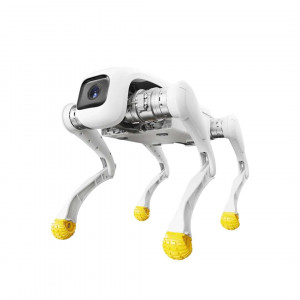
AgiBot D1 Pro es una plataforma cuadrúpeda para tareas de investigación, con autoequilibrado y batería de cambio rápido. El equipo de investigación fija un módulo LiDAR o una cámara al cuerpo. El control de la marcha, basado en aprendizaje por refuerzo, se adapta por sí solo a las escaleras y al suelo irregular. El operador guía el robot con el mando a distancia o desde la aplicación.
Características clave y ventajas
- Par máximo de la articulación: 48 N·m — El accionamiento de las articulaciones aporta un margen de par para trabajar en terreno difícil y bajo cargas considerables.
- Carga útil: 5 kg — Es el límite de masa del equipamiento adicional que la plataforma transporta en movimiento.
- Tiempo de funcionamiento con batería: 1–2 horas — Este es el intervalo que conviene prever para una sesión de pruebas antes de cambiar la batería.
- Autonomía: la batería de cambio rápido del AgiBot D1 Pro permite prolongar la sesión tras sustituirla. La carga del 10 % al 90 % dura aproximadamente 1 hora.
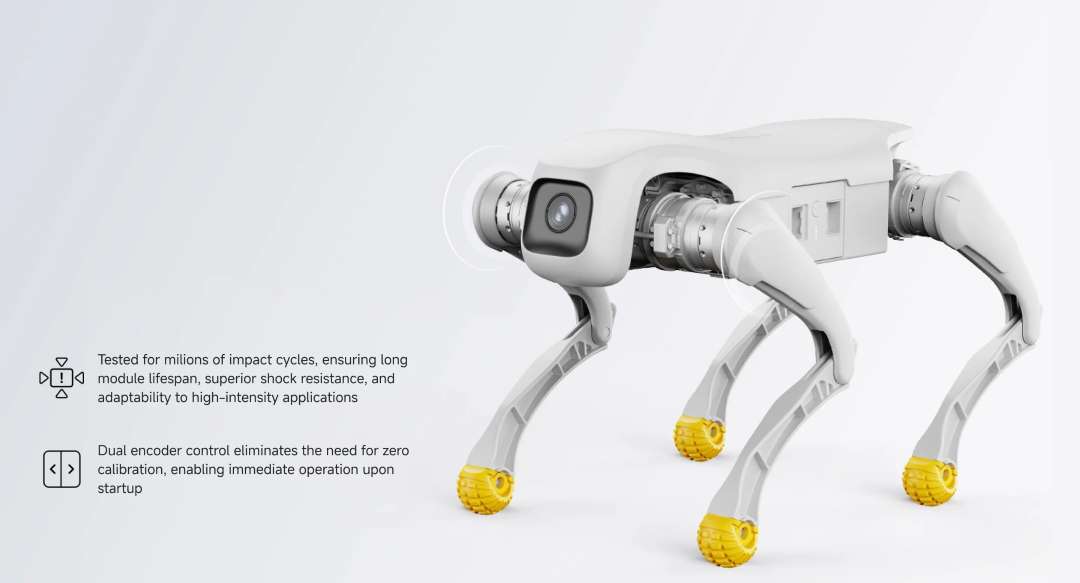
- Arranque sin calibración: el control con codificador doble elimina la necesidad de calibrar el cero, por lo que el robot está listo para trabajar nada más encenderlo.
- Control remoto: el mando con joystick y la aplicación ofrecen dos formas de manejar el robot a distancia.
Cómo supera el AgiBot D1 Pro el terreno difícil
La adaptación autónoma al terreno se apoya en dos componentes. El primero es el algoritmo de marcha; el segundo, los módulos de potencia de las articulaciones.
Control de la marcha
El algoritmo de marcha se basa en el aprendizaje por refuerzo (RL, reinforcement learning). Es un método en el que el algoritmo perfecciona los movimientos mediante la interacción con el entorno. Gracias a ello, la plataforma se adapta por sí sola a terrenos variados y complejos.
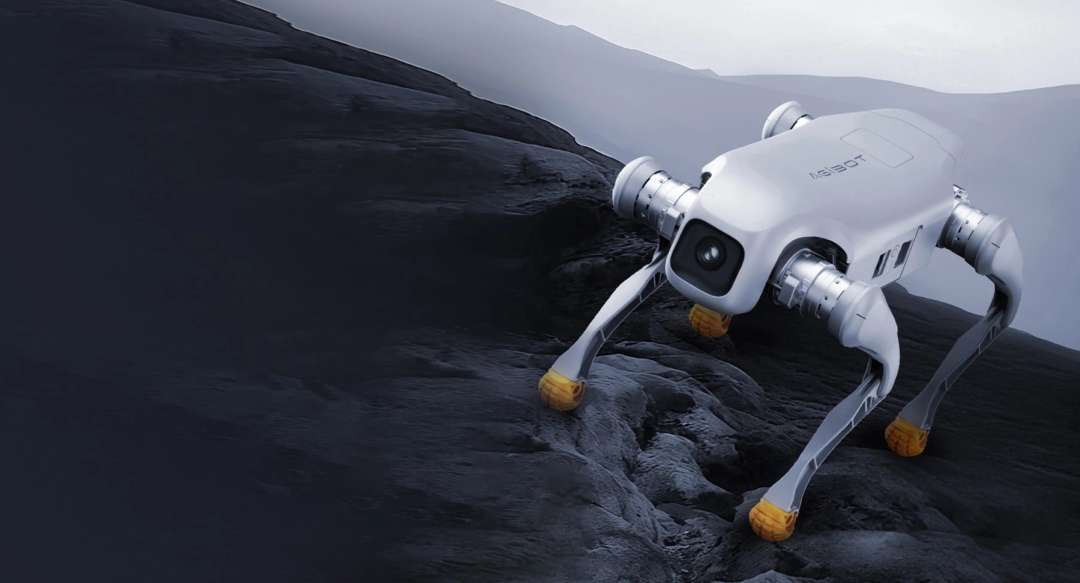
El autoequilibrado mantiene el cuerpo en una posición estable. La protección contra caídas y la resistencia a las perturbaciones externas complementan este mecanismo. El control dinámico del equilibrio funciona junto con el soporte para recuperarse tras una caída.
La imagen siguiente recoge el desplazamiento por un suelo pedregoso e irregular al aire libre. Este tipo de terreno forma parte de los escenarios para los que está diseñado el sistema de control de la marcha.
Velocidad y superación de obstáculos
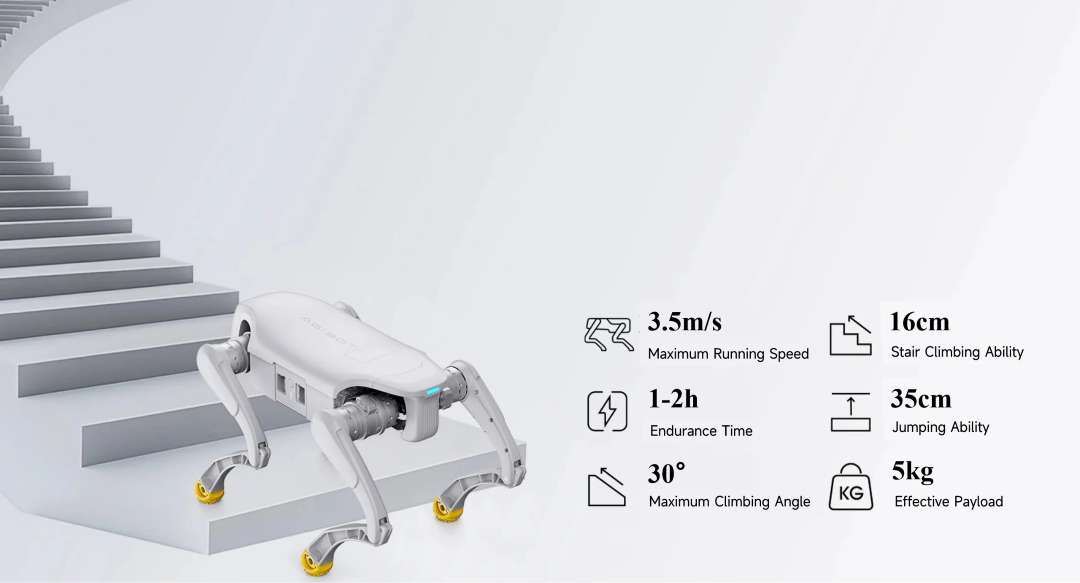
El AgiBot D1 Pro alcanza hasta 3,5 m/s. La plataforma supera de forma continua escalones de hasta 16 cm de altura. El ángulo máximo de ascenso es de 30° y el salto vertical alcanza los 35 cm.
En la siguiente imagen, la plataforma se desplaza por unas escaleras. La imagen destaca su movilidad y su capacidad de ascenso.
Accionamiento de las articulaciones y resistencia a impactos
La parte motriz la forman 12 motores de articulación de precisión alojados en una carcasa de aleación de aluminio. Es un módulo de movimiento con alta densidad de potencia, es decir, con mucha potencia en relación con su propia masa. Este accionamiento aporta un margen de fuerza para el terreno difícil.
La imagen resalta los módulos de articulación de las patas, resistentes a impactos. También muestra el control con codificador doble.
Rango de movimiento de las articulaciones
La plataforma tiene 12 grados de libertad, 3 por cada pata. Un grado de libertad es una dirección de movimiento independiente de la articulación. La articulación del cuerpo se mueve de -28° a 28°. En el muslo, el rango va de -170° a 66°, y en la pantorrilla, de 35° a 156°.
Vida útil y resistencia a impactos
Los módulos se han probado durante millones de ciclos de carga por impacto. Esto prolonga la vida útil del módulo y aumenta su resistencia a los golpes. Por eso el accionamiento está adaptado a un uso intensivo.
Control, visión y conectividad
La plataforma admite Wi-Fi 5.0 y Bluetooth 5.0. También admite la transmisión de imagen en tiempo real, por lo que el flujo de vídeo está disponible durante el manejo.
La cámara gran angular tiene una resolución de 1920 × 1080. El campo de visión diagonal (DFOV) es de 122°. El horizontal (HFOV) es de 111° y el vertical (VFOV), de 70°.
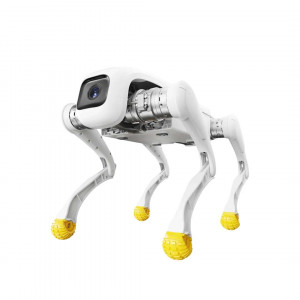
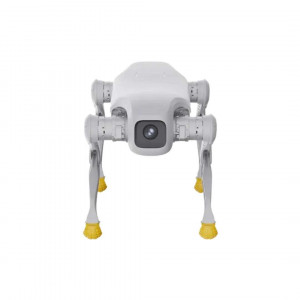
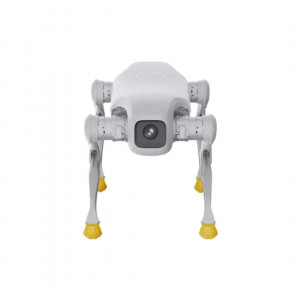
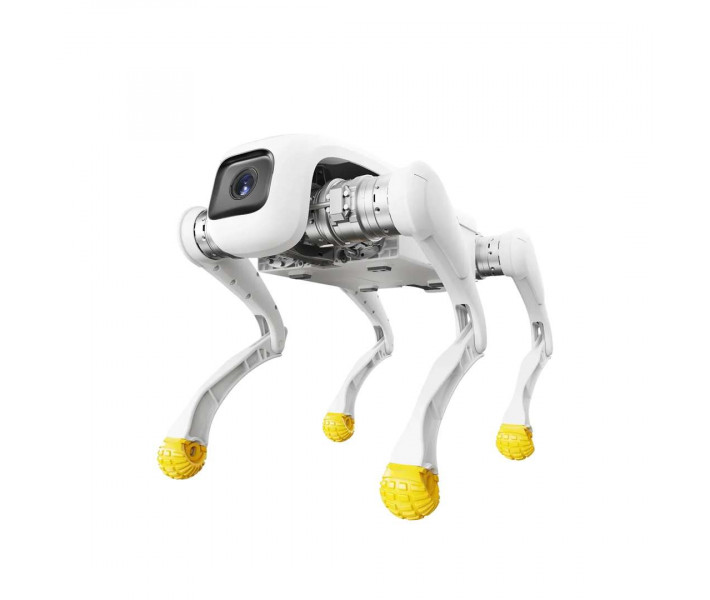
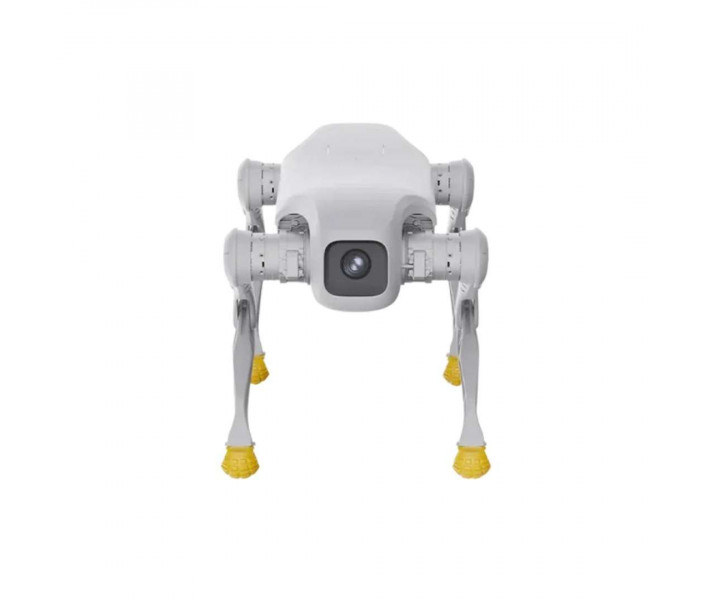
La cámara está situada en la parte delantera del cuerpo. En la imagen se ve junto con las patas articuladas y los pies amarillos.
Ampliación del hardware
La plataforma está pensada para ampliar el hardware. Se le conectan sensores adicionales, como un LiDAR o una cámara. Además, se ha previsto la conexión de una plataforma de cómputo.
Para la conexión se han previsto cinco tipos de puertos de ampliación. El número de puertos de cada tipo figura en la tabla de características. La base de cálculo la proporciona un procesador de 8 núcleos de alto rendimiento. También incluye una IMU (unidad de medición inercial) de versión estándar.
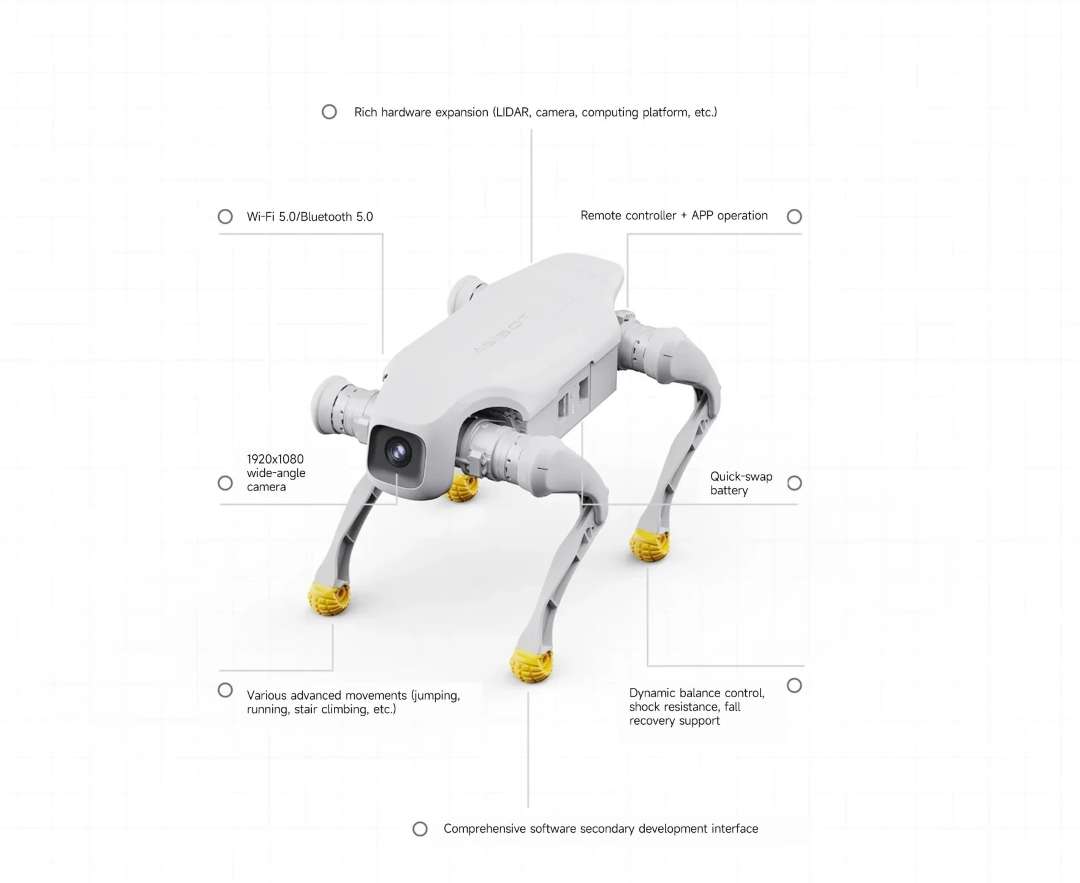
La infografía siguiente resume las capacidades de la plataforma. Entre las funciones señaladas están el hardware y el control del movimiento.
Construcción y alimentación
El cuerpo está fabricado con aleación de aluminio y plástico técnico de alta resistencia. El peso total de la plataforma con la batería es de 15,5 kg.
La batería tiene una capacidad nominal de 4,6 Ah y una tensión de 43,2 V. La potencia máxima de funcionamiento alcanza los 3500 W. La temperatura de funcionamiento va de 0 °C a 40 °C.
Ámbitos de aplicación
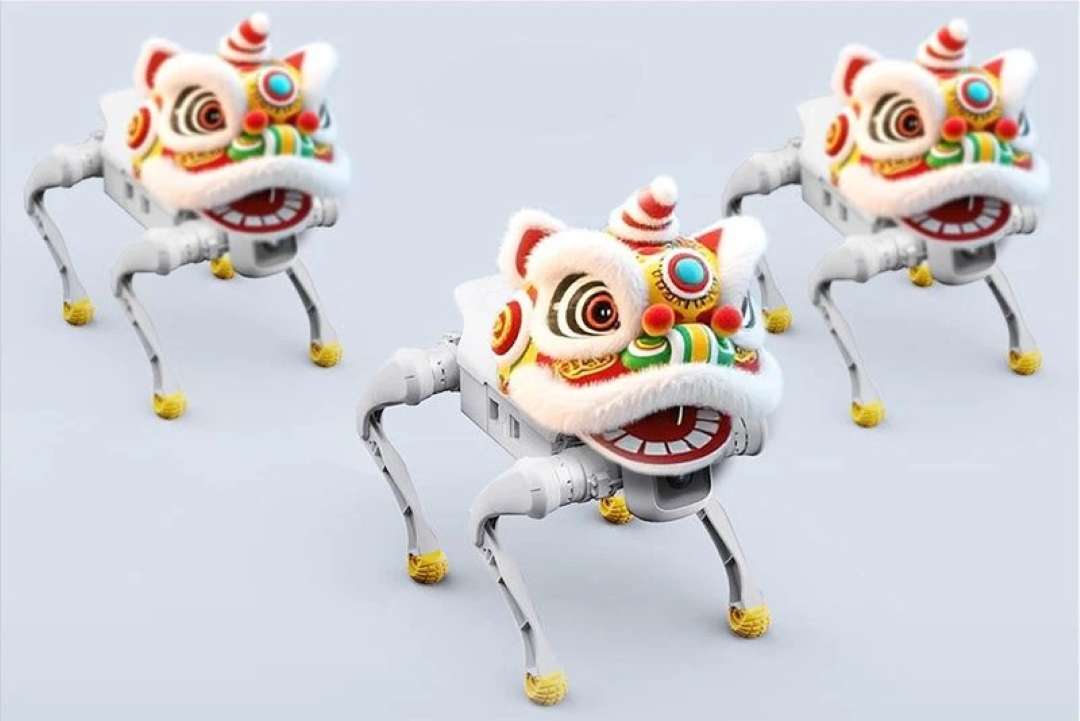
Entre los escenarios de uso declarados figuran las exhibiciones de entretenimiento. En la imagen, las plataformas están decoradas con máscaras ornamentales de la danza del león china.
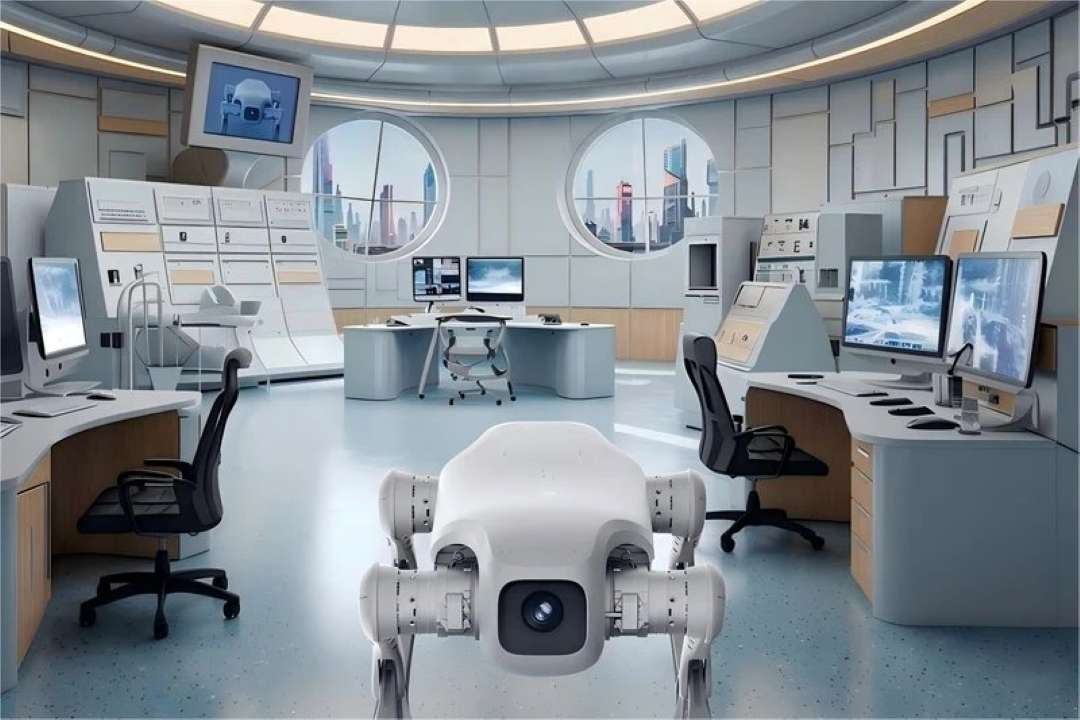
El segundo ámbito declarado es la investigación científica y la educación. En un entorno de laboratorio, como el de la imagen, el AgiBot D1 Pro funciona como plataforma de investigación.
- Exhibiciones de entretenimiento: los movimientos especiales, como la voltereta hacia atrás y el saludo con la pata, forman la base del número. Los módulos resistentes a impactos soportan una carga intensa durante las actuaciones.
- Investigación científica: los puertos de ampliación permiten fijar un LiDAR o una cámara. El procesador de 8 núcleos de alto rendimiento proporciona el cálculo básico para experimentos de marcha en terrenos diversos.
- Educación y laboratorios didácticos: con equipo real se explica de forma clara el autoequilibrado y la adaptación de la marcha. El codificador doble reduce la preparación de la clase, ya que no es necesario calibrar el cero.
- Manejo mediante flujo de vídeo: el robot se guía con el mando con joystick o desde la aplicación. La transmisión de imagen en tiempo real de la cámara de 1920 × 1080 ofrece control visual de la ruta.
- Pruebas en terreno difícil: las subidas de hasta 30° y las escaleras permiten probar rutas más allá del suelo llano. El algoritmo de marcha se ajusta por sí solo al terreno.
¿Qué incluye la caja?
- Plataforma del perro robot D1 — 1 ud.
- Cargador — 1 ud.
- Mando manual — 1 ud.
Características técnicas
Construcción y dimensiones
| Parámetro | Valor |
| Material | Aleación de aluminio con plástico técnico de alta resistencia |
| Dimensiones de pie (L×An×Al) | 635 × 360 × 420 mm |
| Dimensiones tumbado (L×An×Al) | 675 × 435 × 145 mm |
| Peso total (con batería) | 15,5 kg |
| Temperatura de funcionamiento | 0 °C – 40 °C |
Características de movimiento
| Parámetro | Valor |
| Grados de libertad | Total de la máquina: 12, cada pata: 3 |
| Velocidad máxima | 3,5 m/s |
| Carga útil | 5 kg |
| Altura de escalón superable de forma continua | 16 cm |
| Ángulo máximo de ascenso | 30° |
| Altura del salto vertical | 35 cm |
| Movimientos estándar | De pie, tumbado, modo de amortiguación, ajuste del cabeceo, ajuste de la altura, giro en el plano horizontal |
| Movimientos especiales | Salto hacia delante, salto vertical, equilibrio sobre dos patas, voltereta hacia atrás, saludo con la pata, etc. |
Accionamiento y articulaciones
| Parámetro | Valor |
| Tipo de accionamiento | Módulo de movimiento con alta densidad de potencia |
| Par máximo de la articulación | 48 N·m |
| Motor de articulación de precisión en carcasa de aleación de aluminio | 12 |
| Rango de movimiento de la articulación (cuerpo) | -28° – 28° |
| Rango de movimiento de la articulación (muslo) | -170° – 66° |
| Rango de movimiento de la articulación (pantorrilla) | 35° – 156° |
Alimentación y autonomía
| Parámetro | Valor |
| Tiempo de carga | aproximadamente 1 hora (nivel de carga de la batería 10 %–90 %) |
| Tiempo de funcionamiento con batería (tiempo de trabajo) | 1–2 horas |
| Alcance | 6 km ± 1 km |
| Potencia máxima de funcionamiento | 3500 W |
| Batería | Capacidad nominal: 4,6 Ah, tensión: 43,2 V |
Cómputo, visión y conectividad
| Parámetro | Valor |
| Potencia de cálculo básica | Procesador de 8 núcleos de alto rendimiento |
| Campo de visión (FOV) de la cámara | DFOV 122°, HFOV 111°, VFOV 70° |
| IMU | Versión estándar |
| Transmisión de imagen en tiempo real | Compatible |
| Desarrollo secundario (SDK) | No compatible |
| Puertos de ampliación de funciones | Ethernet × 1, USB × 2, puerto de alimentación × 2, SBUS × 1, UART × 1 |
Elementos incluidos y garantía
| Parámetro | Valor |
| Adaptador de corriente | Estándar |
| Estación de carga | Estándar |
| Mando a distancia | Mando a distancia con joystick |
| Periodo de garantía | 1 año |
¿Por qué comprar el AgiBot D1 Pro en EXPERT3D?
EXPERT3D suministra equipamiento 3D profesional desde 2012. Nuestros especialistas le asesoran antes de la compra y le ayudan a elegir la configuración adecuada para su tarea. Antes de hacer el pedido, puede consultar el contenido del kit y los parámetros técnicos. Realizamos envíos a toda España y a los países de la UE. El periodo de garantía del AgiBot D1 Pro es de 1 año. Tras la compra, ofrecemos soporte de servicio. Pida los repuestos y consumibles en el sitio web para que el equipo no esté parado.