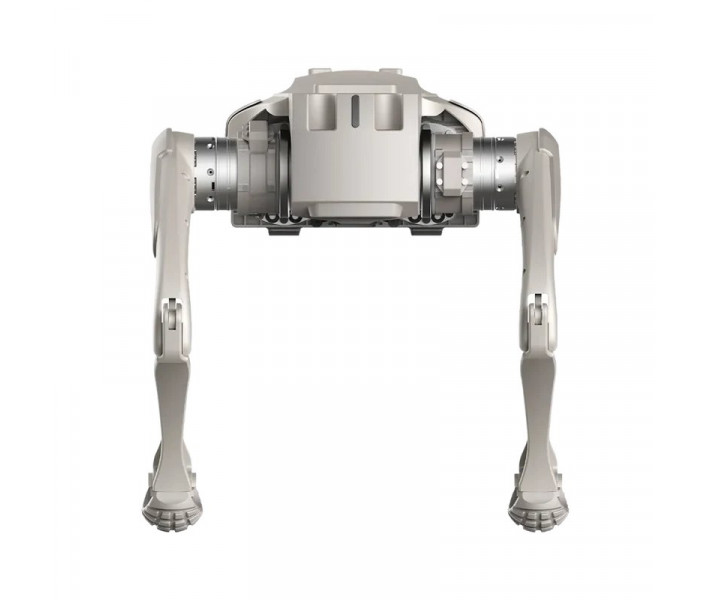


- Disponibilidad: En stock
- Código del producto: 920372000001458676
- Peso bruto: 28.00kg

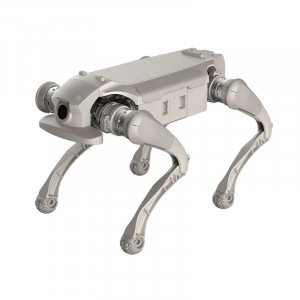
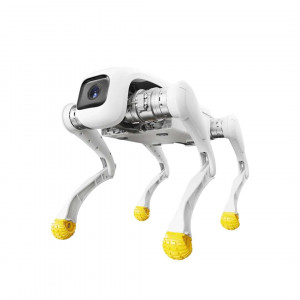
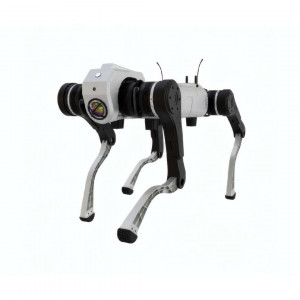
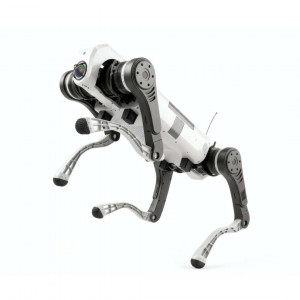
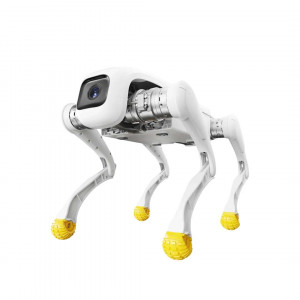
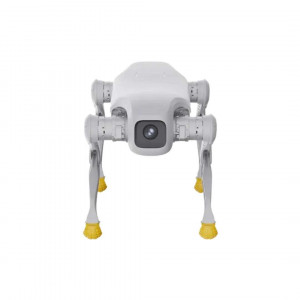
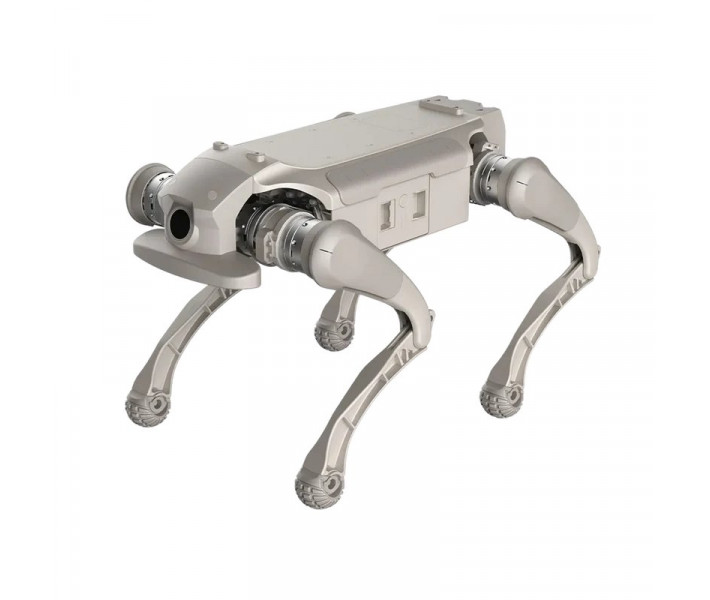
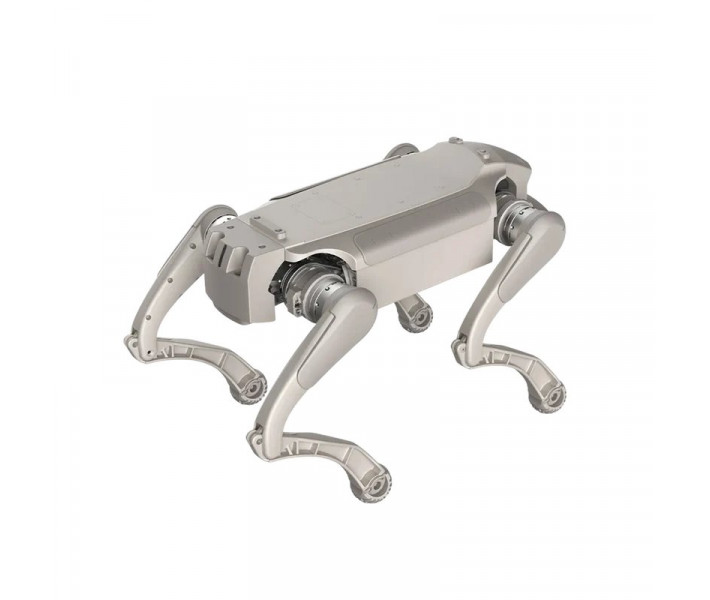
AgiBot D1 Ultra es un robot cuadrúpedo con potentes actuadores para patrullar instalaciones de producción. La ruta de patrulla atraviesa tramos húmedos y arenosos. La protección contra polvo y agua permite un funcionamiento estable en estas condiciones. El algoritmo integrado de aprendizaje por refuerzo adapta por sí solo la marcha al tipo de superficie.
A continuación se incluye un vídeo sobre el AgiBot D1 Ultra. En él se muestran distintos escenarios de uso.
Características principales y ventajas
- Velocidad máxima: 3,7 m/s — Esta velocidad de carrera reduce el tiempo de desplazamiento entre los puntos de la ruta.
- Par máximo: 48 N·m — Las articulaciones mantienen un funcionamiento estable con cargas y resistencias elevadas.
- Grado de protección: IP54 — La protección contra polvo y agua permite recorrer los tramos húmedos y arenosos de la ruta.
- Carga útil: 5 kg — Las interfaces estandarizadas del AgiBot D1 Ultra permiten instalar sensores o equipos de ese peso.
- Adaptación al terreno: el algoritmo RL integrado adapta por sí solo la marcha al tipo de superficie y mantiene el equilibrio en terrenos complejos.
- Arranque sin calibración: los controladores con codificador dual eliminan la calibración de la posición cero, por lo que el robot está listo nada más encenderlo.
- Ecosistema abierto: el SDK abierto y las interfaces estandarizadas permiten integrar equipos propios y escalar el sistema.
AgiBot D1 Ultra: plataforma compacta para tareas industriales
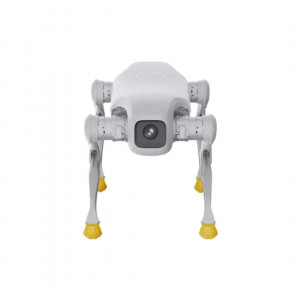
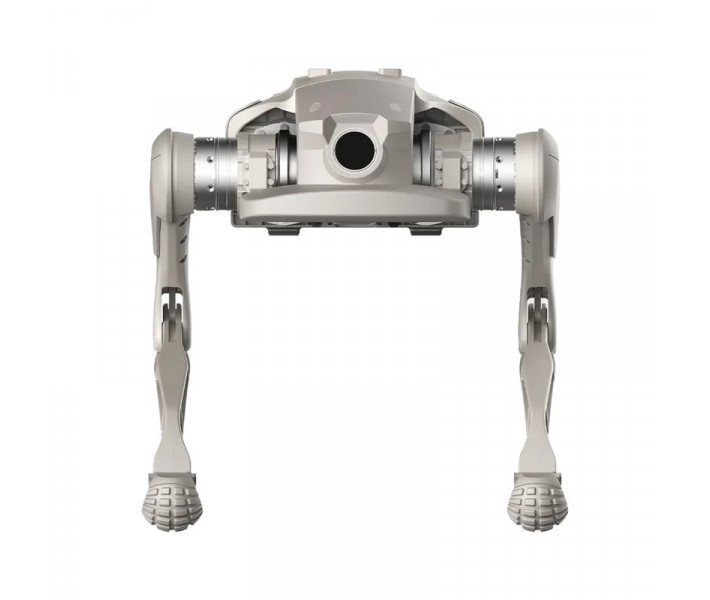
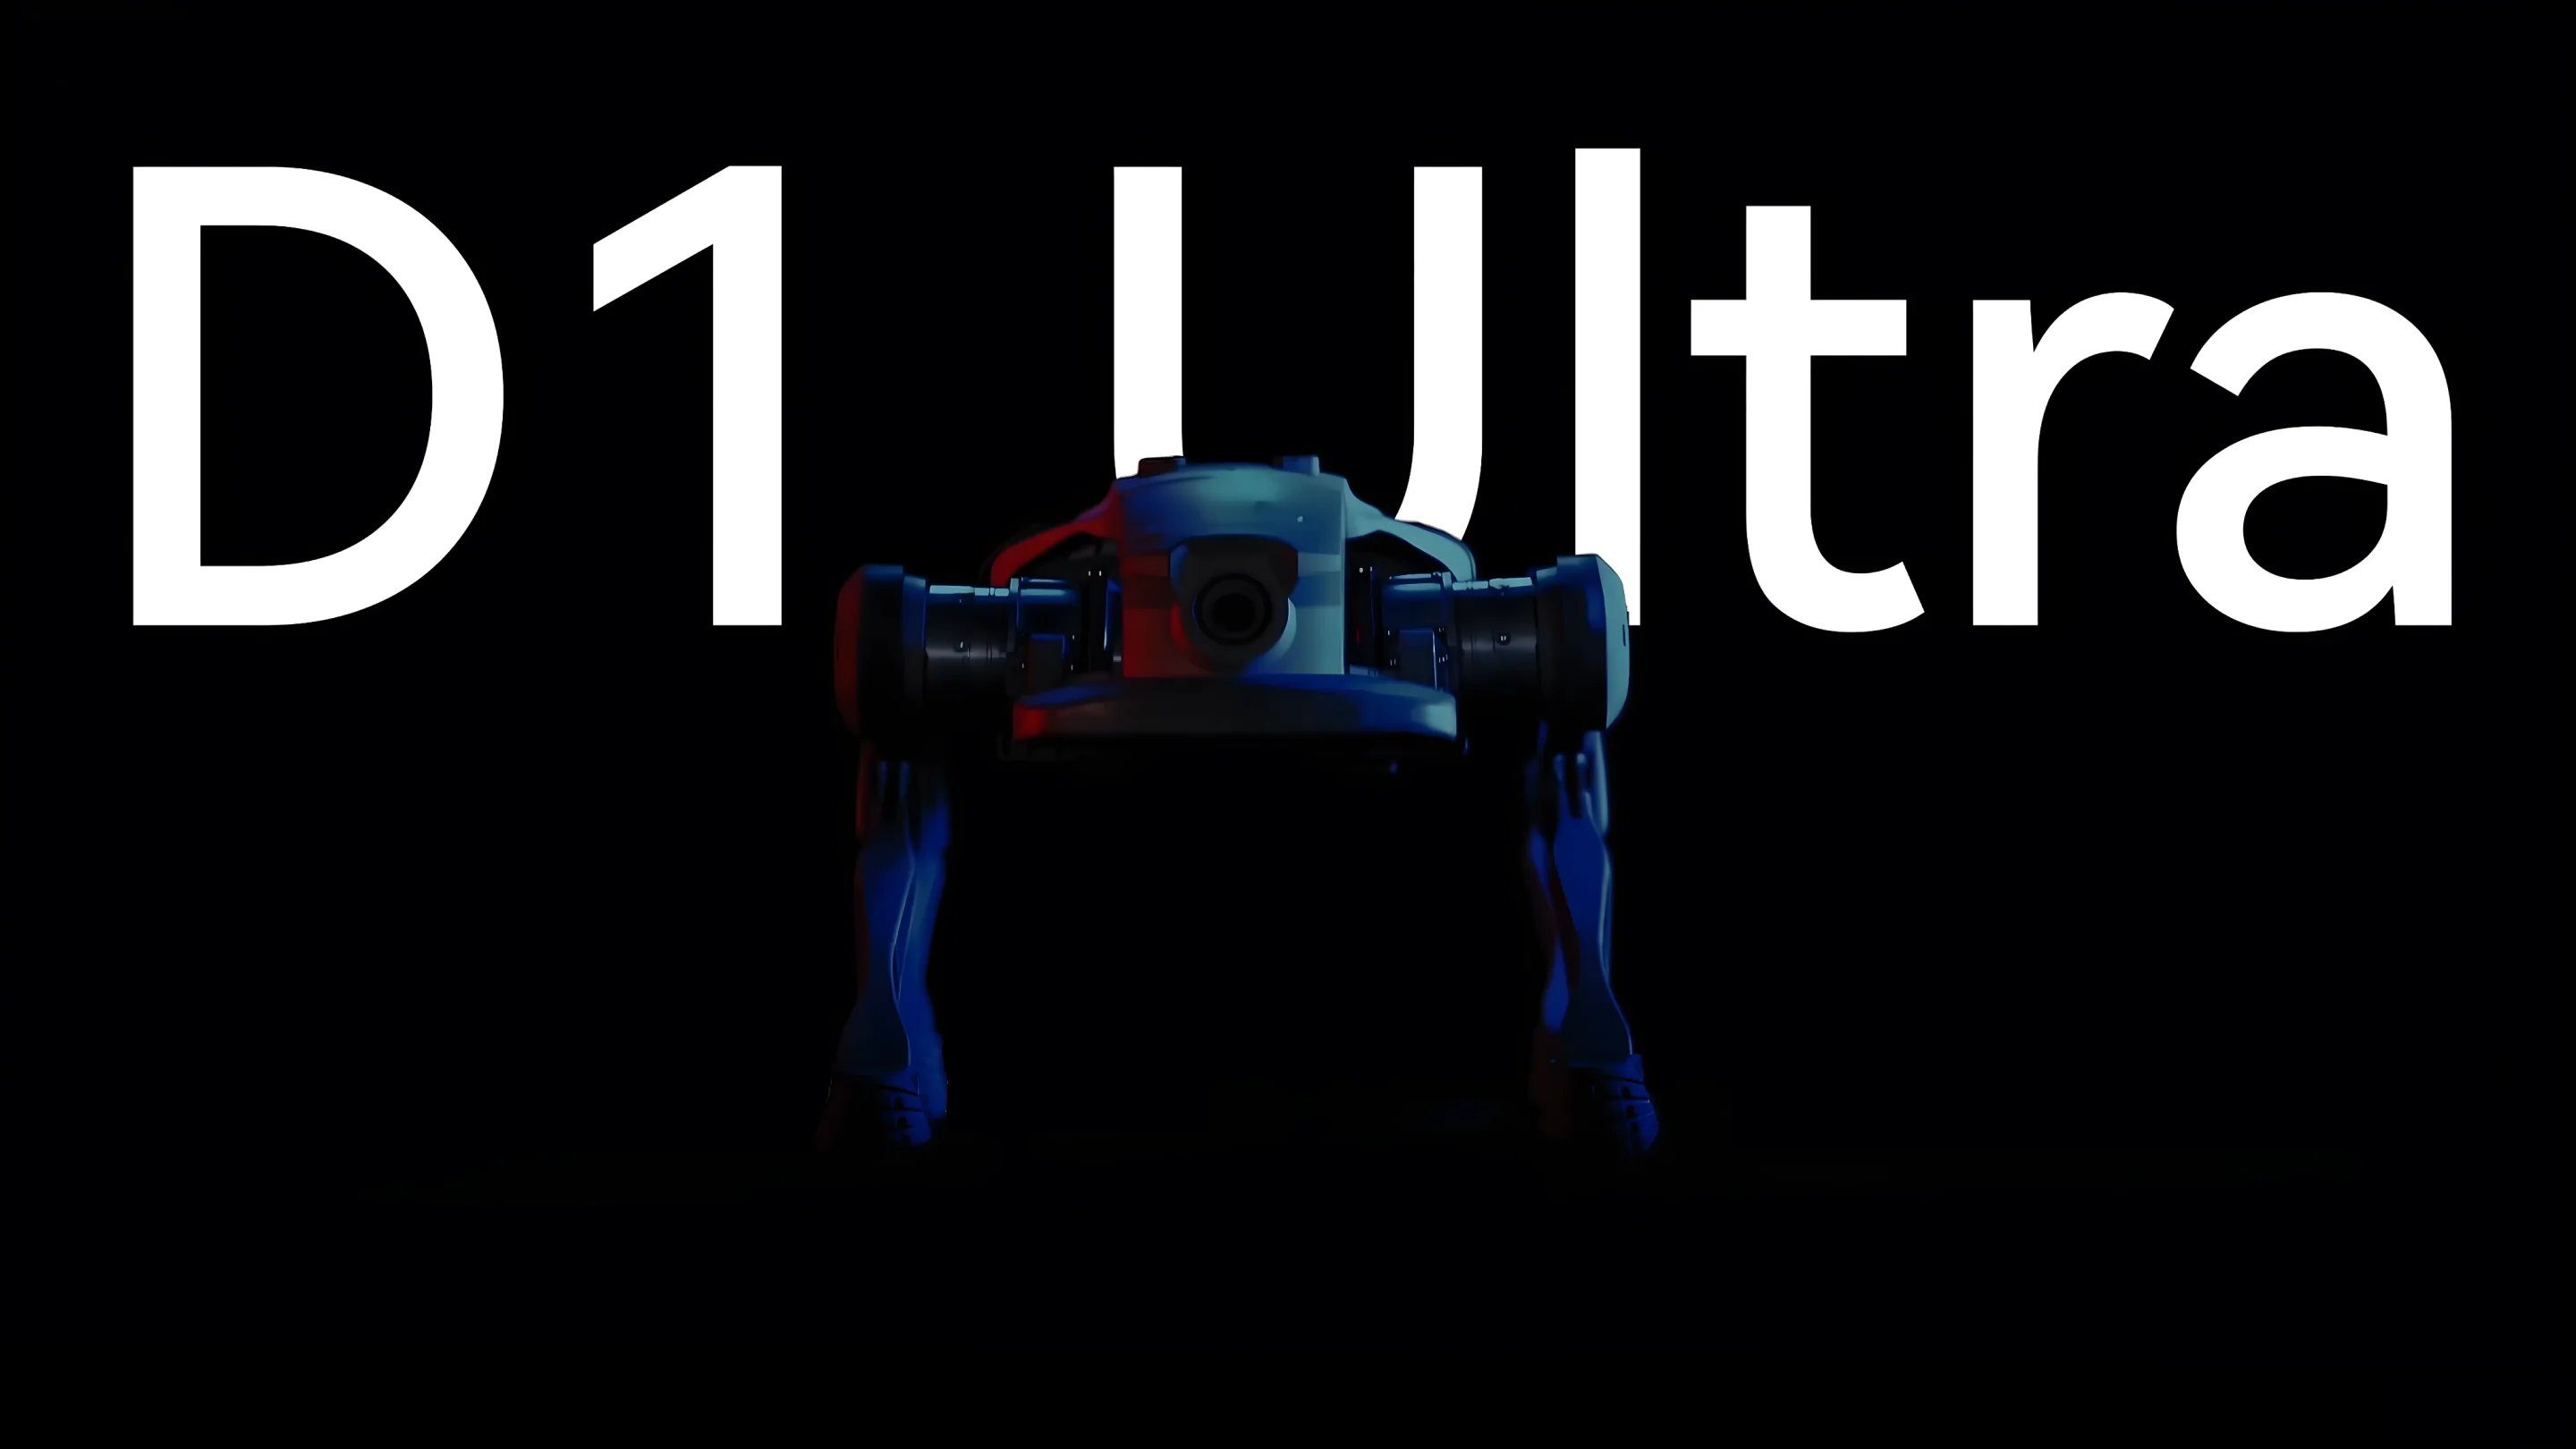
Este robot cuadrúpedo está diseñado para tareas industriales especializadas. Estas tareas exigen fiabilidad y un despliegue flexible. En el aprendizaje por refuerzo (RL), el control del movimiento se perfecciona a partir de los resultados de sus propias acciones. Por eso el robot se adapta a distintas superficies y logra una locomoción todoterreno. El sensor frontal integrado se aprecia en la imagen frontal.
Construcción protegida para condiciones exigentes
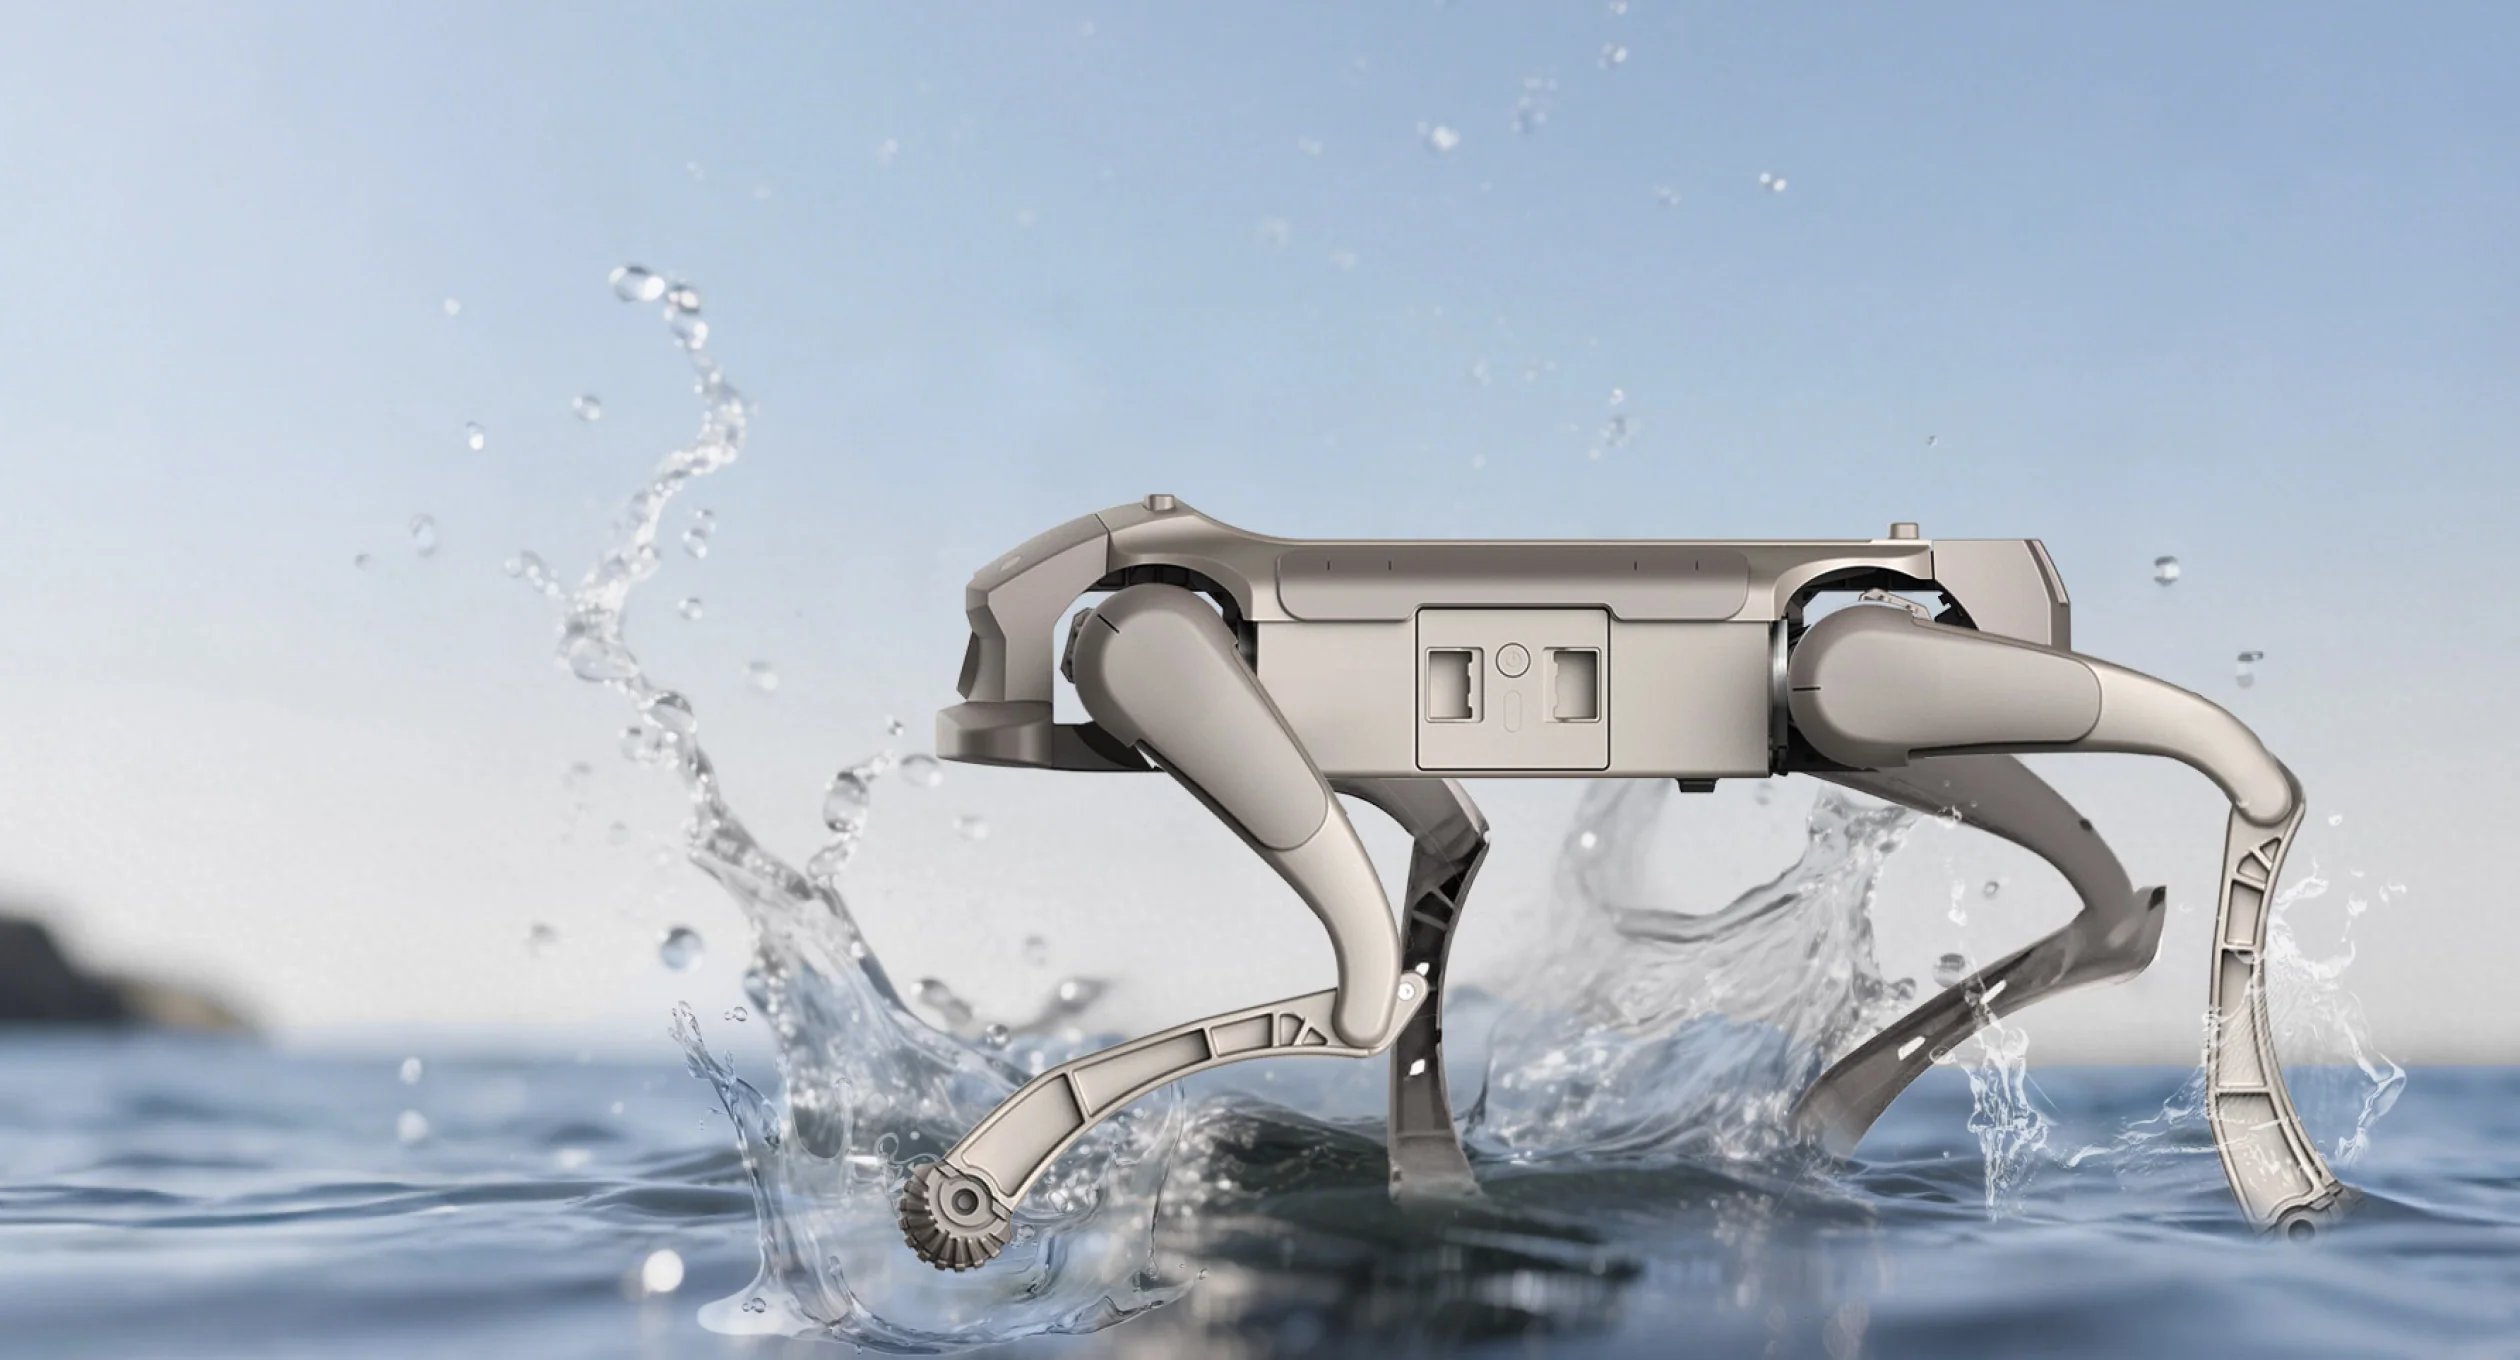
El cuerpo está diseñado para un uso prolongado en condiciones duras. Los ejes de aleación de aluminio se fabrican mediante prensado al vacío. Los componentes clave cuentan con tratamiento anticorrosión y sellado. La mayor protección contra polvo y agua garantiza un funcionamiento estable bajo salpicaduras y en tramos húmedos. El robot funciona igual en superficies sucias y arenosas. El rango de temperaturas de funcionamiento es de 0 °C ~ 40 °C. En la imagen, el robot atraviesa el agua.
Movilidad y maniobrabilidad todoterreno
El control inteligente de la marcha basado en RL adapta dinámicamente el movimiento a terrenos complejos. El autoequilibrio y la prevención de vuelcos mantienen el cuerpo estable. La compensación de perturbaciones externas conserva el equilibrio en movimiento. A continuación se indican los principales indicadores de movilidad.
- Velocidad: velocidad máxima de carrera: 3,7 m/s.
- Pendientes: ángulo de subida estándar de 30° y máximo de hasta 40°.
- Escaleras: superación continua de escalones de hasta 16 cm de altura.
- Saltos: altura de salto vertical de 35 cm.
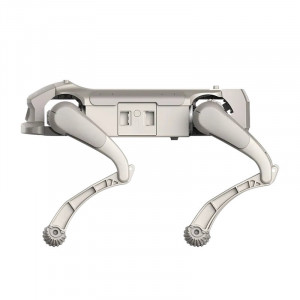
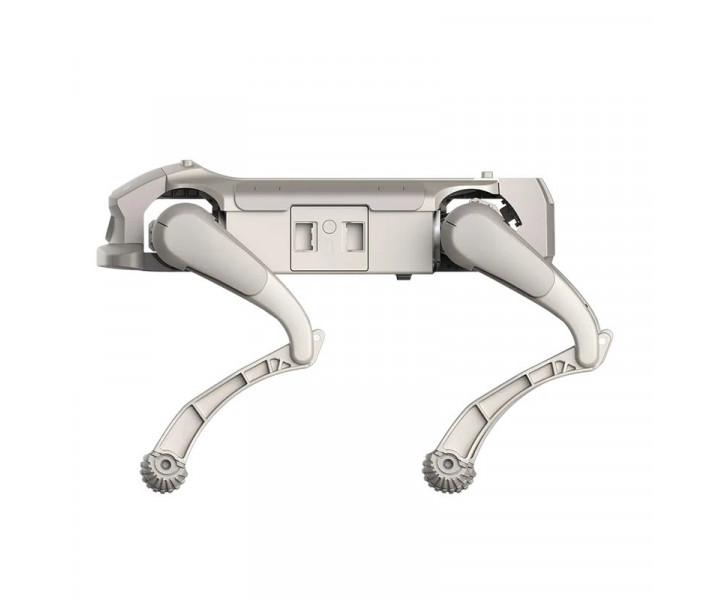
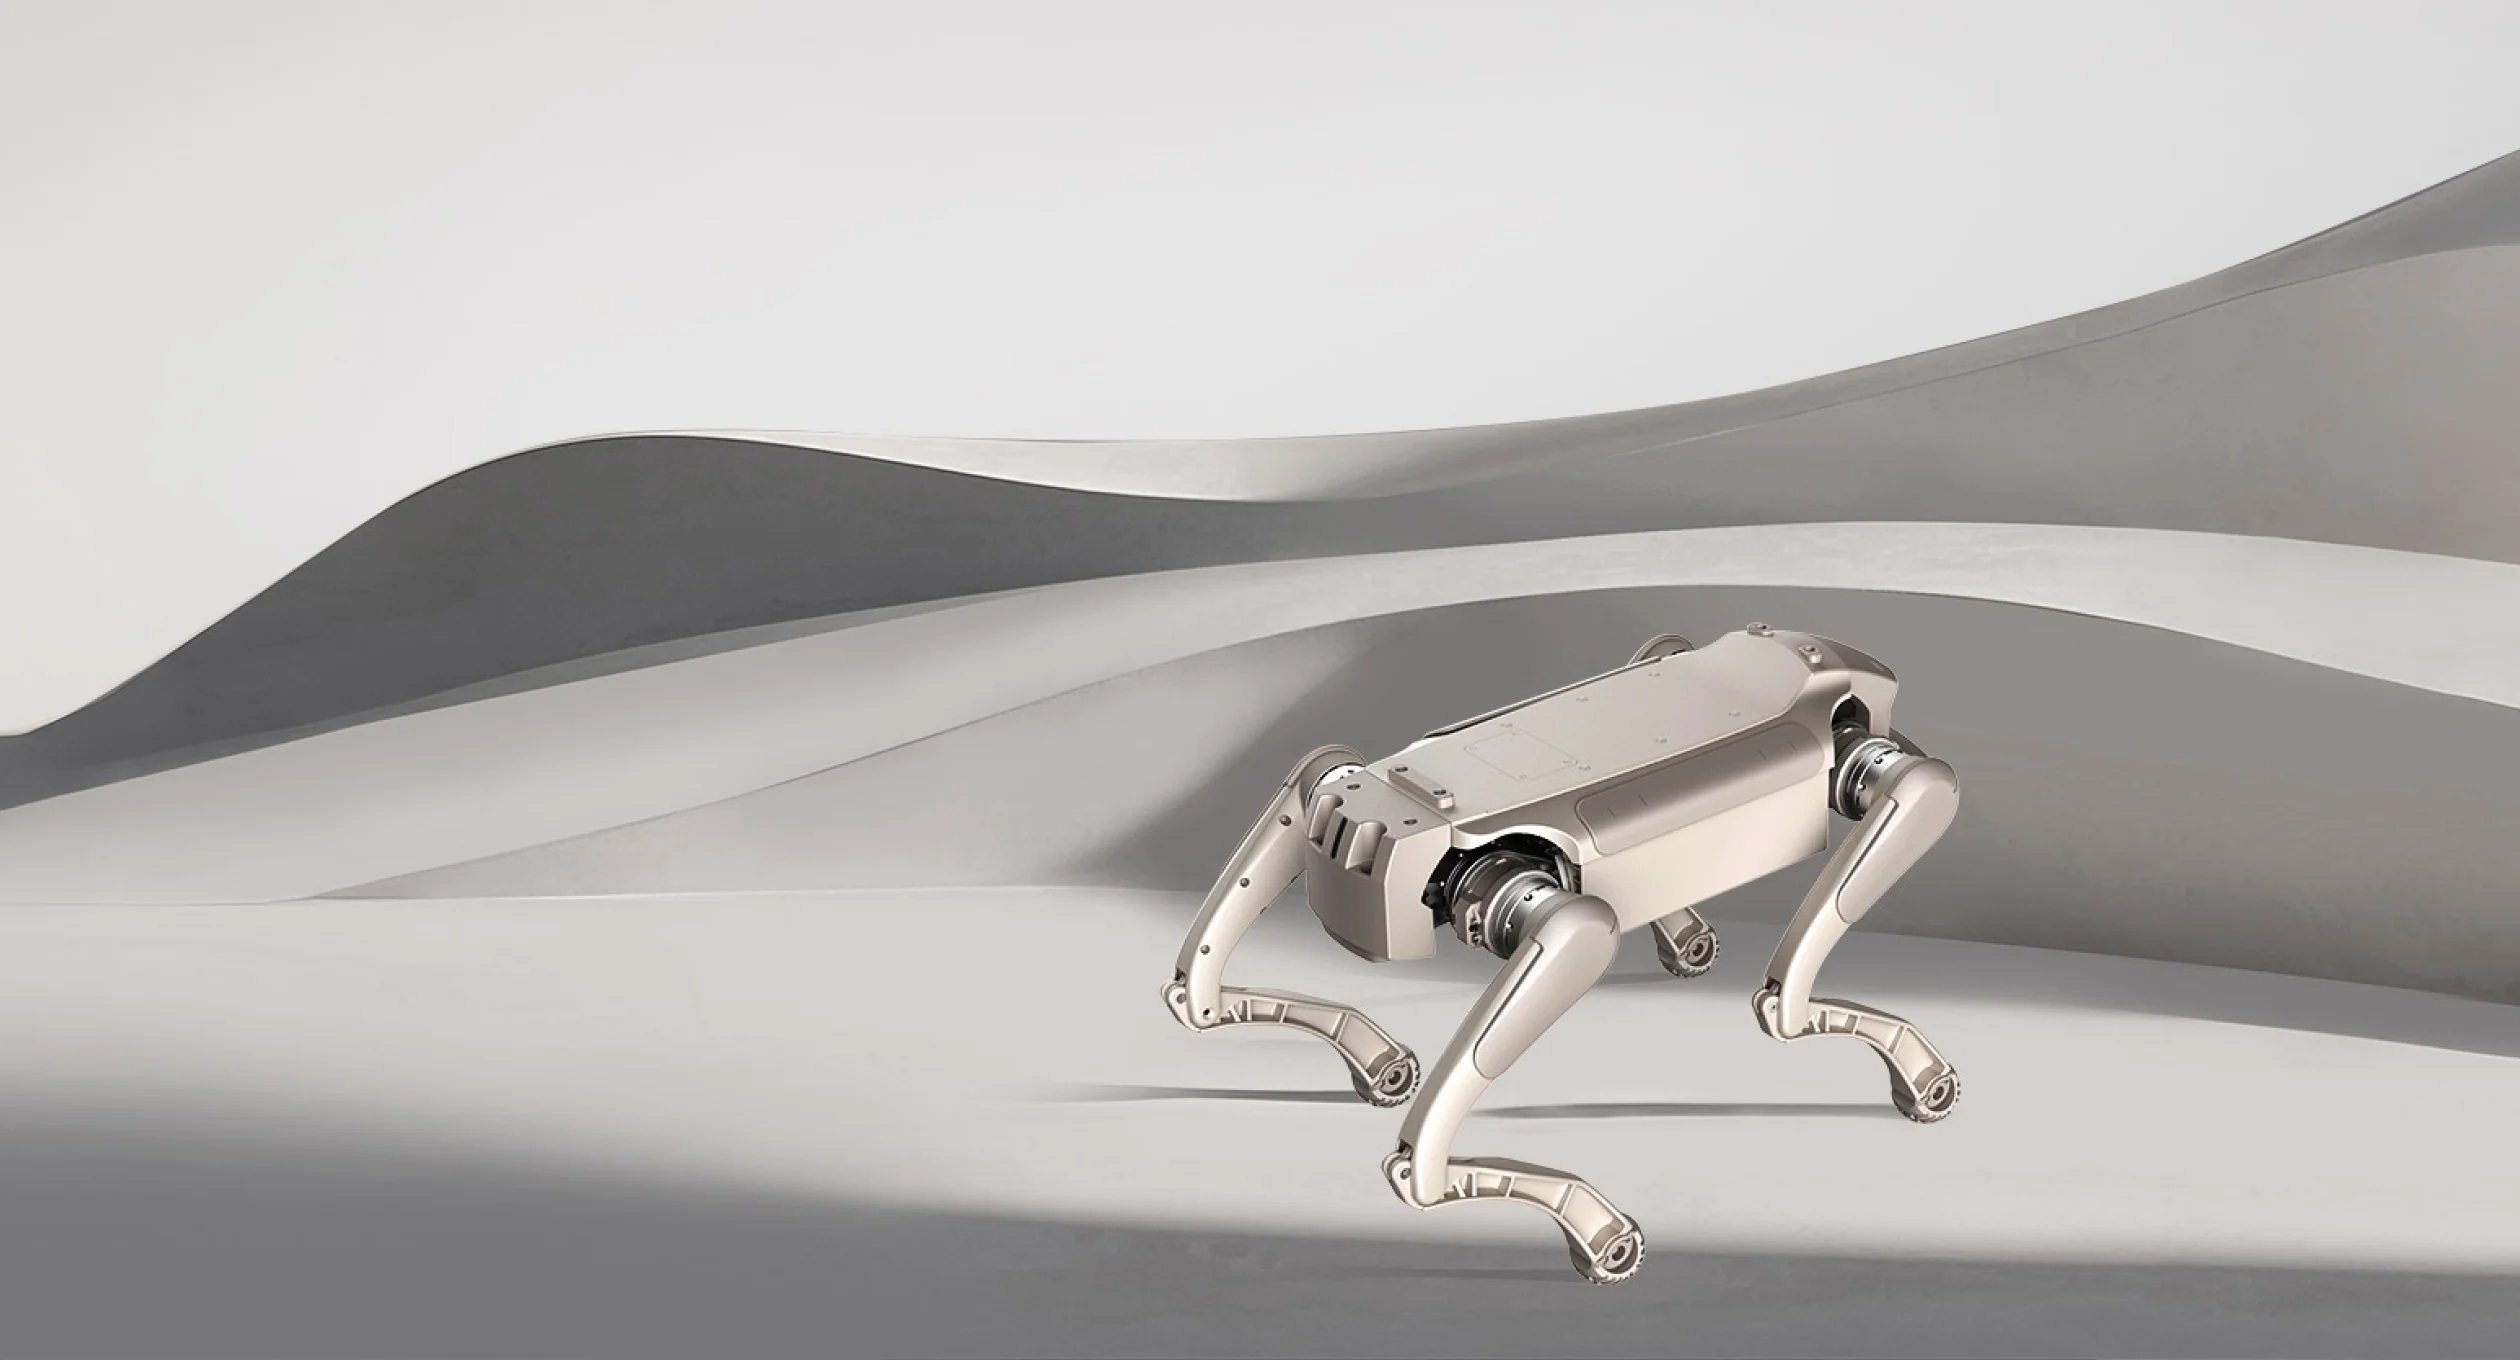
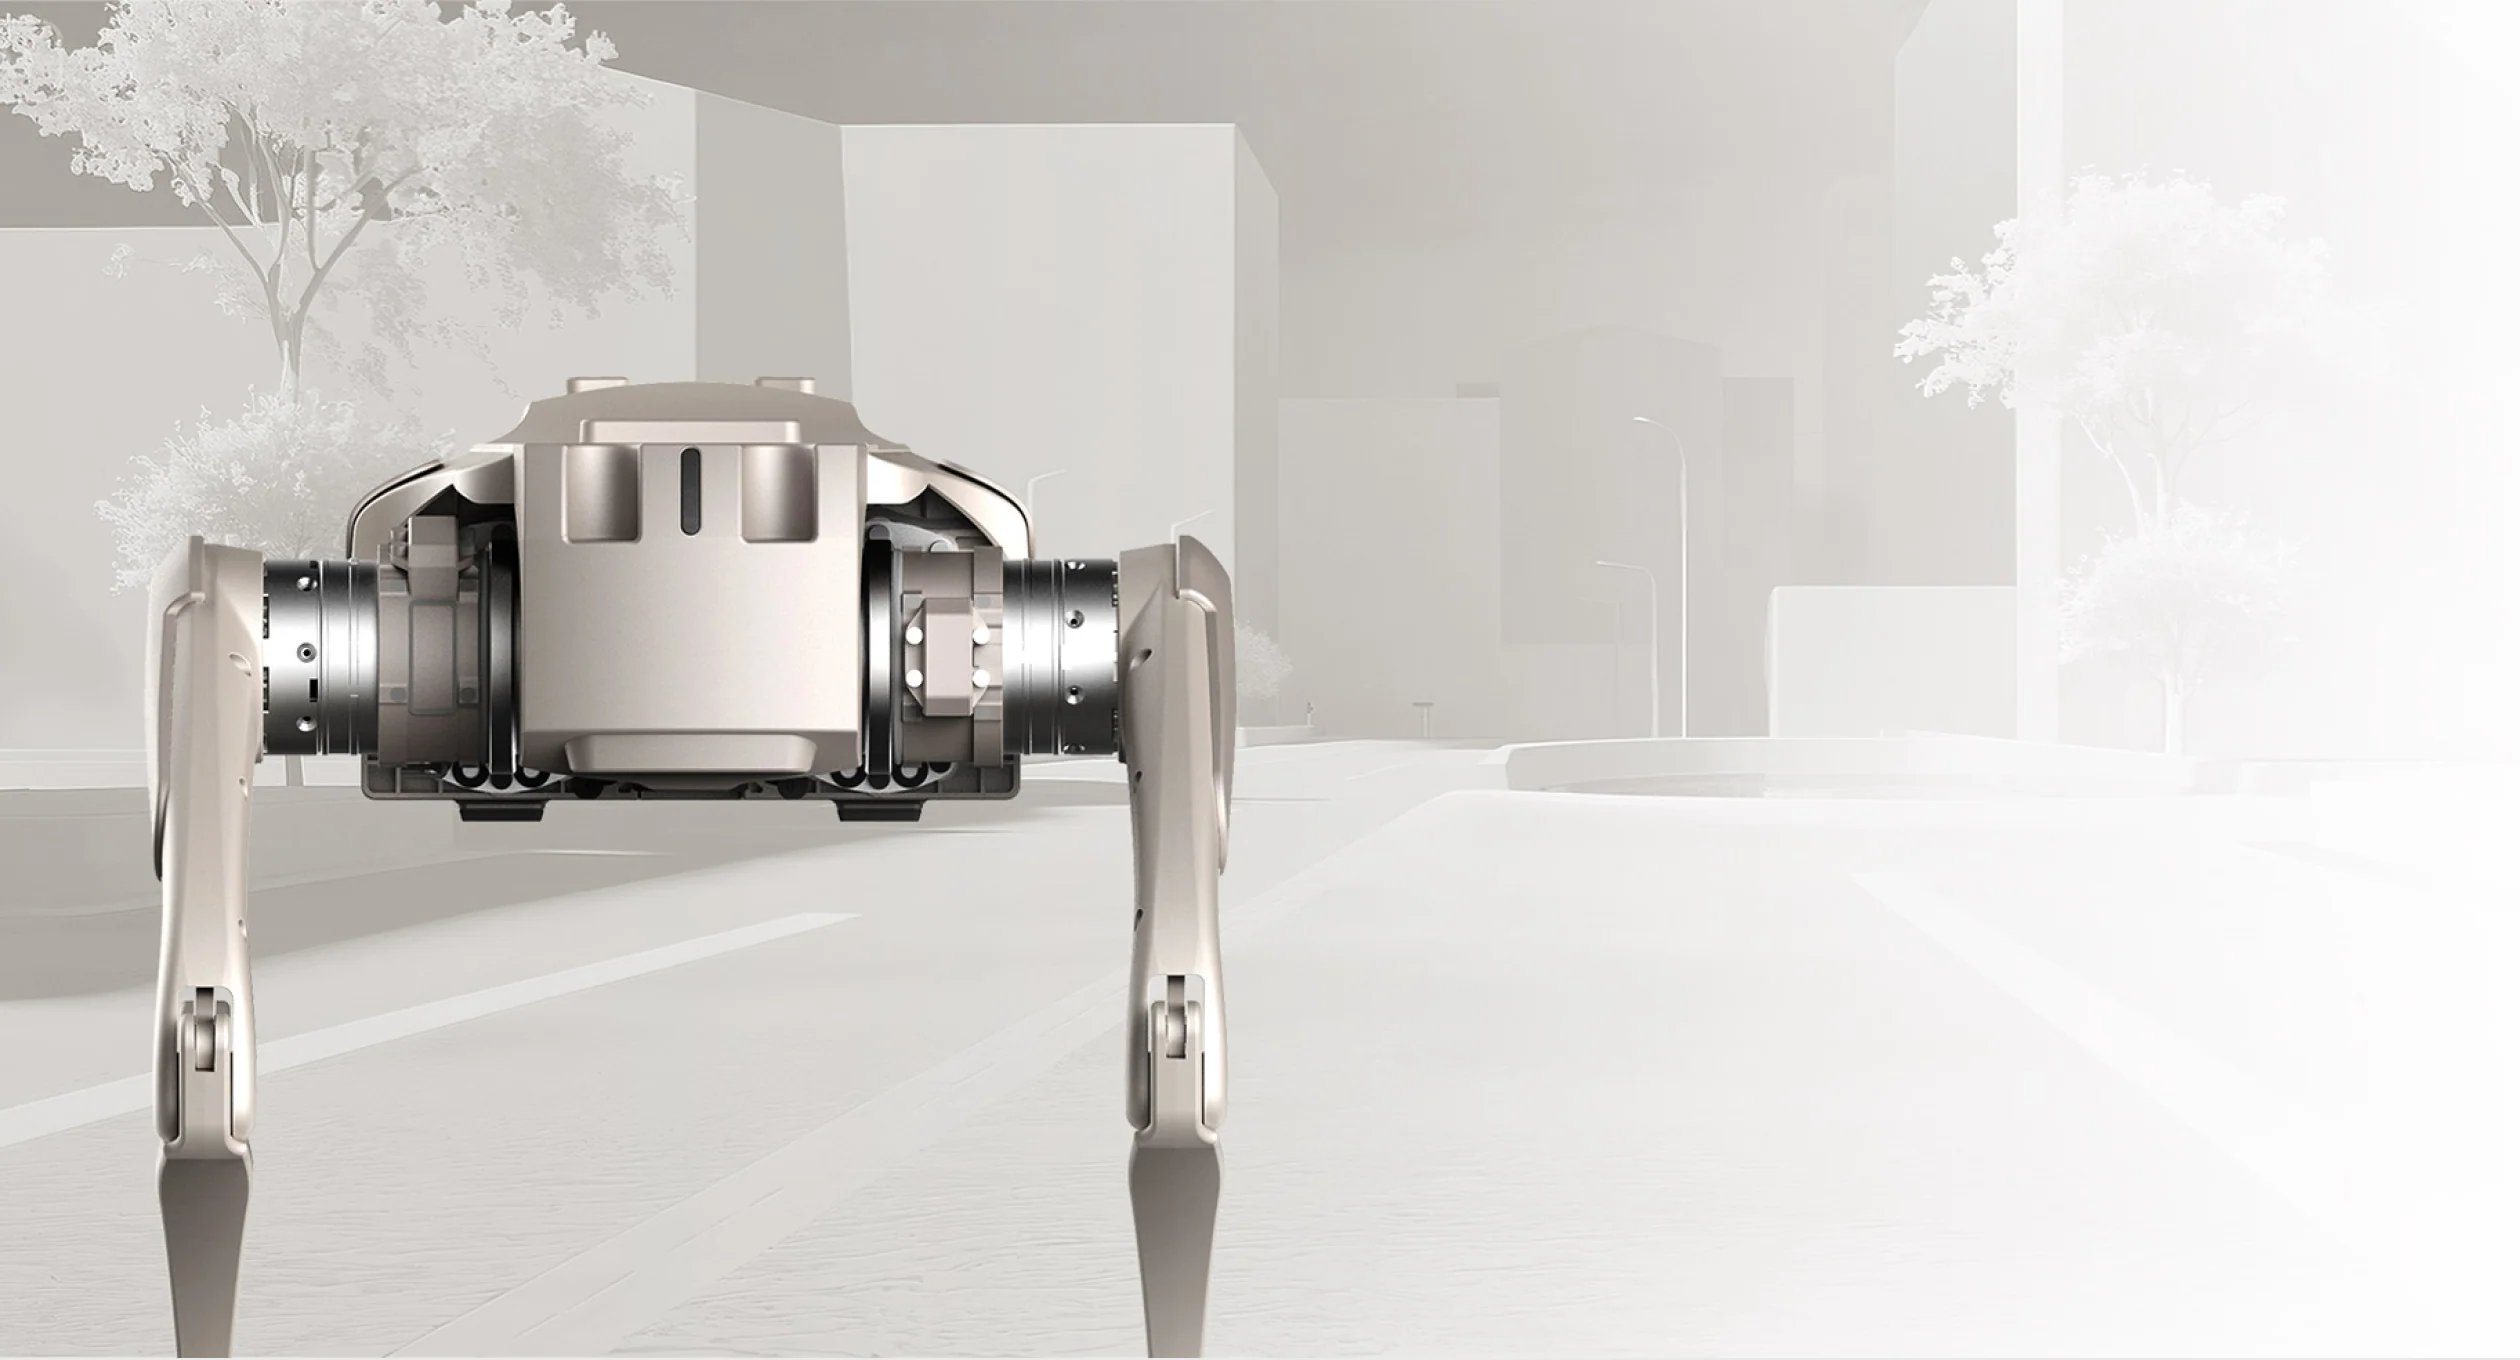
El robot tiene 12 grados de libertad (ejes de movimiento independientes), 3 por cada extremidad. En la imagen se encuentra sobre una superficie arquitectónica curva, por lo que se aprecia bien la estructura articulada de las patas.
Potentes actuadores y arranque sin calibración
El par máximo de las articulaciones alcanza 48 N·m. El par es la fuerza de giro de la articulación, por lo que un valor más alto permite soportar mayor resistencia y carga.
Los módulos de motor están diseñados para un uso intensivo. Tienen una larga vida útil incluso en escenarios con cargas de impacto. Los controladores con codificador dual eliminan la calibración de la posición cero. Por eso el robot está listo para funcionar nada más encenderlo. Las articulaciones de las patas, a las que se refieren estas características, se ven en la imagen.
Ecosistema abierto e integración de cargas
El SDK abierto (kit de desarrollo de software) está pensado para el desarrollo secundario. También admite la integración de equipos propios y el escalado a nivel de sistema. Se proporcionan paquetes SDK e interfaces estandarizadas. También están disponibles modelos del robot e interfaces de simulación.
La compatibilidad con el modelado URDF (formato de descripción del modelo del robot) permite probar soluciones según el esquema Sim-to-Real. Este esquema consiste en trasladar al robot físico las soluciones depuradas en simulación. Para ello están disponibles Isaac Sim y MuJoCo.
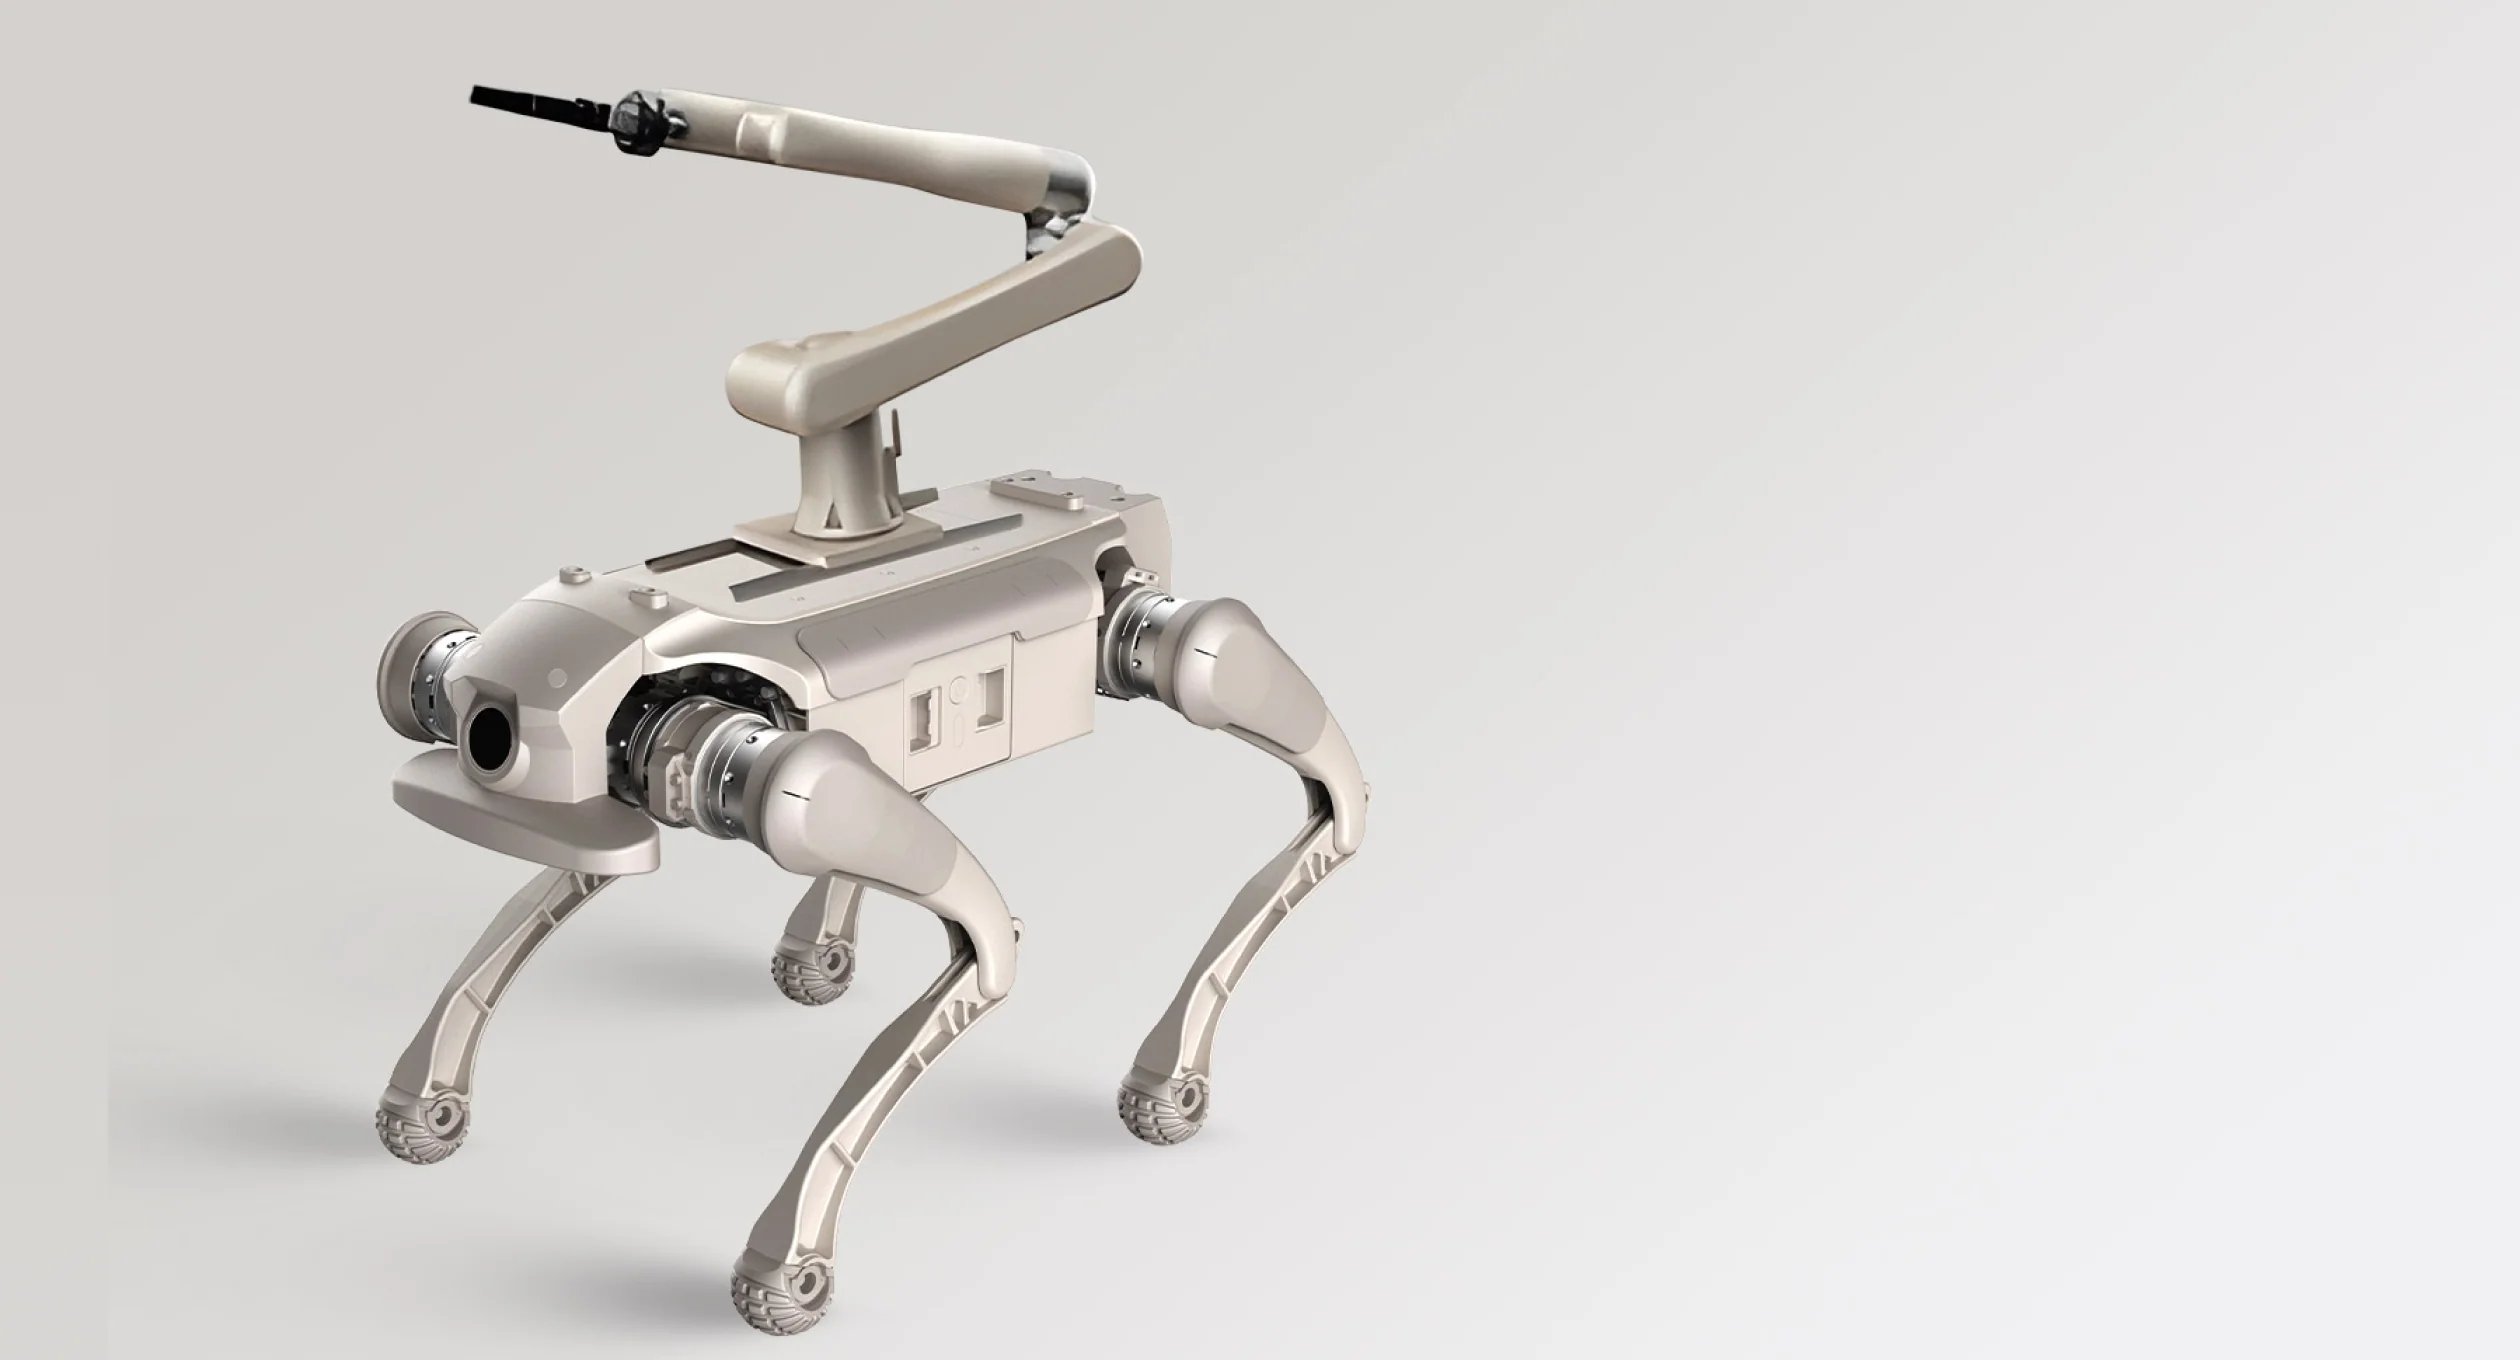
A través de las interfaces estandarizadas se monta distinta carga útil. El ejemplo de la imagen es un manipulador robótico articulado instalado en la parte superior del cuerpo.
Cámara, control y conectividad
Cámara y sensores
La IMU (unidad de medición inercial) forma parte del equipamiento estándar. La cámara graba con una resolución de 1920 × 1080 píxeles. El ángulo de visión diagonal es de 122°. El ángulo horizontal es de 111° y el vertical, de 70°. Se admiten la transmisión de imagen en tiempo real y el seguimiento de objetivos.
Control y conectividad
El mando a distancia tiene pantalla. La conectividad la proporcionan WiFi y Bluetooth 5.0. Las acciones estándar incluyen las posiciones de pie y tumbado. También están disponibles el modo de amortiguación y el ajuste de la altura y del ángulo de cabeceo. Además, se han implementado saltos hacia delante y hacia arriba. También hay posición sobre dos extremidades y voltereta hacia atrás.
Autonomía y carga
La autonomía es de 1–2 horas y el alcance, de 6±1 km. La carga del 10 % al 90 % dura aproximadamente 1 hora. El módulo de batería tiene una tensión de 43,2 V. Con estos datos se pueden planificar los ciclos de trabajo y carga para una ruta concreta.
Construcción y disposición de los componentes
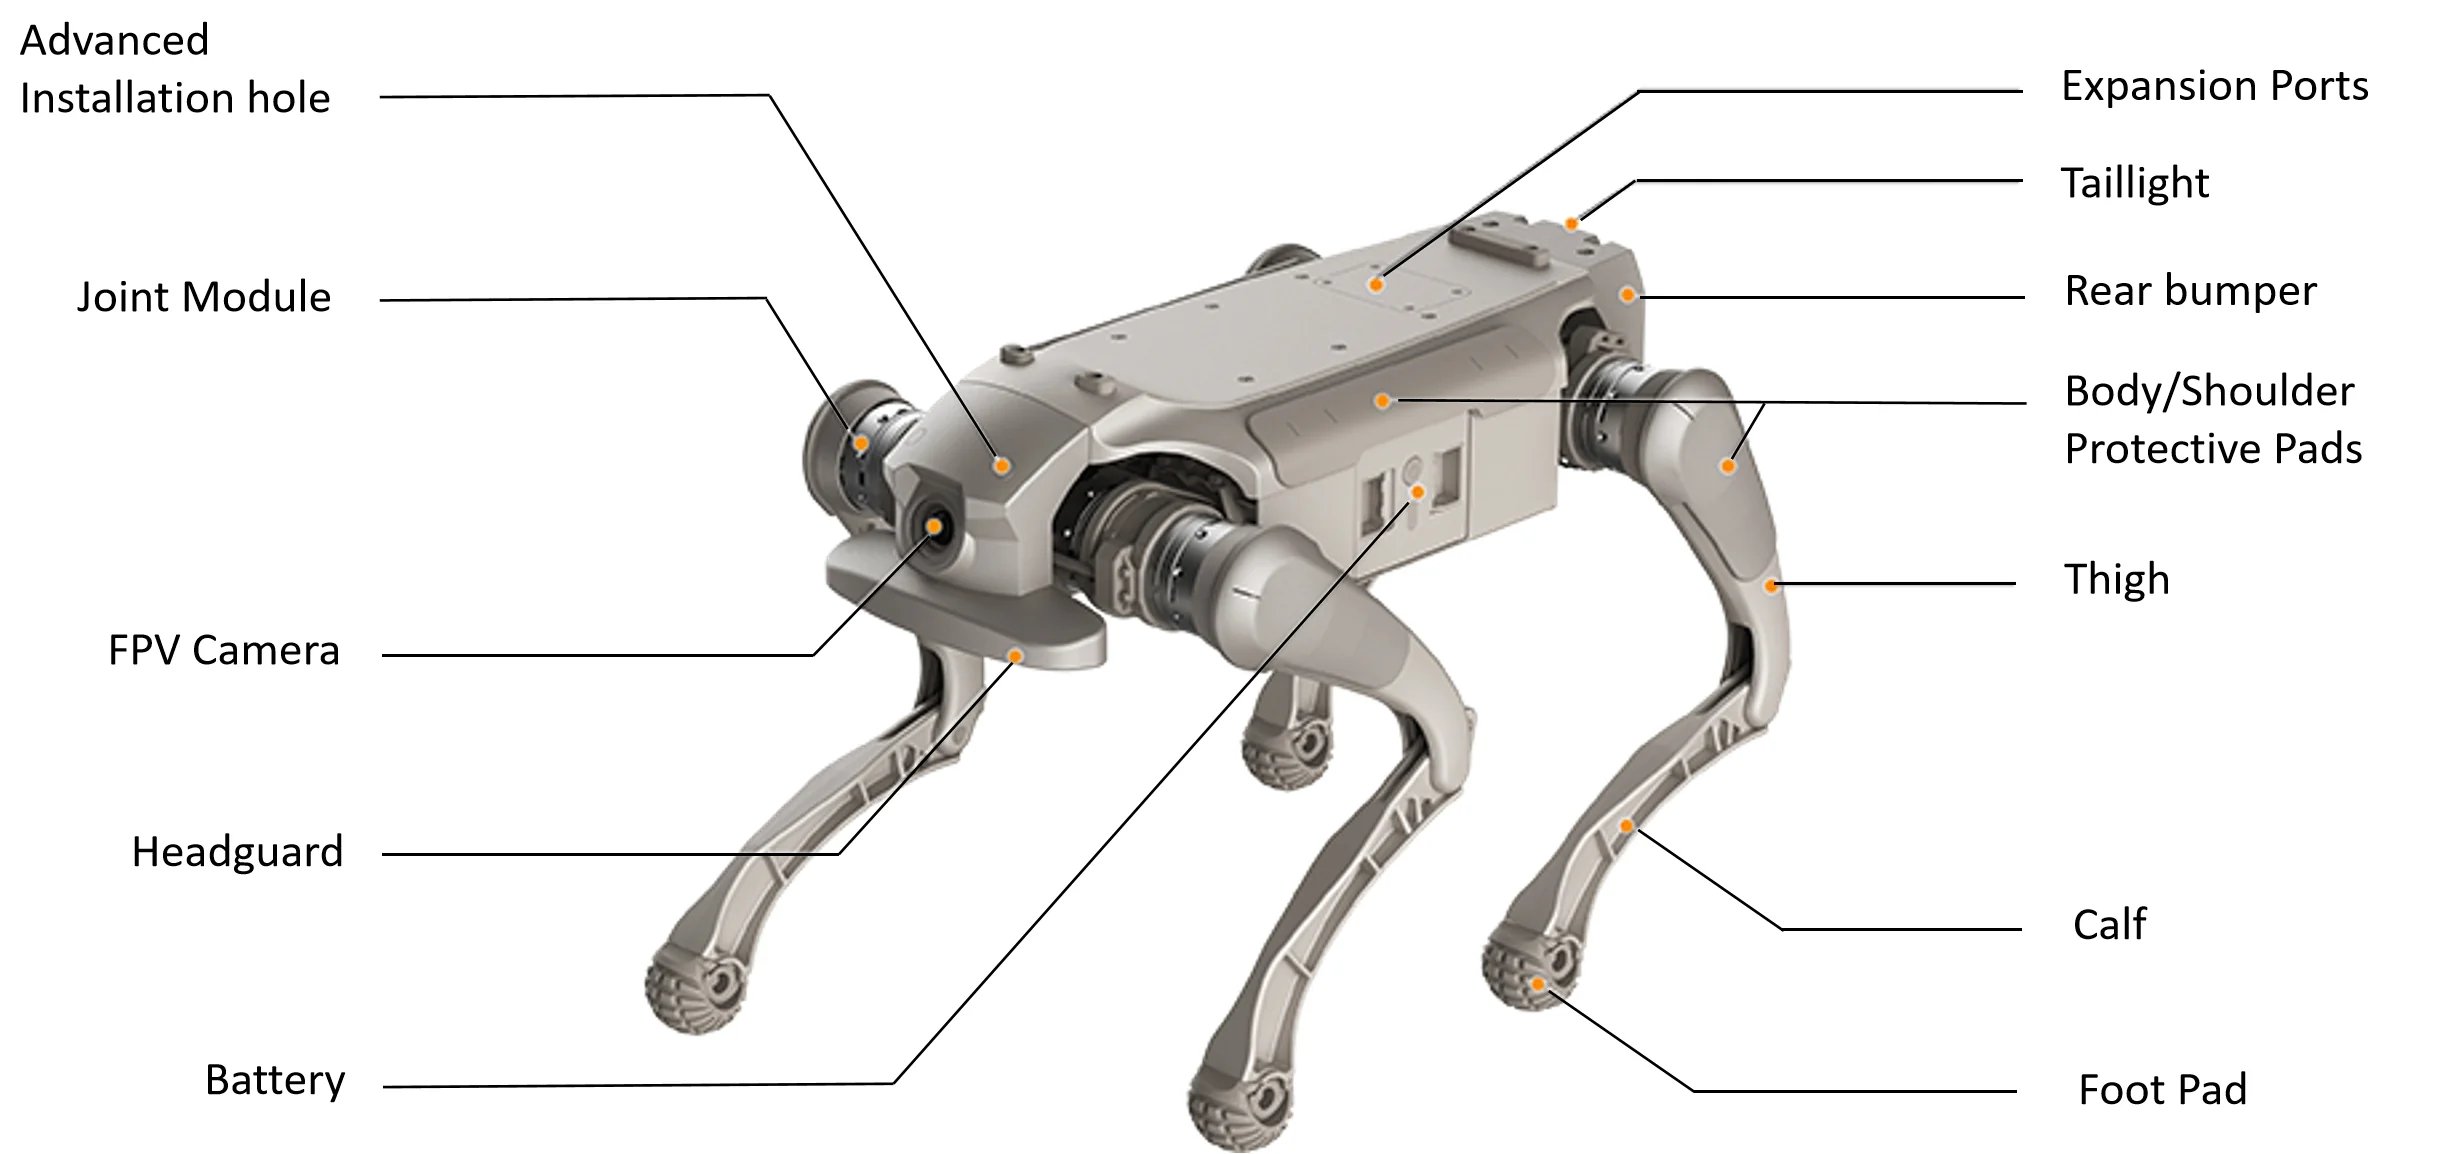
El esquema siguiente rotula las principales partes estructurales y articulaciones. También se señala la cámara, y los elementos se reparten entre el lado izquierdo y el derecho del cuerpo.
Lado izquierdo
- Orificio de montaje ampliado: punto de montaje en el lado izquierdo del cuerpo.
- Módulo de articulación: unidad de la pata; cada extremidad tiene 3 grados de libertad.
- Cámara FPV: los parámetros de visión se indican en la tabla de características.
- Protección de la cabeza: elemento protector en la zona de la cabeza del robot.
- Batería: módulo de alimentación con una tensión de 43,2 V.
Lado derecho
- Puertos de expansión: situados en el lado derecho del cuerpo.
- Luz trasera: elemento luminoso en la parte trasera del cuerpo.
- Parachoques trasero: elemento de protección de la parte trasera del cuerpo.
- Protecciones del cuerpo y de los hombros: elementos protectores de las zonas del cuerpo y de los hombros.
- Muslo: el rango de movimiento de la articulación es de −170° ~ −66°.
- Pantorrilla: el rango de movimiento de la articulación es de +35° ~ +156°.
- Almohadilla del pie: se incluyen 4 uds.
Ámbitos de aplicación
Para la investigación científica y la educación, AgiBot D1 Ultra ofrece un SDK abierto. La imagen muestra una sala de control en la que el modelo 3D del robot aparece en una gran pantalla central.
La patrulla de seguridad es otro ámbito declarado. Lo ilustra una nave industrial con máquinas CNC y el pupitre de control del operador.
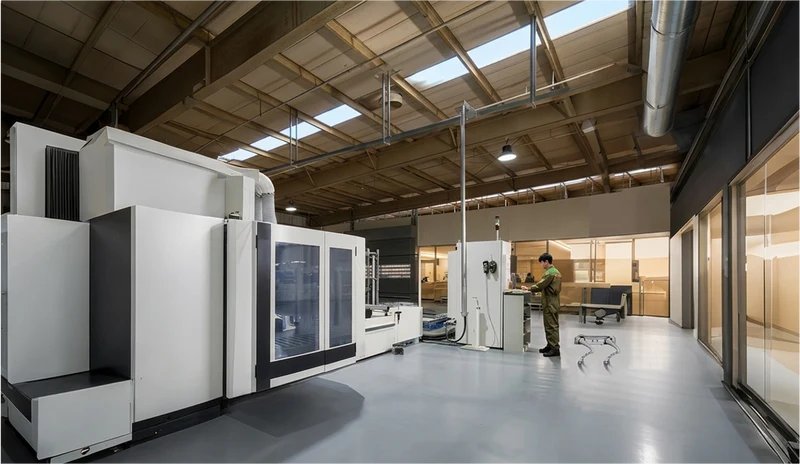
- Patrulla de seguridad: la protección IP54 permite recorrer tramos húmedos y arenosos de la ruta; la cámara transmite imagen en tiempo real y la plataforma admite el seguimiento de objetivos.
- Investigación científica: el SDK admite el desarrollo secundario y la integración de equipos propios. La simulación en Isaac Sim y MuJoCo permite verificar los algoritmos antes de ejecutarlos en el robot.
- Educación: el SDK abierto y el modelado URDF permiten estudiar el control de un robot cuadrúpedo primero en simulación y después en la plataforma real.
- Entretenimiento interactivo: los saltos y la voltereta hacia atrás figuran entre las acciones estándar, y el mando con pantalla se incluye en el kit.
- Tareas industriales especializadas: las interfaces estandarizadas y los puertos de expansión permiten instalar equipos de hasta 5 kg de masa, y el sellado de los componentes clave admite el trabajo en condiciones duras.
Accesorios y soportes compatibles
- Sensores: LiDAR y cámaras de profundidad compatibles con el AgiBot D1 Ultra.
- Módulos 5G: compatibles con la plataforma.
- Puertos de expansión: cinco tipos de interfaces, entre ellos Ethernet y USB; la lista completa figura en la tabla de características.
- Carga útil: hasta 5 kg mediante interfaces estandarizadas.
¿Qué incluye la caja?
- Robot cuadrúpedo AgiBot D1 Ultra — 1 ud.
- Batería — 1 ud.
- Cargador de batería — 1 ud.
- Adaptador — 1 ud.
- Cable de alimentación del adaptador — 1 ud.
- Mando a distancia — 1 ud.
- Manual de usuario — 1 ud.
- Caja de transporte — 1 ud.
- Almohadilla del pie — 4 uds.
- Juego de herramientas — 1 ud.
Especificaciones técnicas
Construcción y dimensiones
| Parámetro | Valor |
| Material | Aleación de aluminio con plástico técnico de alta resistencia |
| Dimensiones de pie (L × An × Al) | 630 × 360 × 420 mm |
| Dimensiones tumbado (L × An × Al) | 670 × 435 × 145 mm |
| Peso total (con batería) | 16 kg |
| Temperatura de funcionamiento | 0 °C ~ 40 °C |
| Grado de protección | IP54 |
Movimiento y mecánica
| Parámetro | Valor |
| Grados de libertad (robot completo) | 12 |
| Grados de libertad (cada extremidad) | 3 |
| Velocidad máxima | 3,7 m/s |
| Carga útil | 5 kg |
| Altura de escalón superable de forma continua | 16 cm |
| Ángulo máximo de ascenso | 30° estándar, hasta 40° como máximo |
| Altura del salto vertical | 35 cm |
| Par máximo de la articulación | 48 N·m |
| Rango de movimiento de las articulaciones (cuerpo) | −28° ~ +28° |
| Rango de movimiento de las articulaciones (muslo) | −170° ~ −66° |
| Rango de movimiento de las articulaciones (pantorrilla) | +35° ~ +156° |
| Acciones estándar | Posición de pie, posición tumbado, modo de amortiguación, ajuste del ángulo de cabeceo, ajuste de la altura, giro horizontal; salto hacia delante, salto hacia arriba, posición sobre dos extremidades, voltereta hacia atrás, saludo, etc. |
Alimentación y autonomía
| Parámetro | Valor |
| Capacidad nominal del módulo de batería | 4,6 Ah |
| Tensión del módulo de batería | 43,2 V |
| Tiempo de carga | aproximadamente 1 hora (nivel de carga: 10 %–90 %) |
| Autonomía (tiempo de funcionamiento) | 1–2 horas |
| Alcance | 6±1 km |
| Capacidad nominal de la batería | 5 Ah |
| Capacidad de la batería según especificaciones | 4,6 Ah |
| Tensión de la batería | 43,2 V |
| Adaptador de alimentación | De serie |
| Base de carga | De serie |
Cámara y sensores
| Parámetro | Valor |
| IMU | De serie |
| Resolución de la cámara | 1920 × 1080 píxeles |
| Ángulo de visión de la cámara DFOV | 122° |
| Ángulo de visión de la cámara HFOV | 111° |
| Ángulo de visión de la cámara VFOV | 70° |
| Transmisión de imagen en tiempo real | Compatible |
| Seguimiento de objetivos | Compatible |
Conectividad y software
| Parámetro | Valor |
| Capacidades de desarrollo secundario (SDK) | Compatible; se proporcionan paquetes de desarrollo SDK, interfaces estandarizadas, modelos del robot e interfaces de simulación, con compatibilidad con entornos de simulación como Isaac Sim. |
| Capacidades de conectividad | Compatibilidad con WiFi y Bluetooth 5.0 |
| Puertos de expansión de funcionalidad | Ethernet × 1, USB × 2, puerto de alimentación × 2, SBUS × 1, UART × 1 |
| Mando a distancia | Mando a distancia con pantalla |
¿Por qué comprar el AgiBot D1 Ultra en EXPERT3D?
EXPERT3D suministra equipos 3D profesionales desde 2012. Nuestros especialistas asesoran antes de la compra y ayudan con la configuración. Para el AgiBot D1 Ultra le ayudamos a elegir la configuración adecuada a su escenario. Realizamos envíos a toda España y a los países de la UE. Tras la compra ofrecemos servicio de asistencia. Los repuestos y consumibles se pueden pedir en el sitio web para que el equipo no esté parado. Póngase en contacto con EXPERT3D para comentar sus necesidades y recibir una oferta comercial.