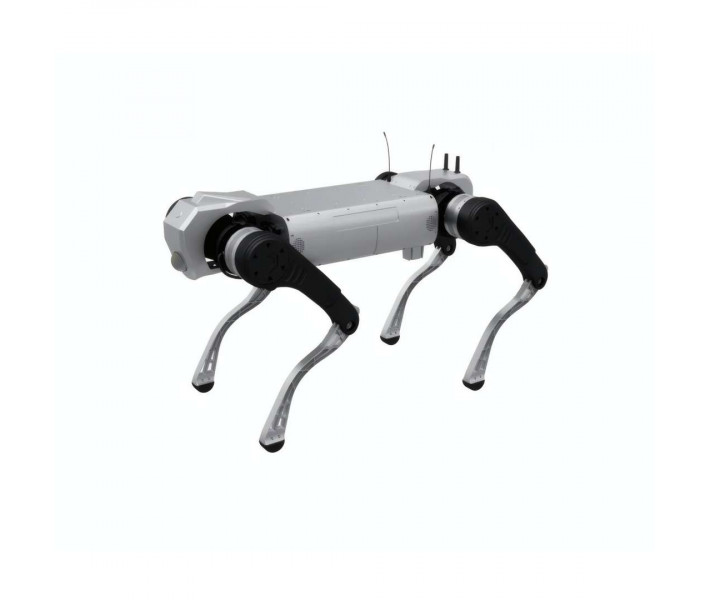
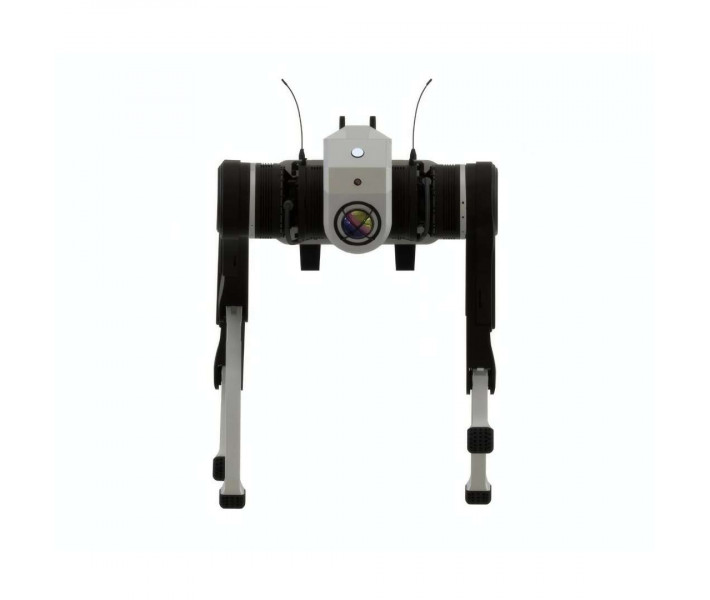


- Disponibilidad: En stock
- Código del producto: 920372000001458628
- Peso bruto: 85.00kg

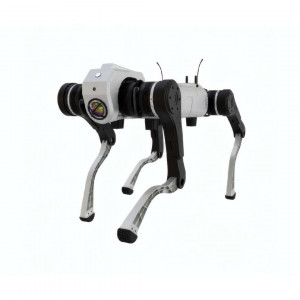
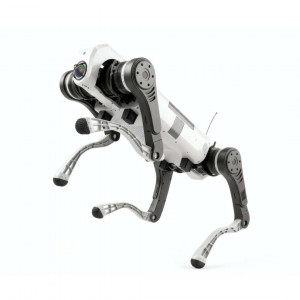
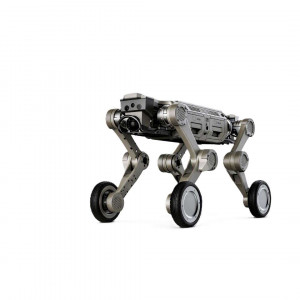
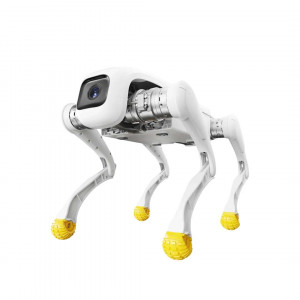
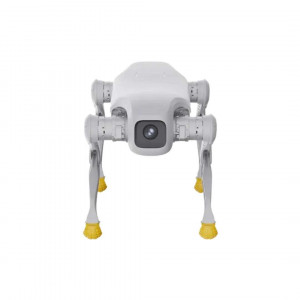
AgiBot D1 MaxPro es un robot industrial cuadrúpedo para el transporte de cargas por escaleras y terrenos irregulares. Precisamente en esos tramos, el traslado de una carga pesada sigue siendo una operación manual. Este modelo transporta dicha carga por sí solo, sobre cuatro patas con 12 grados de libertad. La carcasa, con protección de clase industrial, funciona bajo la lluvia y en el agua.
Características clave y ventajas
- Carga útil nominal: 50 kg — La carga se mantiene de forma continua, por lo que el margen está pensado para el montaje de equipos pesados y el transporte de mercancías.
- Autonomía sin carga: 5,5 h — Con una carga de 20 kg, la autonomía parte de 2 h, por lo que los trayectos se planifican según el peso de la carga.
- Grado de protección: IP67 — La carcasa funciona bajo la lluvia y en agua de hasta 20 cm de profundidad, a temperaturas de entre -20 °C y 55 °C.
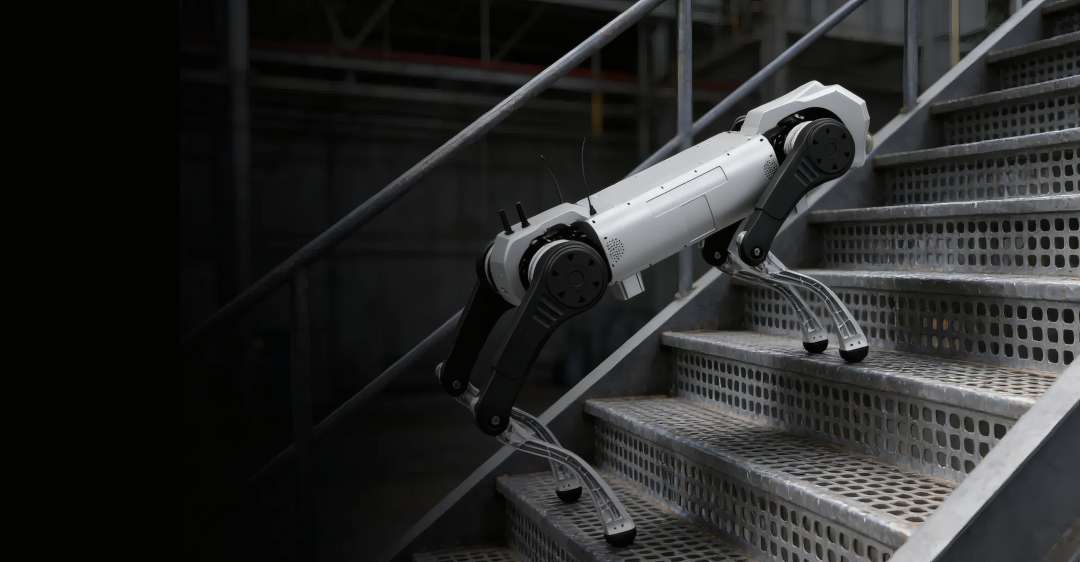
- Subida de escaleras: la subida continua por peldaños de hasta 30 cm de altura, así como por escaleras industriales abiertas, permite al robot pasar de un nivel a otro sin detenerse.
- Cambio rápido de batería: en el AgiBot D1 MaxPro, el cambio de batería no exige esperar las 4,5 h de carga del 10 % al 90 %.
- Autorrecuperación tras una caída: un mecanismo probado de levantamiento autónomo devuelve al robot al trabajo sin intervención manual.
Cómo transporta cargas pesadas el AgiBot D1 MaxPro
El AgiBot D1 MaxPro admite una carga útil continua de hasta 50 kg. Esto se corresponde con escenarios de montaje de equipos pesados y de transporte de mercancías. Otro escenario es el trabajo con materiales.
La reseña en vídeo del modelo está dedicada a la capacidad de carga y a la ejecución fiable de tareas. Complementa los datos sobre las articulaciones de potencia y la autonomía que se indican más adelante.
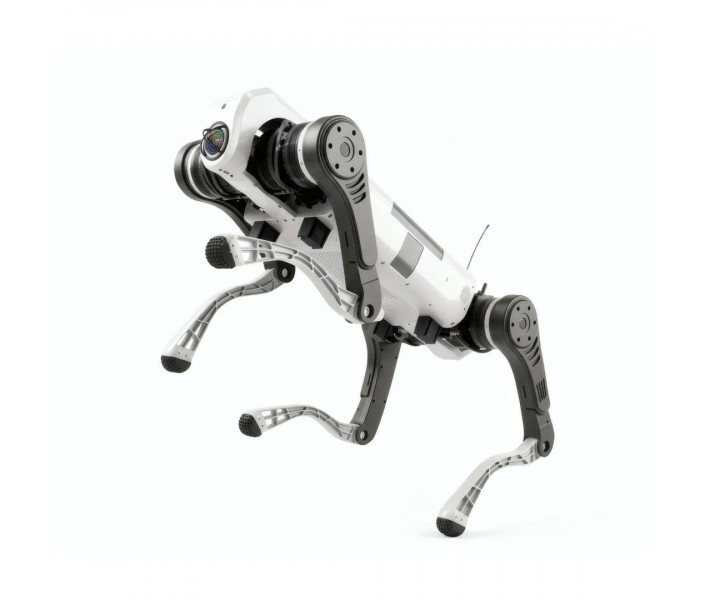
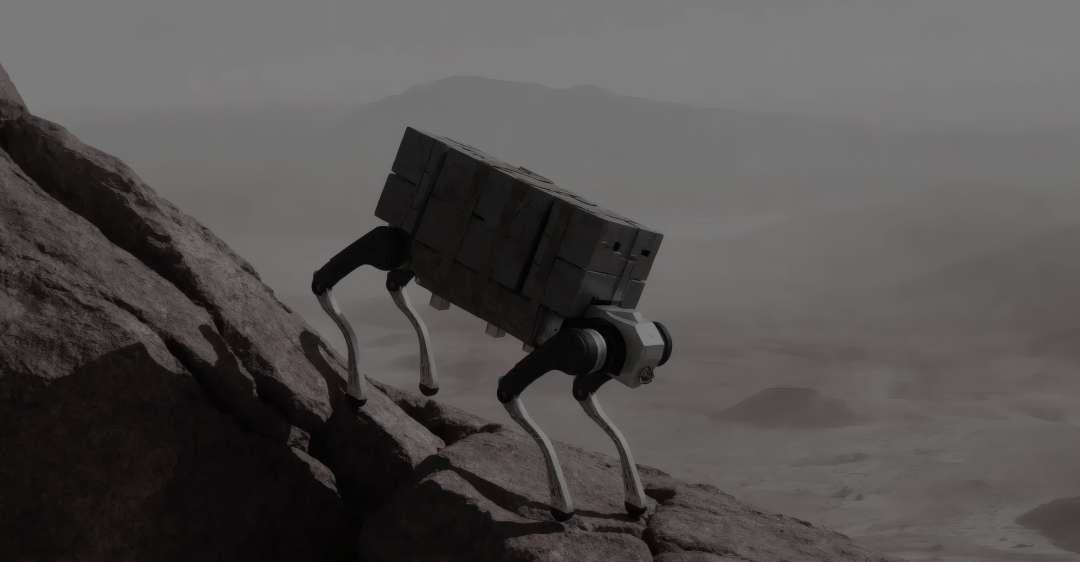
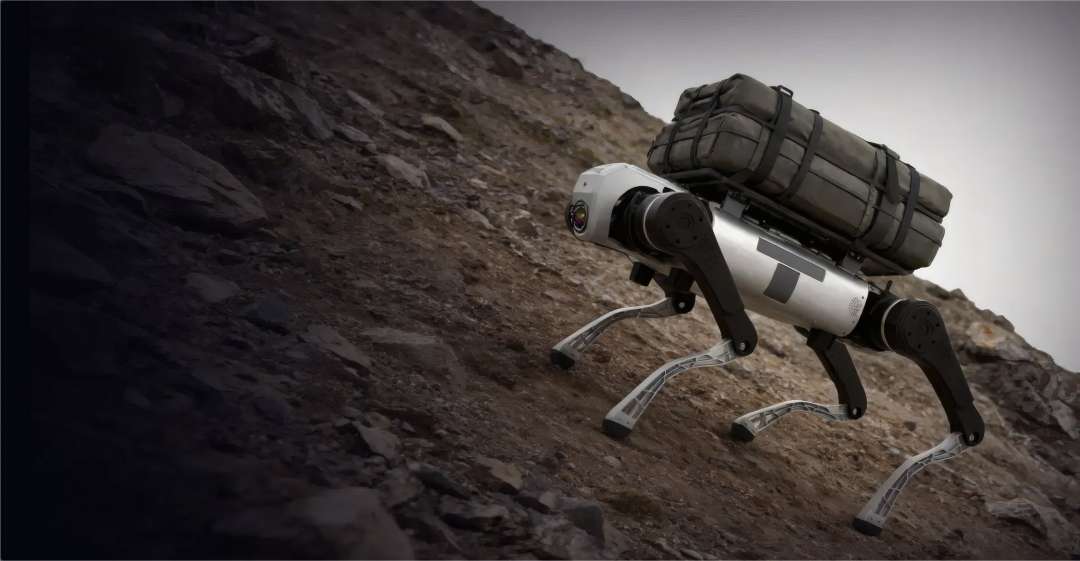
Las articulaciones de potencia desarrollan un par máximo de 300 N·m (la fuerza de giro que la articulación transmite a la pata). El límite por software fija el nivel de trabajo en 180 N·m, mientras que el valor límite sigue siendo superior. Un ejemplo de movimiento con carga es la subida por una pendiente pronunciada, que se muestra en la imagen siguiente.
Autonomía y carga
La batería de 2081 Wh funciona con un alto coeficiente de conversión de energía. La autonomía depende del peso de la carga: cuanto mayor es la carga, más corto es el ciclo de trabajo.
- Alcance: 10 km sin carga, una referencia para planificar rutas.
- Carga: 4,5 h para cargar del 10 % al 90 %. El adaptador y el conector para cargar la batería se incluyen de serie.
- Cambio rápido: la batería permite un cambio rápido, por lo que la pausa entre turnos no depende de la duración de la carga.
- Estación de carga autónoma: disponible como opción; para la carga también se admite la conexión directa a la batería.
Movilidad en escaleras y terreno complejo
El robot combina una gran maniobrabilidad con la adaptación a distintos tipos de superficie. Los movimientos estándar incluyen las posiciones de pie y tumbado. Además, están disponibles el amortiguamiento y la descarga de fuerza.
Escaleras y obstáculos
La subida de escaleras y la superación de obstáculos forman parte del conjunto de movimientos estándar. Además de la subida continua, el robot supera escaleras industriales con contrahuellas abiertas (sin pared continua entre los peldaños). Tras una caída, recupera la posición por sí solo gracias a un mecanismo probado. Un ejemplo de este tipo de ruta son las escaleras metálicas perforadas que se muestran a continuación.
Pendientes y velocidad
La velocidad de marcha continua es de 0–1,2 m/s y la velocidad máxima, de 3 m/s. El ángulo máximo de subida es de 45°, por lo que el relieve escarpado entra dentro del rango de trabajo. Un ejemplo de este tipo de tramo es la pendiente rocosa que se muestra a continuación.
Carcasa, articulaciones y protección
Construcción y cinemática
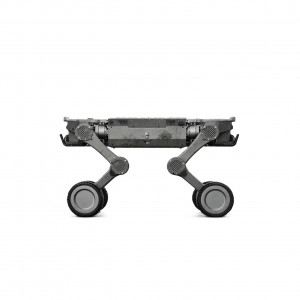
La carcasa está fabricada con aleación de aluminio y plástico técnico de alta resistencia. El peso total con la batería es de 68 kg. En posición de pie, las dimensiones son 1230 × 530 × 730 mm. En posición tumbada, son 1313 × 530 × 300 mm.
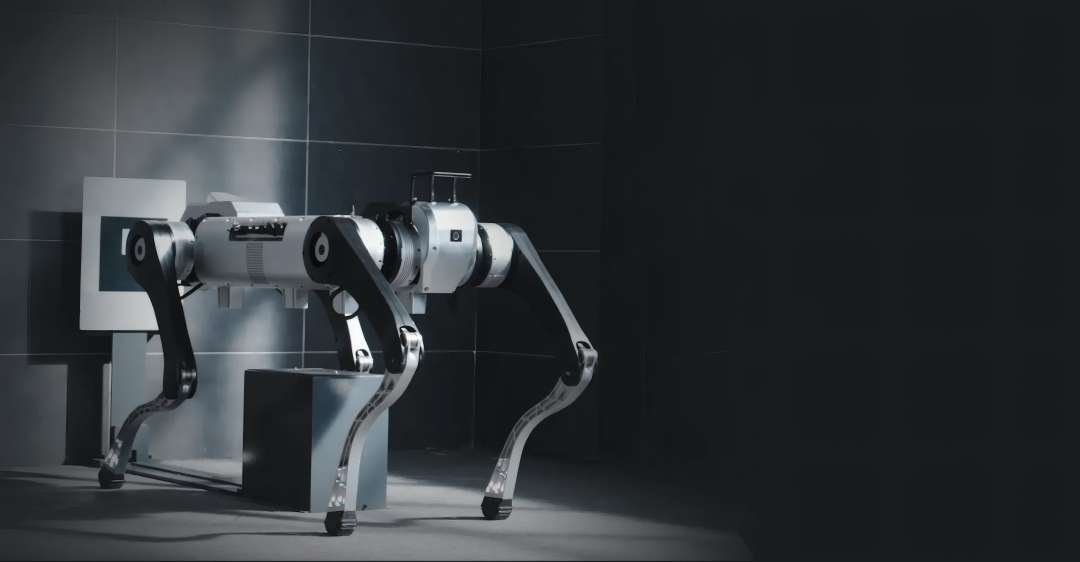
La cinemática cuenta con 12 grados de libertad, tres por cada pata. El rango de movimiento de la articulación del cuerpo va de -45° a 45°. El muslo se mueve de -200° a 20° y la tibia, de 30° a 160°. Una vista general del cuerpo y las patas en interiores se muestra en la imagen siguiente.
Protección frente al entorno
El grado de protección IP67 es de nivel industrial. El robot funciona a temperaturas de entre -20 °C y 55 °C y en agua de hasta 20 cm de profundidad. La lluvia y el viento no alteran la estabilidad de su funcionamiento.
Sensores y módulo de cálculo
El módulo de cálculo incluye una GPU de 117 TOPS (billones de operaciones por segundo) y un procesador ARM/X86. Procesa los datos de los sensores enumerados a continuación.
- Lidar: un lidar delantero de 96 canales (escáner láser del entorno) con un ángulo de cobertura de 360° × 90°. El diámetro de la zona de detección llega hasta 120 m y la precisión es de 1,5 cm.
- Cámaras: una cámara gran angular de clase industrial de 2 MP delante y otra detrás. Campo de visión: diagonal DFOV 150°, horizontal HFOV 130° y vertical VFOV 73°. Frecuencia de imagen: 30 fps.
- IMU: una unidad de medición inercial de grado de automoción, que registra la posición del cuerpo.
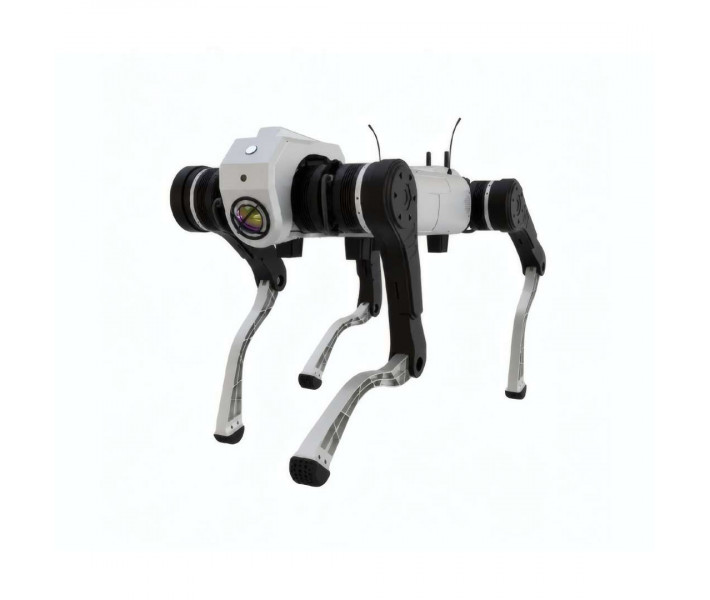
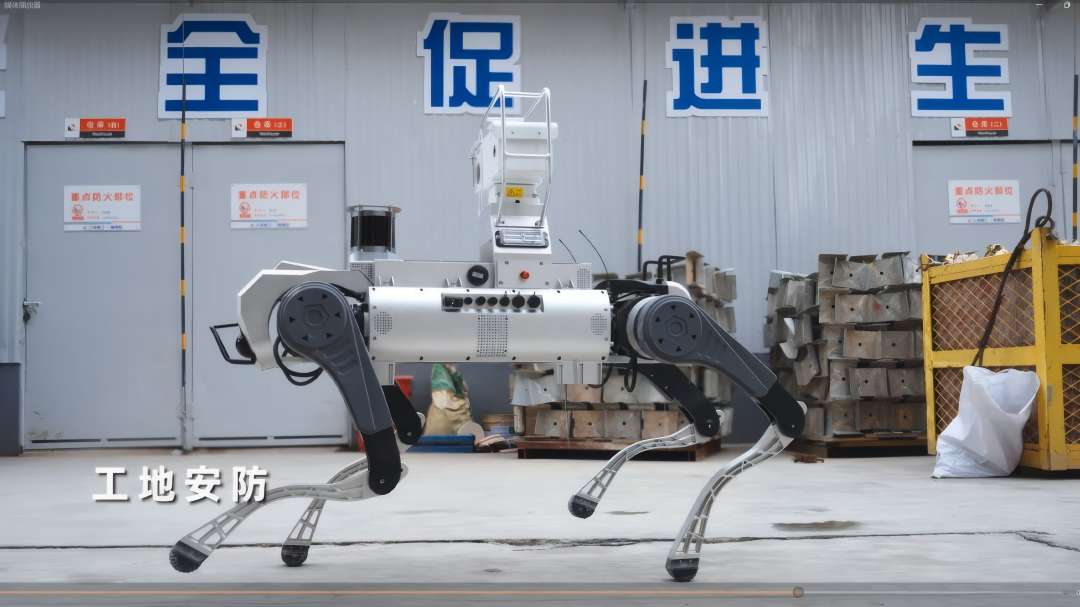
El conjunto de sensores cubre el entorno desde varias direcciones. En la imagen siguiente se muestra el robot con el bloque de sensores montado en la parte superior.
Control, software e interfaces
Control y comunicación
El mando a distancia tiene una pantalla integrada y un modo de parada de emergencia manual. El radio de acción máximo del mando es de 500 m. Se admite la transmisión de vídeo en tiempo real. La comunicación la proporcionan Wi-Fi y Bluetooth 5.2, y el módulo 4G está disponible como opción.
Ampliación y desarrollo
El AgiBot D1 MaxPro permite el desarrollo secundario y la conexión de equipos adicionales. Para ello se incluyen un SDK, puertos de comunicación y alimentación de salida.
- Desarrollo de software: el SDK actual admite los protocolos de comunicación TCP y ROS. Los paquetes del SDK se ofrecen para las arquitecturas X86 y ARM.
- Puertos de comunicación: tres puertos Gigabit Ethernet, dos puertos USB 3.0, un puerto Fast Ethernet (100 Mbit/s) y un puerto serie.
- Alimentación de salida: 12 V, 24 V y 48 V; la potencia de salida máxima es de 720 W.
Ámbitos de aplicación
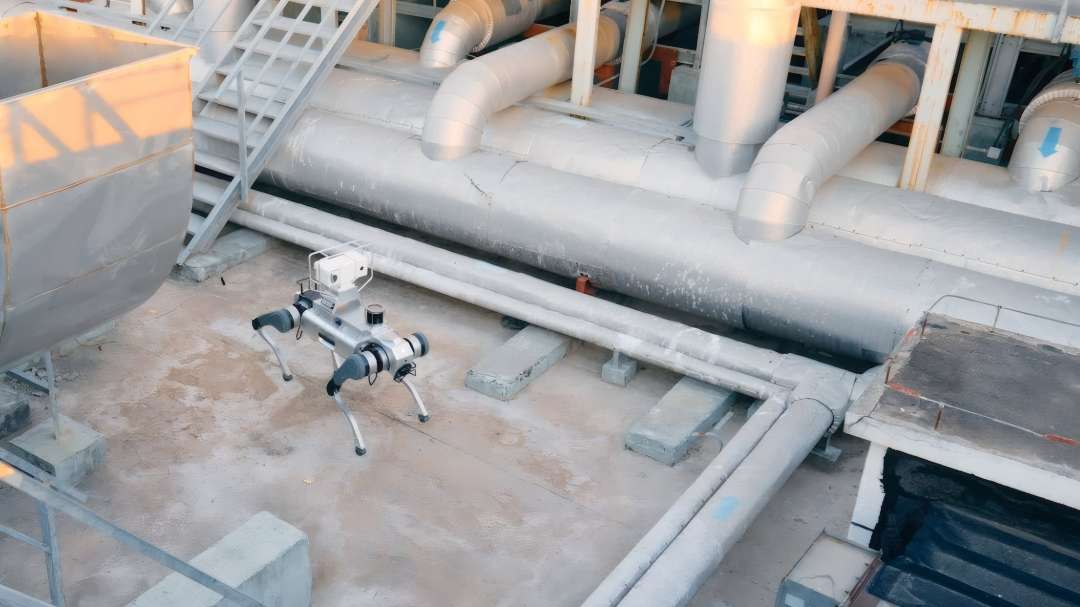
El AgiBot D1 MaxPro combina la protección de la carcasa y la transmisión de vídeo, parámetros importantes para tareas de emergencia y rescate. En la imagen siguiente, un robot con cámara está de pie sobre una superficie de hormigón junto a tuberías industriales.
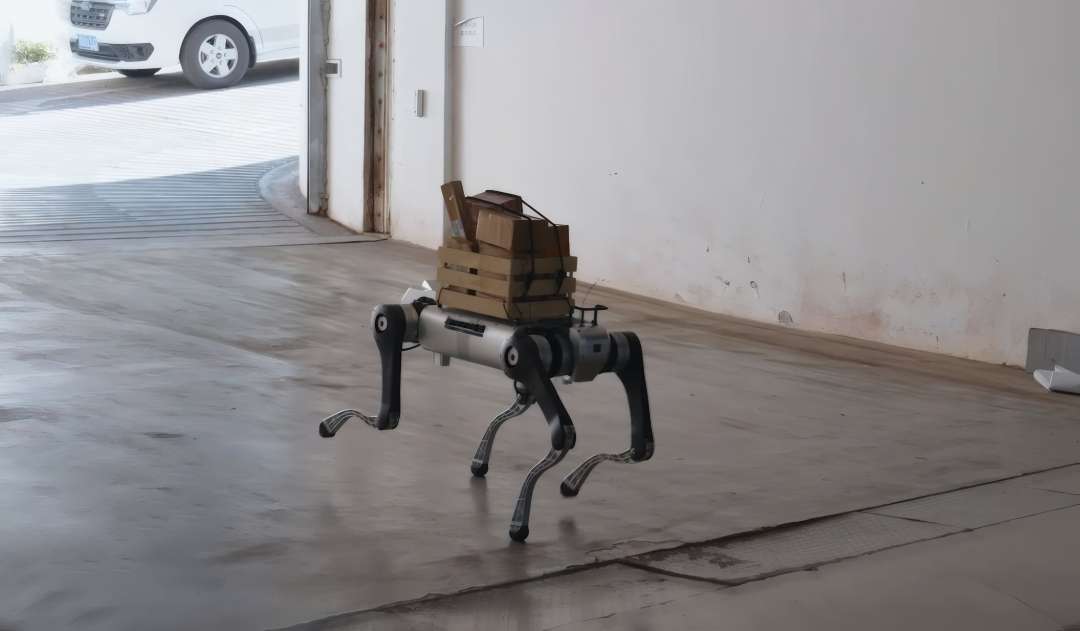
La logística de almacén requiere una marcha estable con la carga sujeta. Un ejemplo es el traslado de paquetes por el suelo de un almacén, que se muestra a continuación.
- Operaciones de carga pesada: la carga continua de hasta 50 kg cubre la sujeción de equipos pesados, y las cuatro patas con 12 grados de libertad los mantienen firmes durante el movimiento.
- Logística y transporte: el robot transporta la carga por el almacén y por las escaleras: las patas superan peldaños de hasta 30 cm, por lo que la ruta no se limita al suelo plano.
- Emergencias y rescate: la carcasa funciona bajo la lluvia y en agua de hasta 20 cm. La transmisión de vídeo en tiempo real y el mando con un alcance de hasta 500 m permiten el control remoto.
- Escaleras industriales y rutas entre plantas: el robot supera escaleras con contrahuellas abiertas y se levanta por sí solo tras una caída.
- Desarrollo de soluciones aplicadas: el SDK actual con protocolos TCP y ROS y la alimentación de salida de hasta 720 W permiten integrar software propio y equipos adicionales.
¿Qué incluye la caja?
- Robot cuadrúpedo AgiBot D1 MaxPro con batería
- Adaptador
- Conector para cargar la batería
- Mando a distancia con pantalla integrada
Especificaciones técnicas
Información básica
| Parámetro | Valor |
| Material | Aleación de aluminio + plástico técnico de alta resistencia |
| Dimensiones de pie (L×An×Al) | 1230 × 530 × 730 mm |
| Dimensiones tumbado (L×An×Al) | 1313 × 530 × 300 mm |
| Peso total (incluida la batería) | 68 kg |
| Grados de libertad | 12 grados de libertad en total, 3 grados de libertad por pata |
| Temperatura de funcionamiento | de -20 °C a 55 °C |
| Grado de protección | IP67 |
| Módulo de cálculo | GPU de 117 TOPS, CPU ARM/X86 |
| Batería | Capacidad nominal de 45 Ah, tensión de 48 V ± 2 V |
| Tiempo de carga | 4,5 h (carga del 10 % al 90 %) |
| Tiempo de funcionamiento autónomo | 5,5 h (sin carga); desde 2 h con una carga de 20 kg |
| Alcance | 10 km (sin carga) |
Características de funcionamiento
| Parámetro | Valor |
| Velocidad de marcha continua | 0–1,2 m/s |
| Velocidad máxima | 3 m/s |
| Carga útil nominal | 50 kg |
| Altura de las escaleras en la subida continua | 30 cm |
| Ángulo máximo de subida | 45° |
Parámetros de las articulaciones
| Parámetro | Valor |
| Par máximo de la articulación | 300 N·m (limitado por software a 180 N·m) |
| Rango de movimiento de la articulación (cuerpo) | de -45° a 45° |
| Rango de movimiento de la articulación (muslo) | de -200° a 20° |
| Rango de movimiento de la articulación (tibia) | de 30° a 160° |
Bloques de sensores
| Parámetro | Valor |
| Lidar | Un lidar delantero de 96 canales con ángulo de cobertura de 360° × 90°, diámetro de la zona de detección de hasta 120 m y precisión de 1,5 cm |
| Cámara gran angular | Una cámara gran angular delante y otra detrás, de clase industrial, de 2 MP, campo de visión: DFOV 150°, HFOV 130°, VFOV 73°, frecuencia de imagen de 30 fps |
| IMU | 1 × IMU de grado de automoción |
Lista de funciones
| Parámetro | Valor |
| Movimientos estándar | Posición de pie, posición tumbado, amortiguamiento, descarga de fuerza; subida de escaleras, superación de obstáculos |
| Transmisión de vídeo en tiempo real | Compatible |
| Desarrollo secundario | El SDK actual admite los protocolos de comunicación TCP y ROS; se ofrecen paquetes del SDK para las arquitecturas X86 y ARM |
| Comunicación | Compatibilidad con Wi-Fi y Bluetooth 5.2; módulo 4G opcional |
| Interfaces de ampliación | Interfaces de comunicación: 3 puertos Gigabit Ethernet, 2 puertos USB 3.0, 1 puerto Fast Ethernet (100 Mbit/s) y puerto serie; interfaces de salida de alimentación: 12 V, 24 V, 48 V, potencia de salida máxima de 720 W; compatibilidad con la conexión directa a la batería para la carga |
Accesorios
| Parámetro | Valor |
| Adaptador | De serie |
| Conector para cargar la batería | De serie |
| Mando a distancia | Mando a distancia con pantalla integrada, equipado con modo de parada de emergencia manual, radio de acción máximo de 500 m |
| Estación de carga autónoma | Opcional |
¿Por qué comprar el AgiBot D1 MaxPro en EXPERT3D?
EXPERT3D suministra equipos 3D profesionales desde 2012. Nuestros especialistas asesoran antes de la compra y ayudan a elegir la configuración del AgiBot D1 MaxPro según sus necesidades. El asesoramiento abarca la carga, las condiciones de uso y las interfaces. Garantizamos la entrega en toda España y en los países de la UE. Tras la compra, ofrecemos asistencia técnica. Pida recambios y consumibles en el sitio web: lo entregaremos todo con rapidez para que el equipo no esté parado.