


- Disponibilidad: En stock
- Código del producto: 920372000001458874
- Peso bruto: 3.00kg

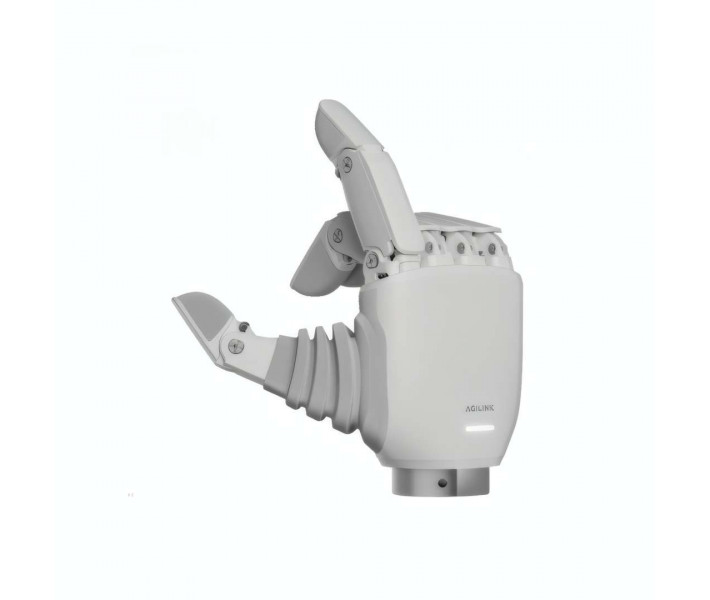
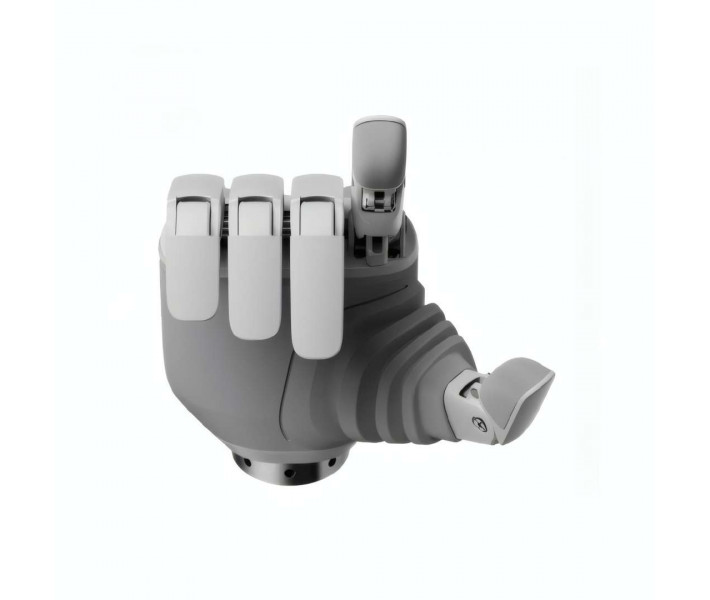
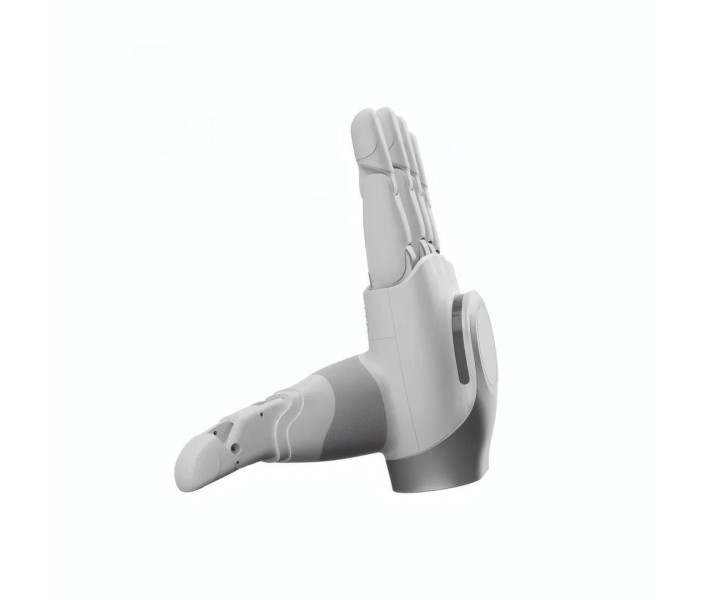
AgiBot OmniHand 3 Lite — mano robótica ligera para humanoides compactos, con articulaciones activas y pasivas. Su peso reducido aligera la carga y la inercia en el extremo del brazo. Un sensor táctil confirma el contacto real con el objeto. También se adapta a manipuladores móviles con brazo robótico.
Ventajas y especificaciones clave
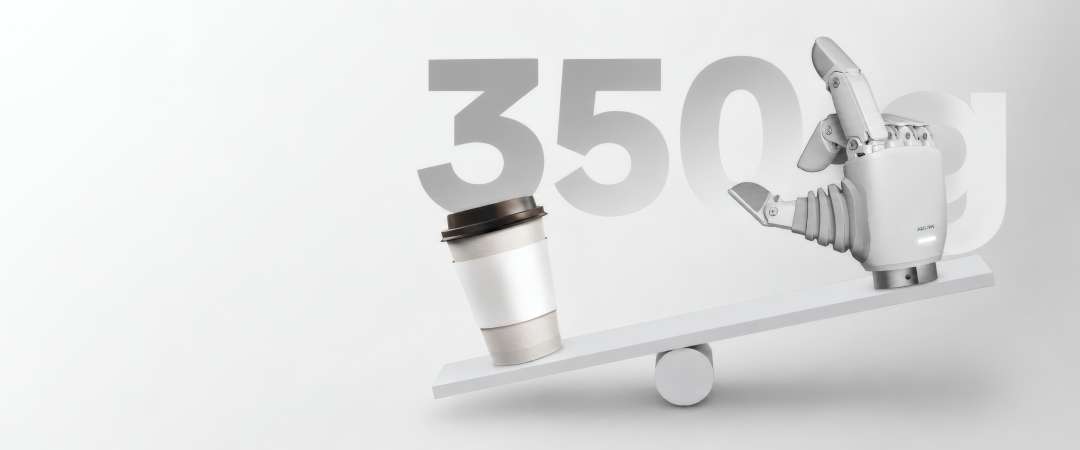
- Peso: 350 g — Las articulaciones del brazo soportan menos esfuerzo en cada movimiento.
- Grados de libertad: 4 activos + 7 pasivos — Los dedos ejecutan tus órdenes y se acomodan solos al contacto con el objeto.
- Carga útil: 1 kg — Marca el peso máximo de los objetos que puede manejar la mano.
- Sensor táctil: unidimensional, resolución de 0,1 — Detecta cuándo los dedos tocan de verdad la pieza, además de dónde están.
- Armazón metálico con capa de silicona: una capa continua de silicona protege los componentes internos cuando la mano interactúa con objetos, y el conjunto ha superado pruebas de impacto y de caída.
- Compatibilidad con Dex-UMI: la mano se usa en teleoperación y captura de movimiento para investigación y entrenamiento de robots.
- Herramientas abiertas: un conjunto abierto de herramientas te permite crear y probar tus propios algoritmos de control.
AgiBot OmniHand 3 Lite: peso y cinemática
Esta mano robótica pesa 350 g y está pensada para humanoides compactos y manipuladores móviles. Con menos masa en el extremo del manipulador, el brazo trabaja con menos inercia y menos esfuerzo en las articulaciones. Su tamaño contenido permite montarla en brazos robóticos compactos, donde cada gramo cuenta.
La imagen recoge la mano de 350 g, el módulo que se monta en el extremo del brazo.
Grados de libertad activos y pasivos
Un grado de libertad (GDL) es un movimiento independiente que la mecánica de la mano puede realizar o permitir. Esta mano reúne 4 GDL activos y 7 pasivos. Los actuadores mueven los activos siguiendo las órdenes del sistema de control. Los pasivos responden al diseño de las articulaciones, a la posición de los dedos y al contacto con el objeto.
Con esta combinación, los dedos se amoldan a la pieza mientras la agarras y la sujetas. No tienes que programar cada ajuste. Así se manejan mejor objetos de formas muy distintas.
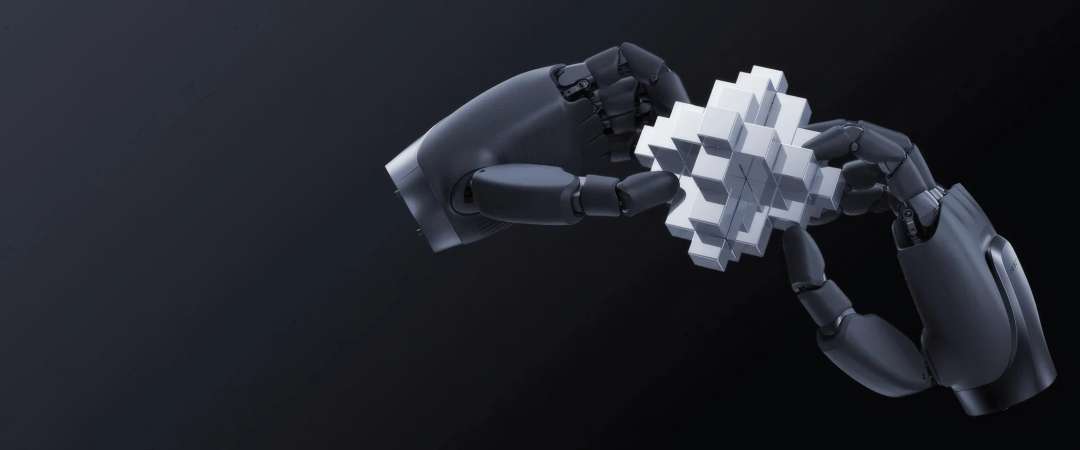
Las manos de la imagen manipulan un objeto de geometría compleja, el tipo de pieza con formas variadas que acabamos de mencionar.
Estructura metálica y capa de silicona
La base de la mano es un armazón metálico de alta resistencia, de grado aeroespacial. Aporta la rigidez necesaria para soportar los esfuerzos de los movimientos activos.
Por fuera, una capa continua de silicona forma una única superficie de contacto. Esa capa protege los componentes internos cuando la mano interactúa con objetos. El conjunto ha superado pruebas de impacto y de caída. También ha pasado pruebas de colisión.
Sensor táctil unidimensional
El módulo incorpora un sensor táctil unidimensional que detecta el contacto con los objetos, con una resolución de 0,1. Sus lecturas se suman a los datos de posición de los dedos. Así sabes no solo dónde están los dedos, sino también cuándo tocan realmente la pieza.
Ese instante importa al agarrar y sujetar un objeto, y también al desplazarlo. El sistema de control del robot puede aprovechar estos datos en manipulaciones repetitivas y con piezas de formas variadas.
Software y herramientas abiertas
Herramientas de desarrollo
Este módulo admite un conjunto abierto de herramientas para desarrollo y tareas experimentales con sistemas robóticos. Puedes integrarlo en proyectos educativos y en bancos de pruebas de laboratorio. También sirve para desarrollos propios.
Este enfoque funciona bien para crear prototipos con rapidez y ajustar algoritmos de control. Es práctico para universidades y laboratorios de investigación. También lo es para equipos que desarrollan sus propias soluciones.
Entorno de software e interfaces
El entorno de software es ROS 2. Las interfaces de comunicación son CAN FD y RS485.
Compatibilidad con Dex-UMI
La compatibilidad con Dex-UMI permite usar la mano en sistemas de teleoperación y captura de movimiento. Esto resulta útil en investigación y en entrenamiento de robots. También sirve para probar algoritmos de control.
Velocidad y repetibilidad
El tiempo típico de apertura o cierre es de 0,5 s. Es una referencia útil para valorar la rapidez de la mano al agarrar y soltar objetos, y al repetir operaciones.
Ten en cuenta que 0,5 s es un valor de trabajo habitual, no un tiempo máximo garantizado en cada ciclo. La velocidad real depende del modo de operación y de la carga. También influye la configuración del sistema robótico.
La repetibilidad de posicionamiento es de ±0,5 mm. Este valor indica cuánto varía la posición de la mano al repetir el mismo movimiento.
El vídeo siguiente recoge una demostración de las capacidades de la mano.
Áreas de aplicación
- Robótica de servicio: funciona como módulo final del manipulador en robots de servicio. Se encarga de manejar objetos y de realizar operaciones auxiliares.
- Manipuladores móviles: se instala en plataformas móviles con brazo. Su bajo peso reduce la carga sobre las articulaciones del brazo.
- Humanoides de formato pequeño: aporta una mano ligera y adaptable al extremo de brazos robóticos compactos.
- Plataformas educativas: encaja en universidades y centros de formación que estudian robótica y control de manipuladores. Sirve también para trabajar la interacción con objetos.
- Teleoperación e investigación: gracias a la compatibilidad con Dex-UMI, se integra en sistemas de teleoperación y captura de movimiento para investigación y entrenamiento de robots.
- Prototipado de sistemas robóticos: las herramientas abiertas permiten crear y probar algoritmos de control propios. También sirven para montar bancos experimentales y validar nuevos escenarios de trabajo.
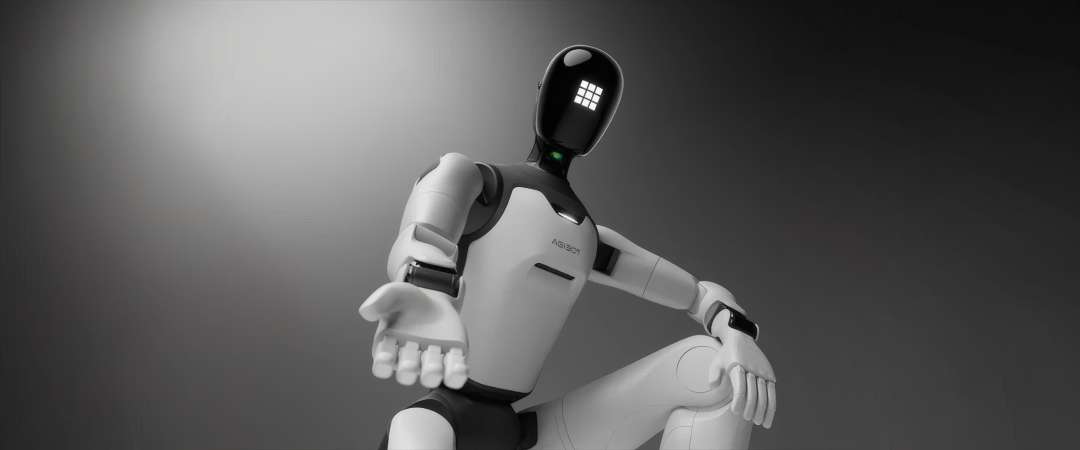
Los robots humanoides, como el de la imagen siguiente, son una de las plataformas a las que se dirige esta mano.
Compatibilidad y accesorios
Hay disponible una cámara de muñeca como accesorio opcional. Antes de integrar la mano en un manipulador móvil, revisa el tipo de montaje, el peso y las dimensiones netas de 140 × 70 × 32 mm. Comprueba también la carga admisible y la compatibilidad de interfaces.
Especificaciones técnicas
Movimiento y carga
| Parámetro | Valor |
| Grados de libertad | 4 activos + 7 pasivos |
| Carga útil | 1 kg |
| Tiempo típico de apertura/cierre | 0,5 s |
| Repetibilidad de posicionamiento | ±0,5 mm |
Sensor y comunicación
| Parámetro | Valor |
| Sensor táctil | Unidimensional |
| Resolución del sensor | 0,1 |
| Interfaces de comunicación | CAN FD, RS485 |
Software y compatibilidad
| Parámetro | Valor |
| Compatibilidad con sistemas de control | Dex-UMI |
| Entorno de software | ROS 2 |
| Herramientas de desarrollo | Conjunto abierto de herramientas |
Construcción y dimensiones
| Parámetro | Valor |
| Material del armazón | Armazón metálico de grado aeroespacial |
| Recubrimiento exterior | Capa continua de silicona |
| Dimensiones netas | 140 × 70 × 32 mm |
| Peso neto | 0,350 kg |
¿Por qué comprar AgiBot OmniHand 3 Lite aquí?
Suministramos equipos 3D profesionales desde 2012. Nuestros especialistas ofrecen asesoramiento de preventa y ayuda con la configuración. Después de la compra ofrecemos soporte posventa y formación del operador. También ofrecemos financiación y leasing para planificar la inversión. Disponemos de consumibles y repuestos para el mantenimiento del equipo. Solicita una consulta y comprueba si AgiBot OmniHand 3 Lite encaja con tu manipulador.



















































