

- Disponibilidad: En stock
- Código del producto: 920372000001458477
- Peso bruto: 98.00kg

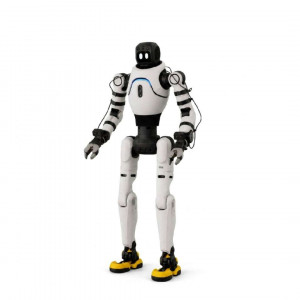
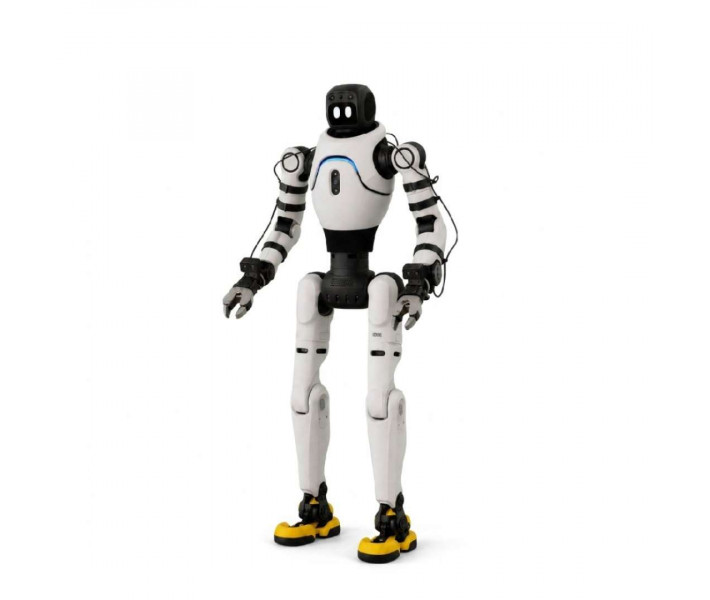
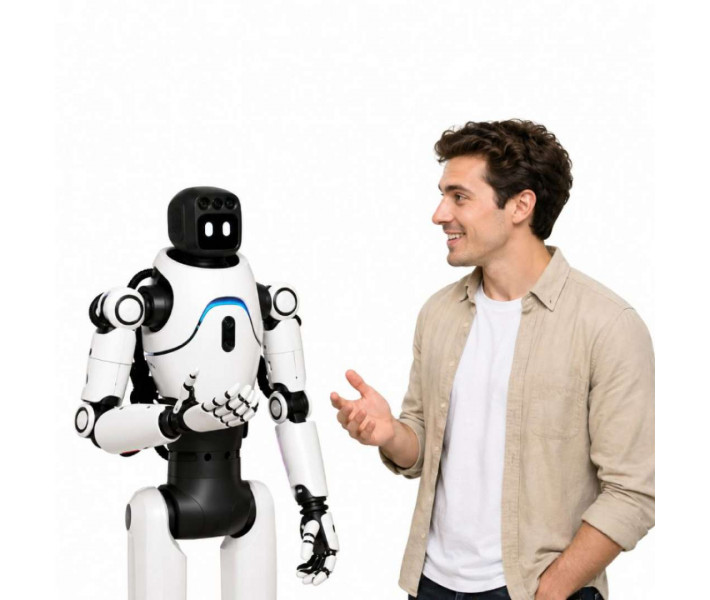
AgiBot X2 REC — robot humanoide para captura de datos físicos y entrenamiento de inteligencia artificial encarnada, equipado con 30 grados de libertad y computación integrada. Este sistema registra demostraciones directas mediante teleoperación para alimentar modelos de acción, lenguaje y visión sin intermediación sintética. Su arquitectura antropomórfica facilita la recopilación masiva de telemetría articular precisa en entornos reales de investigación.
Características principales y ventajas
- Grados de libertad totales: 30 DoF — Reproduce movimientos coordinados de cuerpo completo entre locomoción, torso y extremidades.
- Capacidad de carga útil: 3 kg por brazo — Manipula herramientas y componentes con destreza sostenida en cada miembro superior.
- Unidad de procesamiento: NVIDIA Orin NX de 16 GB — Procesa flujos sensoriales masivos y ejecuta inferencias locales sin latencia externa.
- Masa del chasis: 40 kg — Garantiza maniobras seguras y ágiles en laboratorios colaborativos sin riesgo estructural.
- Generación directa de datasets físicos: Registra demostraciones reales con fricción y contacto para entrenar redes neuronales robustas.
- Percepción sensorial multimodal: Integra LiDAR, IMU y cámaras distribuidas para eliminar puntos ciegos durante la manipulación.
- Teleoperación inmersiva síncrona: Enlaza cascos de realidad virtual y trajes de captura para registrar telemetría completa en tiempo real.
- Integración directa con Genie Studio: Centraliza la importación de trazas, el aprendizaje automático y el despliegue de políticas motoras.
Arquitectura del robot AgiBot X2 REC
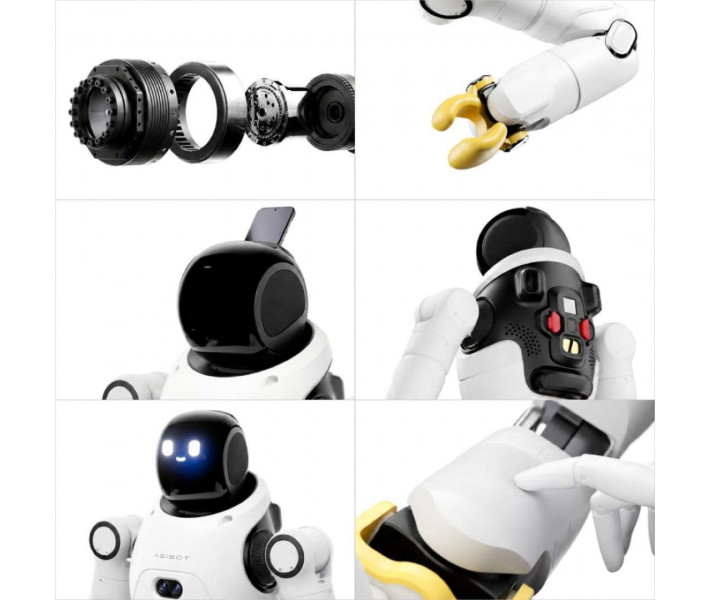
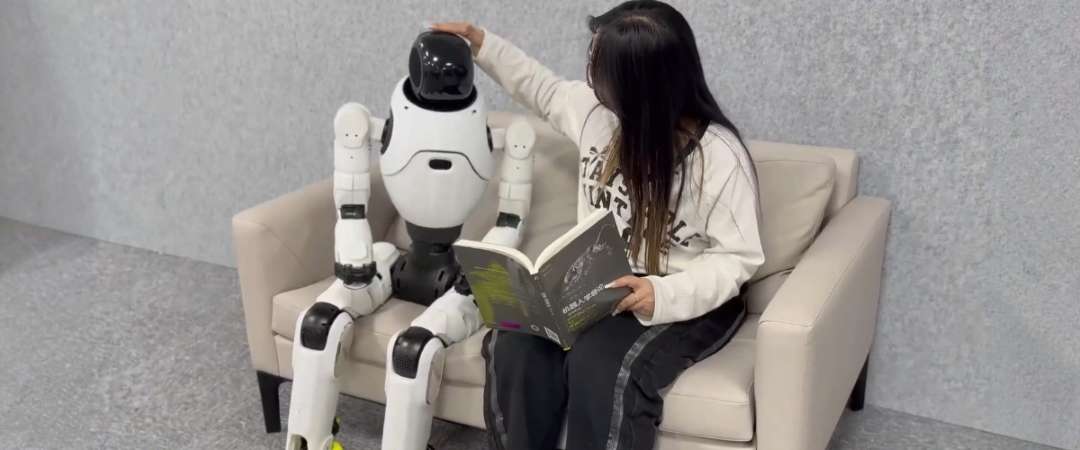
El diseño estructural del equipo equilibra una escala antropomórfica compacta de 1310 × 460 × 210 mm con una distribución cinemática ágil. Sus 30 grados de libertad permiten una coordinación precisa entre el tren inferior, la columna y los miembros superiores, optimizando la estabilidad dinámica en laboratorio.
La disposición mecánica de la plataforma favorece la interacción segura en espacios colaborativos convencionales de investigación y robótica.
Manipulación diestra
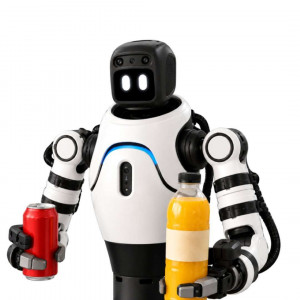
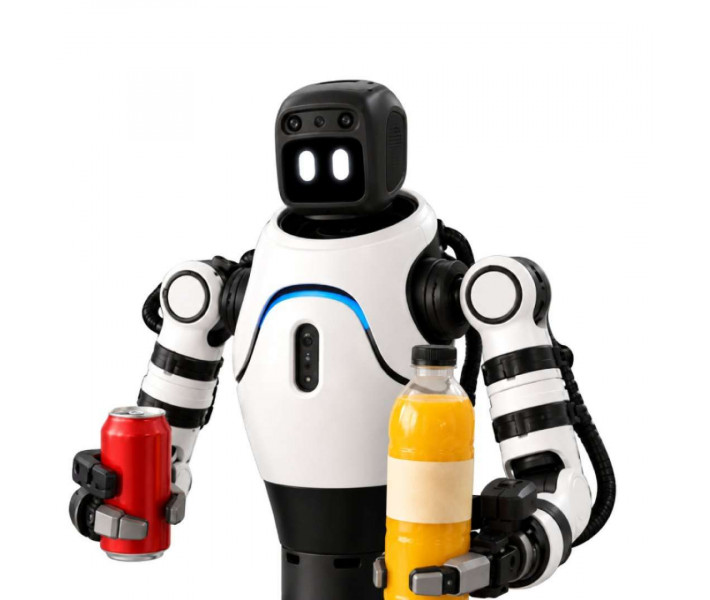
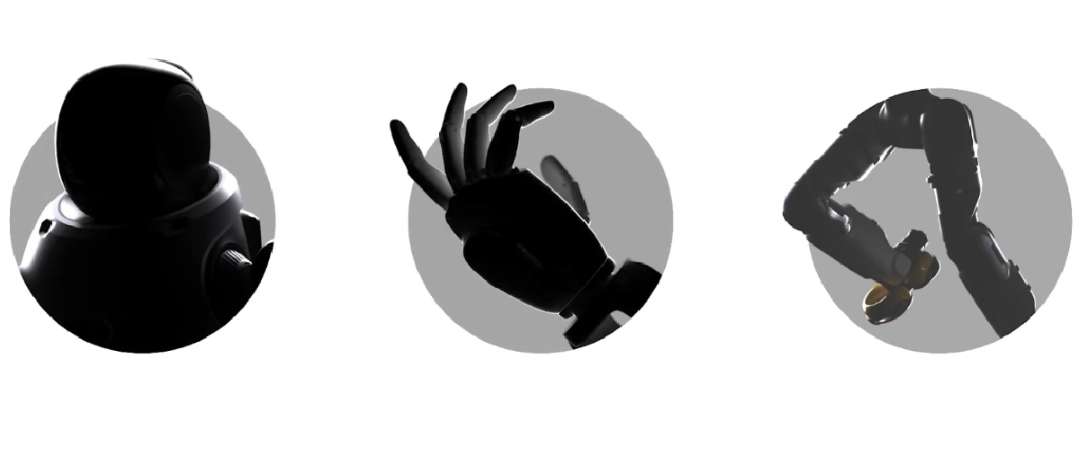
Cada extremidad superior cuenta con 7 grados de libertad y admite una carga útil de 3 kg por brazo, reproduciendo la cinemática del brazo humano sin bloqueos singulares. Esta configuración mecánica permite ensayar algoritmos de cinemática inversa y agarres complejos con precisión milimétrica.
El comportamiento dinámico ante el contacto físico se adapta con exactitud a los requerimientos de experimentación con objetos cotidianos o industriales.
Percepción sensorial y visión periférica
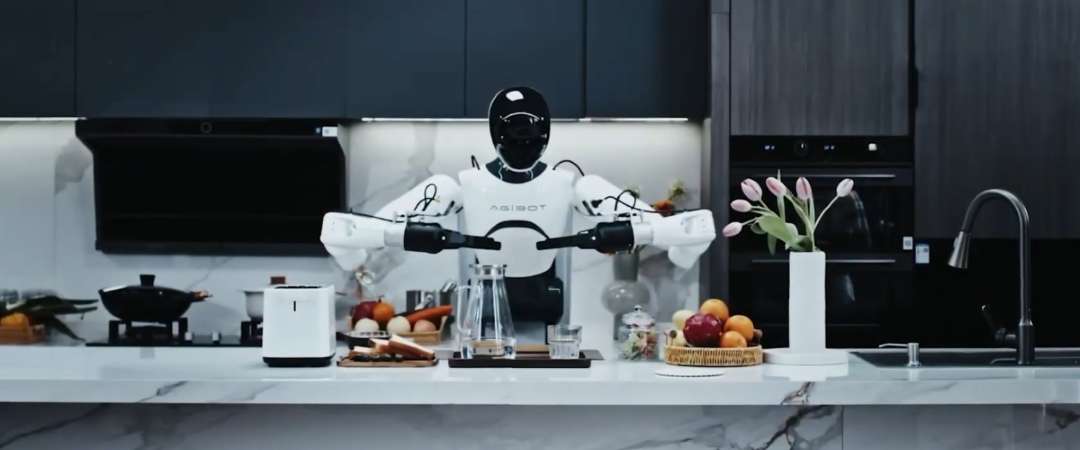
El sistema incorpora sensores RGB, cámaras RGB-D, módulos estéreo, un escáner LiDAR integrado y unidades IMU robóticas. Los dispositivos de captura óptica se ubican estratégicamente en la cabeza, el torso, la espalda y ambas muñecas, ofreciendo una perspectiva egocéntrica completa sin puntos ciegos durante la manipulación.
Esta disposición proporciona datos brutos de alta fidelidad para el desarrollo autónomo de algoritmos de odometría, mapeo espacial y reconstrucción tridimensional.
Unidad de cálculo y ciclo de datos
A bordo del chasis opera un procesador NVIDIA Orin NX con 16 GB de memoria de cálculo, gestionando la adquisición continua de sensores y la inferencia preliminar. La sincronización cinemática se canaliza hacia Genie Studio, integrando telemetría de cascos de realidad virtual, joysticks dedicados y trajes mocap.
Al ejecutar tareas mediante control remoto, la plataforma empaqueta de forma síncrona ángulos articulares, nubes de puntos LiDAR, aceleración inercial y secuencias de vídeo para entrenar modelos VLA de forma directa.
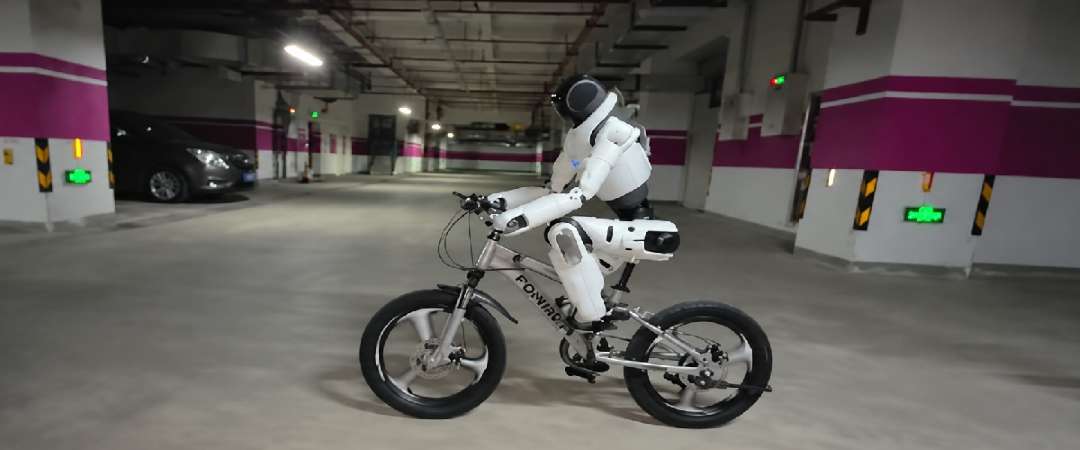
La respuesta cinemática y la sincronización de teleoperación en tiempo real pueden apreciarse en la demostración técnica del sistema:
Áreas de aplicación
- Minería de datos para robótica: genera datasets cinemáticos y visuales en entornos reales sin desfases de simulación sintética.
- Entrenamiento de modelos VLA: registra trazas síncronas que vinculan lenguaje, visión periférica y trayectorias motoras de ejecución.
- Investigación en destreza manual: optimiza políticas de agarre fino y teleoperación bilateral sobre piezas complejas.
- Desarrollo en visión artificial: calibra y fusiona sensores heterogéneos de profundidad y barrido espacial continuo sobre chasis dinámicos.
- Biomecánica robótica avanzada: evalúa esquemas de control postural y coordinación motora de cuerpo completo en condiciones físicas reales.
- Laboratorios universitarios y corporativos: acelera la validación de tesis y pruebas de concepto evitando el desarrollo de hardware propio.
Compatibilidad de accesorios
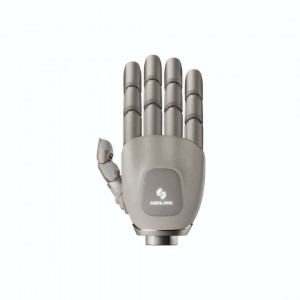
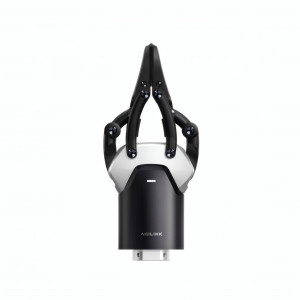
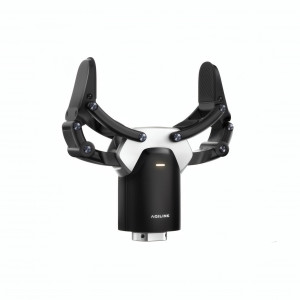
La plataforma admite integración física directa con herramientas terminales intercambiables, siendo compatible con las manos diestras multidedo OmniHand y las pinzas industriales de agarre OmniPicker 3 para ensayos de prensión especializada.
Especificaciones técnicas
Chasis, peso y movilidad
| Parámetro | Valor |
| Dimensiones físicas | 1310 × 460 × 210 mm |
| Peso total | 40 kg |
| Grados de libertad globales | 30 DoF |
| Grados de libertad por extremidad superior | 7 DoF |
| Capacidad de carga por brazo | 3 kg |
| Control cinemático | Cuerpo completo coordinado |
Sensores, cómputo y efectores
| Parámetro | Valor |
| Efectores compatibles | OmniHand, OmniPicker 3 |
| Sensores visuales | RGB, RGB-D y cámaras estéreo |
| Puntos de captura óptica | Cabeza, torso, zona posterior y muñecas |
| Sensor LiDAR | Integrado |
| Unidad inercial | IMU de grado robótico |
| Unidad de procesamiento | NVIDIA Orin NX |
| Memoria de cálculo | 16 GB |
| Entorno de software | Genie Studio |
| Compatibilidad de algoritmos | Modelos VLA propietarios y abiertos |
| Ciclo metodológico | Adquisición, entrenamiento, validación y despliegue |
Conectividad y teleoperación
| Parámetro | Valor |
| Métodos de mando a distancia | Cascos VR, joysticks dedicados, trajes mocap |
| Modo de operación remota | Sincronización cinemática integral |
¿Por qué comprar AgiBot X2 REC en EXPERT3D?
EXPERT3D suministra equipamiento profesional avanzado para centros de investigación y laboratorios tecnológicos. Brindamos asesoramiento técnico previo para definir la configuración óptima y resolver compatibilidades cinemáticas según cada proyecto. Garantizamos soporte postventa especializado y gestión técnica directa para integrar efectores y software sin fricciones. Gestionamos el suministro con servicio oficial, repuestos y consumibles para asegurar la continuidad de tus ensayos robóticos.