


- Disponibilidad: En stock
- Código del producto: 920372000001458697
- Peso bruto: 28.00

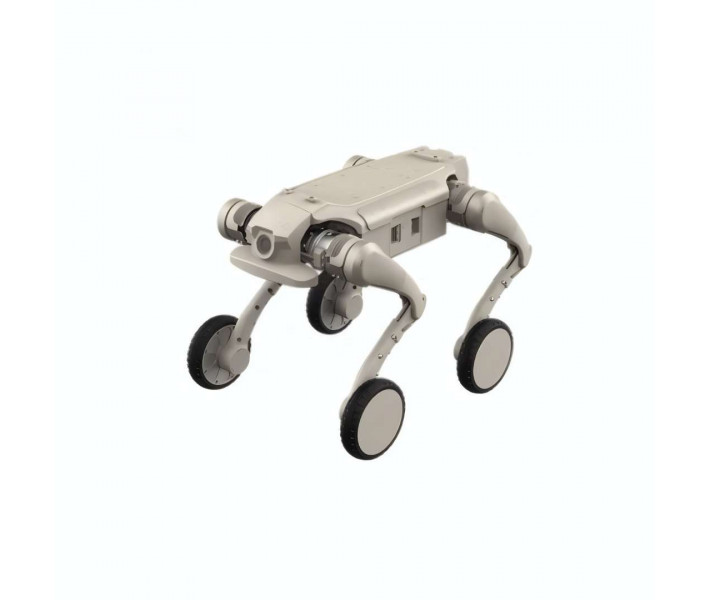
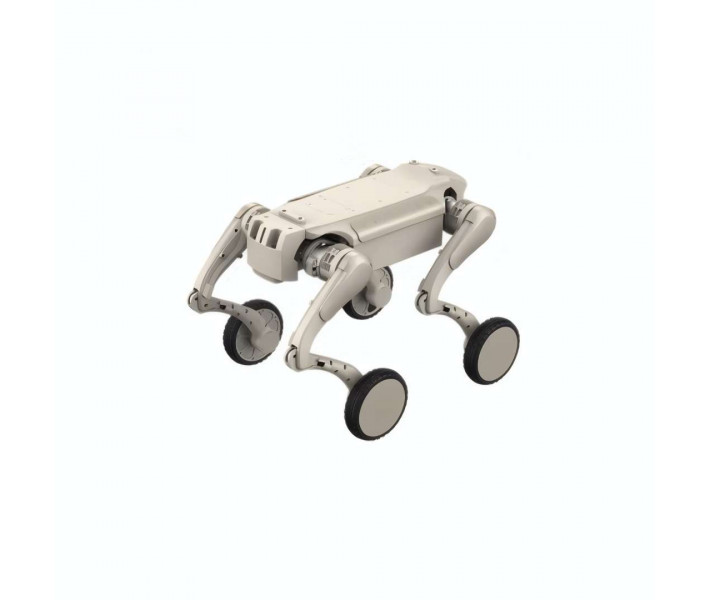
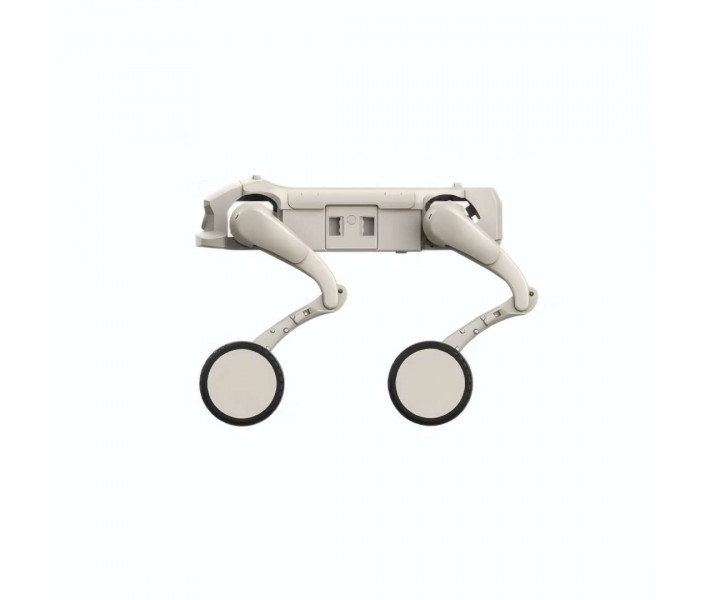
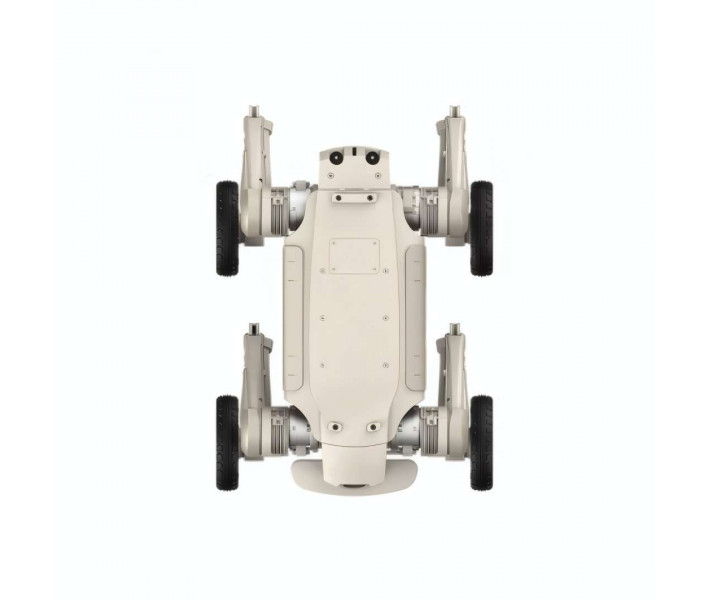
AgiBot D1 Ultra-W — robot cuadrúpedo de patrullaje que alcanza una velocidad de hasta 3,7 m/s. Esto permite recorrer con rapidez pasillos y espacios entre equipos. Su cuerpo compacto y ligero, con configuración de ruedas y patas, mantiene la capacidad de paso en lugares estrechos. Las interfaces estandarizadas y el SDK abren la plataforma a la investigación científica y a la formación.
Características principales y ventajas
- Altura máxima de superación de obstáculos: 60 cm — Permite sortear escombros en la ruta sin rodearlos y sin detener la misión.
- Carga útil: 5 kg — El equipamiento adicional se conecta mediante interfaces de ampliación estandarizadas, por lo que una sola plataforma cubre distintas tareas.
- Autonomía de recorrido: 9 ±1 km — Una sola carga cubre una ruta de patrullaje, y la recarga del 10 % al 90 % dura aproximadamente 1 h.
- Grado de protección de la carcasa: IP54 — La carcasa está protegida contra el polvo y las salpicaduras de agua, lo que amplía las condiciones de uso más allá de los espacios interiores.
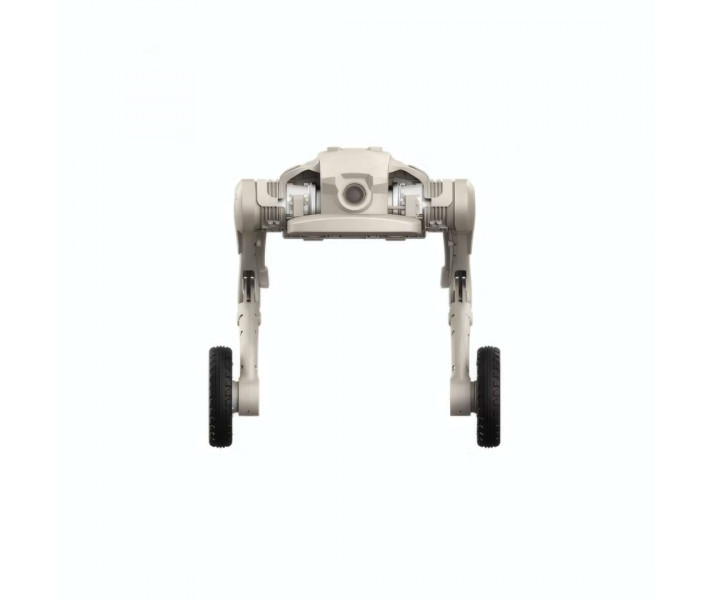
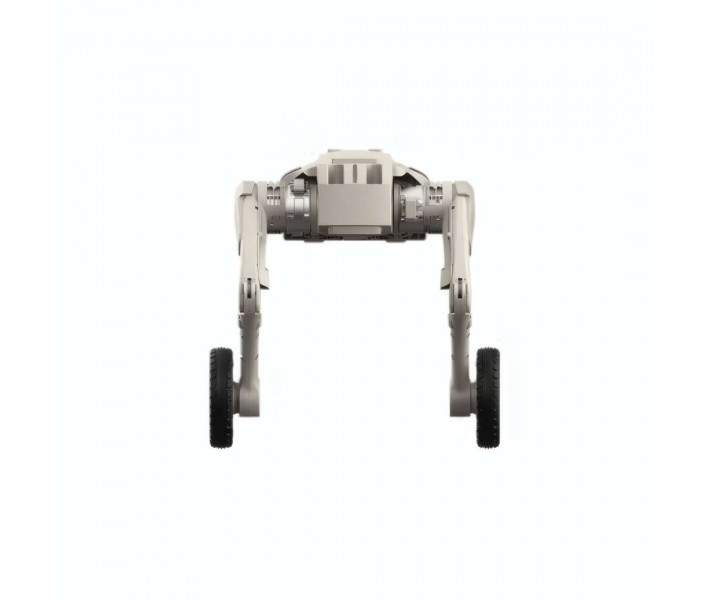
- Configuración de ruedas y patas: combina la capacidad de paso en lugares estrechos con una alta velocidad de desplazamiento.
- Aprendizaje por refuerzo: un algoritmo basado en decenas de millones de puntos de datos adapta el movimiento a escaleras y escombros y evita los vuelcos.
- Arquitectura abierta: las interfaces estandarizadas y el SDK permiten implementar la navegación autónoma y conectar distintas cargas útiles.
Configuración de ruedas y patas del AgiBot D1 Ultra-W
La configuración de ruedas y patas consiste en una rueda en el extremo de cada pata. Funciona junto con un cuerpo compacto y ligero y con un control del movimiento basado en aprendizaje por refuerzo. El resultado es una alta capacidad de paso en lugares estrechos y una mayor velocidad de desplazamiento. Durante la patrulla de seguridad, el robot recorre con rapidez pasillos y espacios entre equipos. En condiciones de campo, supera sin dificultad grava y matorrales. La rueda en el extremo de cada pata se aprecia en la imagen, donde el robot cruza un terreno pedregoso.
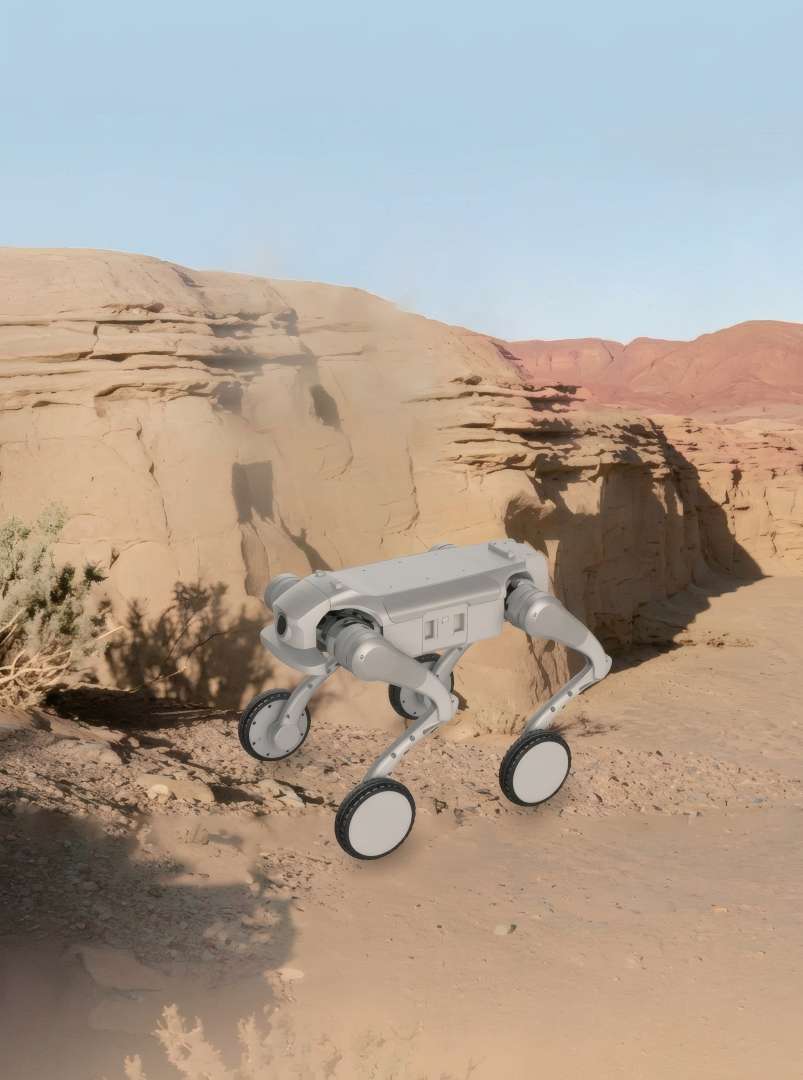
La base de potencia es un sistema articular propio con una densidad de potencia pico de 2 kW/kg. La densidad de potencia indica cuánta potencia entrega la articulación por cada kilogramo de su propia masa. El sistema integra un control inteligente del movimiento y está diseñado para cargas útiles considerables y misiones prolongadas. El par máximo de la articulación es de 48 N·m. En total, el robot tiene 16 grados de libertad: 4 por cada pata. Con una masa total de 22 kg con batería, el AgiBot D1 Ultra-W transporta una carga útil de 5 kg.
Maniobrabilidad en espacios estrechos
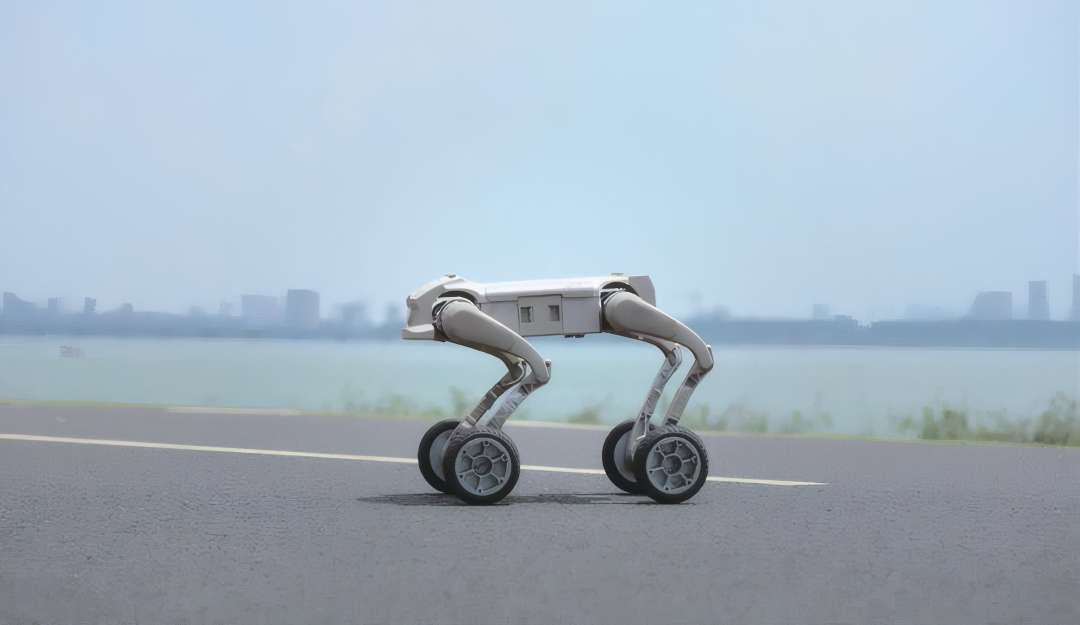
El diseño ligero y la locomoción eficiente permiten que el cuerpo compacto se mueva con flexibilidad por lugares estrechos y entornos complejos. De pie, las dimensiones son 630 × 430 × 485 mm; tumbado, 690 × 540 × 165 mm. El cuerpo está fabricado en aleación de aluminio y plástico técnico de alta resistencia. La velocidad máxima de desplazamiento es de 3,7 m/s. Los movimientos estándar incluyen el ajuste del cabeceo (inclinación del cuerpo hacia delante o hacia atrás) y el ajuste de la altura. La movilidad sobre ruedas se aprecia en la imagen, donde el robot circula por una carretera junto a un lago.
Algoritmo de aprendizaje por refuerzo
El aprendizaje por refuerzo es un método en el que el algoritmo elige las acciones en función del resultado de los intentos. El modelo del robot se ha entrenado con decenas de millones de puntos de datos. Combinado con la tecnología de control del movimiento, esto le da la capacidad de tomar decisiones mientras se desplaza.
Adaptación al terreno
El algoritmo adapta el movimiento a terrenos como escaleras y escombros. La altura de los peldaños para el ascenso continuo es de 16 cm. El ángulo máximo de ascenso es de 30° estándar y de hasta 40° máximo. La altura del salto vertical es de 35 cm y la altura máxima de superación de obstáculos, de 60 cm.
Estabilidad y orientación
Las funciones de autoequilibrio y de prevención de vuelcos aportan resistencia a las influencias externas y fiabilidad en las misiones. El equipamiento estándar incluye una IMU (unidad inercial que registra la posición y la aceleración del cuerpo).
Alimentación, protección y condiciones de funcionamiento
El módulo de batería tiene una capacidad nominal de 4,6 Ah con una tensión de 43,2 V. El tiempo de funcionamiento autónomo es de 1–2 h y la autonomía de recorrido, de 9 ±1 km. La carga del 10 % al 90 % dura aproximadamente 1 h. La estación de carga y el adaptador de alimentación forman parte del equipamiento estándar.
La carcasa tiene un grado de protección IP54, es decir, está protegida contra el polvo y las salpicaduras de agua. La temperatura de funcionamiento va de 0 °C a 40 °C. Los parámetros declarados se basan en pruebas de laboratorio. Los valores reales dependen de las condiciones ambientales y de uso.
Cámara y control remoto
La cámara graba con una resolución de 1920 × 1080 píxeles. El ángulo de visión diagonal (DFOV) es de 122°. El horizontal (HFOV) es de 111° y el vertical (VFOV), de 70°. Se admite la transmisión de imagen en tiempo real. El robot puede controlarse desde un mando a distancia con pantalla.
Desarrollo secundario y ampliación
Las interfaces de ampliación estandarizadas admiten el desarrollo secundario y la personalización para cada tarea. Abren el camino a la navegación autónoma y a la compatibilidad con distintas cargas útiles.
SDK y simulación
Se admite el desarrollo secundario (SDK). Se suministran paquetes de desarrollo SDK e interfaces estandarizadas. También están disponibles modelos del robot e interfaces de simulación. Se admiten entornos de simulación como Isaac Sim. Este soporte responde a las necesidades de la investigación académica.
Interfaces y comunicación
Para conectar la carga útil se han previsto interfaces de ampliación funcional. Su composición se indica a continuación.
- Ethernet: 1 puerto
- USB: 2 puertos
- Conector de alimentación: 2 uds.
- SBUS: 1 interfaz
- UART: 1 interfaz
La comunicación inalámbrica se realiza mediante Wi-Fi 5.0 en la banda de 2,4 GHz con una potencia del transmisor de 21 dBm. También se admite Bluetooth 5.0. Las interfaces de ampliación se describen en detalle en el Manual de uso de las interfaces de ampliación.
Ámbitos de aplicación
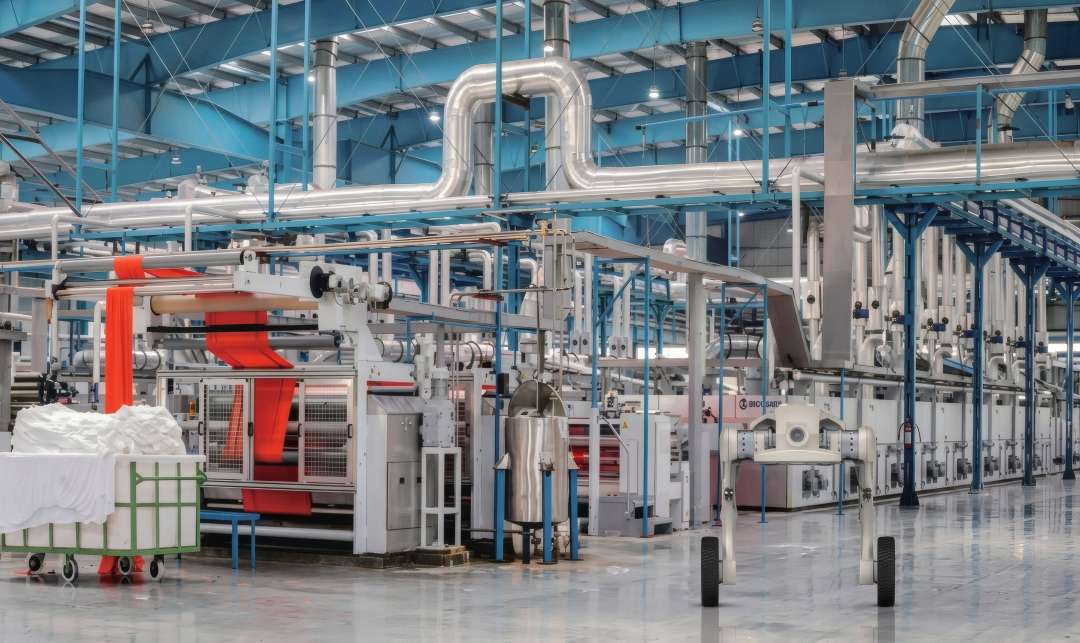
La capacidad de paso y la velocidad determinan los ámbitos de aplicación del AgiBot D1 Ultra-W. Un ejemplo de entorno de producción es una nave con equipos de procesamiento de tejidos.
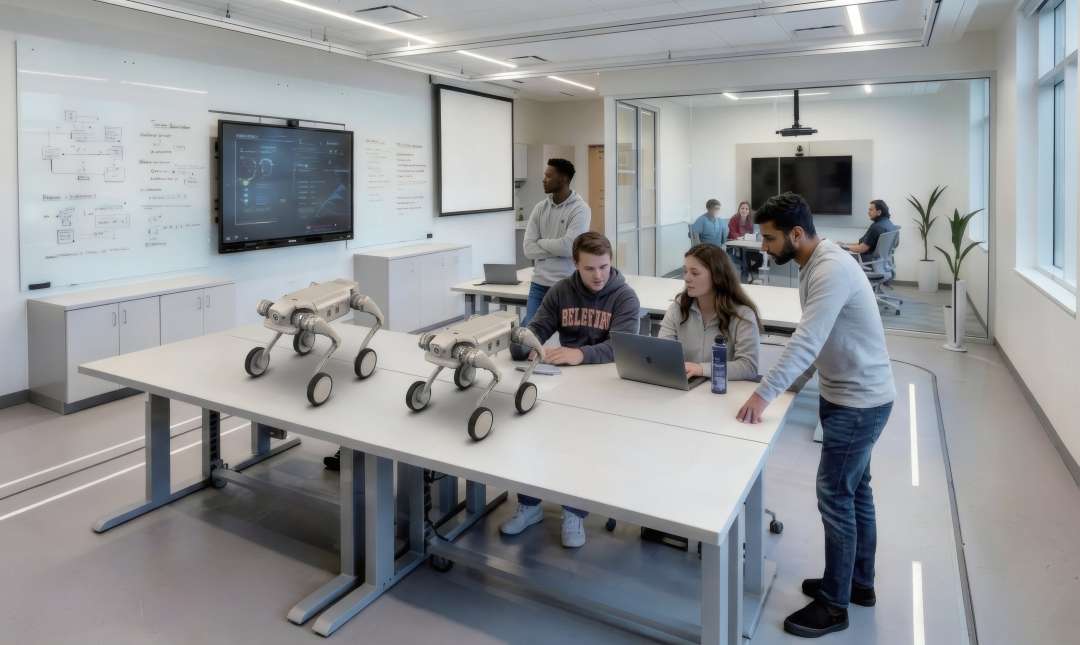
Para los proyectos científicos y educativos es importante contar con una plataforma abierta para el desarrollo secundario. En la imagen se ven dos robots con ruedas y patas sobre una mesa de laboratorio y unos estudiantes ante un portátil.
- Patrullaje de seguridad: la configuración de ruedas y patas permite recorrer con rapidez pasillos y espacios entre equipos. Las dimensiones de pie son 630 × 430 × 485 mm, por lo que el cuerpo mantiene la capacidad de paso en lugares estrechos.
- Inspección industrial: el algoritmo de aprendizaje por refuerzo mantiene el equilibrio y evita los vuelcos en escaleras y escombros. La transmisión de imagen en tiempo real y la cámara de 1920 × 1080 píxeles permiten inspeccionar la instalación a distancia.
- Reconocimiento de campo: la plataforma recorre grava y matorrales, y el ángulo de ascenso es de 30° estándar y de hasta 40° máximo. El grado de protección IP54 y la autonomía de recorrido de 9 ±1 km respaldan el trabajo en exteriores.
- Proyectos científicos y educativos: los paquetes SDK y las interfaces de simulación, incluidas las de Isaac Sim, admiten el desarrollo secundario. Esto responde a las necesidades de la investigación académica.
¿Qué incluye la caja?
- Robot cuadrúpedo D1 Ultra-W — 1 ud.
- Batería — 1 ud.
- Adaptador de alimentación — 1 ud.
- Estación de carga — 1 ud.
- Cable de alimentación del adaptador — 5 uds.
- Manual de uso del producto — 1 ud.
- Mando a distancia — 1 ud.
- Juego de herramientas (llaves hexagonales en L de 2 mm, 2,5 mm, 3 mm) — 1 ud.
- Certificado de conformidad — 1 ud.
Especificaciones técnicas
Información general
| Parámetro | Valor |
| IMU | De serie |
| Ángulo de visión de la cámara (FOV) | Cámara con resolución de 1920 × 1080 píxeles, con DFOV 122°, HFOV 111°, VFOV 70° |
Información básica
| Parámetro | Valor |
| Material | Aleación de aluminio con plástico técnico de alta resistencia |
| Dimensiones de pie (largo × ancho × alto) | 630 × 430 × 485 mm |
| Dimensiones tumbado (largo × ancho × alto) | 690 × 540 × 165 mm |
| Masa total (con batería) | 22 kg |
| Grados de libertad | Robot completo: 16, cada pata: 4 |
| Temperatura de funcionamiento | 0 °C ~ 40 °C |
| Grado de protección de la carcasa | IP54 |
| Módulo de batería | Capacidad nominal: 4,6 Ah, tensión: 43,2 V |
| Tiempo de carga | aproximadamente 1 h (nivel de carga 10 %–90 %) |
| Tiempo de funcionamiento autónomo (tiempo de trabajo) | 1–2 h |
| Autonomía de recorrido | 9 ±1 km |
Parámetros de funcionamiento
| Parámetro | Valor |
| Velocidad máxima | 3,7 m/s |
| Carga útil | 5 kg |
| Altura de los peldaños para el ascenso continuo | 16 cm |
| Ángulo máximo de ascenso | 30° estándar, hasta 40° máximo |
| Altura del salto vertical | 35 cm |
| Altura máxima de superación de obstáculos | 60 cm |
Parámetros de las articulaciones
| Parámetro | Valor |
| Par máximo de la articulación | 48 N·m |
| Rango de movimiento de las articulaciones (cuerpo) | –28° ~ +28° |
| Rango de movimiento de las articulaciones (muslo) | –170° ~ –66° |
| Rango de movimiento de las articulaciones (tibia) | +35° ~ +156° |
Lista de funciones
| Parámetro | Valor |
| Movimientos estándar | Estar de pie, tumbarse, modo de amortiguación, ajuste del cabeceo, ajuste de la altura, giro sobre el sitio |
| Transmisión de imagen en tiempo real | Compatible |
| Desarrollo secundario (SDK) | Compatible; se suministran paquetes de desarrollo SDK, interfaces estandarizadas, modelos del robot e interfaces de simulación, con compatibilidad con entornos de simulación como Isaac Sim. |
| Funciones de comunicación | Compatibilidad con Wi-Fi, banda de Wi-Fi: 2,4 GHz; potencia del transmisor Wi-Fi: 21 dBm; compatibilidad con Bluetooth 5.0 |
| Interfaces de ampliación funcional | Ethernet × 1, USB × 2, conector de alimentación × 2, SBUS × 1, UART × 1 |
Accesorios
| Parámetro | Valor |
| Adaptador de alimentación | De serie |
| Estación de carga | De serie |
| Mando a distancia | Mando a distancia con pantalla |
¿Por qué comprar el AgiBot D1 Ultra-W en EXPERT3D?
EXPERT3D suministra equipamiento 3D profesional desde 2012. Nuestros especialistas le asesoran antes de la compra y le ayudan a elegir la configuración del AgiBot D1 Ultra-W. Realizamos envíos a toda España y a los países de la UE. Las condiciones de la garantía figuran en el manual de servicio de garantía del producto. Tras la compra ofrecemos soporte de servicio. Los repuestos y consumibles se pueden pedir en el sitio web. Póngase en contacto con nosotros para comentar su proyecto técnico.



















































