

- Disponibilidad: En stock
- Código del producto: 920372000001458180
- Peso bruto: 98.00kg

AgiBot X2 es un robot humanoide para el diálogo y las tareas autónomas sin control remoto. El operador no necesita guiar al robot paso a paso ni corregir la ruta manualmente. La navegación y la evitación proactiva de obstáculos corren a cargo del algoritmo de toma de decisiones. La cinemática multiarticular reproduce la marcha humana, y la interacción multimodal admite el diálogo.
Características principales y ventajas
- Grados de libertad: 25 — Las articulaciones de brazos, cintura y piernas reproducen la marcha, los gestos con ambos brazos y las inclinaciones del torso.
- Velocidad de marcha: hasta 1,8 m/s — El valor típico en funcionamiento es inferior al máximo, así que téngalo en cuenta al calcular las rutas.
- Autonomía: aprox. 2 horas (caminando a 0,5 m/s) — La batería intercambiable evita tener que esperar a que termine la carga.
- Interacción multimodal: los canales visual y de voz se complementan con el táctil, por lo que el diálogo tiene en cuenta los gestos del usuario y el contexto de la conversación.
- Navegación autónoma: el algoritmo de toma de decisiones guía al robot y esquiva los obstáculos, por lo que el operador no controla cada paso.
- Actualizaciones OTA: el software se actualiza de forma inalámbrica, por lo que no hace falta una conexión física para instalar una nueva versión.
Interacción multimodal de AgiBot X2
La interacción multimodal de AgiBot X2 la proporcionan cuatro canales, cada uno con su propio módulo de hardware. El robot integra los gestos del usuario y el contexto de la conversación con los datos del entorno. Gracias a ello, el diálogo se mantiene natural en diferentes escenarios de uso.
- Canal visual: una cámara RGB interactiva reconoce el rostro y los gestos del usuario.
- Canal de voz: una matriz de micrófonos capta el habla y un altavoz reproduce las respuestas del robot.
- Canal táctil: el sensor táctil está instalado en la cabeza y detecta el contacto.
- Expresiones: una pantalla interactiva y efectos de luz complementan visualmente la respuesta.
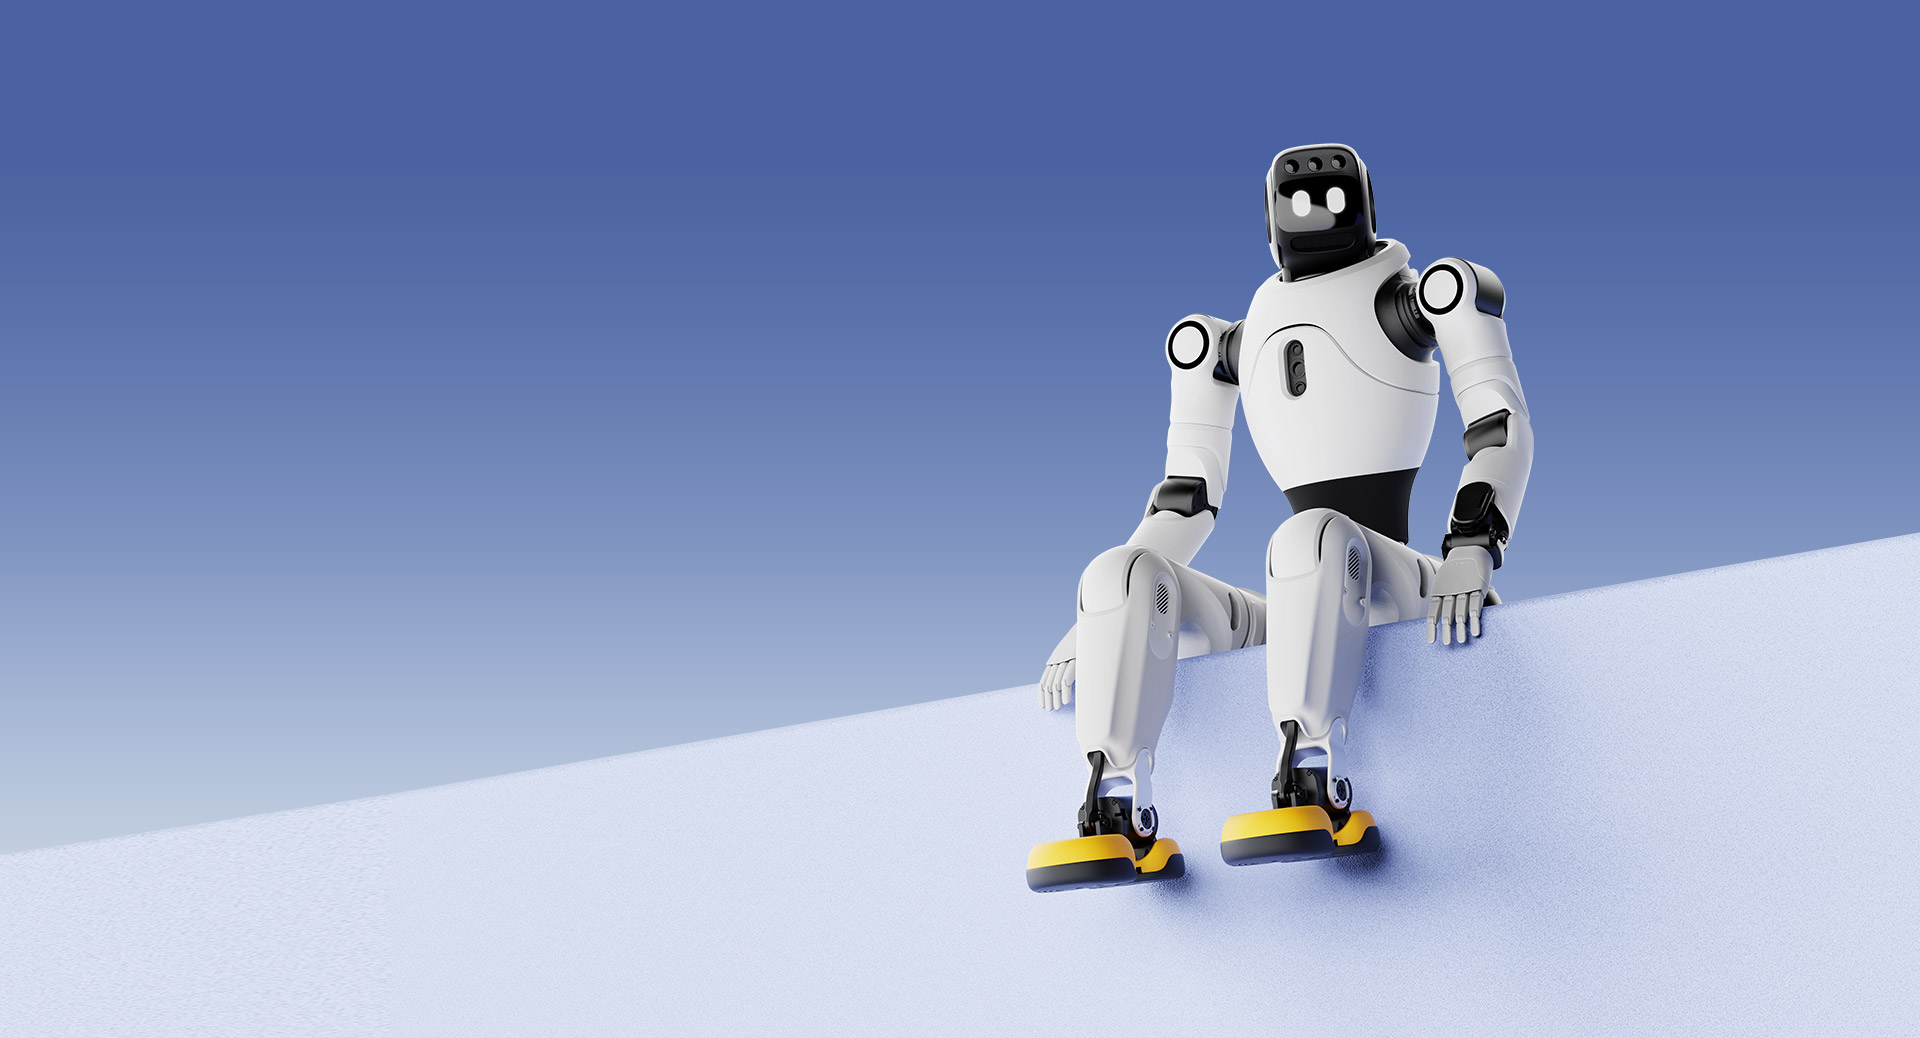
La plataforma mide aprox. 1,31 m de altura y pesa aprox. 35 kg. El cuerpo humanoide se aprecia en la imagen, donde el robot está sentado en un saliente elevado sobre un fondo azul.
Movilidad y marcha humanoide
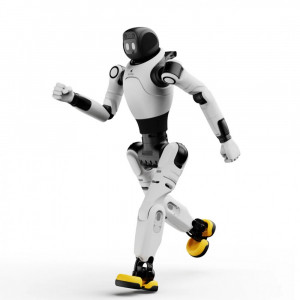
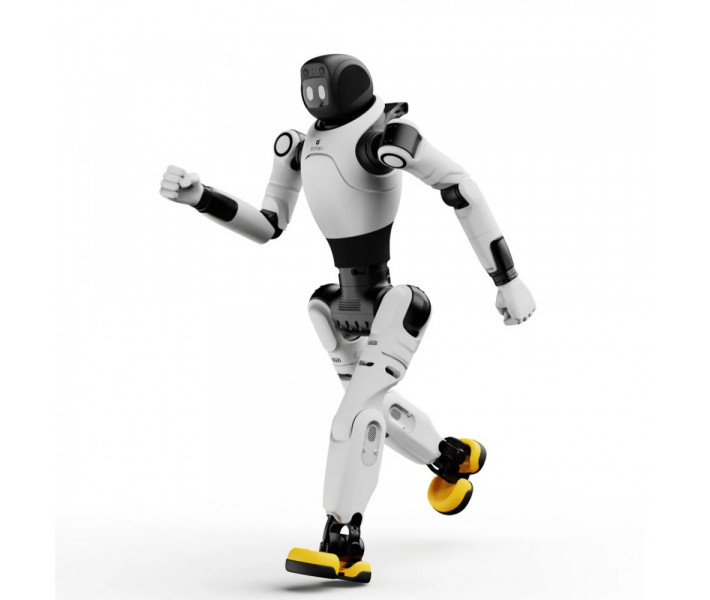
Este robot admite una marcha humanoide y programas de baile complejos. La velocidad máxima de marcha alcanza 1,8 m/s y la típica no supera 0,8 m/s. En entorno de laboratorio se declara un valor de no más de 2 m/s.
El vídeo «Cuando el fútbol se encuentra con los robots humanoides» aporta contexto sobre el movimiento humanoide. Complementa la descripción de la marcha y de los programas de movimiento.
Tareas autónomas sin control remoto
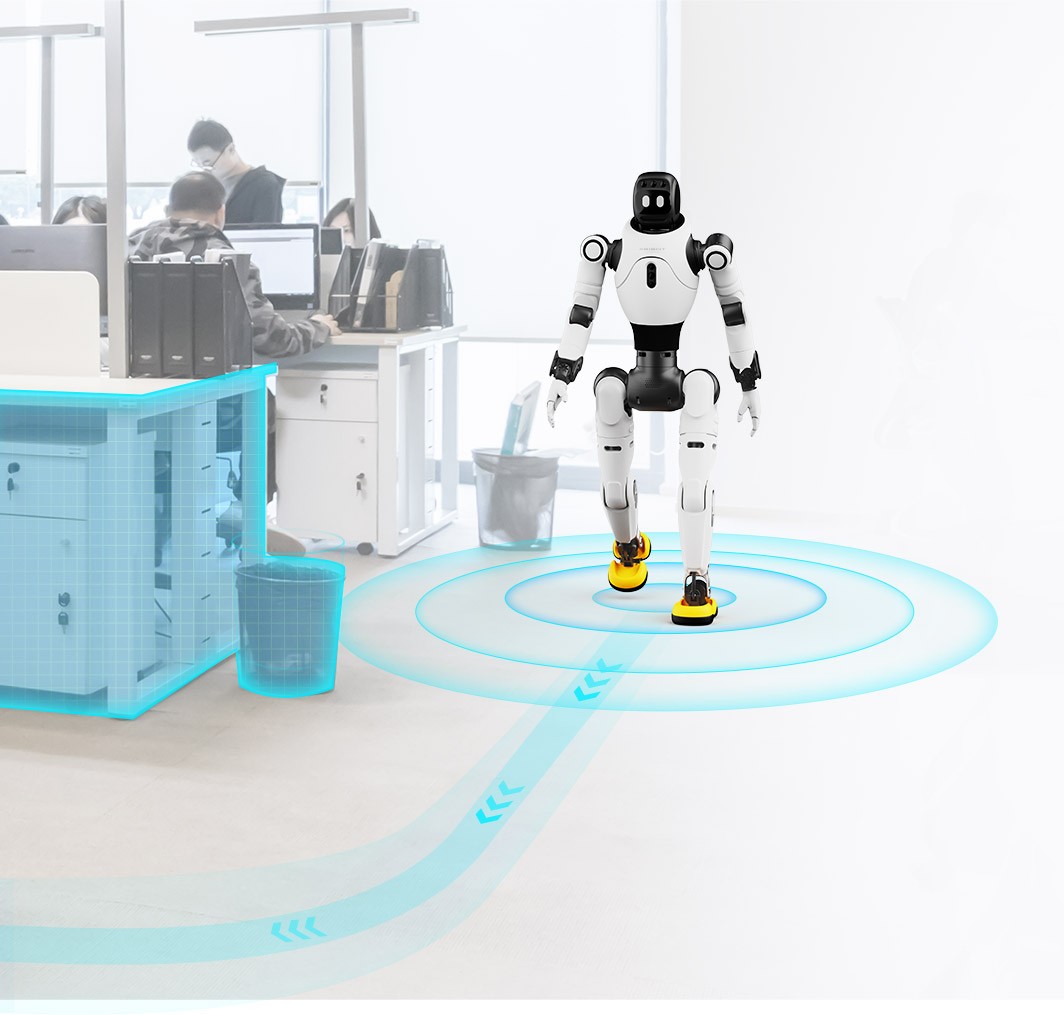
La navegación autónoma y la evitación proactiva de obstáculos de AgiBot X2 las proporciona un algoritmo de toma de decisiones. Por ello, el robot no necesita control remoto.
Los cálculos los realizan dos placas principales RK3588. En esta configuración no hay una placa independiente de alto rendimiento. La planificación de la ruta y la evitación de obstáculos en un entorno de oficina se muestran en la imagen.
Cuerpo biónico y grados de libertad
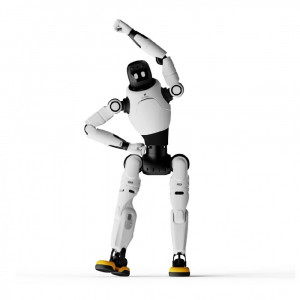
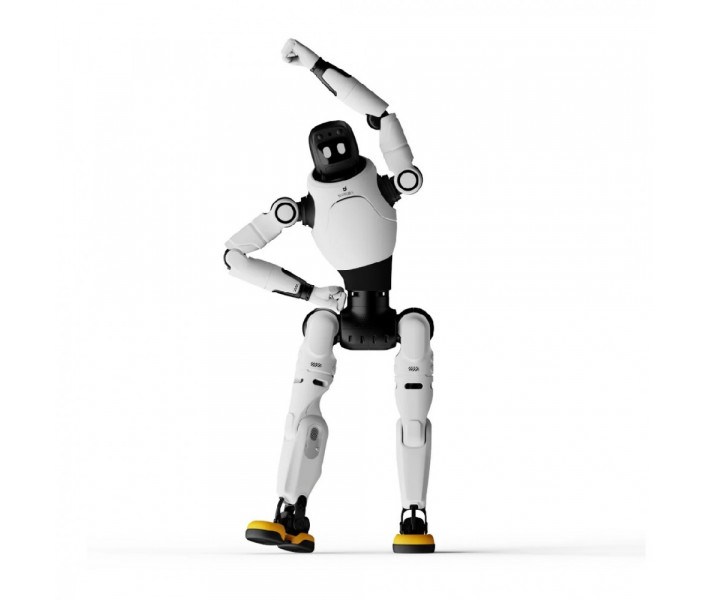
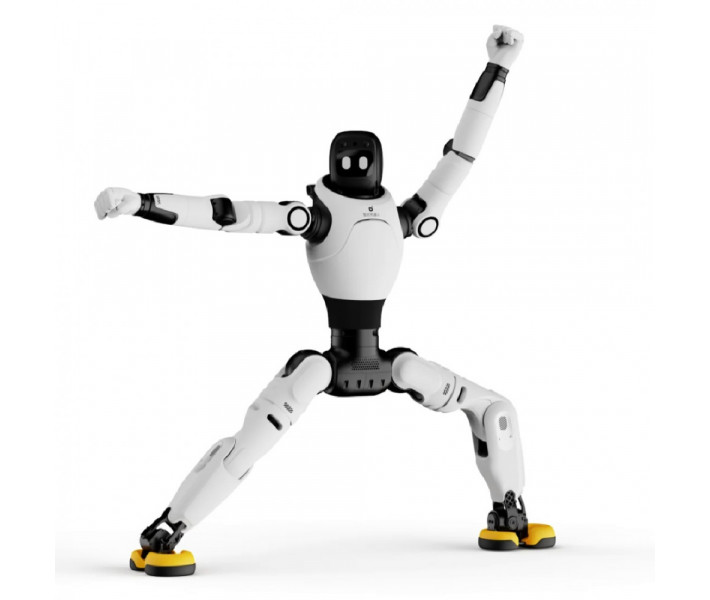
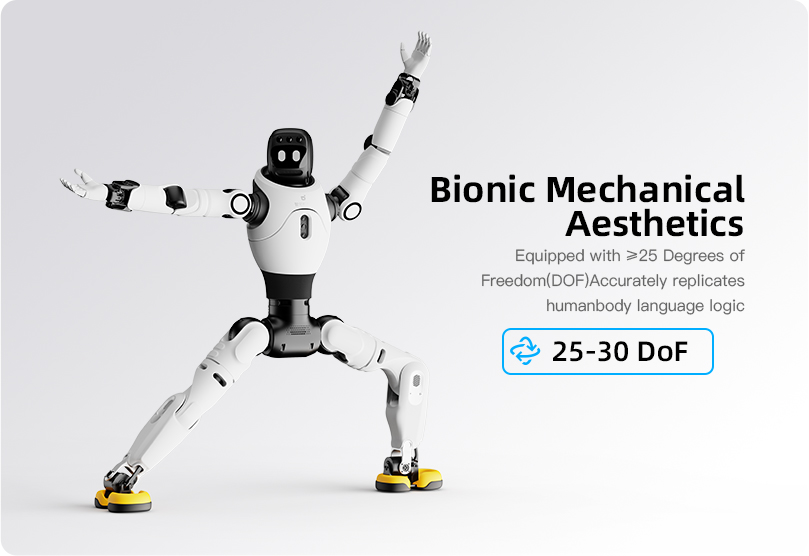
El robot tiene 25 grados de libertad (DoF: ejes de movimiento independientes de las articulaciones). Este número de ejes reproduce la lógica del lenguaje corporal humano. A continuación se indica la distribución de los ejes por módulos. En la imagen se muestra una postura deportiva en la que se aprecia la flexibilidad del cuerpo.
Brazos
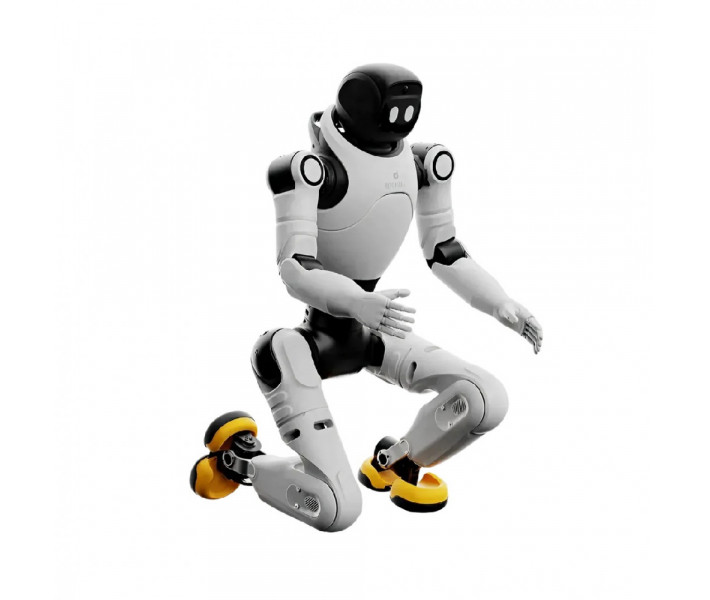
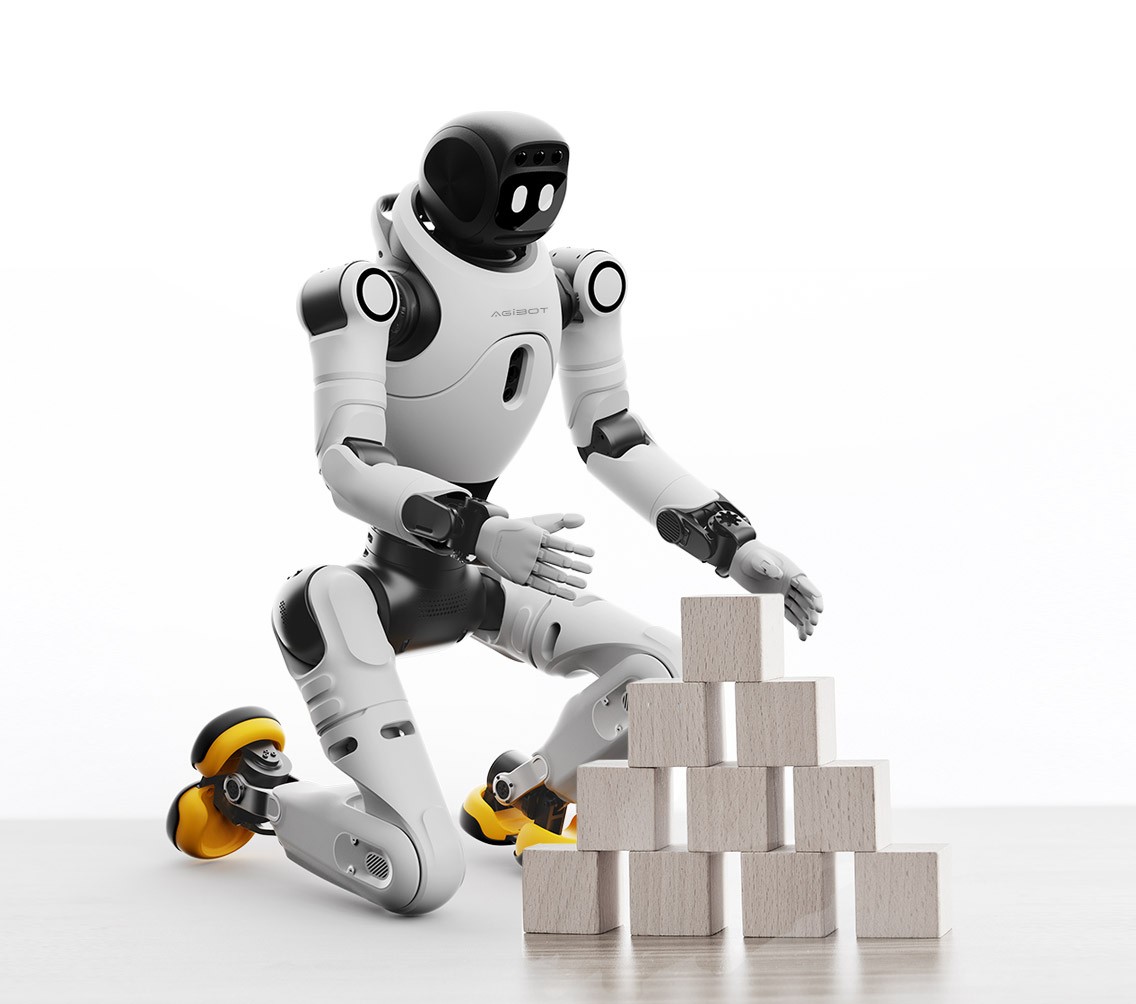
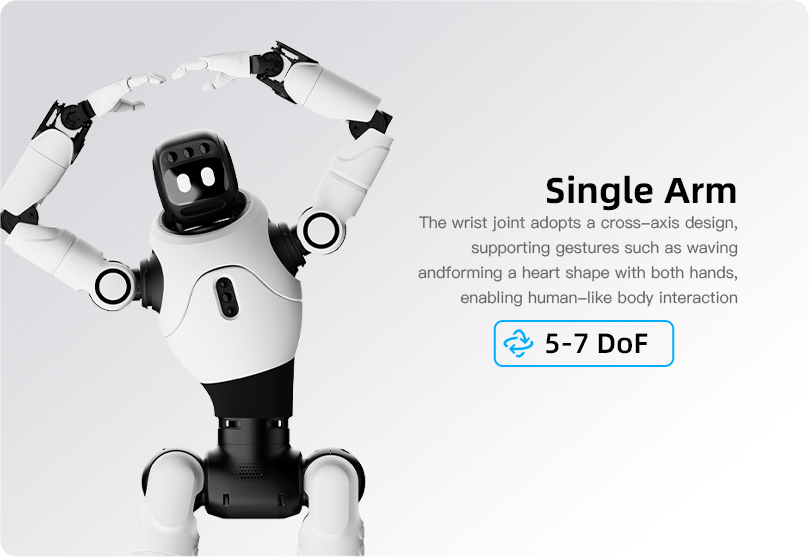
Cada brazo tiene 5 grados de libertad. El alcance del brazo es de 558 mm. La capacidad de carga es de hasta 3 kg en determinadas posiciones. En todo el rango de movimiento no supera 1 kg. El alcance y ambos valores de capacidad de carga se indican sin tener en cuenta el efector final. La manipulación de objetos se muestra en la imagen: el robot, de rodillas, construye una pirámide con bloques de madera.
La articulación de la muñeca está diseñada con un esquema de ejes cruzados. Esto permite saludar con la mano y formar un corazón con ambas manos. La movilidad de los brazos y los gestos se aprecian en la imagen, donde los brazos están flexionados sobre la cabeza.
Cintura
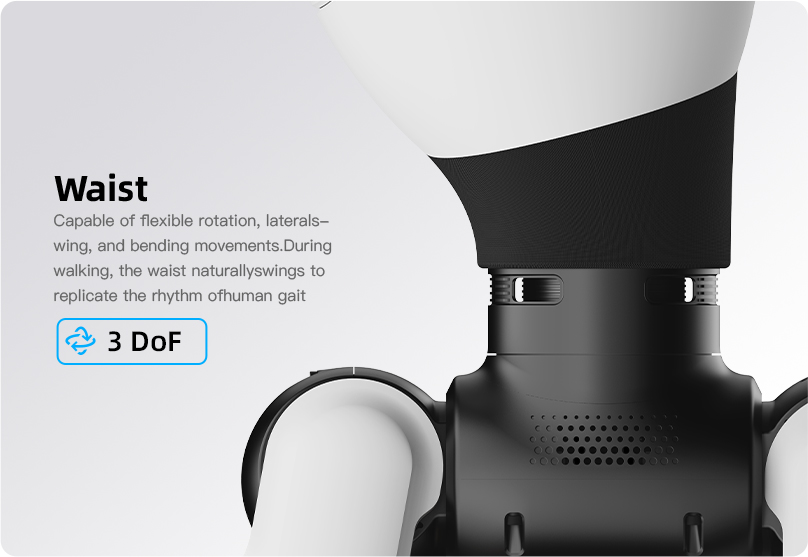
La cintura tiene 3 grados de libertad. Realiza giros flexibles, inclinaciones laterales y flexiones. Al caminar, la cintura se balancea de forma natural y reproduce el ritmo de la marcha humana. La articulación de la cintura, responsable de la rotación y la flexión del torso, se muestra en la imagen.
Piernas
Cada pierna tiene 6 grados de libertad. El par máximo de las articulaciones es de 120 N·m. Es el límite superior de la carga dinámica de las articulaciones al caminar.
Cabeza
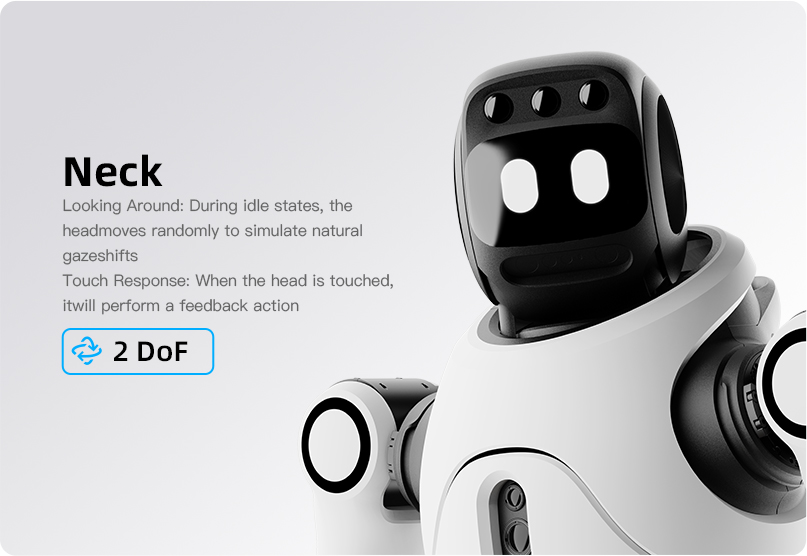
En reposo, el robot imita cambios naturales de la mirada. El sensor táctil detecta el contacto con la cabeza y el robot ejecuta una acción de respuesta. El módulo de la cabeza con pantalla digital de ojos se muestra en la imagen.
Sensores y percepción del entorno
La cámara RGB interactiva reconoce rostros y gestos. También detecta objetos y genera una percepción semántica del entorno.
En esta configuración no se incluyen LiDAR 3D ni cámara RGB-D. Ambos módulos forman parte del equipamiento estándar de la versión AgiBot X2 Ultra. La cámara RGB-D proporciona percepción espacial con datos de profundidad. El LiDAR multilínea recopila una nube de puntos para un posicionamiento de alta precisión en 3D SLAM (localización y mapeado simultáneos).
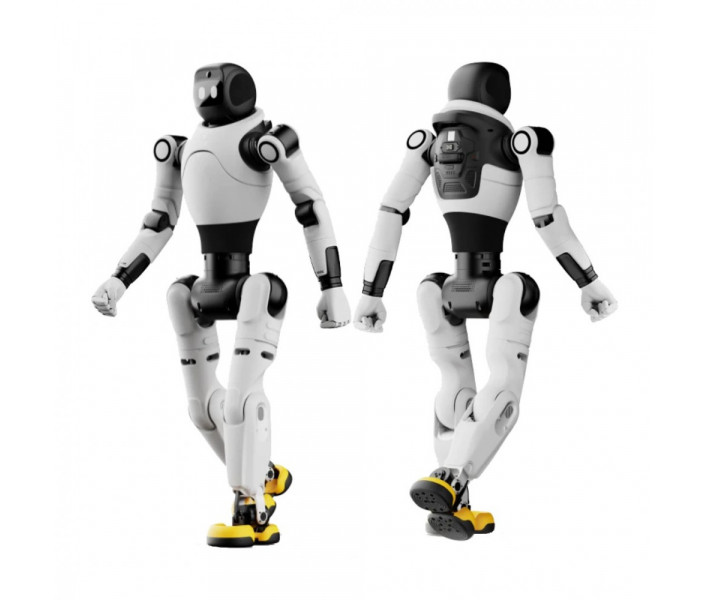
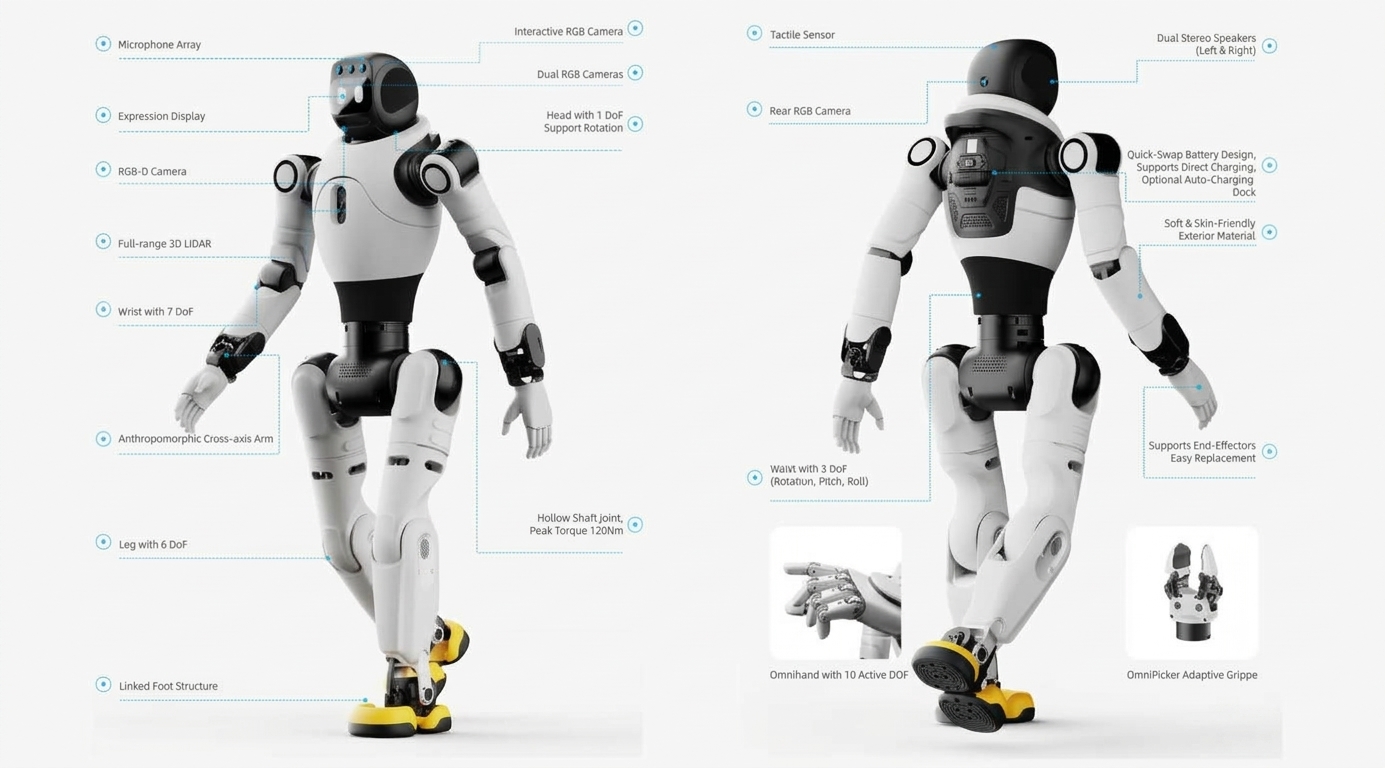
Entre los sensores de percepción están instalados la cámara RGB interactiva y el sensor táctil de la cabeza. La disposición de los sensores y las articulaciones se muestra en el esquema del robot visto por delante y por detrás.
Alimentación y carga
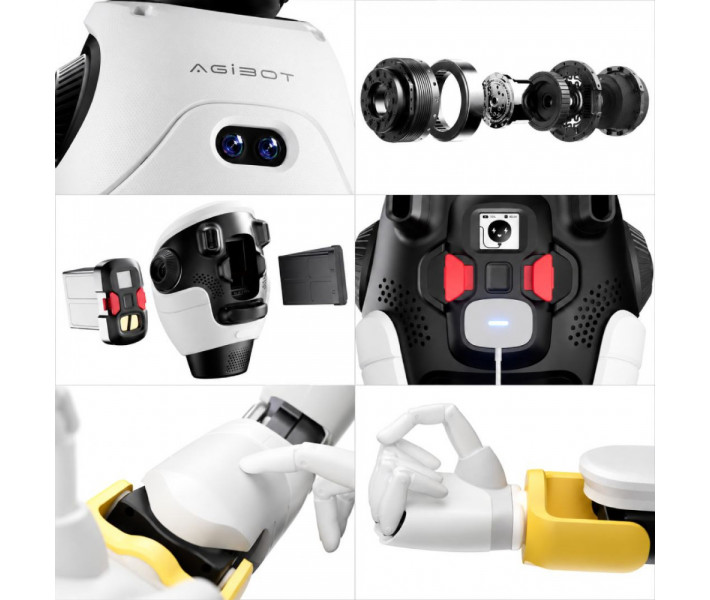
La capacidad de la batería es de aprox. 500 Wh. El método de alimentación admite la carga directa o el cambio de batería.
La carga dura no más de 1,5 h. La tensión de entrada del cargador es de 100 a 220 V. Los parámetros de salida son 54,6 V a 10 A.
Software, conectividad e interfaces
El robot admite conexión mediante Wi-Fi y Bluetooth. Se admiten las actualizaciones OTA (actualización inalámbrica del software) y la aplicación móvil. El desarrollo secundario no es compatible, así que téngalo en cuenta en la fase de planificación del proyecto.
Para la ampliación de hardware se dispone de un puerto USB Type-A y otro Type-C. Las salidas de alimentación son una de 12 V/3 A y otra de 48 V/5 A. No hay puertos LAN. El mando manual está disponible como opción.
Ámbitos de aplicación
- Diálogo multimodal: el robot AgiBot X2 capta el habla con la matriz de micrófonos y reconoce rostros y gestos con la cámara RGB. Ofrece la respuesta mediante el altavoz, la pantalla y los efectos de luz.
- Programas de demostración: los programas de baile y los gestos con ambos brazos, como saludar o formar un corazón, se basan en los 25 grados de libertad. La articulación de la muñeca con esquema de ejes cruzados permite los gestos con las dos manos.
- Desplazamiento autónomo por interiores: en un entorno de oficina, el robot planifica la ruta y esquiva los obstáculos sin control remoto. Los cálculos los realizan dos placas principales RK3588.
- Trabajo con objetos ligeros: los brazos, con un alcance de 558 mm, tienen una capacidad de carga de hasta 3 kg en determinadas posiciones y de hasta 1 kg en todo el rango (sin efector final). Este rango resulta adecuado para acciones menudas con objetos, como construir una pirámide con bloques.
¿Qué incluye la caja?
- Robot — 1 ud.
- Cargador — 1 ud.
- Micrófono — 1 ud.
- Guía de inicio rápido — 1 ud.
- Certificado de conformidad — 1 ud.
Especificaciones técnicas
Información general
| Parámetro | Valor |
| Conectividad | Wi-Fi, Bluetooth |
| Entrada/salida de audio | Matriz de micrófonos, micrófono inalámbrico, altavoz |
| Pantalla | Pantalla interactiva, efectos de luz |
| Placa de cálculo principal | RK3588 ×2 |
| Placa de alto rendimiento | No incluida |
Dimensiones y condiciones de funcionamiento
| Parámetro | Valor |
| Dimensiones | 1310 mm (alto) × 460 mm (ancho) × 210 mm (largo) |
| Altura | Aprox. 1,31 m |
| Peso | Aprox. 35 kg |
| Temperatura de funcionamiento | De -10 °C a 40 °C |
Grados de libertad y alcance del brazo
| Parámetro | Valor |
| Número total de grados de libertad | 25 |
| Grados de libertad del cuello | 0 |
| Grados de libertad del brazo (por cada brazo) | 5 |
| Grados de libertad del torso | 3 |
| Grados de libertad de la pierna (por cada pierna) | 6 |
| Alcance del brazo | 558 mm, sin tener en cuenta el efector final |
Sistema de percepción
| Parámetro | Valor |
| LiDAR 3D | No incluido |
| Cámara RGB-D | No incluida |
| Cámara RGB | Cámara RGB interactiva |
| Sensor táctil en la cabeza | Incluido |
Características de funcionamiento
| Parámetro | Valor |
| Par máximo de las articulaciones | 120 N·m |
| Velocidad de marcha | Hasta: 1,8 m/s, típica: ≤0,8 m/s, entorno de laboratorio: ≤2 m/s |
| Capacidad de carga | Máx. (en determinadas posiciones): 3 kg, en todo el rango: ≤1 kg, sin tener en cuenta el efector final |
Sistema de energía
| Parámetro | Valor |
| Capacidad de la batería | Aprox. 500 Wh |
| Autonomía | Caminando a 0,5 m/s, aprox. 2 horas |
| Método de alimentación | Carga directa, batería intercambiable |
| Tiempo de carga | ≤1,5 h |
| Tensión de entrada | 100~220 V |
| Parámetros de salida del cargador | 54,6 V a 10 A |
Interfaces de ampliación de hardware
| Parámetro | Valor |
| Puertos USB | Type-A ×1, Type-C ×1 |
| Puertos LAN | No incluidos |
| Salida de alimentación | 12 V/3 A ×1, 48 V/5 A ×1 |
Otros
| Parámetro | Valor |
| Mando manual | Opcional |
| Actualización OTA | Compatible |
| Aplicación móvil | Compatible |
| Desarrollo secundario | No compatible |
¿Por qué comprar AgiBot X2 en EXPERT3D?
EXPERT3D suministra equipamiento 3D profesional desde 2012. Nuestros especialistas le asesoran antes de la compra y le ayudan a elegir la configuración de AgiBot X2. Realizamos envíos a toda España y a los países de la UE. Tras la compra, ofrecemos soporte de servicio para su equipo. Los repuestos y consumibles se pueden pedir en el sitio web para que la máquina no esté parada. Deje su solicitud en el sitio web y le prepararemos recomendaciones sobre la configuración.