

- Disponibilidad: En stock
- Código del producto: 920372000001458916
- Peso bruto: 3.00kg

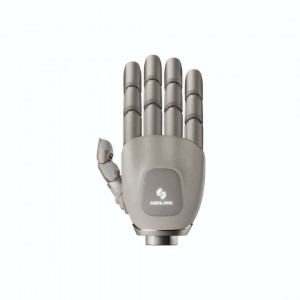
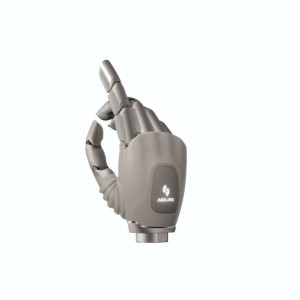
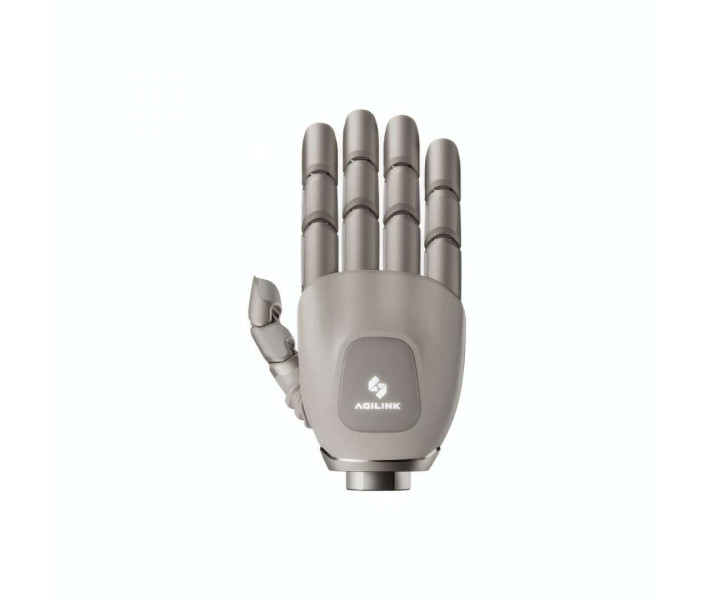
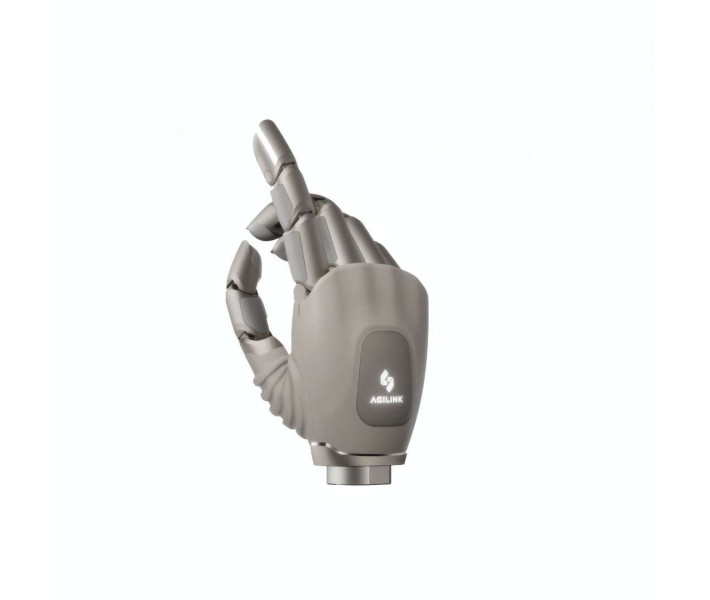
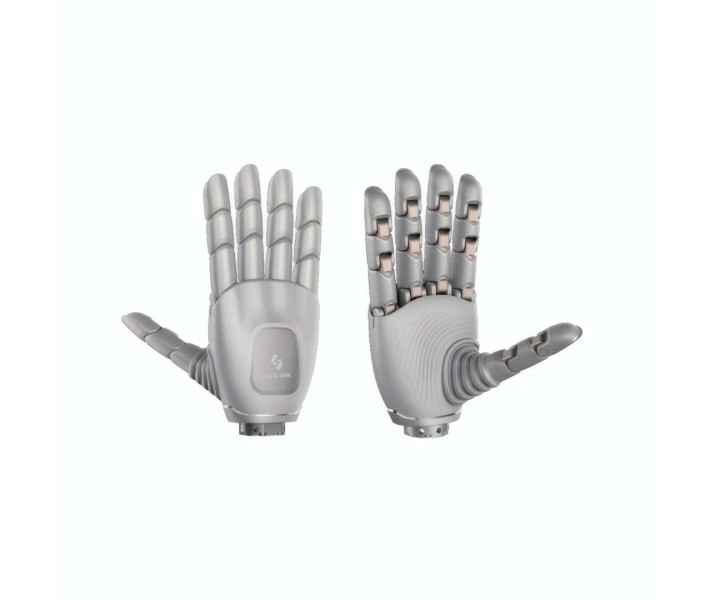
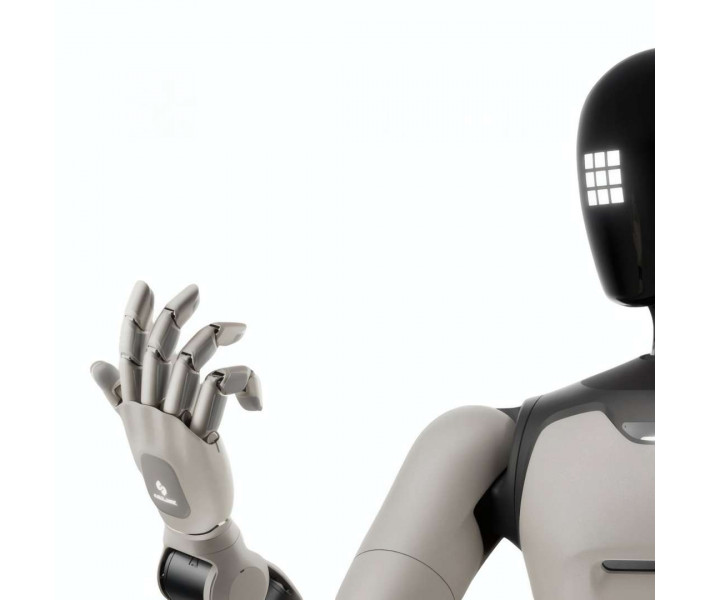
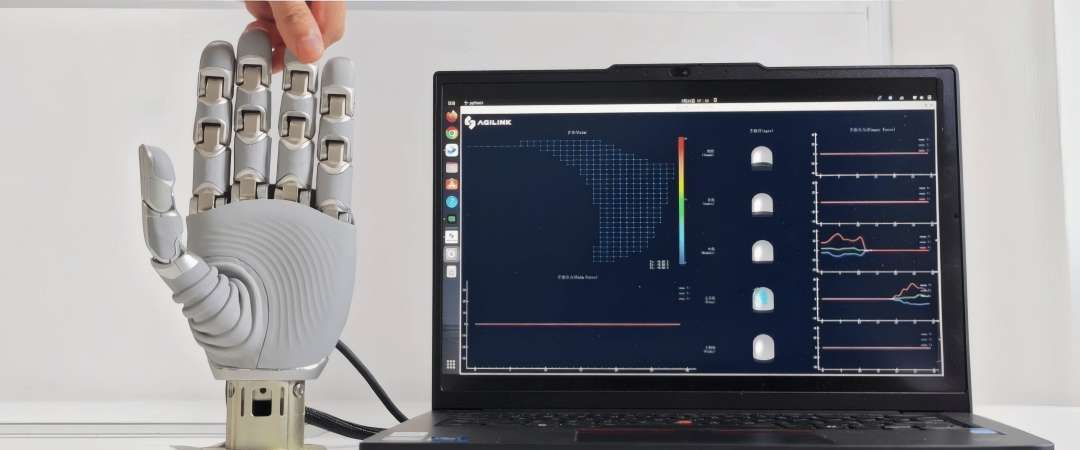
AgiBot OmniHand 3 Ultra-M — mano robótica diestra para investigación en inteligencia artificial física y plataformas humanoides avanzadas. El efector final reproduce la cinemática humana mediante transmisión directa independiente en cada articulación móvil. Integra sensores táctiles ópticos y matrices palmares para registrar datos precisos de contacto bimanual.
Especificaciones clave y ventajas
- Grados de libertad activos: 21 DoF — Permite ejecutar prensiones envolventes y pinzas finas con total autonomía cinemática.
- Capacidad de carga útil: 5 kg — Soporta útiles de trabajo pesados sin penalizar la dinámica del brazo robótico.
- Repetibilidad posicional: ±0,2 mm — Garantiza trayectorias dinámicas precisas en tareas complejas de ensamblaje.
- Velocidad de ciclo: 0,3 s — Proporciona aperturas y cierres ágiles para acelerar secuencias operativas continuas.
- Tracción directa sin poleas: transmite el par directamente al eje articular para eliminar holguras y acelerar la transferencia Sim2Real.
- Sensórica táctil multidimensional: cuantifica deformaciones milimétricas y vectores de fuerza de hasta 30 N para prevenir deslizamientos indeseados.
Cinemática avanzada y control en AgiBot OmniHand 3 Ultra-M
La mano robótica suprime transmisiones intermedias propensas a holguras mediante motores dedicados en cada articulación móvil. Este accionamiento directo reduce el juego mecánico y asegura una respuesta inmediata en tareas de control por refuerzo.
La integración de encóderes absolutos en cada eslabón permite monitorizar la posición angular en tiempo real con una repetibilidad constante de ±0,2 mm. El diseño tolera más de 500 000 ciclos de trabajo manteniendo una temperatura operativa estable entre 40 y 45 °C.
Sensibilidad táctil y destreza motora fina
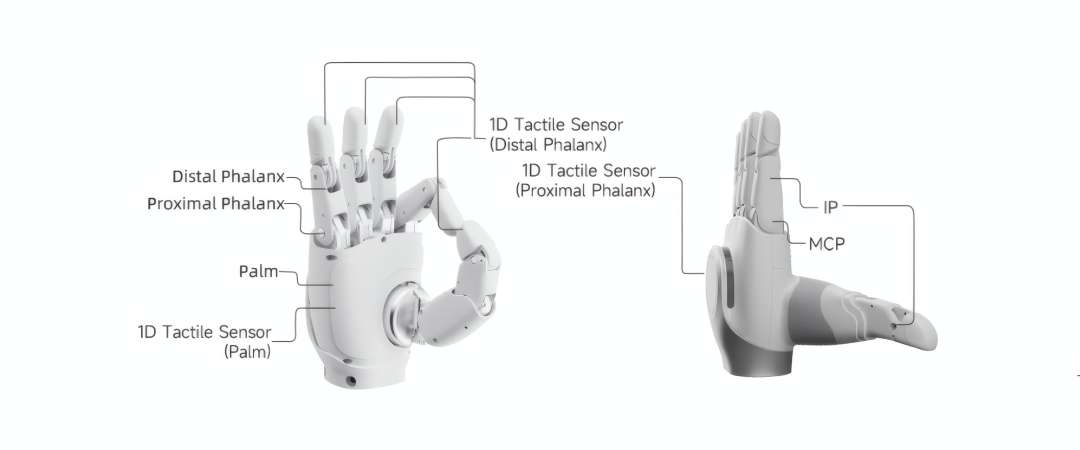
Las yemas de los dedos alojan sensores ópticos que registran variaciones superficiales desde 0,08 mm de deformación. Esta arquitectura mide vectores tridimensionales de fuerza entre 0 y 30 N con una sensibilidad mínima de 0,005 N.
El control motor ejecuta movimientos con tiempos de respuesta reducidos para manipular elementos frágiles sin ejercer presiones excesivas. Esta capacidad táctil optimiza la captura de datos durante demostraciones humanas directas.
Matriz palmar y distribución de carga mecánica
La superficie de la palma incorpora una matriz de 300 puntos independientes diseñada para lecturas con resolución de 0,1 N. Esta disposición calcula el reparto de presiones cuando el manipulador traslada herramientas de apoyo extendido.
El chasis compacto mide 189,5 × 88,5 × 40 mm con un peso de 630 g que replica la escala antropomórfica de una mano adulta. Su capacidad estructural admite una carga útil de hasta 5 kg sin alterar las aceleraciones angulares del manipulador.
Conectividad y telemetría de baja latencia
El sistema canaliza la información cinemática y sensorial mediante protocolos industriales de comunicación CAN FD y Ethernet. Esta interfaz estandarizada facilita la integración en nodos de control dentro de arquitecturas basadas en ROS.
Las pruebas en bancos de ensayo validan la transmisión continua de telemetría durante operaciones bimanuales intensivas. La sincronización en tiempo real simplifica el desarrollo de políticas autónomas en entornos de experimentación física.
Áreas de aplicación
- Entrenamiento de IA física: genera conjuntos de datos continuos para modelos avanzados de aprendizaje por imitación y refuerzo.
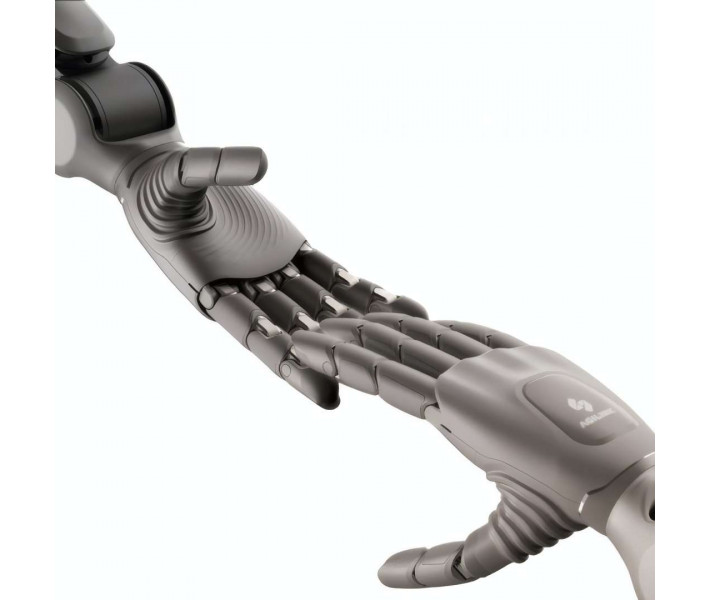
- Manipulación bimanual coordinada: facilita el ensamblaje cooperativo y el traspaso seguro de objetos entre brazos robóticos.
- Teleoperación y captura motora: traslada movimientos desde guantes hápticos hacia el efector mecánico con baja latencia.
- Operaciones de laboratorio: sostiene pipetas, probetas y herramientas analíticas sin riesgo de rotura por exceso de presión.
- Ensamblaje técnico de precisión: inserta componentes mecánicos y conectores electrónicos con guía táctil en tiempo real.
Compatibilidad y accesorios
- Serie AGIBOT A3: integración nativa optimizada para tareas bimanuales directas sin adaptadores intermedios.
- Plataformas AGIBOT A2 y G2: compatibilidad mecánica y electrónica mediante ajuste de anclajes específicos.
- Familia AGIBOT X2: adaptación funcional de buses y fijaciones según los requisitos de la plataforma.
Especificaciones técnicas
Cinemática y rendimiento mecánico
| Parámetro | Valor |
| Grados de libertad activos (DoF) | 21 |
| Tipo de accionamiento | Tracción directa (Direct Drive) |
| Carga útil máxima | 5 kg |
| Velocidad de ciclo (apertura / cierre) | 0,3 s |
| Repetibilidad de posicionamiento | ±0,2 mm |
Sensores táctiles y percepción
| Parámetro | Valor |
| Sensor táctil en palma | Matriz tridimensional 3D |
| Puntos de sensado en palma | 300 puntos |
| Resolución de fuerza en palma | 0,1 N |
| Sensores en yemas dactilares | Sistemas táctiles ópticos |
| Rango de medición por dedo | 0 – 30 N |
| Resolución de fuerza en dedos | 0,005 N |
| Resolución espacial táctil | 0,04 mm |
| Precisión en detección de deformación | 0,08 mm |
Dimensiones y conectividad
| Parámetro | Valor |
| Buses de comunicación | CAN FD, Ethernet |
| Dimensiones exteriores | 189,5 × 88,5 × 40 mm |
| Peso neto | 630 g |
¿Por qué comprar AgiBot OmniHand 3 Ultra-M en EXPERT3D?
EXPERT3D suministra equipamiento profesional de tecnologías avanzadas para robótica e investigación aplicada. Ofrecemos asesoramiento técnico especializado para evaluar la viabilidad de montaje en tus plataformas robóticas. Gestionamos el suministro con garantía oficial y soporte posventa dedicado. Aseguramos la entrega de equipos en toda España y la Unión Europea. Disponemos de repuestos y canales directos de asistencia técnica para mantener tus proyectos en funcionamiento constante.