


- Наявність: У наявності
- Код товару: 920372000001458697
- Вага брутто: 28.00kg

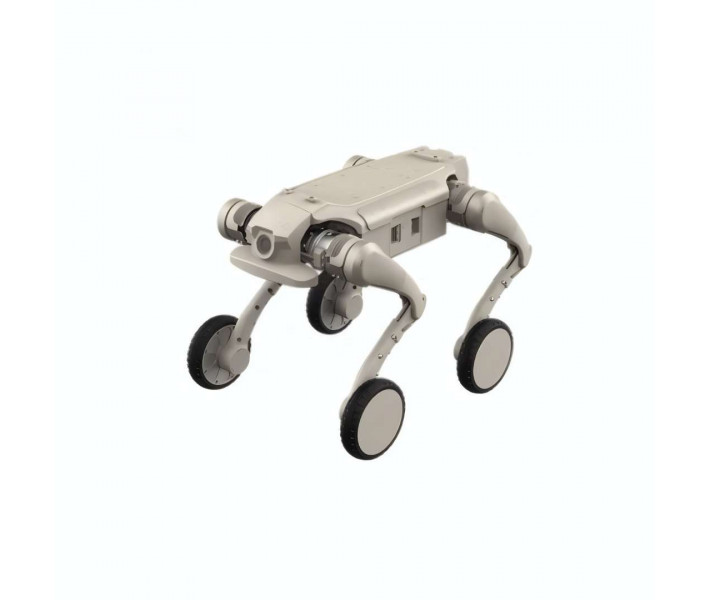
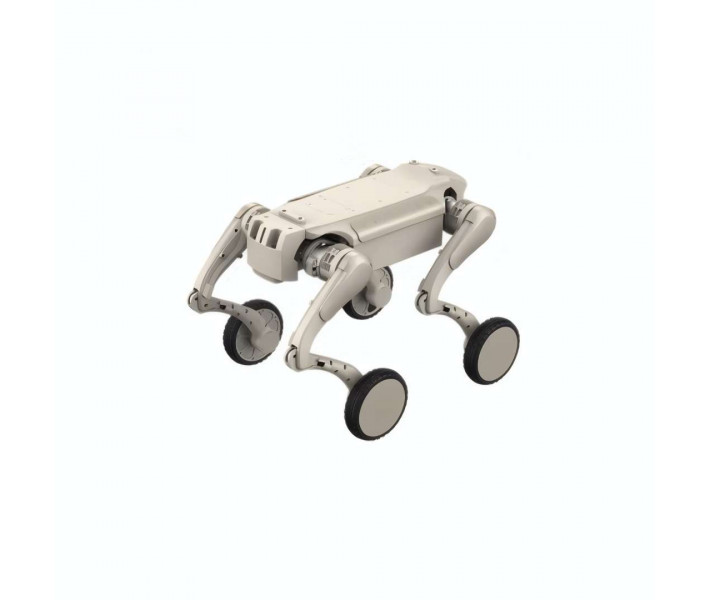
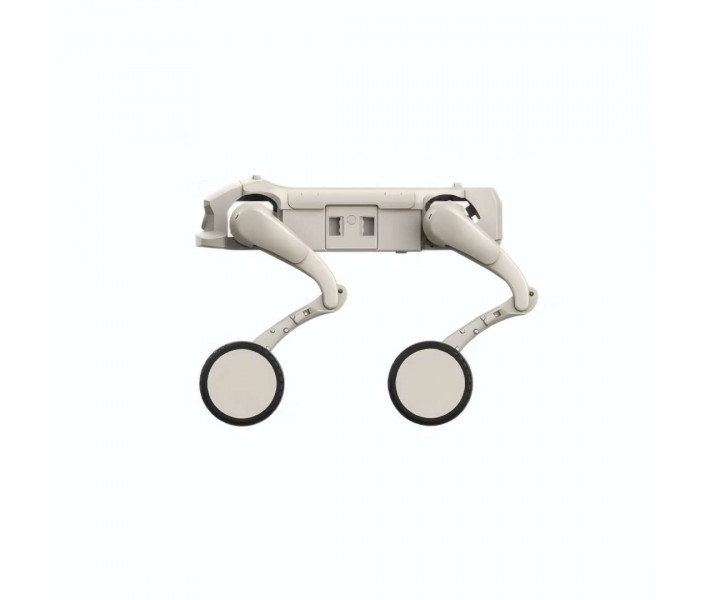
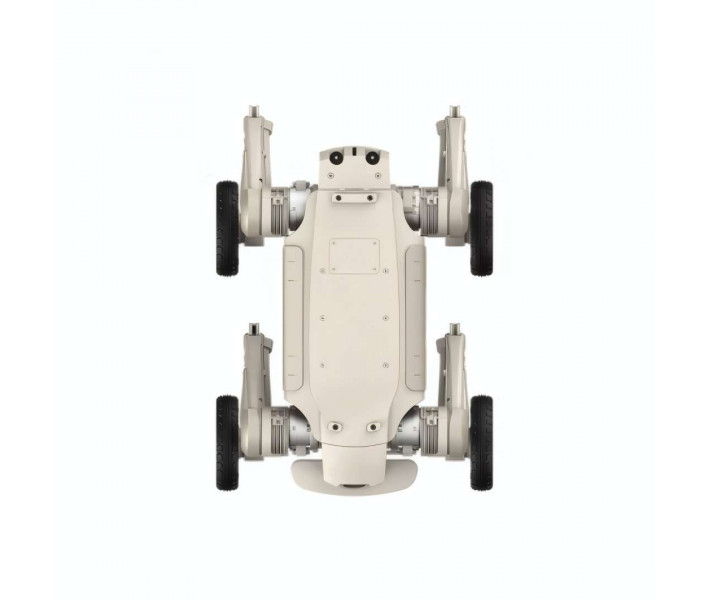
AgiBot D1 Ultra-W — чотириногий робот для патрулювання, що розвиває швидкість до 3,7 м/с. Це дає змогу швидко проходити коридори й простір між обладнанням. Компактний, легкий корпус із колісно-ноговою конфігурацією зберігає прохідність у вузьких місцях. Стандартизовані інтерфейси та SDK відкривають платформу для наукових досліджень і навчання.
Ключові характеристики та переваги
- Максимальна висота подолання перешкод: 60 см — Це дає змогу проходити завали на маршруті без обходу та без зупинки місії.
- Корисне навантаження: 5 кг — Додаткове обладнання підключається через стандартизовані інтерфейси розширення, тож одна платформа охоплює різні завдання.
- Запас ходу: 9 ±1 км — Один заряд охоплює маршрут патрулювання, а підзарядка з 10 % до 90 % триває близько 1 год.
- Ступінь захисту оболонки: IP54 — Оболонка захищена від пилу та бризок води, що розширює умови експлуатації за межі приміщень.
- Колісно-ногова конфігурація: поєднує прохідність у вузьких місцях із високою швидкістю переміщення.
- Навчання з підкріпленням: алгоритм на десятках мільйонів точок даних адаптує рух до сходів і завалів та запобігає перекиданню.
- Відкрита архітектура: стандартизовані інтерфейси та SDK дають змогу реалізувати автономну навігацію й підключати різні корисні навантаження.
Колісно-ногова конфігурація AgiBot D1 Ultra-W
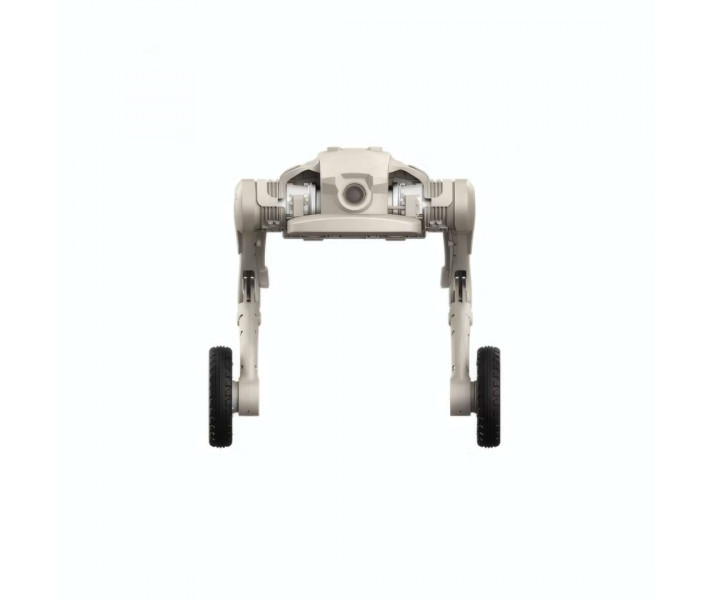
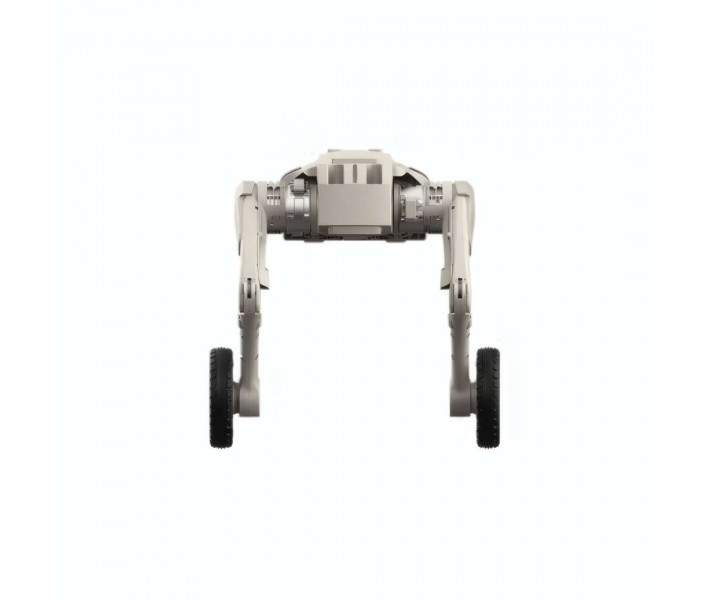
Колісно-ногова конфігурація означає колесо на кінці кожної ноги. Вона працює разом із компактним, легким корпусом і керуванням рухом на основі навчання з підкріпленням. Результат — висока прохідність у вузьких місцях і вища швидкість переміщення. Під час охоронного патрулювання робот швидко проходить коридори та простір між обладнанням. У польових умовах він без труднощів долає гравій і чагарники. Колесо на кінці кожної ноги видно на знімку, де робот перетинає кам'янисту місцевість.
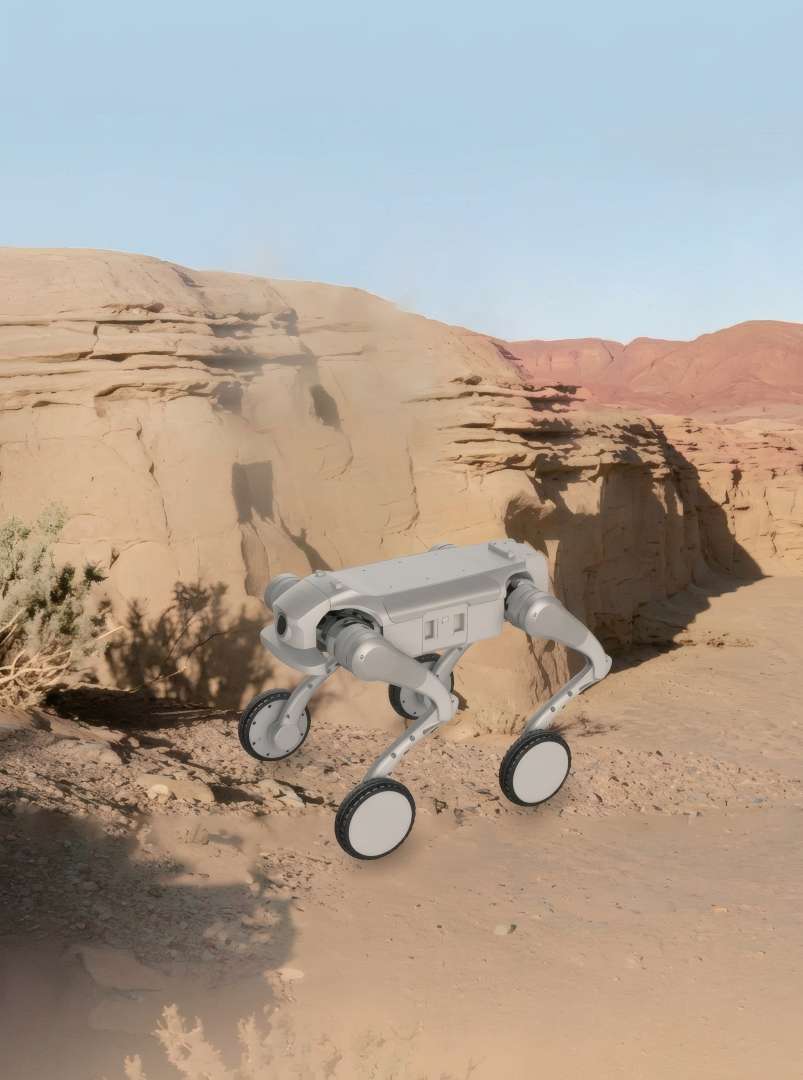
Силова основа — власна суглобова система з піковою питомою потужністю 2 кВт/кг. Питома потужність показує, скільки потужності суглоб віддає на кілограм власної маси. Система інтегрує інтелектуальне керування рухом і розрахована на значні корисні навантаження та тривалі місії. Максимальний крутний момент суглоба становить 48 Н·м. Загалом робот має 16 ступенів вільності — по 4 на кожну ногу. За загальної маси 22 кг з акумулятором AgiBot D1 Ultra-W несе корисне навантаження 5 кг.
Маневреність у вузьких просторах
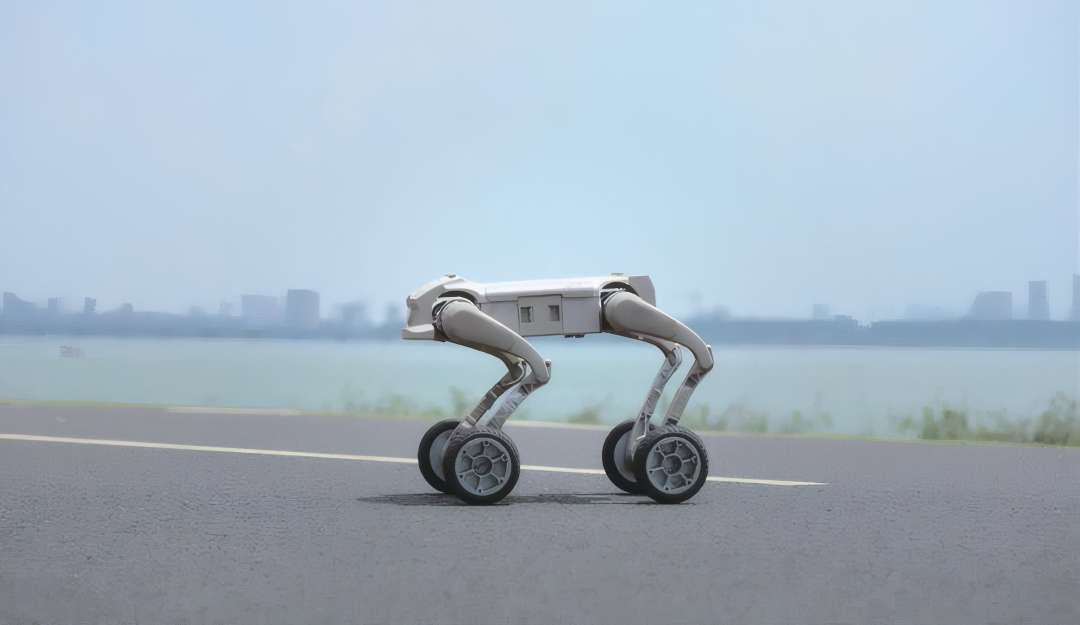
Легка конструкція та ефективна локомоція дають змогу компактному корпусу гнучко рухатися вузькими місцями й складним середовищем. У положенні стоячи габарити становлять 630 × 430 × 485 мм, у положенні лежачи — 690 × 540 × 165 мм. Корпус виготовлено з алюмінієвого сплаву та високоміцного інженерного пластику. Максимальна швидкість руху — 3,7 м/с. Стандартні рухи охоплюють регулювання тангажу (нахил корпусу вперед чи назад) і регулювання висоти. Колісну мобільність видно на знімку, де робот їде дорогою вздовж озера.
Алгоритм навчання з підкріпленням
Навчання з підкріпленням — це метод, у якому алгоритм добирає дії за результатом спроб. Модель робота навчено на десятках мільйонів точок даних. У поєднанні з технологією керування рухом це дає здатність ухвалювати рішення під час руху.
Адаптація до рельєфу
Алгоритм адаптує рух до таких рельєфів, як сходи та завали. Висота сходинок для безперервного підйому становить 16 см. Максимальний кут підйому — 30° стандартний і до 40° максимальний. Висота вертикального стрибка — 35 см, а максимальна висота подолання перешкод — 60 см.
Стійкість і орієнтація
Функції самобалансування та запобігання перекиданню забезпечують стійкість до зовнішніх впливів і надійність місій. До стандартної комплектації входить IMU (інерціальний блок, що фіксує положення та прискорення корпусу).
Живлення, захист і умови роботи
Акумуляторний модуль має номінальну ємність 4,6 А·год за напруги 43,2 В. Час автономної роботи становить 1–2 год., а запас ходу — 9 ±1 км. Заряджання з 10 % до 90 % триває близько 1 год. Зарядна станція та адаптер живлення входять до стандартної комплектації.
Оболонка має ступінь захисту IP54, тобто захищена від пилу та бризок води. Робоча температура — від 0 °C до 40 °C. Заявлені параметри ґрунтуються на лабораторних випробуваннях. Фактичні показники залежать від умов навколишнього середовища та експлуатації.
Камера та дистанційне керування
Камера знімає з роздільною здатністю 1920 × 1080 пікселів. Діагональний кут огляду (DFOV) становить 122°. Горизонтальний (HFOV) дорівнює 111°, вертикальний (VFOV) — 70°. Передавання зображення в реальному часі підтримується. Керувати роботом можна з пульта дистанційного керування з екраном.
Вторинна розробка й розширення
Стандартизовані інтерфейси розширення підтримують вторинну розробку та індивідуальне налаштування під завдання. Вони відкривають шлях до автономної навігації та сумісності з різними корисними навантаженнями.
SDK і симуляція
Підтримується вторинна розробка (SDK). Надаються пакети розробки SDK і стандартизовані інтерфейси. Також доступні моделі робота та інтерфейси симуляції. Підтримуються середовища симуляції, як-от Isaac Sim. Така підтримка відповідає потребам академічних досліджень.
Інтерфейси та зв'язок
Для підключення корисного навантаження передбачено інтерфейси функціонального розширення. Їхній склад наведено нижче.
- Ethernet: 1 порт
- USB: 2 порти
- Роз'єм живлення: 2 шт.
- SBUS: 1 інтерфейс
- UART: 1 інтерфейс
Бездротовий зв'язок реалізовано через Wi-Fi 5.0 у діапазоні 2,4 ГГц із потужністю передавача 21 dBm. Також підтримується Bluetooth 5.0. Докладно інтерфейси розширення описано в Посібнику з експлуатації інтерфейсів розширення.
Сфери застосування
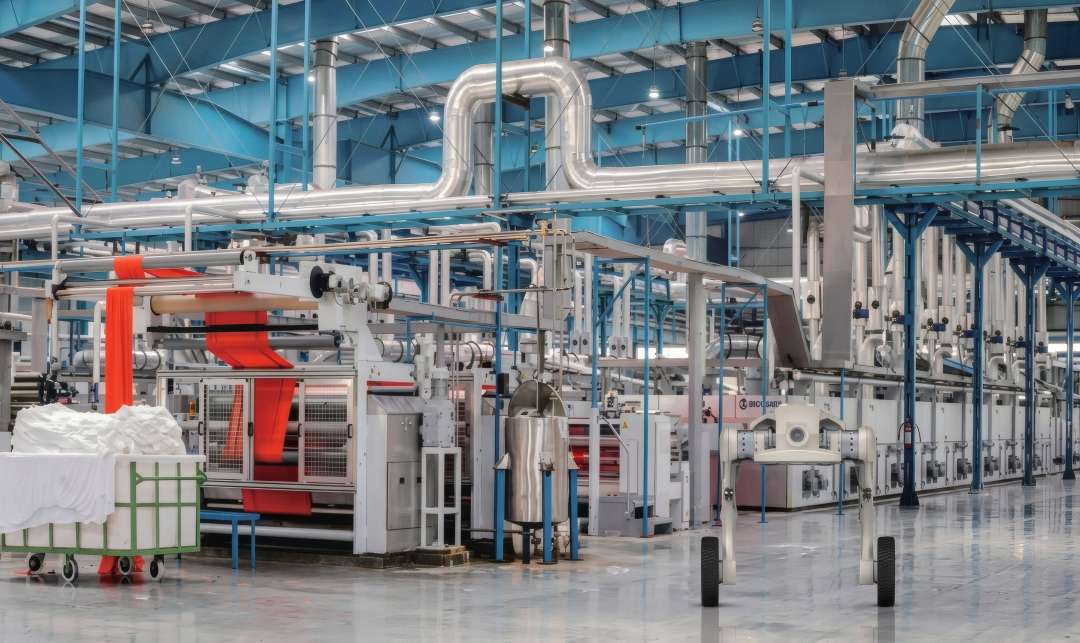
Прохідність і швидкість визначають сфери застосування AgiBot D1 Ultra-W. Приклад виробничого середовища — зал із обладнанням для обробки тканин.
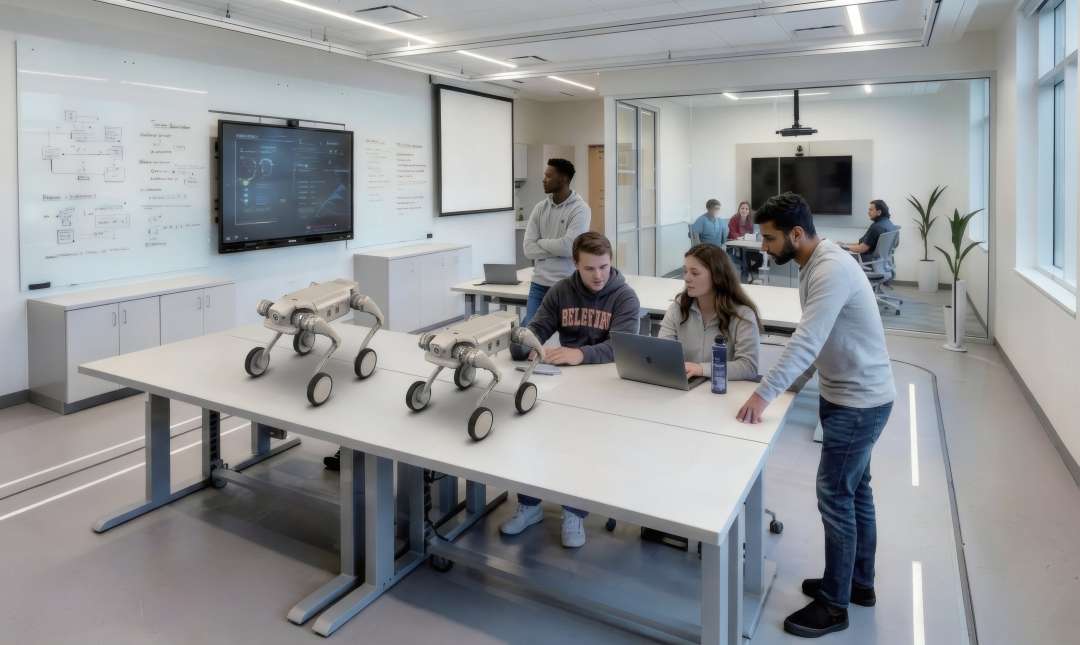
Для науково-освітніх проєктів важлива відкрита платформа для вторинної розробки. На знімку — два колісно-ногові роботи на лабораторному столі та студенти за ноутбуком.
- Охоронне патрулювання: колісно-ногова конфігурація дає змогу швидко проходити коридори та простір між обладнанням. Габарити у положенні стоячи — 630 × 430 × 485 мм, тому корпус лишається прохідним у вузьких місцях.
- Промислова інспекція: алгоритм навчання з підкріпленням утримує баланс і запобігає перекиданню на сходах та завалах. Передавання зображення в реальному часі та камера 1920 × 1080 пікселів дають змогу оглядати об'єкт дистанційно.
- Польове обстеження: платформа проходить гравій і чагарники, а кут підйому становить 30° стандартний і до 40° максимальний. Ступінь захисту IP54 і запас ходу 9 ±1 км підтримують роботу поза приміщеннями.
- Науково-освітні проєкти: пакети SDK та інтерфейси симуляції, зокрема для Isaac Sim, підтримують вторинну розробку. Це відповідає потребам академічних досліджень.
Що в коробці?
- Чотириногий робот D1 Ultra-W — 1 шт.
- Акумулятор — 1 шт.
- Адаптер живлення — 1 шт.
- Зарядна станція — 1 шт.
- Шнур живлення адаптера — 5 шт.
- Посібник з експлуатації виробу — 1 шт.
- Пульт дистанційного керування — 1 шт.
- Комплект інструментів (L-подібні шестигранні ключі 2 мм, 2,5 мм, 3 мм) — 1 шт.
- Сертифікат відповідності — 1 шт.
Технічні характеристики
Загальні відомості
| Параметр | Значення |
| IMU | Стандартно |
| Кут огляду камери (FOV) | Камера з роздільною здатністю 1920 × 1080 пікселів, із DFOV 122°, HFOV 111°, VFOV 70° |
Основна інформація
| Параметр | Значення |
| Матеріал | Алюмінієвий сплав із високоміцним інженерним пластиком |
| Габарити у положенні стоячи (Д × Ш × В) | 630 × 430 × 485 мм |
| Габарити у положенні лежачи (Д × Ш × В) | 690 × 540 × 165 мм |
| Загальна маса (з акумулятором) | 22 кг |
| Ступені вільності | Увесь робот: 16, кожна нога: 4 |
| Робоча температура | 0 °C ~ 40 °C |
| Ступінь захисту оболонки | IP54 |
| Акумуляторний модуль | Номінальна ємність: 4,6 А·год, напруга: 43,2 В |
| Тривалість заряджання | близько 1 год. (рівень заряду 10 %–90 %) |
| Час автономної роботи (час роботи) | 1–2 год. |
| Запас ходу | 9 ±1 км |
Експлуатаційні параметри
| Параметр | Значення |
| Максимальна швидкість | 3,7 м/с |
| Корисне навантаження | 5 кг |
| Висота сходинок для безперервного підйому | 16 см |
| Максимальний кут підйому | 30° стандартний, до 40° максимальний |
| Висота вертикального стрибка | 35 см |
| Максимальна висота подолання перешкод | 60 см |
Параметри суглобів
| Параметр | Значення |
| Максимальний крутний момент суглоба | 48 Н·м |
| Діапазон руху суглобів (корпус) | –28° ~ +28° |
| Діапазон руху суглобів (стегно) | –170° ~ –66° |
| Діапазон руху суглобів (гомілка) | +35° ~ +156° |
Перелік функцій
| Параметр | Значення |
| Стандартні рухи | Стояння, лежання, режим демпфування, регулювання тангажу, регулювання висоти, поворот на місці |
| Передавання зображення в реальному часі | Підтримується |
| Вторинна розробка (SDK) | Підтримується; надаються пакети розробки SDK, стандартизовані інтерфейси, моделі робота та інтерфейси симуляції, з підтримкою таких середовищ симуляції, як Isaac Sim. |
| Функції зв'язку | Підтримка Wi-Fi, діапазон Wi-Fi: 2,4 ГГц; потужність передавача Wi-Fi: 21 dBm; підтримка Bluetooth 5.0 |
| Інтерфейси функціонального розширення | Ethernet × 1, USB × 2, роз'єм живлення × 2, SBUS × 1, UART × 1 |
Аксесуари
| Параметр | Значення |
| Адаптер живлення | Стандартно |
| Зарядна станція | Стандартно |
| Пульт дистанційного керування | Пульт дистанційного керування з екраном |
Чому варто купити AgiBot D1 Ultra-W в EXPERT3D?
EXPERT3D постачає професійне 3D-обладнання з 2012 року. Наші фахівці консультують перед покупкою та допомагають із вибором конфігурації AgiBot D1 Ultra-W. Забезпечуємо доставку по всій Іспанії та країнах ЄС. Умови гарантії наведено в посібнику з гарантійного обслуговування виробу. Після покупки надаємо сервісний супровід. Запчастини й витратні матеріали можна замовити на сайті. Зверніться до нас, щоб обговорити Ваше технічне завдання.



















































