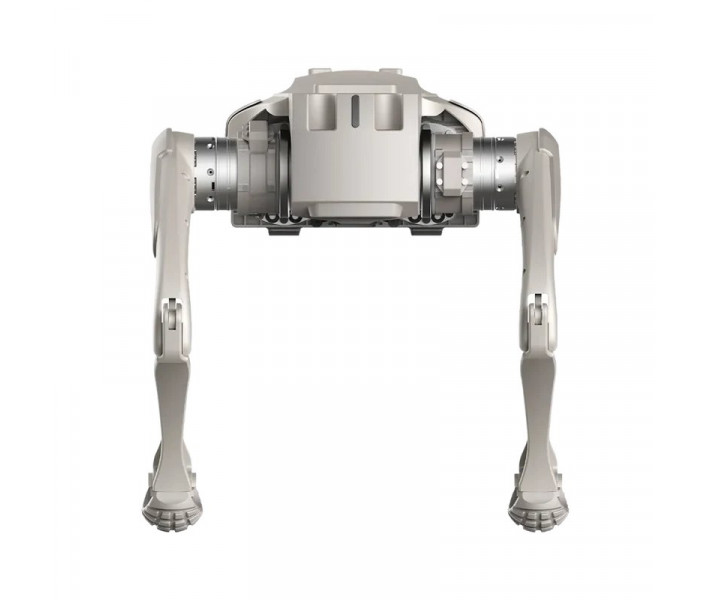


- Наявність: У наявності
- Код товару: 920372000001458676
- Вага брутто: 28.00kg

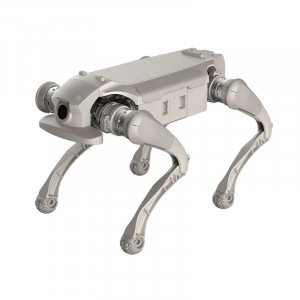
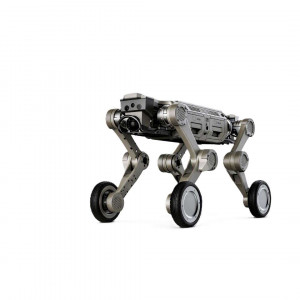
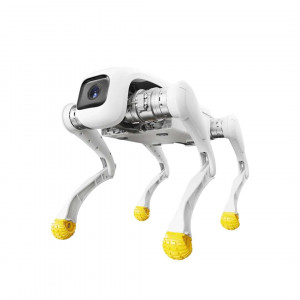
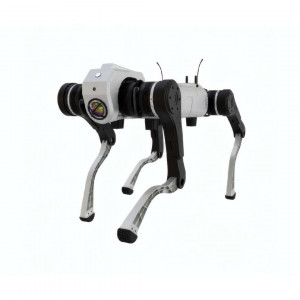
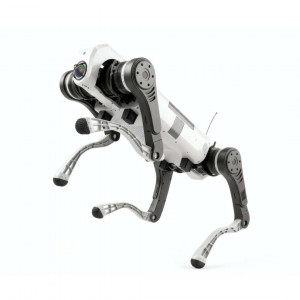
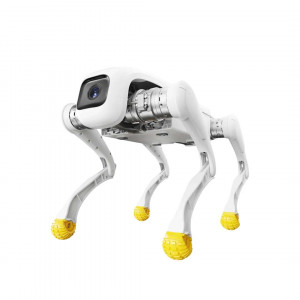
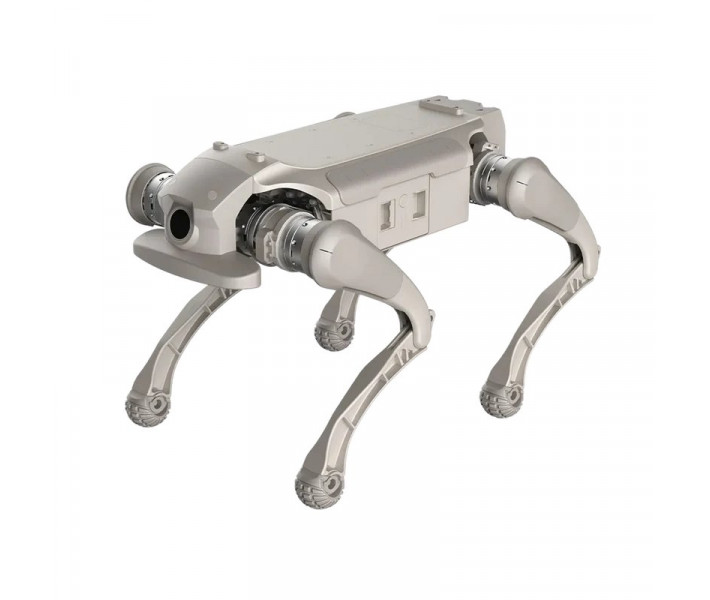
AgiBot D1 Ultra — чотириногий робот із потужними приводами для патрулювання виробничого майданчика. Маршрут обходу проходить по вологих і піщаних ділянках. Захист від пилу й води дає змогу працювати стабільно за таких умов. Вбудований алгоритм навчання з підкріпленням самостійно підлаштовує ходу під тип поверхні.
Нижче розміщено ролик про AgiBot D1 Ultra. У ньому йдеться про різні сценарії застосування.
Ключові характеристики та переваги
- Максимальна швидкість: 3,7 м/с — Така швидкість бігу скорочує час переходу між точками маршруту.
- Піковий крутний момент: 48 Н·м — Суглоби зберігають стабільну роботу під великим навантаженням і опором.
- Ступінь захисту: IP54 — Захист від пилу й води дозволяє проходити вологі та піщані ділянки маршруту.
- Корисне навантаження: 5 кг — Стандартизовані інтерфейси AgiBot D1 Ultra дозволяють встановити сенсори чи обладнання такої маси.
- Адаптація до рельєфу: вбудований алгоритм RL самостійно підлаштовує ходу під тип поверхні та утримує баланс на складному рельєфі.
- Запуск без калібрування: контролери з подвійним енкодером усувають калібрування нульового положення, тож робот готовий одразу після ввімкнення.
- Відкрита екосистема: відкритий SDK і стандартизовані інтерфейси підтримують інтеграцію власного обладнання та масштабування системи.
AgiBot D1 Ultra: компактна платформа для промислових завдань
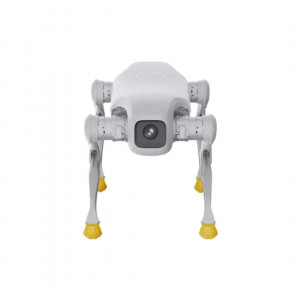
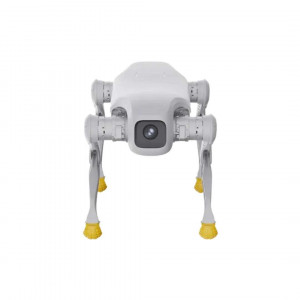
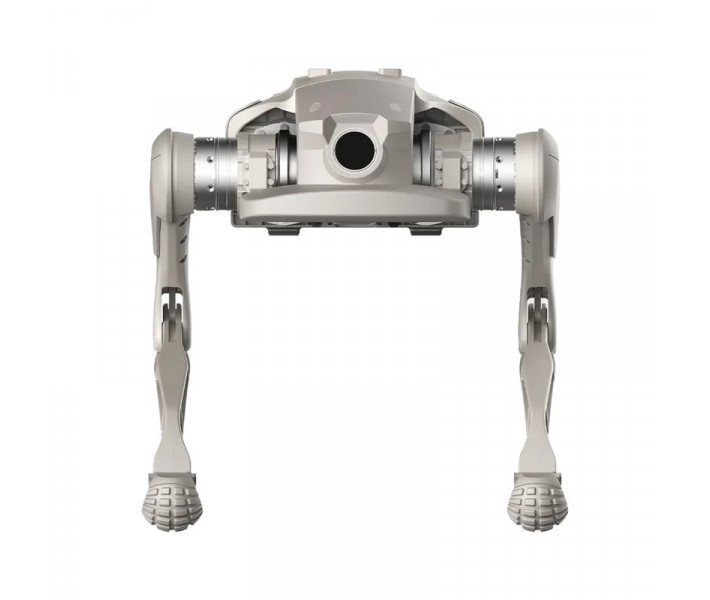
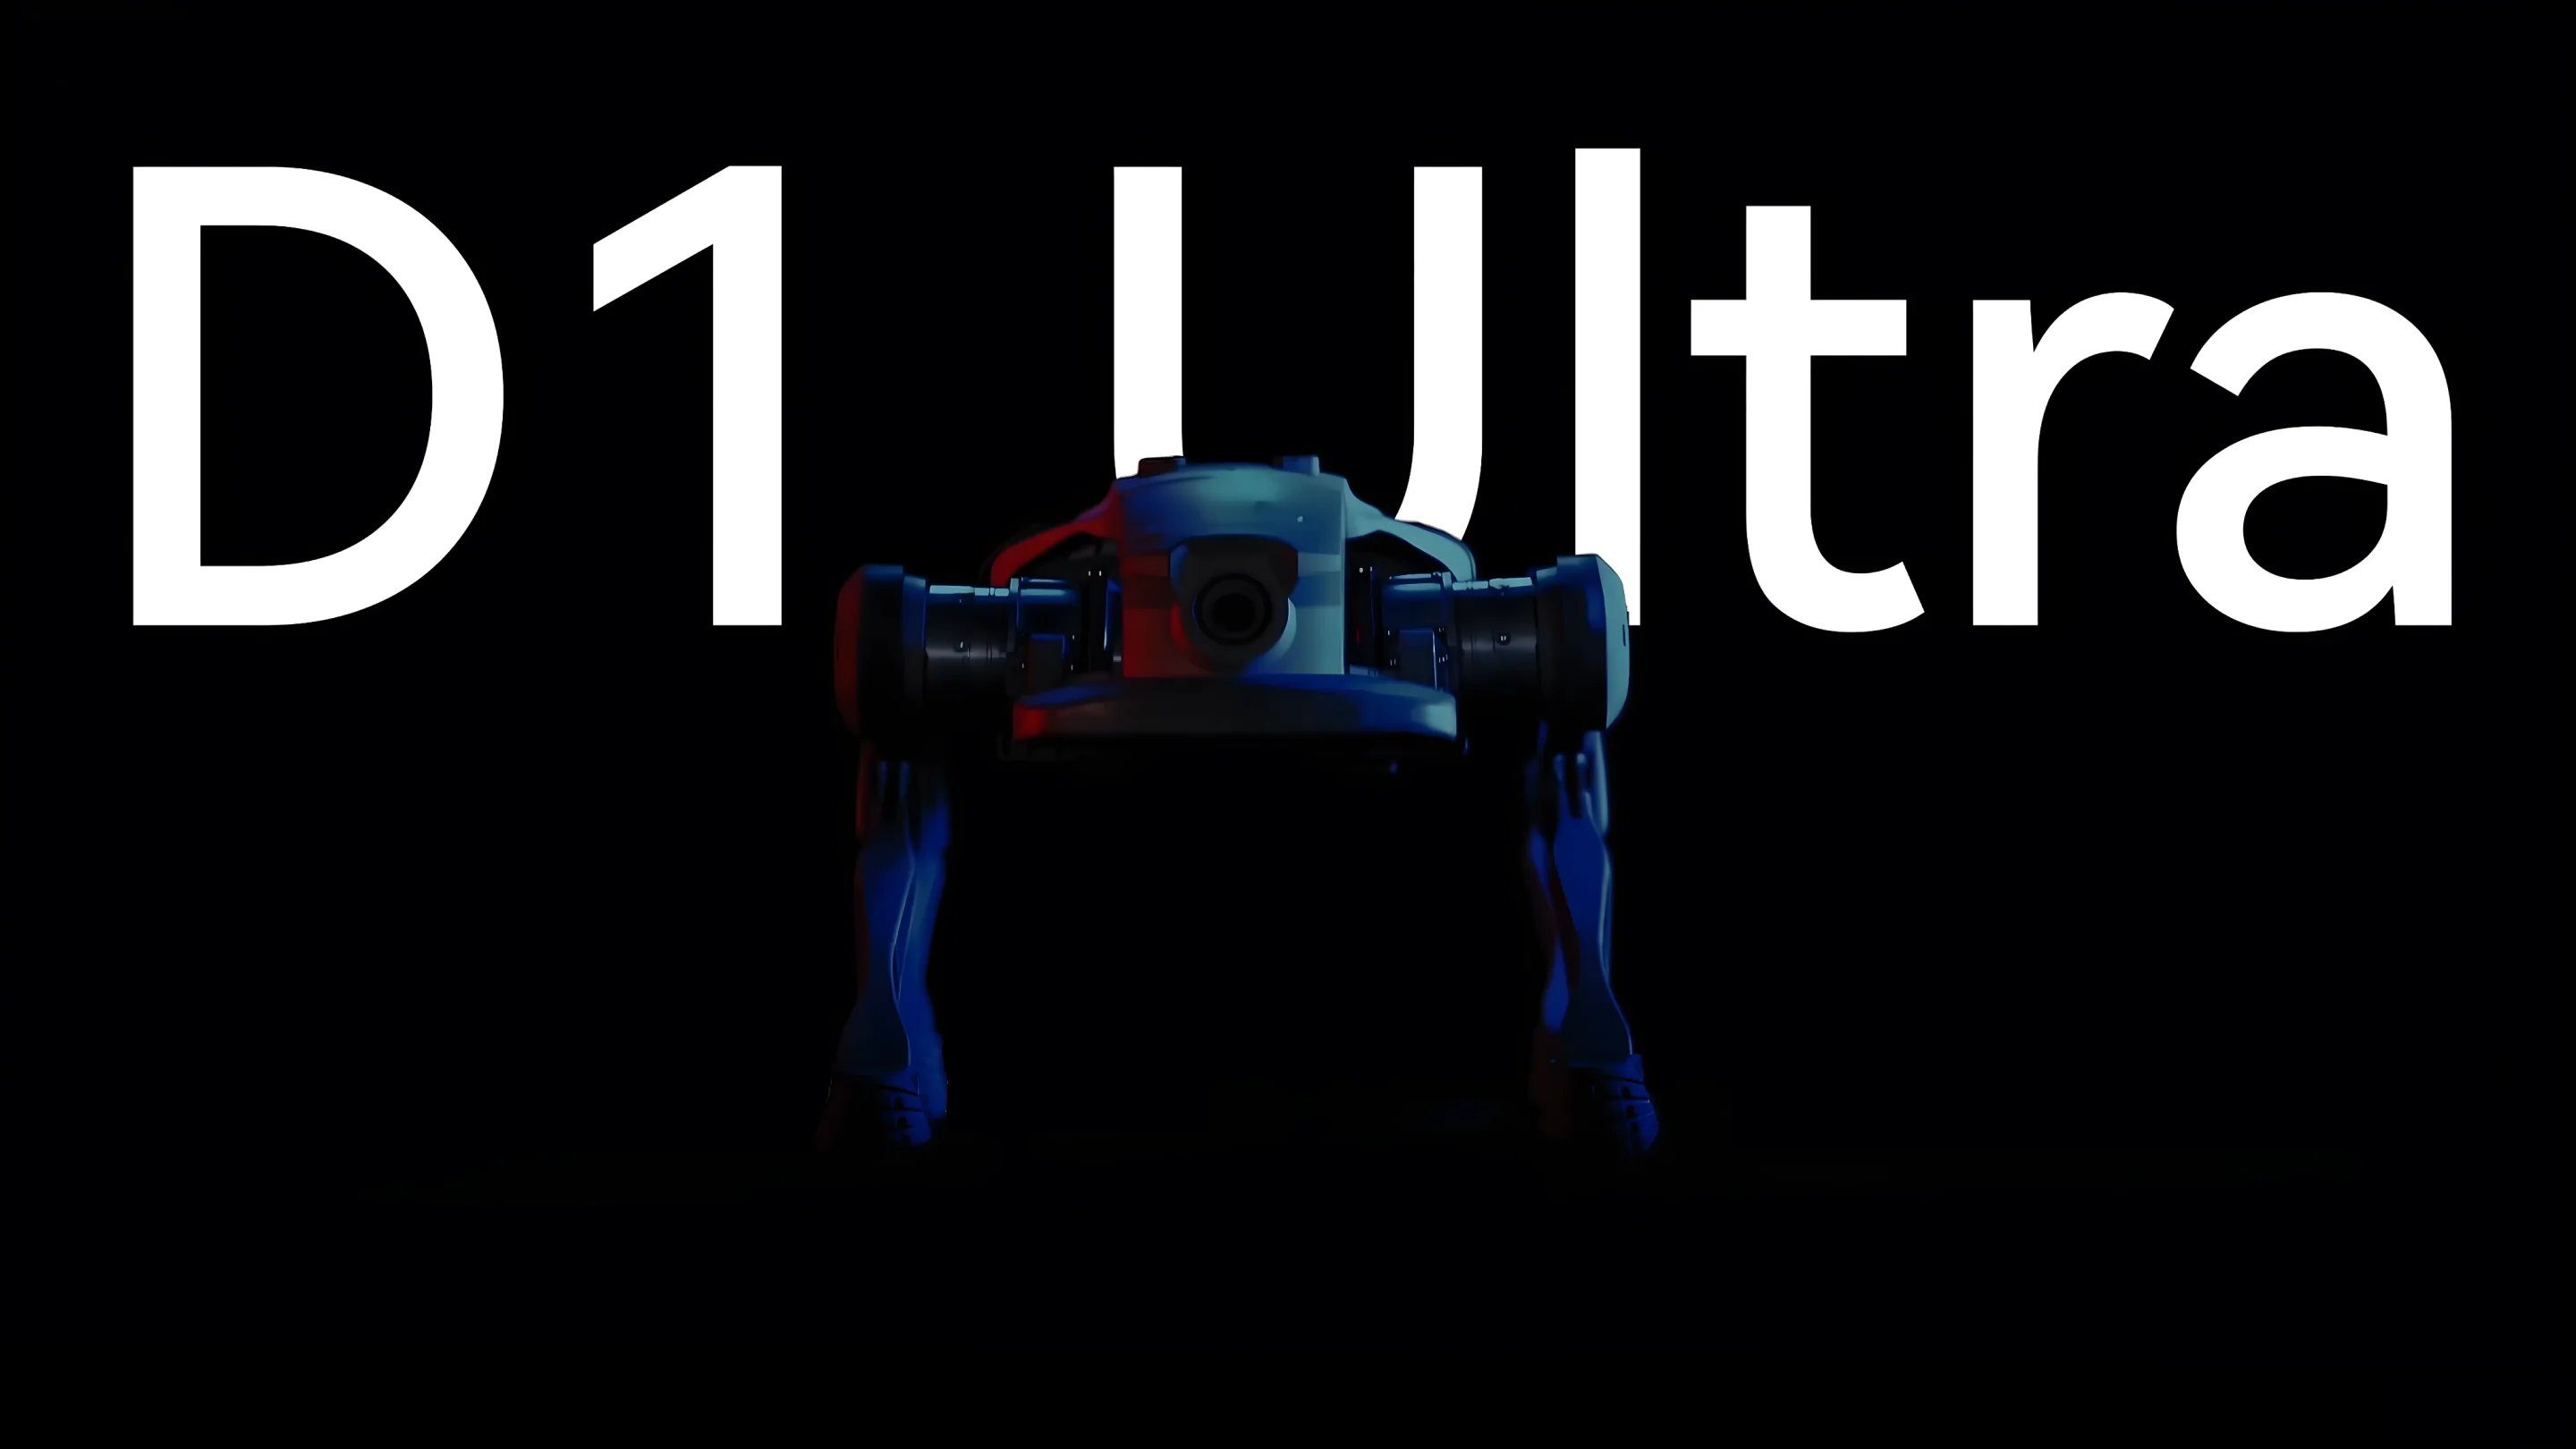
Цей чотириногий робот створений для спеціалізованих промислових завдань. Такі завдання вимагають надійності та гнучкого розгортання. У навчанні з підкріпленням (RL) керування рухом вдосконалюється за результатами власних дій. Тому робот підлаштовується під різні поверхні й досягає всюдихідного пересування. Інтегрований передній сенсор видно на зображенні спереду.
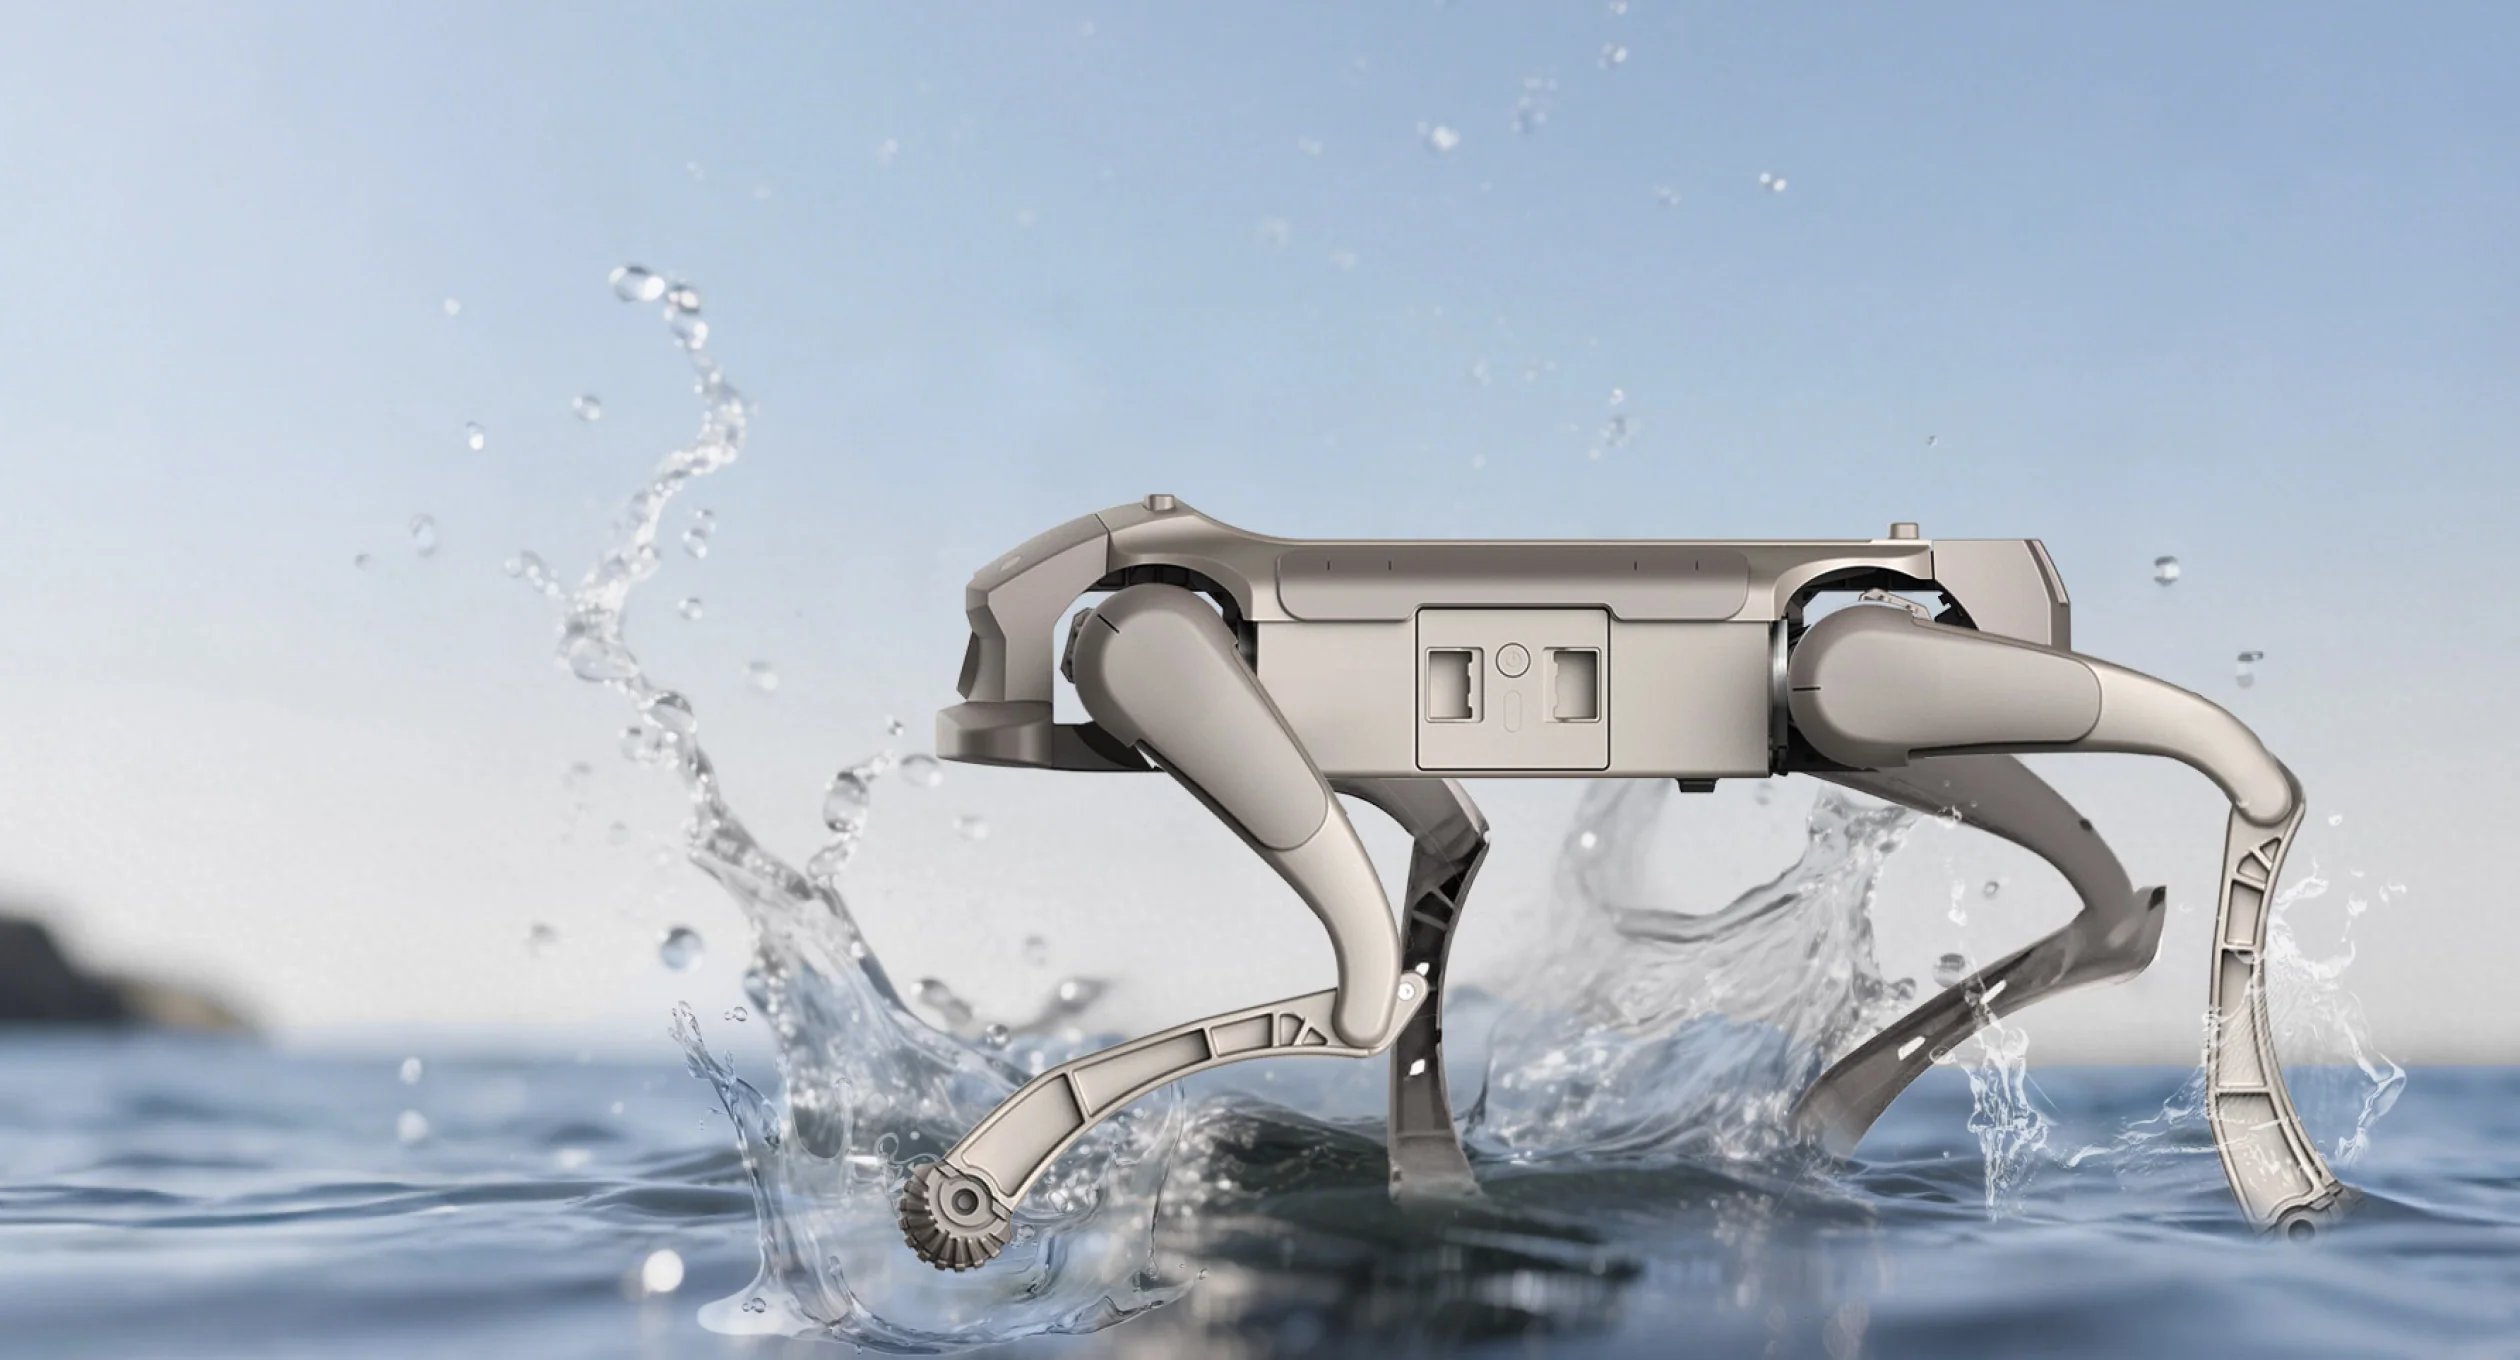
Захищена конструкція для складних умов
Корпус розрахований на тривалу експлуатацію в жорстких умовах. Вали з алюмінієвого сплаву виготовлено вакуумним пресуванням. Ключові компоненти мають антикорозійну обробку та герметизацію. Підвищений захист від пилу й води забезпечує стабільну роботу під бризками та на вологих ділянках. Так само робот працює на брудних і піщаних поверхнях. Діапазон робочих температур — 0 °C ~ 40 °C. На зображенні робот проходить через воду.
Всюдихідна мобільність і маневреність
Інтелектуальне керування ходою на основі RL динамічно підлаштовує рух під складний рельєф. Самобалансування та запобігання перекиданню утримують корпус стійким. Компенсація зовнішніх збурень зберігає баланс у русі. Основні показники рухливості наведено нижче.
- Швидкість: максимальна швидкість бігу — 3,7 м/с.
- Схили: стандартний кут підйому — 30°, максимальний — до 40°.
- Сходи: неперервне подолання сходинок заввишки до 16 см.
- Стрибки: висота вертикального стрибка — 35 см.
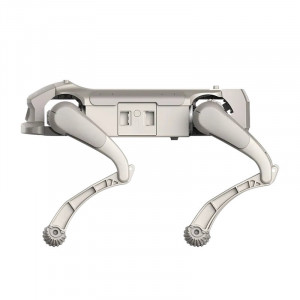
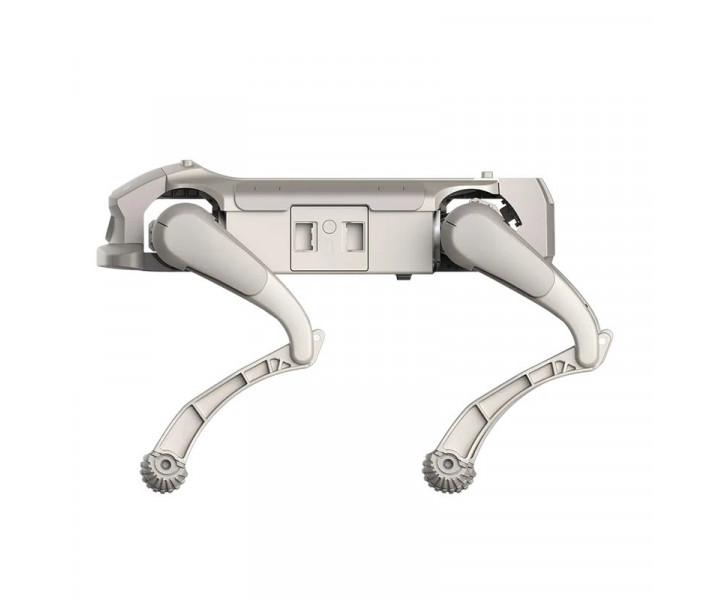
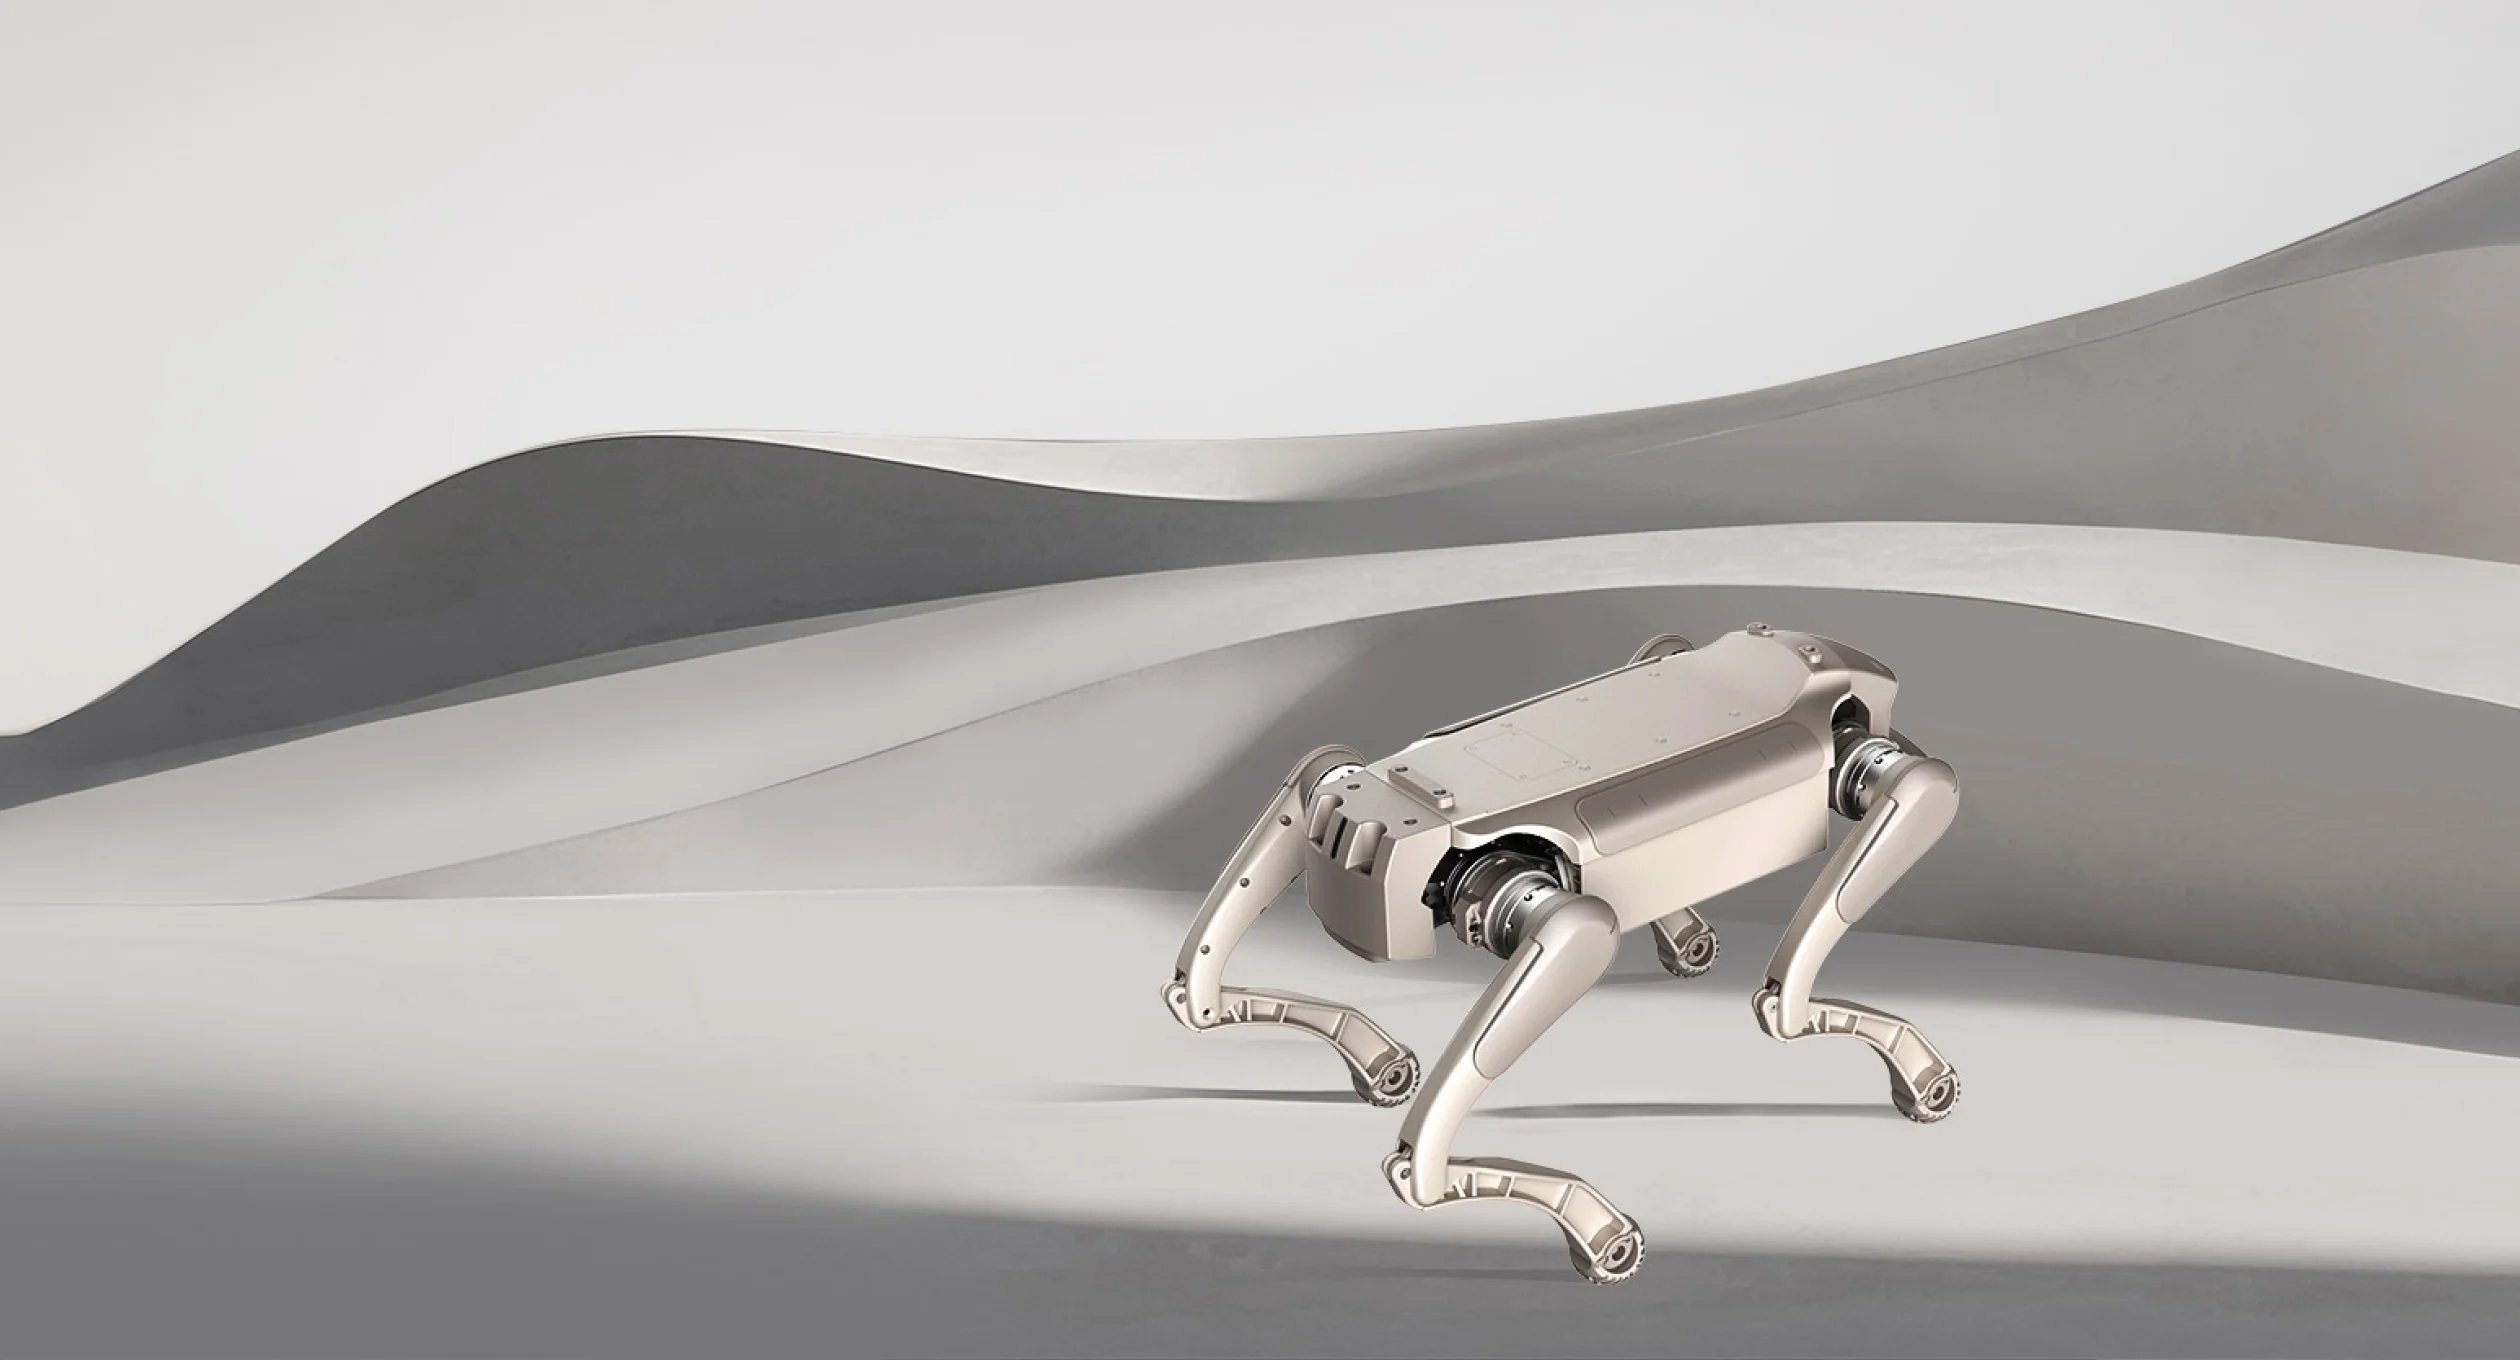
Робот має 12 ступенів вільності (незалежних осей руху) — по 3 на кожну кінцівку. На зображенні він стоїть на вигнутій архітектурній поверхні, тож шарнірна структура ніг добре видна.
Потужні приводи та запуск без калібрування
Піковий крутний момент суглобів сягає 48 Н·м. Крутний момент — це зусилля обертання суглоба, тому вищий показник дозволяє утримувати більший опір і навантаження.
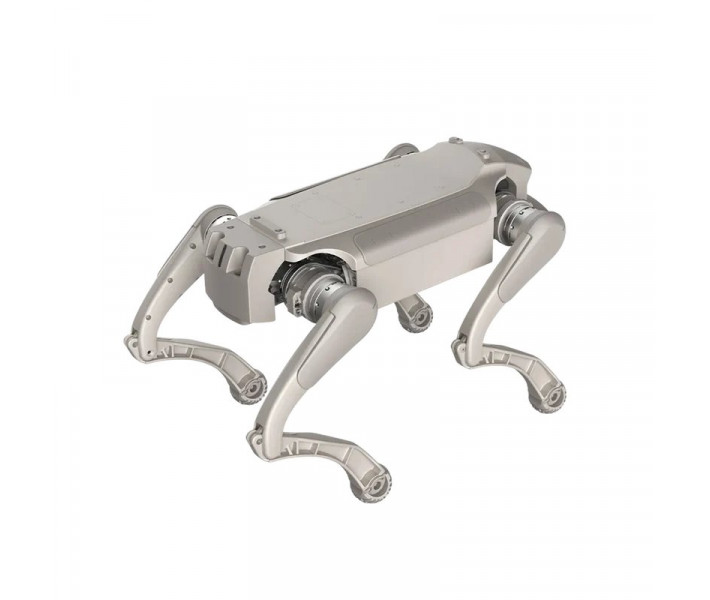
Моторні модулі розраховані на інтенсивну експлуатацію. Вони мають довгий ресурс навіть у сценаріях із ударними навантаженнями. Контролери з подвійним енкодером усувають калібрування нульового положення. Тому робот готовий до роботи одразу після ввімкнення. Суглоби ніг, до яких належать ці характеристики, видно на зображенні.
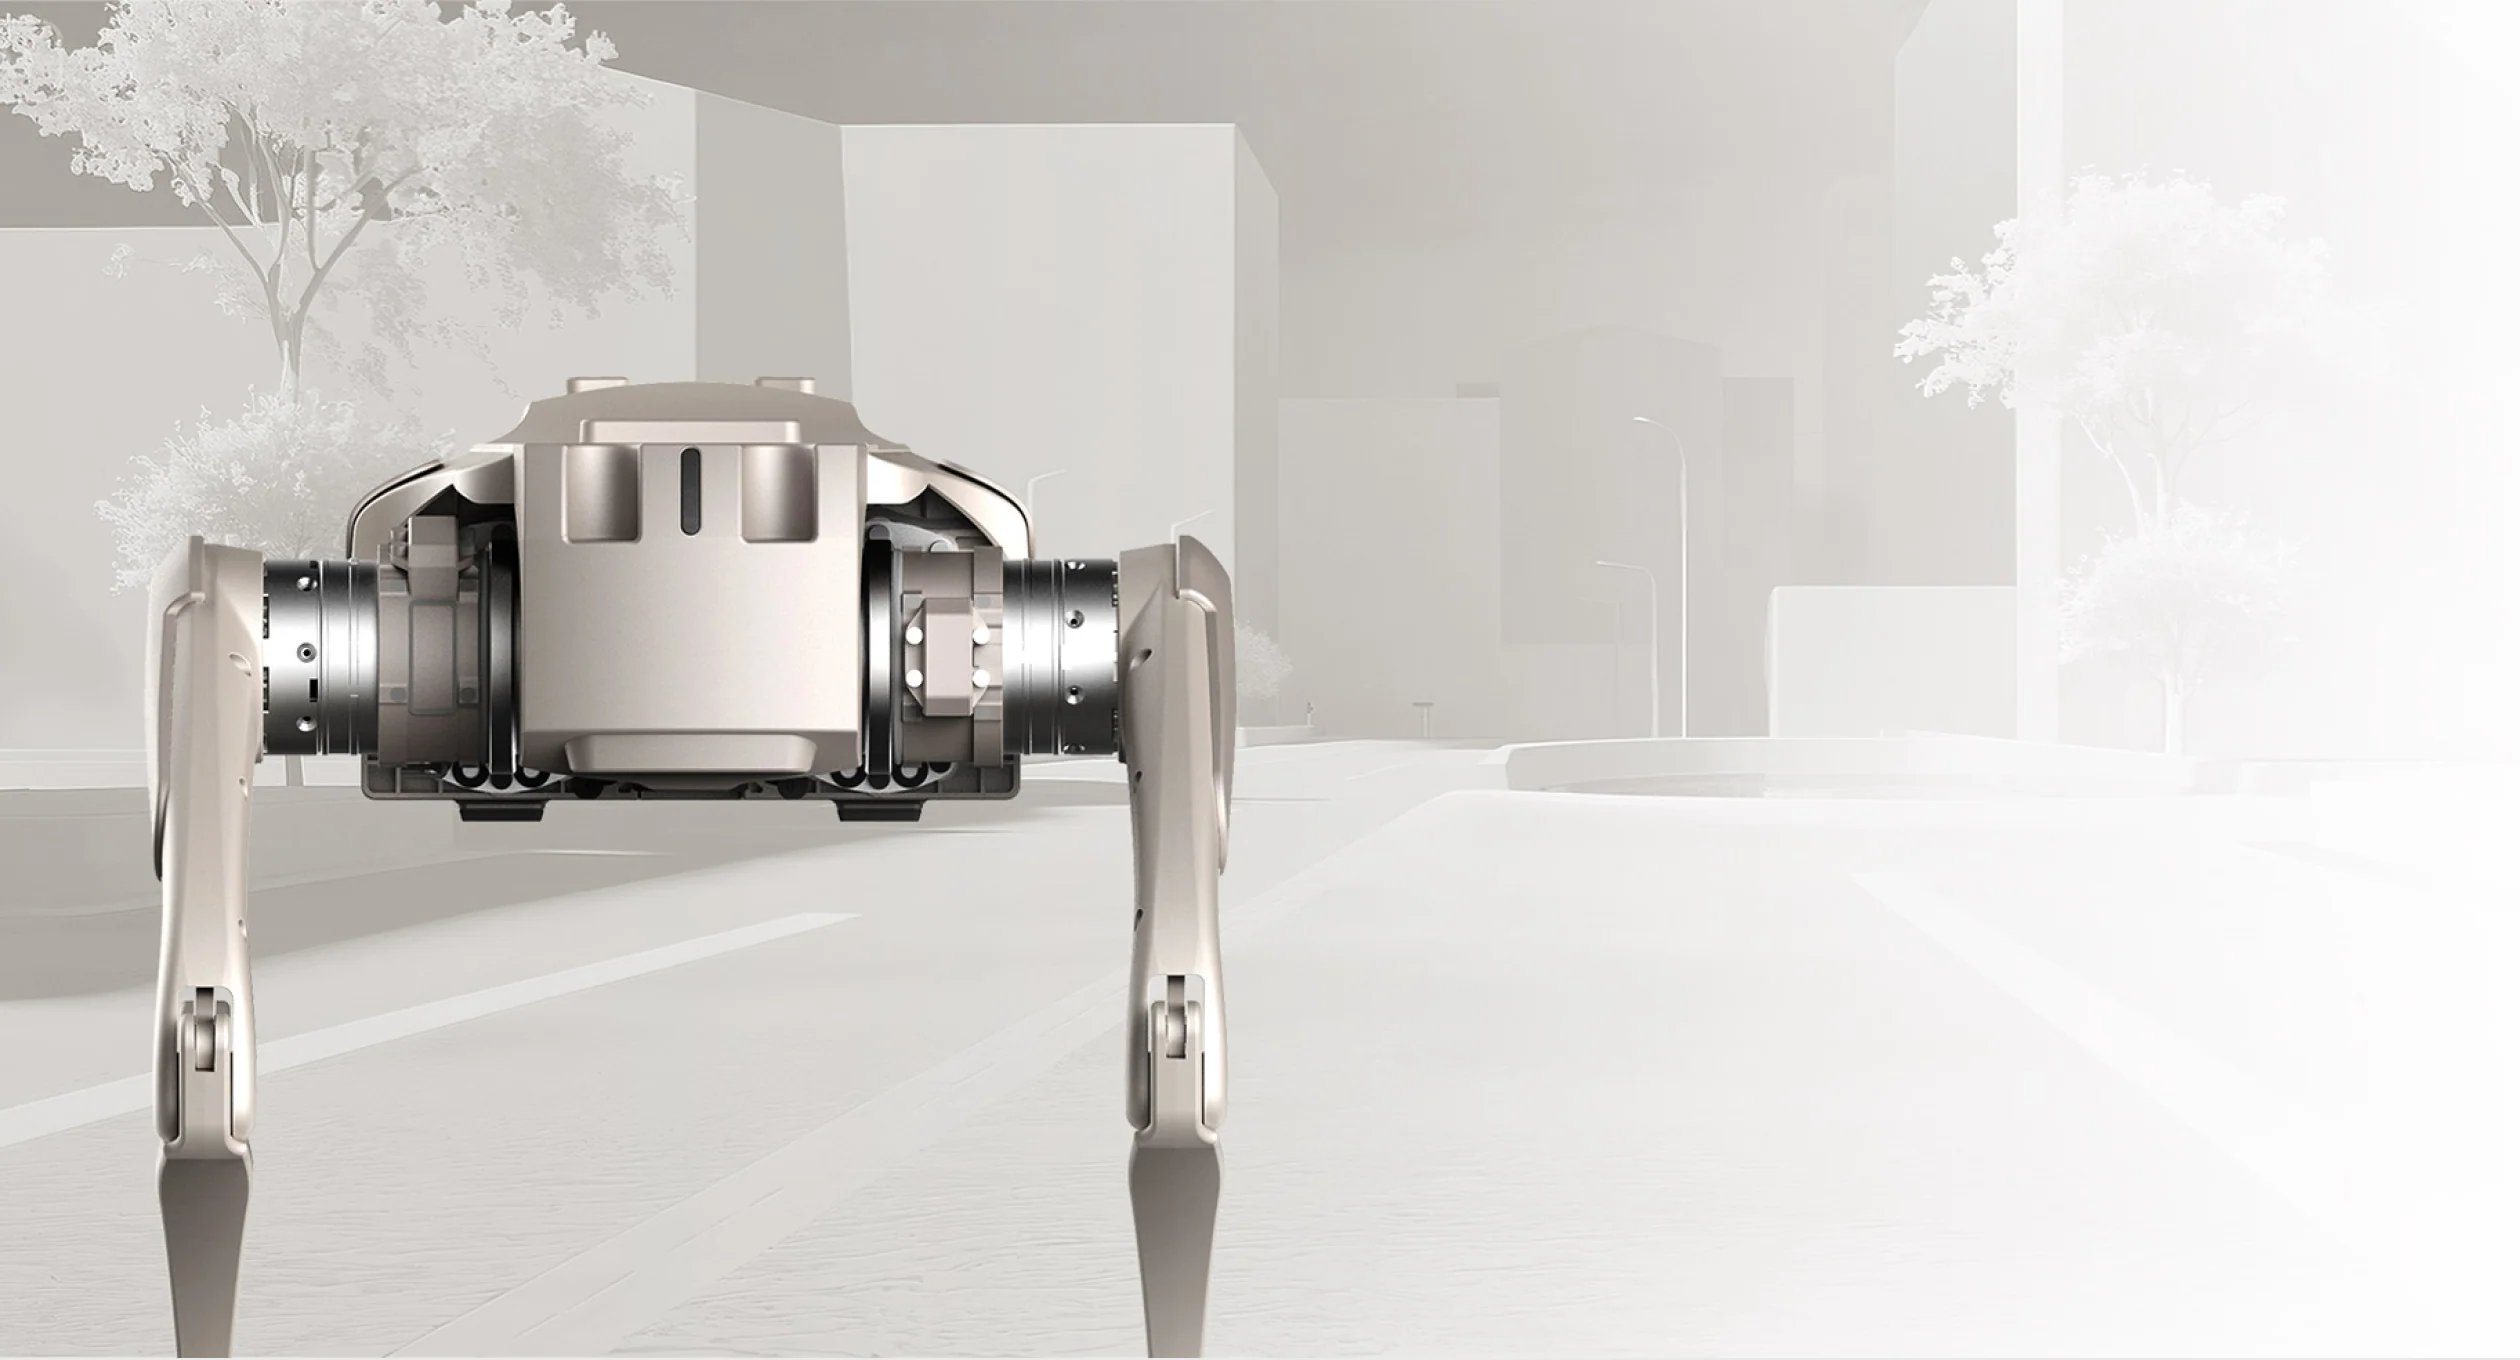
Відкрита екосистема та інтеграція навантажень
Відкритий SDK (комплект розробки ПЗ) призначений для вторинної розробки. Він також підтримує інтеграцію власного обладнання та масштабування на рівні системи. Надаються пакети SDK і стандартизовані інтерфейси. Також доступні моделі робота та інтерфейси симуляції.
Підтримка URDF-моделювання (формату опису моделі робота) дає змогу тестувати рішення за схемою Sim-to-Real. Ця схема передбачає перенесення відпрацьованих у симуляції рішень на фізичний робот. Для цього доступні Isaac Sim і MuJoCo.
Через стандартизовані інтерфейси монтується різне корисне навантаження. Приклад на зображенні — шарнірний роботизований маніпулятор, встановлений зверху на корпусі.
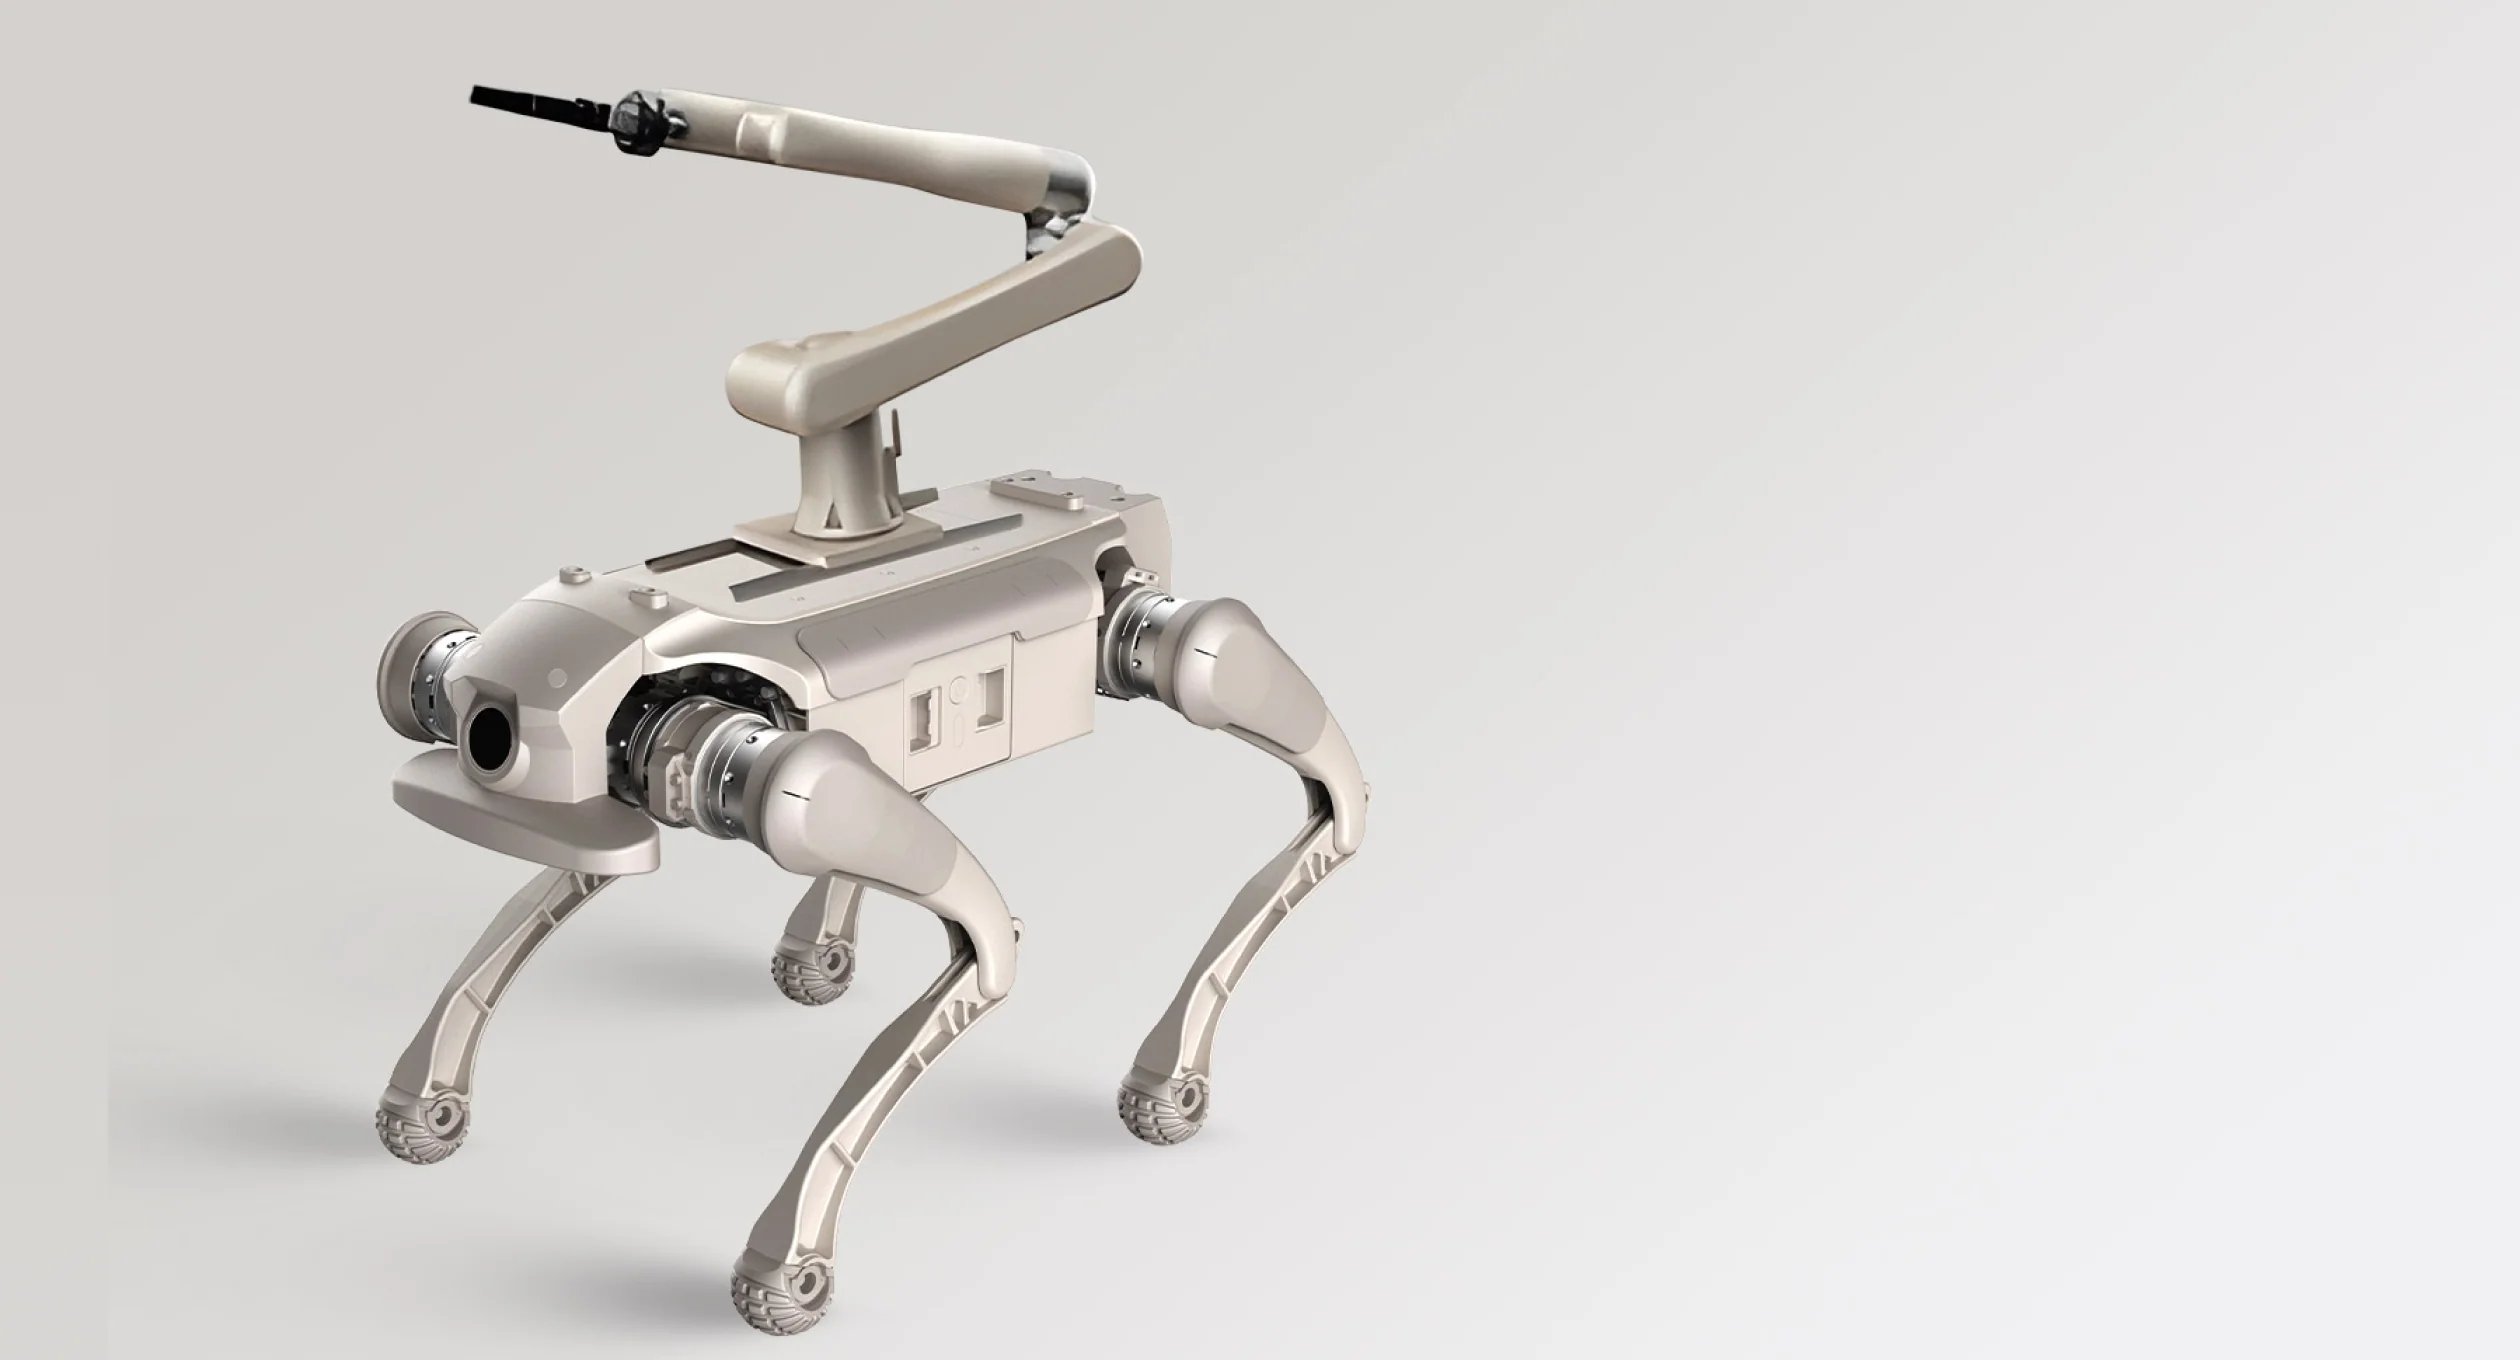
Камера, керування та зв'язок
Камера та сенсори
IMU (інерціальний вимірювальний блок) входить до стандартної комплектації. Камера знімає з роздільною здатністю 1920 × 1080 пікселів. Діагональний кут огляду — 122°. Горизонтальний кут — 111°, вертикальний — 70°. Передавання зображення в реальному часі та відстеження цілі підтримуються.
Керування та зв'язок
Пульт дистанційного керування має екран. Зв'язок забезпечують WiFi та Bluetooth 5.0. Стандартні дії охоплюють положення стоячи й лежачи. Доступні також режим демпфування та регулювання висоти й кута тангажу. Додатково реалізовано стрибки вперед і вгору. Є також стійка на двох кінцівках і сальто назад.
Автономність і заряджання
Час автономної роботи становить 1–2 години, а дальність ходу — 6±1 км. Заряджання з 10 % до 90 % триває близько 1 години. Акумуляторний модуль має напругу 43,2 В. За цими даними можна планувати цикли роботи й заряджання під конкретний маршрут.
Конструкція та розташування вузлів
Схема нижче підписує ключові конструктивні частини та суглоби. Камеру також позначено, а елементи розподілено між лівим і правим боком корпусу.
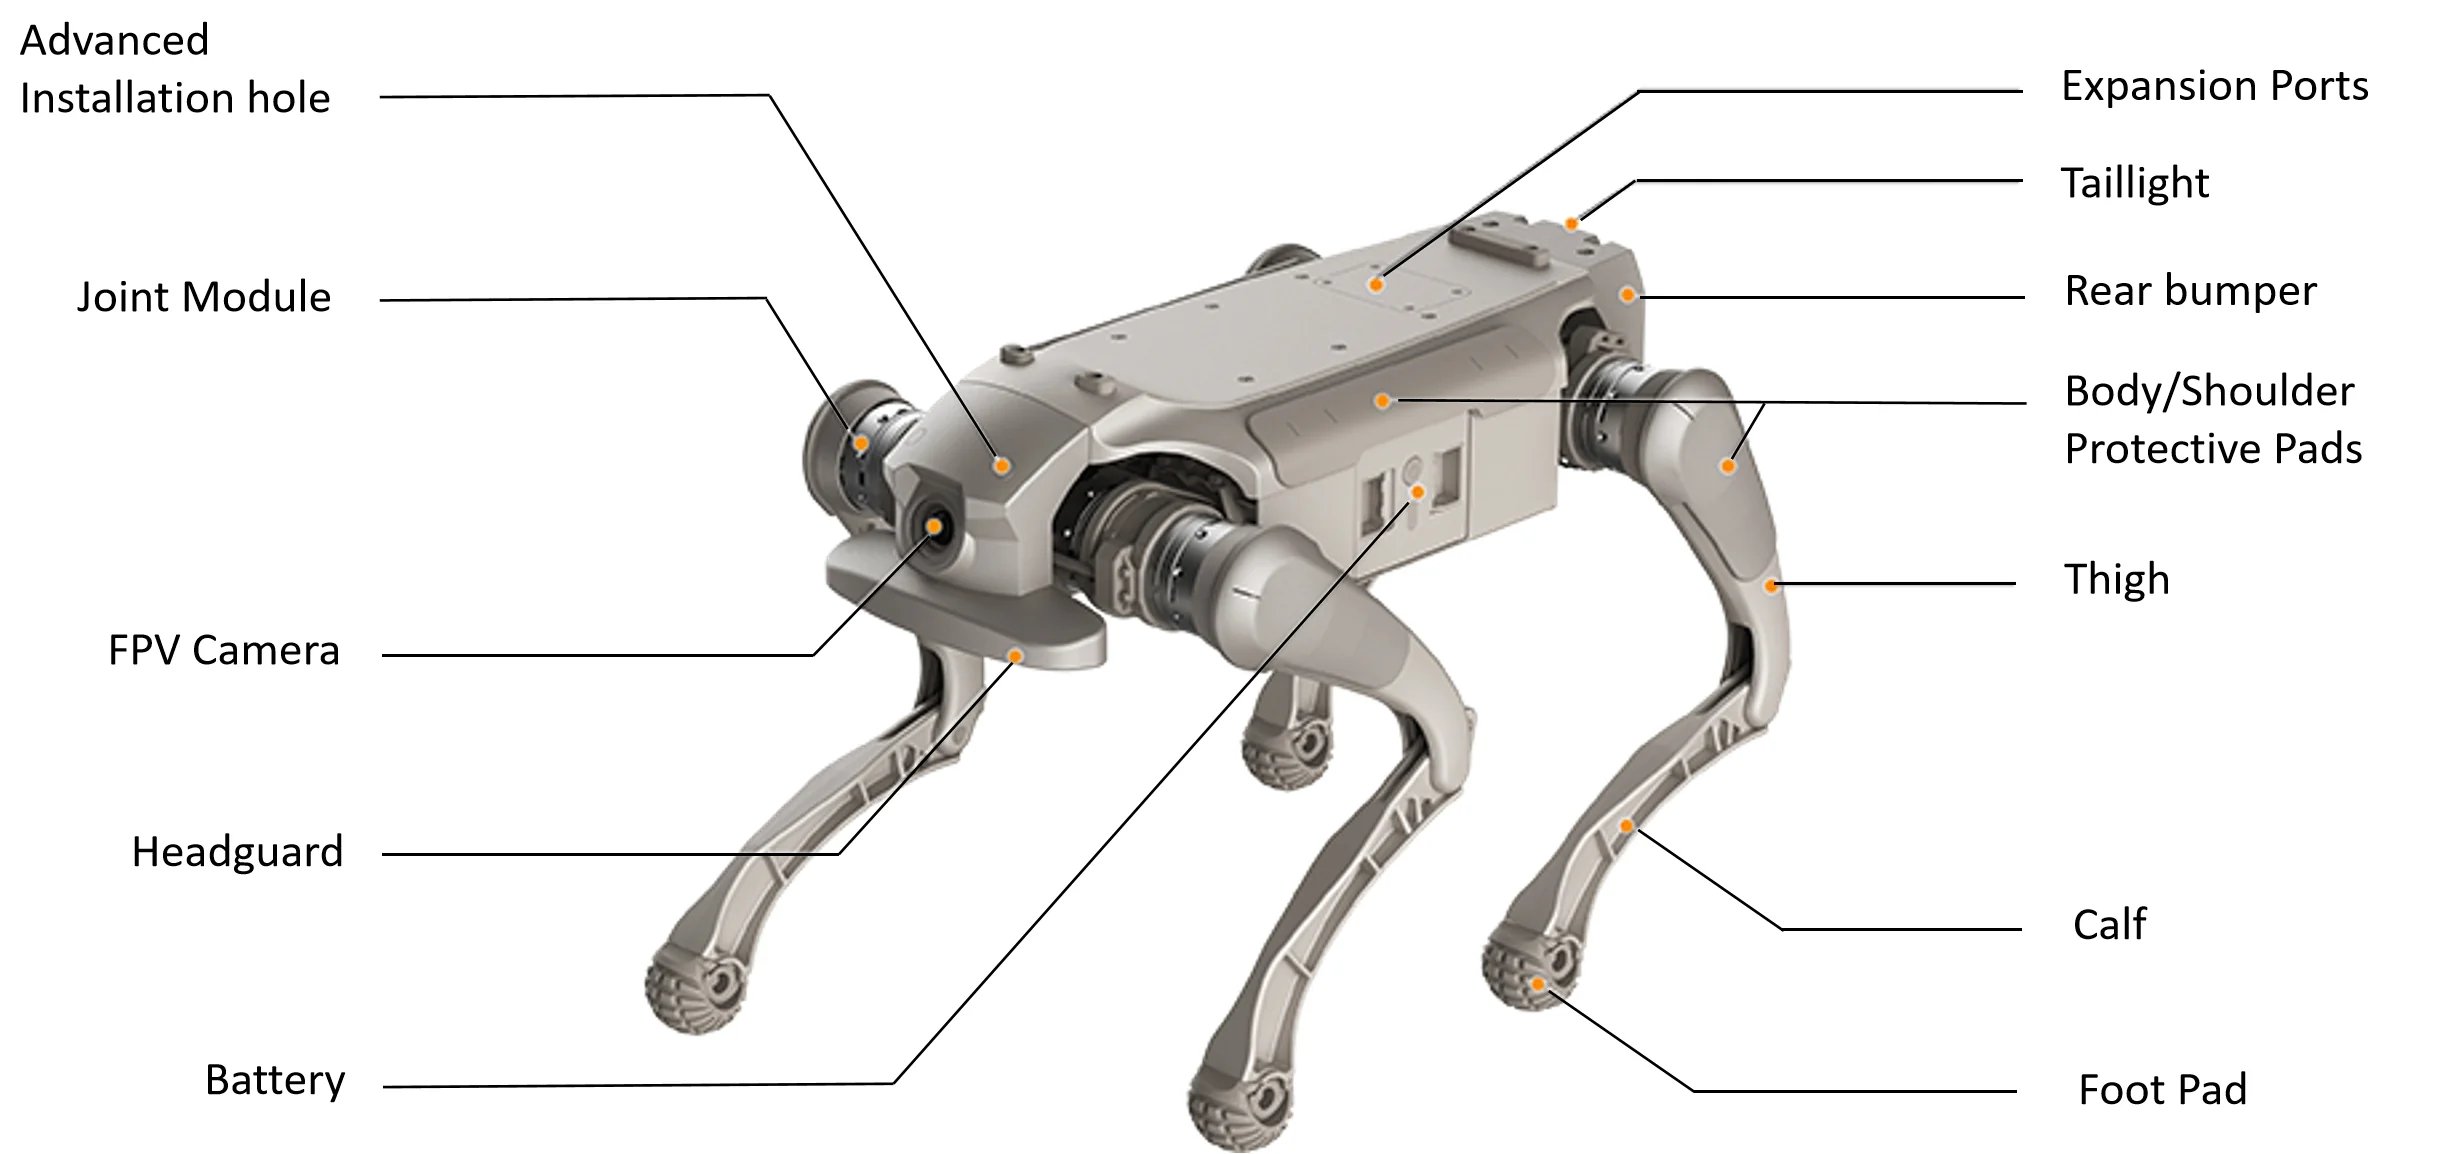
Лівий бік
- Розширений монтажний отвір: місце монтажу на лівому боці корпусу.
- Модуль суглоба: вузол ноги; на кожну кінцівку припадає 3 ступені вільності.
- FPV-камера: параметри огляду наведено в таблиці характеристик.
- Захист голови: захисний елемент у зоні голови робота.
- Акумулятор: модуль живлення напругою 43,2 В.
Правий бік
- Порти розширення: розташовані на правому боці корпусу.
- Задній ліхтар: світловий елемент у задній частині корпусу.
- Задній бампер: елемент захисту корпусу ззаду.
- Захисні накладки корпусу та плечей: захисні елементи зон корпусу й плечей.
- Стегно: діапазон руху суглоба становить −170° ~ −66°.
- Гомілка: діапазон руху суглоба становить +35° ~ +156°.
- Накладка стопи: у комплекті — 4 шт.
Сфери застосування
Для наукових досліджень та освіти AgiBot D1 Ultra пропонує відкритий SDK. На зображенні — диспетчерська, де 3D-модель робота відображається на великому центральному екрані.
Охоронне патрулювання — ще один заявлений напрям. Його ілюструє промисловий цех із верстатами з ЧПК і пультом керування оператора.
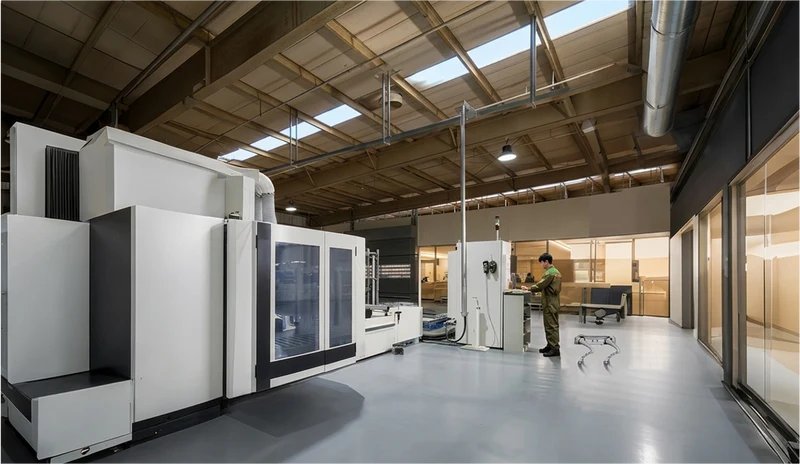
- Охоронне патрулювання: захист IP54 дозволяє проходити вологі та піщані ділянки маршруту; камера передає зображення в реальному часі, а відстеження цілі підтримується платформою.
- Наукові дослідження: SDK підтримує вторинну розробку та інтеграцію власного обладнання. Симуляція в Isaac Sim і MuJoCo дозволяє перевіряти алгоритми до запуску на роботі.
- Освіта: відкритий SDK і URDF-моделювання дозволяють вивчати керування чотириногим роботом спершу в симуляції, а потім на реальній платформі.
- Інтерактивні розваги: стрибки та сальто назад входять до стандартних дій, а пульт із екраном входить до комплекту.
- Спеціалізовані промислові завдання: стандартизовані інтерфейси та порти розширення дозволяють встановити обладнання масою до 5 кг, а герметизація ключових вузлів підтримує роботу в жорстких умовах.
Сумісні аксесуари та кріплення
- Сенсори: LiDAR і камери глибини сумісні з AgiBot D1 Ultra.
- Модулі 5G: підтримуються платформою.
- Порти розширення: п'ять типів інтерфейсів, зокрема Ethernet і USB; повний перелік наведено в таблиці характеристик.
- Корисне навантаження: до 5 кг через стандартизовані інтерфейси.
Що в коробці?
- Чотириногий робот AgiBot D1 Ultra — 1 шт.
- Акумулятор — 1 шт.
- Зарядний пристрій для акумулятора — 1 шт.
- Адаптер — 1 шт.
- Шнур живлення адаптера — 1 шт.
- Пульт дистанційного керування — 1 шт.
- Посібник користувача — 1 шт.
- Транспортувальна коробка — 1 шт.
- Накладка стопи — 4 шт.
- Набір інструментів — 1 шт.
Технічні характеристики
Конструкція та габарити
| Параметр | Значення |
| Матеріал | Алюмінієвий сплав із високоміцним інженерним пластиком |
| Розміри у положенні стоячи (Д × Ш × В) | 630 × 360 × 420 мм |
| Розміри у положенні лежачи (Д × Ш × В) | 670 × 435 × 145 мм |
| Загальна вага (з акумулятором) | 16 кг |
| Робоча температура | 0 °C ~ 40 °C |
| Ступінь захисту | IP54 |
Рух і механіка
| Параметр | Значення |
| Ступені вільності (весь робот) | 12 |
| Ступені вільності (кожна кінцівка) | 3 |
| Максимальна швидкість | 3,7 м/с |
| Корисне навантаження | 5 кг |
| Висота неперервного подолання сходинок | 16 см |
| Максимальний кут підйому | 30° стандартно, до 40° максимум |
| Висота вертикального стрибка | 35 см |
| Максимальний крутний момент суглоба | 48 Н·м |
| Діапазон руху суглобів (корпус) | −28° ~ +28° |
| Діапазон руху суглобів (стегно) | −170° ~ −66° |
| Діапазон руху суглобів (гомілка) | +35° ~ +156° |
| Стандартні дії | Положення стоячи, положення лежачи, режим демпфування, регулювання кута тангажу, регулювання висоти, поворот по горизонталі; стрибок уперед, стрибок угору, стійка на двох кінцівках, сальто назад, привітання тощо |
Живлення та автономність
| Параметр | Значення |
| Номінальна ємність акумуляторного модуля | 4,6 А·год |
| Напруга акумуляторного модуля | 43,2 В |
| Тривалість заряджання | близько 1 години (рівень заряду: 10 %–90 %) |
| Час автономної роботи (час роботи) | 1–2 години |
| Дальність ходу | 6±1 км |
| Номінальна ємність акумулятора | 5 А·год |
| Паспортна ємність акумулятора | 4,6 А·год |
| Напруга акумулятора | 43,2 В |
| Адаптер живлення | Стандартно |
| Зарядна док-станція | Стандартно |
Камера та сенсори
| Параметр | Значення |
| IMU | Стандартно |
| Роздільна здатність камери | 1920 × 1080 пікселів |
| Кут огляду камери DFOV | 122° |
| Кут огляду камери HFOV | 111° |
| Кут огляду камери VFOV | 70° |
| Передавання зображення в реальному часі | Підтримується |
| Відстеження цілі | Підтримується |
Зв'язок і ПЗ
| Параметр | Значення |
| Можливості вторинної розробки (SDK) | Підтримується; надаються пакети розробки SDK, стандартизовані інтерфейси, моделі робота та інтерфейси симуляції, із підтримкою таких середовищ моделювання, як Isaac Sim. |
| Можливості зв'язку | Підтримка WiFi та Bluetooth 5.0 |
| Порти розширення функціональності | Ethernet × 1, USB × 2, порт живлення × 2, SBUS × 1, UART × 1 |
| Пульт дистанційного керування | Пульт дистанційного керування з екраном |
Чому варто купити AgiBot D1 Ultra в EXPERT3D?
EXPERT3D постачає професійне 3D-обладнання з 2012 року. Фахівці консультують перед покупкою та допомагають із конфігурацією. Для AgiBot D1 Ultra ми допомагаємо підібрати комплектацію під Ваш сценарій. Забезпечуємо доставку по всій Іспанії та країнах ЄС. Після покупки надаємо сервісний супровід. Запчастини та витратні матеріали можна замовити на сайті, щоб техніка не простоювала. Зверніться до EXPERT3D, щоб обговорити завдання та отримати комерційну пропозицію.