


- Наявність: У наявності
- Код товару: 920372000001458151
- Вага брутто: 98.00

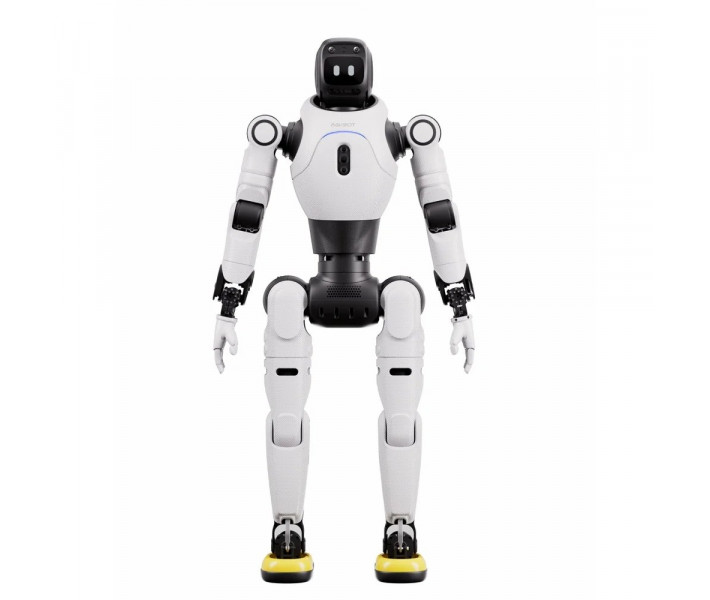
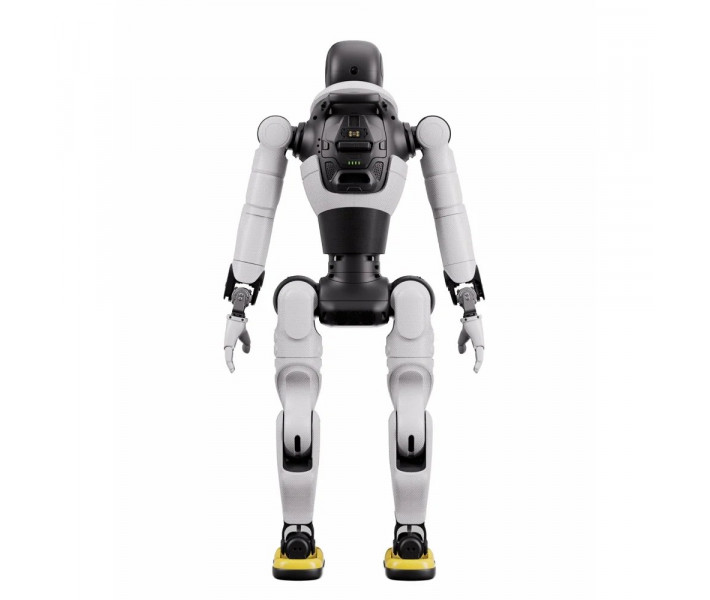
AgiBot X2 Ultra — гуманоїдний робот для автономної навігації та діалогу з людьми. Під час обходу офісу він будує маршрут і оминає перешкоди без віддаленого керування. Дотик до голови викликає відповідну реакцію, а голова рухається синхронно з голосом. Велика кількість ступенів вільності точно відтворює логіку мови тіла людини.
Ключові характеристики та переваги
- Ступені вільності (DoF): 31 — Власні осі кожної частини тіла дають змогу одночасно жестикулювати й ходити.
- Вантажопідйомність: макс. 3 кг (у певних положеннях), у повному діапазоні ≤ 1 кг (без кінцевого ефектора) — Для маніпуляцій у повному діапазоні руху закладайте нижчий поріг.
- Час роботи: прибл. 2 год. під час ходьби зі швидкістю 0,5 м/с — Змінний акумулятор дає змогу замінити елемент живлення замість очікування заряджання.
- Високопродуктивна плата: Orin NX (157 TOPS) — Обчислювальний запас залишає простір для власних алгоритмів у межах вторинної розробки.
- Мультимодальна взаємодія: робот поєднує зорові, голосові й тактильні сигнали з мімікою, тож діалог не обмежується голосовими командами й залишається природним.
- Автономна навігація: AgiBot X2 Ultra самостійно будує маршрут і оминає перешкоди, тому працює без віддаленого керування.
- Програмна гнучкість: підтримка OTA, мобільного застосунку та вторинної розробки дає змогу оновлювати ПЗ і адаптувати поведінку робота під власні завдання.
Біонічна конструкція AgiBot X2 Ultra
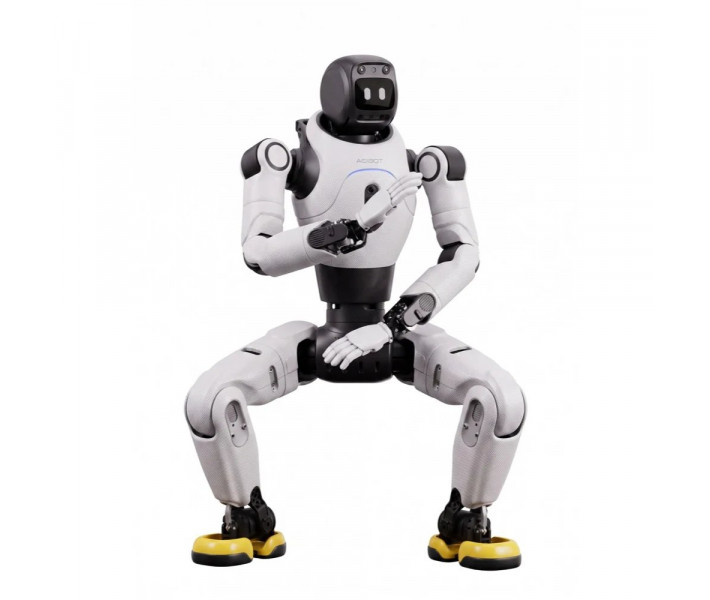
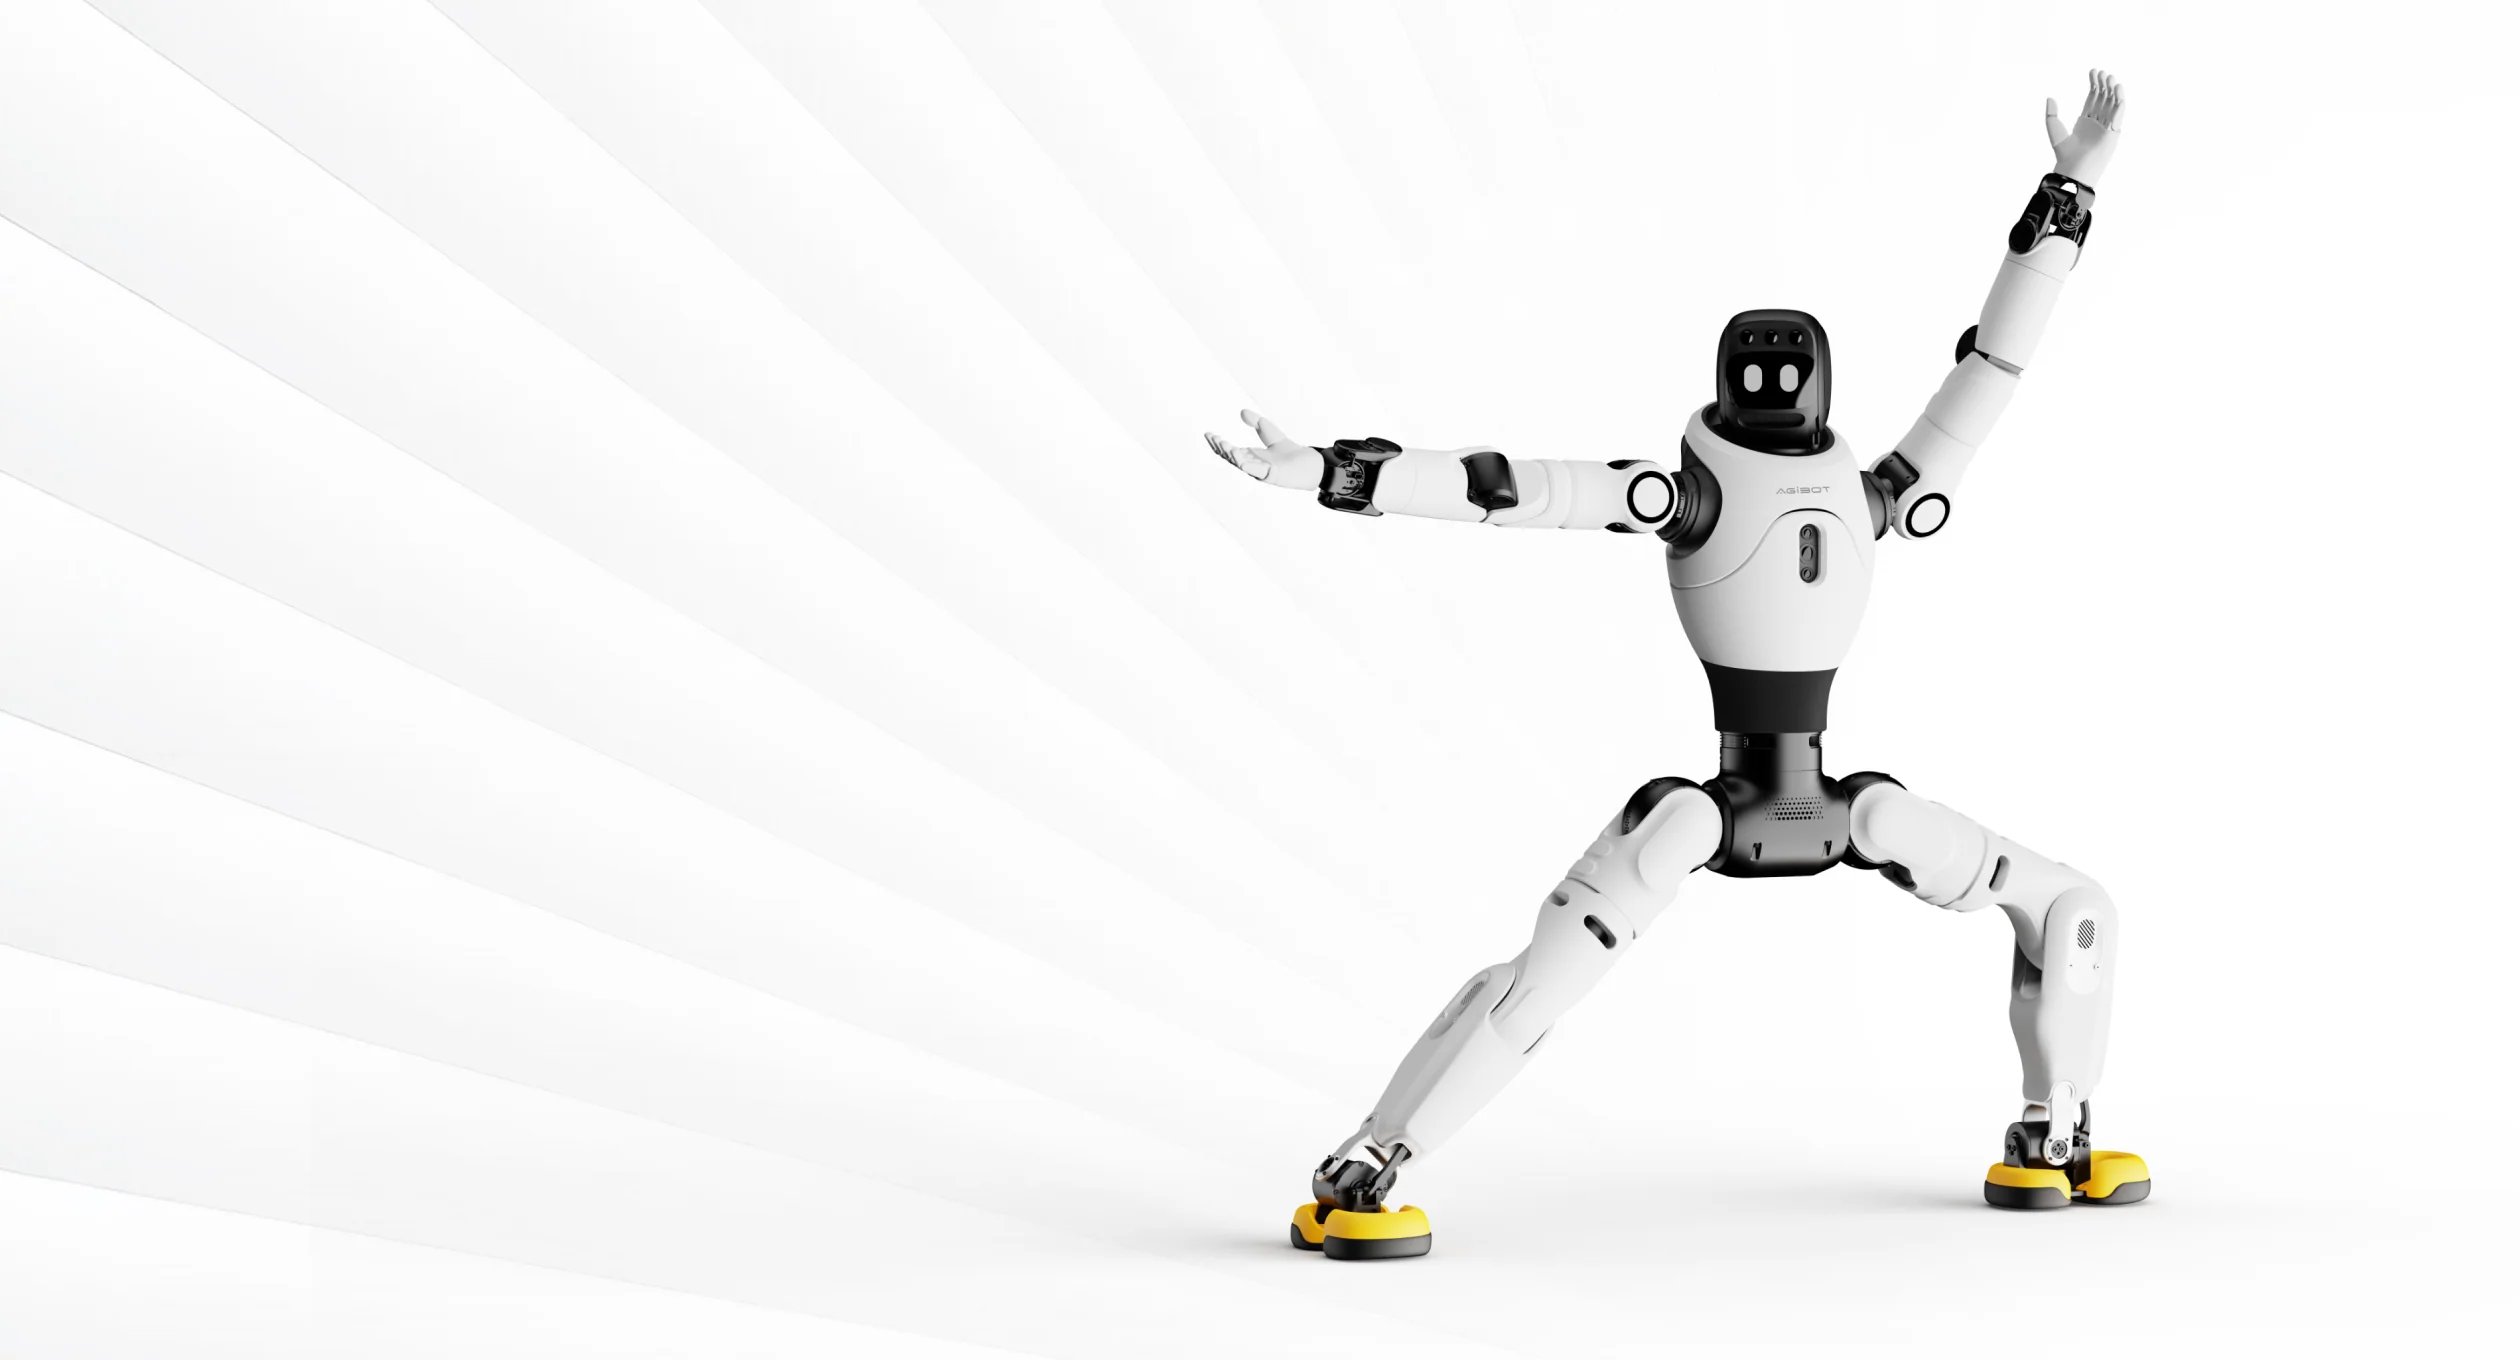
Антропоморфна конструкція AgiBot X2 Ultra відтворює логіку мови тіла людини. Робот має 31 ступінь вільності (DoF — незалежна вісь руху суглоба). Шия має 2 ступені вільності, талія — 3. Кожна рука отримує по 7 ступенів, кожна нога — по 6. Така кількість осей забезпечує гнучкі рухи й виразну пластику. На знімку — широка динамічна стійка з багатоосьовою артикуляцією кінцівок.
Зап'ястя та руки
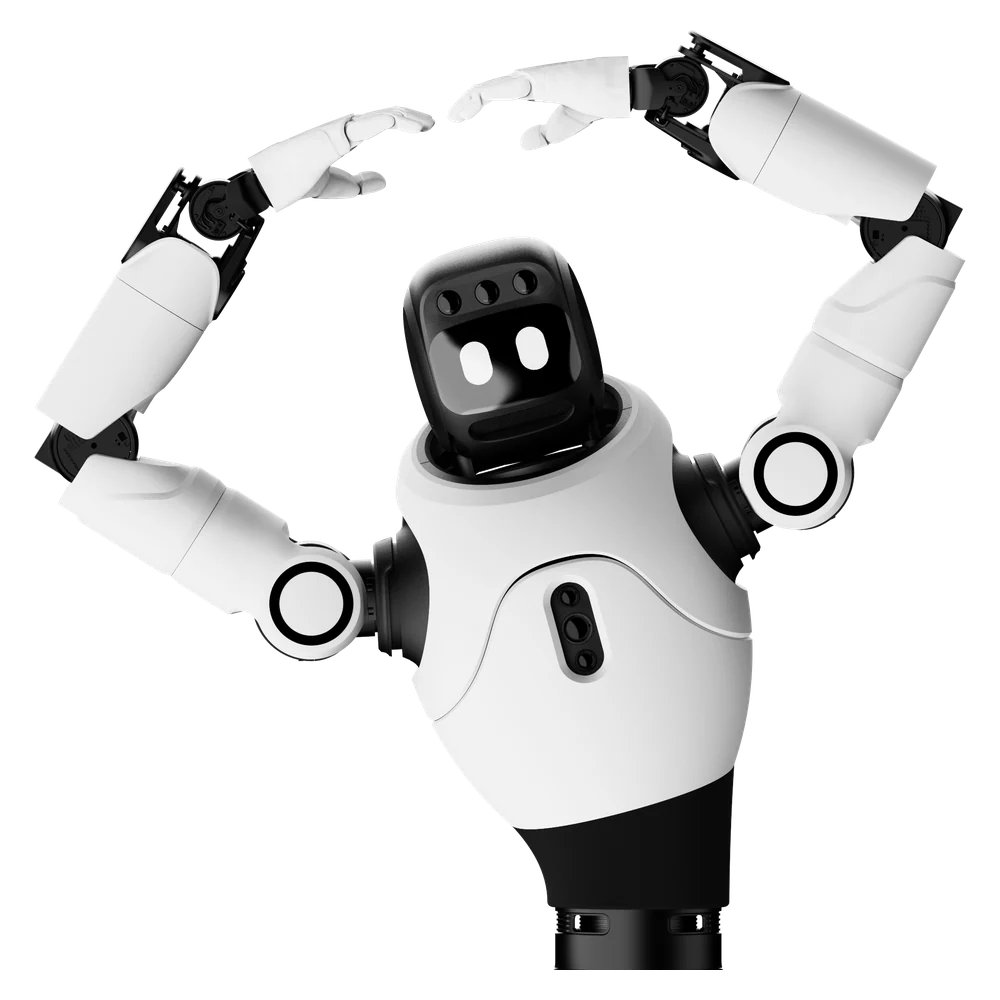
Зап'ястя виконано за перехресною схемою осей. Завдяки цьому робот махає рукою та складає серце двома руками, і взаємодія виглядає по-людськи. Досяжність руки становить 558 мм без кінцевого ефектора. Верхню частину торса та зчленовані руки з багатоосьовою гнучкістю видно на знімку.
Торс і талія
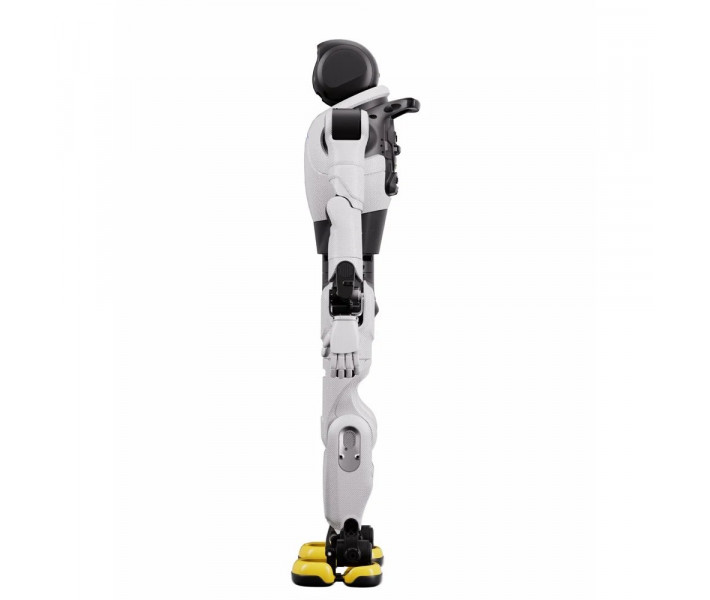
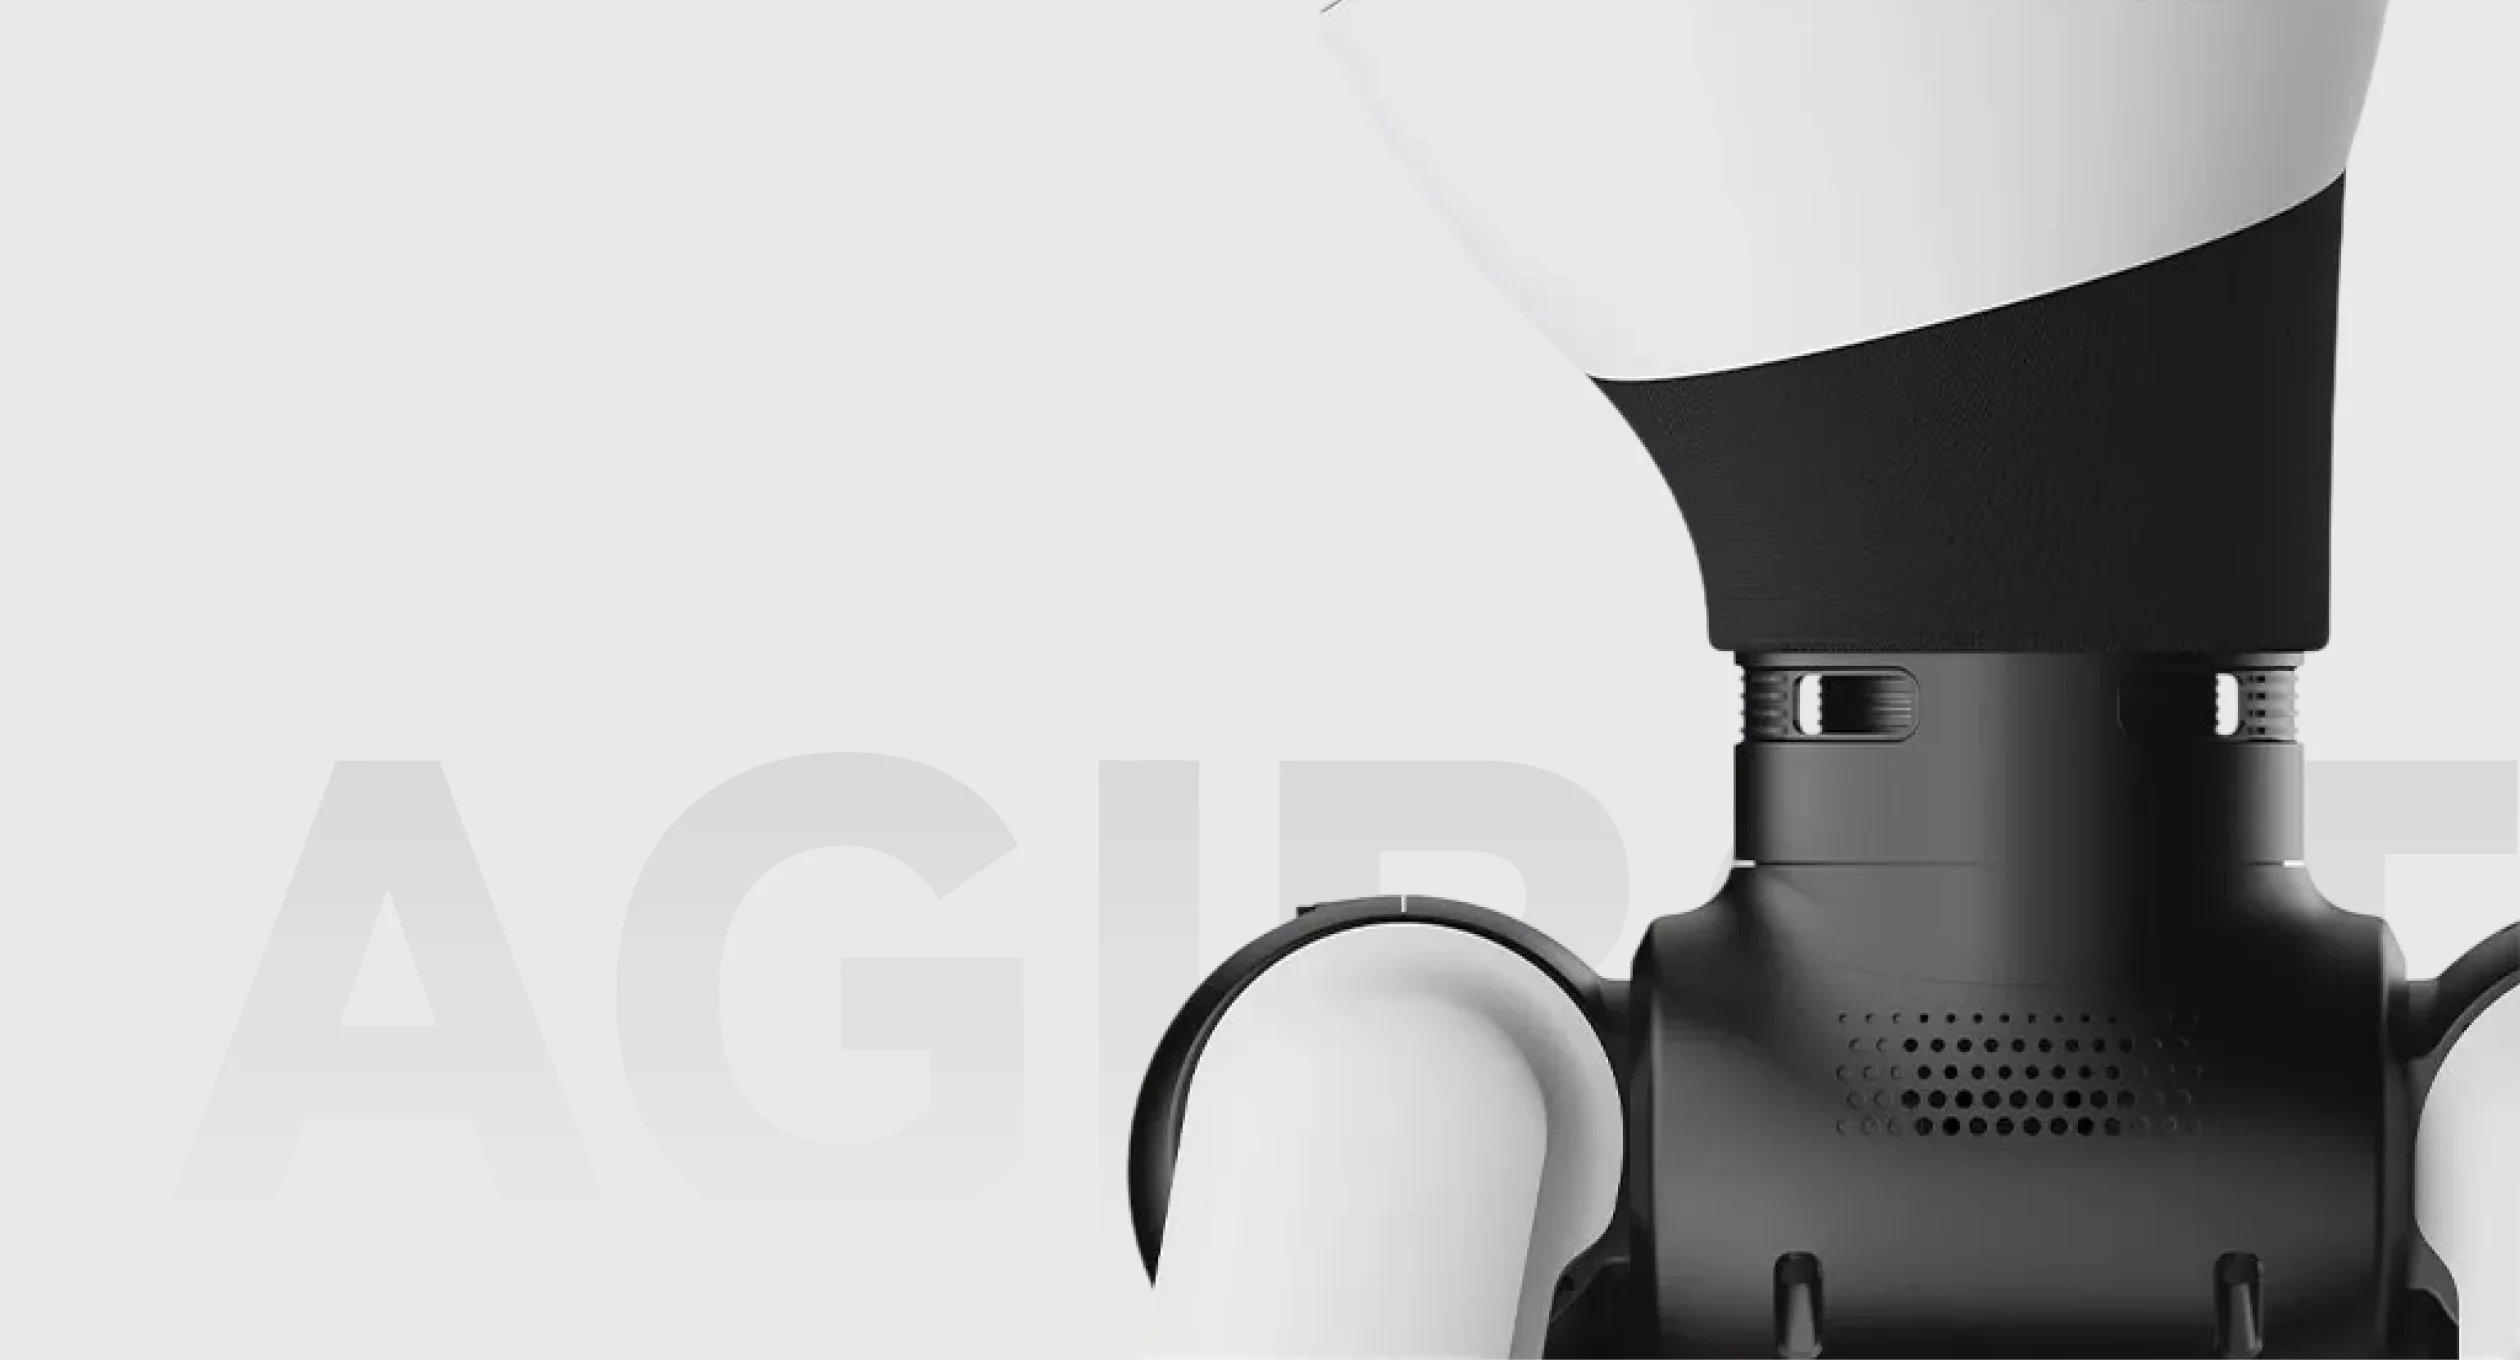
Торс гнучко обертається та нахиляється, а також відхиляється вбік. Під час ходьби талія природно гойдається — так відтворюється ритм людської ходи. Крупний план шийного механізму та плечового суглоба показано на знімку.
Шия та голова
У стані спокою голова довільно змінює напрям, що імітує природні переведення погляду. Дотик до голови запускає відповідну дію; його фіксує сенсорний датчик голови. Модуль голови з лицьовим дисплеєм і масивом датчиків показано на знімку.
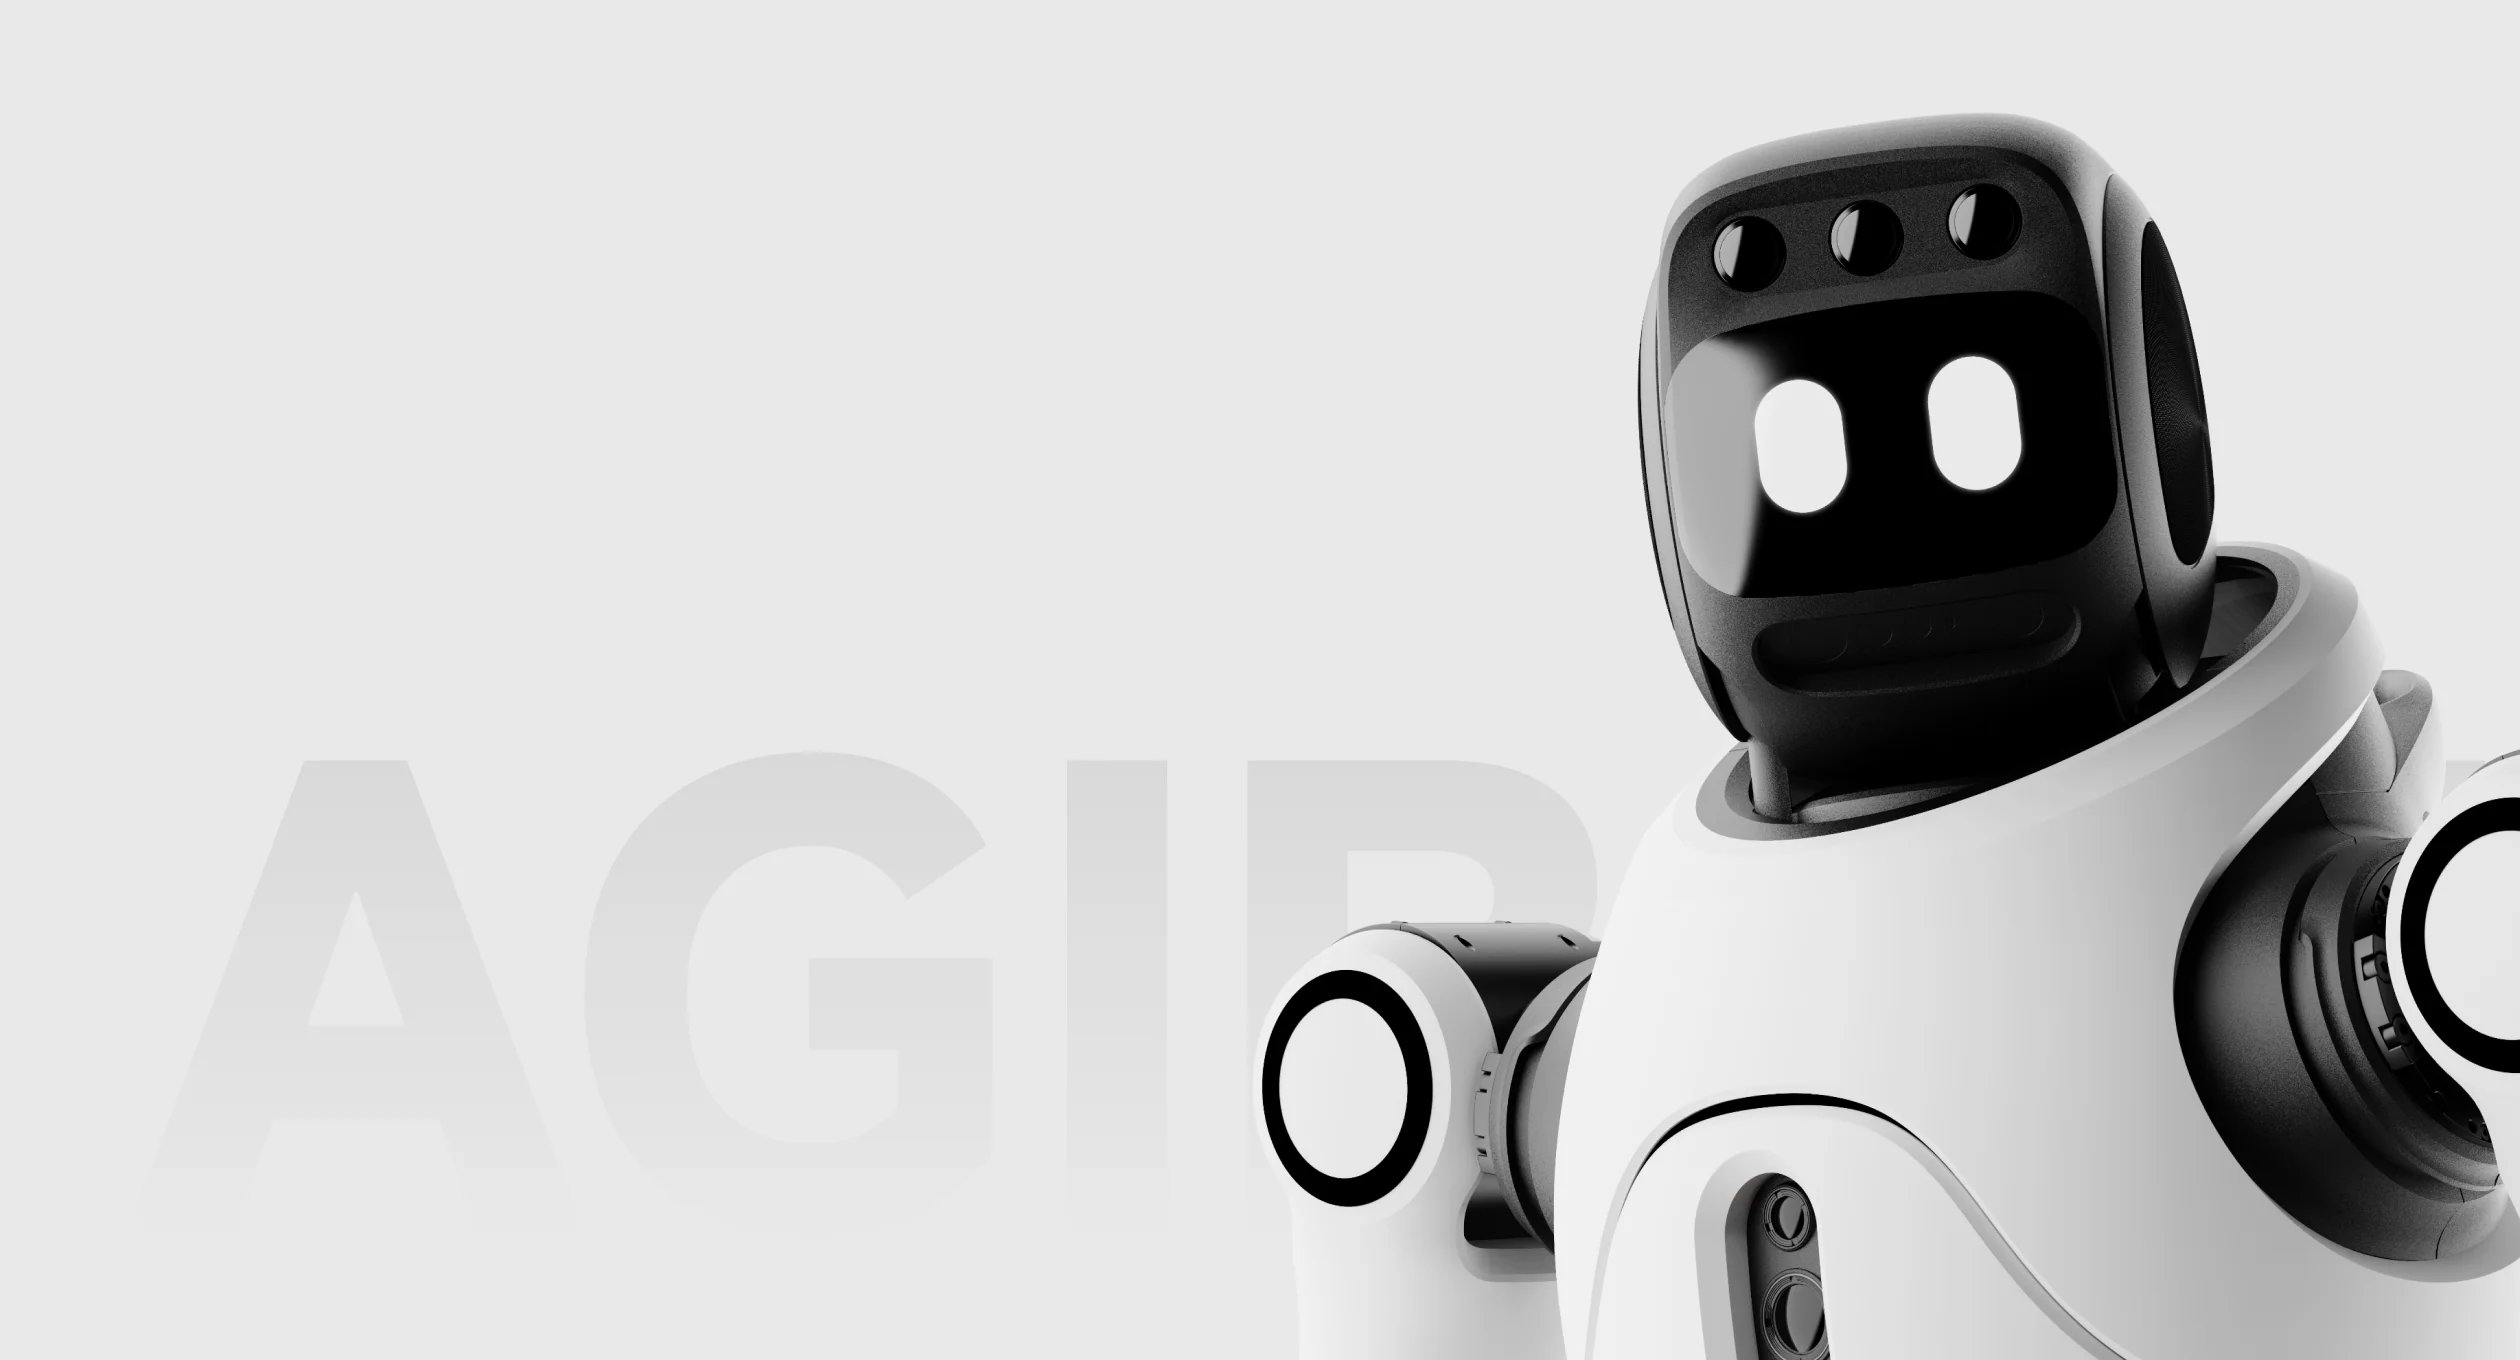
Мультимодальна взаємодія з людиною
Цей робот сприймає людину одразу кількома каналами. Він аналізує жести користувача та дані про довкілля. Додатково враховується контекст, тож діалог виходить природним у різних сценаріях.
- Зір: інтерактивна RGB-камера передає візуальні дані про співрозмовника.
- Голос: масив мікрофонів, бездротовий мікрофон і динамік забезпечують голосовий обмін.
- Дотик: сенсорний датчик голови реєструє торкання, і робот відповідає на нього дією.
- Міміка: інтерактивний екран зі світловими ефектами візуально показує реакцію робота.
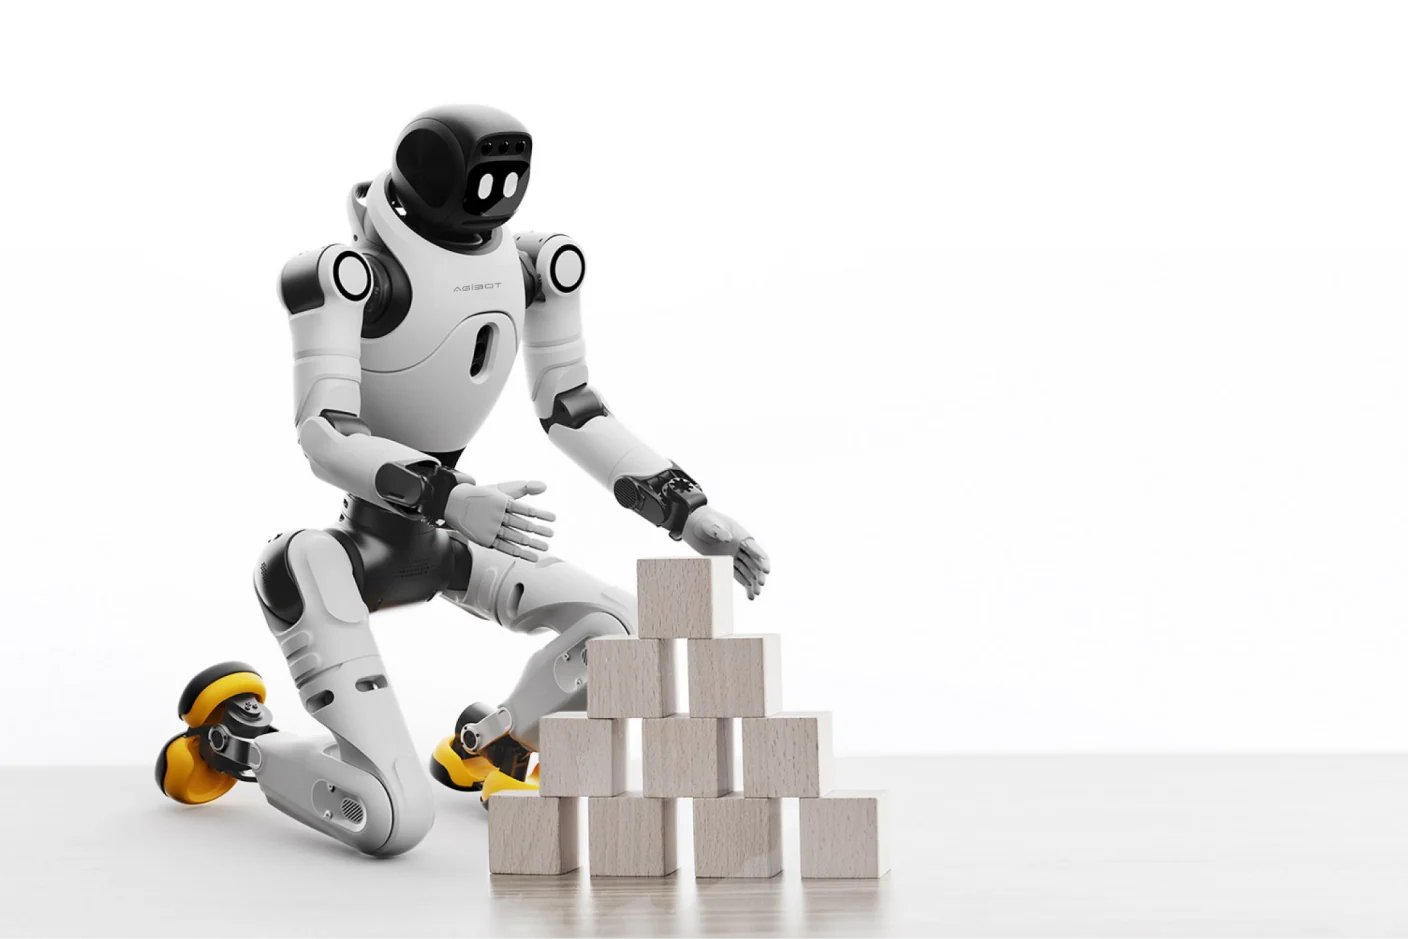
Окрім діалогу, 7 ступенів вільності кожної руки дозволяють працювати з предметами. На знімку робот стоїть навколішки й складає дерев'яні блоки на плоскій поверхні.
Хода та рухова пластика
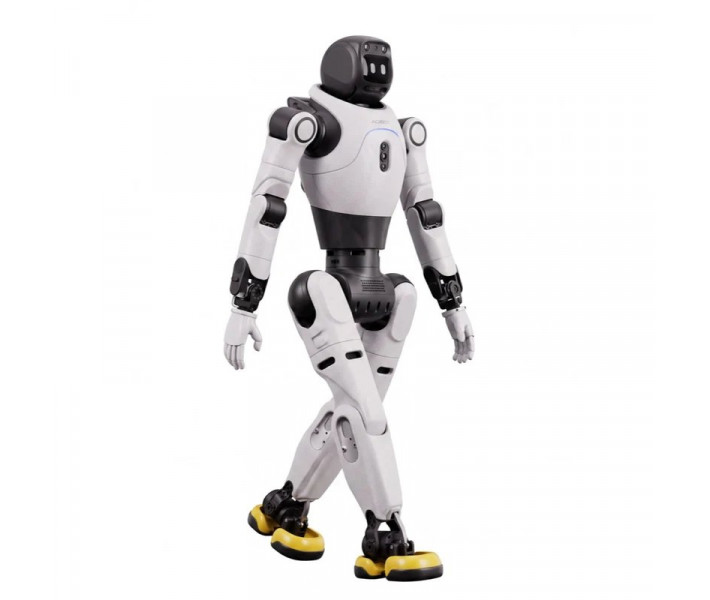
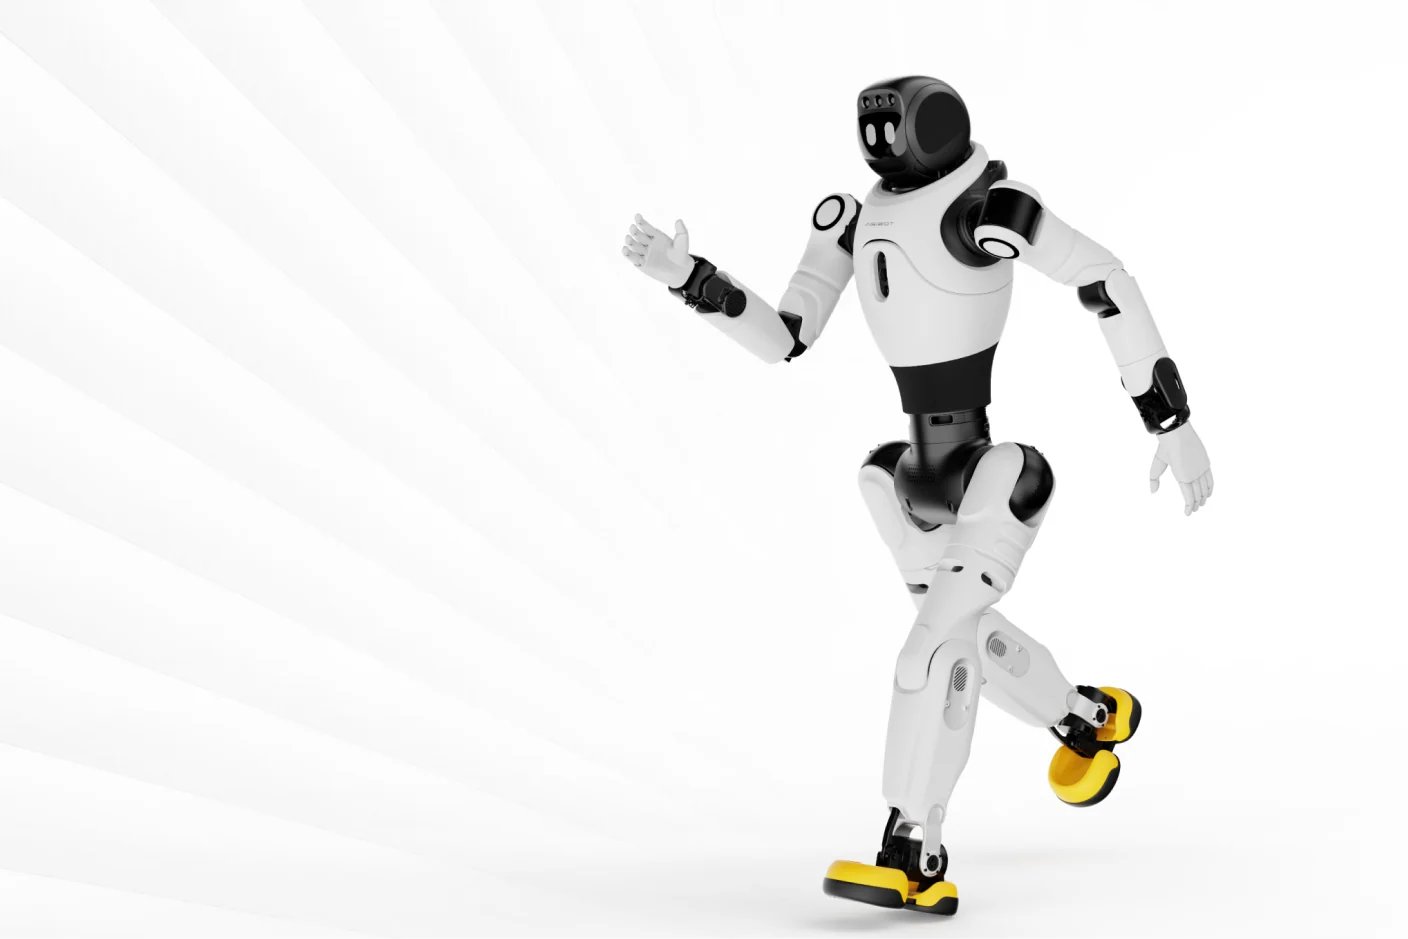
Робот реалізує гуманоїдну ходу та складні танцювальні програми. Рухи голови синхронізуються з голосом. Кожна нога має 6 ступенів вільності, а піковий крутний момент суглобів становить 120 Н·м. Швидкість ходьби — до 2 м/с у лабораторних умовах, а типова не перевищує 0,8 м/с. Для розрахунку маршрутів орієнтуйтеся саме на типове значення. Динамічну ходу двоногого робота на білому студійному тлі показано на знімку.
Автономне виконання завдань
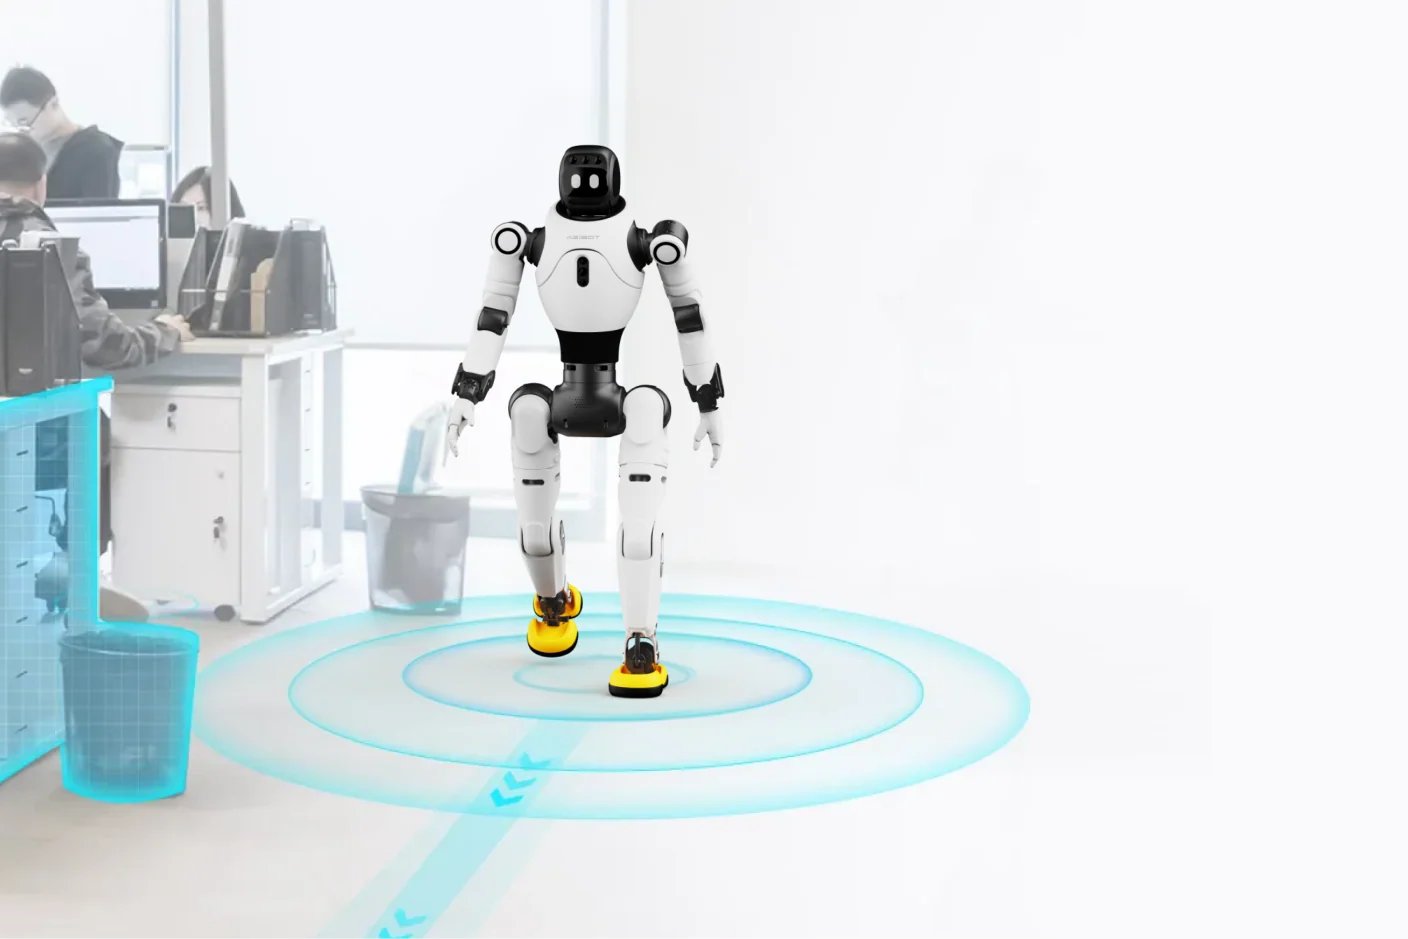
Дана модель автономно переміщується та проактивно оминає перешкоди. Рішення ухвалюють алгоритми, тому віддалене керування для роботи не потрібне. Простір сприймають 3D-лідар і RGB-D-камера. Їх доповнюють передня подвійна та задня RGB-камери. На знімку — навігація приміщенням, обхід перешкод і планування шляху в офісному середовищі.
Апаратна платформа
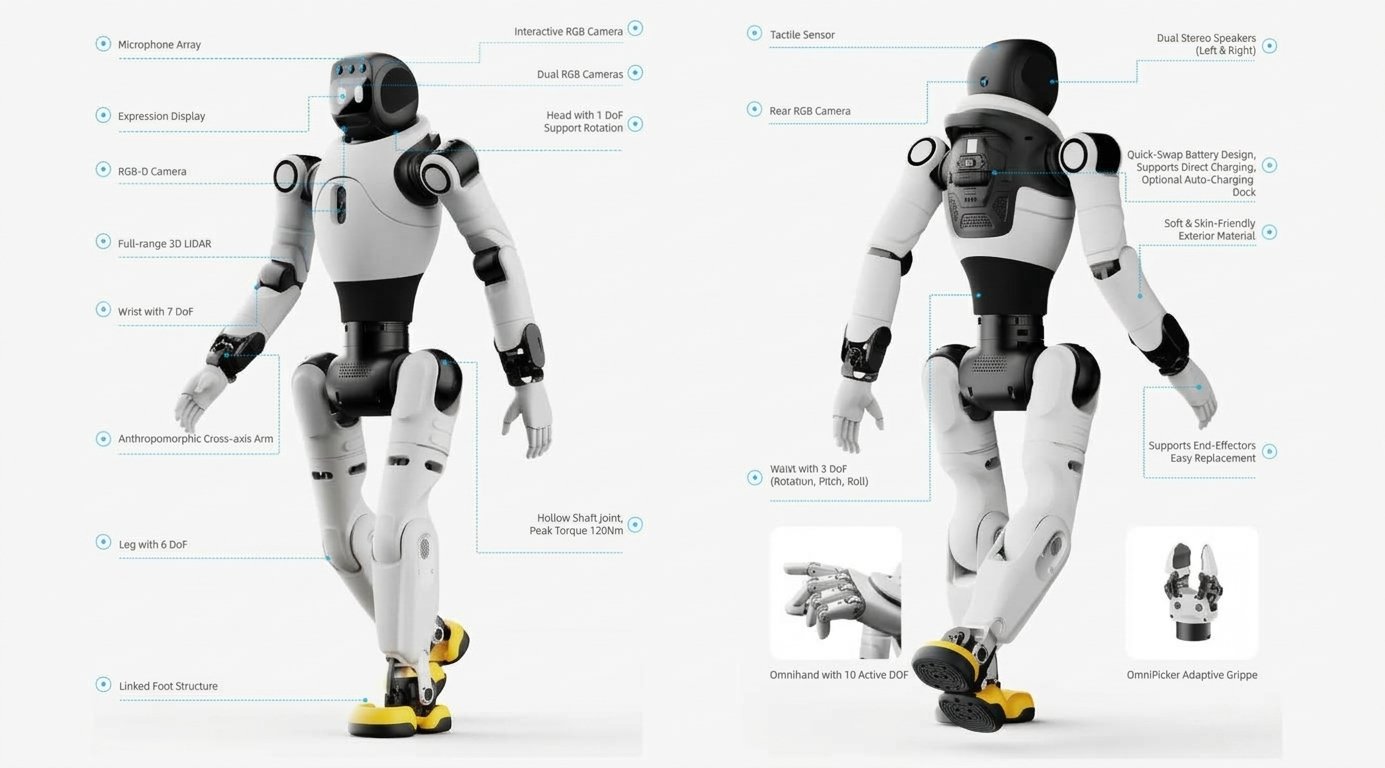
Апаратна платформа об'єднує сенсорний комплекс і обчислювальний модуль. Живлення забезпечує змінний акумулятор, а робочий діапазон температур — від -10 °C до 40 °C. Інфографіка показує анатомію гуманоїдного робота. Вона деталізує датчики й ступені вільності, а також змінний акумулятор і модульні кінцеві ефектори.
Обчислення та інтерфейси
Обчислювальну основу становлять дві плати RK3588. Їх доповнює високопродуктивна плата Orin NX; одиниця TOPS означає трильйони операцій за секунду. Для периферії передбачено 2 порти USB Type-A, 2 порти USB Type-C та 2 порти RJ45. Вихід Mini DP призначено для відеосигналу. Для додаткового обладнання є виходи живлення 12 В/3 А та 48 В/5 А.
Живлення
Акумулятор має ємність прибл. 500 Вт·год. Передбачено два способи живлення: пряме заряджання та заміна акумулятора. Час заряджання — не більше 1,5 год. Зарядний пристрій приймає 100~220 В і видає 54,6 в 10 А.
Програмне забезпечення та підключення
AgiBot X2 Ultra підтримує оновлення ПЗ за повітрям (OTA), тож оновлення не потребують кабельного підключення. Підтримується мобільний застосунок, а ручний контролер входить до комплекту. Бездротовий зв'язок забезпечують Wi-Fi та Bluetooth. Додатково встановлено модуль 4G/5G. Підтримка вторинної розробки дає змогу адаптувати поведінку робота під власні завдання.
Сфери застосування
- Навігація офісним приміщенням: робот самостійно будує маршрут і оминає перешкоди, тому не потребує оператора з пультом. Просторові дані для орієнтації йому дають 3D-лідар і RGB-D-камера.
- Голосовий діалог з людьми: масив мікрофонів і динамік забезпечують голосовий обмін, а сенсорний датчик голови реєструє дотик. Інтерактивний екран зі світловими ефектами показує реакцію робота.
- Демонстрації жестів і хореографії: помахи рукою, жест «серце» двома руками та танцювальні програми виконуються завдяки 31 ступеню вільності й перехресній схемі осей зап'ястя.
- Відпрацювання маніпуляцій з предметами: кожна рука має 7 ступенів вільності та досяжність 558 мм без кінцевого ефектора. Це дозволяє відтворювати завдання на кшталт укладання дерев'яних блоків.
- Вторинна розробка та дослідження: підтримка вторинної розробки та плата Orin NX із 157 TOPS дають змогу запускати власні алгоритми. Порти USB, LAN та Mini DP дають змогу підключати периферію.
Що в коробці?
- Робот AgiBot X2 Ultra — 1 шт.
- Зарядний пристрій — 1 шт.
- Мікрофон — 1 шт.
- Короткий посібник користувача — 1 шт.
- Сертифікат відповідності — 1 шт.
- Акумулятор — 1 шт.
- Сертифікат відповідності (в упаковці акумулятора) — 1 шт.
- Ручний контролер
Ролик нижче присвячено гуманоїдним роботам у футбольному сюжеті. Перегляньте його, щоб побачити гуманоїдні платформи в русі.