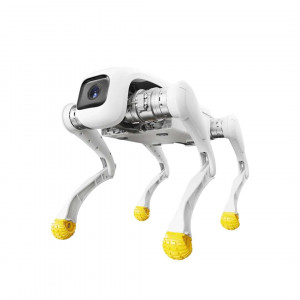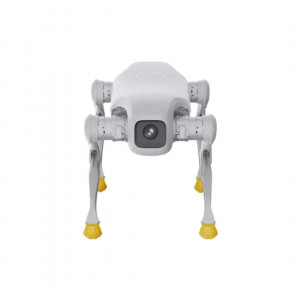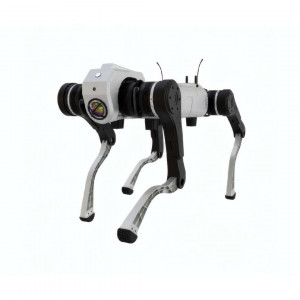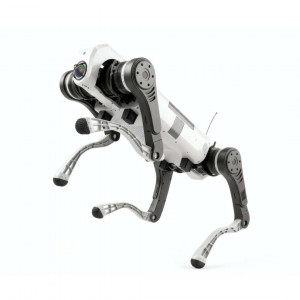


- Наявність: У наявності
- Код товару: 920372000001458655
- Вага брутто: 55.00kg

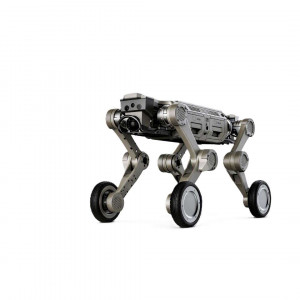
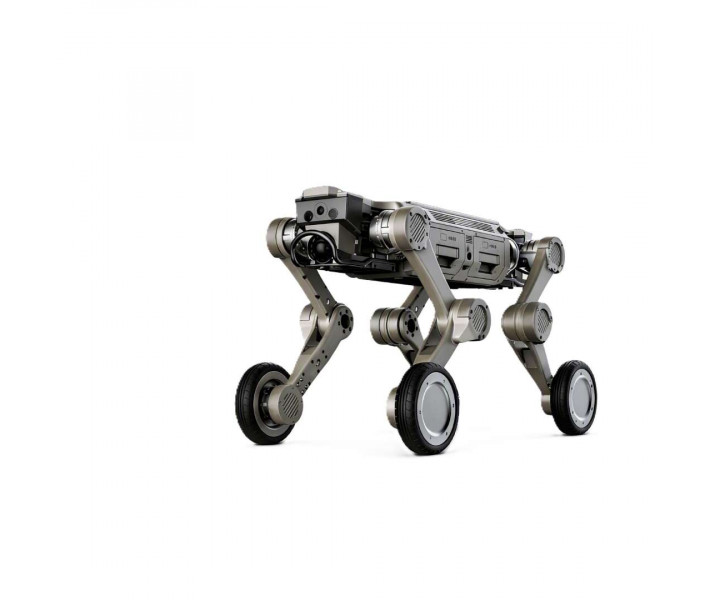
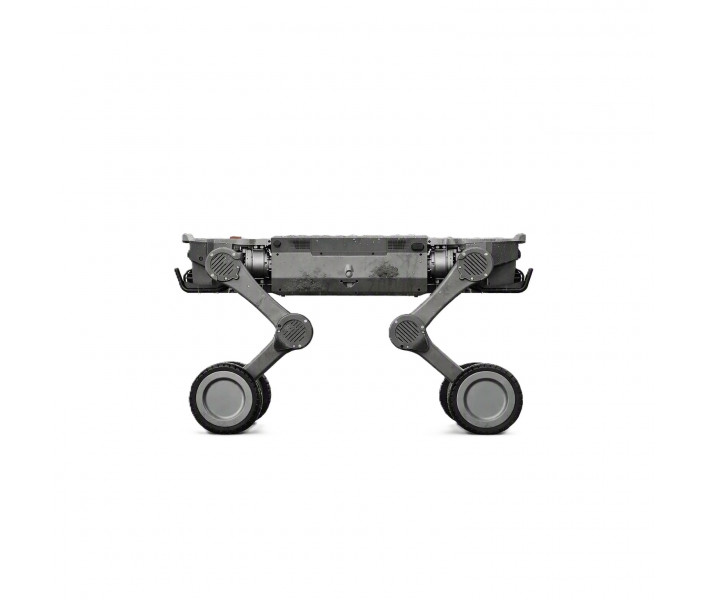
AgiBot D1 Max — колісно-ногий робот для перевезення вантажів на складному рельєфі. Простої через негоду та заміну батарей зривають безперервну роботу на об'єкті. Оболонка захищена від пилу та вологи й витримує дощ на відкритих майданчиках. Дві батареї з гарячою заміною зводять до мінімуму зупинки під час роботи.
Ключові характеристики та переваги
- Ступінь захисту: IP67 — Захист від дощу й пилу дає змогу розгортати робота просто неба незалежно від погоди.
- Номінальне корисне навантаження: 25 кг — Платформа несе галузеве обладнання, а порти живлення й керування дають змогу інтегрувати його в робочий процес.
- Час автономної роботи: ≥ 5 год. (без навантаження), ≥ 3,5 год. (з повним навантаженням) — Довший цикл між заряджаннями зменшує кількість ручних втручань.
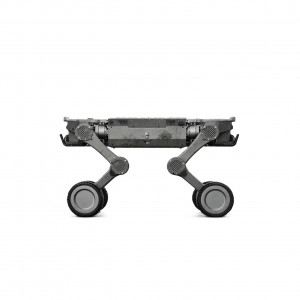
- Колісно-ногий хід: робот AgiBot D1 Max поєднує колеса й ноги, тому реагує швидко та охоплює ширшу територію. Це підвищує ефективність виконання завдань.
- Подолання перешкод: максимальний кут підйому 45° і висота подолання перешкод 80 см дають змогу працювати на складному рельєфі. Це підвищує ймовірність виконання завдання.
- Відкрита інтеграція: SDK та файли URDF підтримують вторинну розробку, а порти живлення й керування — промислову інтеграцію.
Надійність AgiBot D1 Max у промислових умовах
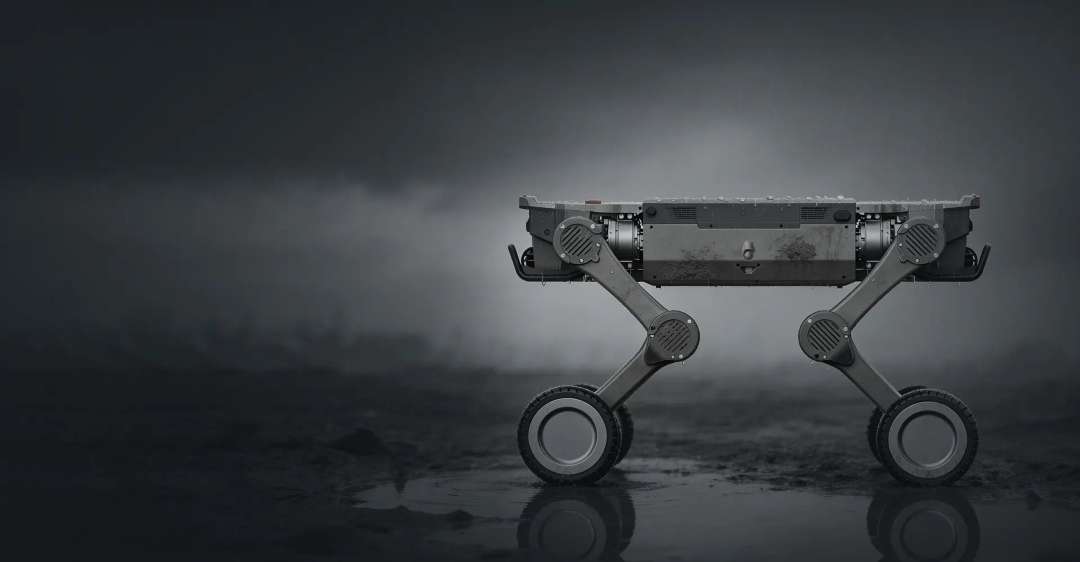
Корпус AgiBot D1 Max виконано з алюмінієвого сплаву та високоміцного інженерного пластику. Разом з акумуляторами робот важить 41 кг. Робочий діапазон температур — від -20 °C до 55 °C, що підтримує всепогодне розгортання.
Конструкцію розроблено для тривалої роботи на відкритих і промислових об'єктах. Це зменшує простої та витрати на обслуговування. На знімку робот працює на мокрому, багнистому ґрунті, що ілюструє всепогодну експлуатацію.
Автономність і запас ходу
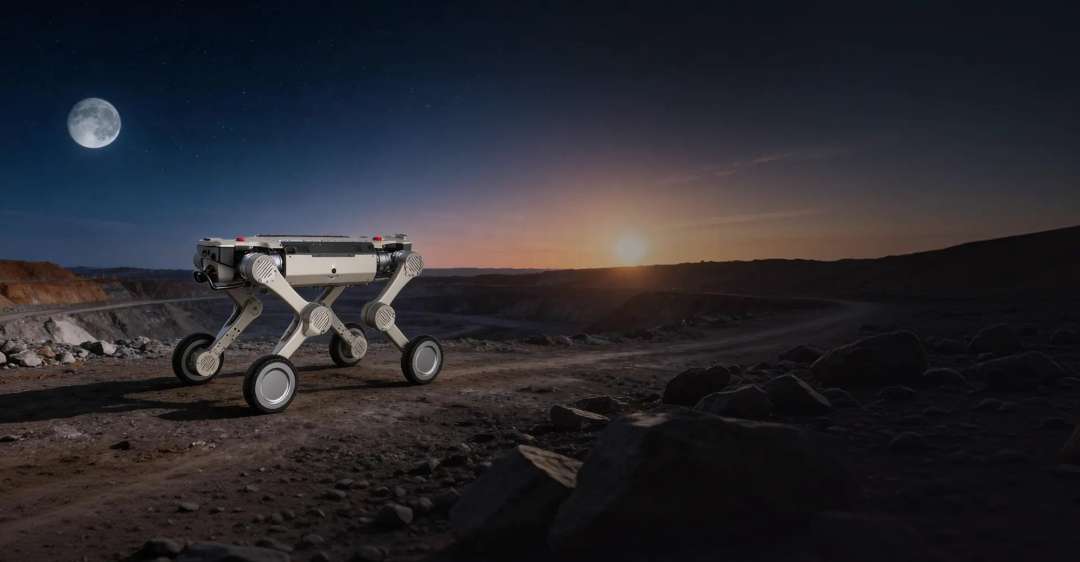
Без навантаження запас ходу становить не менше 29 км. З повним навантаженням він скорочується, але лишається не меншим за 18 км. Різниця показує вплив маси вантажу, тому маршрути слід планувати за меншим значенням. На відкритому рельєфі запас ходу задає радіус завдання. На знімку робот стоїть на кам'янистій місцевості в сутінках.
Навантаження та інтеграція обладнання
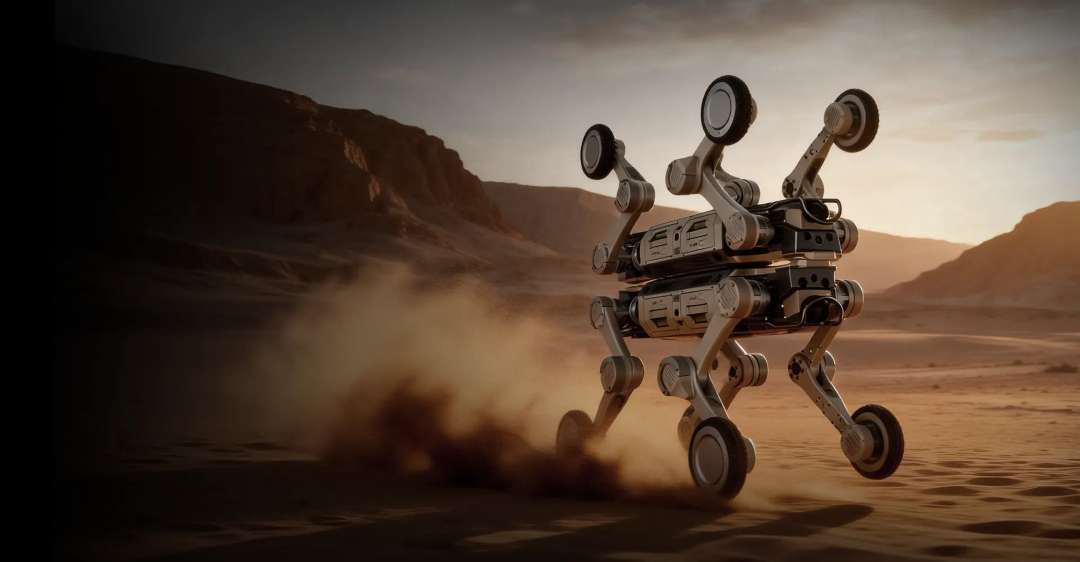
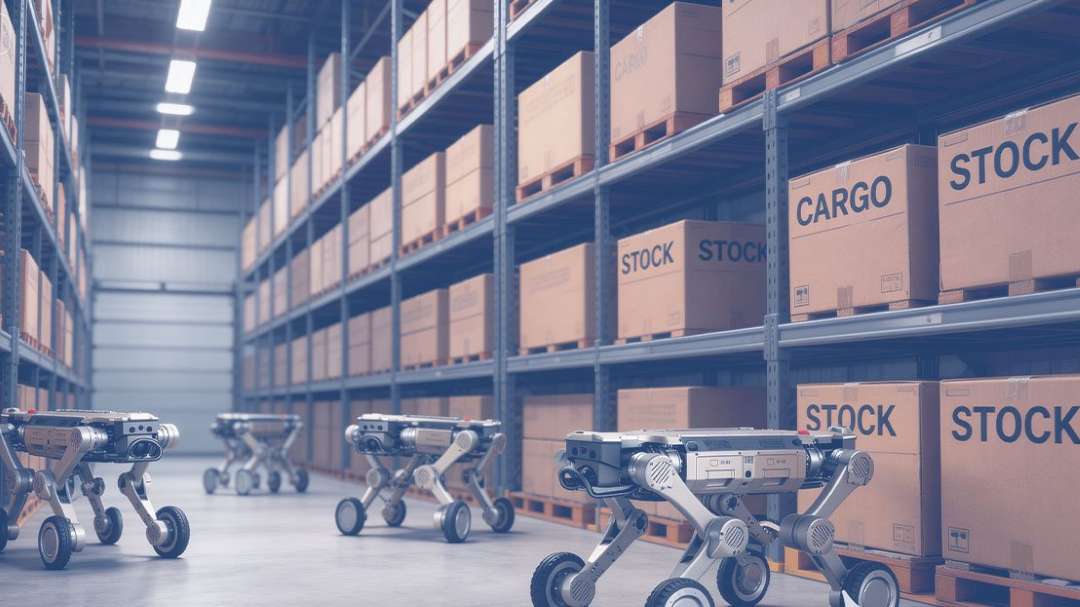
Максимальний крутний момент суглоба досягає 150 Н·м. Цей показник характеризує силові можливості приводів. Кінематика налічує 12+4 dof (ступенів вільності). Діапазон руху стегна й гомілки — від -160° до 160°, суглоба корпусу — від -30° до 40°. На знімку робот діє на пересіченій пустельній місцевості, де вантажній платформі потрібна прохідність.
Платформа має широкий набір інтерфейсів для підключення корисного обладнання. Вони підтримують вторинну розробку та глибоку промислову інтеграцію.
- Живлення: 5 В, 12 В, 24 В, 48 В; максимальна вихідна потужність 480 Вт
- Дротові порти: 2 порти Gigabit Ethernet, 2 × USB 3.0, 1 × RS232, 1 × RS485, 2 × SBUS, 1 × PPS
- Бездротовий зв'язок: Wi-Fi, Bluetooth 5.0
Для вторинної розробки надається SDK (набір засобів розробки ПЗ). Модель робота містить файли 3D CAD та URDF для симуляції. URDF — це формат опису кінематичної моделі робота.
Мобільність на складному рельєфі
Колісно-ногий механізм забезпечує швидку реакцію та широке покриття території. Максимальна швидкість руху становить 8 м/с.
Мобільність зручно оцінювати в динаміці.
Перешкоди та вузькі проходи
Максимальна висота подолання перешкод становить 80 см, а з навантаженням — 50 см. Мінімальна ширина проходу — 50 см, також підтримується розворот на місці (zero-turn). Висота повзання становить 34 см і регулюється під час руху вперед і назад.
Схили та сходинки
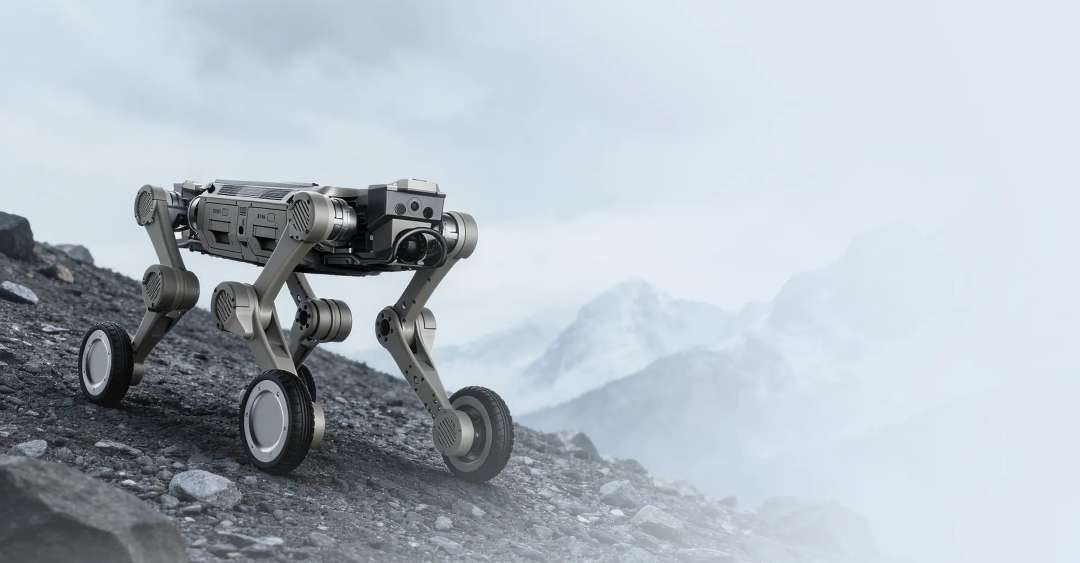
Висота неперервного подолання сходинок становить 25 см. На знімку робот проходить крутий насип просто неба, що ілюструє здатність долати схили з великим кутом.
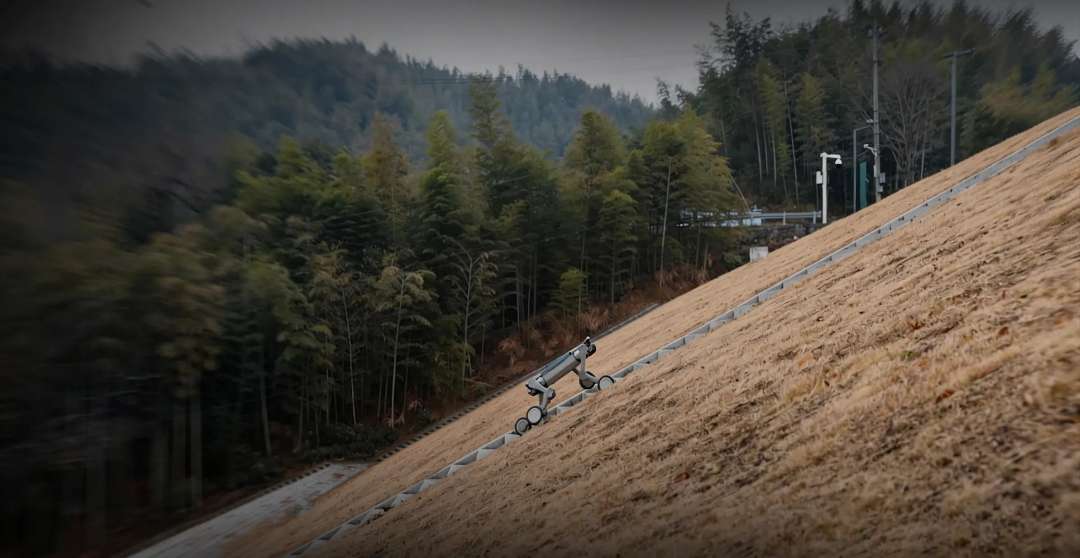
Максимальний кут підйому становить 45°. Іще один знімок показує рух крутим гірським схилом.
Масштабне розгортання та обслуговування
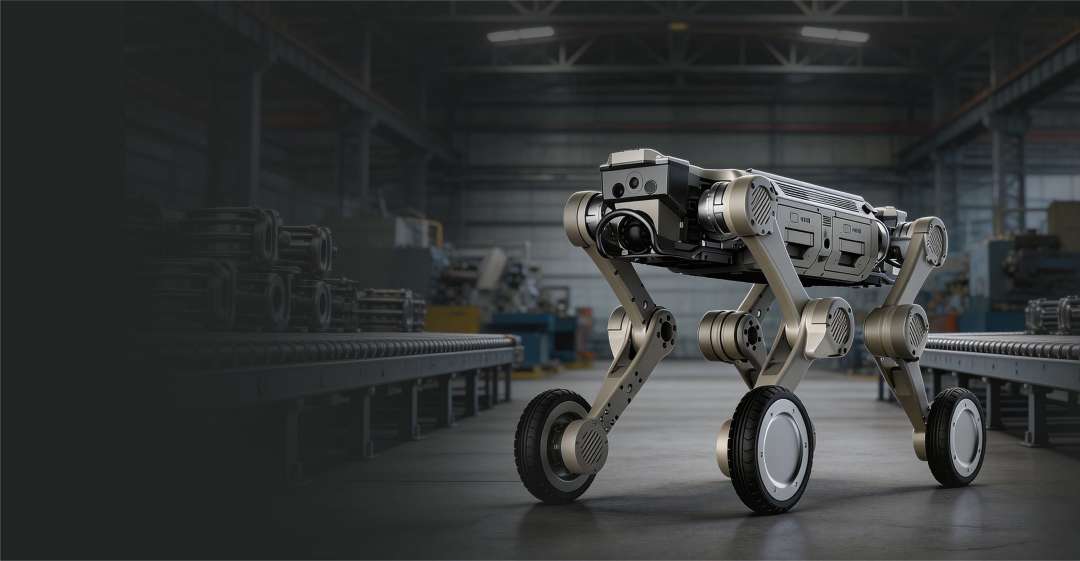
Живлення забезпечують дві батареї (54 В, 10 А·год × 2) із гарячою заміною. Така заміна відбувається без повного вимкнення системи. Це мінімізує простої та зменшує експлуатаційне навантаження на обслуговування. На знімку робот стоїть на підлозі заводського цеху.
Інтелектуальне перемикання режимів поєднує колісний і ножний рух. У колісному режимі рух стабільний і ефективний, а час роботи довший. У ножному режимі адаптивність до рельєфу вища, що важливо для багатосценарної роботи.
Сенсорика та бортові обчислення
Один 96-канальний лідар розташовано спереду, ще один — ззаду. Кут охоплення становить 360° × 90°, діаметр охоплення — 120 м.
Спереду й ззаду встановлено по одній FPV-камері промислового класу 8 MP. Діагональне поле зору (DFOV) становить 122°. Горизонтальне (HFOV) — 111°, вертикальне (VFOV) — 70°. Чотири елементи підсвічування розташовано з боків камер.
Ультразвукові датчики ліворуч і праворуч виявляють перешкоди в межах 5 м. Сенсорний комплект містить IMU автомобільного класу. IMU — це інерціальний вимірювальний блок. Модуль GNSS RTK забезпечує супутникове позиціонування з корекцією в реальному часі.
Обчислення забезпечує NVIDIA Orin NX 16 ГБ: 100–157 TOPS (трильйонів операцій за секунду). Підтримується передавання відео в реальному часі, а керування здійснюється з пульта із вбудованим дисплеєм.
Сфери застосування
AgiBot D1 Max орієнтовано на сценарії, де потрібні прохідність і захищена оболонка.
- Виконання завдань: режим ніг долає схили й перешкоди. Інтерфейси живлення та керування дають змогу встановити галузеве обладнання під конкретне завдання.
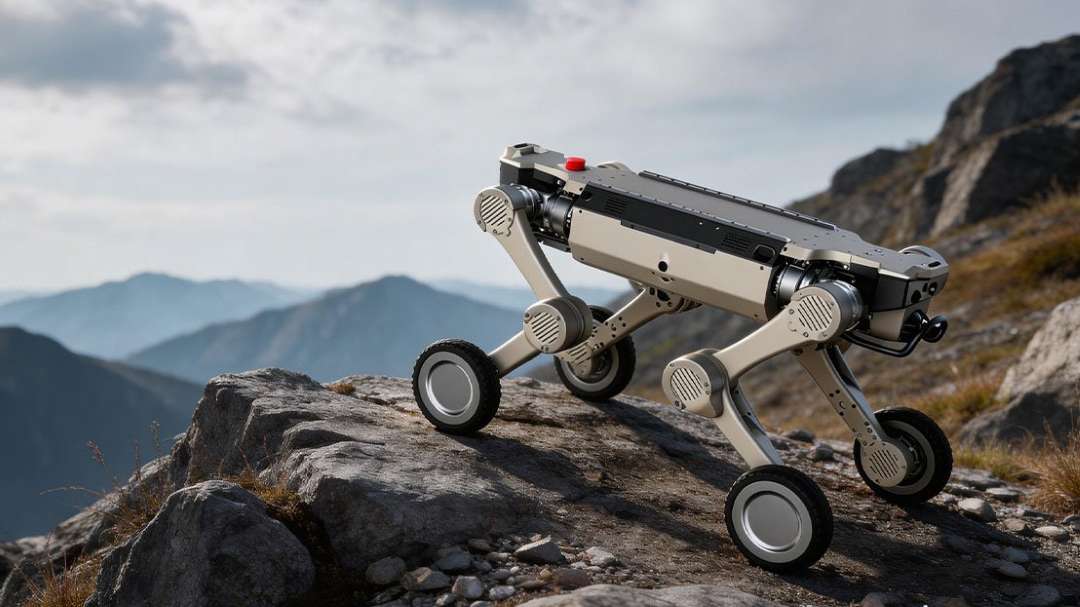
- Логістика та транспортування: номінальне навантаження 25 кг і колісний режим стабільного, ефективного руху дають змогу перевозити вантаж. Гаряча заміна батарей мінімізує простої. На знімку кілька роботів пересуваються проходом складу між стелажами для піддонів.
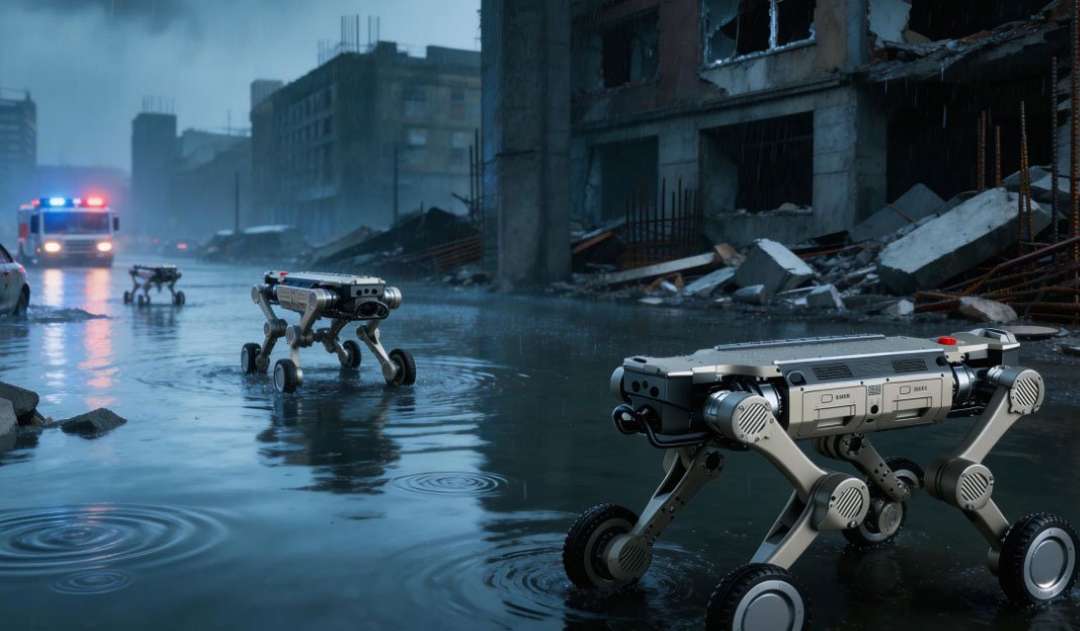
- Пошук і порятунок людей: кут підйому 45° і подолання перешкод заввишки 80 см допомагають рухатися складним рельєфом. Ультразвукові датчики виявляють перешкоди в межах 5 м, а відео передається в реальному часі. На знімку робот пересувається затопленими міськими руїнами під час імітації реагування на катастрофу.
- Масштабне розгортання на об'єктах: оболонка захищена від пилу та вологи, а робоча температура — від -20 °C до 55 °C. Гаряча заміна батарей зменшує навантаження на обслуговування під час масштабного розгортання.
Сумісні аксесуари
Для AgiBot D1 Max доступна опційна автономна зарядна станція. Адаптер і зарядна док-станція входять до стандартної комплектації. Пульт дистанційного керування з вбудованим дисплеєм також є стандартним елементом. Час заряджання становить менше 2 год.
Що в коробці?
- Робот AgiBot D1 Max
- Адаптер
- Зарядна док-станція
- Пульт дистанційного керування з вбудованим дисплеєм
Технічні характеристики
Основна інформація
| Параметр | Значення |
| Матеріал | Алюмінієвий сплав + високоміцний інженерний пластик |
| Розміри у положенні стоячи (Д×Ш×В) | 930 × 480 × 585 мм |
| Розміри у положенні лежачи (Д×Ш×В) | 930 × 630 × 200 мм |
| Загальна вага (включно з акумулятором) | 41 кг |
| Ступені вільності (DoF) | 12+4 dof |
| Робоча температура | -20 °C – 55 °C |
| Ступінь захисту оболонки | IP67 |
| Акумулятор | 54 В, 10 А·год × 2, дві батареї, підтримка гарячої заміни |
| Час заряджання | <2 год. |
| Час автономної роботи | 5 год. (без навантаження), 3,5 год. (з повним навантаженням) |
| Запас ходу | 29 км (без навантаження), 18 км (з повним навантаженням) |
| Загальна обчислювальна потужність | 100–157 TOPS / NVIDIA Orin NX 16 ГБ |
Параметри продуктивності
| Параметр | Значення |
| Максимальна швидкість | 8 м/с |
| Номінальне корисне навантаження | 25 кг |
| Висота неперервного подолання сходинок | 25 см |
| Максимальний кут підйому | 45° |
| Висота подолання перешкод у стрибку | 80 см |
| Максимальна висота подолання перешкод | 80 см |
| Висота подолання перешкод із навантаженням | 50 см |
| Мінімальна ширина проходу | 50 см |
| Мінімальна ширина розвороту | Підтримка розвороту на місці (zero-turn); підтримка регулювання висоти повзання під час руху вперед і назад |
| Висота повзання | 34 см |
Параметри суглобів
| Параметр | Значення |
| Максимальний крутний момент суглоба | 150 Н·м |
| Діапазон руху суглоба (корпус) | від -30° до 40° |
| Діапазон руху суглоба (стегно) | від -160° до 160° |
| Діапазон руху суглоба (гомілка) | від -160° до 160° |
Сенсорні блоки
| Параметр | Значення |
| Лідар | Один 96-канальний лідар спереду та один ззаду, кут охоплення 360° × 90°, діаметр охоплення 120 м |
| Поле зору камери (FoV) | Одна FPV-камера спереду та одна ззаду, промислового класу 8 MP, поле зору: DFOV 122°, HFOV 111°, VFOV 70° |
| Підсвічування | Підсвічування × 4 (по одному з кожного боку FPV-камер) |
| IMU | IMU автомобільного класу × 1 |
| Модуль RTK | GNSS RTK × 1 |
| Ультразвуковий датчик | Один ультразвуковий датчик ліворуч і один праворуч, підтримка виявлення перешкод у межах 5 м |
Список функцій
| Параметр | Значення |
| Стандартні рухи | Крокування, ковзання, повзання та інші пози; підтримка всеспрямованого руху (вперед/назад/боком), розвороту на місці та маневрування; підтримка регулювання конфігурації колінних суглобів |
| Передавання відео в реальному часі | Підтримується |
| Вторинна розробка | Підтримується; надається SDK; модель робота містить файли 3D CAD та URDF для симуляції |
| Зв'язок | Підтримка Wi-Fi, Bluetooth 5.0 |
| Інтерфейси вихідного живлення | 5 В, 12 В, 24 В, 48 В; максимальна вихідна потужність 480 Вт |
| Інтерфейси розширення | 2 порти Gigabit Ethernet, 2 × USB 3.0, 1 × RS232, 1 × RS485, 2 × SBUS, 1 × PPS |
Аксесуари
| Параметр | Значення |
| Адаптер | Стандартно |
| Зарядна док-станція | Стандартно |
| Пульт дистанційного керування | Пульт дистанційного керування з вбудованим дисплеєм |
| Автономна зарядна станція | Опційно |
Чому варто купити AgiBot D1 Max в EXPERT3D?
EXPERT3D постачає професійне 3D-обладнання з 2012 року. Для AgiBot D1 Max наші фахівці консультують перед покупкою. Вони допомагають підібрати конфігурацію та аксесуари, зокрема опційну автономну зарядну станцію. Здійснюємо доставку по всій Іспанії та країнах ЄС. Після придбання забезпечуємо сервісний супровід. Замовляйте запчастини та витратні матеріали на сайті, щоб робот не простоював. Опишіть Ваше завдання, і ми запропонуємо відповідне рішення.