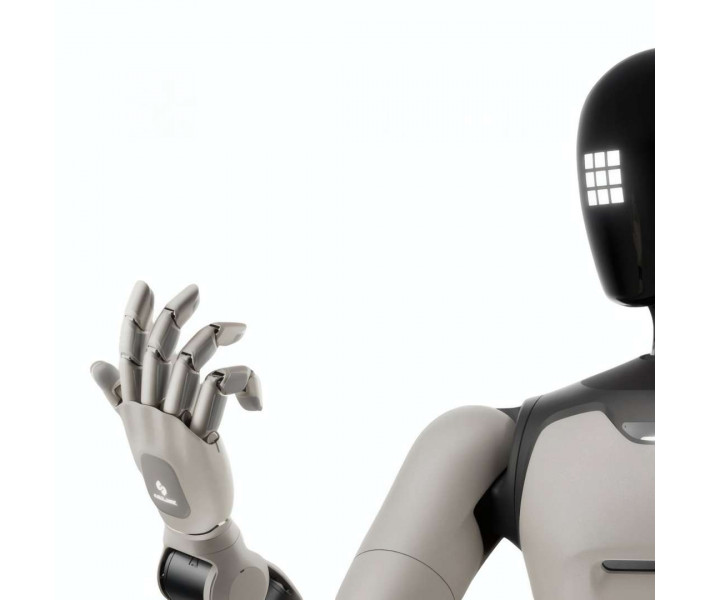


- Наявність: У наявності
- Код товару: 920372000001458916
- Вага брутто: 3.00kg

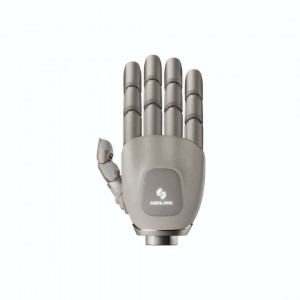
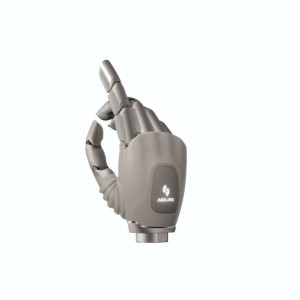
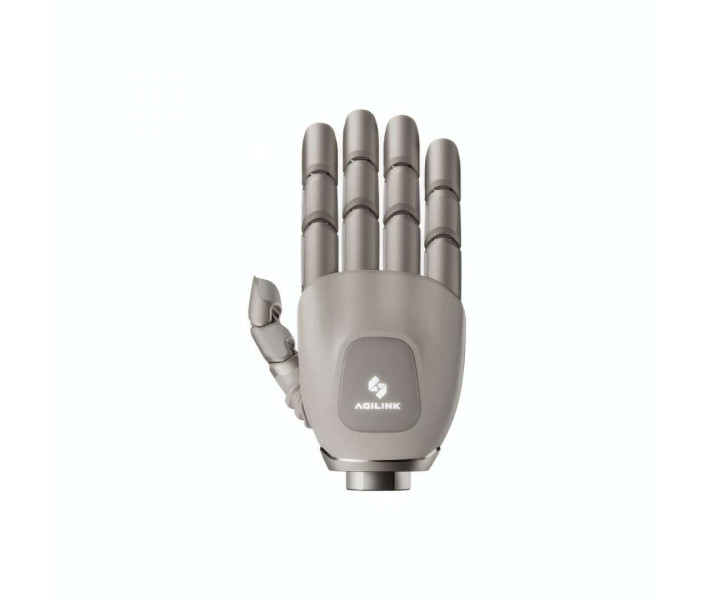
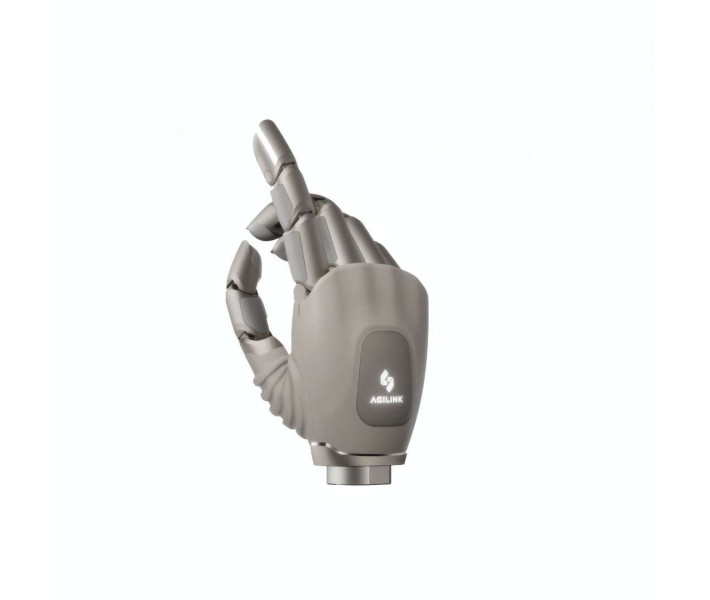
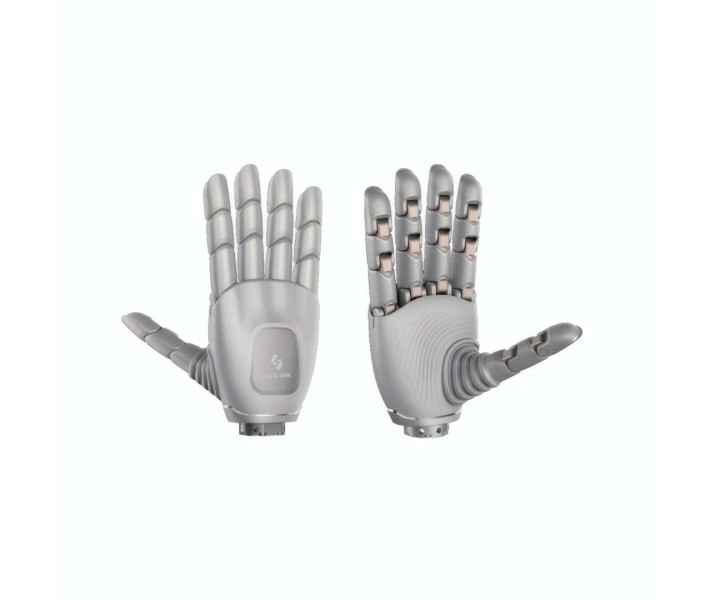
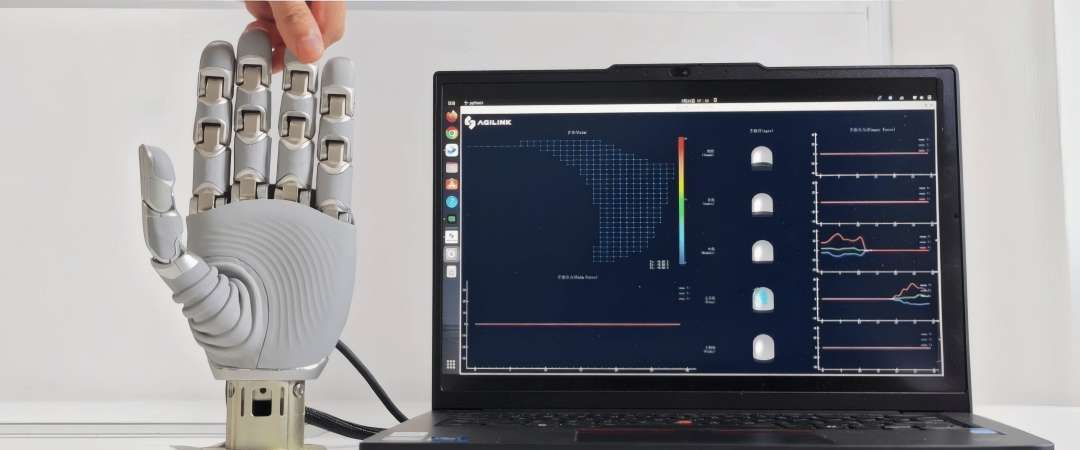
AgiBot OmniHand 3 Ultra-M — спритна роботизована кисть для досліджень у сфері фізичного ШІ та просунутих гуманоїдних платформ. Кінцевий ефектор відтворює кінематику людської руки: кожен рухомий суглоб має незалежний прямий привід. Кисть оснащена оптичними тактильними сенсорами та матрицями на долоні, які фіксують точні дані про дворучний контакт.
Ключові характеристики та переваги
- Активні ступені свободи: 21 DoF — Дає змогу виконувати обхватні захвати та точні щипкові хвати з повною кінематичною автономністю.
- Корисне навантаження: 5 кг — Витримує важкі робочі інструменти без шкоди для динаміки роботизованої руки.
- Повторюваність позиціонування: ±0,2 мм — Гарантує точні динамічні траєкторії у складних завданнях зі складання.
- Швидкість циклу: 0,3 с — Забезпечує швидке відкриття й закриття, що прискорює безперервні робочі послідовності.
- Прямий привід без шківів: передає крутний момент безпосередньо на вісь суглоба, усуває люфти й прискорює перенесення Sim2Real.
- Багатовимірна тактильна сенсорика: вимірює міліметрові деформації та вектори сили до 30 N, щоб запобігати небажаному ковзанню.
Розвинена кінематика та керування в AgiBot OmniHand 3 Ultra-M
Роботизована кисть не має проміжних передач, схильних до люфтів: кожен рухомий суглоб має власний двигун. Цей прямий привід зменшує механічний люфт і забезпечує миттєвий відгук у завданнях керування з підкріпленням.
Абсолютні енкодери в кожній ланці дають змогу відстежувати кутове положення в реальному часі зі сталою повторюваністю ±0,2 мм. Конструкція витримує понад 500 000 робочих циклів, а робоча температура стабільно тримається в межах 40–45 °C.
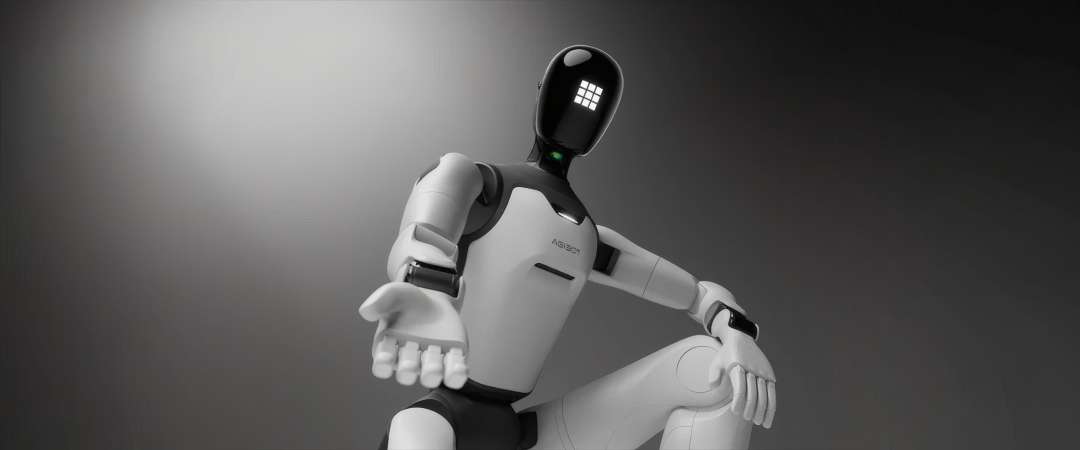
Тактильна чутливість і дрібна моторика
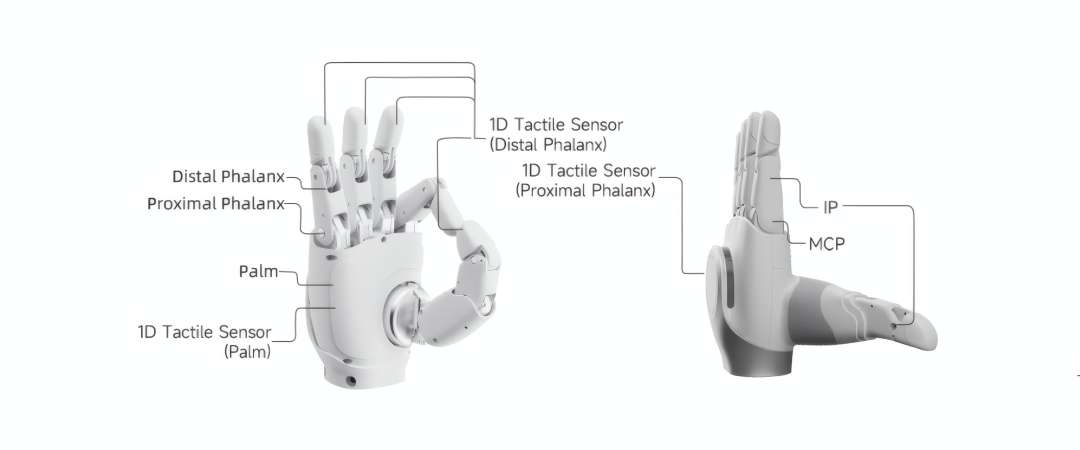
У подушечках пальців розміщено оптичні сенсори, які фіксують зміни поверхні від 0,08 мм деформації. Така архітектура вимірює тривимірні вектори сили в діапазоні 0–30 N із мінімальною чутливістю 0,005 N.
Система керування рухом виконує дії з коротким часом відгуку, що дає змогу працювати з крихкими об’єктами без надмірного тиску. Така тактильна здатність покращує збір даних під час прямих людських демонстрацій.
Матриця на долоні та розподіл механічного навантаження
На поверхні долоні розташовано матрицю з 300 незалежних точок, розраховану на зчитування з роздільністю 0,1 N. Така схема розраховує розподіл тиску, коли маніпулятор переносить інструменти з видовженою опорою.
Компактний корпус має розміри 189,5 × 88,5 × 40 мм і важить 630 г, що відповідає антропоморфному масштабу дорослої руки. Конструкція витримує корисне навантаження до 5 кг, і кутові прискорення маніпулятора від цього не змінюються.
Підключення та телеметрія з низькою затримкою
Система передає кінематичні та сенсорні дані через промислові протоколи зв’язку CAN FD і Ethernet. Цей стандартизований інтерфейс спрощує інтеграцію у вузли керування в архітектурах на базі ROS.
Випробування на стендах підтверджують безперервну передачу телеметрії під час інтенсивних дворучних операцій. Синхронізація в реальному часі спрощує розробку автономних політик у середовищах фізичних експериментів.
Сфери застосування
- Навчання фізичного ШІ: генерує безперервні набори даних для просунутих моделей імітаційного навчання та навчання з підкріпленням.
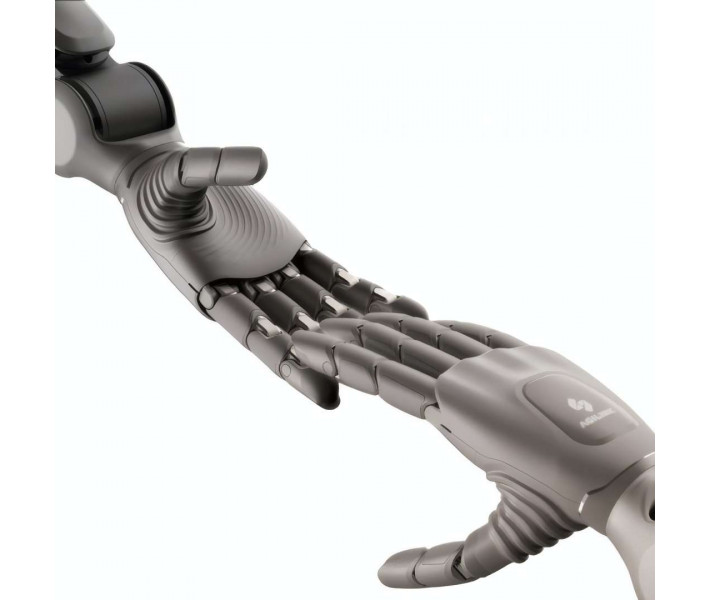
- Скоординована дворучна маніпуляція: полегшує спільне складання та безпечну передачу об’єктів між роботизованими руками.
- Телеоперація та захоплення рухів: передає рухи з гаптичних рукавичок на механічний ефектор з низькою затримкою.
- Лабораторні операції: утримує піпетки, мірні циліндри та аналітичні інструменти без ризику поломки від надмірного тиску.
- Точне технічне складання: вставляє механічні компоненти та електронні роз’єми з тактильним наведенням у реальному часі.
Сумісність і аксесуари
- Серія AGIBOT A3: нативна інтеграція, оптимізована для прямих дворучних завдань без проміжних адаптерів.
- Платформи AGIBOT A2 і G2: механічна та електронна сумісність завдяки підгонці спеціальних кріплень.
- Сімейство AGIBOT X2: функціональна адаптація шин і кріплень відповідно до вимог платформи.
Технічні характеристики
Кінематика та механічні показники
| Параметр | Значення |
| Активні ступені свободи (DoF) | 21 |
| Тип приводу | Прямий привід (Direct Drive) |
| Максимальне корисне навантаження | 5 кг |
| Швидкість циклу (відкриття / закриття) | 0,3 с |
| Повторюваність позиціонування | ±0,2 мм |
Тактильні сенсори та сприйняття
| Параметр | Значення |
| Тактильний сенсор на долоні | Тривимірна матриця 3D |
| Точки вимірювання на долоні | 300 точок |
| Роздільність за силою на долоні | 0,1 N |
| Сенсори на подушечках пальців | Оптичні тактильні системи |
| Діапазон вимірювання на палець | 0–30 N |
| Роздільність за силою на пальцях | 0,005 N |
| Просторова тактильна роздільність | 0,04 мм |
| Точність виявлення деформації | 0,08 мм |
Розміри та підключення
| Параметр | Значення |
| Шини зв’язку | CAN FD, Ethernet |
| Зовнішні розміри | 189,5 × 88,5 × 40 мм |
| Вага нетто | 630 г |
Чому варто купувати AgiBot OmniHand 3 Ultra-M в EXPERT3D?
EXPERT3D постачає професійне обладнання передових технологій для робототехніки та прикладних досліджень. Ми надаємо спеціалізовані технічні консультації, щоб оцінити можливість монтажу на ваших роботизованих платформах. Ми організовуємо постачання з офіційною гарантією та виділеною післяпродажною підтримкою. Гарантуємо доставку обладнання по всій Іспанії та Європейському Союзу. Маємо запчастини та прямі канали технічної підтримки, щоб ваші проєкти працювали без перебоїв.