


- Наявність: У наявності
- Код товару: 920372000001458874
- Вага брутто: 3.00kg

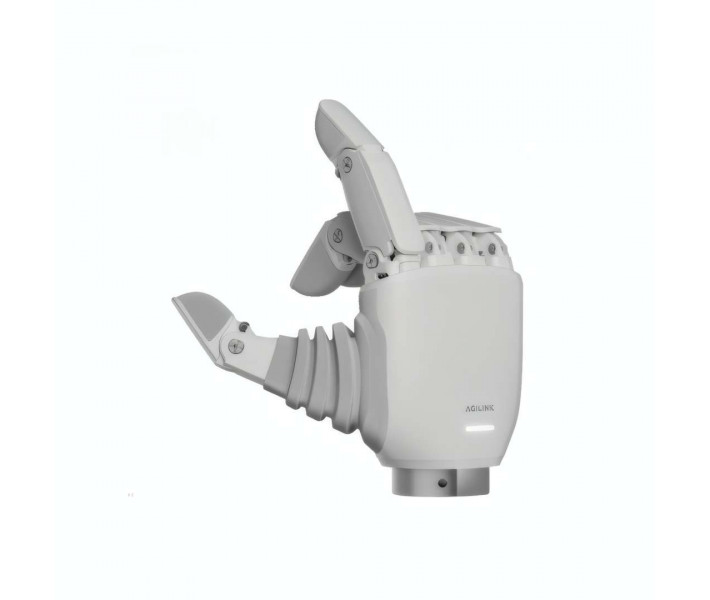
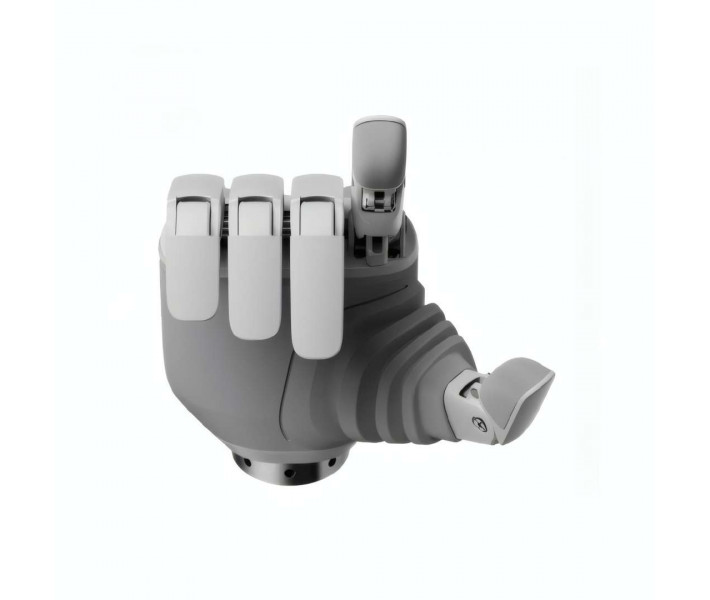
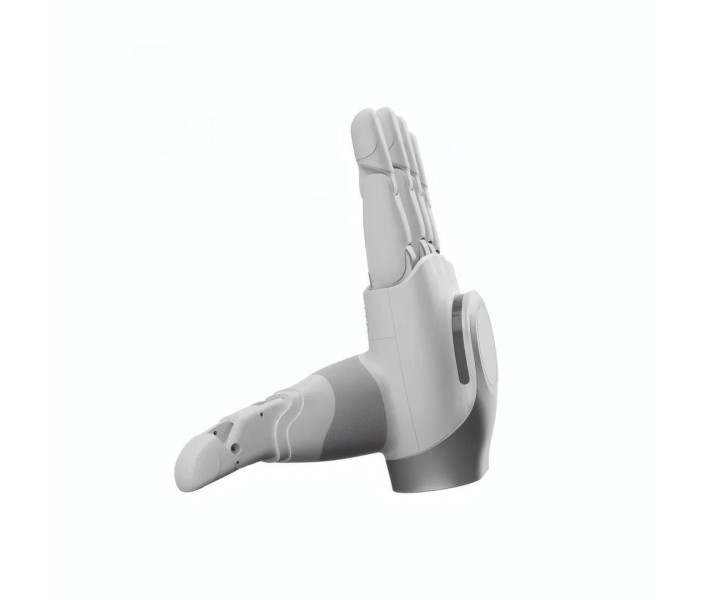
AgiBot OmniHand 3 Lite — легка роботизована кисть з активними та пасивними суглобами для компактних гуманоїдів. Мала вага знижує навантаження й інерцію на кінці руки. Тактильний датчик підтверджує реальний контакт із предметом. Кисть підходить і для мобільних маніпуляторів із роботизованою рукою.
Переваги та ключові характеристики
- Вага: 350 г — на суглоби руки припадає менше навантаження під час кожного руху.
- Ступені свободи: 4 активні + 7 пасивних — пальці виконують ваші команди й самі підлаштовуються під предмет у момент контакту.
- Корисне навантаження: 1 кг — визначає максимальну вагу предметів, з якими може працювати кисть.
- Тактильний датчик: одновимірний, роздільна здатність 0,1 — показує, коли пальці справді торкаються деталі, а не лише де вони розташовані.
- Металевий каркас із силіконовим шаром: суцільний силіконовий шар захищає внутрішні компоненти під час взаємодії з предметами. Конструкція пройшла випробування на удар і падіння.
- Сумісність із Dex-UMI: кисть застосовують у телеоперації та захопленні руху для досліджень і навчання роботів.
- Відкриті інструменти: відкритий набір інструментів дає змогу створювати й тестувати власні алгоритми керування.
AgiBot OmniHand 3 Lite: вага та кінематика
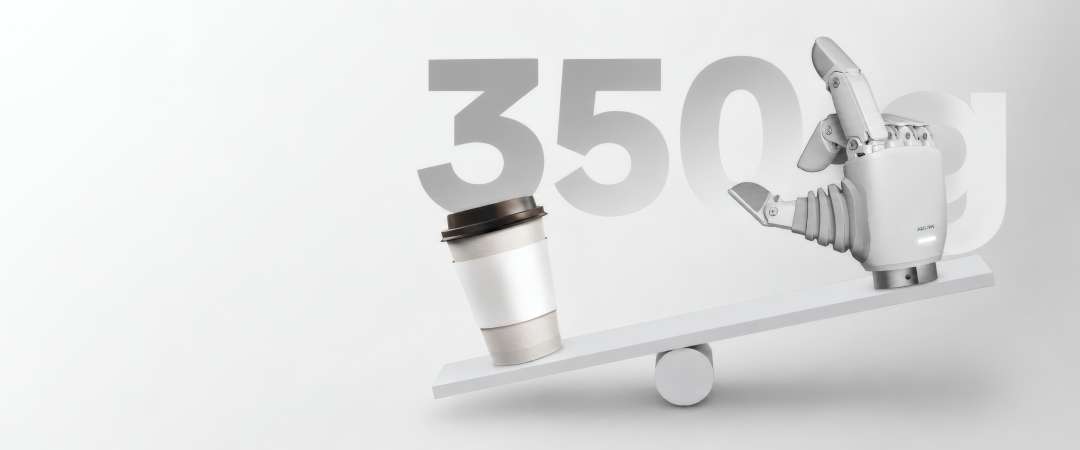
Ця роботизована кисть важить 350 г і розрахована на компактних гуманоїдів та мобільні маніпулятори. Завдяки меншій масі на кінці маніпулятора рука працює з меншою інерцією, а суглоби — з меншим навантаженням. Компактні розміри дають змогу встановити кисть на невеликі роботизовані руки, де важливий кожен грам.
На зображенні — кисть вагою 350 г, модуль, який встановлюють на кінці руки.
Активні та пасивні ступені свободи
Ступінь свободи (СС) — це незалежний рух, який механіка кисті може виконувати або допускати. Ця кисть має 4 активні та 7 пасивних СС. Приводи рухають активні ступені за командами системи керування. Пасивні залежать від конструкції суглобів, положення пальців і контакту з предметом.
Завдяки такому поєднанню пальці підлаштовуються під деталь, поки ви її захоплюєте й утримуєте. Програмувати кожне коригування не потрібно. Так краще вдається працювати з предметами дуже різної форми.
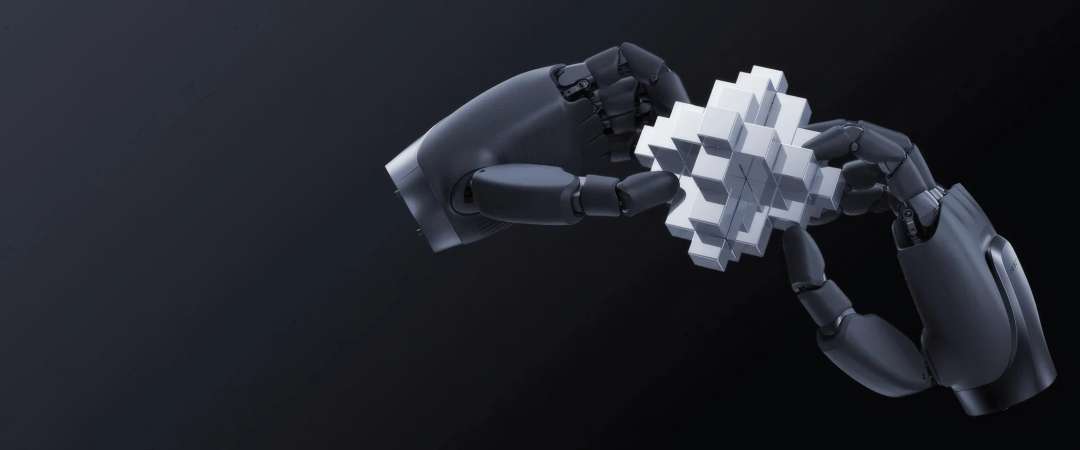
На зображенні кисті працюють із предметом складної геометрії — саме з таким типом деталей різної форми, про який ми щойно згадали.
Металева конструкція та силіконовий шар
Основа кисті — високоміцний металевий каркас аерокосмічного класу. Він забезпечує жорсткість, потрібну для навантажень під час активних рухів.
Ззовні суцільний силіконовий шар утворює єдину контактну поверхню. Цей шар захищає внутрішні компоненти під час взаємодії кисті з предметами. Конструкція пройшла випробування на удар і падіння. Також вона пройшла випробування на зіткнення.
Одновимірний тактильний датчик
Модуль має одновимірний тактильний датчик із роздільною здатністю 0,1. Він фіксує контакт із предметами. Його покази доповнюють дані про положення пальців. Тому ви знаєте не лише, де розташовані пальці, а й коли вони справді торкаються деталі.
Цей момент важливий, коли ви захоплюєте й утримуєте предмет, а також коли переміщуєте його. Система керування роботом може використовувати ці дані під час повторюваних маніпуляцій і роботи з деталями різної форми.
ПЗ та відкриті інструменти
Інструменти розробки
Модуль підтримує відкритий набір інструментів для розробки та експериментів із роботизованими системами. Його можна інтегрувати в навчальні проєкти й лабораторні випробувальні стенди. Він також підходить для власних розробок.
Такий підхід зручний для швидкого створення прототипів і налаштування алгоритмів керування. Він практичний для університетів і дослідницьких лабораторій. Так само він корисний командам, які розробляють власні рішення.
Програмне середовище та інтерфейси
Програмне середовище — ROS 2. Інтерфейси зв’язку — CAN FD і RS485.
Сумісність із Dex-UMI
Сумісність із Dex-UMI дає змогу застосовувати кисть у системах телеоперації та захоплення руху. Це корисно в дослідженнях і навчанні роботів. Також це зручно для тестування алгоритмів керування.
Швидкість і повторюваність
Типовий час відкриття або закриття — 0,5 с. Це корисний орієнтир, щоб оцінити, як швидко кисть захоплює й відпускає предмети та повторює операції.
Зверніть увагу: 0,5 с — звичайне робоче значення, а не гарантований максимальний час у кожному циклі. Фактична швидкість залежить від режиму роботи та навантаження. Також на неї впливає конфігурація роботизованої системи.
Повторюваність позиціонування — ±0,5 мм. Це значення показує, наскільки змінюється положення кисті, коли вона повторює той самий рух.
Наступне відео демонструє можливості кисті.
Сфери застосування
- Сервісна робототехніка: кисть працює як кінцевий модуль маніпулятора в сервісних роботах. Вона відповідає за поводження з предметами та виконання допоміжних операцій.
- Мобільні маніпулятори: кисть монтують на мобільні платформи з рукою. Мала вага знижує навантаження на суглоби руки.
- Гуманоїди малого формату: кисть дає легкий та адаптивний кінцевий модуль для компактних роботизованих рук.
- Освітні платформи: кисть підходить університетам і навчальним центрам, де вивчають робототехніку та керування маніпуляторами. Також вона годиться для відпрацювання взаємодії з предметами.
- Телеоперація та дослідження: завдяки сумісності з Dex-UMI кисть можна інтегрувати в системи телеоперації та захоплення руху для досліджень і навчання роботів.
- Прототипування роботизованих систем: відкриті інструменти дають змогу створювати й тестувати власні алгоритми керування. Вони також підходять для збирання експериментальних стендів і перевірки нових сценаріїв роботи.
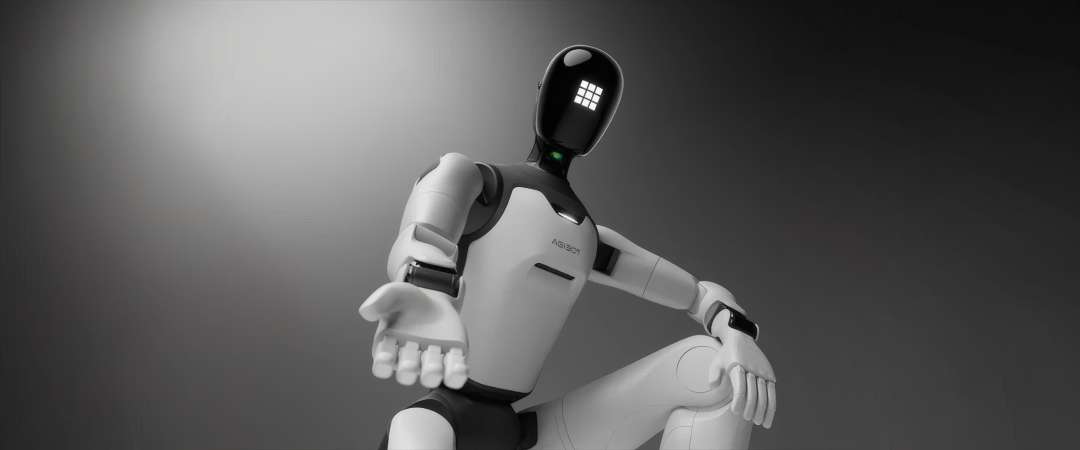
Гуманоїдні роботи, як на зображенні нижче, — одна з платформ, для яких призначена ця кисть.
Сумісність і аксесуари
Як опційний аксесуар доступна камера на зап’ясті. Перш ніж інтегрувати кисть у мобільний маніпулятор, перевірте тип кріплення, вагу та розміри нетто 140 × 70 × 32 мм. Також перевірте допустиме навантаження та сумісність інтерфейсів.
Технічні характеристики
Рух і навантаження
| Параметр | Значення |
| Ступені свободи | 4 активні + 7 пасивних |
| Корисне навантаження | 1 кг |
| Типовий час відкриття/закриття | 0,5 с |
| Повторюваність позиціонування | ±0,5 мм |
Датчик і зв’язок
| Параметр | Значення |
| Тактильний датчик | Одновимірний |
| Роздільна здатність датчика | 0,1 |
| Інтерфейси зв’язку | CAN FD, RS485 |
ПЗ та сумісність
| Параметр | Значення |
| Сумісність із системами керування | Dex-UMI |
| Програмне середовище | ROS 2 |
| Інструменти розробки | Відкритий набір інструментів |
Конструкція та розміри
| Параметр | Значення |
| Матеріал каркаса | Металевий каркас аерокосмічного класу |
| Зовнішнє покриття | Суцільний силіконовий шар |
| Розміри нетто | 140 × 70 × 32 мм |
| Вага нетто | 0,350 кг |
Чому варто купувати AgiBot OmniHand 3 Lite тут?
Постачаємо професійне 3D-обладнання з 2012 року. Наші фахівці надають передпродажні консультації та допомагають із налаштуванням. Після купівлі ми пропонуємо післяпродажну підтримку та навчання оператора. Також пропонуємо фінансування та лізинг, щоб спланувати інвестиції. У нас є витратні матеріали та запчастини для обслуговування обладнання. Замовте консультацію й дізнайтеся, чи підходить AgiBot OmniHand 3 Lite для вашого маніпулятора.





















































