

- Наявність: У наявності
- Код товару: 920372000001458724
- Вага брутто: 30.00kg

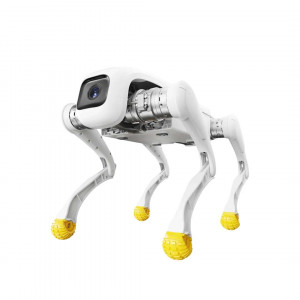
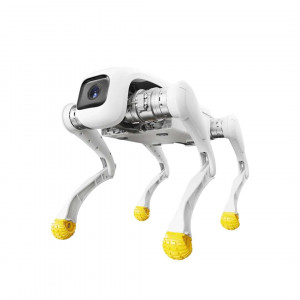
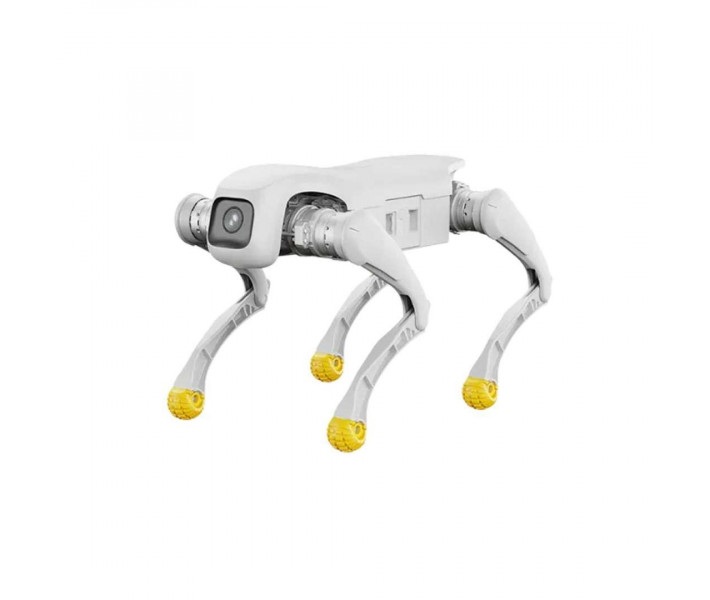
AgiBot D1 Pro — чотирилапа платформа для дослідницьких задач із самобалансуванням та швидкозмінним акумулятором. Дослідницька група кріпить на корпус модуль LiDAR або камеру. Керування ходою на основі навчання з підкріпленням самостійно адаптується до сходів і нерівного ґрунту. Оператор веде робота з пульта чи із застосунку.
Ключові характеристики та переваги
- Максимальний крутний момент суглоба: 48 Н·м — Привід суглобів дає запас моменту для роботи на складному рельєфі та під значним навантаженням.
- Корисне навантаження: 5 кг — Це межа маси додаткового обладнання, яке платформа несе під час руху.
- Час роботи від акумулятора: 1–2 години — Саме на цей інтервал варто планувати один випробувальний сеанс до заміни акумулятора.
- Автономність: швидкозмінний акумулятор AgiBot D1 Pro дає змогу продовжити сеанс після заміни. Заряджання від 10 % до 90 % триває близько 1 години.
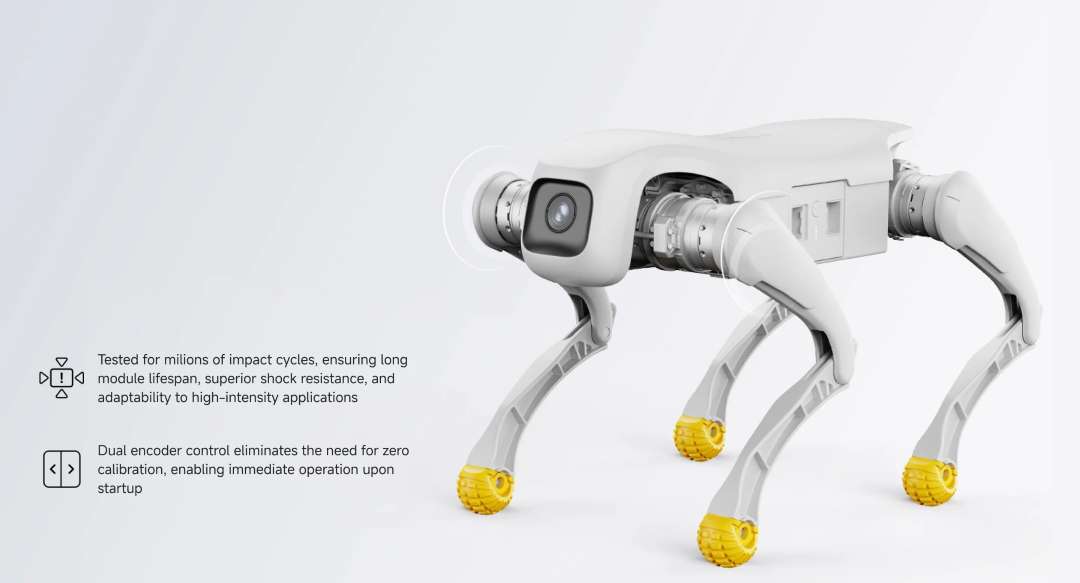
- Запуск без калібрування: керування з подвійним енкодером усуває потребу в калібруванні нуля, тож робот готовий до роботи одразу після ввімкнення.
- Дистанційне керування: пульт із джойстиком і застосунок дають два способи керування роботом на відстані.
Як AgiBot D1 Pro долає складний рельєф
Автономна адаптація до рельєфу тримається на двох складниках. Перший — алгоритм ходи, другий — силові модулі суглобів.
Керування ходою
Алгоритм ходи побудований на навчанні з підкріпленням (RL, reinforcement learning). Це метод, за якого алгоритм вдосконалює рухи через взаємодію із середовищем. Завдяки цьому платформа самостійно адаптується до різного й складного рельєфу.
Самобалансування утримує корпус у стійкому положенні. Захист від падіння та стійкість до зовнішніх завад доповнюють цей механізм. Динамічний контроль балансу працює разом із підтримкою відновлення після падіння.
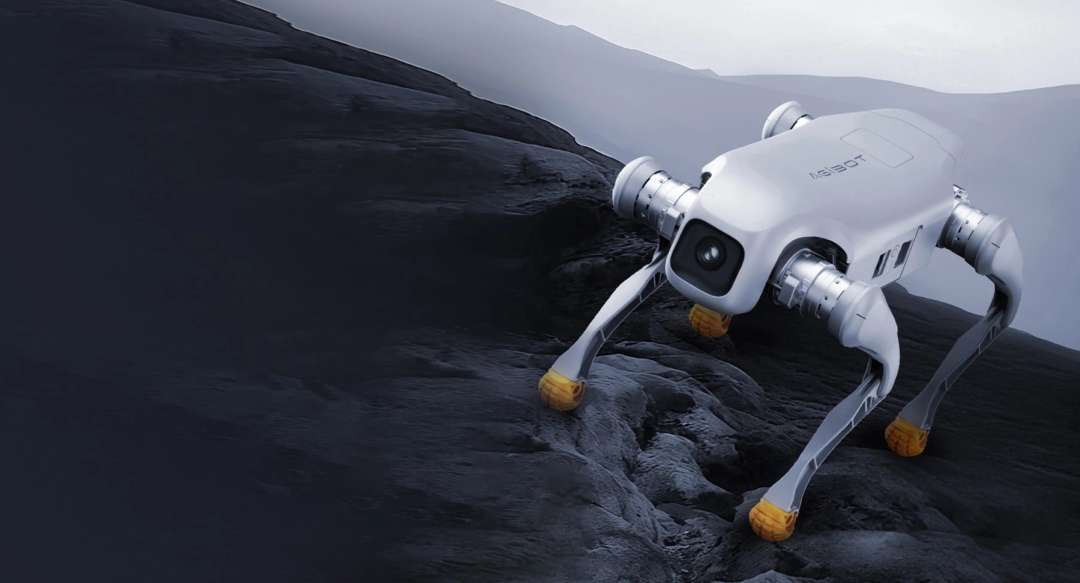
Рух нерівним кам'янистим ґрунтом просто неба зафіксовано на знімку нижче. Такий рельєф належить до сценаріїв, на які розрахована система керування ходою.
Швидкість і подолання перешкод
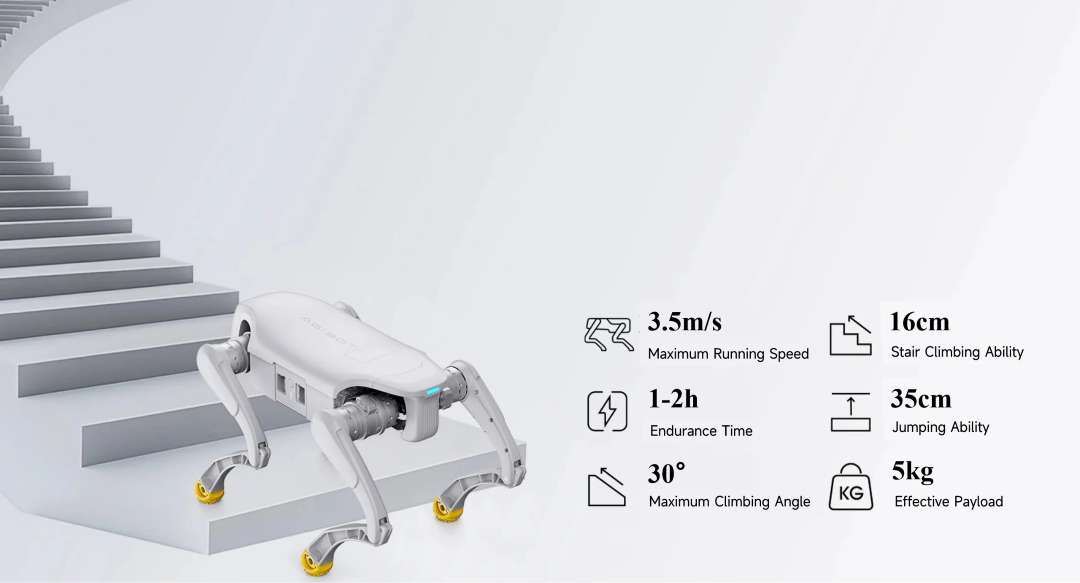
AgiBot D1 Pro розвиває до 3,5 м/с. Сходинки заввишки до 16 см платформа долає безперервно. Максимальний кут підйому — 30°, а стрибок угору сягає 35 см.
На наступному знімку платформа рухається сходами. Зображення підкреслює її рухливість і здатність до підйому.
Привід суглобів і ударостійкість
Рухову частину формують 12 прецизійних суглобових двигунів у корпусі з алюмінієвого сплаву. Це модуль руху з високою питомою потужністю, тобто з великою потужністю відносно власної маси. Такий привід задає запас сили для складного рельєфу.
Знімок виділяє ударостійкі модулі суглобів ніг. Він також показує подвійне енкодерне керування.
Діапазон руху суглобів
Платформа має 12 ступенів вільності, по 3 на кожну ногу. Ступінь вільності — це незалежний напрям руху суглоба. Суглоб корпусу рухається від -28° до 28°. Для стегна діапазон становить від -170° до 66°, для гомілки — від 35° до 156°.
Ресурс і ударостійкість
Модулі випробувано на мільйони циклів ударного навантаження. Це подовжує ресурс модуля й підвищує стійкість до ударів. Тому привід адаптований до інтенсивної експлуатації.
Керування, зір і підключення
Платформа підтримує Wi-Fi 5.0 і Bluetooth 5.0. Передавання зображення в реальному часі також підтримується, тож відеопотік доступний під час керування.
Ширококутна камера має роздільну здатність 1920 × 1080. Діагональне поле зору (DFOV) становить 122°. Горизонтальне (HFOV) — 111°, вертикальне (VFOV) — 70°.
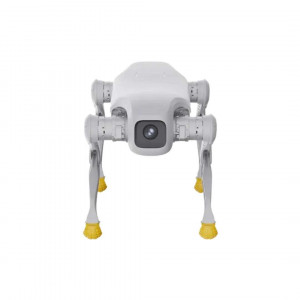
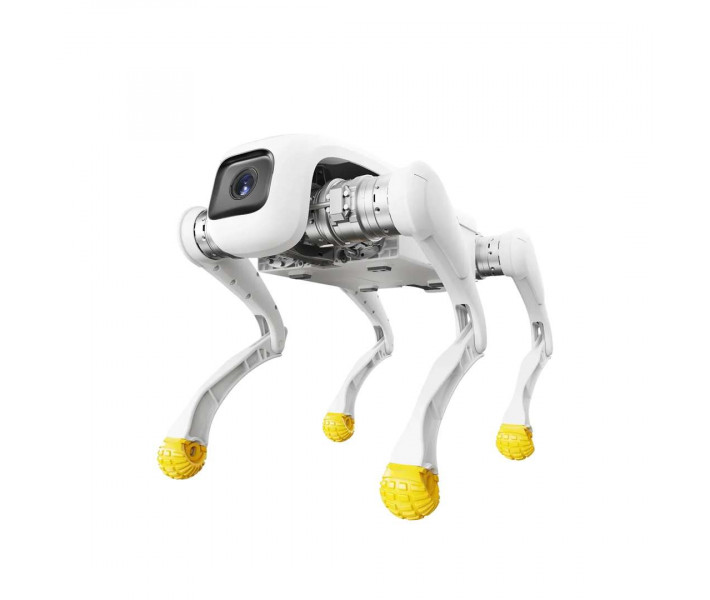
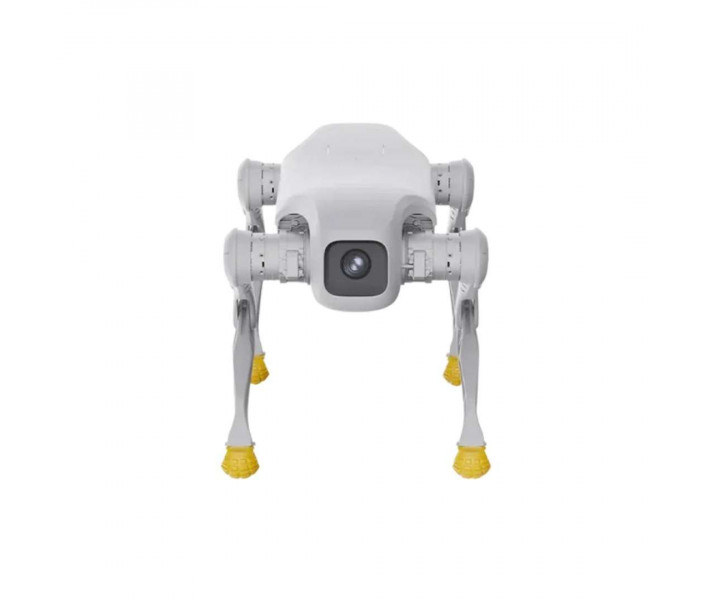
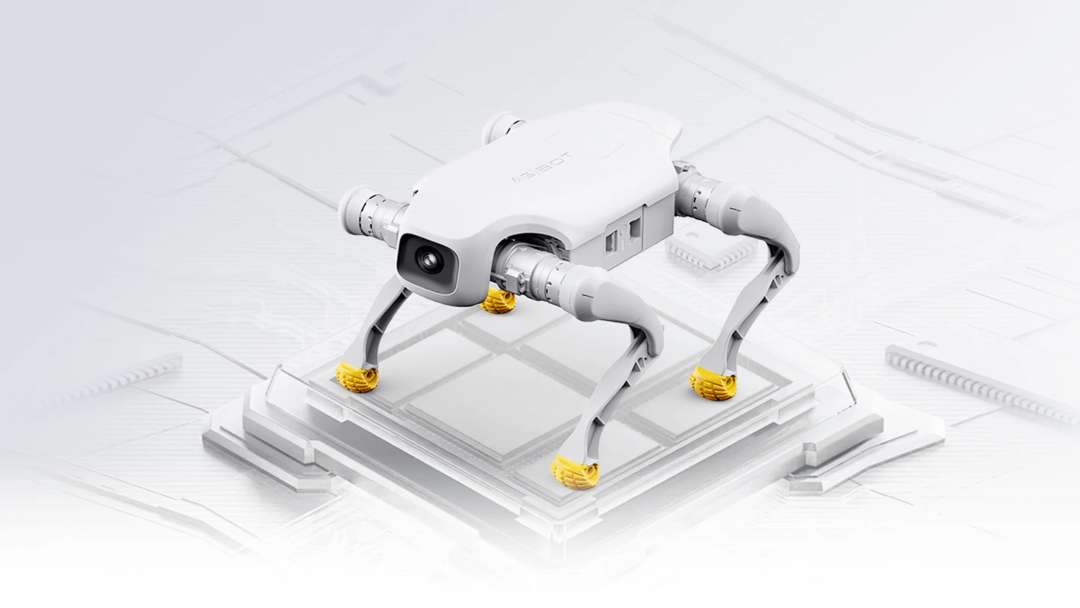
Камера розташована спереду корпусу. На знімку її видно разом із шарнірними ногами й жовтими стопами.
Розширення апаратної частини
Платформа розрахована на розширення апаратної частини. До неї підключають додаткові датчики, як-от LiDAR чи камеру. Окремо передбачено підключення обчислювальної платформи.
Для підключення передбачено п'ять типів портів розширення. Кількість портів кожного типу наведено в таблиці характеристик. Обчислювальну основу забезпечує високопродуктивний 8-ядерний процесор. У складі є також IMU (інерціальний вимірювальний блок) стандартної версії.
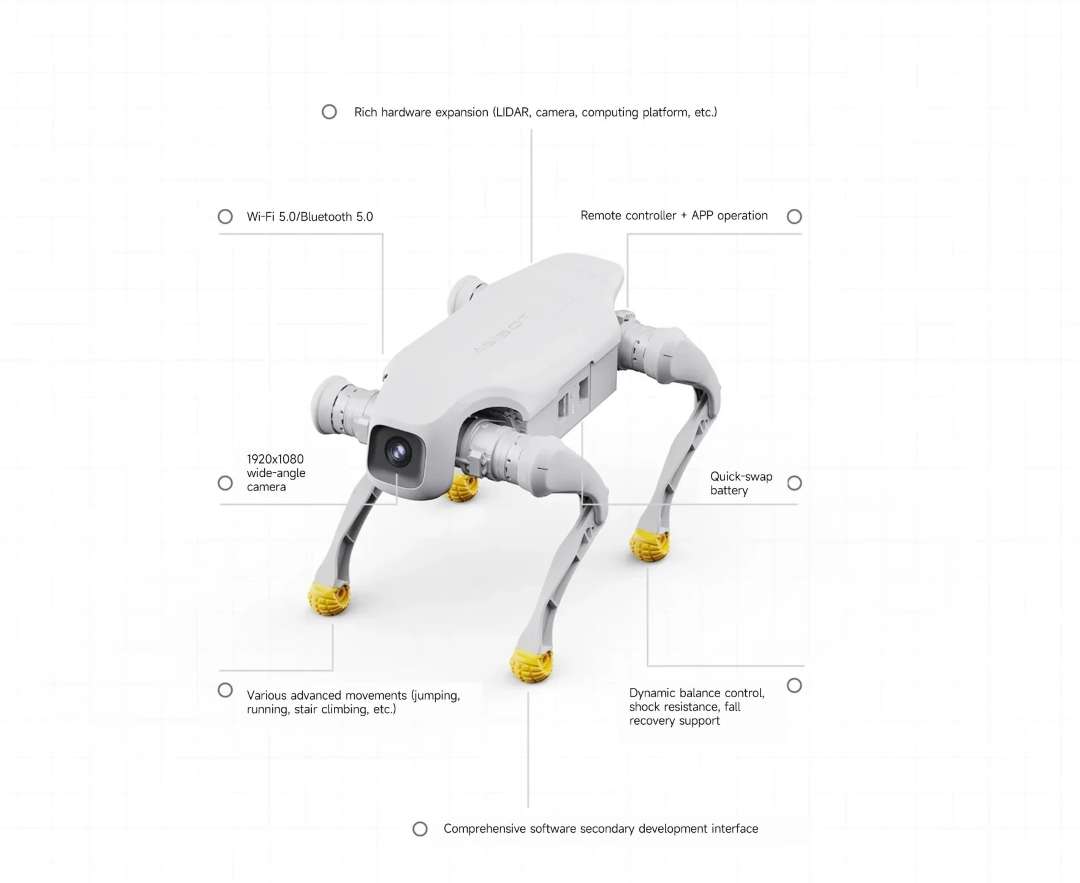
Інфографіка нижче підсумовує можливості платформи. Серед позначених функцій — апаратна частина та керування рухом.
Конструкція та живлення
Корпус виготовлено з алюмінієвого сплаву та високоміцного інженерного пластику. Загальна вага платформи з акумулятором становить 15,5 кг.
Акумулятор має номінальну ємність 4,6 А·год і напругу 43,2 В. Максимальна робоча потужність сягає 3500 Вт. Робоча температура — від 0 °C до 40 °C.
Сфери застосування
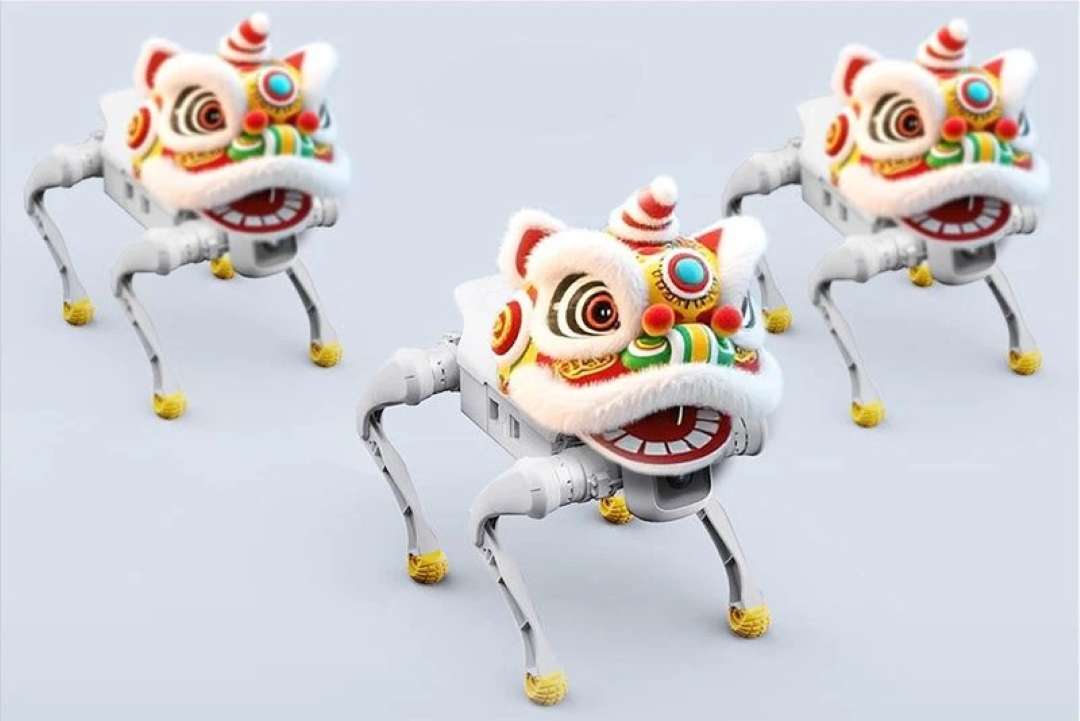
Серед заявлених сценаріїв застосування — розважальні виступи. На знімку платформи оформлені декоративними масками китайського танцю лева.
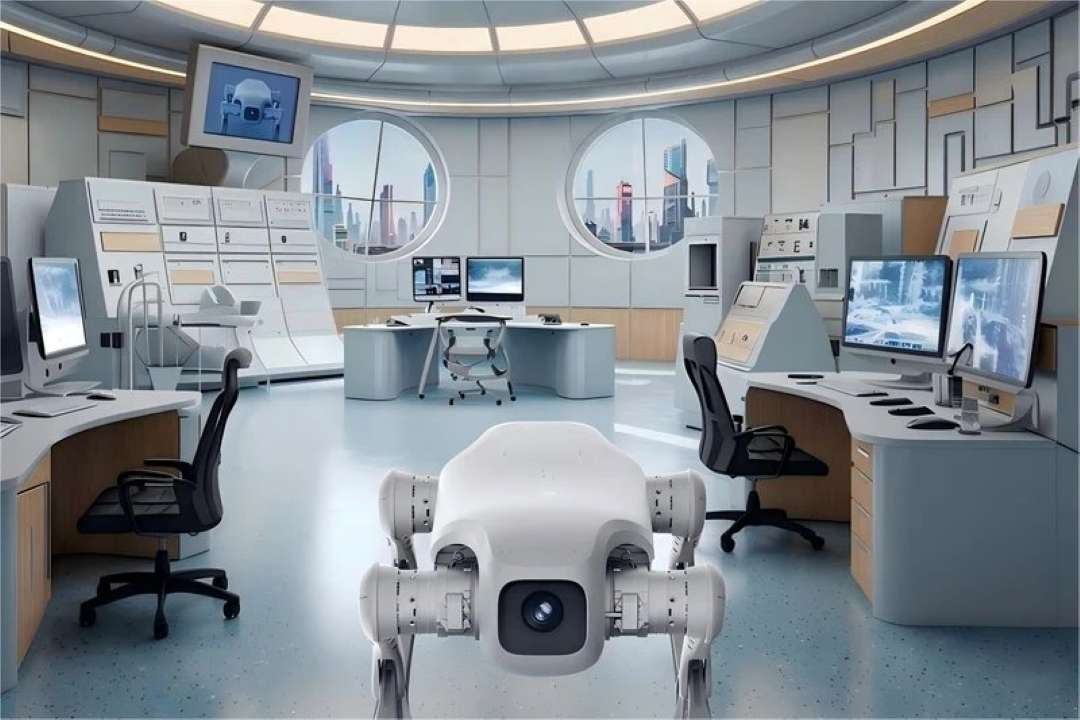
Другий заявлений напрям — наукові дослідження й освіта. У лабораторному середовищі, як на знімку, AgiBot D1 Pro працює як дослідницька платформа.
- Розважальні виступи: спеціальні рухи, зокрема сальто назад і вітання лапою, формують основу номера. Ударостійкі модулі витримують інтенсивне навантаження під час виступів.
- Наукові дослідження: порти розширення дозволяють закріпити LiDAR або камеру. Високопродуктивний 8-ядерний процесор забезпечує базові обчислення для експериментів із ходою на різному рельєфі.
- Освіта та навчальні лабораторії: на реальному обладнанні наочно пояснюють самобалансування й адаптацію ходи. Подвійний енкодер скорочує підготовку до заняття, бо калібрування нуля не потрібне.
- Керування за відеопотоком: робота ведуть з пульта з джойстиком або із застосунку. Передавання зображення в реальному часі з камери 1920 × 1080 дає візуальний контроль маршруту.
- Випробування на складному рельєфі: підйоми до 30° і сходи дозволяють перевіряти маршрути поза рівною підлогою. Алгоритм ходи самостійно підлаштовується під рельєф.
Що в коробці?
- Платформа робота-собаки D1 — 1 шт.
- Зарядний пристрій — 1 шт.
- Ручний пульт — 1 шт.
Технічні характеристики
Конструкція та габарити
| Параметр | Значення |
| Матеріал | Алюмінієвий сплав із високоміцним інженерним пластиком |
| Розміри в положенні стоячи (Д×Ш×В) | 635 × 360 × 420 мм |
| Розміри в положенні лежачи (Д×Ш×В) | 675 × 435 × 145 мм |
| Загальна вага (з акумулятором) | 15,5 кг |
| Робоча температура | 0 °C – 40 °C |
Рухові характеристики
| Параметр | Значення |
| Ступені вільності | Уся машина: 12, кожна нога: 3 |
| Максимальна швидкість | 3,5 м/с |
| Корисне навантаження | 5 кг |
| Висота безперервного подолання сходинок | 16 см |
| Максимальний кут підйому | 30° |
| Висота стрибка вгору | 35 см |
| Стандартні рухи | Стояння, лежання, режим демпфування, регулювання тангажу, регулювання висоти, поворот у горизонтальній площині |
| Спеціальні рухи | Стрибок уперед, стрибок угору, стійка на двох ногах, сальто назад, вітання лапою тощо |
Привід і суглоби
| Параметр | Значення |
| Тип привода | Модуль руху з високою питомою потужністю |
| Максимальний крутний момент суглоба | 48 Н·м |
| Прецизійний суглобовий двигун у корпусі з алюмінієвого сплаву | 12 |
| Діапазон руху суглоба (корпус) | -28° – 28° |
| Діапазон руху суглоба (стегно) | -170° – 66° |
| Діапазон руху суглоба (гомілка) | 35° – 156° |
Живлення та автономність
| Параметр | Значення |
| Тривалість заряджання | близько 1 години (рівень заряду акумулятора 10 %–90 %) |
| Час роботи від акумулятора (робочий час) | 1–2 години |
| Дальність дії | 6 км ± 1 км |
| Максимальна робоча потужність | 3500 Вт |
| Акумулятор | Номінальна ємність: 4,6 А·год, напруга: 43,2 В |
Обчислення, зір і зв'язок
| Параметр | Значення |
| Базова обчислювальна потужність | Високопродуктивний 8-ядерний процесор |
| Поле зору (FOV) камери | DFOV 122°, HFOV 111°, VFOV 70° |
| IMU | Стандартна версія |
| Передавання зображення в реальному часі | Підтримується |
| Вторинна розробка (SDK) | Не підтримується |
| Порти розширення функціоналу | Ethernet × 1, USB × 2, порт живлення × 2, SBUS × 1, UART × 1 |
Комплектні елементи та гарантія
| Параметр | Значення |
| Адаптер живлення | Стандартний |
| Зарядна станція | Стандартна |
| Пульт дистанційного керування | Пульт дистанційного керування з джойстиком |
| Гарантійний термін | 1 рік |
Чому варто купити AgiBot D1 Pro в EXPERT3D?
EXPERT3D постачає професійне 3D-обладнання з 2012 року. Наші фахівці консультують перед купівлею та допомагають підібрати конфігурацію під Ваше завдання. Перед замовленням можна уточнити склад комплекту та технічні параметри. Забезпечуємо доставку по всій Іспанії та країнах ЄС. Гарантійний термін на AgiBot D1 Pro становить 1 рік. Після покупки надаємо сервісний супровід. Запчастини та витратні матеріали замовляйте на сайті, щоб техніка не простоювала.