

- Наявність: У наявності
- Код товару: 920372000001458180
- Вага брутто: 98.00

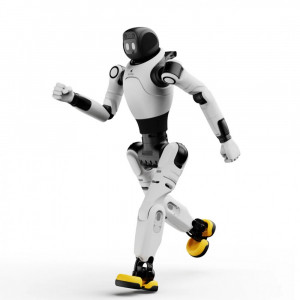
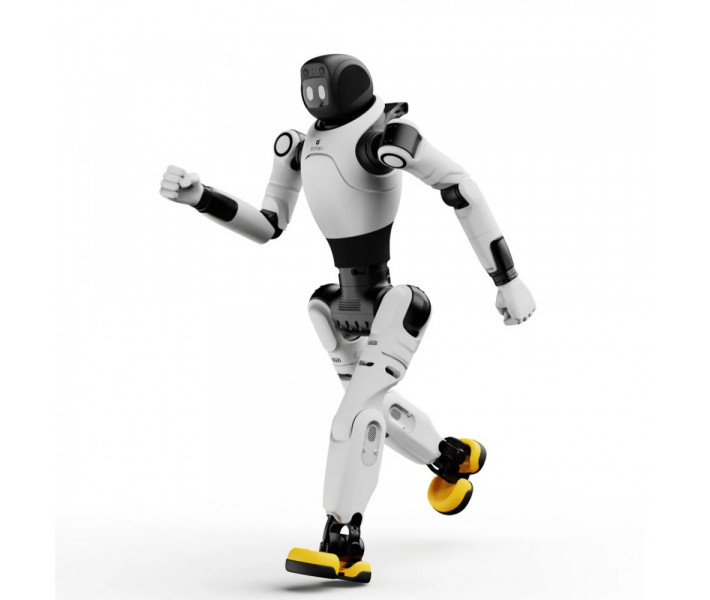
AgiBot X2 — гуманоїдний робот для діалогу й автономних завдань без дистанційного керування. Оператору не потрібно вести робота за кожним кроком чи коригувати маршрут вручну. Навігацію та проактивне уникнення перешкод бере на себе алгоритм ухвалення рішень. Багатосуглобова кінематика відтворює людську ходу, а мультимодальна взаємодія підтримує діалог.
Ключові характеристики та переваги
- Ступені вільності: 25 — Суглоби рук, талії та ніг відтворюють ходу, жести обома руками й нахили корпусу.
- Швидкість ходьби: до 1,8 м/с — Типове значення в роботі нижче максимального, тому закладайте його в розрахунок маршрутів.
- Час роботи: прибл. 2 години (ходьба зі швидкістю 0,5 м/с) — Змінний акумулятор дозволяє не чекати завершення заряджання.
- Мультимодальна взаємодія: візуальний і голосовий канали доповнено тактильним, тож діалог враховує жести користувача та контекст розмови.
- Автономна навігація: алгоритм ухвалення рішень веде робота й обходить перешкоди, тому оператор не керує кожним кроком.
- Оновлення OTA: ПЗ оновлюється бездротово, тож для нової версії не потрібне фізичне підключення.
Мультимодальна взаємодія AgiBot X2
Мультимодальну взаємодію в AgiBot X2 забезпечують чотири канали, кожен зі своїм апаратним модулем. Жести користувача й контекст розмови робот інтегрує з даними середовища. Завдяки цьому діалог лишається природним у різних сценаріях застосування.
- Візуальний канал: інтерактивна RGB-камера розпізнає обличчя та жести користувача.
- Голосовий канал: масив мікрофонів приймає мовлення, а динамік відтворює відповіді робота.
- Тактильний канал: датчик дотику встановлено на голові, і він фіксує торкання.
- Міміка: інтерактивний екран і світлові ефекти доповнюють відповідь візуально.
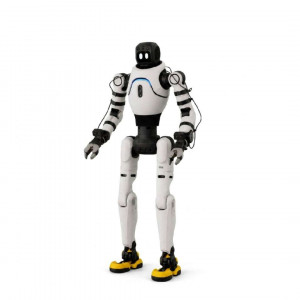
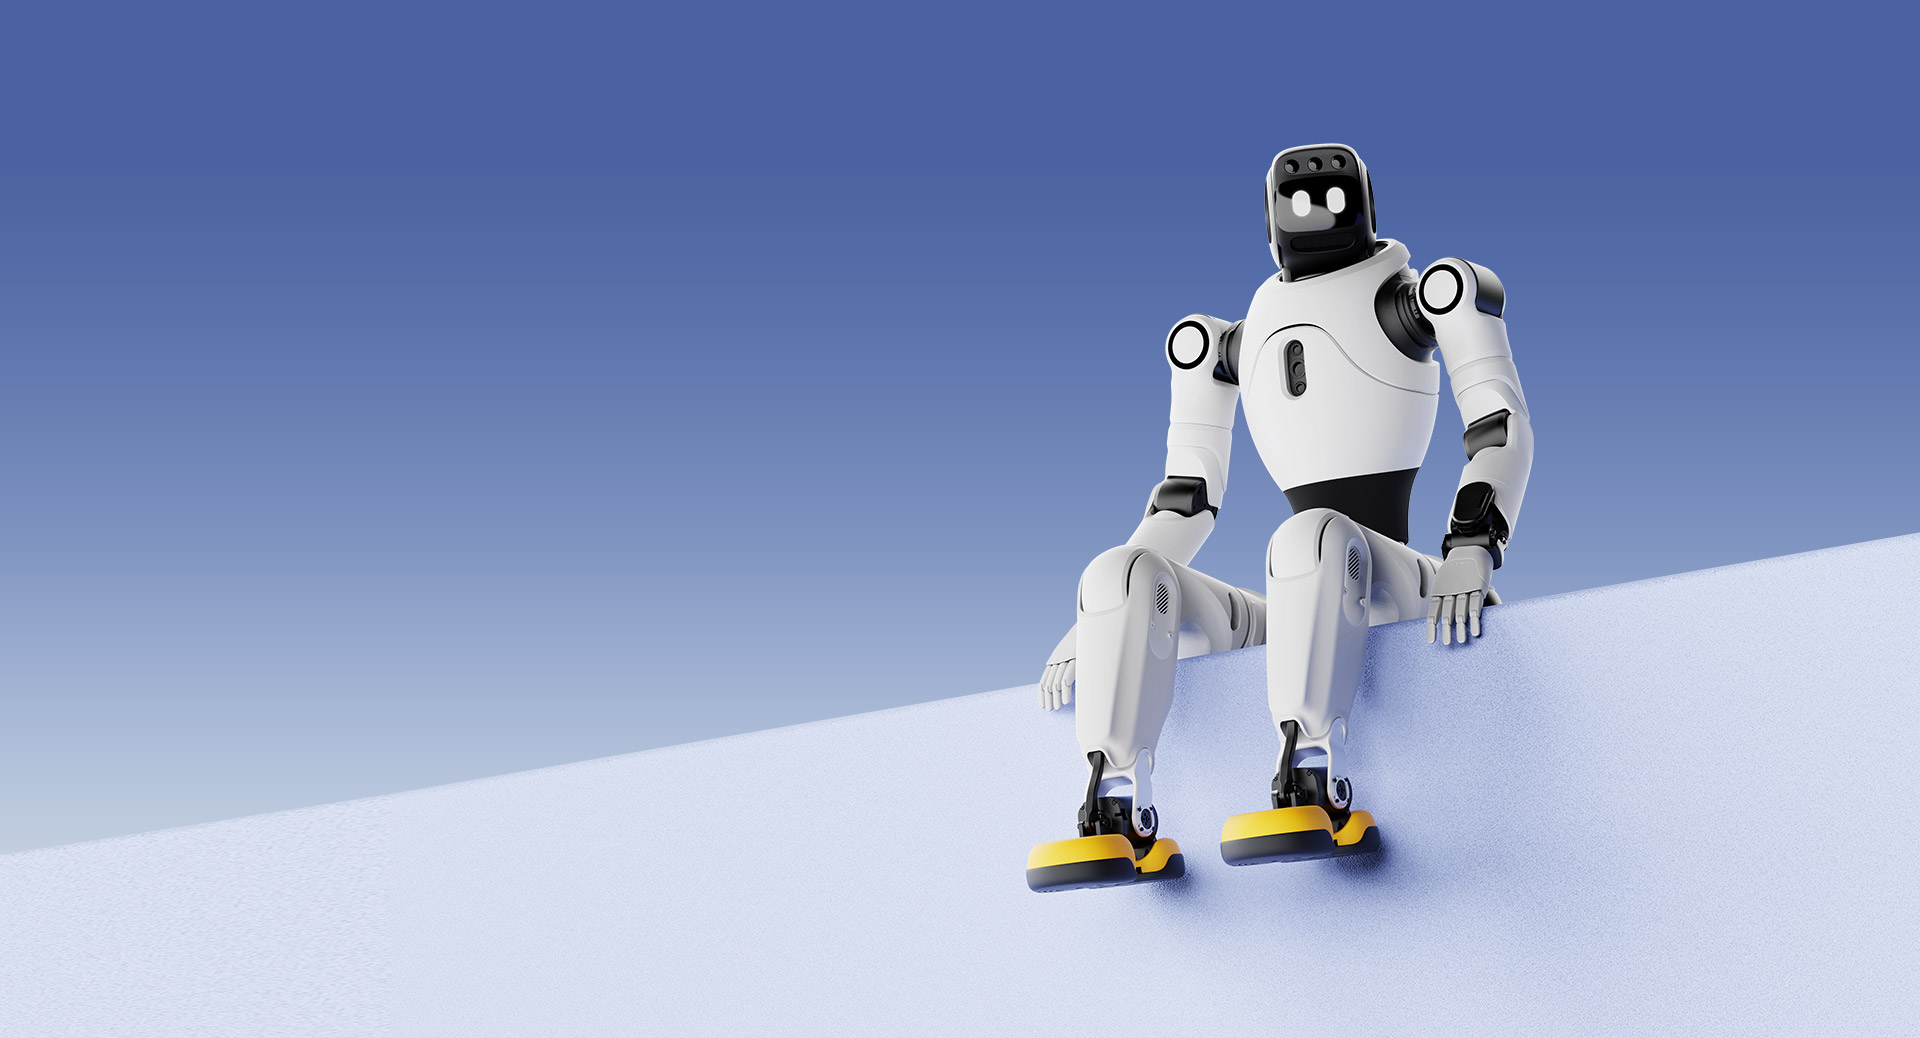
Платформа має висоту прибл. 1,31 м і вагу прибл. 35 кг. Гуманоїдний корпус видно на знімку, де робот сидить на піднятому уступі на синьому тлі.
Рухливість і людиноподібна хода
Цей робот підтримує людиноподібну ходу та складні танцювальні програми. Максимальна швидкість ходьби сягає 1,8 м/с, а типова не перевищує 0,8 м/с. У лабораторному середовищі заявлено значення не більше 2 м/с.
Відеоролик «Коли футбол зустрічає гуманоїдних роботів» додає контекст до теми людиноподібного руху. Він доповнює опис ходи та рухових програм.
Автономні завдання без дистанційного керування
Автономну навігацію та проактивне уникнення перешкод в AgiBot X2 забезпечує алгоритм ухвалення рішень. Тому дистанційне керування для роботи не потрібне.
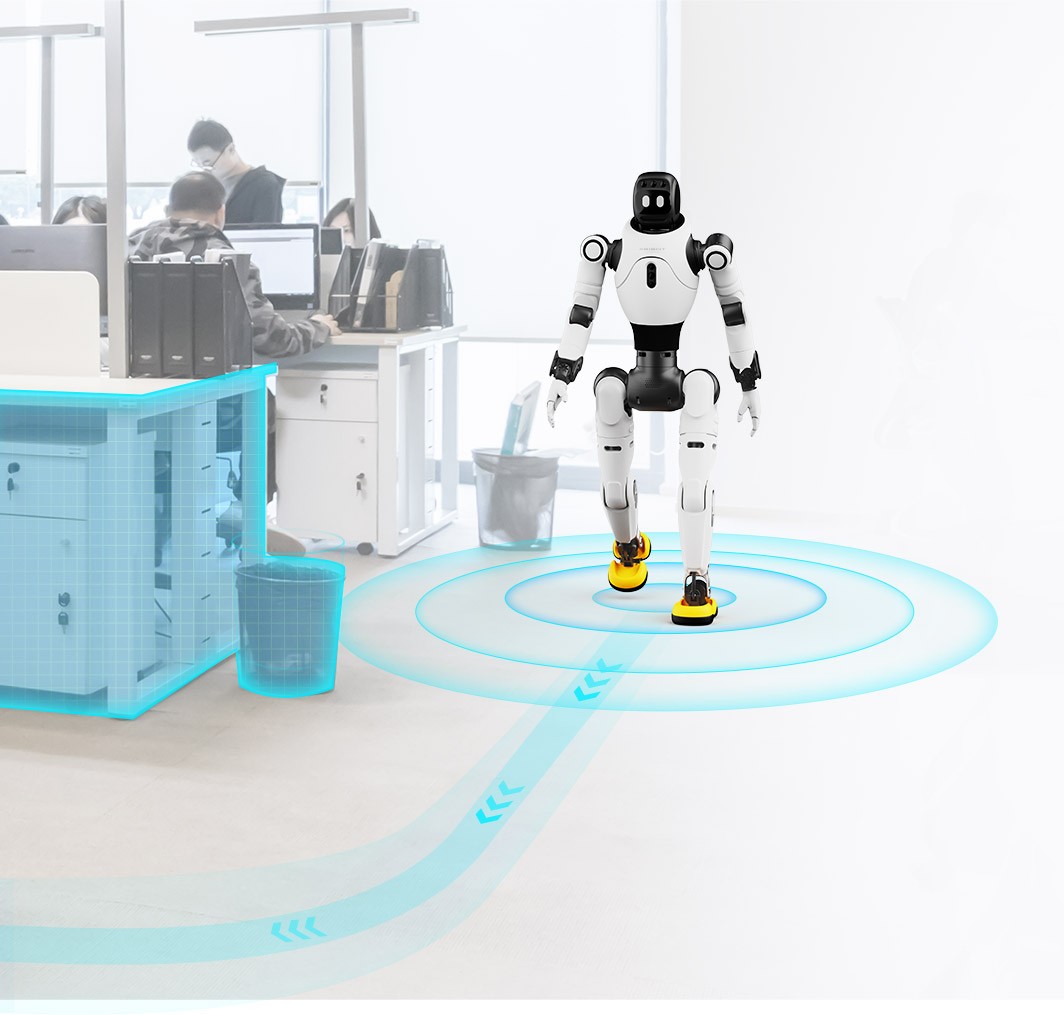
Обчислення виконують дві основні плати RK3588. Окремої високопродуктивної плати в цій конфігурації немає. Планування шляху й уникнення перешкод в офісному середовищі показано на знімку.
Біонічний корпус і ступені вільності
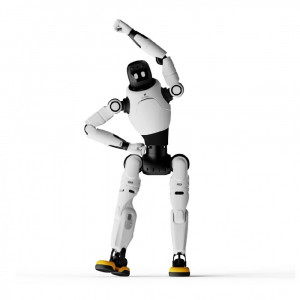
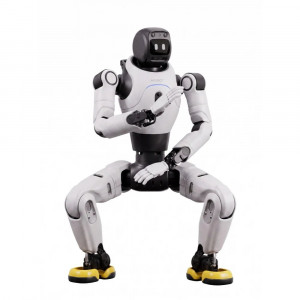
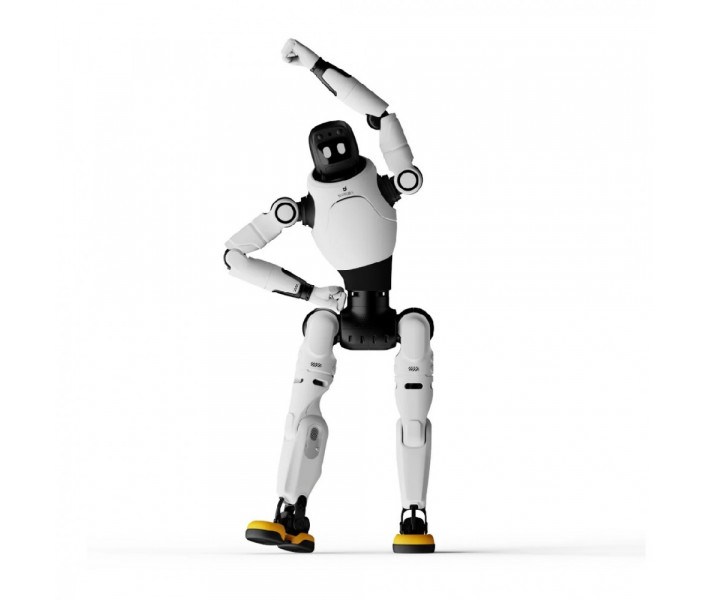
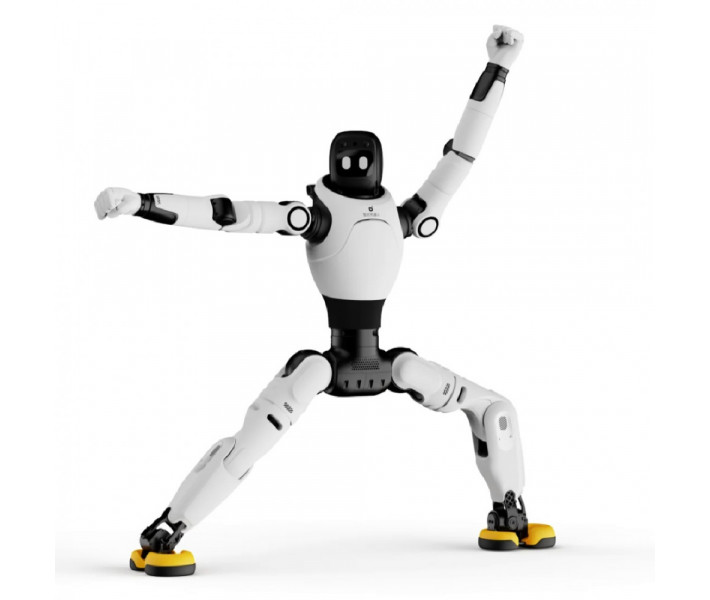
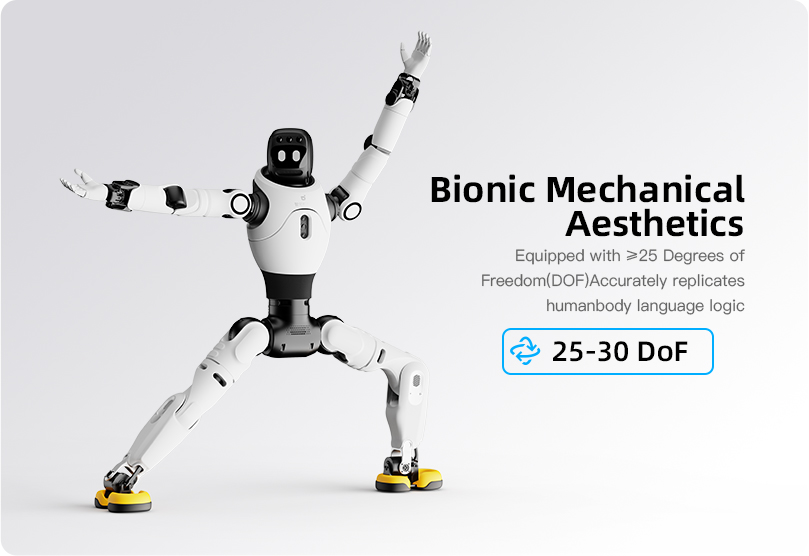
Робот має 25 ступенів вільності (DoF — незалежних осей руху суглобів). Така кількість осей відтворює логіку мови тіла людини. Нижче наведено розподіл осей за вузлами. Спортивну позу, у якій видно гнучкість корпусу, показано на знімку.
Руки
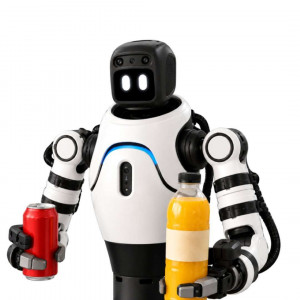
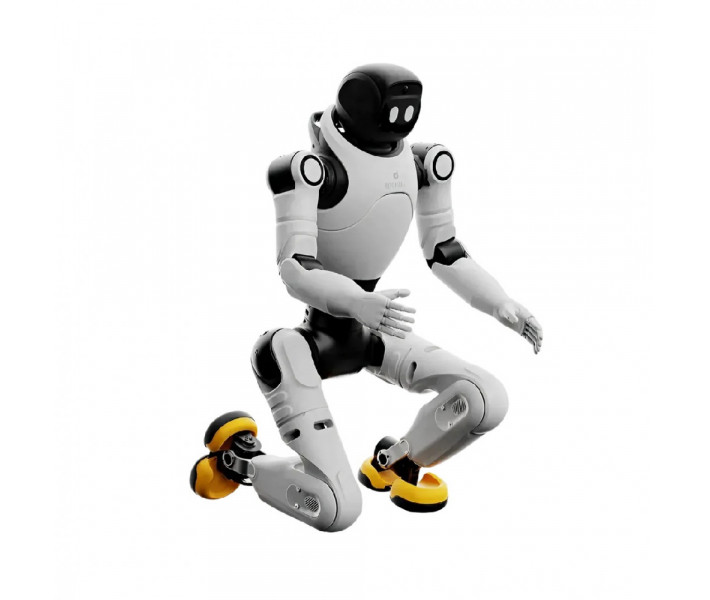
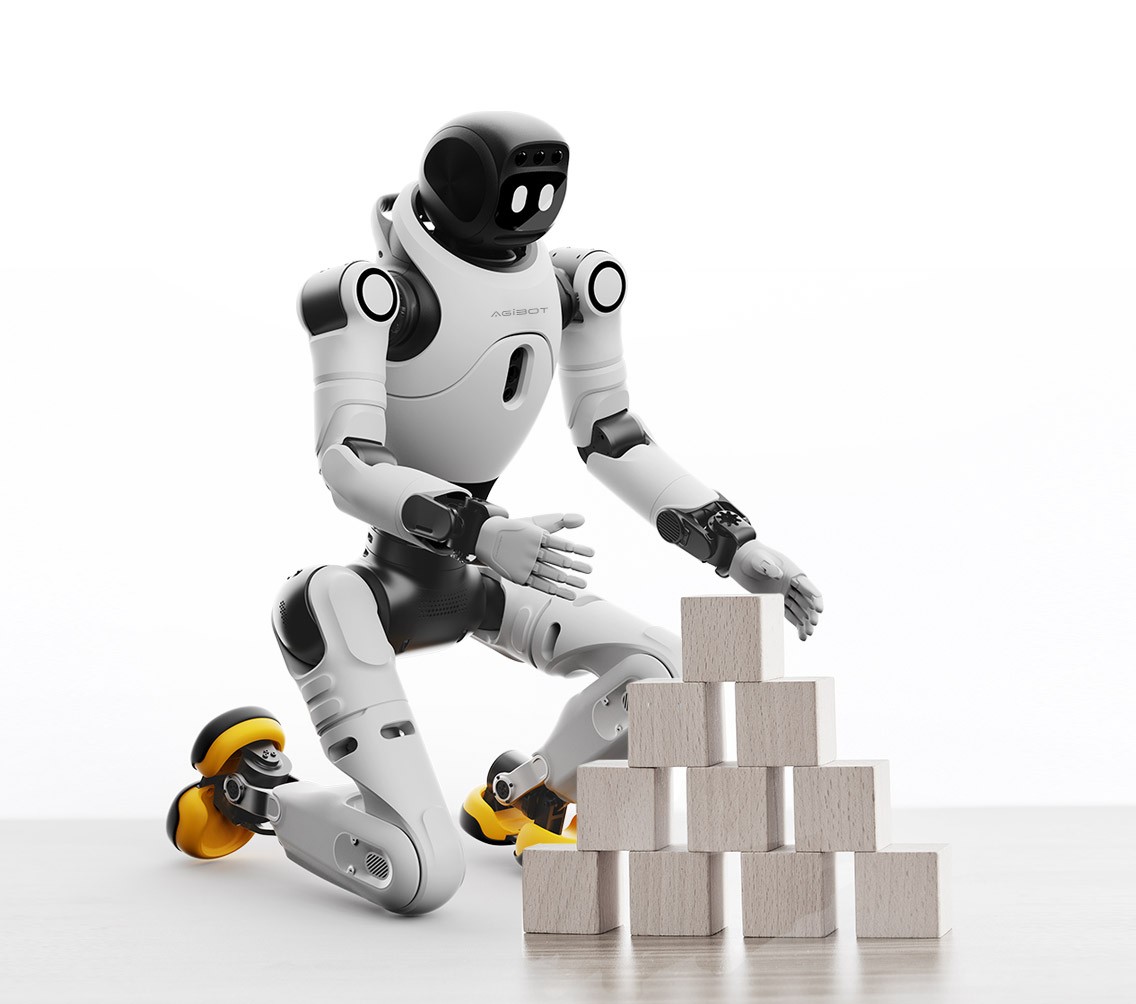
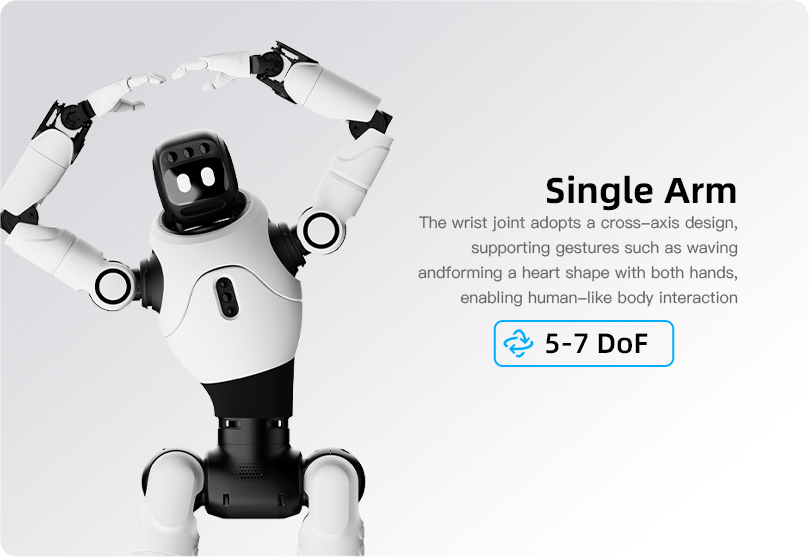
Кожна рука має 5 ступенів вільності. Виліт руки становить 558 мм. Вантажопідйомність — до 3 кг у певних положеннях. У всьому діапазоні руху вона не перевищує 1 кг. Виліт і обидва значення вантажопідйомності наведено без урахування кінцевого ефектора. Роботу з предметами показано на знімку: робот на колінах складає піраміду з дерев'яних блоків.
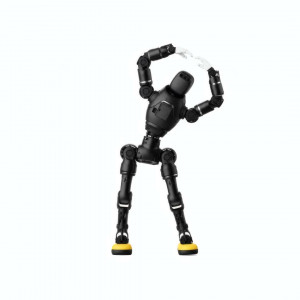
Зап'ястковий суглоб виконано за перехресною схемою осей. Це дає змогу махати рукою та складати форму серця двома руками. Рухливість рук і жести видно на знімку, де руки зігнуто над головою.
Талія
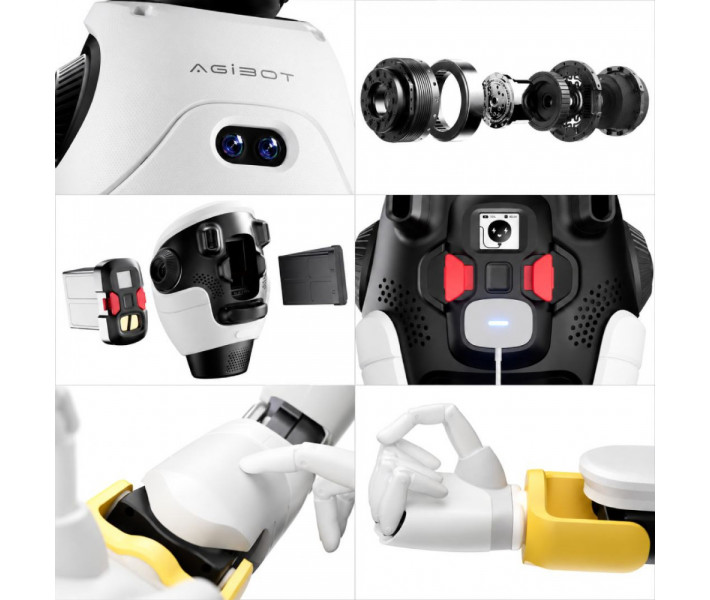
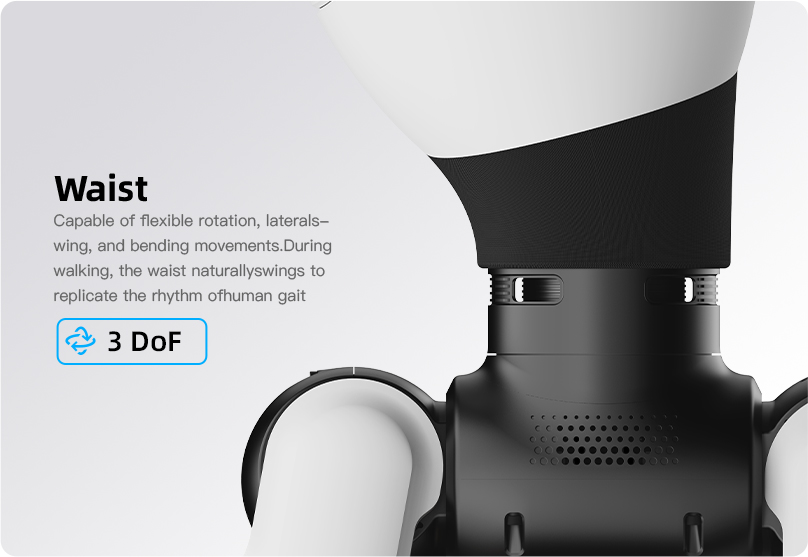
Талія має 3 ступені вільності. Вона виконує гнучке обертання, бічні нахили та згинання. Під час ходьби талія природно гойдається, відтворюючи ритм людської ходи. Суглоб талії, що відповідає за обертання й згинання корпусу, показано на знімку.
Ноги
Кожна нога має 6 ступенів вільності. Піковий крутний момент суглобів становить 120 Н·м. Це верхня межа динамічного навантаження суглобів під час ходьби.
Голова
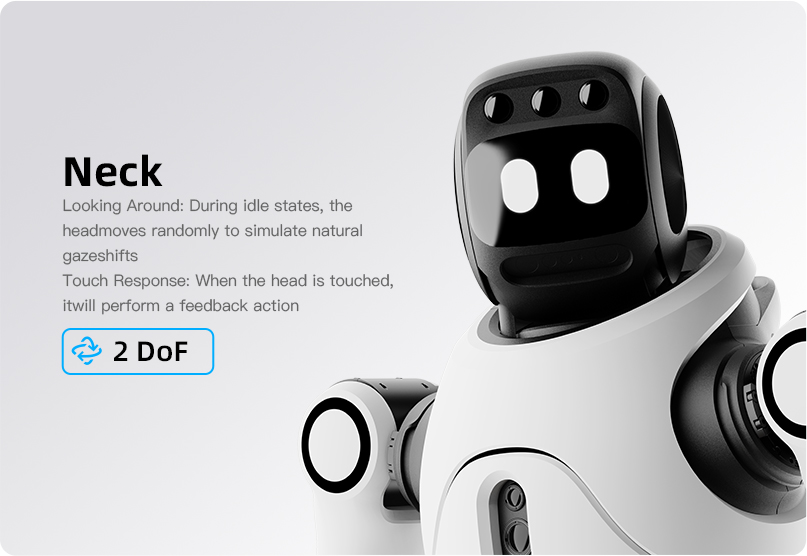
У стані спокою робот імітує природні зміни погляду. Дотик до голови фіксує датчик дотику, і робот виконує дію зворотного зв'язку. Модуль голови з цифровим дисплеєм очей показано на знімку.
Сенсори та сприйняття середовища
Інтерактивна RGB-камера розпізнає обличчя та жести. Вона також виявляє об'єкти й формує семантичне сприйняття середовища.
У цій конфігурації 3D-лідар і камеру RGB-D не встановлено. Обидва модулі входять до стандартної комплектації версії AgiBot X2 Ultra. Камера RGB-D забезпечує просторове сприйняття з даними про глибину. Багатолінійний лідар збирає хмару точок для високоточного позиціювання в 3D SLAM (одночасна локалізація та побудова карти).
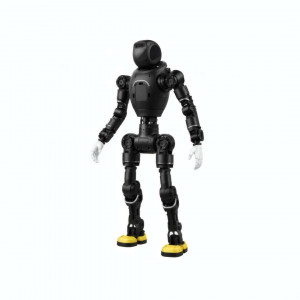
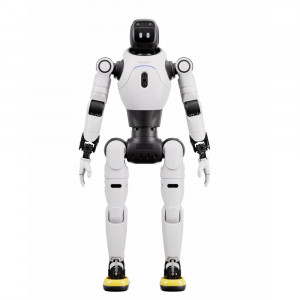
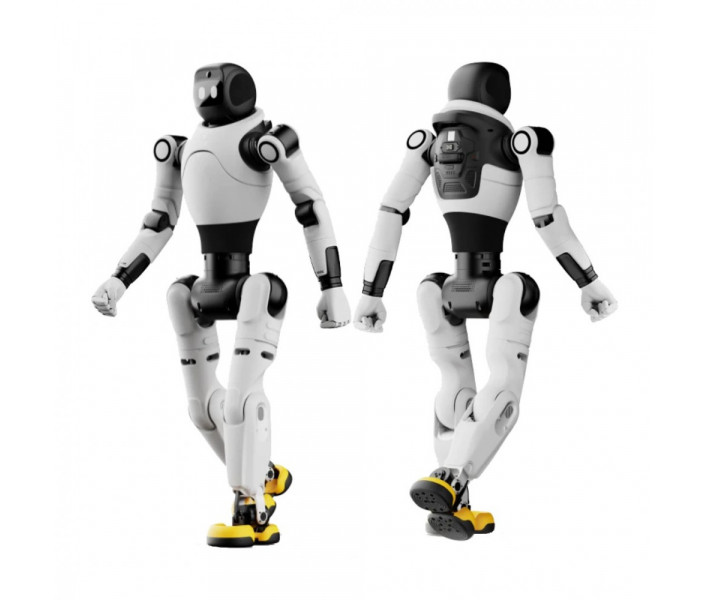
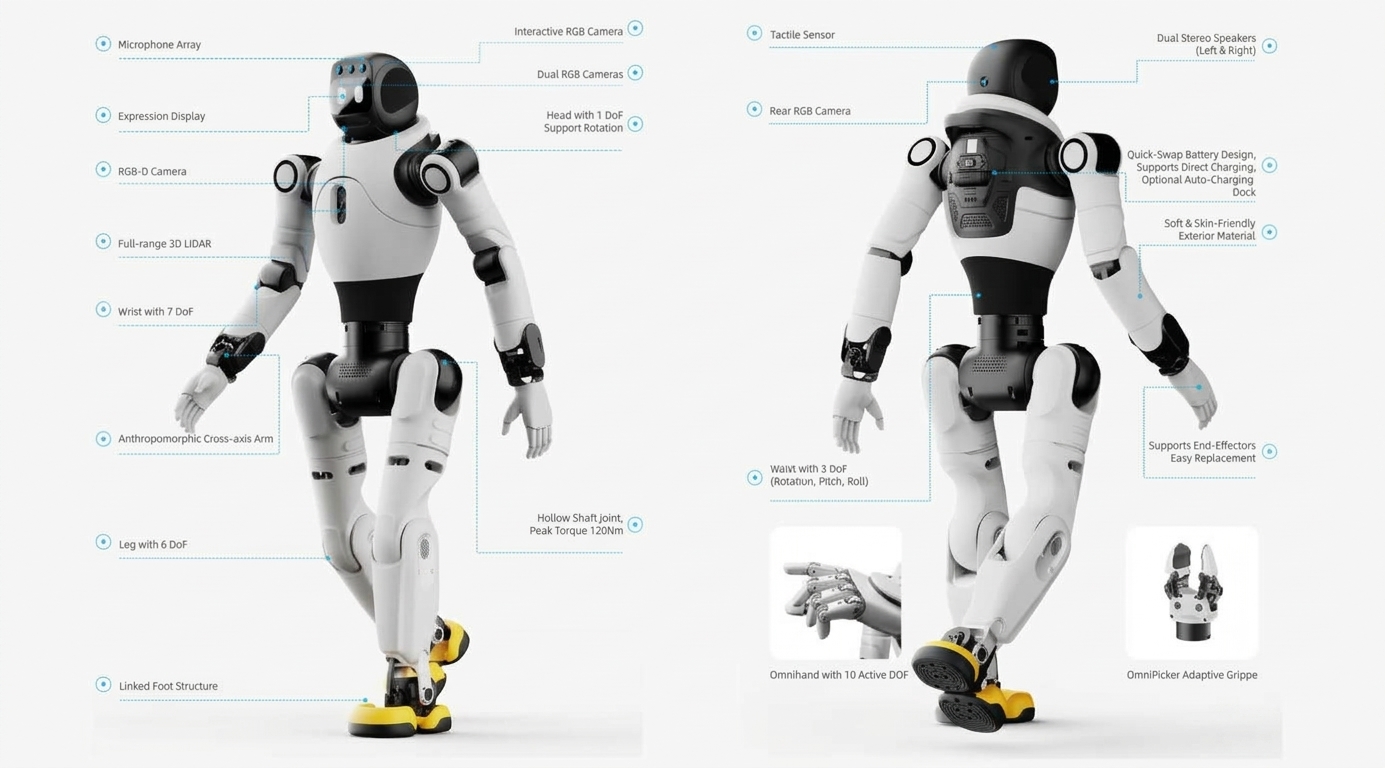
Із сенсорів сприйняття встановлено інтерактивну RGB-камеру та датчик дотику на голові. Розташування сенсорів і суглобів зведено на схемі робота спереду та ззаду.
Живлення та заряджання
Ємність акумулятора становить прибл. 500 Вт·год. Спосіб живлення передбачає пряме заряджання або заміну акумулятора.
Заряджання триває не більше 1,5 год. Вхідна напруга зарядного пристрою — від 100 до 220 В. Вихідні параметри становлять 54,6 в 10 А.
ПЗ, зв'язок та інтерфейси
Робот підтримує зв'язок через Wi-Fi і Bluetooth. Оновлення OTA (бездротове оновлення ПЗ) і мобільний застосунок підтримуються. Вторинна розробка не підтримується, тому враховуйте це на етапі планування проєкту.
Для апаратного розширення передбачено по одному порту USB Type-A і Type-C. Виходи живлення — по одному 12 В/3 А та 48 В/5 А. Портів LAN немає. Ручний контролер доступний як опція.
Сфери застосування
- Мультимодальний діалог: робот AgiBot X2 приймає мовлення масивом мікрофонів і розпізнає обличчя та жести RGB-камерою. Відповідь він подає через динамік, екран і світлові ефекти.
- Демонстраційні програми: танцювальні програми й жести обома руками, як-от махання чи форма серця, спираються на 25 ступенів вільності. Зап'ястковий суглоб із перехресною схемою осей забезпечує жести двома руками.
- Автономне пересування приміщенням: в офісному середовищі робот планує шлях і обходить перешкоди без дистанційного керування. Обчислення виконують дві основні плати RK3588.
- Робота з легкими предметами: руки з виліттом 558 мм мають вантажопідйомність до 3 кг у певних положеннях та до 1 кг у всьому діапазоні (без кінцевого ефектора). Такий діапазон підходить для дрібних предметних дій, як-от складання піраміди з блоків.
Що в коробці?
- Робот — 1 шт.
- Зарядний пристрій — 1 шт.
- Мікрофон — 1 шт.
- Посібник зі швидкого старту — 1 шт.
- Сертифікат відповідності — 1 шт.
Технічні характеристики
Загальні відомості
| Параметр | Значення |
| Зв'язок | Wi-Fi, Bluetooth |
| Аудіовхід/вихід | Масив мікрофонів, бездротовий мікрофон, динамік |
| Дисплей | Інтерактивний екран, світлові ефекти |
| Основна обчислювальна плата | RK3588 ×2 |
| Високопродуктивна плата | Не оснащено |
Габарити та умови експлуатації
| Параметр | Значення |
| Габарити | 1310 мм (В) × 460 мм (Ш) × 210 мм (Д) |
| Висота | Прибл. 1,31 м |
| Вага | Прибл. 35 кг |
| Робоча температура | Від -10 °C до 40 °C |
Ступені вільності та виліт руки
| Параметр | Значення |
| Загальна кількість ступенів вільності | 25 |
| Ступені вільності шиї | 0 |
| Ступені вільності руки (на кожну руку) | 5 |
| Ступені вільності корпусу | 3 |
| Ступені вільності ноги (на кожну ногу) | 6 |
| Виліт руки | 558 мм, без урахування кінцевого ефектора |
Система сприйняття
| Параметр | Значення |
| 3D LiDAR | Не оснащено |
| Камера RGB-D | Не оснащено |
| Камера RGB | Інтерактивна RGB-камера |
| Датчик дотику на голові | Оснащено |
Робочі характеристики
| Параметр | Значення |
| Піковий крутний момент суглобів | 120 Н·м |
| Швидкість ходьби | До: 1,8 м/с, типова: ≤0,8 м/с, лабораторне середовище: ≤2 м/с |
| Вантажопідйомність | Макс. (у певних положеннях): 3 кг, у всьому діапазоні: ≤1 кг, без урахування кінцевого ефектора |
Енергетична система
| Параметр | Значення |
| Ємність акумулятора | Прибл. 500 Вт·год |
| Час роботи | Під час ходьби зі швидкістю 0,5 м/с, прибл. 2 години |
| Спосіб живлення | Пряме заряджання, змінний акумулятор |
| Час заряджання | ≤1,5 год. |
| Вхідна напруга | 100~220 В |
| Вихідні параметри зарядного пристрою | 54,6 в 10 А |
Інтерфейси апаратного розширення
| Параметр | Значення |
| Порти USB | Type-A ×1, Type-C ×1 |
| Порти LAN | Не оснащено |
| Вихід живлення | 12 В/3 А ×1, 48 В/5 А ×1 |
Інше
| Параметр | Значення |
| Ручний контролер | Опція |
| Оновлення OTA | Підтримується |
| Мобільний застосунок | Підтримується |
| Вторинна розробка | Не підтримується |
Чому варто купити AgiBot X2 в EXPERT3D?
EXPERT3D постачає професійне 3D-обладнання з 2012 року. Наші фахівці консультують перед купівлею та допомагають підібрати конфігурацію AgiBot X2. Забезпечуємо доставку по всій Іспанії та країнах ЄС. Після покупки ми надаємо сервісний супровід Вашого обладнання. Запчастини й витратні матеріали можна замовити на сайті, щоб техніка не простоювала. Залиште запит на сайті, і ми підготуємо рекомендації щодо комплектації.