

- Наявність: У наявності
- Код товару: 920372000001458628
- Вага брутто: 85.00kg

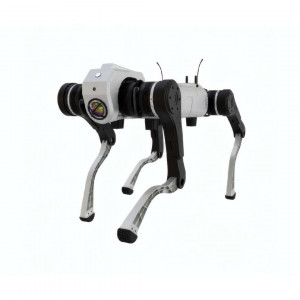
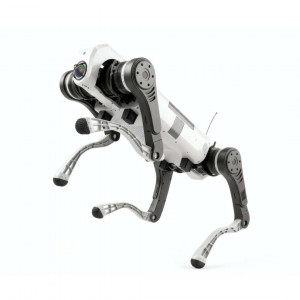
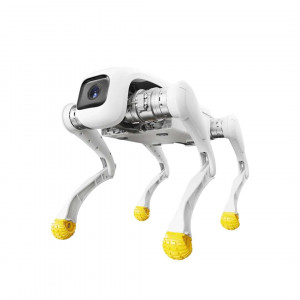
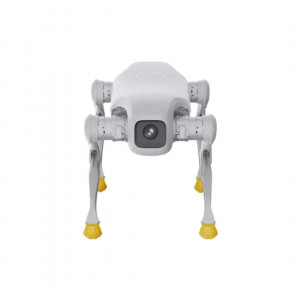
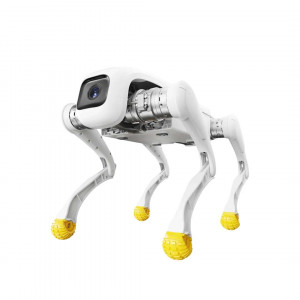
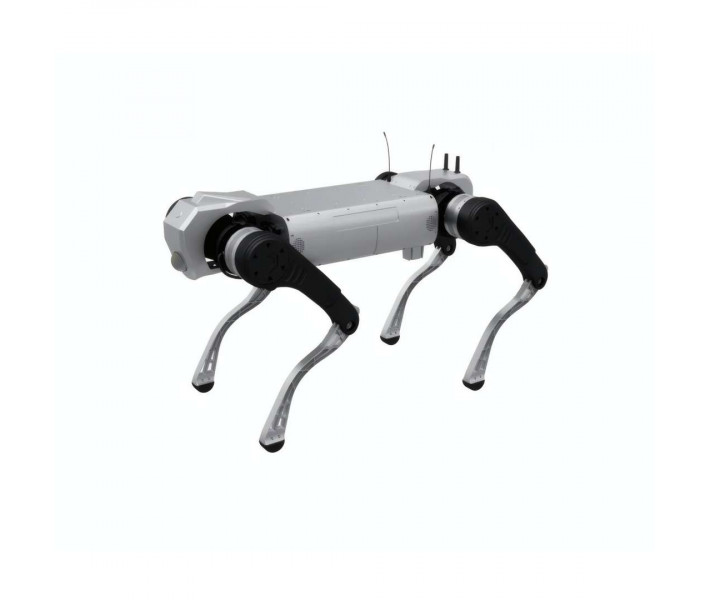
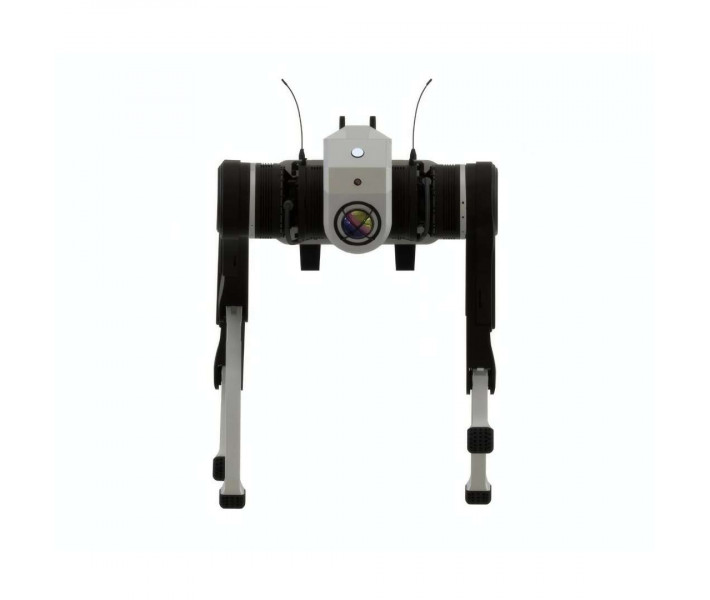
AgiBot D1 MaxPro — чотириногий промисловий робот для переміщення вантажів сходами й нерівними ділянками. Саме на таких ділянках перенесення важкого вантажу залишається ручною операцією. Дана модель переносить такий вантаж самостійно, на чотирьох ногах із 12 ступенями вільності. Корпус із захистом промислового класу працює під дощем і у воді.
Ключові характеристики та переваги
- Номінальне корисне навантаження: 50 кг — Навантаження підтримується тривало, тому запас розрахований на монтаж важкого обладнання та транспортування вантажів.
- Автономність без навантаження: 5,5 год. — Під навантаженням 20 кг робота триває від 2 год., тому рейси планують за масою вантажу.
- Клас захисту: IP67 — Корпус працює під дощем і у воді завглибшки до 20 см за температур від -20 °C до 55 °C.
- Підйом сходами: безперервний підйом сходинками висотою до 30 см, а також відкритими промисловими сходами, дозволяє роботу переходити між рівнями без зупинки.
- Швидка заміна акумулятора: у AgiBot D1 MaxPro заміна акумулятора не вимагає очікування 4,5 год. заряджання від 10 % до 90 %.
- Самовідновлення після падіння: перевірений механізм самостійного підйому повертає робота до роботи без ручного втручання.
Як AgiBot D1 MaxPro несе важкі вантажі
AgiBot D1 MaxPro підтримує тривале корисне навантаження до 50 кг. Це відповідає сценаріям монтажу важкого обладнання та транспортування вантажів. Ще один сценарій — робота з матеріалами.
Відеоогляд моделі присвячений вантажопідйомності та надійному виконанню завдань. Він доповнює дані про силові суглоби й автономність, наведені далі.
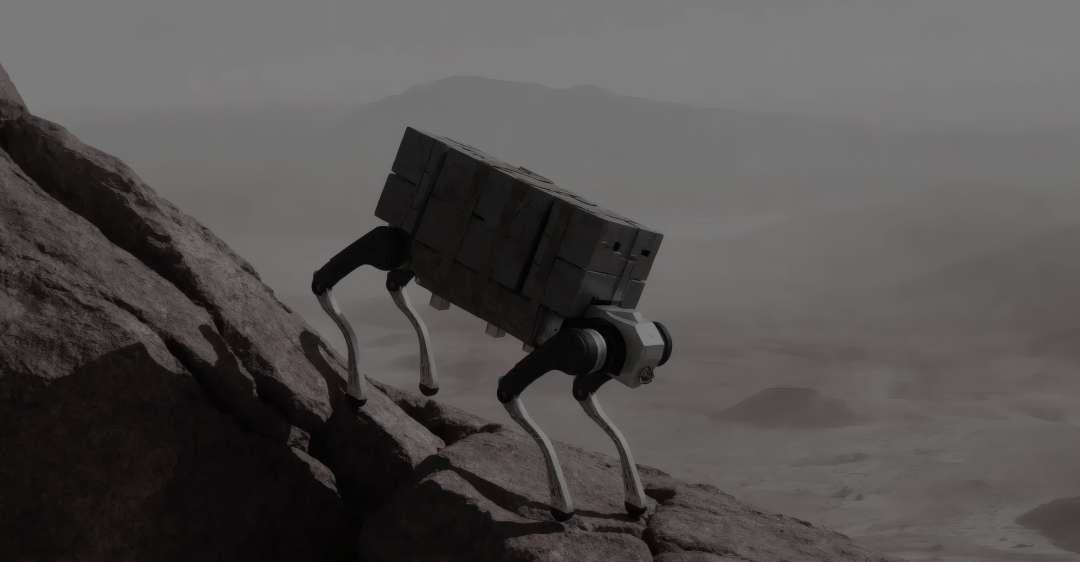
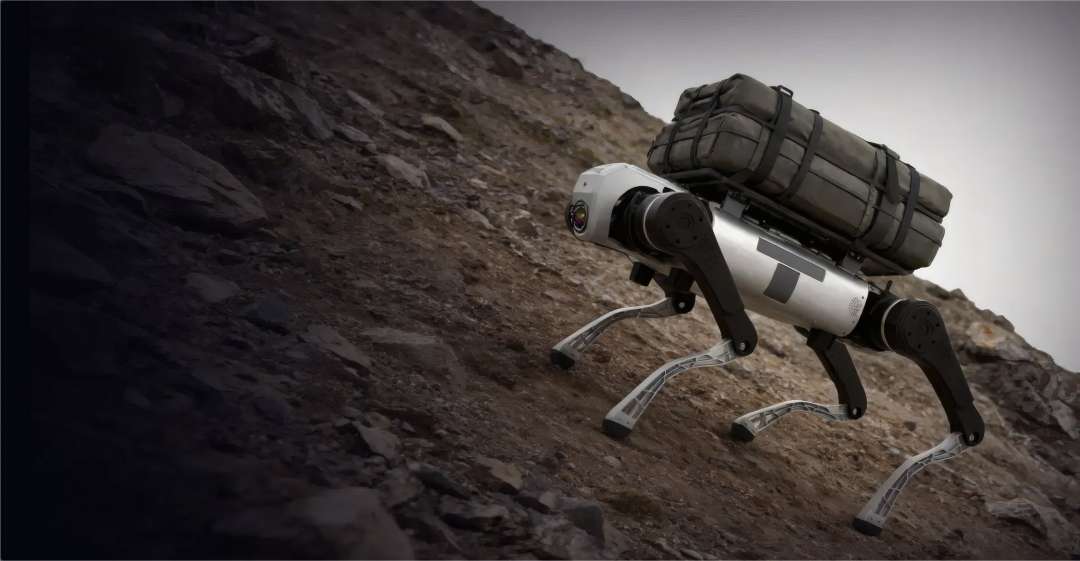
Силові суглоби розвивають максимальний крутний момент 300 Н·м (зусилля обертання, яке суглоб передає на ногу). Програмне обмеження задає робочий рівень 180 Н·м, а граничне значення залишається вищим. Приклад руху з вантажем — підйом крутим схилом, показаний на знімку нижче.
Автономність і заряджання
Акумулятор ємністю 2081 Вт·год працює з високим коефіцієнтом перетворення енергії. Автономність залежить від маси вантажу: чим більше навантаження, тим коротший цикл роботи.
- Запас ходу: 10 км без навантаження — орієнтир для планування маршрутів.
- Заряджання: 4,5 год. для заряджання від 10 % до 90 %. Адаптер і роз'єм для заряджання акумулятора входять до стандартної комплектації.
- Швидка заміна: акумулятор допускає швидку заміну, тому пауза між змінами не залежить від тривалості заряджання.
- Станція автономного заряджання: доступна опційно; для заряджання також підтримується пряме підключення до акумулятора.
Мобільність на сходах і складній місцевості
Робот поєднує високу маневровість з адаптацією до різних типів поверхні. Стандартні рухи охоплюють положення стоячи й лежачи. Додатково доступні демпфування та розвантаження за силою.
Сходи й перешкоди
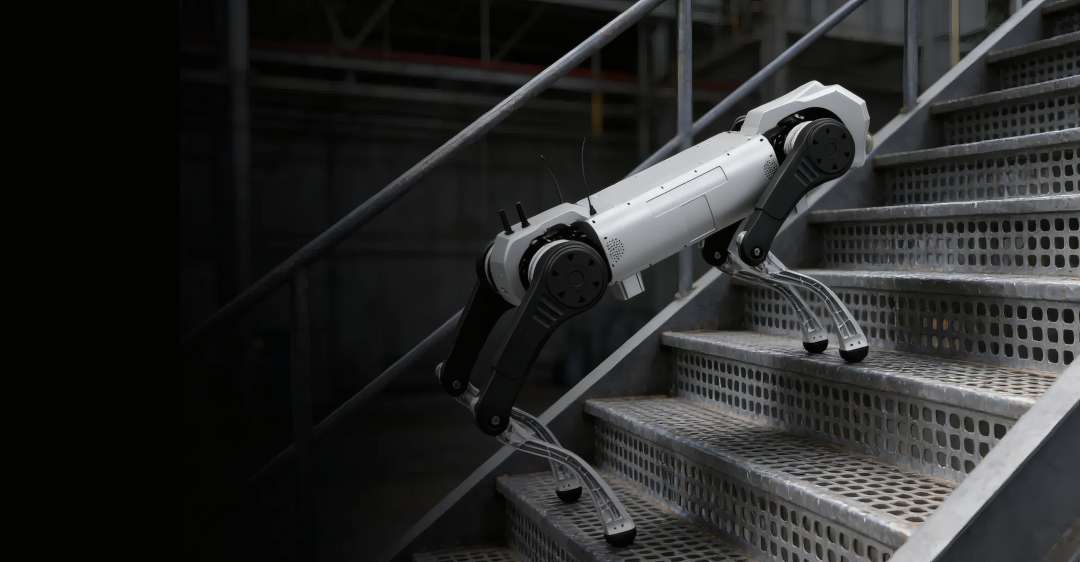
Підйом сходами та подолання перешкод входять до набору стандартних рухів. Окрім безперервного підйому, робот долає промислові сходи з відкритими підступенками (без суцільної стінки між ступенями). Після падіння він самостійно відновлює положення завдяки перевіреному механізму. Приклад такого маршруту — перфоровані металеві сходи, показані нижче.
Схили та швидкість
Швидкість безперервної ходьби становить 0–1,2 м/с, максимальна швидкість — 3 м/с. Максимальний кут підйому дорівнює 45°, тому крутий рельєф входить до робочого діапазону. Приклад такої ділянки — кам'янистий схил, показаний нижче.
Корпус, суглоби та захист
Конструкція та кінематика
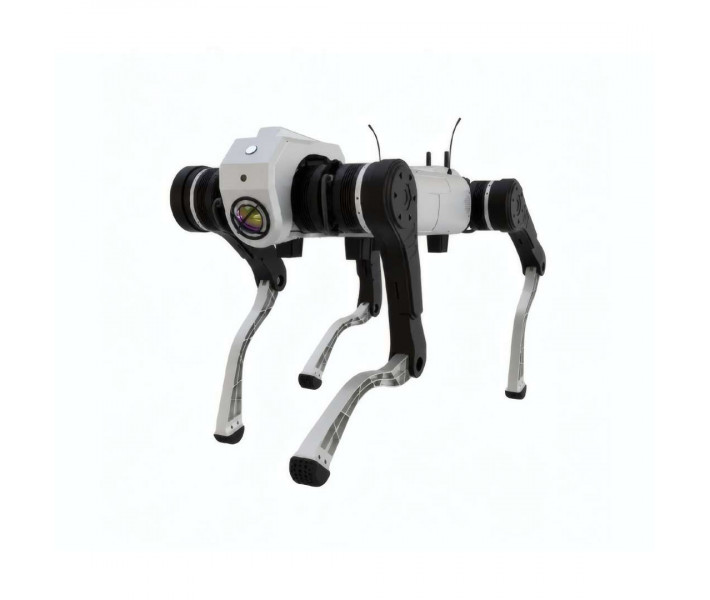
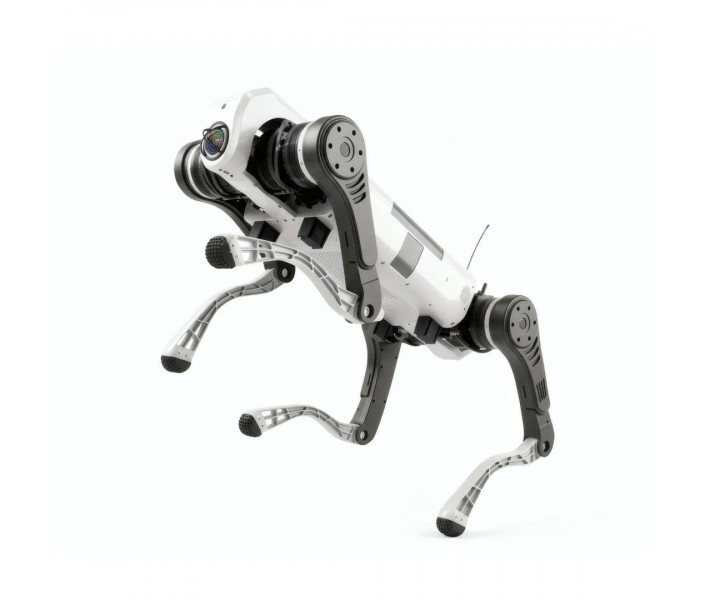
Корпус виготовлено з алюмінієвого сплаву та високоміцного інженерного пластику. Загальна маса з акумулятором становить 68 кг. У положенні стоячи габарити дорівнюють 1230 × 530 × 730 мм. У положенні лежачи вони становлять 1313 × 530 × 300 мм.
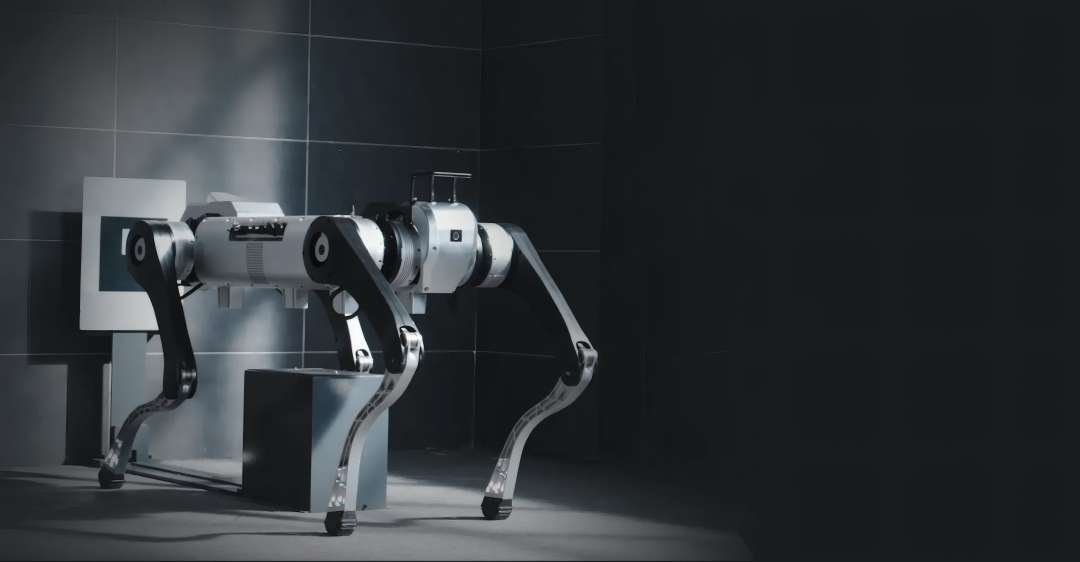
Кінематика налічує 12 ступенів вільності, по три на кожну ногу. Діапазон руху суглоба корпусу — від -45° до 45°. Стегно рухається від -200° до 20°, а гомілка — від 30° до 160°. Загальний вигляд корпусу й ніг у приміщенні наведено на знімку нижче.
Захист від середовища
Клас захисту IP67 має промисловий рівень. Робот працює за температур від -20 °C до 55 °C і у воді завглибшки до 20 см. Дощ і вітер не порушують стабільності його роботи.
Сенсори та обчислювальний модуль
Обчислювальний модуль містить GPU продуктивністю 117 TOPS (трильйонів операцій за секунду) і процесор ARM/X86. Він обробляє дані з датчиків, перелічених нижче.
- Лідар: один передній 96-канальний лідар (лазерний сканер навколишнього простору) з кутом охоплення 360° × 90°. Діаметр зони виявлення — до 120 м, точність — 1,5 см.
- Камери: по одній ширококутній камері промислового класу 2 MP спереду та ззаду. Поле зору: діагональне DFOV 150°, горизонтальне HFOV 130°, вертикальне VFOV 73°. Частота кадрів — 30 fps.
- IMU: один інерціальний вимірювальний блок автомобільного класу, який фіксує положення корпусу.
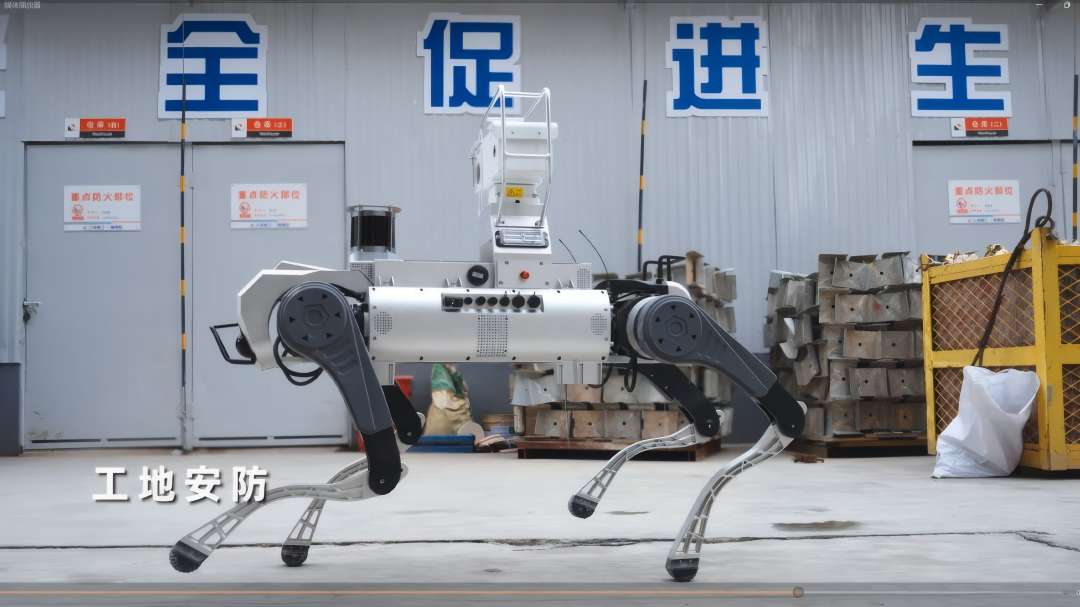
Склад датчиків охоплює оточення з кількох напрямків. Робота зі змонтованим зверху сенсорним блоком показано на знімку нижче.
Керування, ПЗ та інтерфейси
Керування та зв'язок
Пульт дистанційного керування має інтегрований дисплей і режим ручної аварійної зупинки. Максимальний радіус дії пульта — 500 м. Передача відео в реальному часі підтримується. Зв'язок забезпечують Wi-Fi і Bluetooth 5.2, а модуль 4G доступний опційно.
Розширення та розробка
AgiBot D1 MaxPro допускає вторинну розробку та підключення додаткового обладнання. Для цього передбачено SDK, порти зв'язку й вихідне живлення.
- Програмна розробка: поточний SDK підтримує протоколи зв'язку TCP і ROS. Пакети SDK надаються для архітектур X86 та ARM.
- Порти зв'язку: три порти Gigabit Ethernet, два порти USB 3.0, один порт Fast Ethernet (100 Мбіт/с) і послідовний порт.
- Вихідне живлення: 12 В, 24 В і 48 В; максимальна вихідна потужність становить 720 Вт.
Сфери застосування
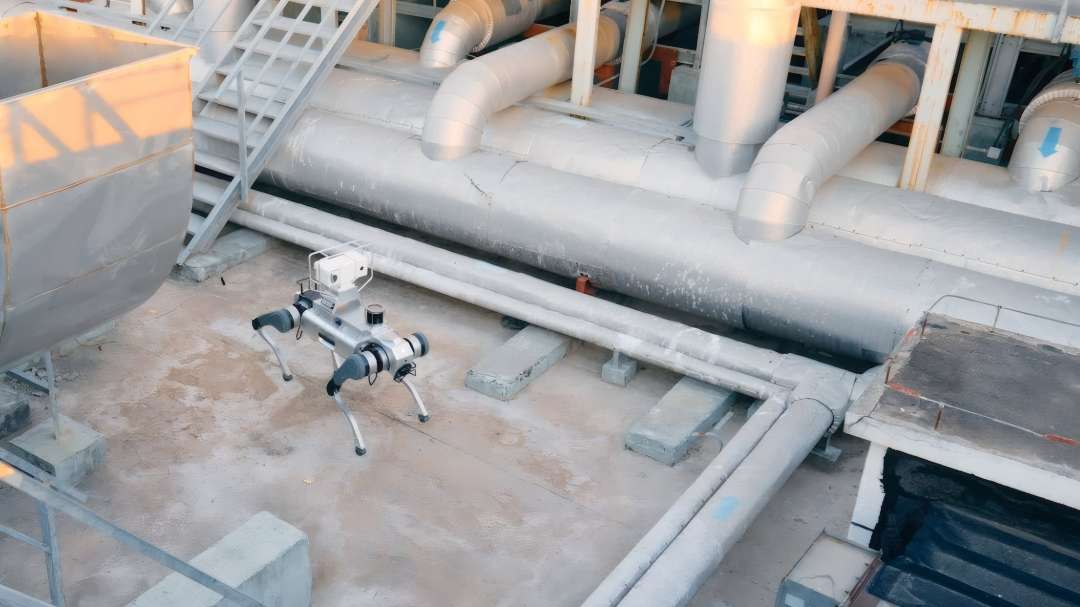
AgiBot D1 MaxPro поєднує захист корпусу й передачу відео — параметри, важливі для аварійно-рятувальних задач. На знімку нижче робот із камерою стоїть на бетонній поверхні біля промислових труб.
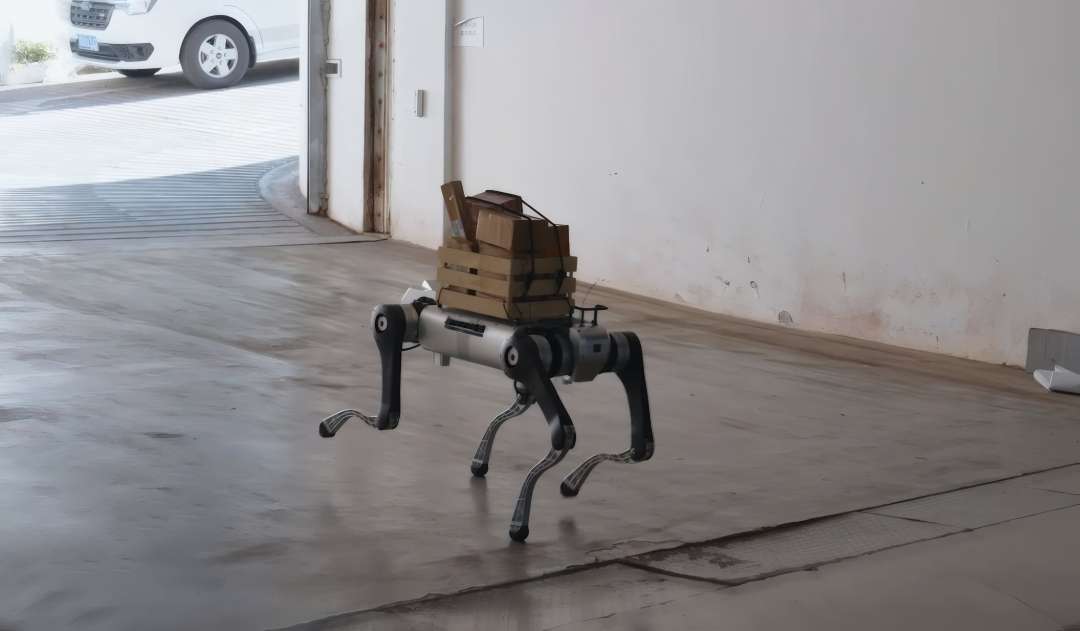
Для складської логістики потрібен стабільний хід із закріпленим вантажем. Приклад — переміщення посилок підлогою складу, показане нижче.
- Важкі навантажувальні операції: тривале навантаження до 50 кг покриває кріплення важкого обладнання, а чотири ноги з 12 ступенями вільності утримують його під час руху.
- Логістика та транспортування: робот переносить вантаж складом і сходами: ноги долають сходинки до 30 см, тому маршрут не обмежується рівною підлогою.
- Аварійно-рятувальні роботи: корпус працює під дощем і у воді до 20 см. Відеопередача в реальному часі та пульт із дальністю до 500 м підтримують дистанційне керування.
- Промислові сходи й міжповерхові маршрути: робот долає сходи з відкритими підступенками й самостійно підводиться після падіння.
- Розробка прикладних рішень: поточний SDK з протоколами TCP і ROS та вихідне живлення до 720 Вт дозволяють інтегрувати власне ПЗ й додаткове обладнання.
Що в коробці?
- Чотириногий робот AgiBot D1 MaxPro з акумулятором
- Адаптер
- Роз'єм для заряджання акумулятора
- Пульт дистанційного керування з інтегрованим дисплеєм
Технічні характеристики
Основна інформація
| Параметр | Значення |
| Матеріал | Алюмінієвий сплав + високоміцний інженерний пластик |
| Габарити у положенні стоячи (Д×Ш×В) | 1230 × 530 × 730 мм |
| Габарити у положенні лежачи (Д×Ш×В) | 1313 × 530 × 300 мм |
| Загальна вага (включно з акумулятором) | 68 кг |
| Ступені вільності | Загалом 12 ступенів вільності, по 3 ступені вільності на ногу |
| Робоча температура | від -20 °C до 55 °C |
| Клас захисту | IP67 |
| Обчислювальний модуль | GPU 117 TOPS, CPU ARM/X86 |
| Акумулятор | Номінальна ємність 45 А·год, напруга 48 В ± 2 В |
| Час заряджання | 4,5 год. (заряджання від 10 % до 90 %) |
| Час автономної роботи | 5,5 год. (без навантаження); від 2 год. при навантаженні 20 кг |
| Запас ходу | 10 км (без навантаження) |
Робочі характеристики
| Параметр | Значення |
| Швидкість безперервної ходьби | 0–1,2 м/с |
| Максимальна швидкість | 3 м/с |
| Номінальне корисне навантаження | 50 кг |
| Висота сходів під час безперервного підйому | 30 см |
| Максимальний кут підйому | 45° |
Параметри суглобів
| Параметр | Значення |
| Максимальний крутний момент суглоба | 300 Н·м (програмно обмежений до 180 Н·м) |
| Діапазон руху суглоба (корпус) | від -45° до 45° |
| Діапазон руху суглоба (стегно) | від -200° до 20° |
| Діапазон руху суглоба (гомілка) | від 30° до 160° |
Блоки датчиків
| Параметр | Значення |
| Лідар | Один передній 96-канальний лідар із кутом охоплення 360° × 90°, діаметром зони виявлення до 120 м і точністю 1,5 см |
| Ширококутна камера | По одній ширококутній камері спереду та ззаду, промислового класу 2 MP, поле зору: DFOV 150°, HFOV 130°, VFOV 73°, частота кадрів 30 fps |
| IMU | 1 × IMU автомобільного класу |
Список функцій
| Параметр | Значення |
| Стандартні рухи | Положення стоячи, положення лежачи, демпфування, розвантаження за силою; підйом сходами, подолання перешкод |
| Передача відео в реальному часі | Підтримується |
| Вторинна розробка | Поточний SDK підтримує протоколи зв'язку TCP і ROS; надаються пакети SDK для архітектур X86 та ARM |
| Зв'язок | Підтримка Wi-Fi, Bluetooth 5.2; опційний модуль 4G |
| Інтерфейси розширення | Інтерфейси зв'язку: 3 порти Gigabit Ethernet, 2 порти USB 3.0, 1 порт Fast Ethernet (100 Мбіт/с) та послідовний порт; інтерфейси виведення живлення: 12 В, 24 В, 48 В, максимальна вихідна потужність 720 Вт; підтримка прямого підключення до акумулятора для заряджання |
Аксесуари
| Параметр | Значення |
| Адаптер | Стандартно |
| Роз'єм для заряджання акумулятора | Стандартно |
| Пульт дистанційного керування | Пульт дистанційного керування з інтегрованим дисплеєм, оснащений режимом ручної аварійної зупинки, максимальний радіус дії 500 м |
| Станція автономного заряджання | Опційно |
Чому варто купити AgiBot D1 MaxPro в EXPERT3D?
EXPERT3D постачає професійне 3D-обладнання з 2012 року. Наші фахівці консультують до покупки та допомагають підібрати конфігурацію AgiBot D1 MaxPro під Ваші завдання. Консультація стосується навантаження, умов експлуатації та інтерфейсів. Забезпечуємо доставку по всій Іспанії та країнах ЄС. Після придбання надаємо сервісний супровід. Замовляйте запчастини й витратні матеріали на сайті: ми оперативно доставимо все, щоб техніка не простоювала.