


- Наявність: У наявності
- Код товару: 920372000001458130
- Вага брутто: 200.00kg

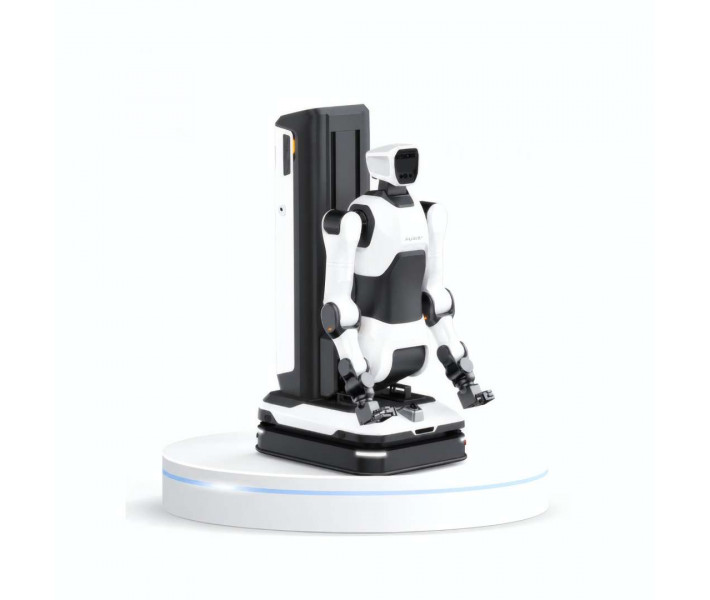
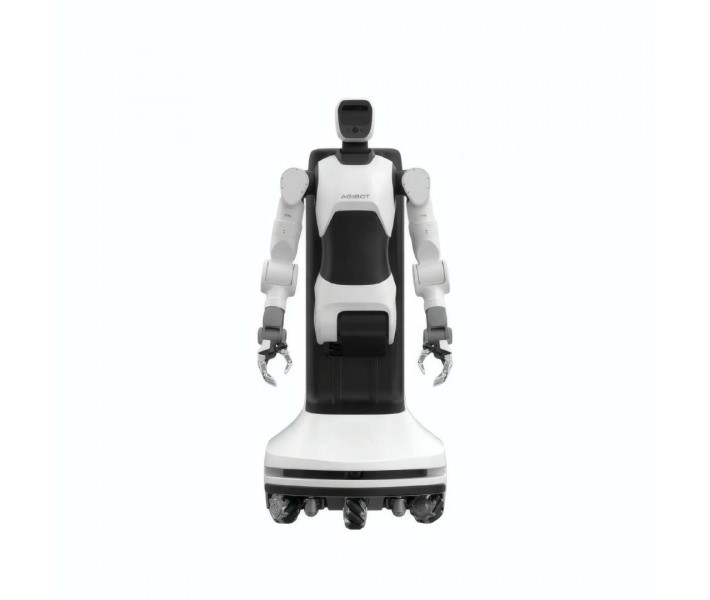
AgiBot G2 Max — мобільна дворучна роботизована платформа для складської логістики та промислових середовищ. Вона оснащена високоточними руками та всеспрямованим шасі. Система автоматизує палетування, депалетування та транспортування важких деталей між різними робочими зонами. Широкий вертикальний діапазон дає змогу працювати з контейнерами на рівні підлоги й діставати до верхніх позицій промислових стелажів.
Ключові характеристики та експлуатаційні переваги
- Сумарне номінальне навантаження: 38 кг — дає змогу безперервно переміщувати важкі коробки й контейнери обома руками в номінальному режимі.
- Пікове навантаження: 50 кг — забезпечує разовий запас зусилля для складних рухів невеликої тривалості.
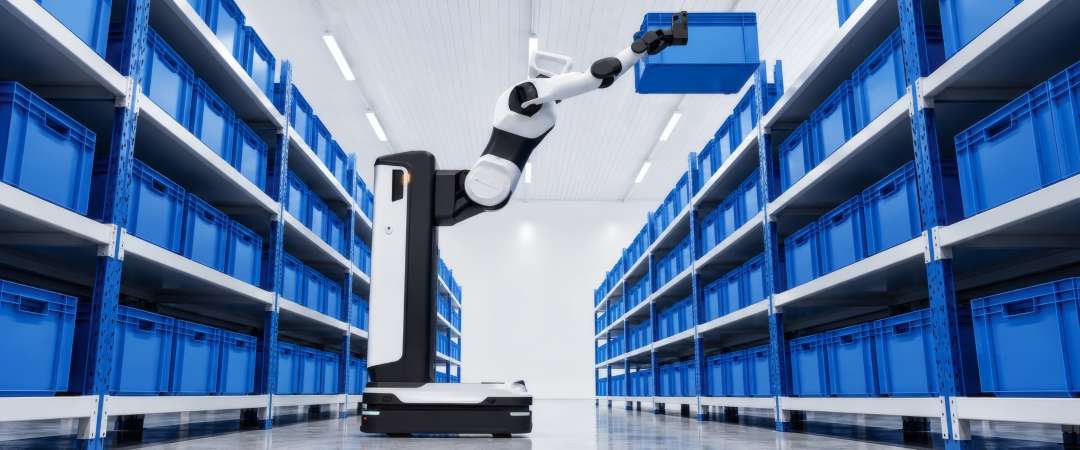
- Вертикальний робочий діапазон: 0,1–2,54 м — відкриває прямий доступ від рівня підлоги до високих полиць зберігання.
- Обчислювальна продуктивність: до 2 070 TFLOPS FP4 — обробляє нейронні мережі та моделі VLA локально, без залежності від зовнішньої інфраструктури.
- Час автономної роботи: до 8 годин — гарантує повні робочі зміни завдяки автономній зарядці та швидкій заміні батареї.
- Блок нахилу торса: збільшує глибину досяжності до багаторядних контейнерів без потреби зміщувати базу.
- Руки з силовим керуванням: забезпечують дозований фізичний контакт і субміліметрове позиціонування під час укладання делікатних вантажів.
Кінематика та керування AgiBot G2 Max
Роботизована платформа має шарнірну конструкцію з 21 ступенем свободи без урахування механізмів кінцевого ефектора. Кожна роботизована рука має 7 незалежних ступенів свободи. Завдяки цьому вона підходить до об’єктів під різними кутами й змінює положення ліктя, щоб обминати перешкоди в проходах і біля стелажів.
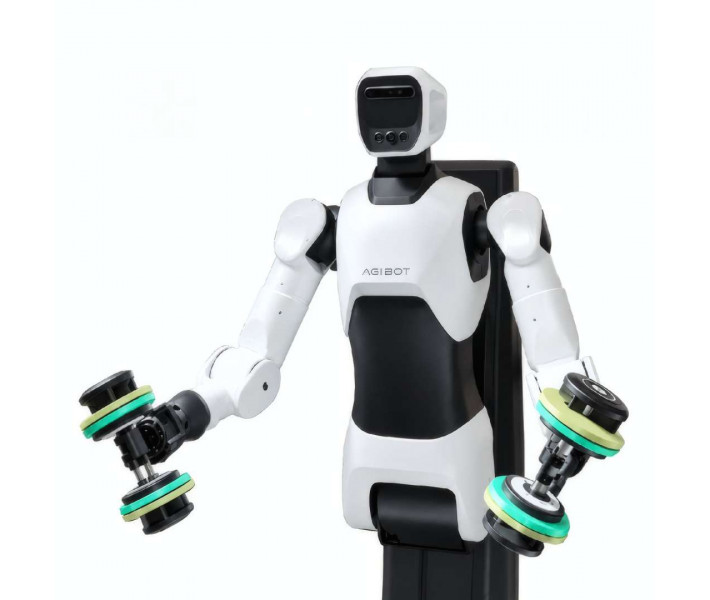
Дворучне наведення має активне силове керування в обох руках. Система розпізнає механічний контакт і регулює тиск під час наближення. Така тактильна реакція запобігає випадковим ударам і забезпечує субміліметрову точність позиціонування під час укладання коробок.
Вантажопідйомність і дворучна динаміка
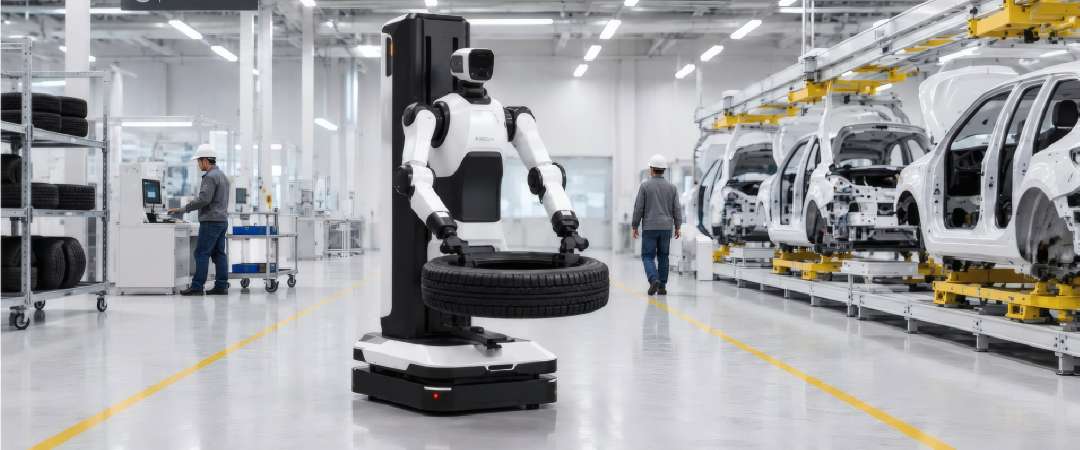
Кожна рука працює окремо з номінальним навантаженням 18 кг. Обома руками сумарне номінальне навантаження становить 38 кг. У режимах короткочасного підвищеного зусилля кінематика допускає піки до 50 кг двома руками. Можливість захоплення залежить від фізичних чинників: геометрії об’єкта, центра ваги, встановленого типу захвата та необхідного прискорення на траєкторії.
Механічна конструкція підвищує стійкість завдяки шарніру з високим крутним моментом у ділянці талії. Цей механізм нахиляє торс і виносить маніпулятори до глибоких палет або високих рівнів зберігання. Завдяки цьому ходова частина виконує менше зайвих маневрів.
Всеспрямована навігація та фізична безпека
Мобільна база рухається з максимальною швидкістю 1,5 м/с завдяки електричним серводвигунам, з’єднаним із гармонічними та планетарними редукторами. Шасі підтримує рух уперед і назад, всеспрямований боковий рух та обертання навколо власної центральної осі. Це полегшує заїзд у вузькі проходи.
Зовнішній периметр має захисні кромки з амортизацією контакту та виявленням зусилля. Система просторового сприйняття створює безперервне покриття на 360° без сліпих зон. Вона координує уникнення зіткнень з обладнанням, стелажними конструкціями та персоналом, що рухається поруч.
Обчислювальна платформа та енергетична автономність
Центральну обробку виконують модулі NVIDIA Jetson Thor T5000 і Rhino R1. Їхня сумарна продуктивність становить до 2 070 TFLOPS FP4 і ще близько 500 TOPS додатково. Ця потужність обслуговує навігацію, машинний зір та алгоритми VLA і LLM безпосередньо на роботі. Затримка даних при цьому менша за 10 мс.
Вбудована батарея забезпечує до 8 годин безперервної роботи залежно від маси вантажу та темпу переміщень. Робот підтримує цикли автономної зарядки та швидку заміну батарей. Це дає змогу працювати без перерв протягом 24 годин на добу.
Робочі сценарії програмують і розгортають у середовищі Genie Studio 2.0. Воно підтримує бездротові мережі Wi-Fi, Bluetooth, 4G і 5G.
Відеозапис показує динамічну поведінку маніпуляторів і стійкість шасі під час безперервних складських маневрів:
Сфери застосування
Поєднання збільшеного вертикального досягу та мобільного шасі дає змогу виконувати логістичні завдання високої складності на автоматизованих виробництвах:
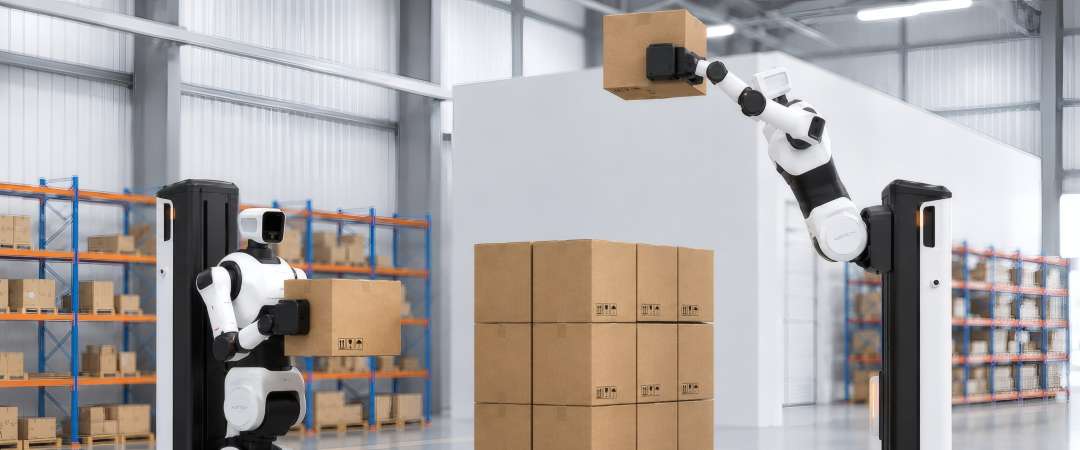
- Промислове палетування: послідовне розміщення коробок, лотків і вантажних місць на експедиційних палетах за запрограмованими схемами укладання.
- Автоматизоване депалетування: методичне розвантаження товарів із палет на станції сортування або виробничі лінії.
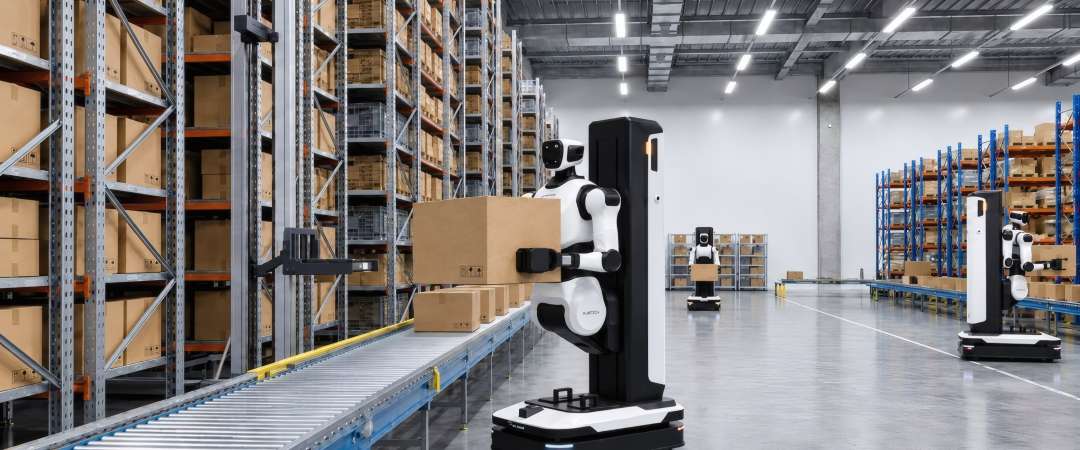
- Робота зі стелажами: виймання та встановлення контейнерів на різних висотах у звичайних і компактних складах.
- Міжмодальне перенесення: транспортування компонентів і готової продукції між складальними лініями, робочими столами та конвеєрними стрічками.
- Доступ до глибоких контейнерів: робота з контейнерами, розташованими в кілька рядів, завдяки активному нахилу торса.
- Внутрішня логістика виробництва: планове постачання сировини та оснащення до механообробних комірок і станцій контролю.
Сумісність і фізичні аксесуари
- Кінцеві ефектори: робот сумісний із двопальцевими захватами та інструментами для захоплення, розробленими для промислової дворучної роботи.
- Системи живлення: робот має інтерфейс для станцій автономної зарядки та модулі для ручної чи роботизованої заміни батарей.
- Логістичні контейнери: робот розрахований на стандартні палети, гофрокартонні коробки та типові промислові ємності.
Технічні характеристики
Кінематика та навантаження
| Параметр | Значення |
| Ступені свободи | 21 |
| Ступені свободи однієї руки | 7 |
| Кількість роботизованих рук | 2 |
| Керування руками | силове керування |
| Тип захвата | двопальцеві захвати |
| Номінальне навантаження однієї руки | 18 кг |
| Номінальне навантаження двох рук | 38 кг |
| Пікове навантаження двох рук | 50 кг |
| Вертикальний робочий діапазон | 0,1–2,54 м |
Мобільність і конструкція
| Параметр | Значення |
| Висота робота | 1 790 мм |
| Маса нетто | 185 кг |
| Максимальна швидкість руху | 1,5 м/с |
| Режими руху шасі | рух уперед і назад, всеспрямований боковий рух, обертання навколо власної осі |
| Тип приводу | електричні серводвигуни |
| Тип передач | гармонічні та планетарні |
| Матеріал конструкції | каркас з алюмінієвого сплаву, корпус із полімеру |
| Ступінь захисту | IP42 |
Обчислення та зв’язок
| Параметр | Значення |
| Система просторового сприйняття | круговий огляд на 360° без сліпих зон |
| Обчислювальна платформа | NVIDIA Jetson Thor T5000, Rhino R1 |
| Обчислювальна продуктивність | до 2 070 TFLOPS FP4; Rhino R1 — близько 500 TOPS |
| Обробка моделей | VLA та LLM локально, на самому роботі |
| Затримка обробки даних датчиків | менше 10 мс |
| Зв’язок | 4G, 5G, Bluetooth, Wi-Fi |
| Час автономної роботи | до 8 годин |
| Екосистема ПЗ | Genie Studio 2.0 |
Рекомендації щодо інтеграції та використання
- Перевірка маси вантажу: звіряйте реальну масу кожного місця з лімітами 18 кг на руку та 38 кг номінального дворучного навантаження.
- Режим пікового навантаження: залишайте поріг 50 кг для коротких циклів і оцінюйте положення руки, щоб уникнути механічних перевантажень.
- Налаштування проходів: аналізуйте ширину проїздів і використовуйте всеспрямований рух для маневрування між компактними стелажами.
- Попередня валідація циклів: проводьте випробування захоплення на конкретних контейнерах і коробках, перш ніж запускати зміни в серійному виробництві.
- Планування зарядки: визначайте протоколи автоматичної зарядки або заміни батарей відповідно до часових вимог промислової зміни.
Чому варто придбати AgiBot G2 Max?
Це роботизоване рішення оптимізує роботу сучасних складів, логістичних центрів і підприємств із передовим виробництвом. Ми надаємо комплексну технічну консультацію, щоб перевірити сумісність захватів, переглянути робочі зони досяжності й узгодити номінальні навантаження зі схемами палетування. Ми також пропонуємо професійну підтримку під час початкового налаштування, експлуатаційний супровід і офіційну гарантію. Так розгортання буде безпечним, рентабельним і повністю адаптованим до ваших процесів.





















































