

- Наявність: У наявності
- Код товару: 920372000001458751
- Вага брутто: 30.00

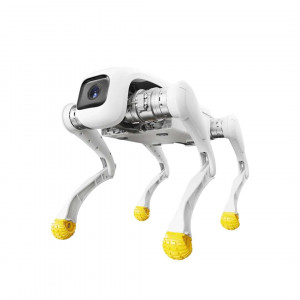
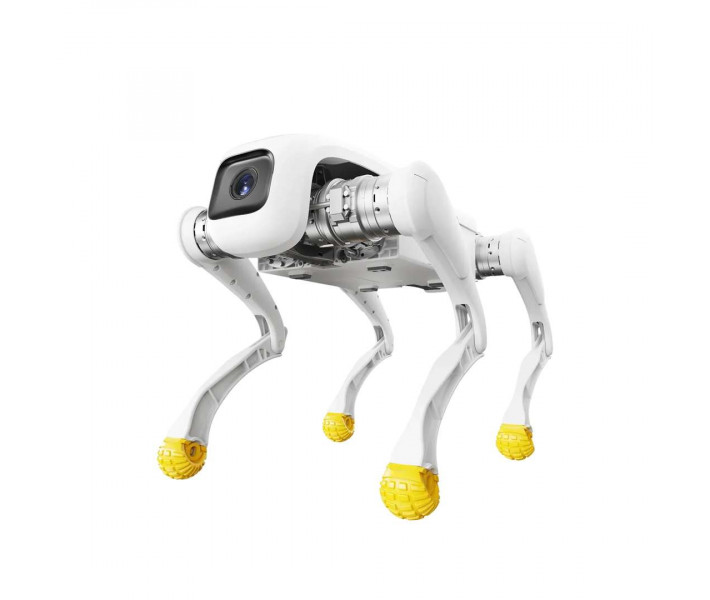
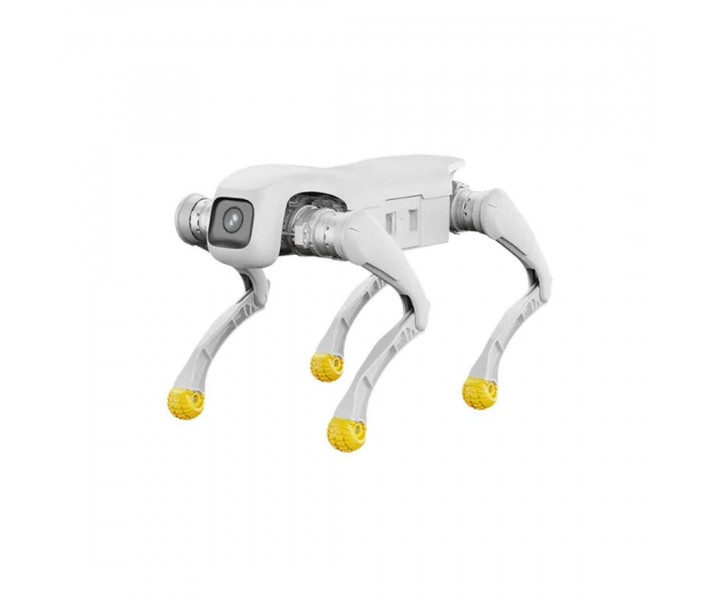
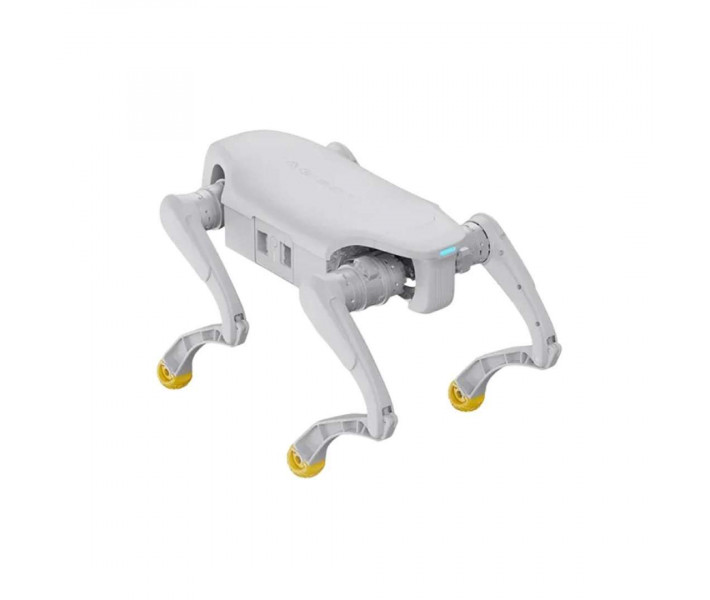
AgiBot D1 Edu — чотириногий робот для досліджень і навчання з комплектом SDK. Калібрування нуля суглобів тут не потрібне: подвійний енкодер дозволяє працювати одразу після ввімкнення. Стандартизовані інтерфейси дають змогу інтегрувати модулі та корисне навантаження. URDF-модель дозволяє виконувати симуляцію й тестування в Isaac Sim та MuJoCo.
Ключові характеристики та переваги
- Максимальний крутний момент суглоба: 48 Н·м — Суглобові двигуни зберігають надійну роботу на складному рельєфі та під значним навантаженням.
- Корисне навантаження: 5 кг — Такий запас дозволяє встановити на платформі додаткові модулі, зокрема LiDAR чи камери глибини.
- Час автономної роботи: 1–2 год. — Швидкозмінний акумулятор дозволяє відновити роботу заміною батареї замість очікування зарядки.
- Ударостійкі суглоби: модулі пройшли випробування на мільйони циклів удару, тому мають тривалий ресурс при інтенсивній роботі.
- Адаптація до рельєфу: RL-алгоритм ходи самостійно підлаштовується під складну місцевість, а самобалансування й захист від падіння зберігають стійкість.
- Інтеграція модулів: SDK у версії Edu та стандартизовані інтерфейси дозволяють підключати обладнання до AgiBot D1 Edu і тестувати рішення в симуляторах.
Мобільність AgiBot D1 Edu на складному рельєфі
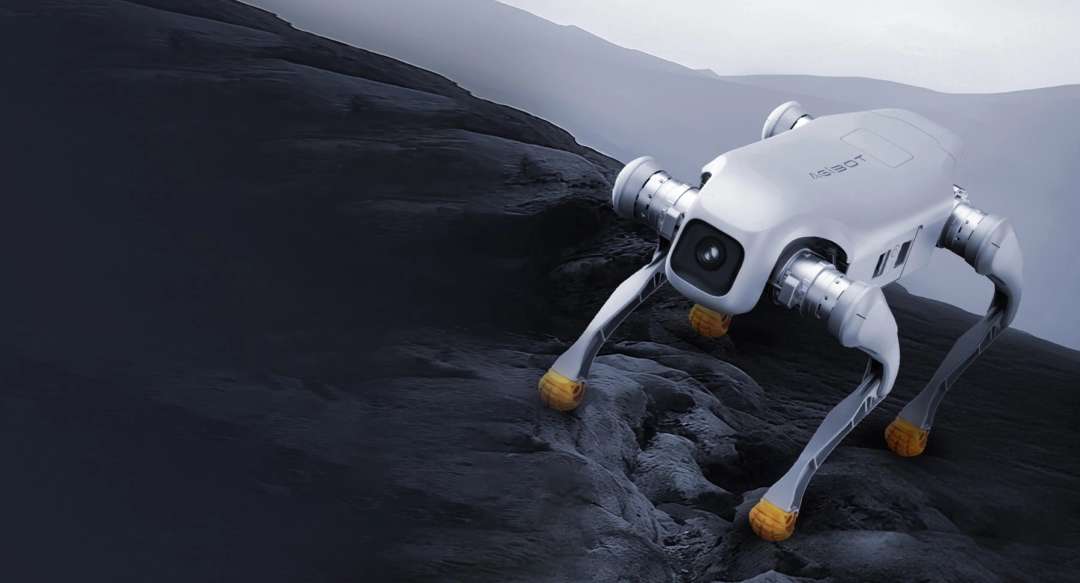
Алгоритм керування ходою на основі RL (навчання з підкріпленням) самостійно адаптується до різноманітного й складного рельєфу. Керувати роботом можна з пульта з джойстиком або із застосунку (APP).
На зображенні білий чотириногий робот із помаранчевими стопами піднімається темним кам'янистим схилом.
Баланс і відновлення
Система самобалансування утримує корпус стабільним під час руху. Захист від падіння й стійкість до перешкод працюють разом із нею. Окремо реалізовано підтримку відновлення після падіння.
Динаміка та підйоми
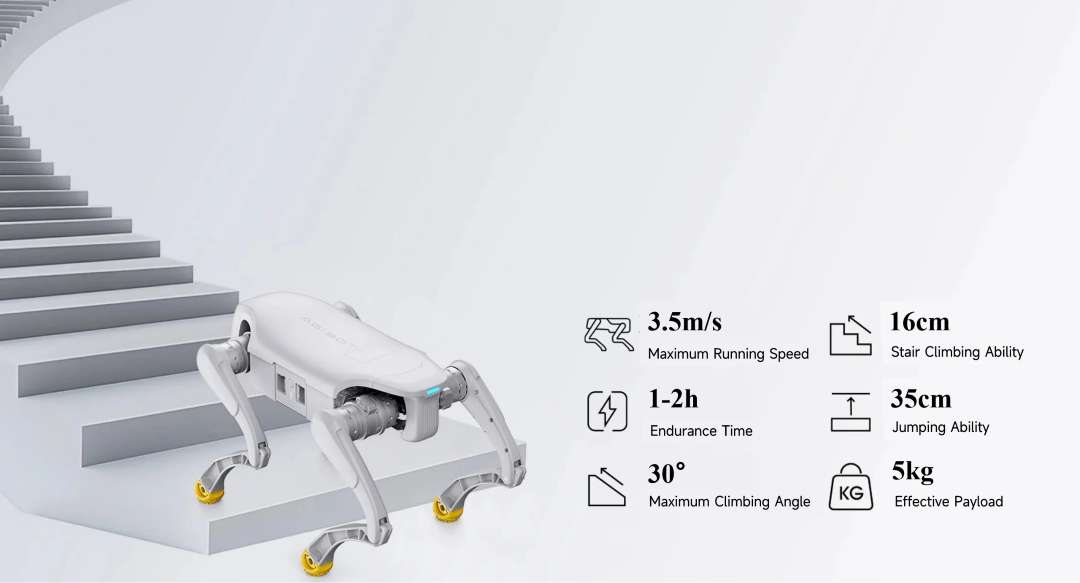
Максимальна швидкість руху становить 3,5 м/с, а висота вертикального стрибка — 35 см. Висота безперервного підйому сходами дорівнює 16 см, максимальний кут підйому — 30°.
Стандартний набір рухів охоплює режим демпфування та регулювання тангажу й висоти. Спеціальні рухи включають стрибок уперед і стрибок угору. Для виступів доступні сальто назад та стійка на двох кінцівках.
На зображенні білий чотириногий робот піднімається сходами, а поруч подано його ключові показники продуктивності.
Суглобові модулі та привід
Привід побудовано на руховому модулі з високою питомою потужністю. У конструкції використано 12 прецизійних суглобових двигунів в алюмінієвому корпусі. Загальна кількість ступенів вільності також дорівнює 12, по 3 на кожну ногу.
На зображенні білий чотириногий робот має оголені суглобові модулі, що підкреслюють ударостійкість і запуск без калібрування.
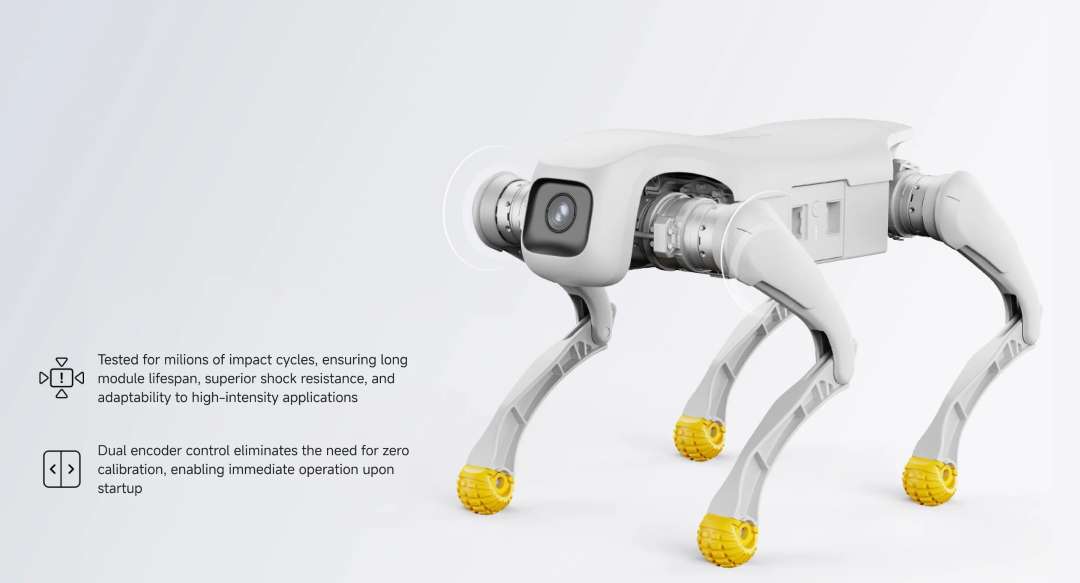
Випробування на мільйони циклів удару підтверджують тривалий ресурс модулів. Вони ж показують стійкість до ударів і придатність до інтенсивної роботи.
Подвійний енкодер (датчик, що вимірює кутове положення валу) усуває потребу в калібруванні нуля. Тому стартова процедура зводиться до ввімкнення живлення.
Діапазони руху суглобів визначають кінематику ноги.
- Корпус: від -28° до 28°.
- Стегно: від -170° до 66°.
- Гомілка: від 35° до 156°.
ПЗ, SDK та підключення
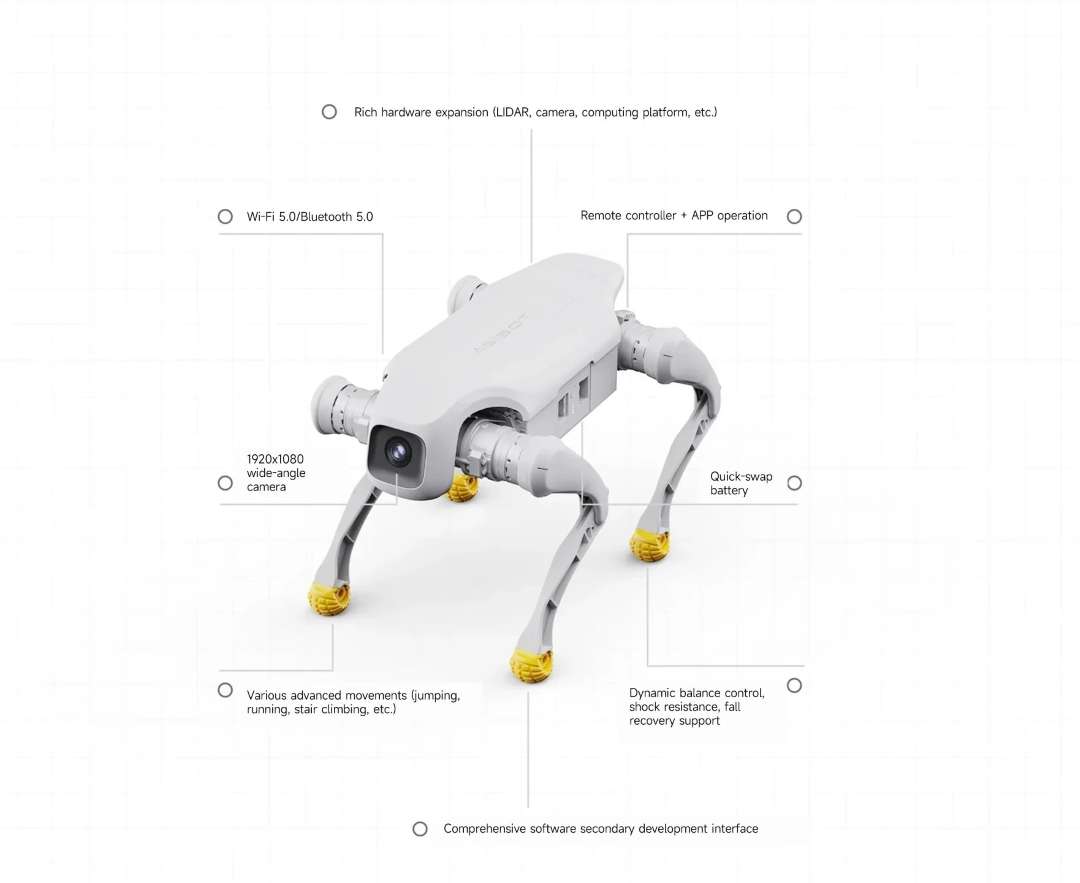
Редакція AgiBot D1 Edu постачається з комплектом SDK для розробки та інтеграції корисного навантаження. Вторинну розробку підтримує комплексний програмний інтерфейс.
URDF-моделювання (формат опису кінематики й геометрії робота) підтримує симуляцію й тестування в Isaac Sim та MuJoCo. Стандартизовані інтерфейси дозволяють розробляти сценарії для різних застосувань.
Підключення забезпечують Wi-Fi 5.0 та Bluetooth 5.0. Камера має роздільну здатність 1920 × 1080 і ширококутний огляд з полем зору DFOV 122°, HFOV 111°, VFOV 70°. Зображення передається в реальному часі.
Базову обчислювальну потужність забезпечує високопродуктивний 8-ядерний процесор. Апаратне розширення передбачає також додаткову обчислювальну платформу.
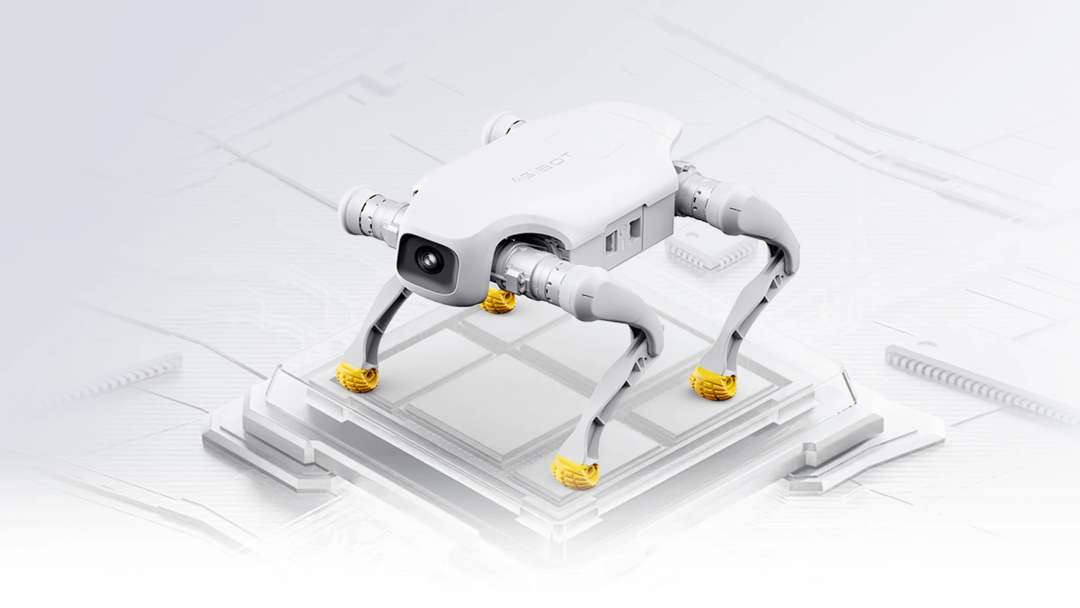
На зображенні білий чотириногий робот із фронтальною камерою стоїть на платформі в стилі друкованої плати.
Конструкція та живлення
Корпус виготовлено з алюмінієвого сплаву з високоміцним інженерним пластиком. Маса з акумулятором становить 15,5 кг.
У положенні стоячи габарити становлять 635 мм × 360 мм × 420 мм. У положенні лежачи — 675 мм × 435 мм × 145 мм. Робоча температура — від 0 °C до 40 °C.
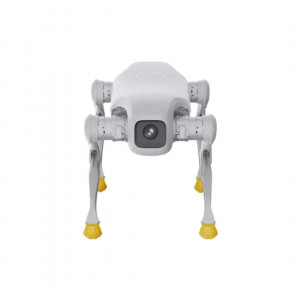
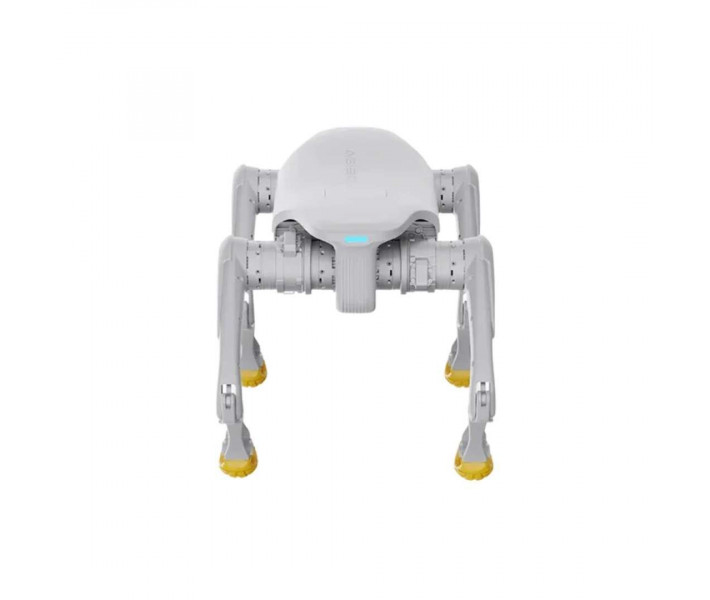
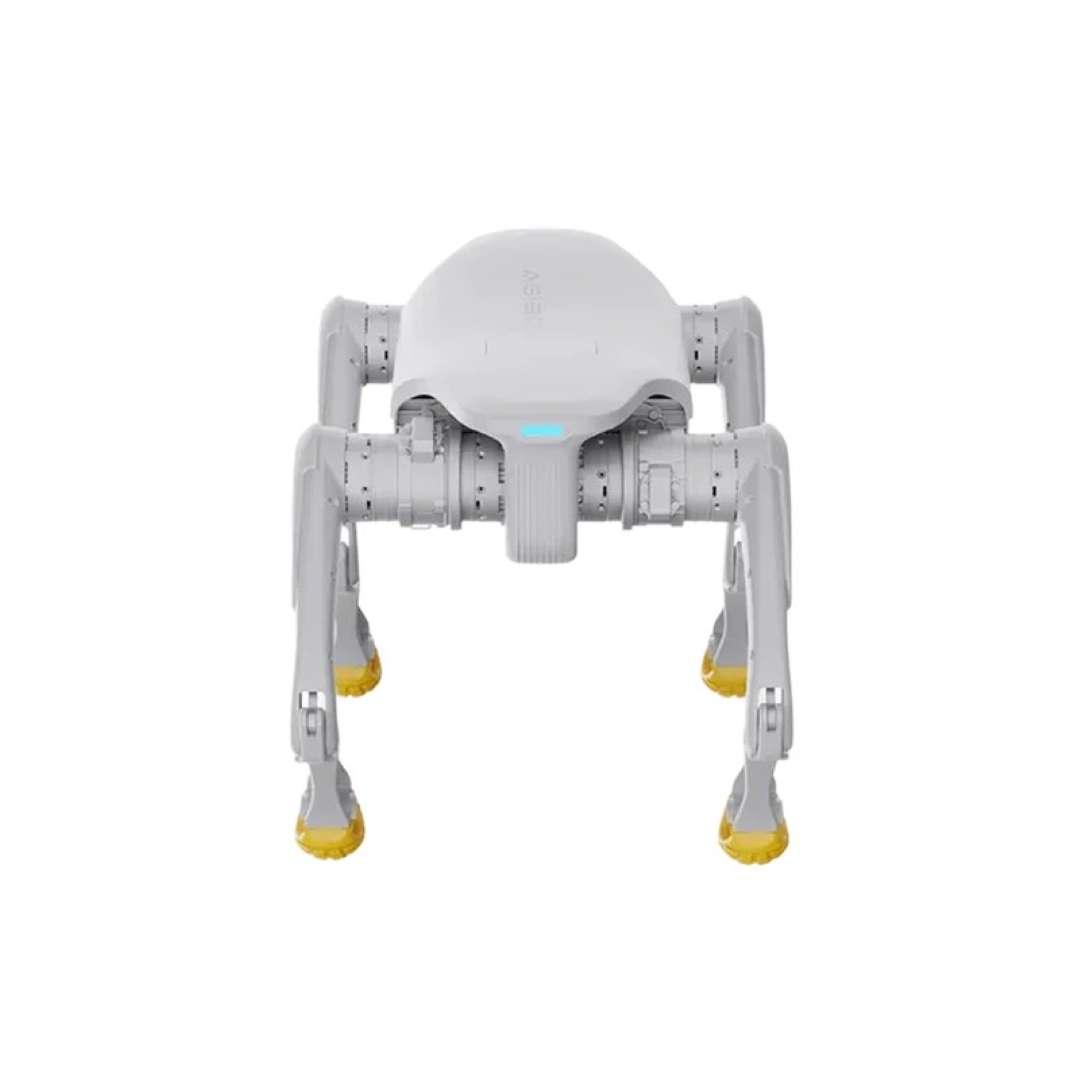
На зображенні вигляд сзаду: робот стоїть на чотирьох зчленованих ногах із жовтими стопами та бірюзовим світлом.
Швидкозмінний акумулятор має номінальну ємність 4,6 А·год і напругу 43,2 В. Заряджання від 10 % до 90 % триває близько 1 год. Час автономної роботи становить 1–2 год., а дальність дії — 6 км ± 1 км. Максимальна робоча потужність сягає 3500 Вт.
Сфери застосування
Основні сценарії застосування AgiBot D1 Edu — наукові дослідження, освіта та розважальні виступи.
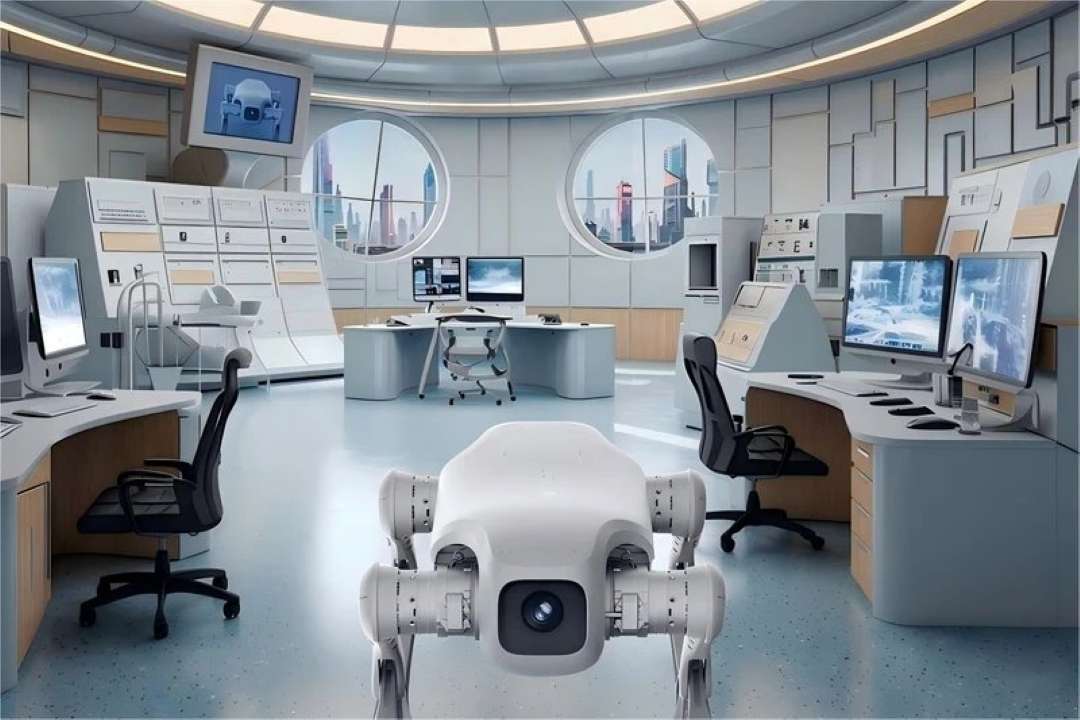
На зображенні білий чотириногий робот із фронтальною камерою стоїть у футуристичному залі керування з робочими станціями.
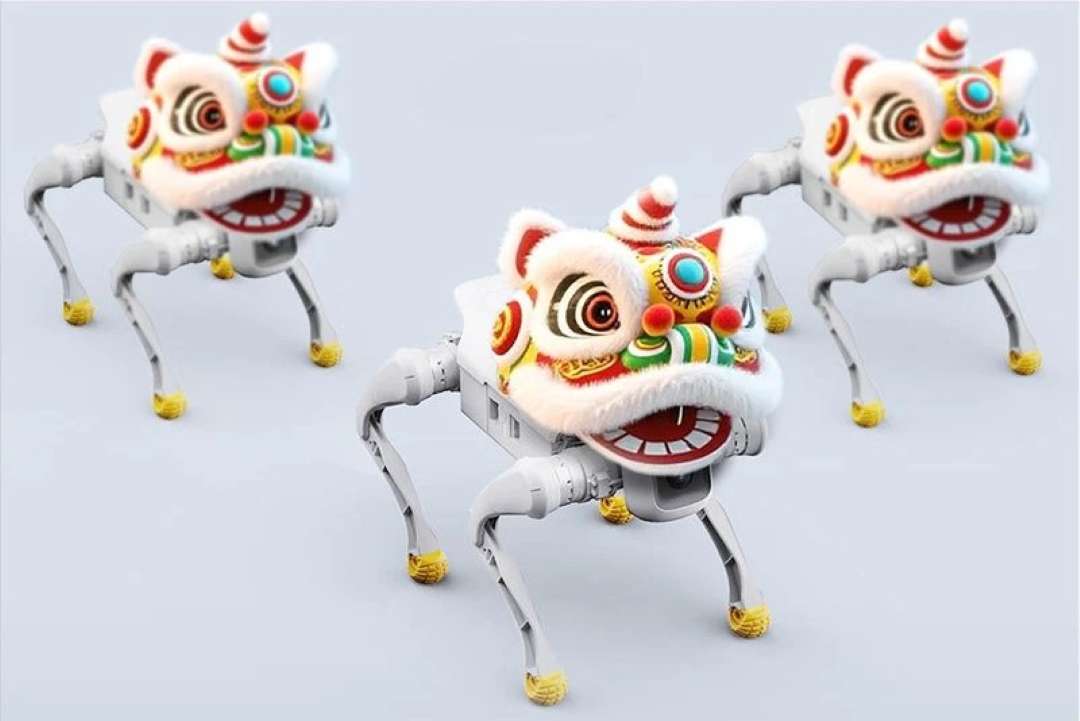
На зображенні три чотириногі роботи у святкових головах для китайського танцю лева.
- Наукові дослідження: комплект SDK, URDF-модель і симуляція в Isaac Sim та MuJoCo дозволяють розробляти й перевіряти алгоритми у віртуальному середовищі.
- Освітні лабораторії: стандартизовані інтерфейси та SDK дозволяють будувати навчальні проєкти з реальними модулями, зокрема LiDAR і камерами глибини.
- Розважальні виступи: платформа виконує сальто назад і стійку на двох кінцівках. Пульт із джойстиком дозволяє керувати нею вручну під час показу.
- Розробка корисного навантаження: навантаження до 5 кг і додаткові модулі підключаються через стандартизовані інтерфейси та порти розширення.
- Випробування на складному рельєфі: RL-хода адаптується до схилів і нерівної поверхні, а підйом сходами та кут до 30° дозволяють перевіряти мобільність у реальних умовах.
Сумісні модулі та аксесуари
AgiBot D1 Edu підтримує різні модулі через стандартизовані інтерфейси.
На схемі позначено фронтальну камеру та елементи апаратного розширення білого чотириногого робота.
- Навігація: модулі позиціонування та RTK-модулі.
- Сприйняття: LiDAR і камери глибини.
- Зв'язок: модулі 4G/5G та модулі передавання зображення.
- Порти розширення: Ethernet × 1, USB × 2, порт живлення × 2, SBUS × 1, UART × 1.
Що в коробці?
- Роботизована платформа D1 Robot Dog — 1 шт.
- Зарядний пристрій — 1 шт.
- Ручний пульт дистанційного керування — 1 шт.
Технічні характеристики
Конструкція та габарити
| Параметр | Значення |
| Матеріал | Алюмінієвий сплав із високоміцним інженерним пластиком |
| Розміри у положенні стоячи (Д×Ш×В) | 635 мм × 360 мм × 420 мм |
| Розміри у положенні лежачи (Д×Ш×В) | 675 мм × 435 мм × 145 мм |
| Загальна вага (з акумулятором) | 15,5 кг |
| Робоча температура | 0 °C – 40 °C |
Рухливість і динаміка
| Параметр | Значення |
| Ступені вільності | Уся машина: 12, кожна нога: 3 |
| Максимальна швидкість | 3,5 м/с |
| Корисне навантаження | 5 кг |
| Висота безперервного підйому сходами | 16 см |
| Максимальний кут підйому | 30° |
| Висота вертикального стрибка | 35 см |
| Стандартні рухи | Стояння, лежання, режим демпфування, регулювання тангажу, регулювання висоти, горизонтальний розворот |
| Спеціальні рухи | Стрибок уперед, стрибок угору, стійка на двох кінцівках, сальто назад, помахи тощо |
Привід і суглоби
| Параметр | Значення |
| Тип приводу | Руховий модуль із високою питомою потужністю |
| Максимальний крутний момент суглоба | 48 Н·м |
| Прецизійний суглобовий двигун в алюмінієвому корпусі | 12 |
| Діапазон рухів суглоба (корпус) | -28° – 28° |
| Діапазон рухів суглоба (стегно) | -170° – 66° |
| Діапазон рухів суглоба (гомілка) | 35° – 156° |
Живлення та автономність
| Параметр | Значення |
| Тривалість заряджання | близько 1 год. (рівень заряду 10 %-90 %) |
| Час автономної роботи (час експлуатації) | 1–2 год. |
| Дальність дії | 6 км ± 1 км |
| Максимальна робоча потужність | 3500 Вт |
| Акумулятор | Номінальна ємність: 4,6 А·год, напруга: 43,2 В |
| Адаптер живлення | Стандартний |
| Зарядна док-станція | Стандартна |
Обчислення, камера та керування
| Параметр | Значення |
| Базова обчислювальна потужність | Високопродуктивний 8-ядерний процесор |
| Поле зору камери (FOV) | DFOV 122°, HFOV 111°, VFOV 70° |
| IMU | Стандартна версія |
| Передавання зображення в реальному часі | Підтримується |
| Вторинна розробка (SDK) | Підтримується |
| Порти розширення функціонала | Ethernet × 1, USB × 2, порт живлення × 2, SBUS × 1, UART × 1 |
| Пульт дистанційного керування | Пульт дистанційного керування з джойстиком |
| Гарантійний термін | 1 рік |
Чому варто купити AgiBot D1 Edu в EXPERT3D?
EXPERT3D постачає професійне 3D-обладнання з 2012 року. Наші фахівці проконсультують Вас щодо вибору та конфігурації AgiBot D1 Edu до покупки. Гарантійний термін на пристрій становить 1 рік. Забезпечуємо доставку по всій Іспанії та країнах ЄС. Після покупки надаємо сервісний супровід. Замовляйте запчастини та витратні матеріали на сайті: ми оперативно доставимо все, щоб техніка не простоювала.