

- Наявність: У наявності
- Код товару: 920372000001458477
- Вага брутто: 98.00kg

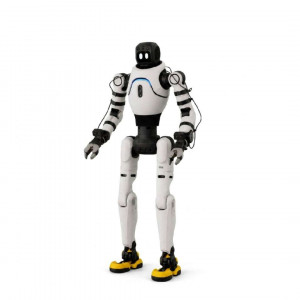
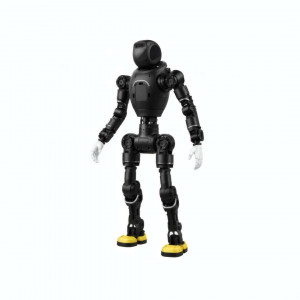
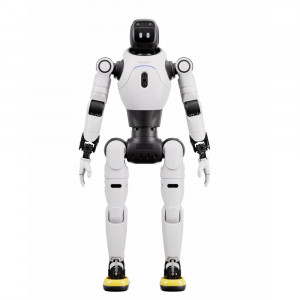
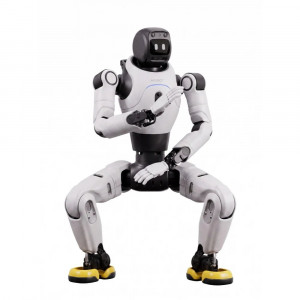
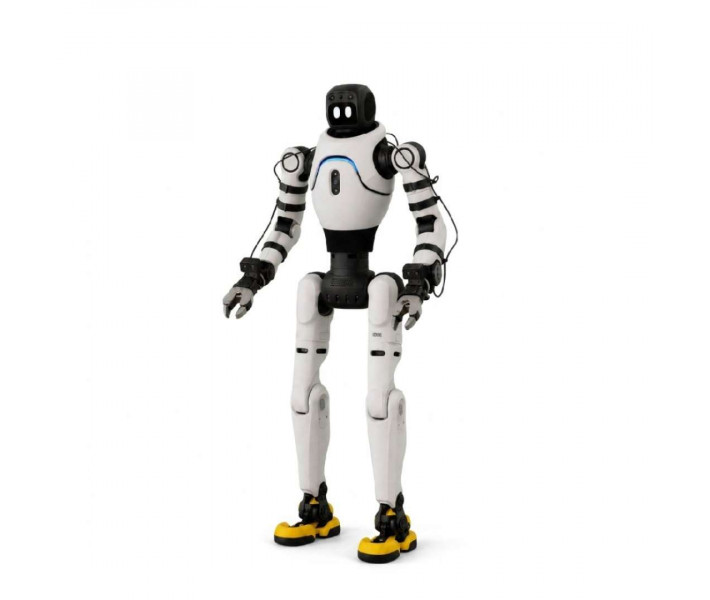
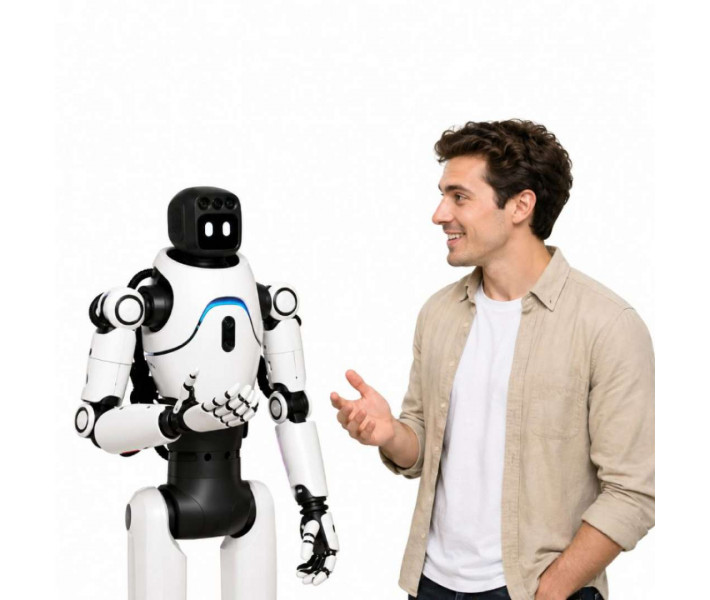
AgiBot X2 REC — робот-гуманоїд для збору фізичних даних і навчання втіленого штучного інтелекту. Він має 30 ступенів свободи та вбудовані обчислення. Система записує прямі демонстрації через телеоперацію й передає їх моделям дії, мови та зору без синтетичного посередництва. Антропоморфна архітектура полегшує масовий збір точної телеметрії суглобів у реальних дослідницьких середовищах.
Основні характеристики та переваги
- Загальна кількість ступенів свободи: 30 DoF — відтворює узгоджені рухи всього тіла: локомоцію, тулуб і кінцівки.
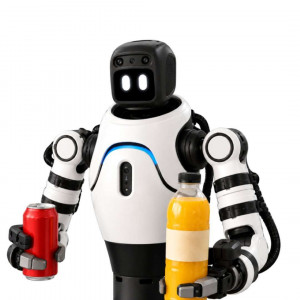
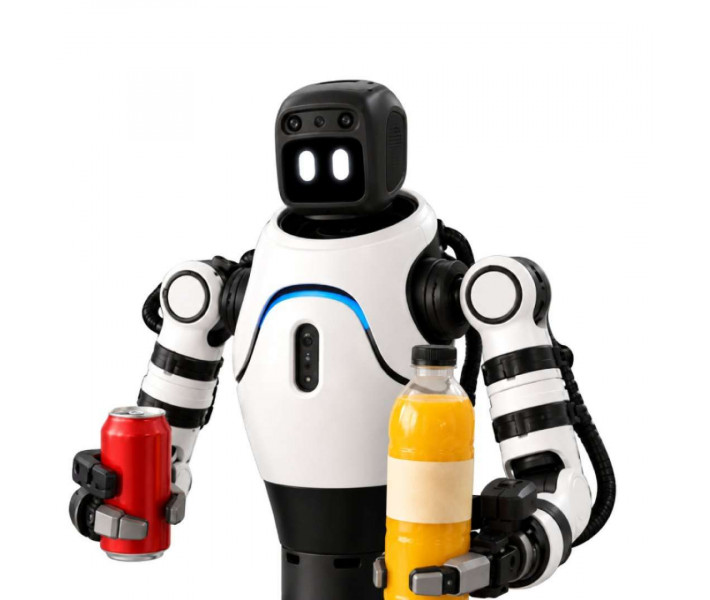
- Вантажопідйомність: 3 кг на кожну руку — маніпулює інструментами та компонентами зі стабільною спритністю кожною верхньою кінцівкою.
- Обчислювальний блок: NVIDIA Orin NX на 16 ГБ — обробляє великі потоки сенсорних даних і виконує інференс локально, без зовнішньої затримки.
- Маса корпусу: 40 кг — забезпечує безпечні та спритні маневри в колаборативних лабораторіях без структурного ризику.
- Пряме створення фізичних датасетів: записує реальні демонстрації з тертям і контактом для навчання надійних нейромереж.
- Мультимодальне сенсорне сприйняття: об’єднує LiDAR, IMU та розподілені камери, щоб усунути сліпі зони під час маніпуляцій.
- Іммерсивна синхронна телеоперація: з’єднує шоломи віртуальної реальності та mocap-костюми, щоб записувати повну телеметрію в реальному часі.
- Пряма інтеграція з Genie Studio: централізує імпорт трейсів, машинне навчання та розгортання політик моторного керування.
Архітектура робота AgiBot X2 REC
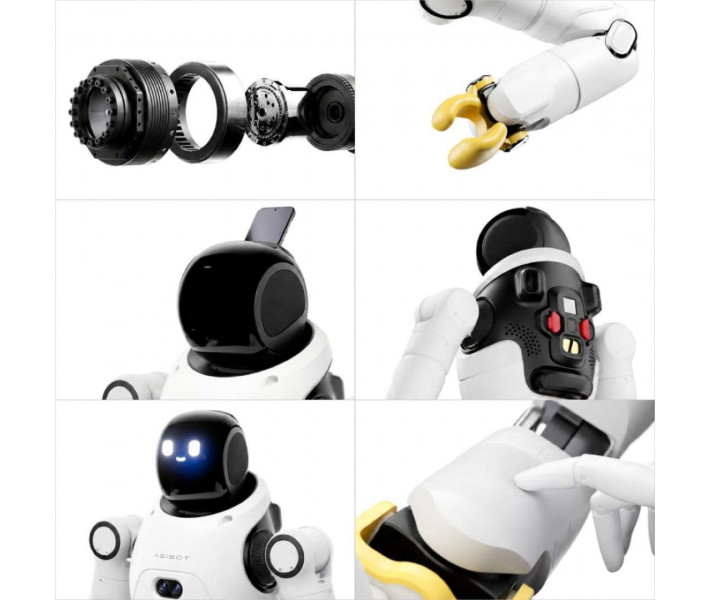
Конструкція збалансовує компактні антропоморфні розміри 1310 × 460 × 210 мм і гнучку кінематичну компоновку. 30 ступенів свободи забезпечують точну координацію нижньої частини тіла, хребта та верхніх кінцівок. Це оптимізує динамічну стійкість у лабораторних умовах.
Механічна компоновка платформи сприяє безпечній взаємодії в типових колаборативних дослідницьких і робототехнічних просторах.
Спритна маніпуляція
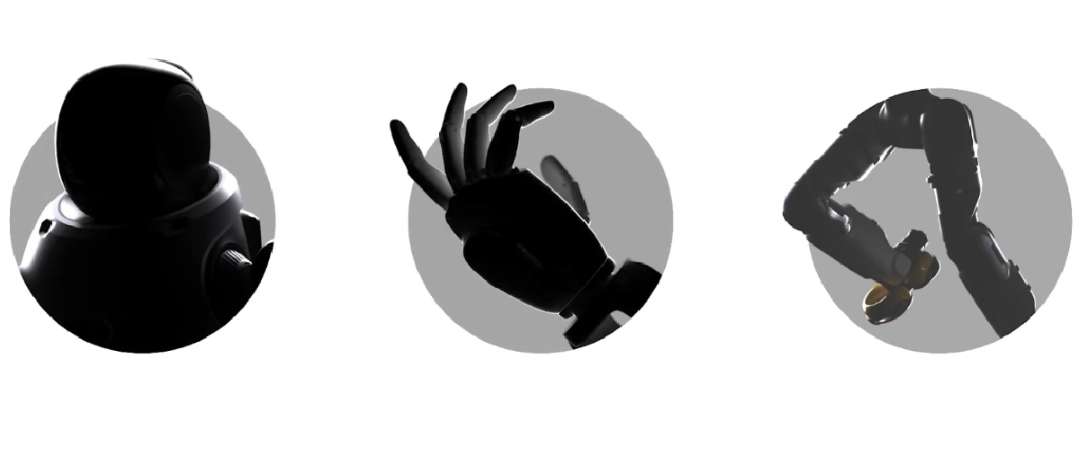
Кожна верхня кінцівка має 7 ступенів свободи та вантажопідйомність 3 кг на руку. Вона відтворює кінематику людської руки без сингулярних блокувань. Така конфігурація дає змогу відпрацьовувати алгоритми зворотної кінематики та складні захоплення з міліметровою точністю.
Динамічна поведінка під час фізичного контакту точно відповідає вимогам експериментів із побутовими чи промисловими об’єктами.
Сенсорне сприйняття та периферичний зір
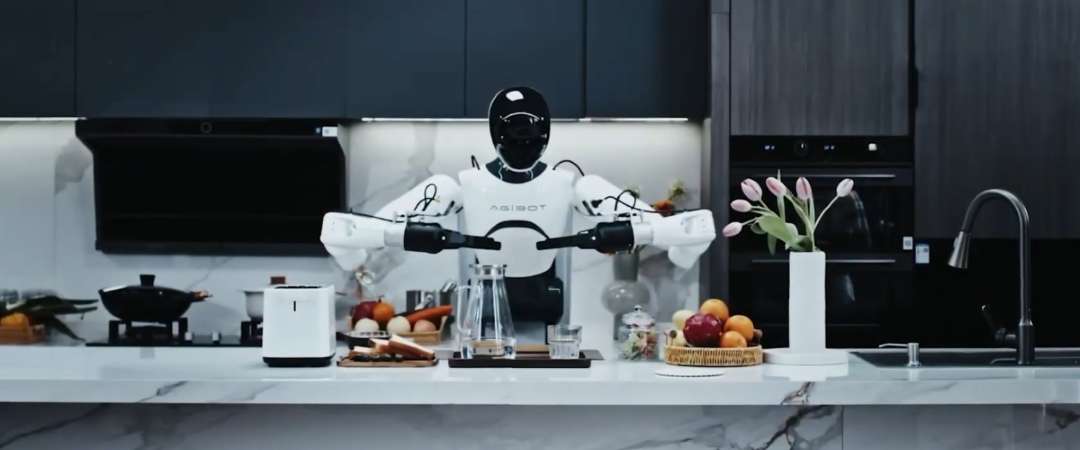
Система оснащена RGB-сенсорами, камерами RGB-D, стереомодулями, вбудованим LiDAR-сканером і роботизованими блоками IMU. Пристрої оптичного захоплення стратегічно розташовані на голові, тулубі, спині та обох зап’ястях. Завдяки цьому робот має повну егоцентричну перспективу без сліпих зон під час маніпуляцій.
Така компоновка дає необроблені дані високої достовірності для самостійної розробки алгоритмів одометрії, просторового картографування та тривимірної реконструкції.
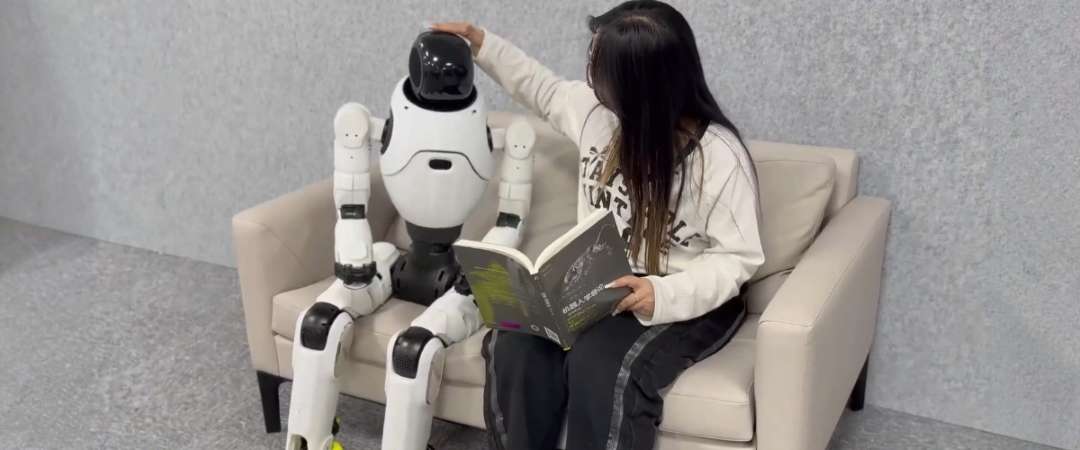
Обчислювальний блок і цикл даних
У корпусі працює процесор NVIDIA Orin NX із 16 ГБ обчислювальної пам’яті. Він керує безперервним збором даних із сенсорів і попереднім інференсом. Кінематична синхронізація надходить до Genie Studio разом із телеметрією шоломів віртуальної реальності, спеціалізованих джойстиків і mocap-костюмів.
Коли робот виконує завдання під дистанційним керуванням, платформа синхронно пакує кути суглобів, хмари точок LiDAR, інерційне прискорення та відеопослідовності. Ці дані призначені для безпосереднього навчання моделей VLA.
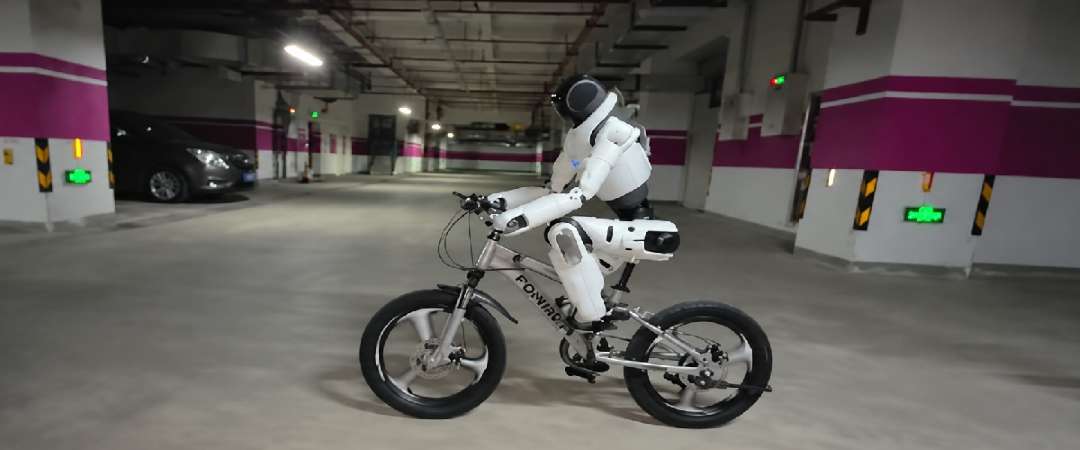
Кінематичну реакцію та синхронізацію телеоперації в реальному часі видно в технічній демонстрації системи:
Сфери застосування
- Видобування даних для робототехніки: генерує кінематичні та візуальні датасети в реальних середовищах без розбіжностей синтетичної симуляції.
- Навчання моделей VLA: записує синхронні трейси, що пов’язують мову, периферичний зір і моторні траєкторії виконання.
- Дослідження спритності рук: оптимізує політики тонкого захоплення та білатеральну телеоперацію зі складними деталями.
- Розробка машинного зору: калібрує та об’єднує різнорідні датчики глибини й безперервного просторового сканування на динамічних корпусах.
- Передова біомеханіка робототехніки: оцінює схеми керування поставою та моторну координацію всього тіла у реальних фізичних умовах.
- Університетські та корпоративні лабораторії: прискорює валідацію дисертацій і перевірку концепцій та знімає потребу розробляти власне апаратне забезпечення.
Сумісність аксесуарів
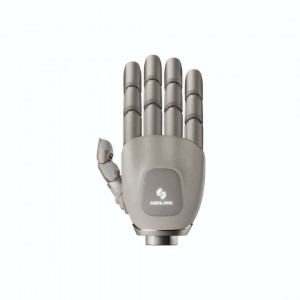
Платформа підтримує пряме фізичне підключення змінних кінцевих інструментів. Вона сумісна зі спритними багатопалими кистями OmniHand та промисловими захватами OmniPicker 3 для спеціалізованих випробувань захоплення.
Технічні характеристики
Корпус, маса та мобільність
| Параметр | Значення |
| Фізичні розміри | 1310 × 460 × 210 мм |
| Загальна маса | 40 кг |
| Загальна кількість ступенів свободи | 30 DoF |
| Ступені свободи на одну верхню кінцівку | 7 DoF |
| Вантажопідйомність на руку | 3 кг |
| Кінематичне керування | Скоординоване для всього тіла |
Сенсори, обчислення та ефектори
| Параметр | Значення |
| Сумісні ефектори | OmniHand, OmniPicker 3 |
| Візуальні сенсори | RGB, RGB-D і стереокамери |
| Точки оптичного захоплення | Голова, тулуб, задня частина та зап’ястя |
| Сенсор LiDAR | Вбудований |
| Інерційний блок | IMU роботизованого класу |
| Обчислювальний блок | NVIDIA Orin NX |
| Обчислювальна пам’ять | 16 ГБ |
| Програмне середовище | Genie Studio |
| Сумісність алгоритмів | Власні та відкриті моделі VLA |
| Методологічний цикл | Збір даних, навчання, валідація та розгортання |
Підключення та телеоперація
| Параметр | Значення |
| Методи дистанційного керування | VR-шоломи, спеціалізовані джойстики, mocap-костюми |
| Режим віддаленої роботи | Повна кінематична синхронізація |
Чому варто купити AgiBot X2 REC в EXPERT3D?
EXPERT3D постачає передове професійне обладнання для дослідницьких центрів і технологічних лабораторій. Ми надаємо попередню технічну консультацію. Вона допомагає визначити оптимальну конфігурацію та вирішити питання кінематичної сумісності для кожного проєкту. Гарантуємо спеціалізовану післяпродажну підтримку та пряме технічне супроводження. Це допомагає без перешкод інтегрувати ефектори та ПЗ. Організовуємо постачання з офіційним сервісом, запчастинами та витратними матеріалами. Це забезпечує безперервність ваших робототехнічних випробувань.