

- Наявність: У наявності
- Код товару: 920372000001458607
- Вага брутто: 98.00kg

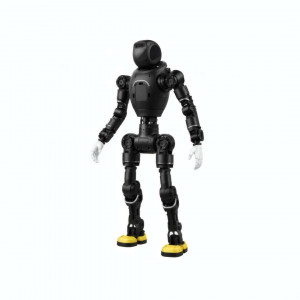
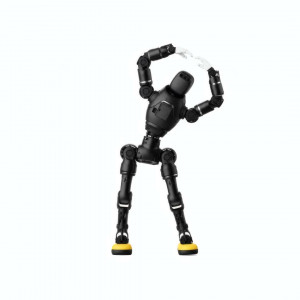
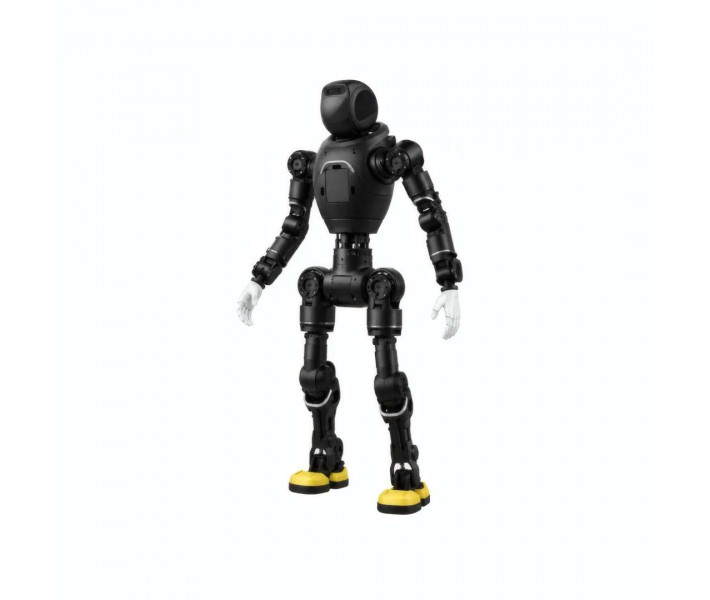
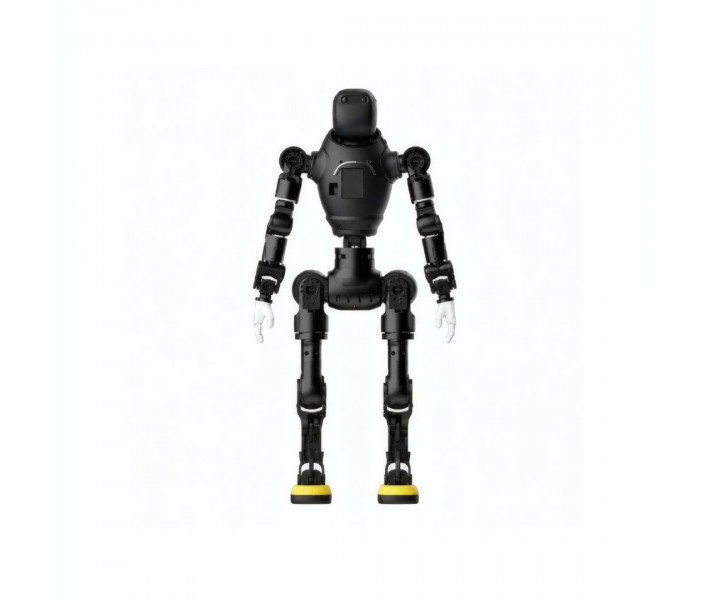
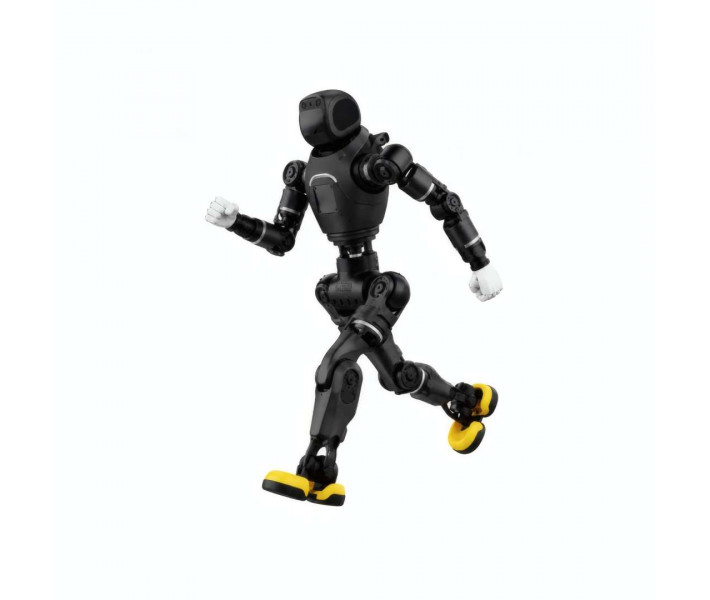
AgiBot X2 EDU змінює викладання робототехніки та передові дослідження. Це повноцінна гуманоїдна платформа з 29 ступенями свободи та відкритими інтерфейсами керування. Модульне шасі дає змогу зібрати компоненти з нуля та налаштувати актуатори. Алгоритми керування позою можна перевірити безпосередньо на апаратній частині. Платформа створена для інженерних факультетів і лабораторій НДДКР. Їм потрібно інтегрувати специфічні датчики та власне обчислювальне обладнання й не стикатися із закритими середовищами.
Ключові технічні особливості та навчальна цінність
- 29 реальних ступенів свободи: точно відтворює біомеханіку людини для досліджень двоногої ходьби, реактивної рівноваги та координації всього тіла.
- Корисне навантаження до 3 кг на кожну руку: дає змогу маніпулювати реальними предметами та інструментами в практичних завданнях зі складним захопленням без перевантаження суглобів.
- Розміри 1310 × 460 × 210 мм: пропорційний формат вписується в робочі столи та стандартні приміщення навчальної лабораторії.
- Акумулятор 48 В і 10 А·год: забезпечує безперервні практичні заняття, а цикли швидкої зарядки тривають лише 1,5 години — це оптимізує навчальний час.
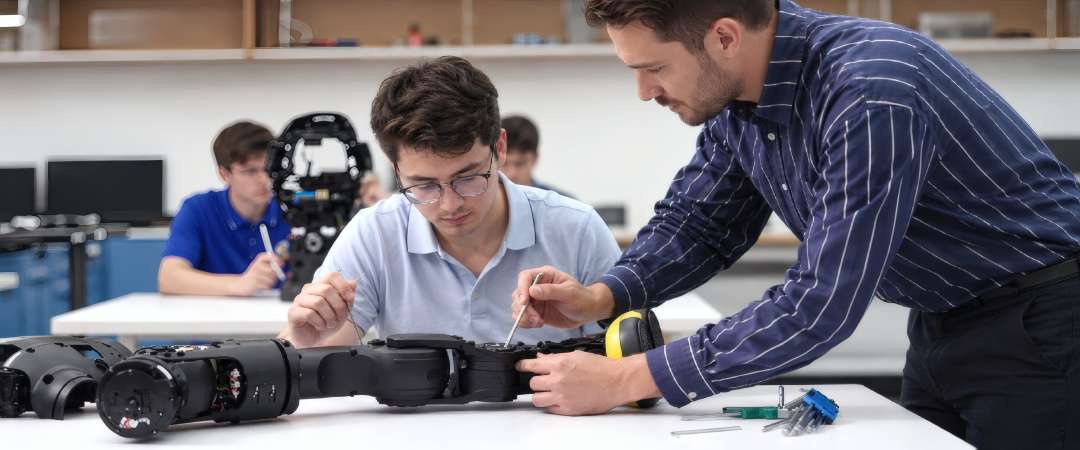
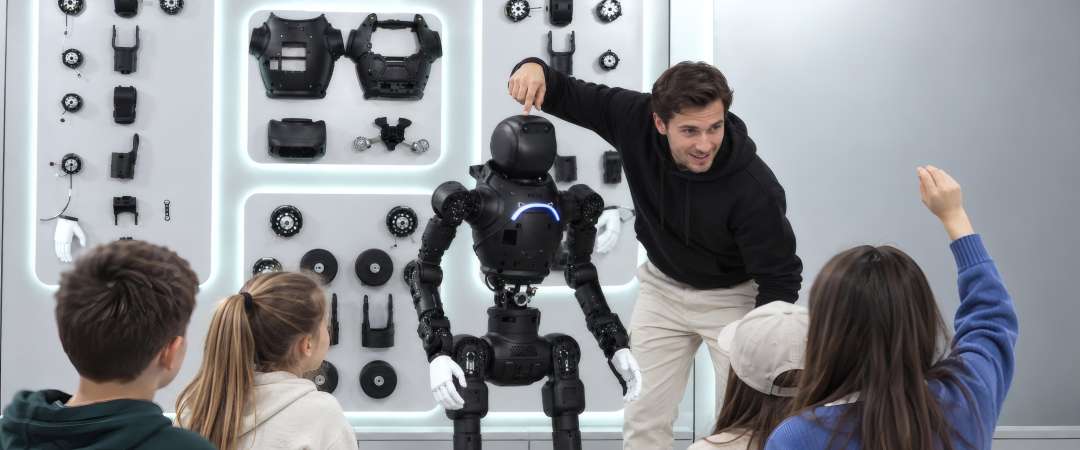
- Доступна модульна конструкція: дає змогу розбирати ланки й аналізувати редуктори, щоб наочно викладати механічне проєктування та прикладну мехатроніку.
- Відкрите керування на низькому рівні: дає змогу розробляти власні процедури керування крутним моментом і траєкторіями безпосередньо на контролерах двигунів.
- Розширення обчислювальних і сенсорних можливостей: дає змогу підключати додаткові одноплатні комп’ютери та масиви датчиків через стандартні промислові порти.
Механічна архітектура та кінематика AgiBot X2 EDU
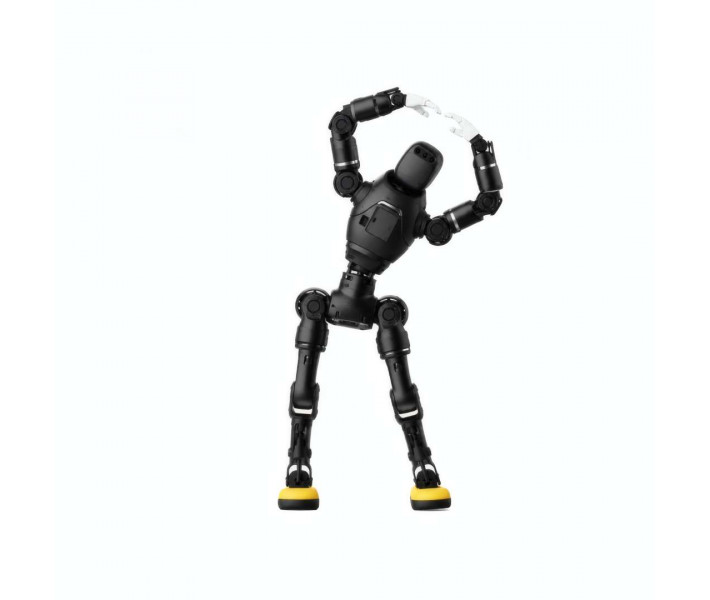
Конструкція робота повторює анатомію людини з жорсткими допусками. Це полегшує поглиблене вивчення двоногої робототехніки. Його 29 ступенів свободи в суглобах дають змогу реалізувати динамічну локомоцію. Завдяки їм можна також відпрацьовувати компенсацію збурень і стабільність пози в реальному часі. У кожній нозі шість осей руху. Вони розподілені між тривісним тазостегновим суглобом і актуатором коліна з енкодером високої роздільної здатності. До складу ноги також входять жорстка гомілка з вуглецевого волокна та двовісний гомілковостопний вузол, змонтований на протиковзних основах.
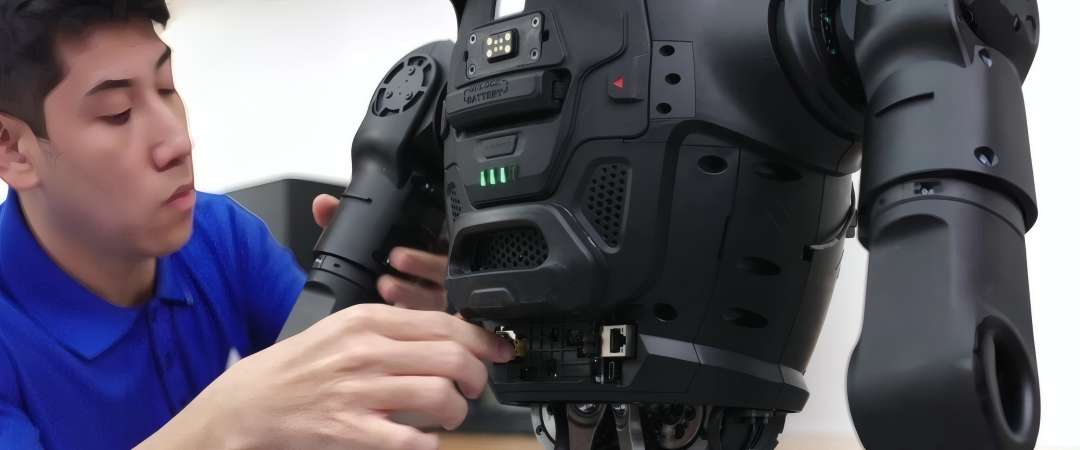
Прямий доступ до механічних вузлів дає вашим студентам змогу досліджувати зубчасті передачі, аналізувати хвильові редуктори та діагностувати несправності серводвигунів. Для цього вистачить звичайного інструменту майстерні.
Маніпуляції верхньою частиною тіла
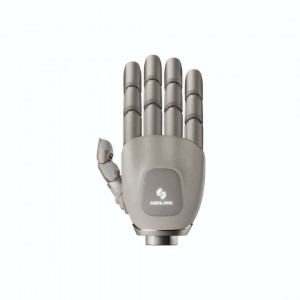
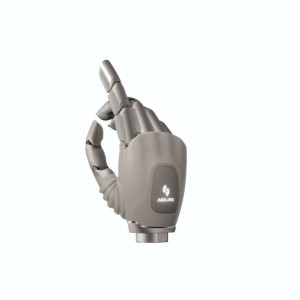
Кожна рука має сім ступенів свободи та корисний радіус досяжності 558 мм. Це забезпечує помітну просторову спритність у завданнях позиціонування. Конструкція витримує корисне навантаження на кінці руки до 3 кг. На неї можна встановлювати демонстраційні кисті або адаптивні захвати залежно від практичного заняття. Крім того, шарнірна талія з трьома осями збільшує ефективний робочий простір. Вона полегшує природні повороти та нахили під час маніпуляцій з предметами.
Така кінематична конфігурація допомагає зіставити алгоритми планування траєкторій із реальними обмеженнями інерції та межами крутного моменту.
Обробка даних і система сприйняття
До стандартної сенсорики входять вбудований блок IMU та кілька багатофункціональних портів вводу-виводу. На цій основі можна додати передні та задні RGB-камери, датчики глибини й модулі LiDAR. Вони збирають просторову інформацію про оточення. Центральну обробку виконує плата RK3588. Вона відповідає за синхронізацію в реальному часі та керування внутрішніми комунікаціями шасі.
Ваш проєкт може вимагати запуску моделей VLA (Vision-Language-Action) або складних нейромереж для керування на основі навчання з підкріпленням. Для цього платформа має місце та живлення для потужніших зовнішніх процесорів.
Програмне середовище та індивідуальна розробка
Платформа взаємодіє із сучасними програмними архітектурами нативно — через ROS 2 і протоколи MQTT. З роботом можна зв’язуватися через Ethernet, Wi-Fi, мережі 5G або BLE. Також можна активувати режими налагодження, щоб перевіряти актуатори окремо. Виробник надає повний SDK і моделі URDF, сумісні з найпоширенішими фізичними симуляторами. Тож студенти можуть перевірити код у цифровому середовищі, перш ніж переносити його на фізичного робота.
У відео нижче показано реакцію системи під час вправ із двоногої ходьби, адаптації до місцевості та маніпуляцій деталями в тестових середовищах.
Демонстрація: аналіз наживо кінематики суглобів, локомоції та реакції рук
Рекомендації щодо використання в аудиторії
Перед початком кожної робочої сесії варто перевірити механічне кріплення ланок, стан датчиків і обмеження кінцевих ефекторів. Навчальну програму варто розбити на послідовні блоки: фізичне збирання, калібрування зміщень, кінематичне керування та сенсорна інтеграція. Якщо ви підключаєте обчислювальні плати чи власні датчики, завжди звіряйте електричне споживання та пропускну здатність шини. Ці дані наведено в технічній документації.
Запровадження цих робочих процедур запобігає перевантаженню електроніки й привчає студентів до методичного протоколу технічного обслуговування.
Сфери застосування
- Бакалаврські та магістерські програми з інженерії: проведення практичних занять з оберненої кінематики, керування приводами та динаміки рівноваги.
- Центри НДДКР: розроблення та валідація власних генераторів ходьби, алгоритмів навчання з підкріпленням і адаптивного захоплення.
- Професійно-технічна освіта: комплексне навчання діагностики серводвигунів, промислових шин CAN/Ethernet і механічного обслуговування.
- Змагання з робототехніки: реалізація автономних алгоритмів локалізації та маніпулювання в сценаріях із завданнями на час.
- Дослідження робототехнічного захоплення: випробування імпедансного керування та стратегій утримання на руках із 7 ступенями свободи.
- Мультисенсорні системи сприйняття: інтеграція RGB-D-камер, тактильних датчиків і LiDAR-сканерів для алгоритмів SLAM.
Сумісність і аксесуари
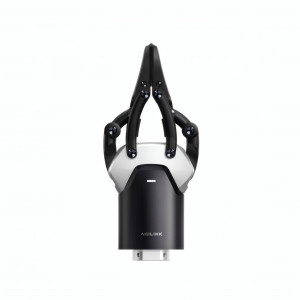
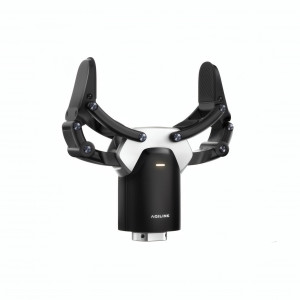
- Кінцеві ефектори: базова демонстраційна кисть у комплекті та опціональний адаптивний захват OmniPicker.
- Обчислювальні блоки: основний модуль Rockchip RK3588 із кріпленнями та інтерфейсами для зовнішніх процесорів.
- Сенсорний комплект: вбудований блок IMU і нативна сумісність із камерами глибини та промисловими LiDAR-сканерами.
Технічні характеристики
Механіка та розміри
| Параметр | Значення |
| Розміри нетто | 1310 × 460 × 210 мм |
| Загальна маса | 35 кг |
| Загальна кількість ступенів свободи | 29 |
| Ступені свободи на руку | 7 |
| Ступені свободи в талії | 3 |
| Ступені свободи на ногу | 6 |
| Максимальний радіус досяжності руки | 558 мм |
| Допустиме навантаження | До 3 кг |
Апаратна частина та підключення
| Параметр | Значення |
| Базовий кінцевий ефектор | Стандартна демонстраційна кисть |
| Опціональний захоплювальний інструмент | OmniPicker |
| Обчислювальний модуль | RK3588 |
| Вбудована сенсорика | IMU |
| Порти вводу-виводу | Мультисенсорний інтерфейс |
| Обчислювальна архітектура | Розширюється додатковими модулями |
| Периферійне обладнання | Відкрите для зовнішніх модифікацій |
| Керування рухом | Низькорівневий доступ через відкриті інтерфейси |
Живлення та акумулятор
| Параметр | Значення |
| Напруга акумулятора | 48 В |
| Ємність акумулятора | 10 А·год |
| Орієнтовний час зарядки | До 1,5 години |
Навчальне середовище та розробка
| Параметр | Значення |
| Сфера застосування | Навчання, технічні дослідження та спеціалізація |
| Збирання та налагодження | Повна сумісність |
| Навчальні матеріали | Включено |
| Моделі симуляції | Доступні (URDF) |
| Лабораторні заняття | Підтримуються нативно |
Чому варто придбати AgiBot X2 EDU в EXPERT3D?
В EXPERT3D ми постачаємо передове робототехнічне обладнання для університетів, навчальних центрів і дослідницьких лабораторій по всій Іспанії. Наша технічна команда аналізує ваш навчальний план або проєкт НДДКР. Після цього вона радить конфігурацію актуаторів і датчиків, яка вам справді потрібна. Ми поставляємо обладнання з прямою гарантією, спеціалізованою технічною підтримкою та оригінальними запчастинами, щоб ваші заняття й проєкти ніколи не зупинялися.