

- Наявність: У наявності
- Код товару: 920372000001458895
- Вага брутто: 5.00kg

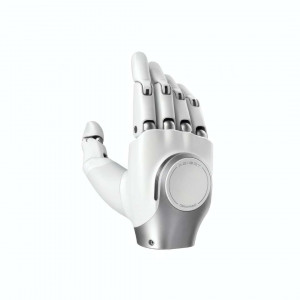
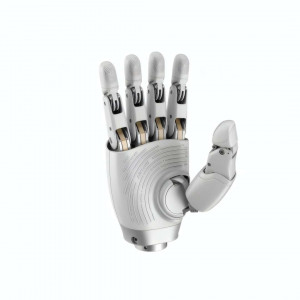
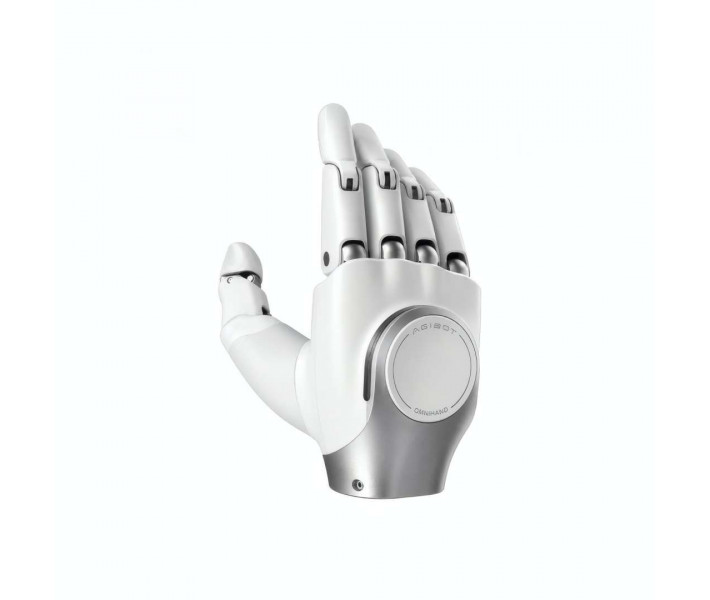
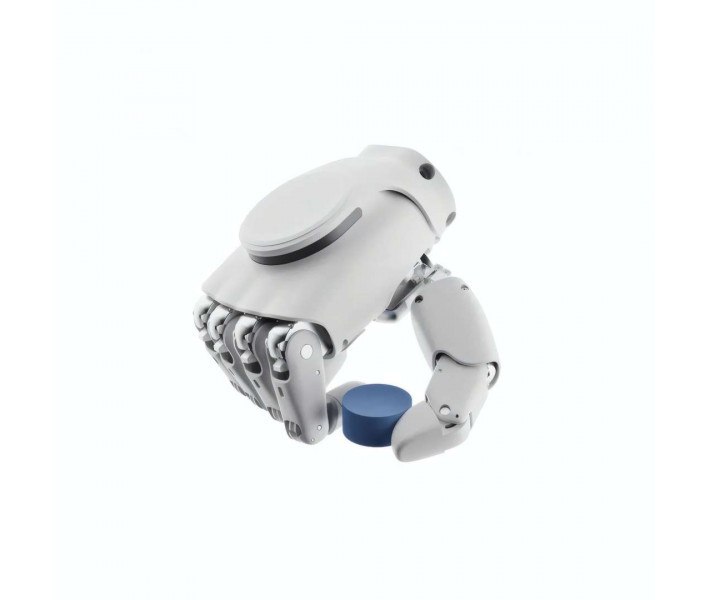
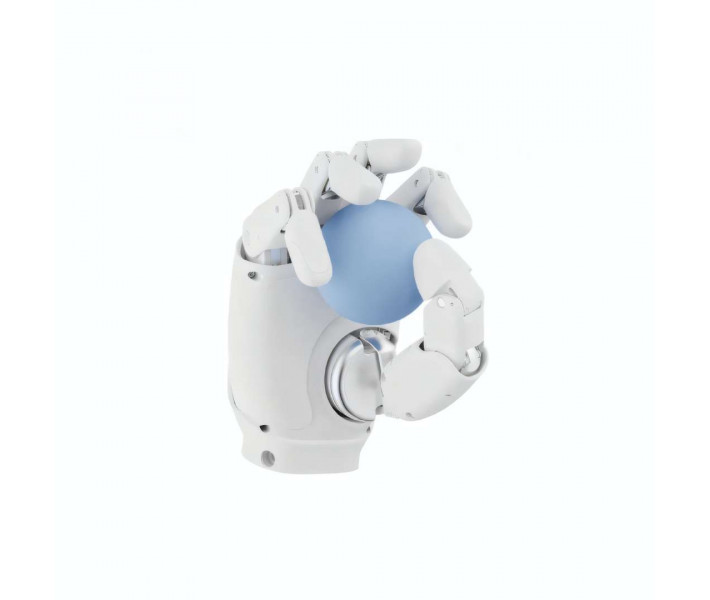
AgiBot OmniHand 3 — спритна роботизована кисть для гуманоїдних платформ і мобільних маніпуляторів. Вона розрахована на складні завдання із захоплення предметів завдяки біоміметичній кінематиці та безперервному виявленню контакту. Надлегка конструкція зберігає динаміку несучої руки й не обмежує надійності захоплення. Пальці й долоня мають чутливу поверхню, що дає змогу маніпулювати предметами з контрольованою точністю.
Механічні характеристики та експлуатаційні переваги
- Вантажопідйомність: 5 кг — утримує важкі промислові деталі та контейнери й зберігає стабільність захоплення під час динамічного переміщення.
- Маса нетто: 510 г — зменшує інерцію кінцевого ефектора та запобігає перевантаженню зап’ястків маніпулятора за крутним моментом.
- Адаптивна кінематика: 16 осей — поєднує 10 активних і 6 пасивних приводів для обхватного захоплення предметів неправильної форми.
- Цикл маневру: 0,5 с — прискорює повне відкриття й закриття в автоматизованих послідовностях захоплення та розміщення.
- Інтегрована тактильна матриця: понад 300 точок — дає змогу точно відстежувати стан поверхні з роздільною здатністю 0,1 і регулювати силу залежно від крихкості кожної деталі.
- Периметральне виявлення на тильній стороні — фіксує непередбачені дотики та бокові зіткнення, що забезпечує безпечну співпрацю у спільних робочих зонах.
- Шини зв’язку CAN FD і RS485 — гарантують високошвидкісну передачу телеметрії з малою затримкою та високою стійкістю до електричних завад.
Змішана кінематика та керування рухом
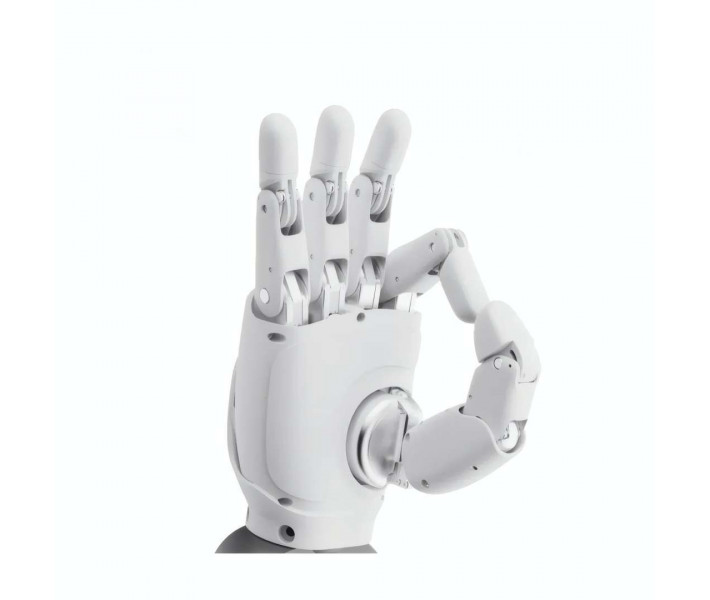
Кінематична архітектура кінцевого ефектора поєднує 10 активних і 6 пасивних ступенів свободи. Незалежні приводи отримують прямі кутові команди, щоб задавати аналітичні пози або регулювати стискання фаланг. Шість суглобів із механічною податливістю працюють як фізична система підвіски: вона поглинає удари й повторює контури утримуваного предмета.
Це біоміметичне компонування відтворює узгоджені рухи біологічної руки для роботи з інструментами та предметами побуту.
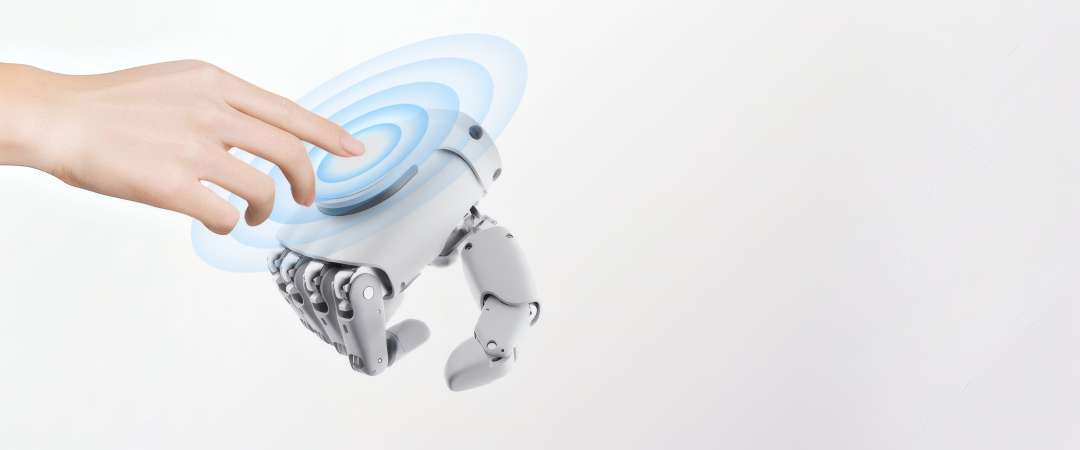
Гаптична матриця та периметральний захист
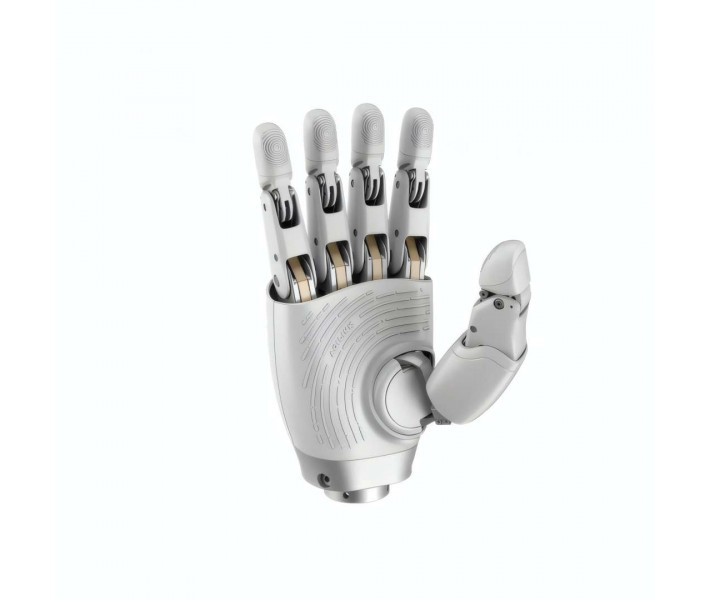
Система має сенсорну матрицю з понад 300 точок тиску, розподілених на кінчиках пальців, долоні та зовнішній тильній стороні. Показання контакту в реальному часі повідомляють контролеру про розподіл навантаження з роздільною здатністю 0,1. Сенсорні комірки на тильній стороні виявляють наближення та випадкові дотики в колаборативних середовищах.
Повторюваність позиціонування ±0,3 мм і відгук сенсорів дають змогу працювати з крихкими технічними деталями без прослизання та шкідливого перетиску.
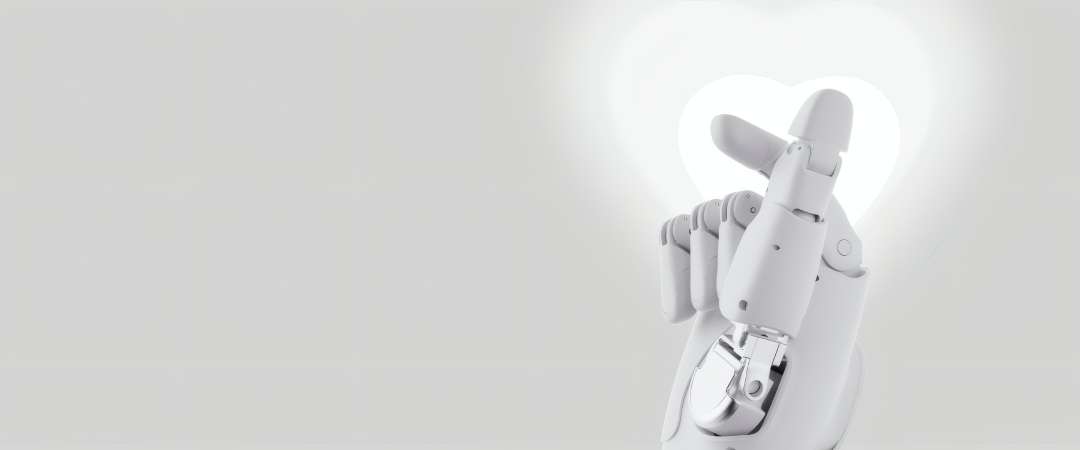
Щоб захистити технічний персонал під час випробувань і монтажу, у з’єднаннях між пальцями передбачено фізичний захист від защемлення. Він усуває зазори, що можуть порізати, під час швидкого закривання суглобів.
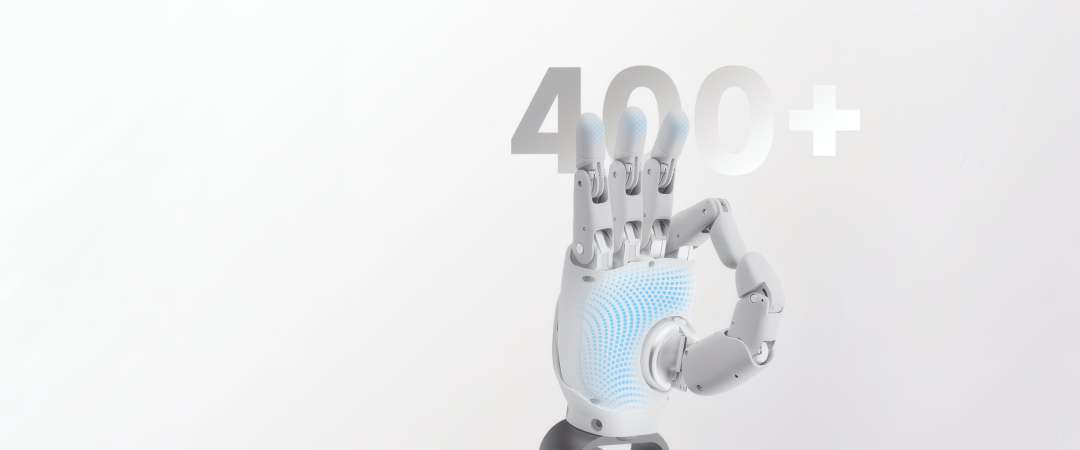
Вантажопідйомність і динамічне утримання
Внутрішній механізм передачі витримує масу предмета до 5 кг за обхватного захоплення. Розподіл зусиль між пальцями зменшує знос зубчастих передач, коли робот переносить пляшки, інструменти чи оброблені деталі з великим прискоренням.
Конструкція масою 510 г дає змогу встановити пристрій на мобільних роботах без втрати запасу вантажопідйомності несучої руки.
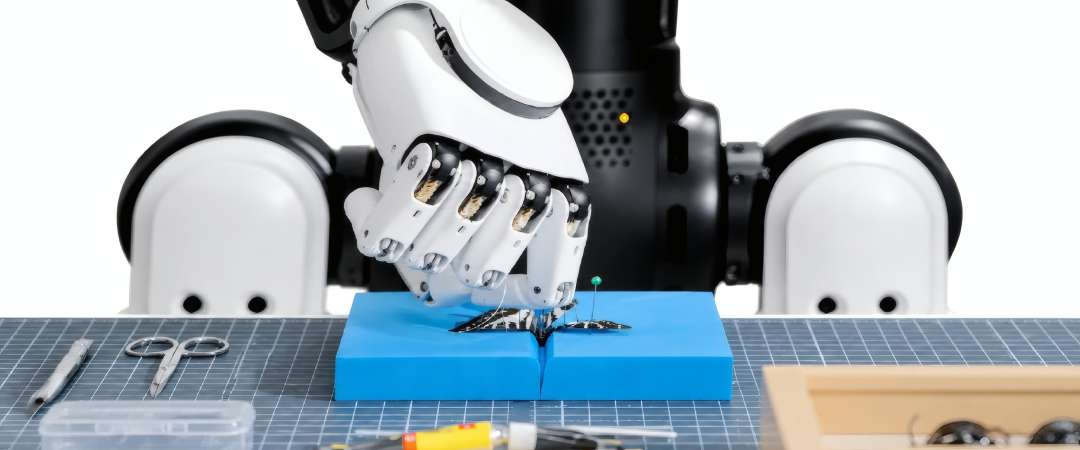
Архітектура керування та шини зв’язку
Контролер обмінюється даними через диференціальні шини CAN FD і послідовні порти RS485. Це забезпечує стабільну частоту оновлення без електромагнітних завад. Програмне середовище має нативну підтримку вузлів ROS 2, бібліотек C++ і скриптів Python, а також пряму інтеграцію з платформою телеоперації Dex-UMI.
У відео нижче можна побачити функціональну інтеграцію та плавність моторного керування на випробувальних стендах:
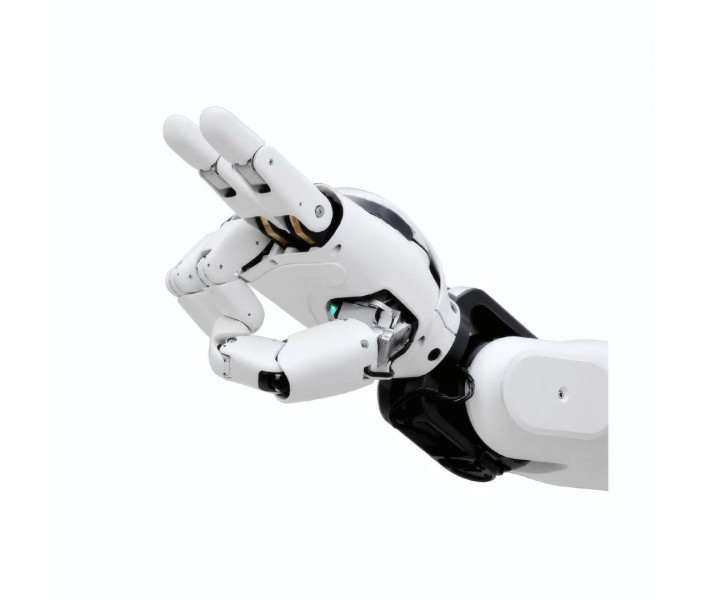
Додаткові механічні випробування демонструють реакцію ефектора на різну геометрію предметів і сили утримання:
Сфери застосування
- Дослідження та розробки: експерименти з моделями навчання з підкріпленням, тактильним зором і оберненою кінематикою в академічних середовищах.
- Гуманоїдна робототехніка: додавання гаптичного захоплення та природних жестів до роботизованих рук і двоногих гуманоїдів.
- Мобільне маніпулювання (AMR і AGV): перевезення лабораторних зразків, відкривання шаф і подавання компонентів у внутрішній логістиці.
- Сервісні та асистивні роботи: безпечна передача повсякденних предметів людям і виконання асистованих побутових завдань.
- Системи телеоперації: відтворення поз людської кисті в реальному часі за допомогою пристроїв захоплення руху або гаптичних інтерфейсів.
Комплектація
- Захоплювальний модуль OmniHand з приводами та сенсорною шкірою
- Кабель зв’язку RS485
- Лінія зв’язку CAN FD
- Основний джгут живлення
- Кабель даних USB Type-C
- Сертифікат допуску та відповідності
Технічні характеристики
Кінематика та продуктивність
| Параметр | Значення |
| Осі руху | 10 активних + 6 пасивних |
| Сукупні ступені свободи | 16 |
| Максимальне допустиме навантаження | 5 кг |
| Час повного відкриття / закриття | 0,5 с |
| Повторюваність позиціонування | ±0,3 мм |
Сенсори та електроніка
| Параметр | Значення |
| Інтегровані тактильні вузли | Понад 300 точок |
| Тип гаптичного сенсора | Одновимірна матриця (1D) |
| Сенсорна роздільна здатність | 0,1 |
| Шини даних | CAN FD, RS485 |
ПЗ та розміри
| Параметр | Значення |
| Фреймворк розробки | ROS 2 |
| Підтримка програмування | Python, C++ |
| Підтримуване дистанційне керування | Dex-UMI |
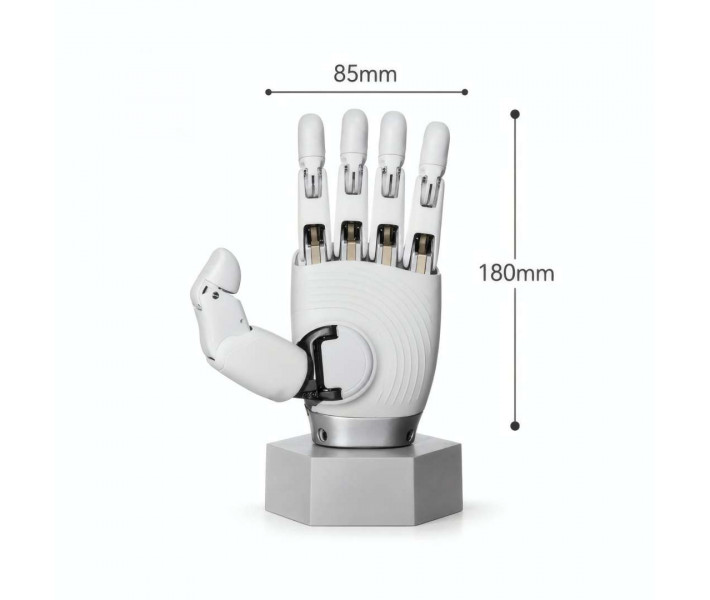
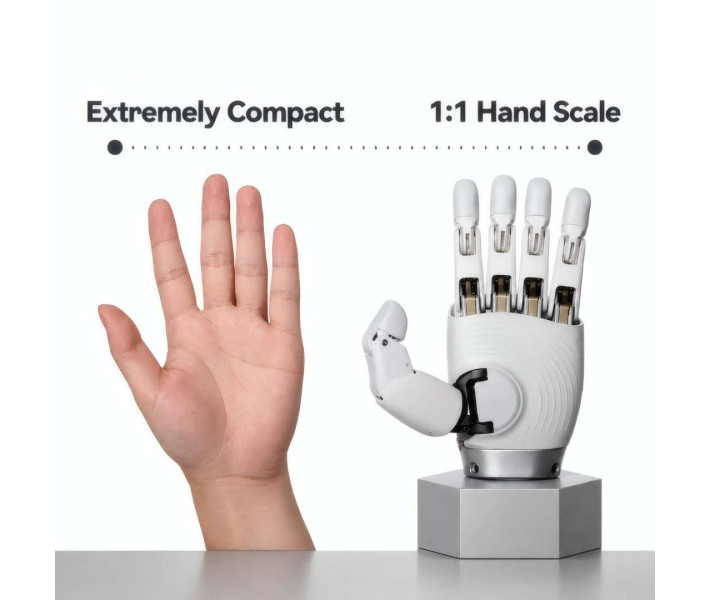
| Зовнішні габарити | 180 × 85 × 38,5 мм |
| Маса нетто | 510 г (0,510 кг) |
Чому варто купити AgiBot OmniHand 3 в EXPERT3D?
EXPERT3D постачає професійне обладнання для робототехніки та передові технології. Ми надаємо персональні консультації перед покупкою, щоб підібрати кріплення до зап’ястка вашого робота. Пропонуємо пряму післяпродажну підтримку з інтеграції в ROS 2 і середовища розробки на C++ чи Python. Організовуємо безпечну доставку вашого обладнання. Постійно тримаємо на складі розхідні матеріали, з’єднувальні аксесуари та запасні компоненти.