

- Disponibilidade: Em stock
- Código do produto: 920372000001458477
- Peso bruto: 98.00kg

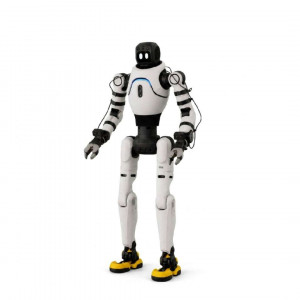
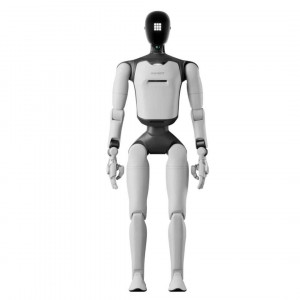
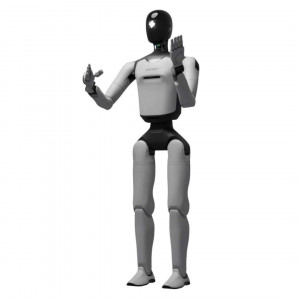
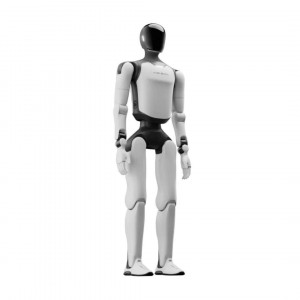
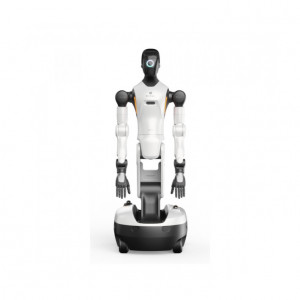
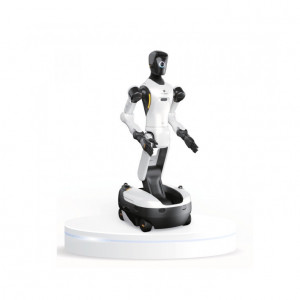
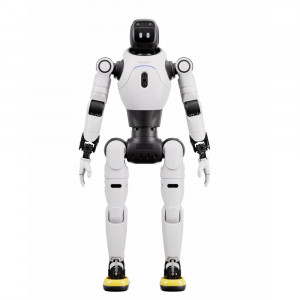
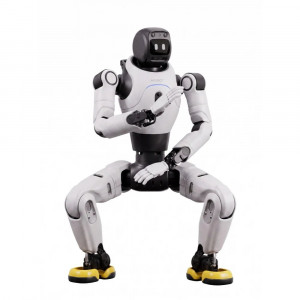
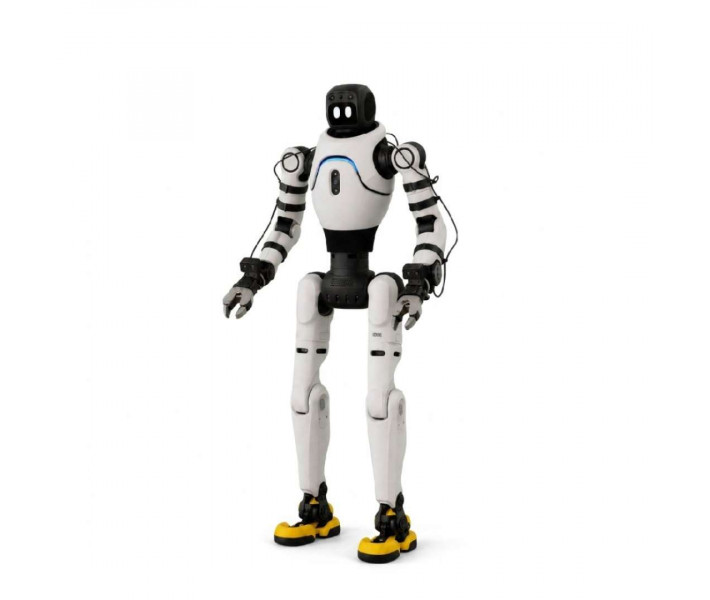
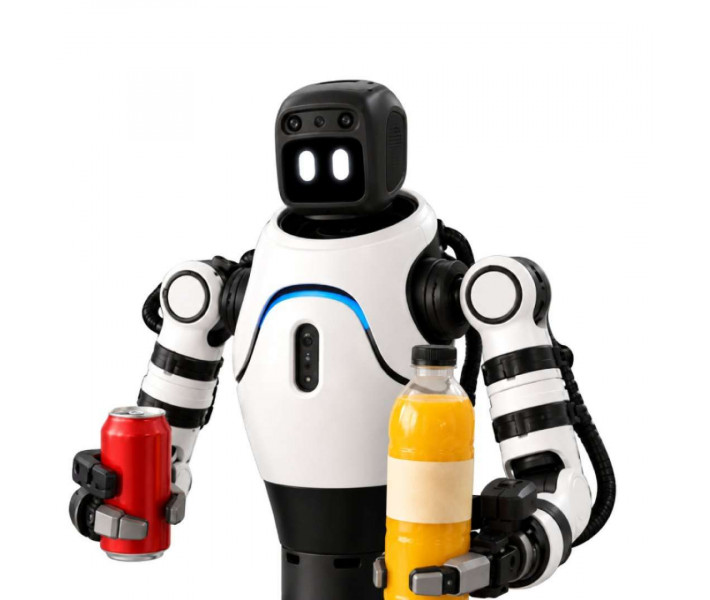
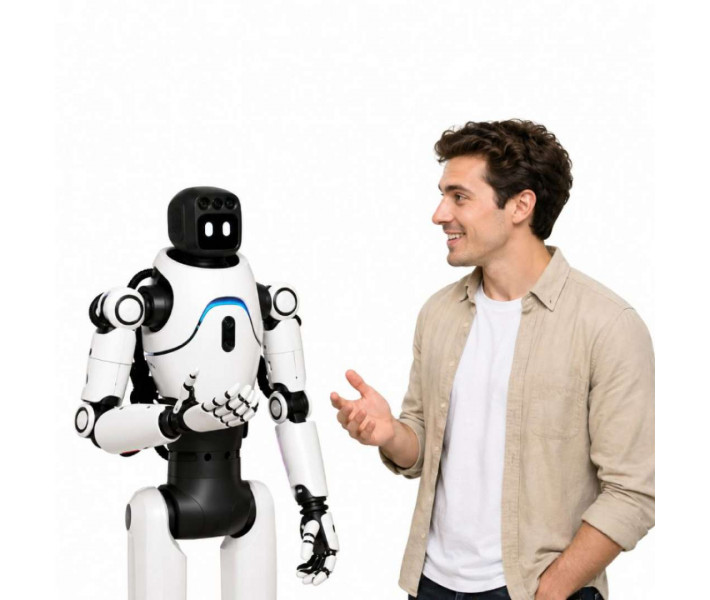
AgiBot X2 REC — robô humanoide para captura de dados físicos e treino de inteligência artificial incorporada, equipado com 30 graus de liberdade e computação integrada. Este sistema regista demonstrações diretas através de teleoperação para alimentar modelos de ação, linguagem e visão sem intermediação sintética. A sua arquitetura antropomórfica facilita a recolha massiva de telemetria articular precisa em ambientes reais de investigação.
Características principais e vantagens
- Graus de liberdade totais: 30 DoF — Reproduz movimentos coordenados de corpo inteiro entre locomoção, tronco e extremidades.
- Capacidade de carga útil: 3 kg por braço — Manipula ferramentas e componentes com destreza sustentada em cada membro superior.
- Unidade de processamento: NVIDIA Orin NX de 16 GB — Processa fluxos sensoriais massivos e executa inferências locais sem latência externa.
- Massa do chassis: 40 kg — Garante manobras seguras e ágeis em laboratórios colaborativos sem risco estrutural.
- Geração direta de datasets físicos: Regista demonstrações reais com fricção e contacto para treinar redes neuronais robustas.
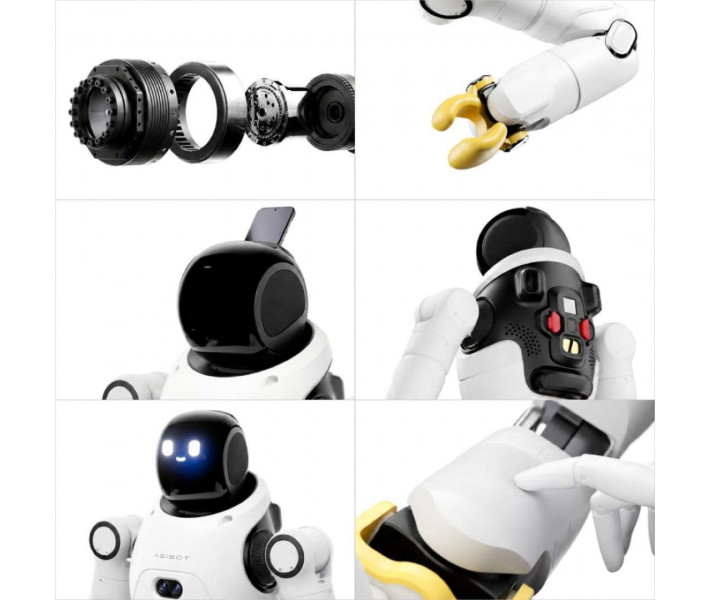
- Perceção sensorial multimodal: Integra LiDAR, IMU e câmaras distribuídas para eliminar pontos cegos durante a manipulação.
- Teleoperação imersiva síncrona: Liga capacetes de realidade virtual e fatos de captura de movimento para registar telemetria completa em tempo real.
- Integração direta com o Genie Studio: Centraliza a importação de registos, a aprendizagem automática e a implementação de políticas motoras.
Arquitetura do robô AgiBot X2 REC
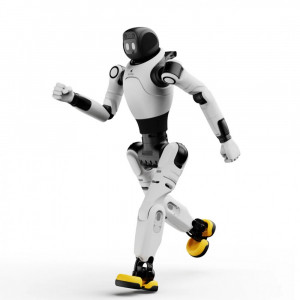
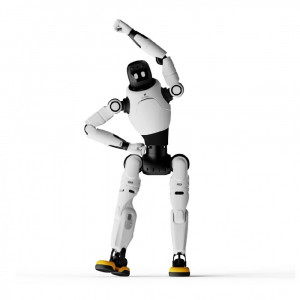
O desenho estrutural do equipamento equilibra uma escala antropomórfica compacta de 1310 × 460 × 210 mm com uma distribuição cinemática ágil. Os seus 30 graus de liberdade permitem uma coordenação precisa entre a parte inferior do corpo, a coluna e os membros superiores, otimizando a estabilidade dinâmica em laboratório.
A disposição mecânica da plataforma favorece a interação segura em espaços colaborativos convencionais de investigação e robótica.
Manipulação destra
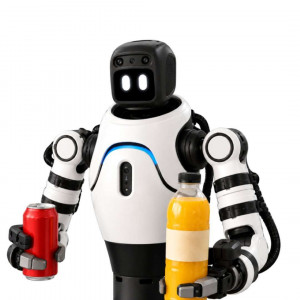
Cada extremidade superior dispõe de 7 graus de liberdade e suporta uma carga útil de 3 kg por braço, reproduzindo a cinemática do braço humano sem bloqueios singulares. Esta configuração mecânica permite testar algoritmos de cinemática inversa e agarres complexos com precisão milimétrica.
O comportamento dinâmico perante o contacto físico adapta-se com exatidão aos requisitos de experimentação com objetos quotidianos ou industriais.
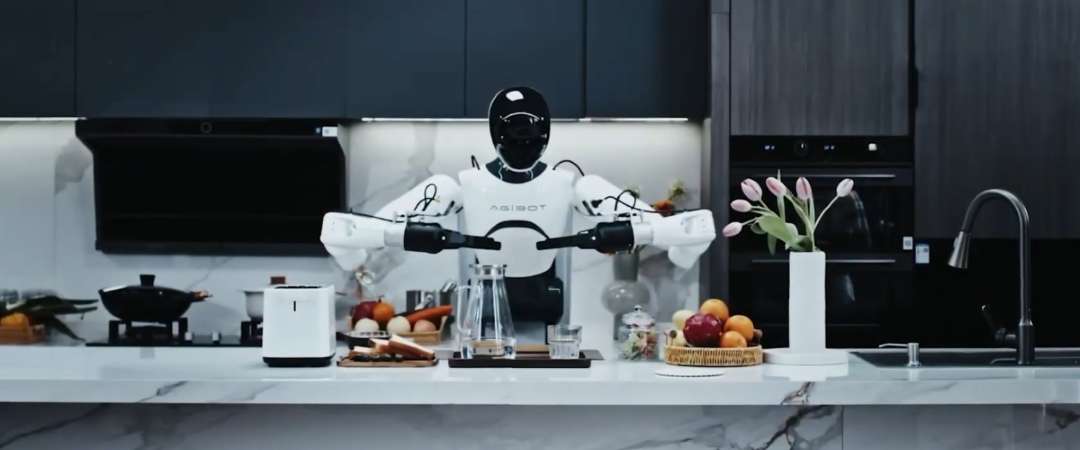
Perceção sensorial e visão periférica
O sistema incorpora sensores RGB, câmaras RGB-D, módulos estéreo, um scanner LiDAR integrado e unidades IMU robóticas. Os dispositivos de captura ótica estão localizados estrategicamente na cabeça, no tronco, nas costas e em ambos os pulsos, oferecendo uma perspetiva egocêntrica completa sem pontos cegos durante a manipulação.
Esta disposição proporciona dados brutos de alta fidelidade para o desenvolvimento autónomo de algoritmos de odometria, mapeamento espacial e reconstrução tridimensional.
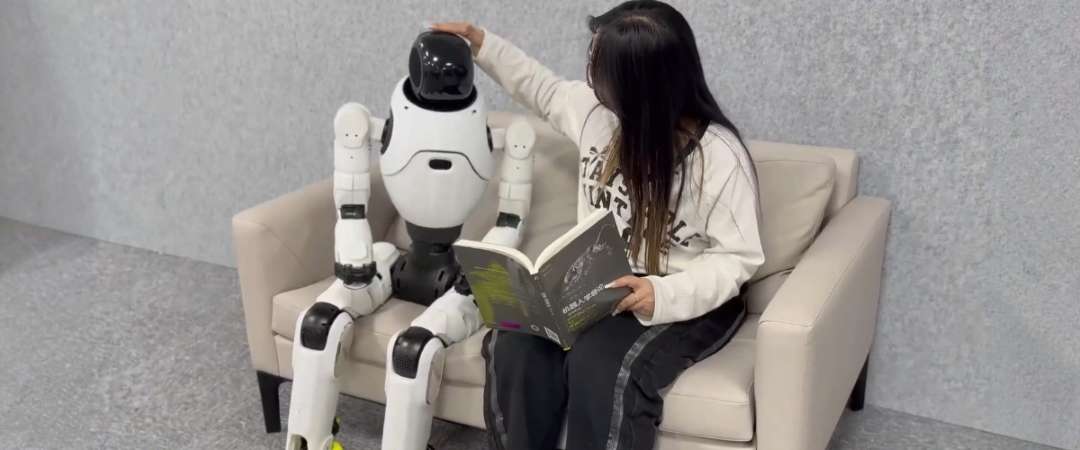
Unidade de cálculo e ciclo de dados
A bordo do chassis opera um processador NVIDIA Orin NX com 16 GB de memória de cálculo, gerindo a aquisição contínua de sensores e a inferência preliminar. A sincronização cinemática é encaminhada para o Genie Studio, integrando telemetria de capacetes de realidade virtual, joysticks dedicados e fatos mocap.
Ao executar tarefas por controlo remoto, a plataforma empacota de forma síncrona ângulos articulares, nuvens de pontos LiDAR, aceleração inercial e sequências de vídeo para treinar diretamente modelos VLA.
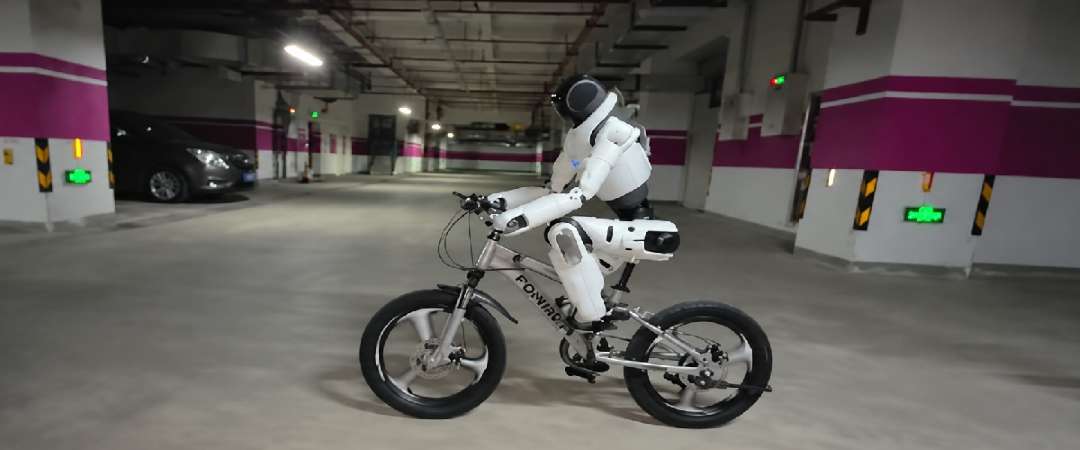
A resposta cinemática e a sincronização da teleoperação em tempo real podem ser apreciadas na demonstração técnica do sistema:
Áreas de aplicação
- Mineração de dados para robótica: gera datasets cinemáticos e visuais em ambientes reais sem desfasamentos da simulação sintética.
- Treino de modelos VLA: regista registos síncronos que vinculam linguagem, visão periférica e trajetórias motoras de execução.
- Investigação em destreza manual: otimiza políticas de preensão fina e teleoperação bilateral sobre peças complexas.
- Desenvolvimento em visão artificial: calibra e funde sensores heterogéneos de profundidade e varrimento espacial contínuo sobre chassis dinâmicos.
- Biomecânica robótica avançada: avalia esquemas de controlo postural e coordenação motora de corpo inteiro em condições físicas reais.
- Laboratórios universitários e empresariais: acelera a validação de teses e provas de conceito, evitando o desenvolvimento de hardware próprio.
Compatibilidade de acessórios
A plataforma admite integração física direta com ferramentas terminais intercambiáveis, sendo compatível com as mãos destras multidedo OmniHand e as pinças industriais de aperto OmniPicker 3 para ensaios de preensão especializada.
Especificações técnicas
Chassis, peso e mobilidade
| Parâmetro | Valor |
| Dimensões físicas | 1310 × 460 × 210 mm |
| Peso total | 40 kg |
| Graus de liberdade globais | 30 DoF |
| Graus de liberdade por extremidade superior | 7 DoF |
| Capacidade de carga por braço | 3 kg |
| Controlo cinemático | Corpo inteiro coordenado |
Sensores, computação e efetores
| Parâmetro | Valor |
| Efetores compatíveis | OmniHand, OmniPicker 3 |
| Sensores visuais | RGB, RGB-D e câmaras estéreo |
| Pontos de captura ótica | Cabeça, tronco, zona posterior e pulsos |
| Sensor LiDAR | Integrado |
| Unidade inercial | IMU de grau robótico |
| Unidade de processamento | NVIDIA Orin NX |
| Memória de cálculo | 16 GB |
| Ambiente de software | Genie Studio |
| Compatibilidade de algoritmos | Modelos VLA proprietários e abertos |
| Ciclo metodológico | Aquisição, treino, validação e implementação |
Conectividade e teleoperação
| Parâmetro | Valor |
| Métodos de comando à distância | Capacetes VR, joysticks dedicados, fatos mocap |
| Modo de operação remota | Sincronização cinemática integral |
Porquê comprar o AgiBot X2 REC na EXPERT3D?
A EXPERT3D fornece equipamento profissional avançado para centros de investigação e laboratórios tecnológicos. Prestamos aconselhamento técnico prévio para definir a configuração ideal e resolver compatibilidades cinemáticas consoante cada projeto. Garantimos suporte pós-venda especializado e gestão técnica direta para integrar efetores e software sem fricções. Gerimos o fornecimento com serviço oficial, peças sobresselentes e consumíveis para assegurar a continuidade dos seus ensaios robóticos.