
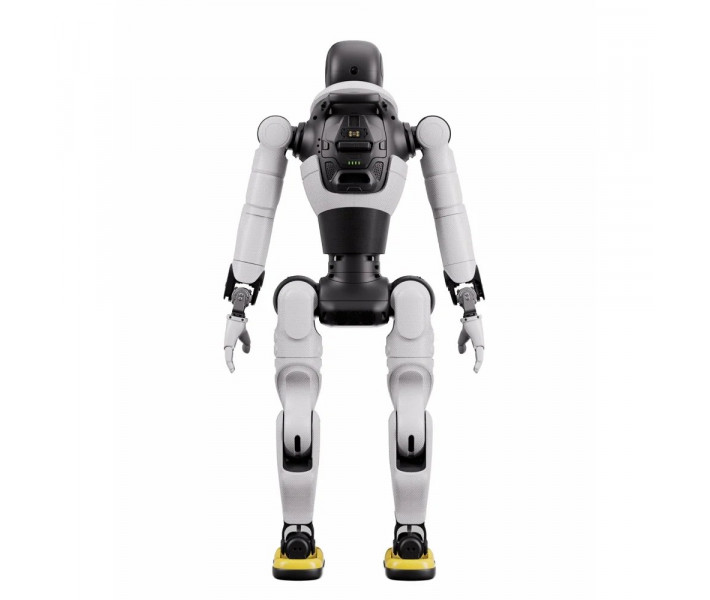


- Disponibilidade: Em stock
- Código do produto: 920372000001458151
- Peso bruto: 98.00kg

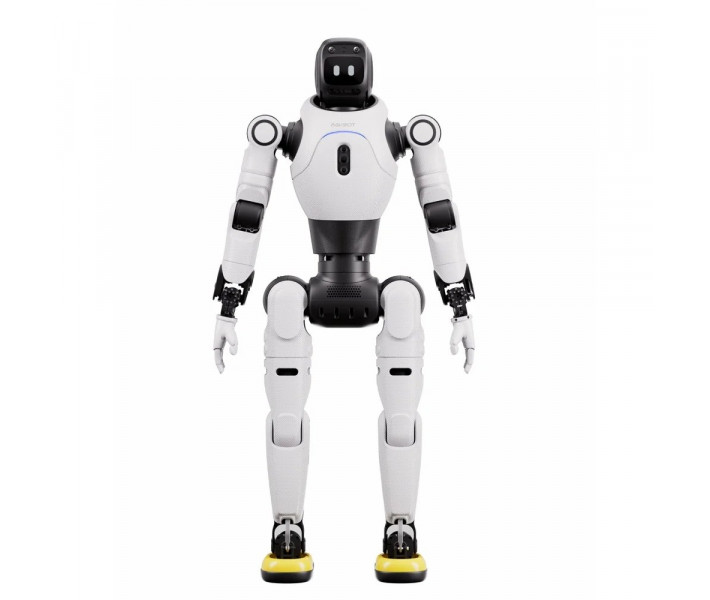
AgiBot X2 Ultra — robô humanoide para navegação autónoma e diálogo com pessoas. Ao percorrer um escritório, constrói o percurso e contorna obstáculos sem controlo remoto. O toque na cabeça provoca a reação correspondente, e a cabeça move-se em sincronia com a voz. O grande número de graus de liberdade reproduz com precisão a lógica da linguagem corporal humana.
Principais características e vantagens
- Graus de liberdade (DoF): 31 — Os eixos próprios de cada parte do corpo permitem gesticular e andar em simultâneo.
- Capacidade de carga: máx. 3 kg (em determinadas posições), em todo o alcance ≤ 1 kg (sem efetor final) — Para manipulações em todo o alcance de movimento, considere o limite inferior.
- Autonomia: aprox. 2 h a andar a 0,5 m/s — A bateria substituível permite trocar o elemento de alimentação em vez de esperar pelo carregamento.
- Placa de alto desempenho: Orin NX (157 TOPS) — A reserva de capacidade de computação deixa espaço para algoritmos próprios no âmbito do desenvolvimento secundário.
- Interação multimodal: o robô combina sinais visuais, de voz e táteis com expressões faciais, pelo que o diálogo não se limita a comandos de voz e mantém-se natural.
- Navegação autónoma: o AgiBot X2 Ultra constrói sozinho o percurso e contorna obstáculos, pelo que funciona sem controlo remoto.
- Flexibilidade de software: o suporte para OTA, aplicação móvel e desenvolvimento secundário permite atualizar o software e adaptar o comportamento do robô às suas próprias tarefas.
Construção biónica do AgiBot X2 Ultra
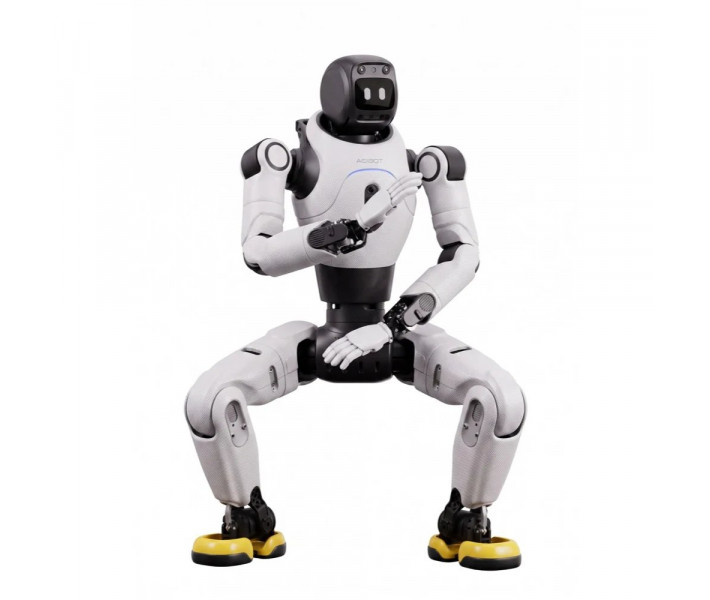
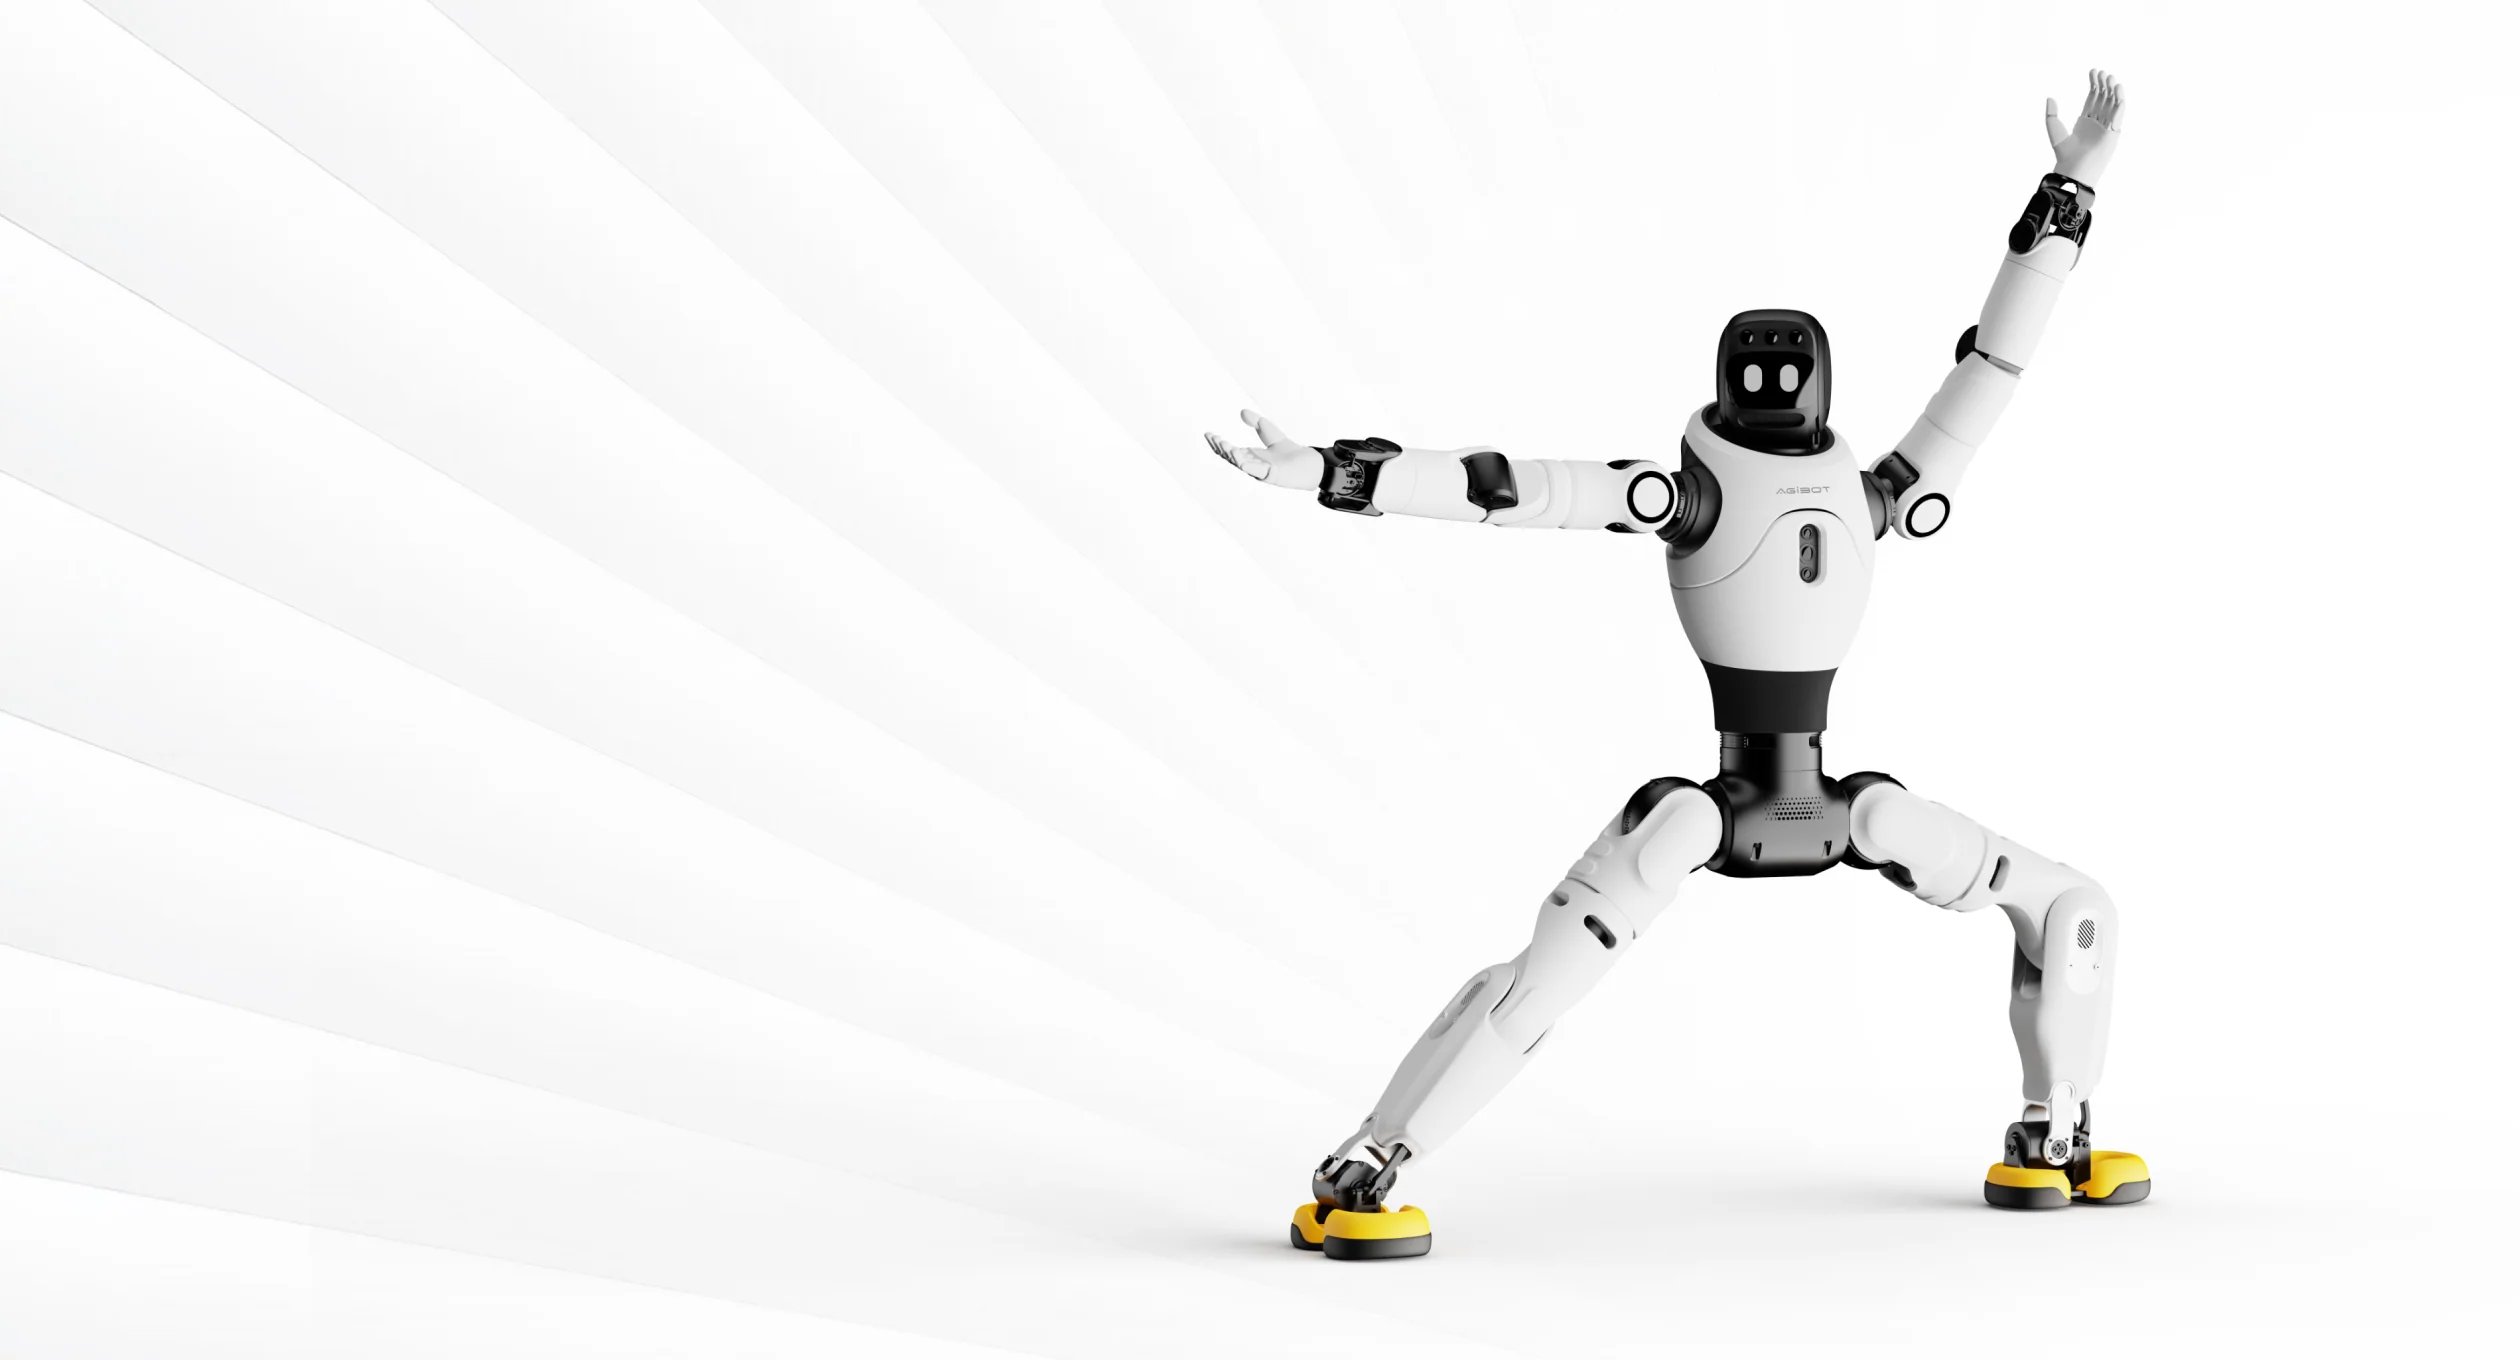
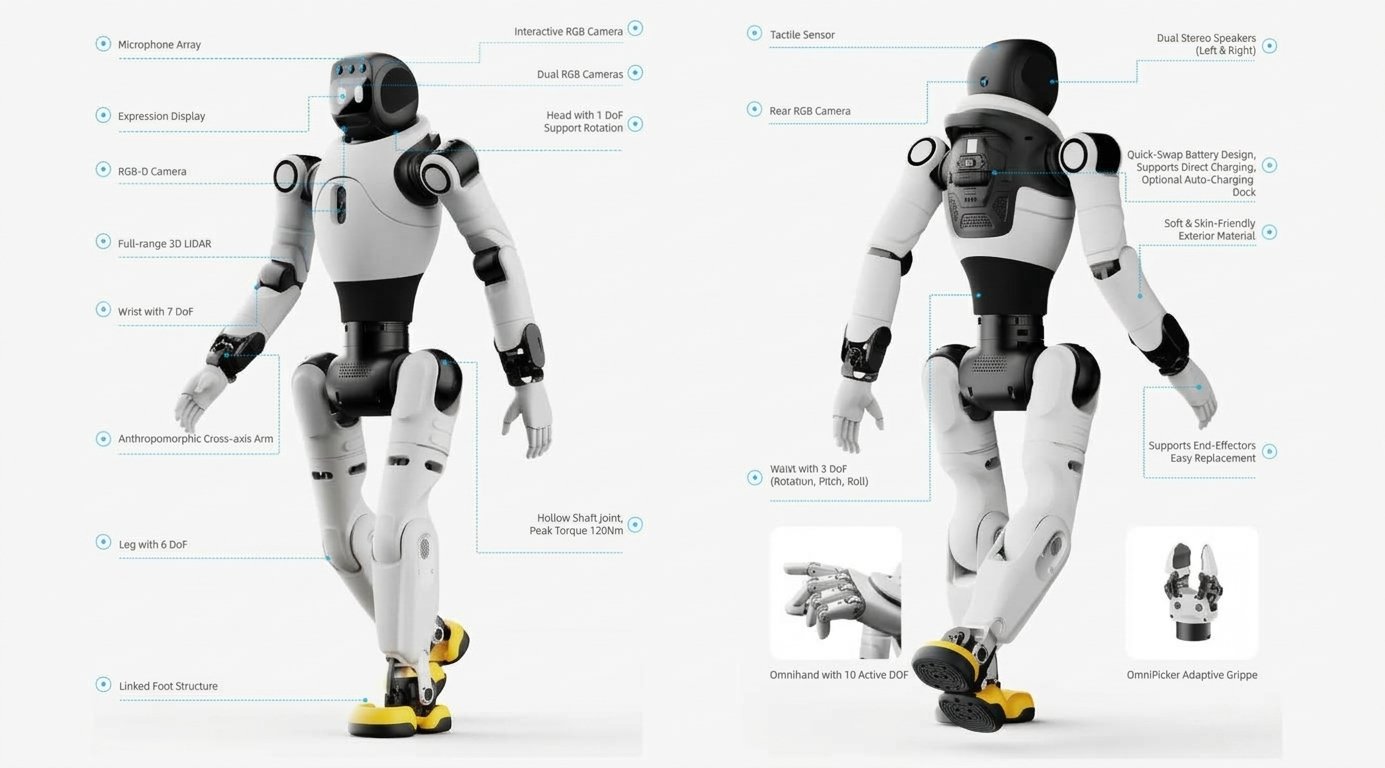
A construção antropomórfica do AgiBot X2 Ultra reproduz a lógica da linguagem corporal humana. O robô tem 31 graus de liberdade (DoF — eixo independente de movimento de uma articulação). O pescoço tem 2 graus de liberdade, a cintura — 3. Cada braço recebe 7 graus, cada perna — 6. Este número de eixos assegura movimentos flexíveis e uma plasticidade expressiva. Na imagem — uma postura ampla e dinâmica com articulação multieixo dos membros.
Pulsos e braços
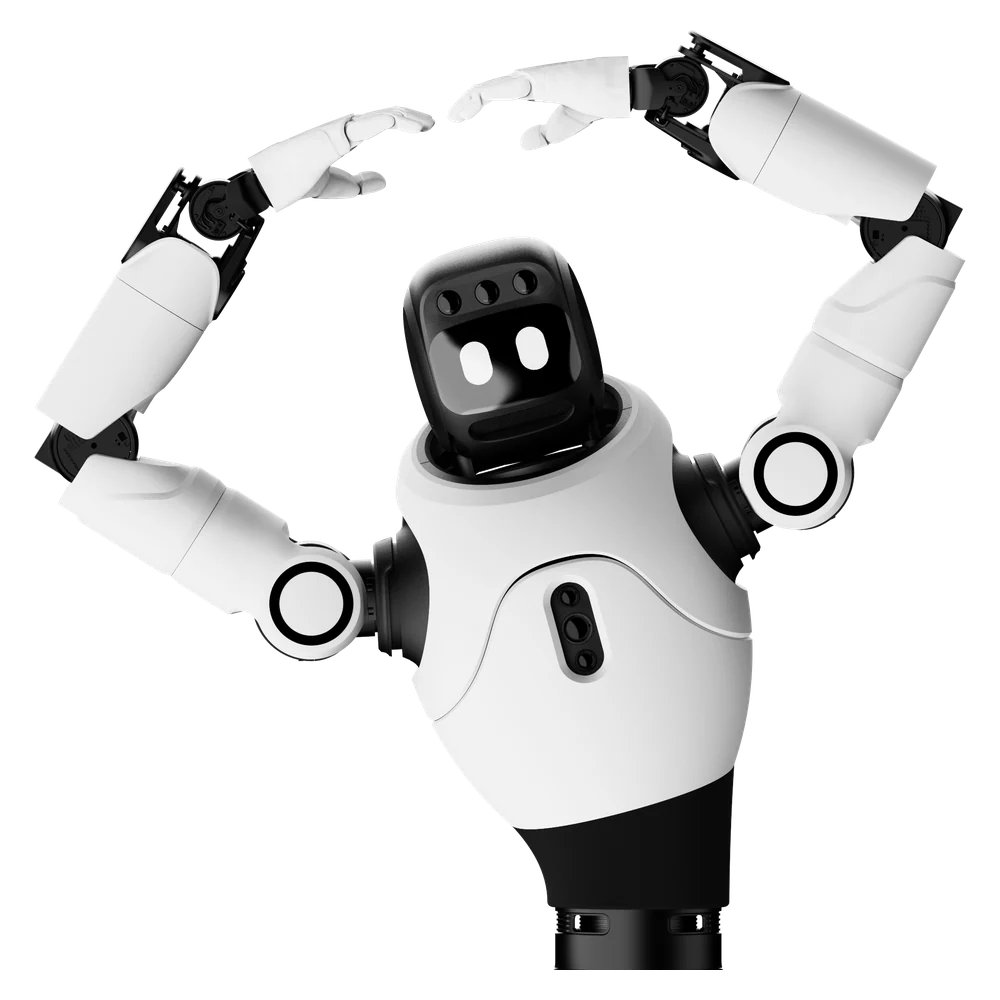
Os pulsos são construídos segundo um esquema de eixos cruzados. Graças a isso, o robô acena com a mão e faz um coração com as duas mãos, e a interação parece humana. O alcance do braço é de 558 mm sem efetor final. A parte superior do torso e os braços articulados com flexibilidade multieixo podem ver-se na imagem.
Torso e cintura
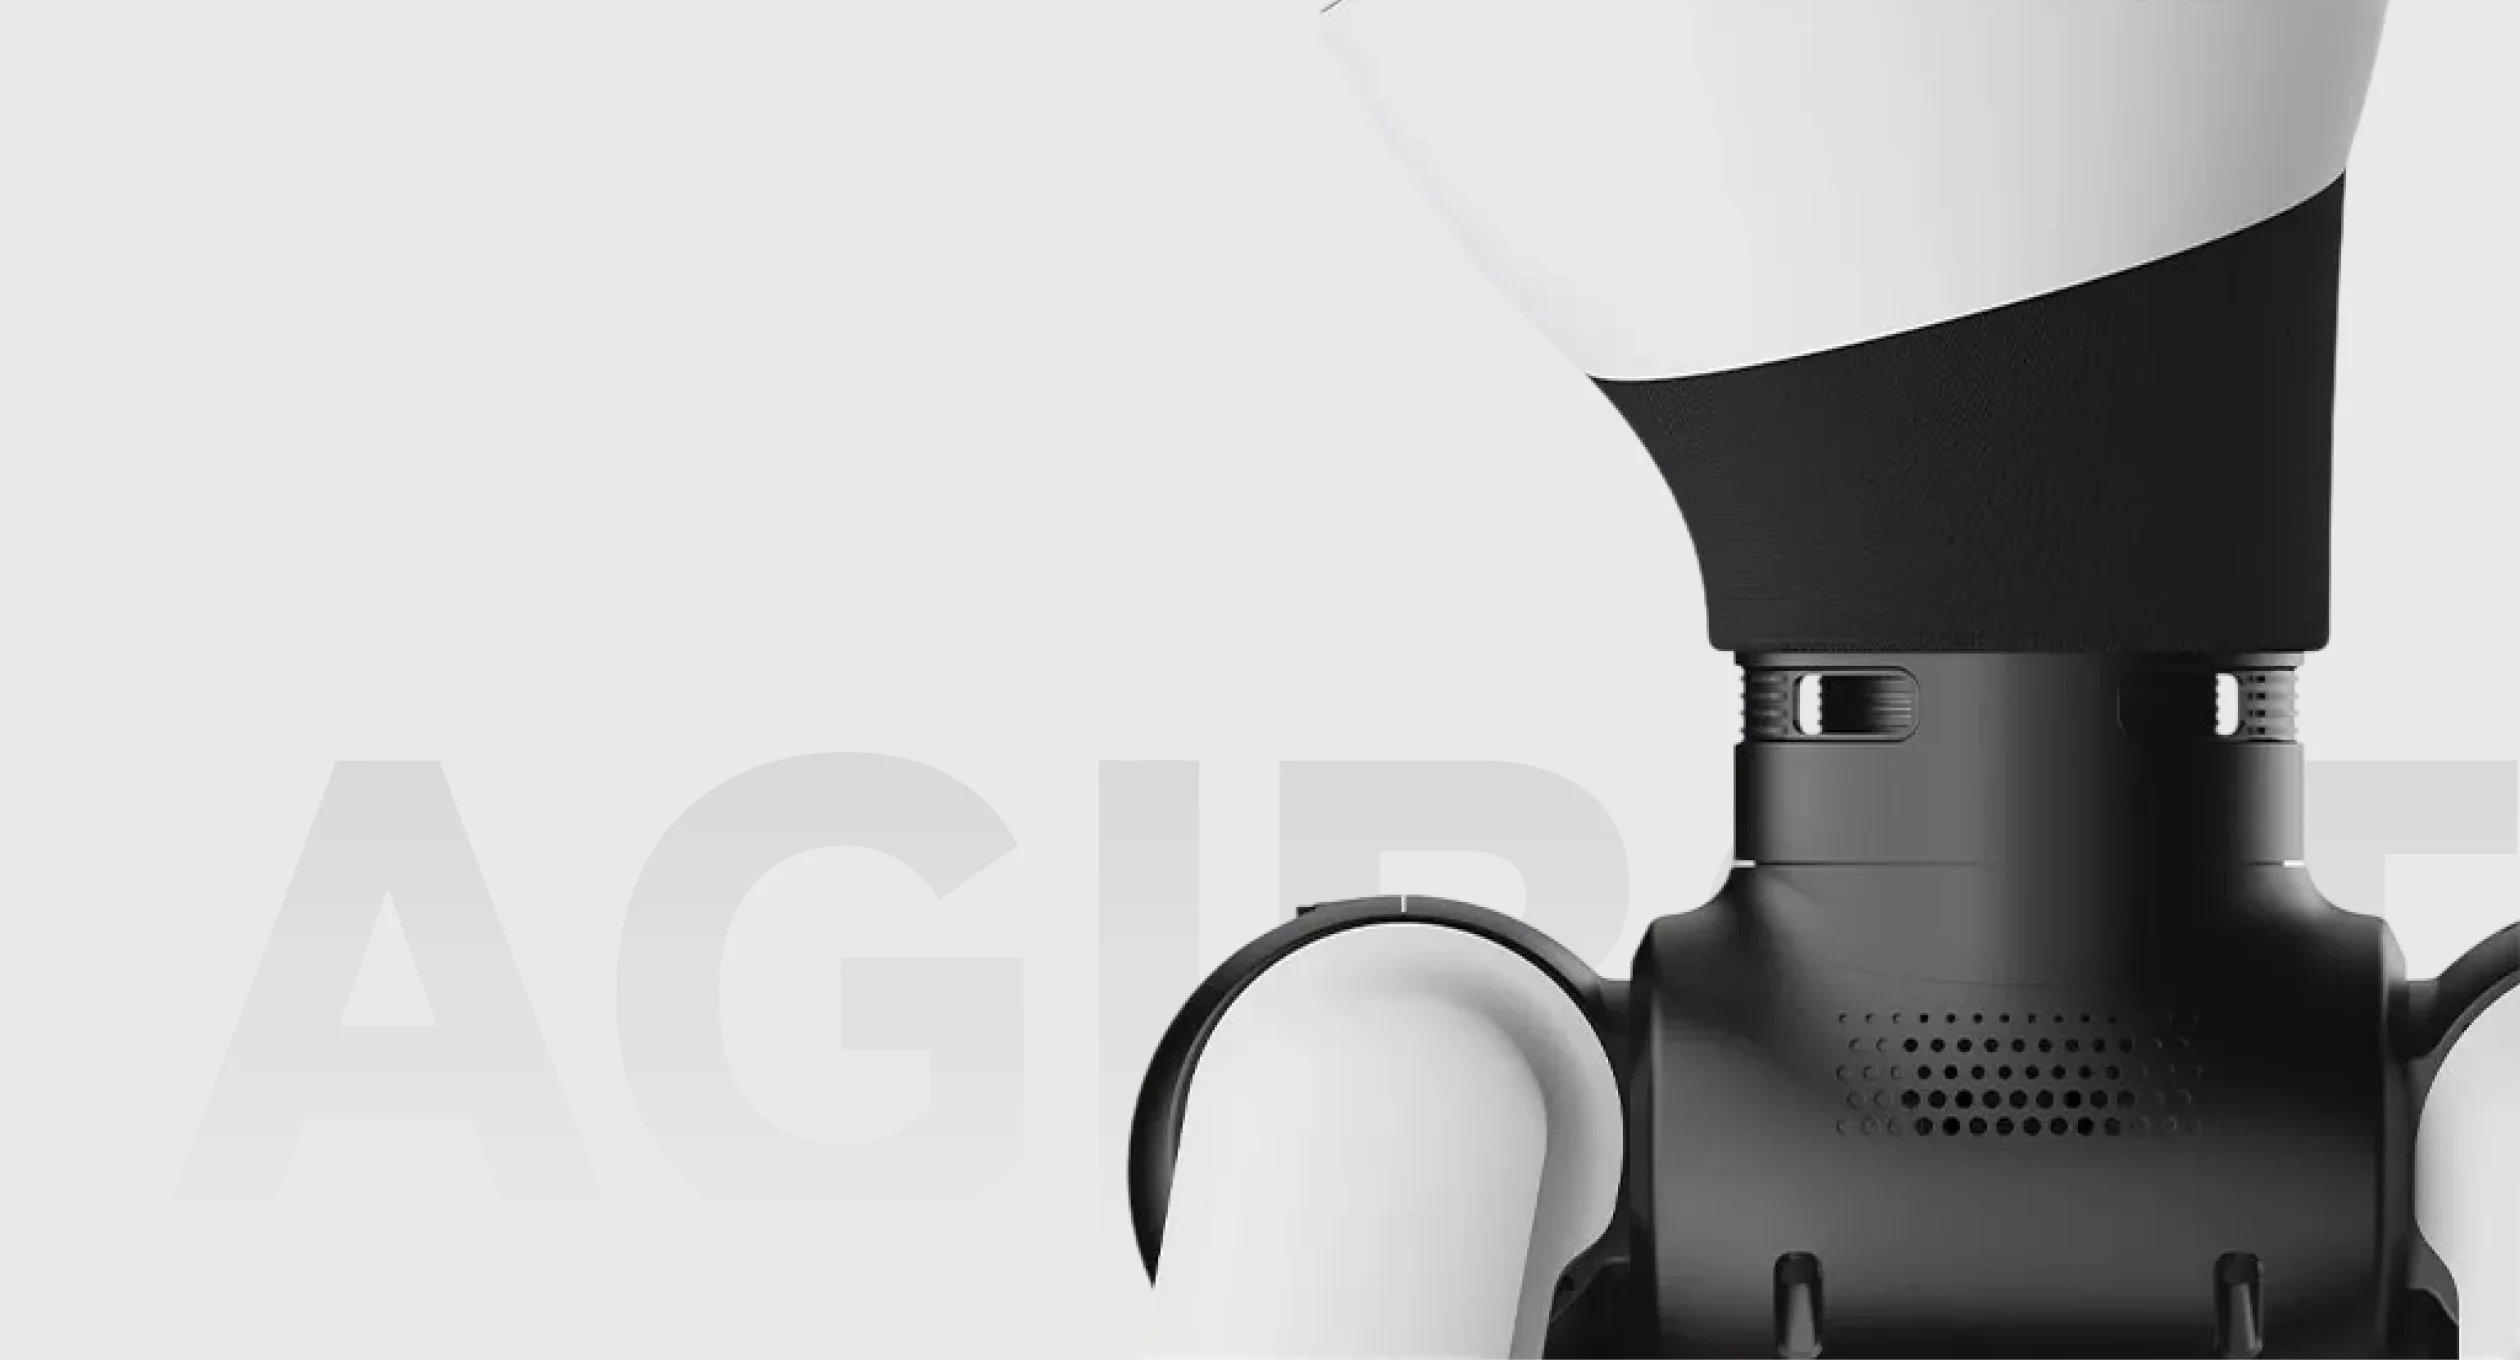
O torso roda e inclina-se com flexibilidade, e também se inclina para o lado. Ao andar, a cintura balança naturalmente — assim reproduz-se o ritmo da marcha humana. Um grande plano do mecanismo do pescoço e da articulação do ombro é mostrado na imagem.
Pescoço e cabeça
Em repouso, a cabeça muda livremente de direção, o que imita as mudanças naturais do olhar. O toque na cabeça aciona a ação correspondente; é registado pelo sensor tátil da cabeça. O módulo da cabeça com ecrã facial e matriz de sensores é mostrado na imagem.
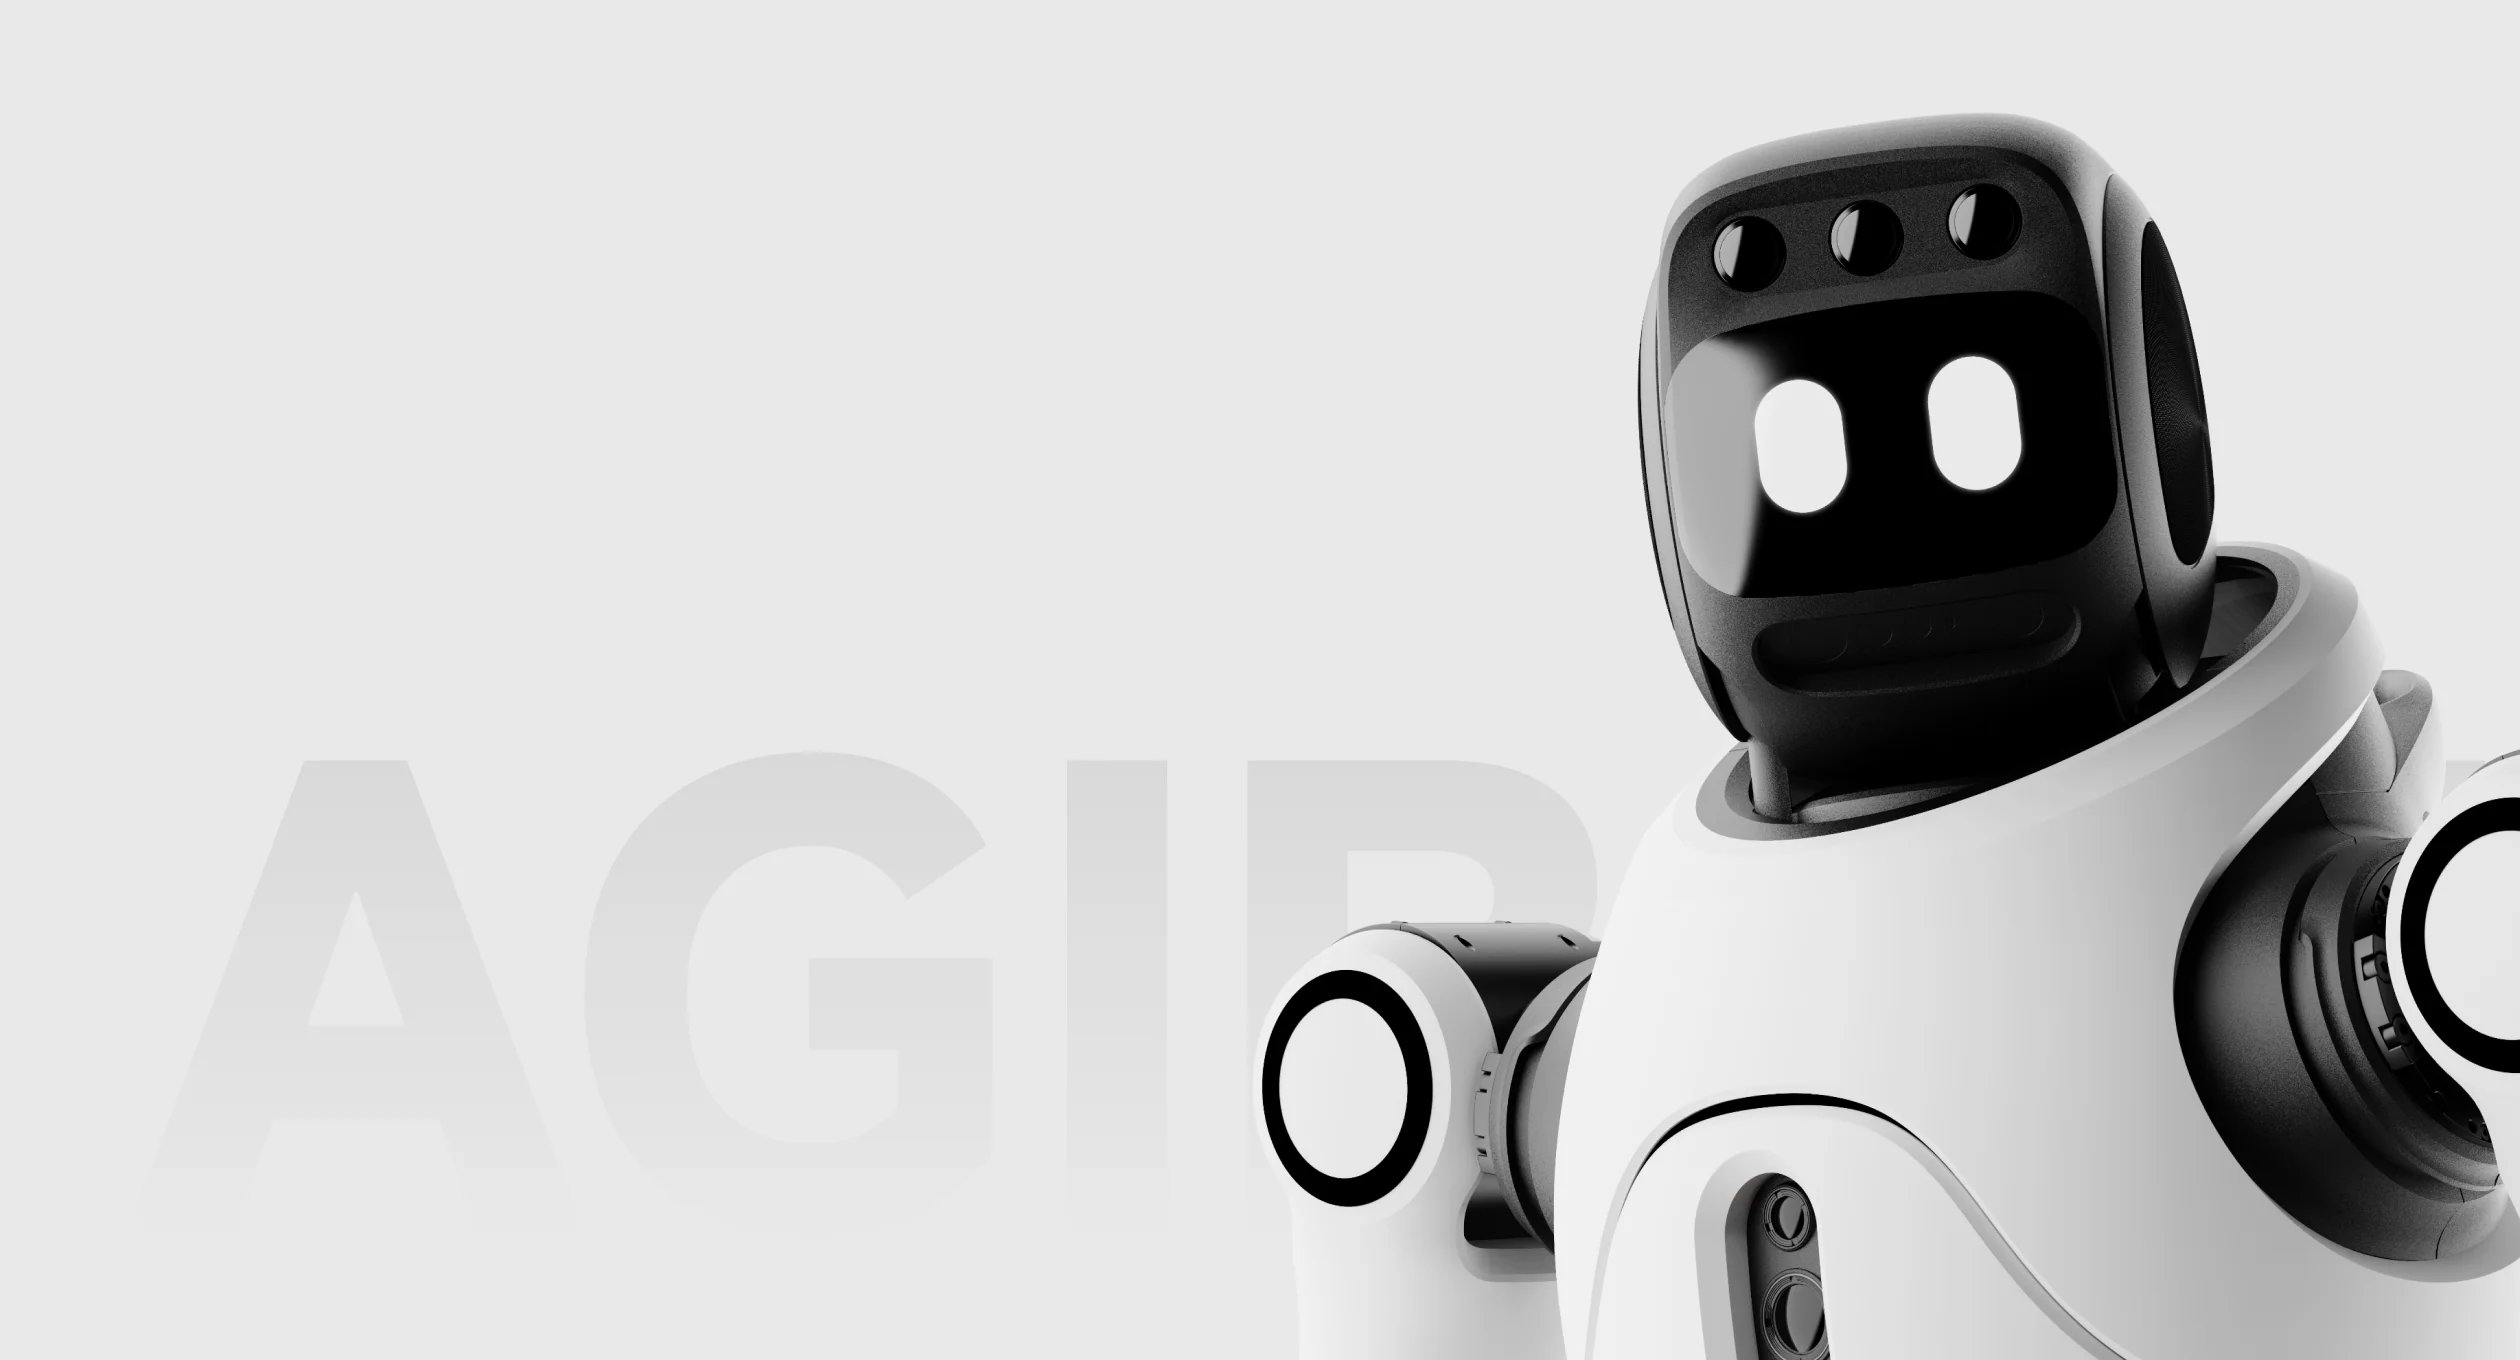
Interação multimodal com a pessoa
Este robô perceciona a pessoa por vários canais em simultâneo. Analisa os gestos do utilizador e os dados sobre o ambiente. Além disso, é tido em conta o contexto, pelo que o diálogo resulta natural em diversos cenários.
- Visão: a câmara RGB interativa transmite dados visuais sobre o interlocutor.
- Voz: a matriz de microfones, o microfone sem fios e o altifalante asseguram a troca de voz.
- Toque: o sensor tátil da cabeça regista os toques, e o robô responde-lhes com uma ação.
- Expressões: o ecrã interativo com efeitos de luz mostra visualmente a reação do robô.
Além do diálogo, os 7 graus de liberdade de cada braço permitem trabalhar com objetos. Na imagem, o robô está ajoelhado e empilha blocos de madeira numa superfície plana.
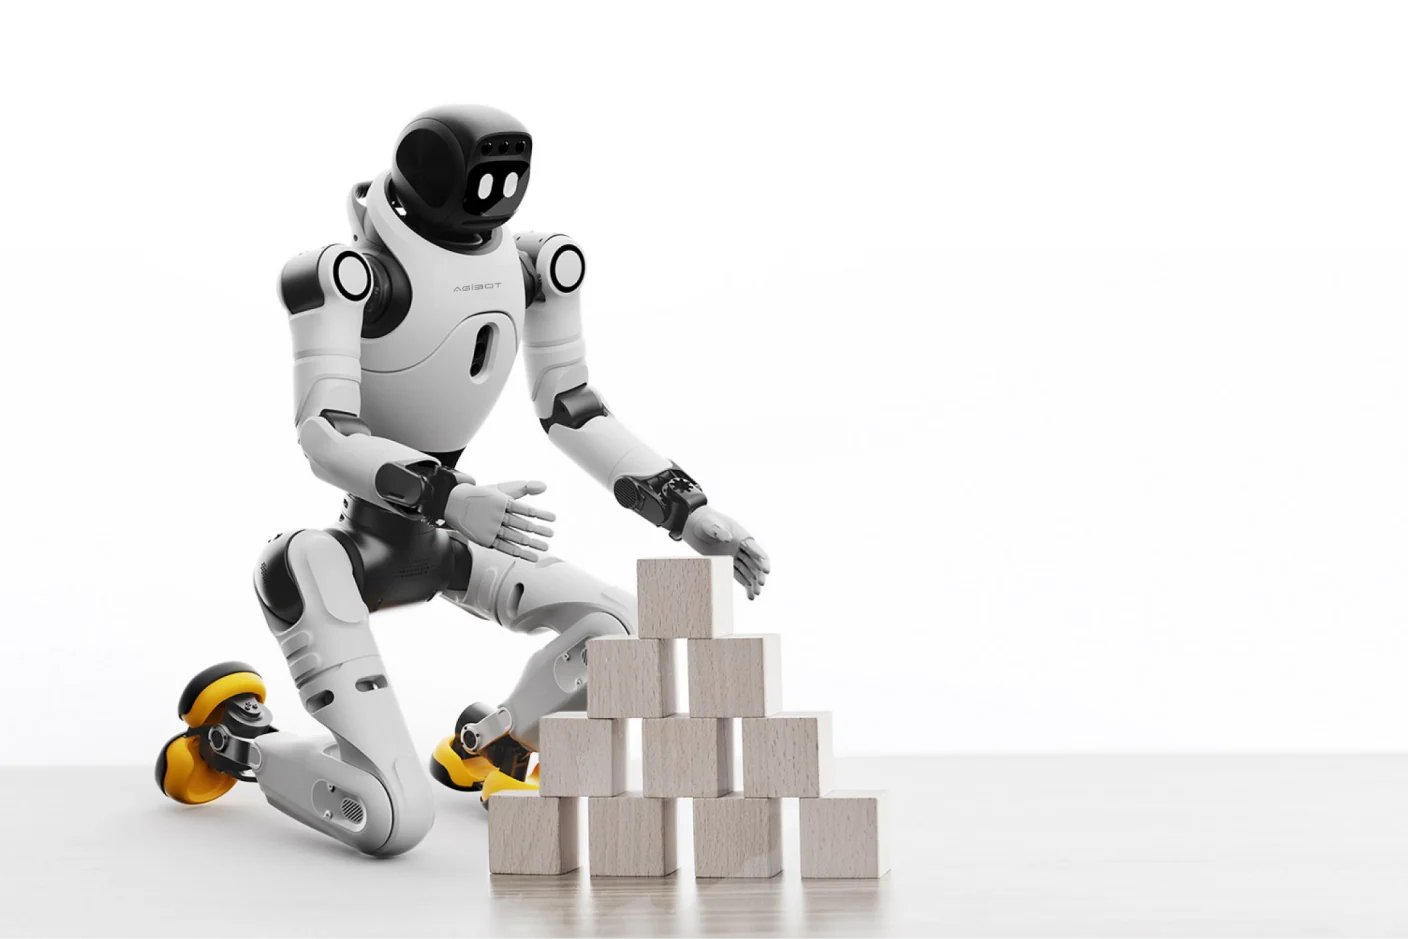
Marcha e plasticidade de movimento
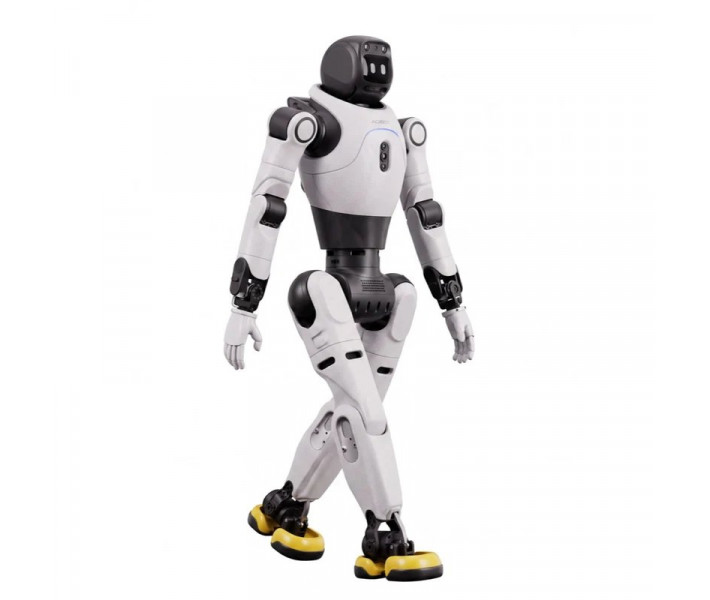
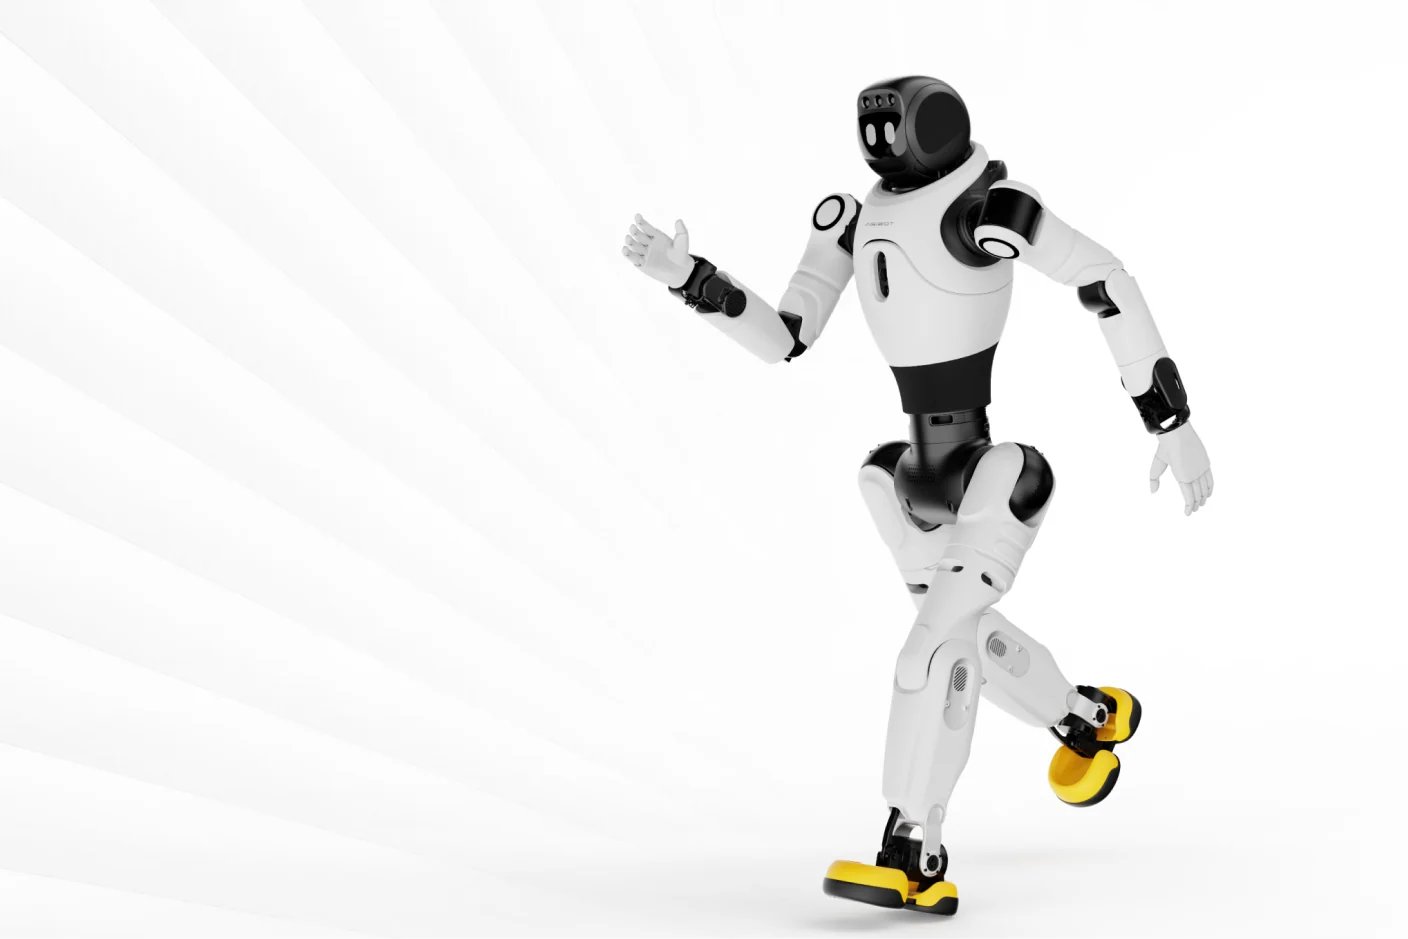
O robô executa uma marcha humanoide e programas de dança complexos. Os movimentos da cabeça sincronizam-se com a voz. Cada perna tem 6 graus de liberdade, e o binário de pico das articulações é de 120 N·m. A velocidade de marcha é de até 2 m/s em condições de laboratório, e a típica não excede 0,8 m/s. Para o cálculo de percursos, oriente-se precisamente pelo valor típico. A marcha dinâmica do robô bípede sobre fundo branco de estúdio é mostrada na imagem.
Execução autónoma de tarefas
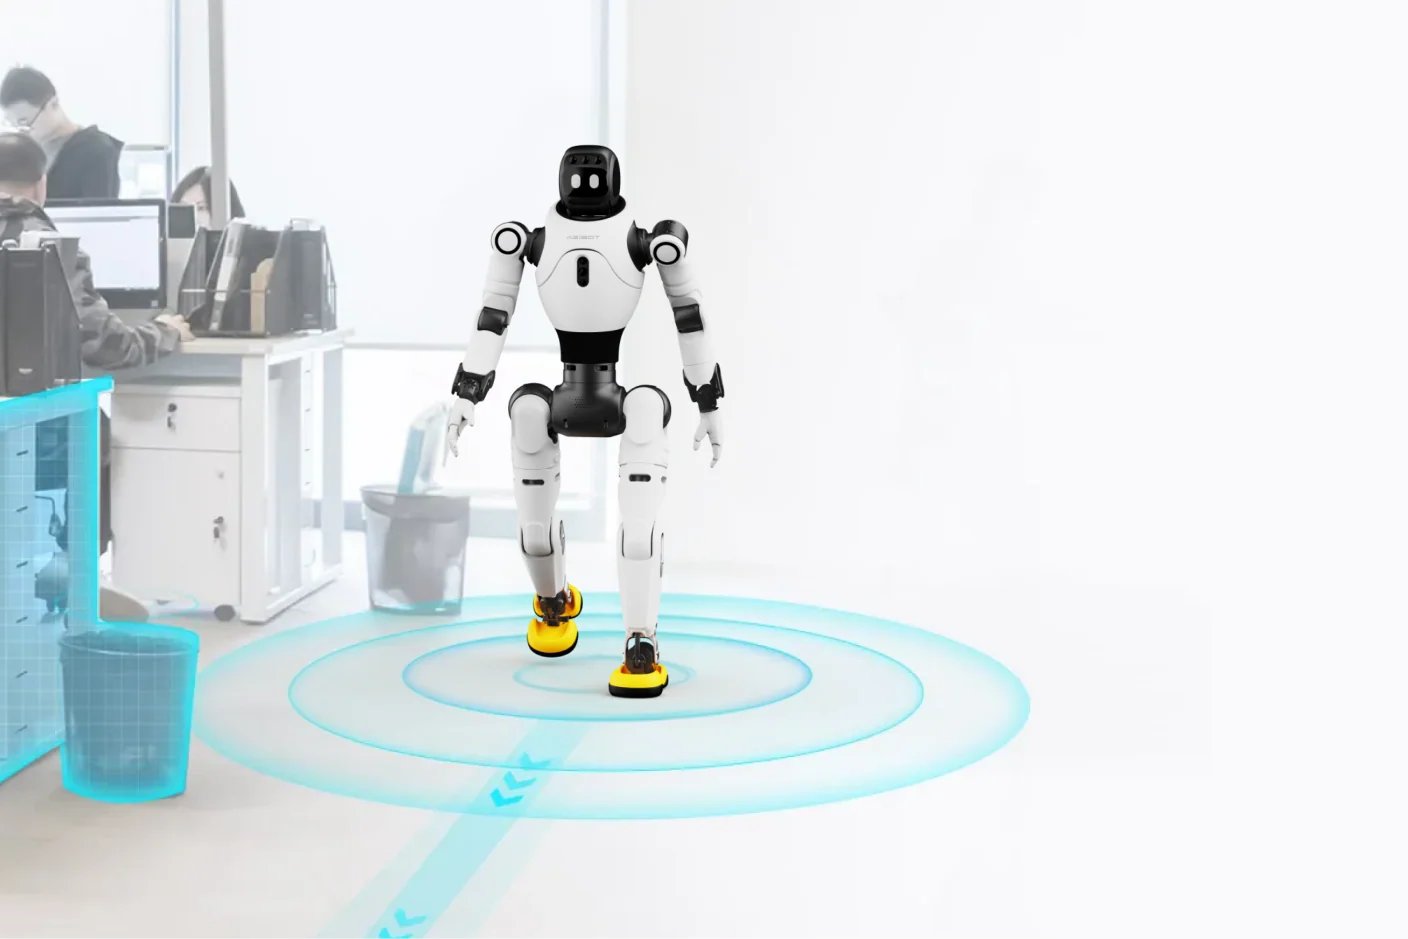
Este modelo desloca-se de forma autónoma e contorna proativamente os obstáculos. As decisões são tomadas por algoritmos, pelo que não é necessário controlo remoto para o funcionamento. O espaço é percecionado por um LiDAR 3D e por uma câmara RGB-D. Estes são complementados por uma câmara RGB dupla frontal e por uma câmara RGB traseira. Na imagem — navegação num espaço interior, desvio de obstáculos e planeamento de trajeto em ambiente de escritório.
Plataforma de hardware
A plataforma de hardware reúne o conjunto de sensores e o módulo de computação. A alimentação é assegurada por uma bateria substituível, e o intervalo de temperaturas de funcionamento é de -10 °C a 40 °C. A infografia mostra a anatomia do robô humanoide. Detalha os sensores e os graus de liberdade, bem como a bateria substituível e os efetores finais modulares.
Computação e interfaces
A base computacional é constituída por duas placas RK3588. É complementada pela placa de alto desempenho Orin NX; a unidade TOPS significa biliões de operações por segundo. Para periféricos, estão previstas 2 portas USB Type-A, 2 portas USB Type-C e 2 portas RJ45. A saída Mini DP destina-se a sinal de vídeo. Para equipamento adicional, existem saídas de alimentação de 12 V/3 A e 48 V/5 A.
Alimentação
A bateria tem uma capacidade de aprox. 500 Wh. Estão previstos dois modos de alimentação: carregamento direto e substituição da bateria. O tempo de carregamento é de, no máximo, 1,5 h. O carregador aceita 100~220 V e fornece 54,6 V 10 A.
Software e conectividade
O AgiBot X2 Ultra suporta a atualização do software por via aérea (OTA), pelo que as atualizações não exigem ligação por cabo. É suportada a aplicação móvel, e o comando manual está incluído no conjunto. A comunicação sem fios é assegurada por Wi-Fi e Bluetooth. Adicionalmente, está instalado um módulo 4G/5G. O suporte para desenvolvimento secundário permite adaptar o comportamento do robô às suas próprias tarefas.
Áreas de aplicação
- Navegação em espaços de escritório: o robô constrói sozinho o percurso e contorna obstáculos, pelo que não necessita de um operador com comando. O LiDAR 3D e a câmara RGB-D fornecem-lhe os dados espaciais para se orientar.
- Diálogo de voz com pessoas: a matriz de microfones e o altifalante asseguram a troca de voz, e o sensor tátil da cabeça regista o toque. O ecrã interativo com efeitos de luz mostra a reação do robô.
- Demonstrações de gestos e coreografia: os acenos com a mão, o gesto de «coração» com as duas mãos e os programas de dança são executados graças aos 31 graus de liberdade e ao esquema de eixos cruzados dos pulsos.
- Treino de manipulação de objetos: cada braço tem 7 graus de liberdade e um alcance de 558 mm sem efetor final. Isto permite reproduzir tarefas como empilhar blocos de madeira.
- Desenvolvimento secundário e investigação: o suporte para desenvolvimento secundário e a placa Orin NX com 157 TOPS permitem executar algoritmos próprios. As portas USB, LAN e Mini DP permitem ligar periféricos.
O que vem na caixa?
- Robô AgiBot X2 Ultra — 1 un.
- Carregador — 1 un.
- Microfone — 1 un.
- Guia rápido do utilizador — 1 un.
- Certificado de conformidade — 1 un.
- Bateria — 1 un.
- Certificado de conformidade (na embalagem da bateria) — 1 un.
- Comando manual
O vídeo abaixo é dedicado a robôs humanoides num contexto de futebol. Veja-o para ver as plataformas humanoides em movimento.