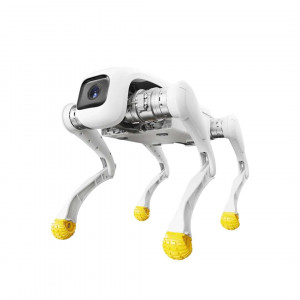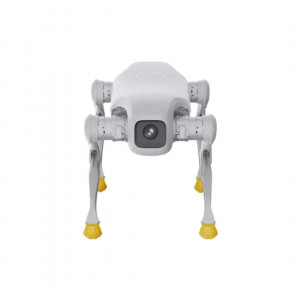


- Disponibilidade: Em stock
- Código do produto: 920372000001458655
- Peso bruto: 55.00kg

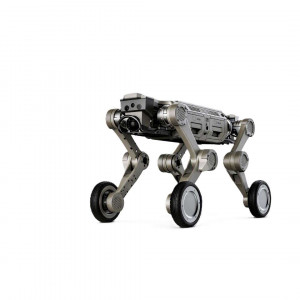
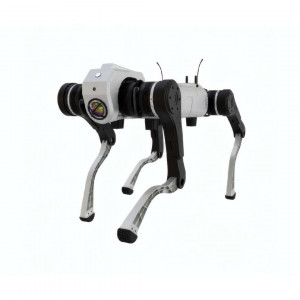
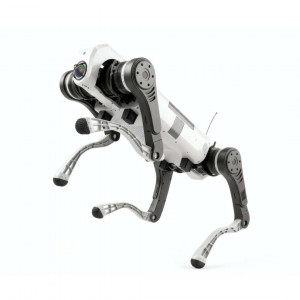
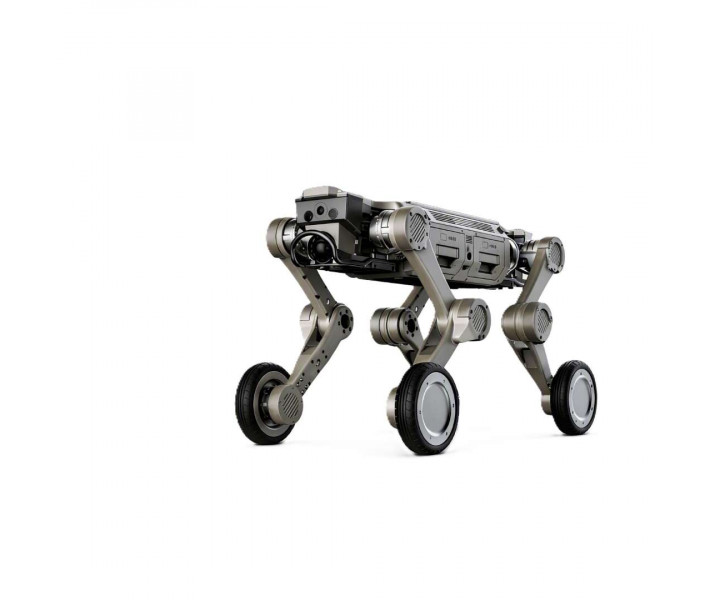
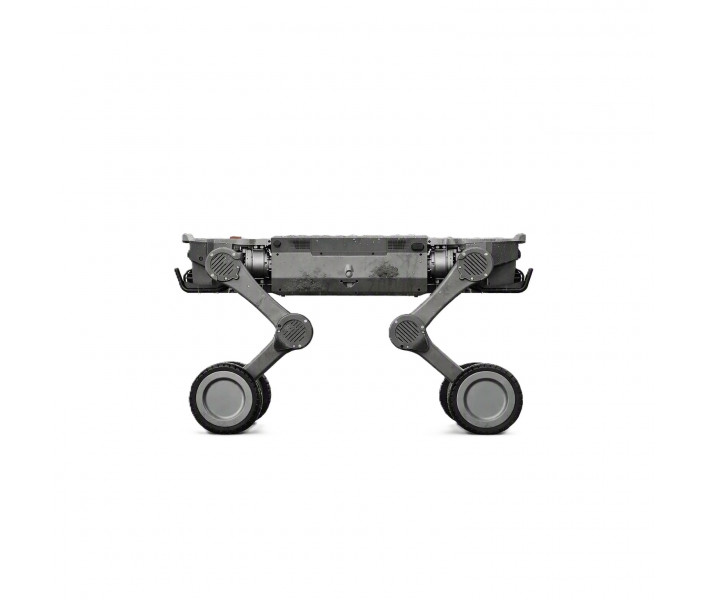
AgiBot D1 Max — robô com rodas e pernas para o transporte de cargas em terreno complexo. As paragens por mau tempo e para substituição de baterias interrompem o trabalho contínuo no local. O invólucro é protegido contra pó e humidade e resiste à chuva em espaços exteriores. Duas baterias com substituição a quente reduzem ao mínimo as paragens durante o funcionamento.
Principais características e vantagens
- Grau de proteção: IP67 — A proteção contra chuva e pó permite implantar o robô a céu aberto, independentemente do tempo.
- Carga útil nominal: 25 kg — A plataforma transporta equipamento setorial, e as portas de alimentação e controlo permitem integrá-lo no fluxo de trabalho.
- Tempo de funcionamento autónomo: ≥ 5 h (sem carga), ≥ 3,5 h (com carga total) — Um ciclo mais longo entre carregamentos reduz o número de intervenções manuais.
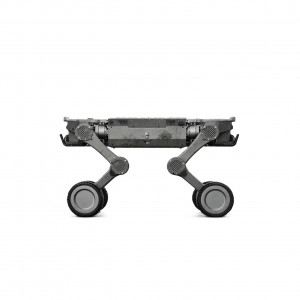
- Locomoção com rodas e pernas: o robô AgiBot D1 Max combina rodas e pernas, pelo que reage depressa e cobre uma área mais ampla. Isto aumenta a eficiência na execução das tarefas.
- Superação de obstáculos: o ângulo máximo de subida de 45° e a altura de transposição de obstáculos de 80 cm permitem trabalhar em terreno complexo. Isto aumenta a probabilidade de cumprir a tarefa.
- Integração aberta: o SDK e os ficheiros URDF suportam o desenvolvimento secundário, e as portas de alimentação e controlo suportam a integração industrial.
Fiabilidade do AgiBot D1 Max em condições industriais
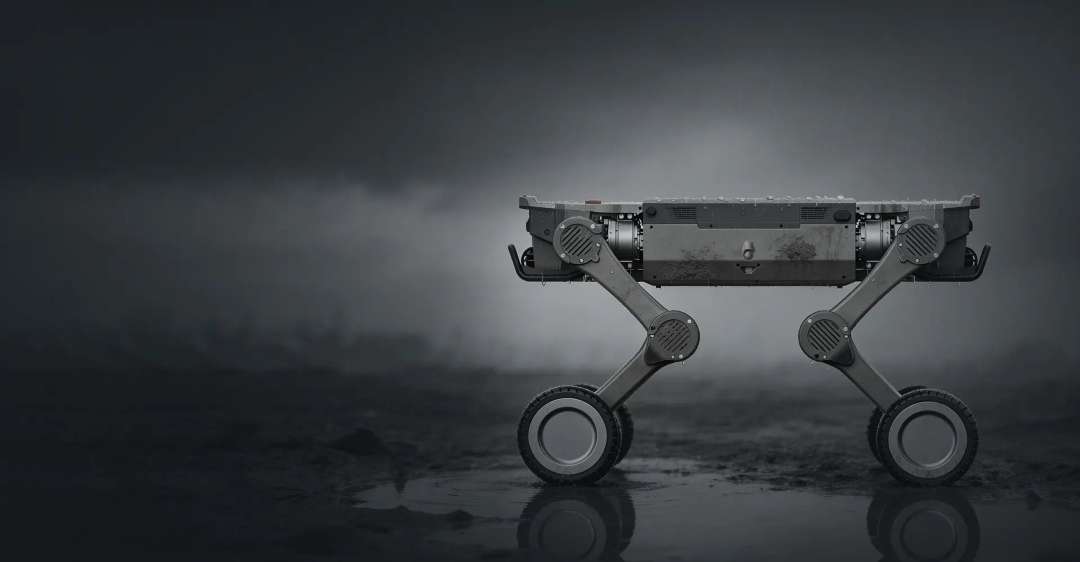
O corpo do AgiBot D1 Max é feito de liga de alumínio e plástico técnico de alta resistência. Com as baterias, o robô pesa 41 kg. O intervalo de temperaturas de funcionamento vai de -20 °C a 55 °C, o que permite a implantação em qualquer condição meteorológica.
A construção foi concebida para funcionamento prolongado em instalações exteriores e industriais. Isto reduz as paragens e os custos de manutenção. Na imagem, o robô trabalha em solo molhado e lamacento, o que ilustra a utilização em qualquer condição meteorológica.
Autonomia e alcance
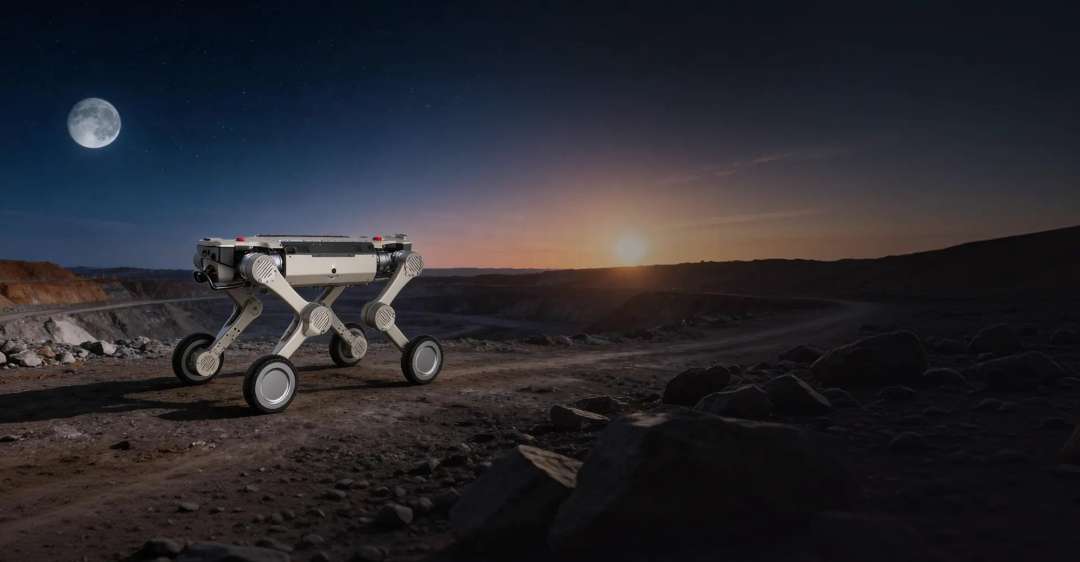
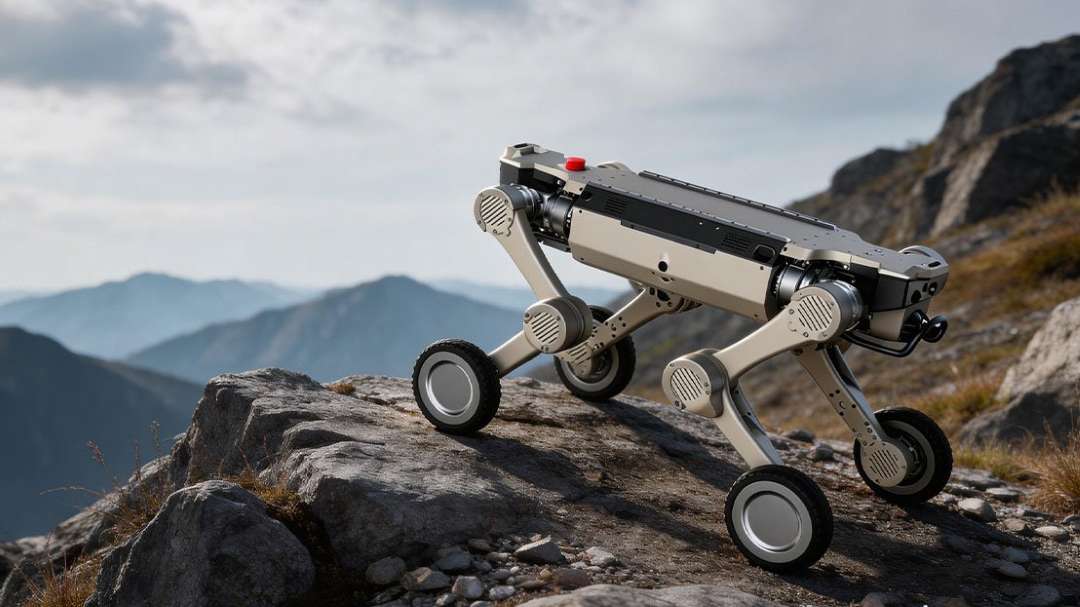
Sem carga, o alcance é de, no mínimo, 29 km. Com carga total, reduz-se, mas não fica abaixo de 18 km. A diferença mostra a influência da massa da carga, pelo que os percursos devem ser planeados com base no valor mais baixo. Em terreno aberto, o alcance define o raio da missão. Na imagem, o robô está em terreno pedregoso ao entardecer.
Carga útil e integração de equipamento
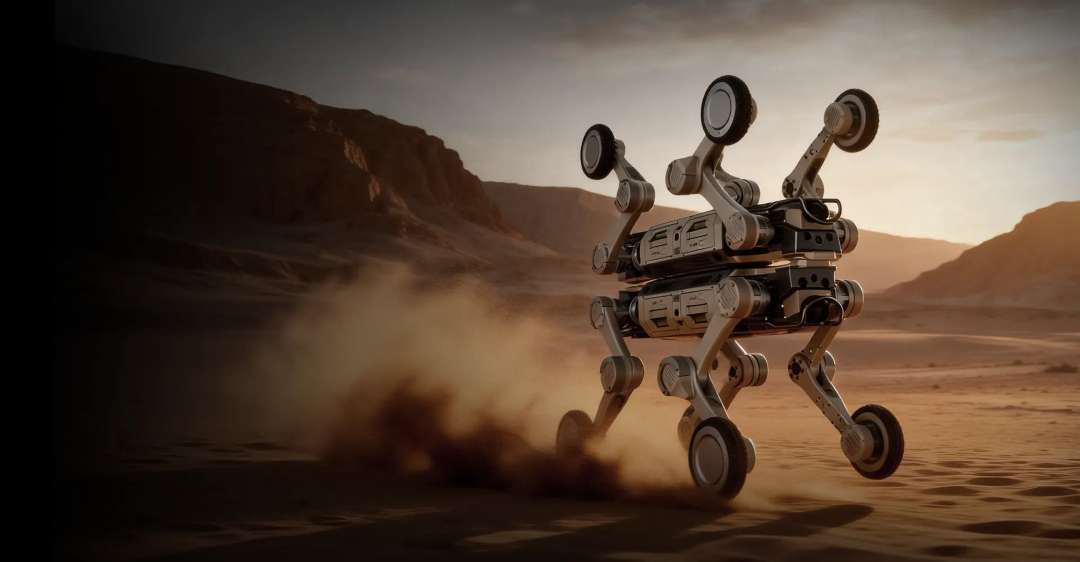
O binário máximo da articulação atinge 150 N·m. Este valor caracteriza a capacidade de força dos atuadores. A cinemática tem 12+4 dof (graus de liberdade). O intervalo de movimento da coxa e da tíbia vai de -160° a 160°, e o da articulação do corpo, de -30° a 40°. Na imagem, o robô atua em terreno desértico acidentado, onde a plataforma de carga necessita de capacidade todo-o-terreno.
A plataforma dispõe de um vasto conjunto de interfaces para ligar equipamento de carga útil. Estas suportam o desenvolvimento secundário e a integração industrial profunda.
- Alimentação: 5 V, 12 V, 24 V, 48 V; potência máxima de saída 480 W
- Portas com fio: 2 portas Gigabit Ethernet, 2 × USB 3.0, 1 × RS232, 1 × RS485, 2 × SBUS, 1 × PPS
- Comunicação sem fios: Wi-Fi, Bluetooth 5.0
Para o desenvolvimento secundário, é disponibilizado um SDK (kit de desenvolvimento de software). O modelo do robô inclui ficheiros 3D CAD e URDF para simulação. URDF é um formato de descrição do modelo cinemático do robô.
Mobilidade em terreno complexo
O mecanismo com rodas e pernas garante uma reação rápida e uma ampla cobertura do território. A velocidade máxima de deslocação é de 8 m/s.
A mobilidade avalia-se melhor em movimento.
Obstáculos e passagens estreitas
A altura máxima de transposição de obstáculos é de 80 cm e, com carga, de 50 cm. A largura mínima de passagem é de 50 cm, sendo também suportada a rotação sobre o próprio eixo (zero-turn). A altura de rastejamento é de 34 cm e é ajustável durante o movimento para a frente e para trás.
Declives e degraus
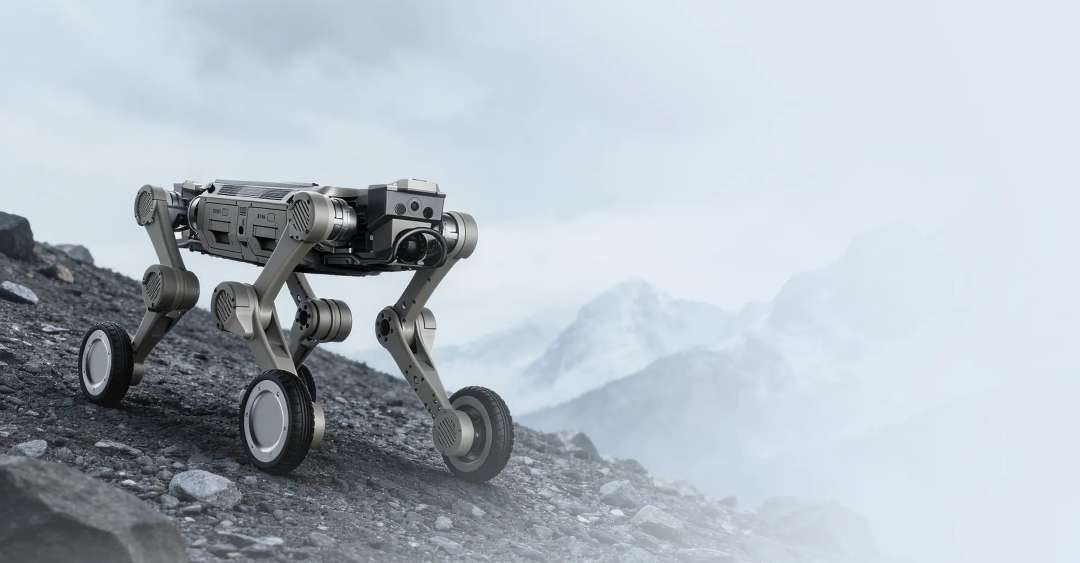
A altura de transposição contínua de degraus é de 25 cm. Na imagem, o robô percorre um aterro íngreme a céu aberto, o que ilustra a capacidade de vencer declives de grande inclinação.
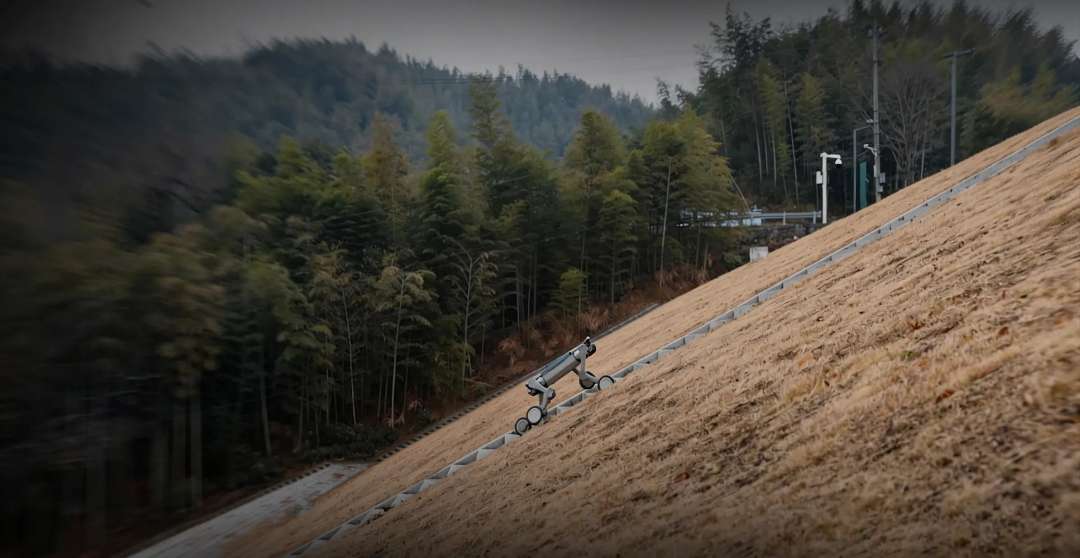
O ângulo máximo de subida é de 45°. Outra imagem mostra o deslocamento por uma encosta de montanha íngreme.
Implantação em grande escala e manutenção
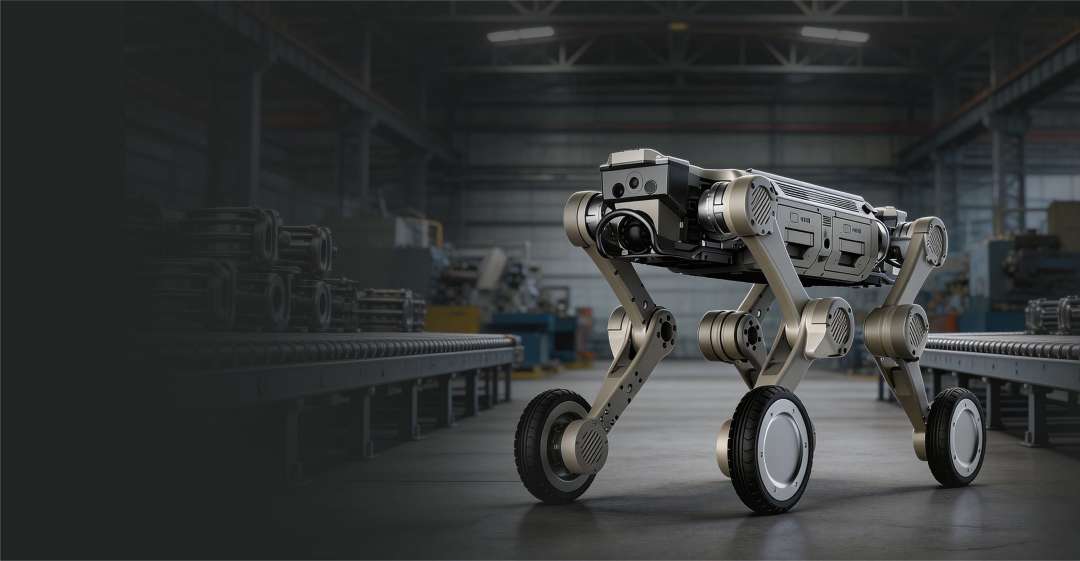
A alimentação é assegurada por duas baterias (54 V, 10 Ah × 2) com substituição a quente. Esta substituição faz-se sem desligar completamente o sistema. Isto minimiza as paragens e reduz a carga operacional de manutenção. Na imagem, o robô está no piso de uma nave fabril.
A comutação inteligente de modos combina a locomoção com rodas e com pernas. No modo de rodas, o movimento é estável e eficiente, e o tempo de funcionamento é mais longo. No modo de pernas, a adaptabilidade ao terreno é maior, o que é importante para o trabalho em vários cenários.
Sensores e computação de bordo
Um LiDAR de 96 canais está instalado à frente e outro atrás. O ângulo de cobertura é de 360° × 90° e o diâmetro de cobertura é de 120 m.
Está instalada uma câmara FPV de nível industrial de 8 MP à frente e outra atrás. O campo de visão diagonal (DFOV) é de 122°. O horizontal (HFOV) é de 111° e o vertical (VFOV), de 70°. Quatro elementos de iluminação estão dispostos nas laterais das câmaras.
Os sensores ultrassónicos à esquerda e à direita detetam obstáculos num raio de 5 m. O conjunto de sensores inclui uma IMU de nível automóvel. IMU é uma unidade de medição inercial. O módulo GNSS RTK assegura o posicionamento por satélite com correção em tempo real.
A computação é assegurada por um NVIDIA Orin NX 16 GB: 100–157 TOPS (biliões de operações por segundo). É suportada a transmissão de vídeo em tempo real, e o controlo é feito a partir de um telecomando com ecrã integrado.
Áreas de aplicação
O AgiBot D1 Max destina-se a cenários que exigem capacidade todo-o-terreno e um invólucro protegido.
- Execução de tarefas: o modo de pernas vence declives e obstáculos. As interfaces de alimentação e controlo permitem instalar equipamento setorial para uma tarefa concreta.
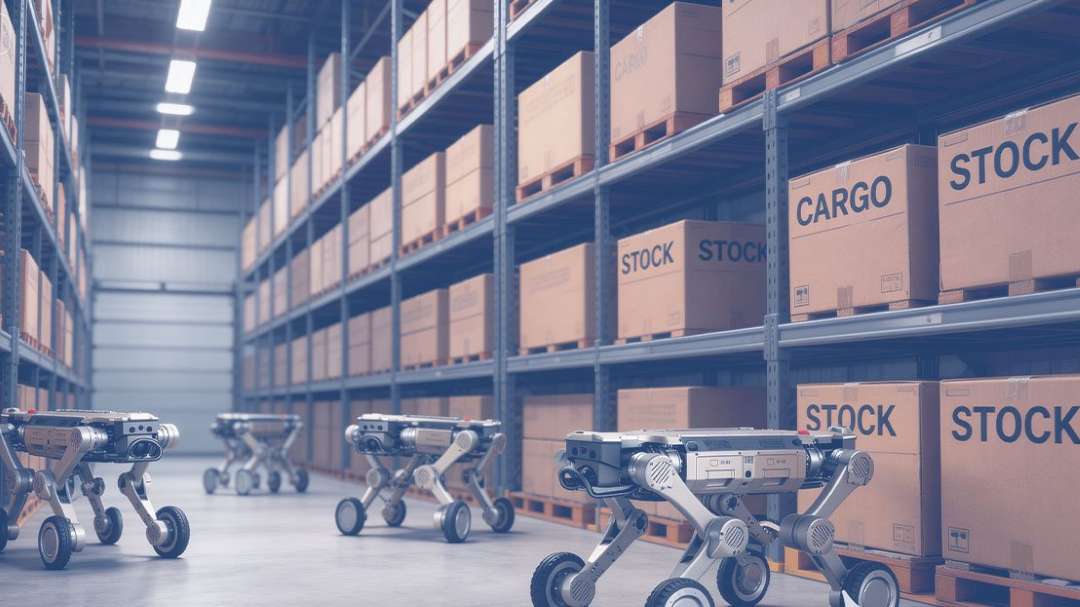
- Logística e transporte: a carga nominal de 25 kg e o modo de rodas, de movimento estável e eficiente, permitem transportar carga. A substituição a quente das baterias minimiza as paragens. Na imagem, vários robôs deslocam-se pelo corredor de um armazém entre estantes de paletes.
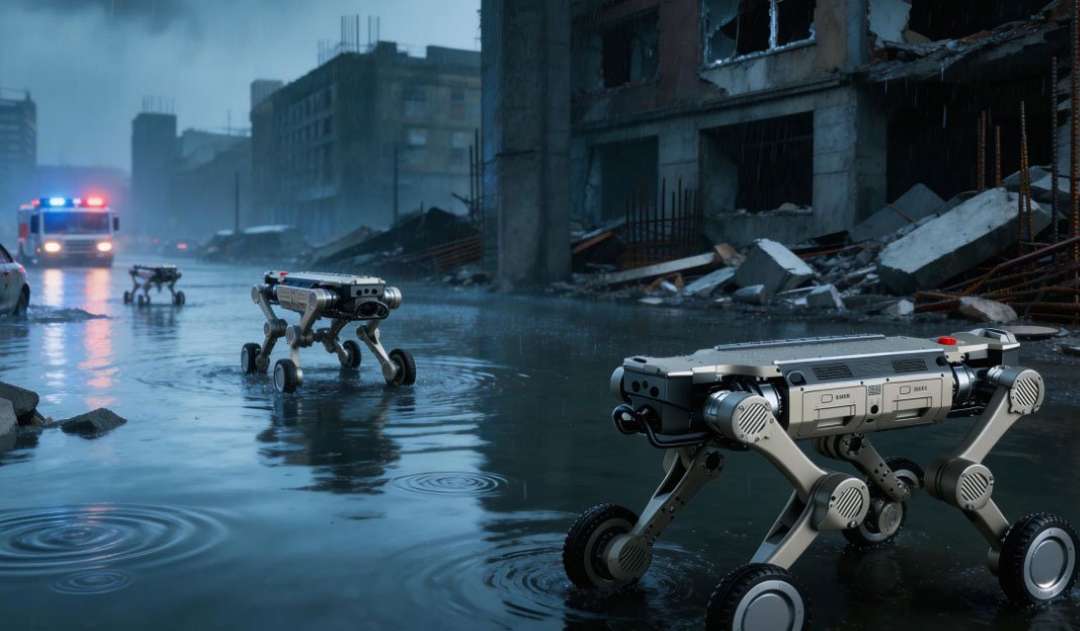
- Busca e salvamento de pessoas: o ângulo de subida de 45° e a transposição de obstáculos de 80 cm de altura ajudam a deslocar-se em terreno complexo. Os sensores ultrassónicos detetam obstáculos num raio de 5 m, e o vídeo é transmitido em tempo real. Na imagem, o robô desloca-se por ruínas urbanas inundadas durante uma simulação de resposta a catástrofes.
- Implantação em grande escala em instalações: o invólucro é protegido contra pó e humidade, e a temperatura de funcionamento vai de -20 °C a 55 °C. A substituição a quente das baterias reduz a carga de manutenção na implantação em grande escala.
Acessórios compatíveis
Para o AgiBot D1 Max está disponível uma estação de carregamento autónoma opcional. O adaptador e a base de carregamento fazem parte da configuração de série. O telecomando com ecrã integrado também é um elemento de série. O tempo de carregamento é inferior a 2 h.
O que vem na caixa?
- Robô AgiBot D1 Max
- Adaptador
- Base de carregamento
- Telecomando com ecrã integrado
Especificações técnicas
Informações gerais
| Parâmetro | Valor |
| Material | Liga de alumínio + plástico técnico de alta resistência |
| Dimensões em pé (C×L×A) | 930 × 480 × 585 mm |
| Dimensões deitado (C×L×A) | 930 × 630 × 200 mm |
| Peso total (incluindo a bateria) | 41 kg |
| Graus de liberdade (DoF) | 12+4 dof |
| Temperatura de funcionamento | -20 °C – 55 °C |
| Grau de proteção do invólucro | IP67 |
| Bateria | 54 V, 10 Ah × 2, duas baterias, suporte para substituição a quente |
| Tempo de carregamento | <2 h |
| Tempo de funcionamento autónomo | 5 h (sem carga), 3,5 h (com carga total) |
| Alcance | 29 km (sem carga), 18 km (com carga total) |
| Poder de computação total | 100–157 TOPS / NVIDIA Orin NX 16 GB |
Parâmetros de desempenho
| Parâmetro | Valor |
| Velocidade máxima | 8 m/s |
| Carga útil nominal | 25 kg |
| Altura de transposição contínua de degraus | 25 cm |
| Ângulo máximo de subida | 45° |
| Altura de transposição de obstáculos em salto | 80 cm |
| Altura máxima de transposição de obstáculos | 80 cm |
| Altura de transposição de obstáculos com carga | 50 cm |
| Largura mínima de passagem | 50 cm |
| Largura mínima de viragem | Suporta rotação sobre o próprio eixo (zero-turn); suporta o ajuste da altura de rastejamento durante o movimento para a frente e para trás |
| Altura de rastejamento | 34 cm |
Parâmetros das articulações
| Parâmetro | Valor |
| Binário máximo da articulação | 150 N·m |
| Intervalo de movimento da articulação (corpo) | de -30° a 40° |
| Intervalo de movimento da articulação (coxa) | de -160° a 160° |
| Intervalo de movimento da articulação (tíbia) | de -160° a 160° |
Unidades sensoriais
| Parâmetro | Valor |
| LiDAR | Um LiDAR de 96 canais à frente e um atrás, ângulo de cobertura 360° × 90°, diâmetro de cobertura 120 m |
| Campo de visão da câmara (FoV) | Uma câmara FPV à frente e outra atrás, de nível industrial de 8 MP, campo de visão: DFOV 122°, HFOV 111°, VFOV 70° |
| Iluminação | Iluminação × 4 (uma em cada lado das câmaras FPV) |
| IMU | IMU de nível automóvel × 1 |
| Módulo RTK | GNSS RTK × 1 |
| Sensor ultrassónico | Um sensor ultrassónico à esquerda e outro à direita, com suporte para deteção de obstáculos num raio de 5 m |
Lista de funções
| Parâmetro | Valor |
| Movimentos padrão | Caminhar, deslizar, rastejar e outras posturas; suporta movimento omnidirecional (para a frente/para trás/lateral), rotação sobre o próprio eixo e manobras; suporta o ajuste da configuração das articulações dos joelhos |
| Transmissão de vídeo em tempo real | Suportada |
| Desenvolvimento secundário | Suportado; é fornecido um SDK; o modelo do robô inclui ficheiros 3D CAD e URDF para simulação |
| Comunicação | Suporte para Wi-Fi, Bluetooth 5.0 |
| Interfaces de alimentação de saída | 5 V, 12 V, 24 V, 48 V; potência máxima de saída 480 W |
| Interfaces de expansão | 2 portas Gigabit Ethernet, 2 × USB 3.0, 1 × RS232, 1 × RS485, 2 × SBUS, 1 × PPS |
Acessórios
| Parâmetro | Valor |
| Adaptador | De série |
| Base de carregamento | De série |
| Telecomando | Telecomando com ecrã integrado |
| Estação de carregamento autónoma | Opcional |
Porquê comprar o AgiBot D1 Max na EXPERT3D?
A EXPERT3D fornece equipamento 3D profissional desde 2012. Para o AgiBot D1 Max, os nossos especialistas prestam aconselhamento antes da compra. Ajudam a escolher a configuração e os acessórios, incluindo a estação de carregamento autónoma opcional. Fazemos entregas em toda a Espanha e nos países da UE. Após a compra, asseguramos o acompanhamento de assistência. Encomende peças sobresselentes e consumíveis no site, para que o robô não fique parado. Descreva a sua tarefa e proporemos a solução adequada.