

- Disponibilidade: Em stock
- Código do produto: 920372000001458607
- Peso bruto: 98.00kg

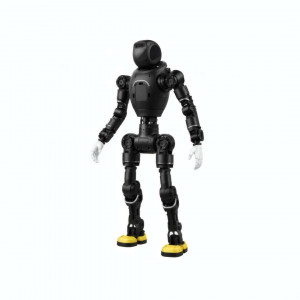
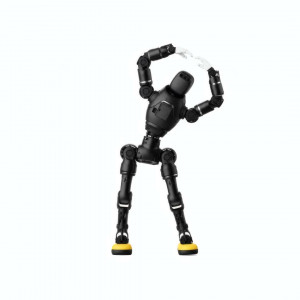
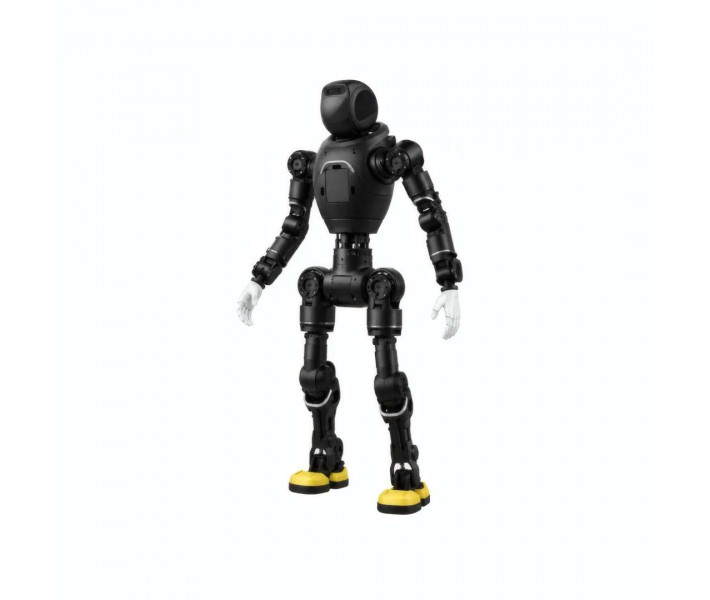
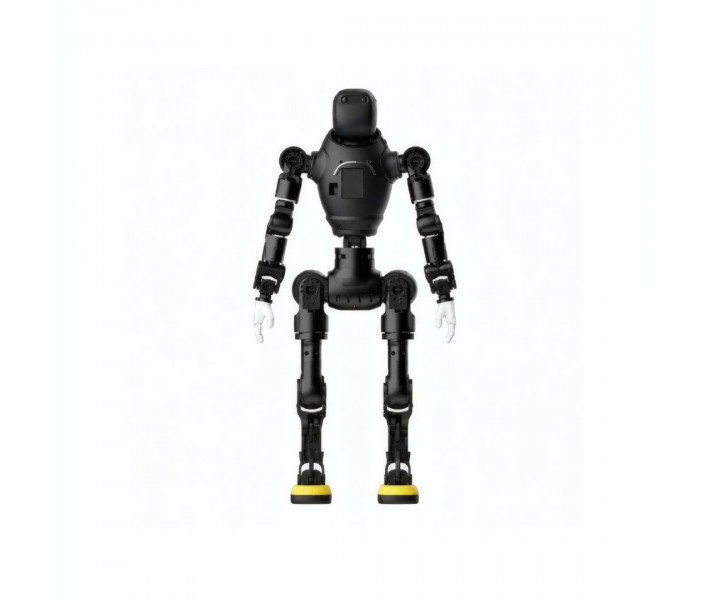
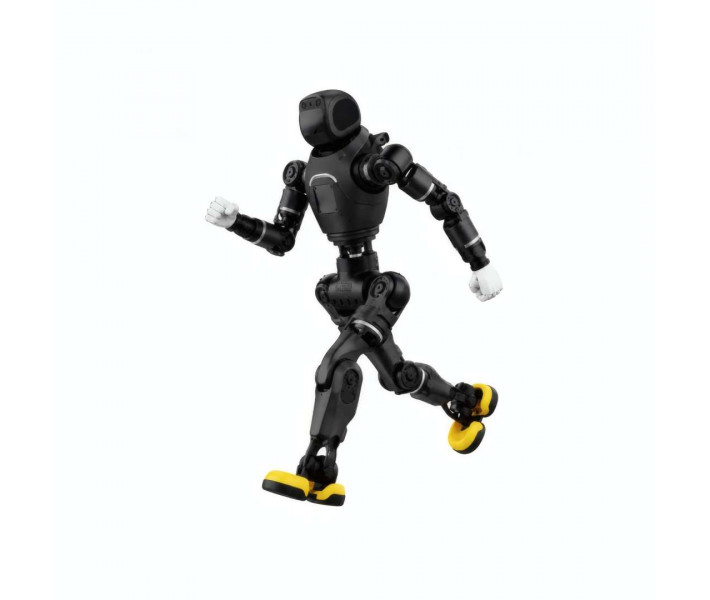
O AgiBot X2 EDU transforma o ensino da robótica e a investigação avançada ao oferecer uma plataforma humanoide completa com 29 graus de liberdade e interfaces de controlo abertas. O seu chassis modular permite-te montar componentes de raiz, ajustar atuadores e validar algoritmos de controlo postural diretamente sobre o hardware. Foi pensado para faculdades de engenharia e laboratórios de I&D que precisam de integrar sensores específicos e hardware de cálculo personalizado sem esbarrar em ambientes fechados.
Pontos-chave técnicos e valor formativo
- 29 graus de liberdade reais: reproduz fielmente a biomecânica humana para investigar a marcha bípede, o equilíbrio reativo e a coordenação de corpo inteiro.
- Carga útil até 3 kg por braço: manipula objetos e ferramentas reais em práticas de preensão complexa sem sobrecarregar as articulações.
- Dimensões de 1310 × 460 × 210 mm: um formato proporcionado que se adapta a bancadas de trabalho e a espaços padrão de laboratório de ensino.
- Bateria de 48 V e 10 Ah: garante sessões práticas contínuas com ciclos de recarga rápida de apenas 1,5 horas para otimizar o tempo letivo.
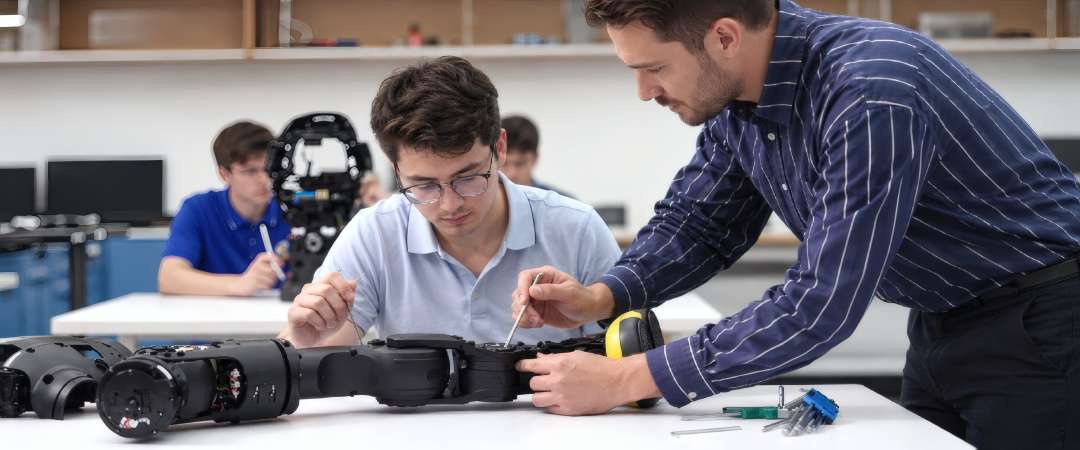
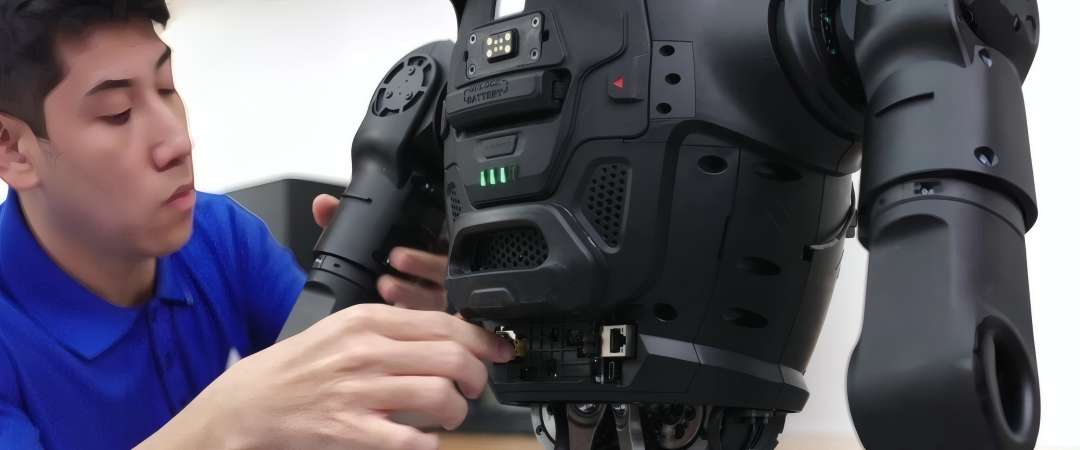
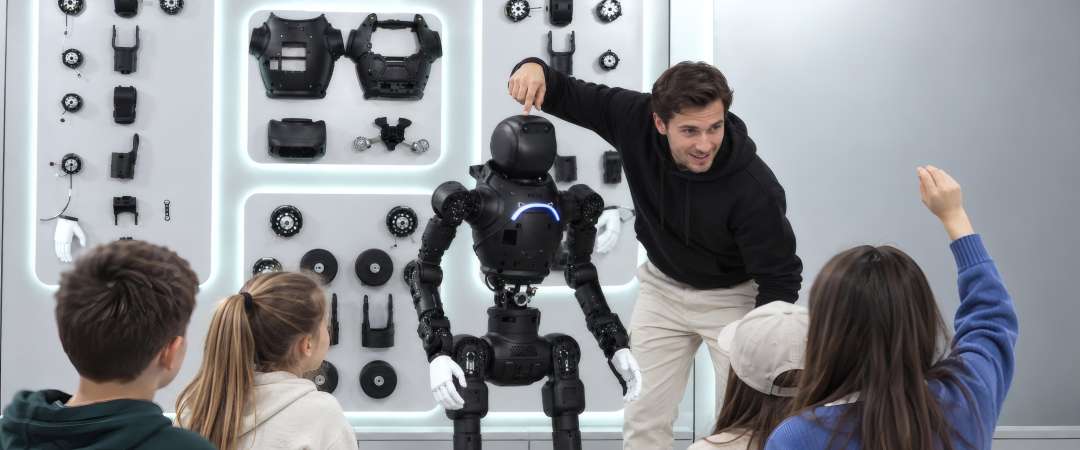
- Construção modular acessível: desmonta elos e analisa redutores para ensinar de forma tangível o projeto mecânico e a mecatrónica aplicada.
- Controlo aberto de baixo nível: programa as tuas próprias rotinas de binário e trajetórias diretamente nos controladores dos motores.
- Ampliação de cálculo e sensórica: liga computadores de placa única secundários e matrizes de sensores através de portas industriais padrão.
Arquitetura mecânica e cinemática do AgiBot X2 EDU
A estrutura do robô imita a anatomia humana com tolerâncias rigorosas, facilitando o estudo exaustivo da robótica bípede. Os seus 29 graus de liberdade articulados permitem implementar esquemas de locomoção dinâmica, compensação de perturbações e estabilidade postural em tempo real. Cada perna integra seis eixos de movimento distribuídos entre uma anca triaxial, um atuador de joelho com encoder de alta resolução, uma tíbia rígida de fibra de carbono e um conjunto de tornozelo biaxial montado sobre bases antiderrapantes.
O acesso direto aos conjuntos mecânicos permite aos teus estudantes examinar comboios de engrenagens, analisar redutores harmónicos e diagnosticar avarias em servomotores com instrumentos habituais de oficina.
Manipulação da parte superior do corpo
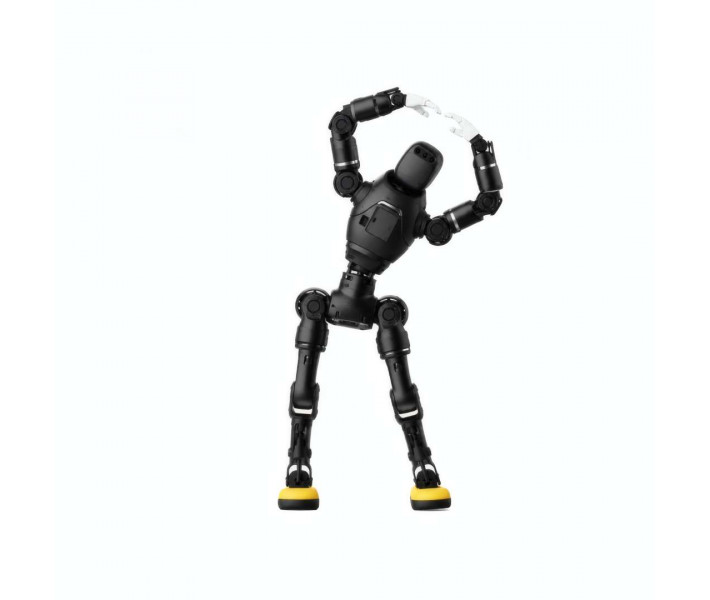
Cada braço conta com sete graus de liberdade e um alcance útil de 558 mm, o que confere uma destreza espacial notável em tarefas de posicionamento. A estrutura suporta uma carga útil na extremidade de até 3 kg, permitindo instalar mãos demonstrativas ou pinças adaptativas conforme a prática. Além disso, a cintura articulada de três eixos aumenta o espaço de trabalho efetivo, facilitando rotações e flexões naturais durante operações de manipulação de objetos.
Esta configuração cinemática ajuda-te a confrontar algoritmos de planeamento de trajetórias com restrições de inércia e limites de binário reais.
Processamento e sistema de perceção
A sensórica de série inclui uma unidade IMU integrada e várias portas de entrada e saída multifunções. Sobre esta base podes incorporar câmaras RGB frontais e traseiras, sensores de profundidade e módulos LiDAR para captar informação espacial do ambiente. O processamento central assenta numa placa RK3588, encarregada da sincronização em tempo real e da gestão das comunicações internas do chassis.
Se o teu projeto exigir executar modelos VLA (Vision-Language-Action) ou redes neuronais complexas para controlo por reforço, a plataforma dispõe de espaço e alimentação para alojar processadores externos de maior potência.
Ambiente de software e desenvolvimento personalizado
A plataforma interage de forma nativa com arquiteturas de software modernas através de ROS 2 e de protocolos MQTT. Podes comunicar com o robô via Ethernet, Wi-Fi, redes 5G ou BLE, ativando modos de depuração para testar atuadores individualmente. O fabricante fornece um SDK completo e modelos URDF compatíveis com os simuladores físicos mais utilizados, permitindo aos alunos verificar o código em ambiente digital antes de o transferir para o robô físico.
O vídeo seguinte mostra a resposta do sistema durante exercícios de marcha bípede, adaptação a terrenos e manipulação de peças em ambientes de teste.
Demonstração: análise em direto da cinemática articular, da locomoção e da resposta dos braços
Diretrizes de integração na sala de aula
Antes de iniciar cada sessão de trabalho, convém verificar a fixação mecânica dos elos, o estado dos sensores e os limites dos efetuadores finais. É aconselhável organizar o programa em blocos progressivos: montagem física, calibração de offsets, controlo cinemático e integração sensorial. Quando ligares placas de cálculo ou sensores próprios, verifica sempre o consumo elétrico e a largura de banda do barramento descritos na documentação técnica.
Estabelecer estas rotinas de trabalho evita sobrecargas na eletrónica e ensina aos estudantes um protocolo metódico de manutenção técnica.
Campos de aplicação
- Licenciaturas e mestrados de engenharia: realização de práticas centradas em cinemática inversa, controlo de acionamentos e dinâmicas de equilíbrio.
- Centros de I&D: desenvolvimento e validação de geradores de marcha próprios, algoritmos de aprendizagem por reforço e preensão adaptativa.
- Formação profissional técnica: formação integral em diagnóstico de servomotores, barramentos industriais CAN/Ethernet e manutenção mecânica.
- Competições de robótica: implementação de rotinas autónomas de localização e manipulação em cenários com desafios cronometrados.
- Investigação em preensão robótica: ensaio de controlo por impedância e estratégias de fixação com braços de 7 graus de liberdade.
- Sistemas de perceção multissensorial: integração de câmaras RGB-D, sensores táteis e scanners LiDAR para algoritmos SLAM.
Compatibilidade e acessórios
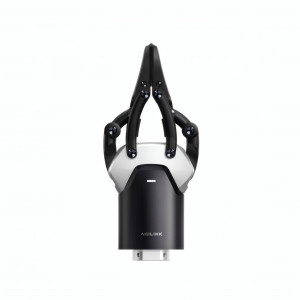
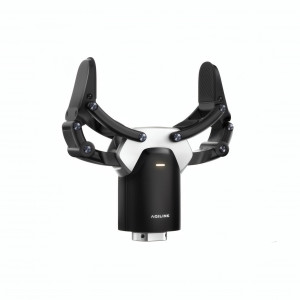
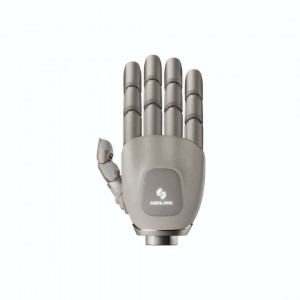
- Efetuadores finais: mão demonstrativa básica fornecida de série e pinça adaptativa OmniPicker opcional.
- Unidades de processamento: módulo principal Rockchip RK3588 com fixações e interfaces para processadores externos.
- Conjunto sensorial: unidade IMU integrada e compatibilidade nativa com câmaras de profundidade e scanners LiDAR industriais.
Especificações técnicas
Mecânica e dimensões
| Parâmetro | Valor |
| Dimensões líquidas | 1310 × 460 × 210 mm |
| Peso total | 35 kg |
| Graus de liberdade totais | 29 |
| Graus de liberdade por braço | 7 |
| Graus de liberdade na cintura | 3 |
| Graus de liberdade por perna | 6 |
| Alcance máximo do braço | 558 mm |
| Capacidade de carga admissível | Até 3 kg |
Hardware e conectividade
| Parâmetro | Valor |
| Efetuador final base | Mão demonstrativa padrão |
| Ferramenta de preensão opcional | OmniPicker |
| Módulo de processamento | RK3588 |
| Sensórica integrada | IMU |
| Portas de entrada/saída | Interface multissensor |
| Arquitetura de cálculo | Ampliável através de módulos adicionais |
| Hardware periférico | Aberto a modificações externas |
| Controlo de movimento | Acesso de baixo nível através de interfaces abertas |
Alimentação e bateria
| Parâmetro | Valor |
| Tensão da bateria | 48 V |
| Capacidade do acumulador | 10 Ah |
| Tempo estimado de recarga | Até 1,5 horas |
Ambiente de ensino e desenvolvimento
| Parâmetro | Valor |
| Âmbito de aplicação | Ensino, investigação técnica e especialização |
| Montagem e depuração | Compatibilidade total |
| Materiais educativos | Incluídos |
| Modelos de simulação | Disponíveis (URDF) |
| Práticas de laboratório | Suportadas nativamente |
Porquê adquirir o AgiBot X2 EDU na EXPERT3D?
Na EXPERT3D fornecemos equipamento robótico avançado a universidades, centros de formação e laboratórios de investigação em toda a Espanha. A nossa equipa técnica analisa o teu plano de estudos ou projeto de I&D para te recomendar a configuração de atuadores e sensores de que realmente precisas. Entregamos-te o hardware com garantia direta, suporte técnico especializado e peças de substituição originais para que as tuas aulas e projetos nunca parem.