


- Disponibilidade: Em stock
- Código do produto: 920372000001458130
- Peso bruto: 200.00kg

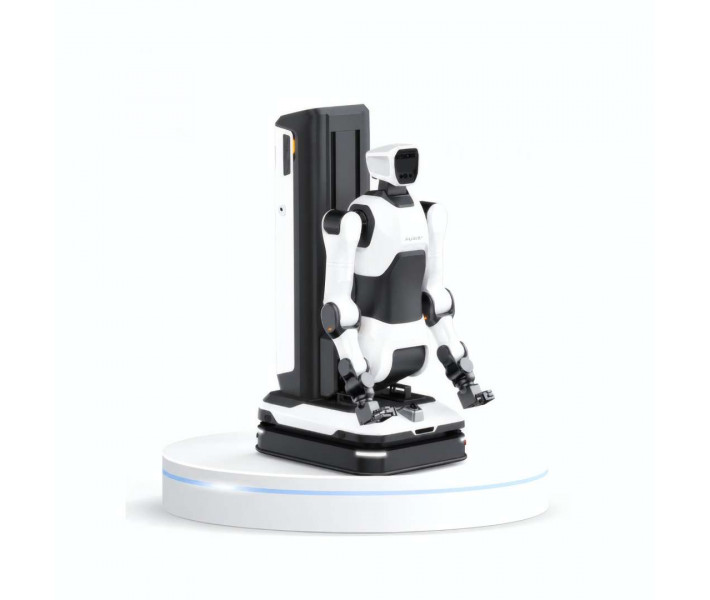
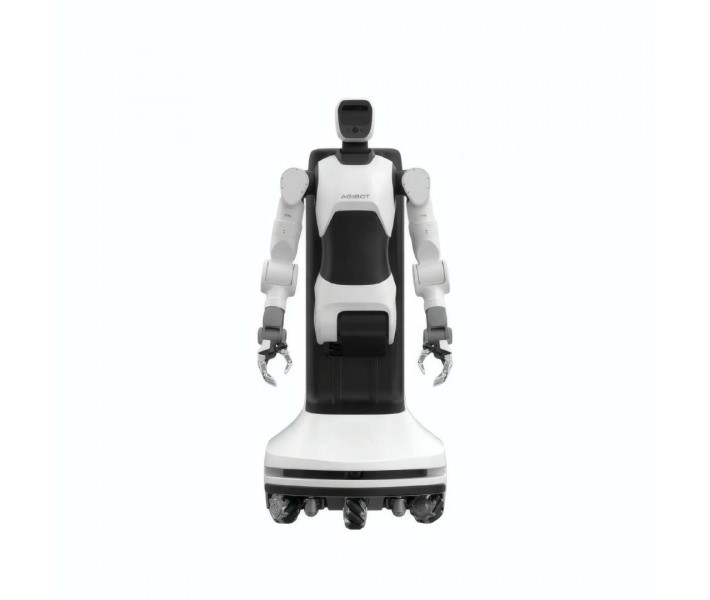
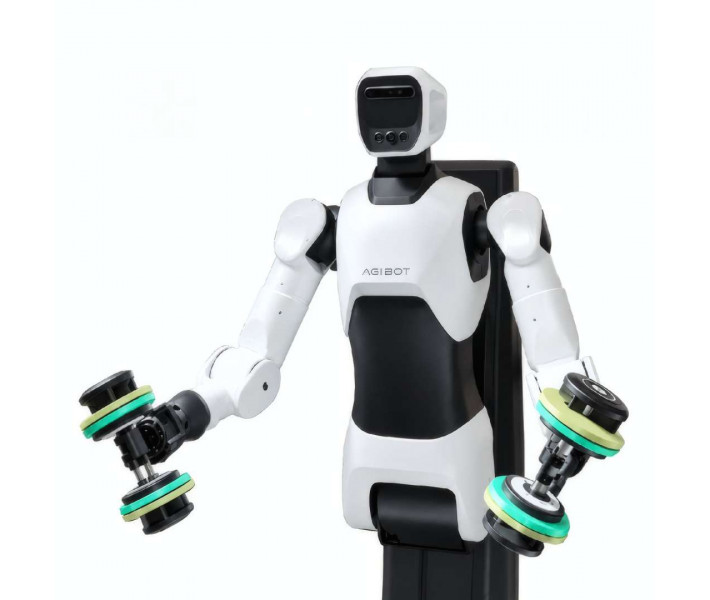
AgiBot G2 Max — plataforma robótica móvel bimanual para logística de armazém e ambientes industriais, equipada com braços de alta precisão e chassis omnidirecional. Este sistema automatiza tarefas de paletização, despaletização e transporte de peças pesadas entre diferentes zonas operacionais. A sua ampla amplitude vertical permite manusear contentores ao nível do chão e alcançar as posições superiores em estantes industriais.
Desempenho principal e vantagens operacionais
- Carga nominal combinada: 38 kg — Permite manusear caixas e contentores pesados de forma contínua com ambos os braços em regime nominal.
- Capacidade de carga de pico: 50 kg — Proporciona margem de força pontual para movimentos exigentes de curta duração.
- Gama vertical de trabalho: 0,1–2,54 m — Facilita o acesso direto desde o nível do chão até às prateleiras elevadas de armazenamento.
- Desempenho de computação: até 2 070 TFLOPS FP4 — Processa redes neuronais e modelos VLA localmente, sem depender de infraestrutura externa.
- Autonomia de trabalho: até 8 horas — Garante turnos completos através de recarga autónoma e substituição rápida da bateria.
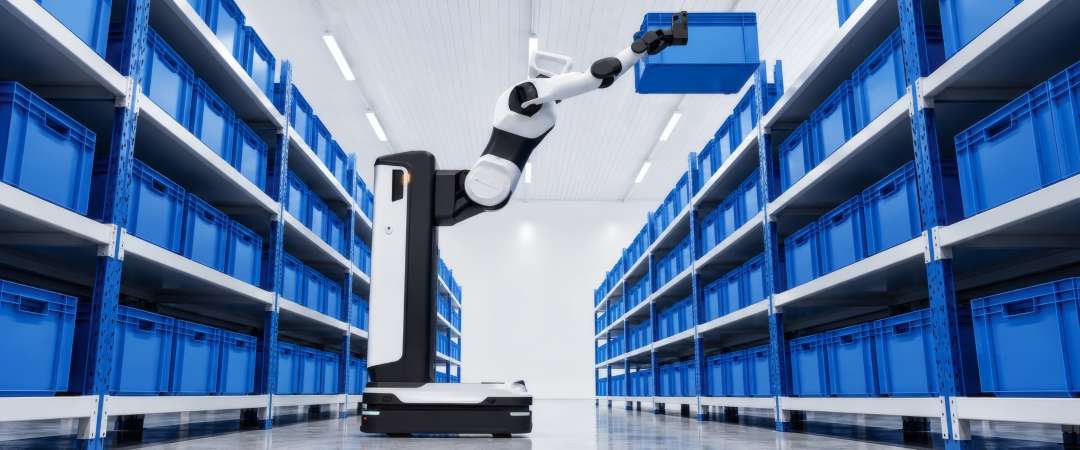
- Unidade de inclinação do torso: amplia a profundidade de alcance para contentores de várias filas sem obrigar a deslocar a base.
- Braços com controlo de força: asseguram um contacto físico medido e uma colocação submilimétrica ao empilhar mercadorias delicadas.
Capacidade cinemática e controlo do AgiBot G2 Max
A plataforma robótica integra uma estrutura articulada com 21 graus de liberdade, sem contar os mecanismos do efetor final. Cada braço robótico dispõe de 7 graus de liberdade independentes, o que permite abordar os objetos a partir de múltiplas orientações espaciais e adaptar a posição do cotovelo para contornar obstáculos em corredores e estantes.
O guiamento bimanual incorpora controlo de força ativo em ambos os membros, permitindo reconhecer o contacto mecânico e adaptar a pressão durante a aproximação. Esta resposta tátil previne impactos acidentais e assegura uma precisão posicional submilimétrica durante a colocação de caixas.
Capacidade de carga e dinâmica bimanual
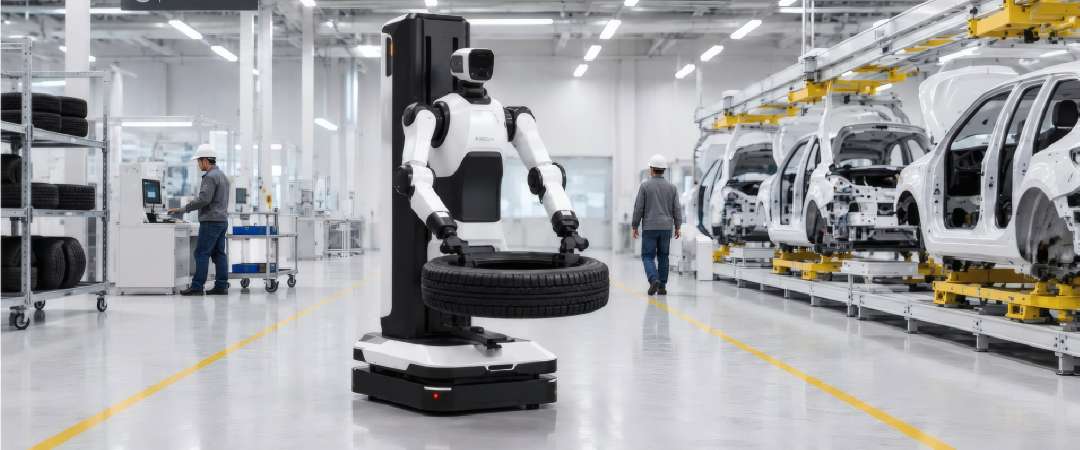
Cada braço opera de forma individual com uma carga nominal de 18 kg, atingindo um regime conjunto de 38 kg com ambas as extremidades. Em situações de esforço transitório, a cinemática admite picos de até 50 kg com dois braços. A viabilidade da preensão depende de fatores físicos como a geometria do objeto, o centro de gravidade, o tipo de pinça instalada e a aceleração exigida na trajetória.
O design mecânico otimiza a estabilidade através de uma articulação de binário elevado na zona da cintura. Este mecanismo inclina o torso para projetar os manipuladores em direção a paletes profundos ou níveis elevados de armazenamento, reduzindo manobras desnecessárias do sistema de locomoção.
Navegação omnidirecional e segurança física
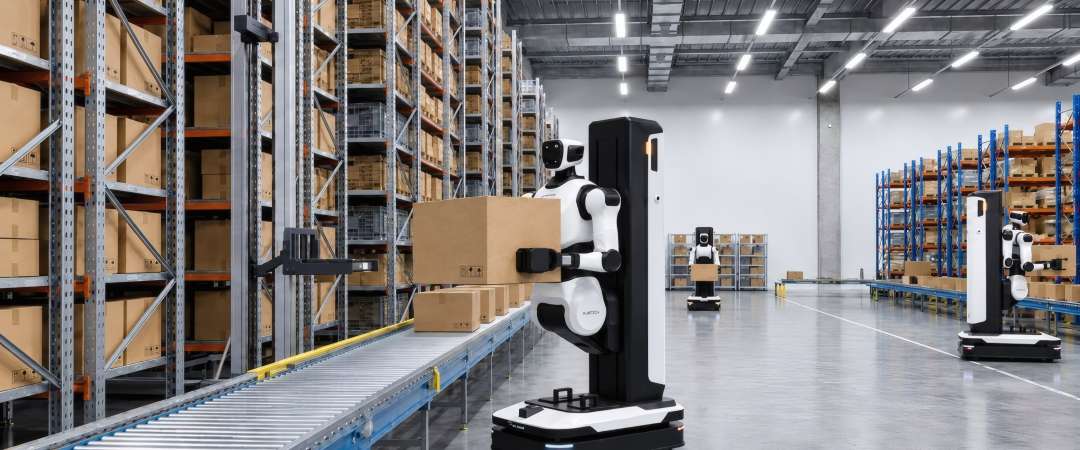
A base móvel desloca-se a uma velocidade máxima de 1,5 m/s através de servomotores elétricos acoplados a redutores harmónicos e planetários. O chassis admite translação frontal, marcha-atrás, movimento lateral omnidirecional e rotação sobre o seu próprio eixo central, facilitando a entrada em corredores estreitos.
O perímetro exterior dispõe de bordas de proteção com absorção de contacto e deteção de esforço. O sistema de perceção espacial gera uma cobertura contínua de 360° sem ângulos mortos, coordenando a prevenção de colisões com maquinaria, estruturas de armazenamento e pessoal em trânsito.
Plataforma de computação e autonomia energética
O processamento central fica a cargo dos módulos NVIDIA Jetson Thor T5000 e Rhino R1, somando um desempenho de até 2 070 TFLOPS FP4 a par de cerca de 500 TOPS adicionais. Esta potência calcula a navegação, a visão artificial e os algoritmos VLA e LLM diretamente no robô, alcançando uma latência de dados inferior a 10 ms.
A bateria integrada fornece até 8 horas de funcionamento contínuo, consoante o peso manuseado e a cadência de deslocação. A unidade admite ciclos de carga autónoma e troca rápida de acumuladores para sustentar esquemas de trabalho ininterruptos durante as 24 horas do dia.
A programação e a implementação de rotinas operacionais são geridas através do ambiente Genie Studio 2.0, compatível com redes sem fios Wi-Fi, Bluetooth, 4G e 5G.
O registo audiovisual mostra o comportamento dinâmico dos manipuladores e a estabilidade do chassis em manobras contínuas de armazém:
Áreas de aplicação
A combinação de alcance vertical alargado e chassis móvel permite resolver tarefas logísticas de elevada exigência em fábricas automatizadas:
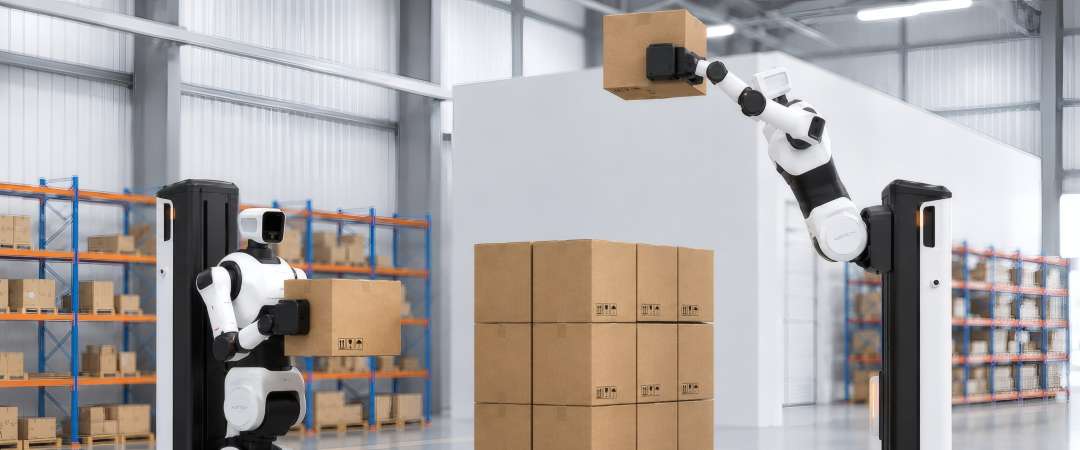
- Paletização industrial: colocação sequencial de caixas, tabuleiros e volumes sobre paletes de expedição segundo esquemas de empilhamento programados.
- Despaletização automatizada: descarga metódica de mercadorias de paletes para estações de triagem ou linhas de produção.
- Gestão de estantes: extração e inserção de contentores a várias alturas em armazéns convencionais e compactos.
- Transferência intermodal: transporte de componentes e produtos acabados entre linhas de montagem, bancadas de trabalho e tapetes transportadores.
- Acesso a contentores profundos: manuseamento em contentores dispostos em várias filas mediante a inclinação ativa do torso.
- Logística interna de fabrico: abastecimento programado de matérias-primas e ferramentas a células de maquinação e estações de controlo.
Compatibilidade e acessórios físicos
- Efetores finais: compatível com pinças de dois dedos e ferramentas de preensão concebidas para manuseamento industrial bimanual.
- Sistemas de energia: interface para estações de recarga autónoma e módulos para substituição manual ou robotizada de baterias.
- Contentores logísticos: dimensionado para operar com paletes padrão, caixas de cartão ondulado e cubas industriais habituais.
Especificações técnicas
Cinemática e carga
| Parâmetro | Valor |
| Graus de liberdade | 21 |
| Graus de liberdade de um braço | 7 |
| Número de braços robóticos | 2 |
| Controlo dos braços | controlo de força |
| Tipo de pinça | pinças de dois dedos |
| Carga nominal de um braço | 18 kg |
| Carga nominal de dois braços | 38 kg |
| Carga de pico de dois braços | 50 kg |
| Gama vertical de trabalho | 0,1–2,54 m |
Mobilidade e estrutura
| Parâmetro | Valor |
| Altura do robô | 1 790 mm |
| Peso líquido | 185 kg |
| Velocidade máxima de deslocação | 1,5 m/s |
| Modos de movimento do chassis | avanço e marcha-atrás, deslocação lateral omnidirecional, rotação sobre o próprio eixo |
| Tipo de acionamento | servos elétricos |
| Tipo de engrenagens | harmónicas e planetárias |
| Material de construção | estrutura de liga de alumínio, carcaça de polímero |
| Grau de proteção | IP42 |
Computação e conectividade
| Parâmetro | Valor |
| Sistema de perceção espacial | visão circular de 360° sem pontos cegos |
| Plataforma de computação | NVIDIA Jetson Thor T5000, Rhino R1 |
| Desempenho de computação | até 2 070 TFLOPS FP4; Rhino R1 cerca de 500 TOPS |
| Processamento de modelos | VLA e LLM localmente, no próprio robô |
| Latência de processamento de dados dos sensores | menos de 10 ms |
| Comunicação | 4G, 5G, Bluetooth, Wi-Fi |
| Tempo de funcionamento autónomo | até 8 horas |
| Ecossistema de software | Genie Studio 2.0 |
Diretrizes de integração e utilização
- Verificação da massa da carga: verifique a massa real de cada volume face aos limites de 18 kg por braço e 38 kg nominais bimanuais.
- Regime de carga de pico: reserve o limiar de 50 kg para ciclos breves e avalie a postura do braço para evitar sobreesforços mecânicos.
- Configuração de corredores: analise as larguras de passagem e aproveite a deslocação omnidirecional para transitar entre estantes compactas.
- Validação prévia de ciclos: efetue ensaios de preensão com os contentores e caixas específicos antes de ativar turnos em produção em série.
- Programação de recargas: defina protocolos de carga automática ou substituição de baterias consoante as exigências temporais do turno industrial.
Porquê adquirir o AgiBot G2 Max?
Esta solução robotizada otimiza as operações em armazéns modernos, centros logísticos e instalações de fabrico avançado. Colocamos à sua disposição aconselhamento técnico integral para validar a compatibilidade de pinças, rever os alcances de trabalho e ajustar as cargas nominais de acordo com os seus esquemas de paletização. Oferecemos apoio profissional na configuração inicial, suporte operacional e garantia oficial para assegurar uma implementação segura, rentável e plenamente adaptada aos seus processos.



















































