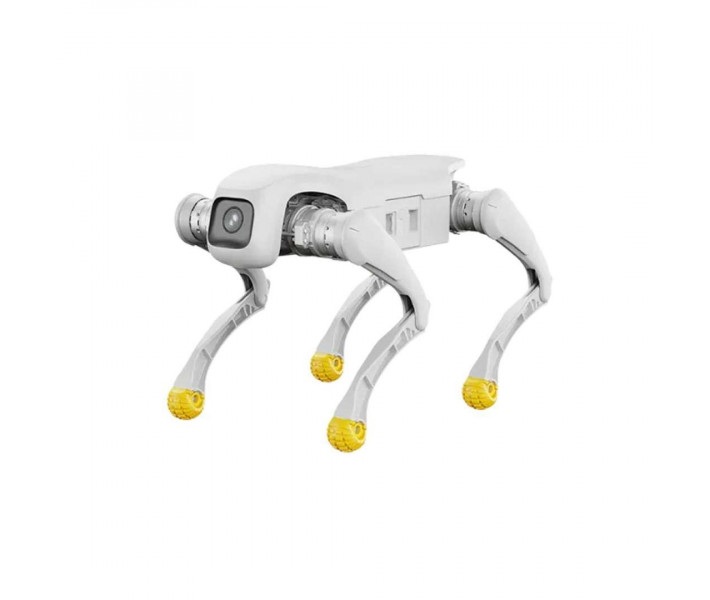


- Disponibilidade: Em stock
- Código do produto: 920372000001458724
- Peso bruto: 30.00kg

AgiBot D1 Pro — plataforma quadrúpede para tarefas de investigação, com autoequilíbrio e bateria de substituição rápida. A equipa de investigação fixa no corpo um módulo LiDAR ou uma câmara. O controlo da marcha, baseado em aprendizagem por reforço, adapta-se por si só a escadas e a terreno irregular. O operador conduz o robô com o comando ou a partir da aplicação.
Principais características e vantagens
- Binário máximo da articulação: 48 N·m — O acionamento das articulações oferece uma margem de binário para trabalhar em relevo difícil e sob carga considerável.
- Carga útil: 5 kg — Este é o limite de massa do equipamento adicional que a plataforma transporta em movimento.
- Tempo de funcionamento com bateria: 1–2 horas — É para este intervalo que convém planear uma sessão de ensaio antes de trocar a bateria.
- Autonomia: a bateria de substituição rápida do AgiBot D1 Pro permite prolongar a sessão após a troca. O carregamento de 10 % a 90 % demora cerca de 1 hora.
- Arranque sem calibração: o controlo com codificador duplo elimina a necessidade de calibrar o zero, pelo que o robô fica pronto a trabalhar logo após ser ligado.
- Controlo remoto: o comando com joystick e a aplicação oferecem duas formas de controlar o robô à distância.
Como o AgiBot D1 Pro supera terrenos difíceis
A adaptação autónoma ao relevo assenta em dois componentes. O primeiro é o algoritmo de marcha, o segundo, os módulos de potência das articulações.
Controlo da marcha
O algoritmo de marcha baseia-se em aprendizagem por reforço (RL, reinforcement learning). É um método em que o algoritmo aperfeiçoa os movimentos através da interação com o ambiente. Graças a isso, a plataforma adapta-se por si só a terrenos variados e difíceis.
O autoequilíbrio mantém o corpo numa posição estável. A proteção contra quedas e a resistência a perturbações externas complementam este mecanismo. O controlo dinâmico do equilíbrio funciona em conjunto com o suporte à recuperação após quedas.
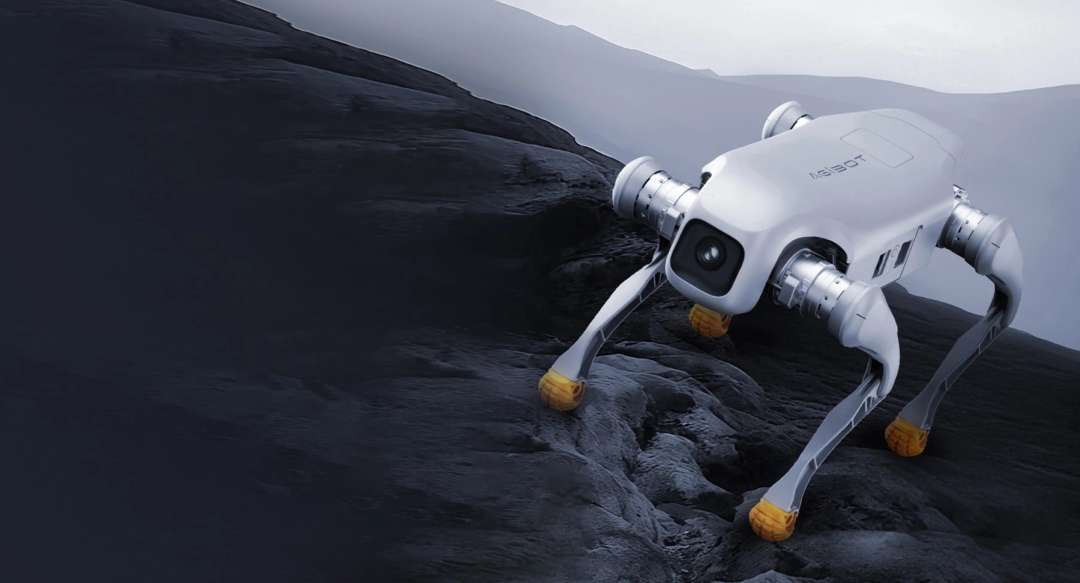
O movimento em terreno pedregoso e irregular ao ar livre está registado na imagem abaixo. Este tipo de relevo faz parte dos cenários para os quais o sistema de controlo da marcha foi concebido.
Velocidade e superação de obstáculos
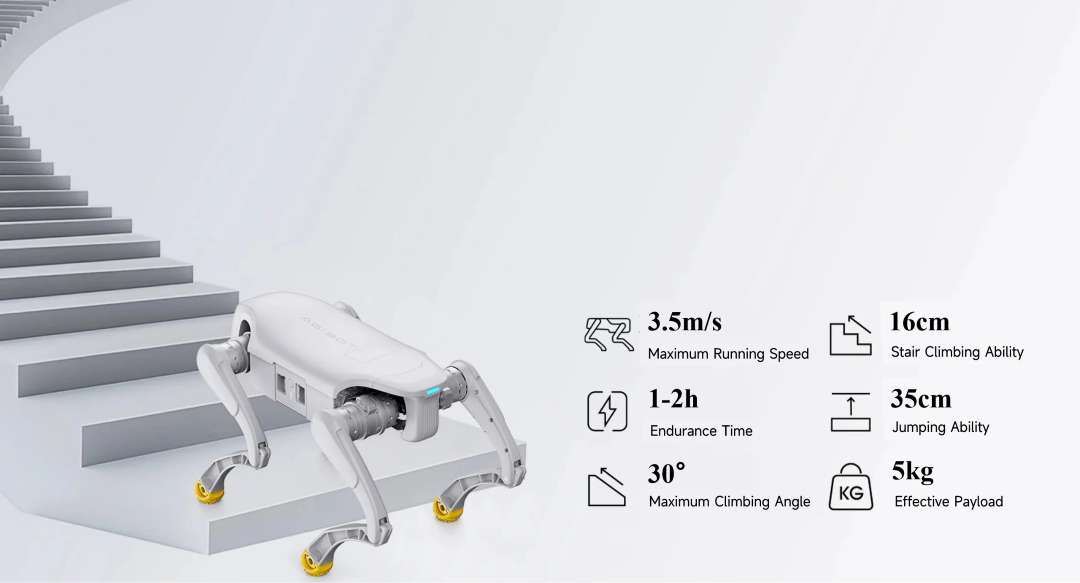
O AgiBot D1 Pro atinge até 3,5 m/s. A plataforma sobe degraus de até 16 cm de altura de forma contínua. O ângulo máximo de subida é de 30° e o salto para cima chega aos 35 cm.
Na imagem seguinte, a plataforma desloca-se por umas escadas. A imagem realça a sua mobilidade e capacidade de subida.
Acionamento das articulações e resistência a impactos
A parte motora é formada por 12 motores de articulação de precisão em carcaça de liga de alumínio. É um módulo de movimento com elevada densidade de potência, ou seja, com grande potência em relação à sua própria massa. Este acionamento proporciona uma reserva de força para terrenos difíceis.
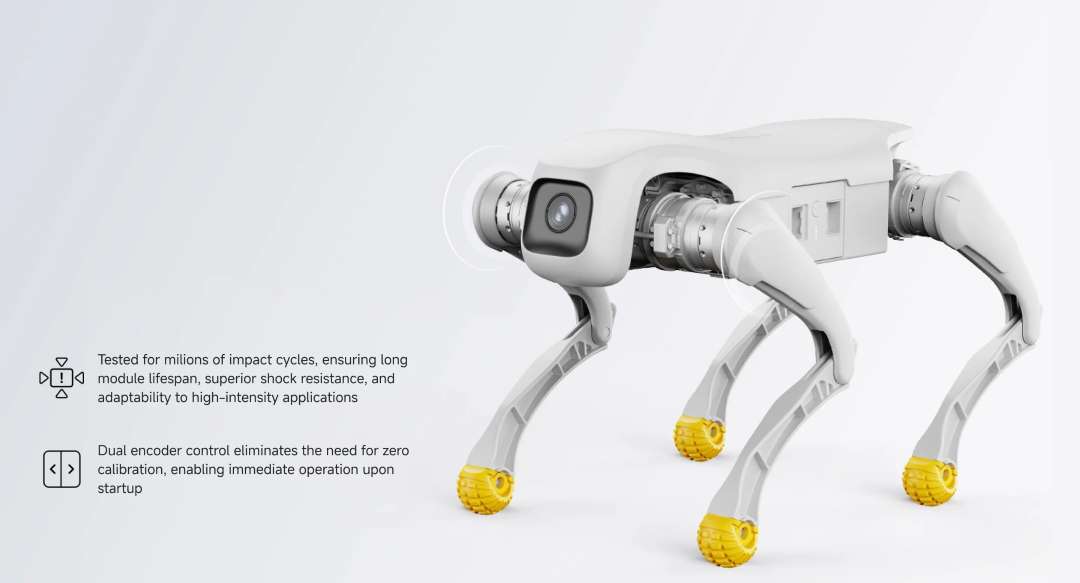
A imagem destaca os módulos das articulações das pernas resistentes a impactos. Mostra também o controlo por codificador duplo.
Amplitude de movimento das articulações
A plataforma tem 12 graus de liberdade, 3 por cada perna. Grau de liberdade é uma direção independente de movimento da articulação. A articulação do corpo move-se de -28° a 28°. Para a coxa, a amplitude é de -170° a 66°; para a parte inferior da perna, de 35° a 156°.
Durabilidade e resistência a impactos
Os módulos foram testados em milhões de ciclos de carga de impacto. Isto prolonga a vida útil do módulo e aumenta a resistência a choques. Por isso, o acionamento está adaptado a uma utilização intensiva.
Controlo, visão e ligação
A plataforma suporta Wi-Fi 5.0 e Bluetooth 5.0. A transmissão de imagem em tempo real também é suportada, pelo que o fluxo de vídeo fica disponível durante o controlo.
A câmara grande-angular tem uma resolução de 1920 × 1080. O campo de visão diagonal (DFOV) é de 122°. O horizontal (HFOV) é de 111° e o vertical (VFOV) de 70°.
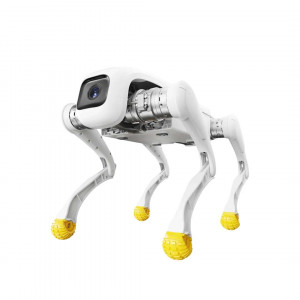
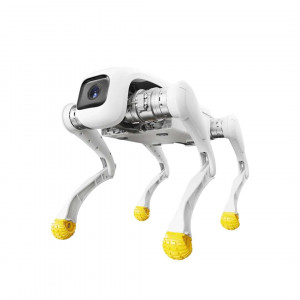
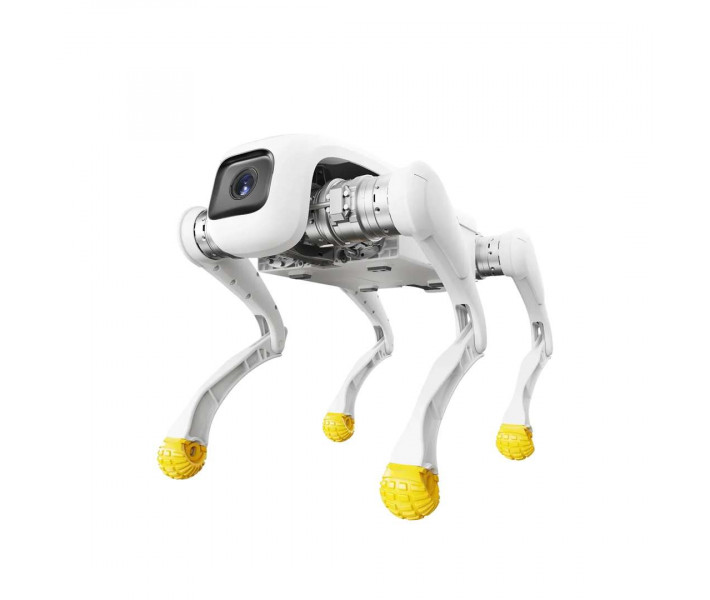
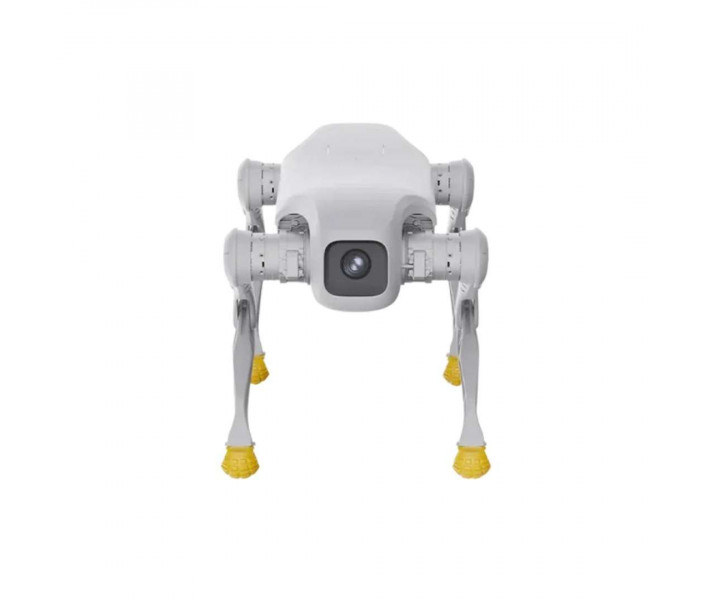
A câmara situa-se na parte frontal do corpo. Na imagem, vê-se juntamente com as pernas articuladas e os pés amarelos.
Expansão do hardware
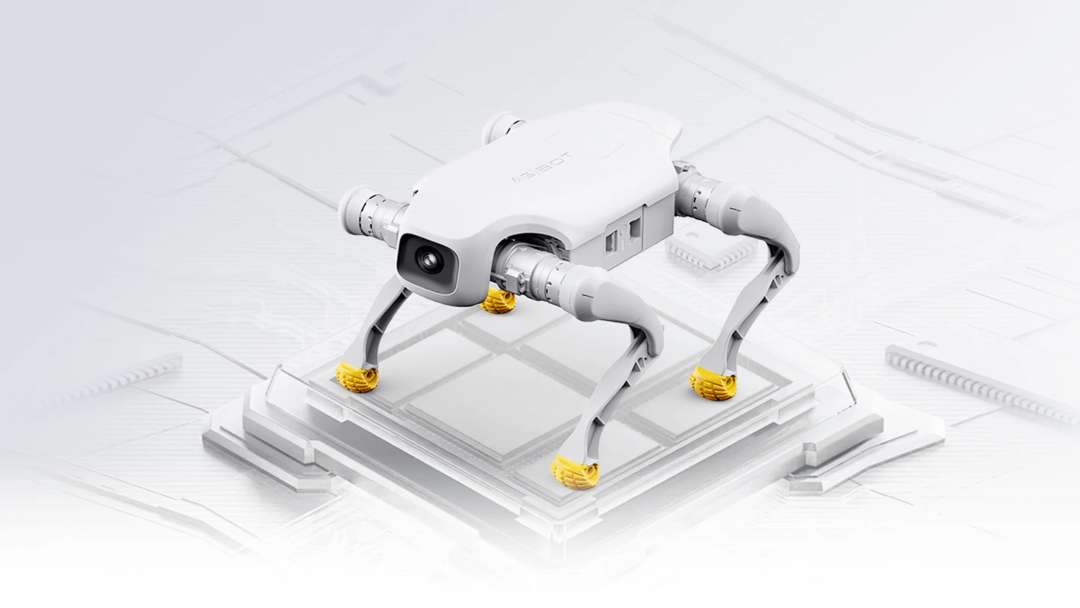
A plataforma está preparada para a expansão do hardware. Ligam-se-lhe sensores adicionais, como um LiDAR ou uma câmara. Está também prevista, em separado, a ligação de uma plataforma de computação.
Para a ligação estão previstos cinco tipos de portas de expansão. A quantidade de portas de cada tipo consta da tabela de características. A base de computação é assegurada por um processador de 8 núcleos de alto desempenho. Inclui ainda uma IMU (unidade de medição inercial) de versão padrão.
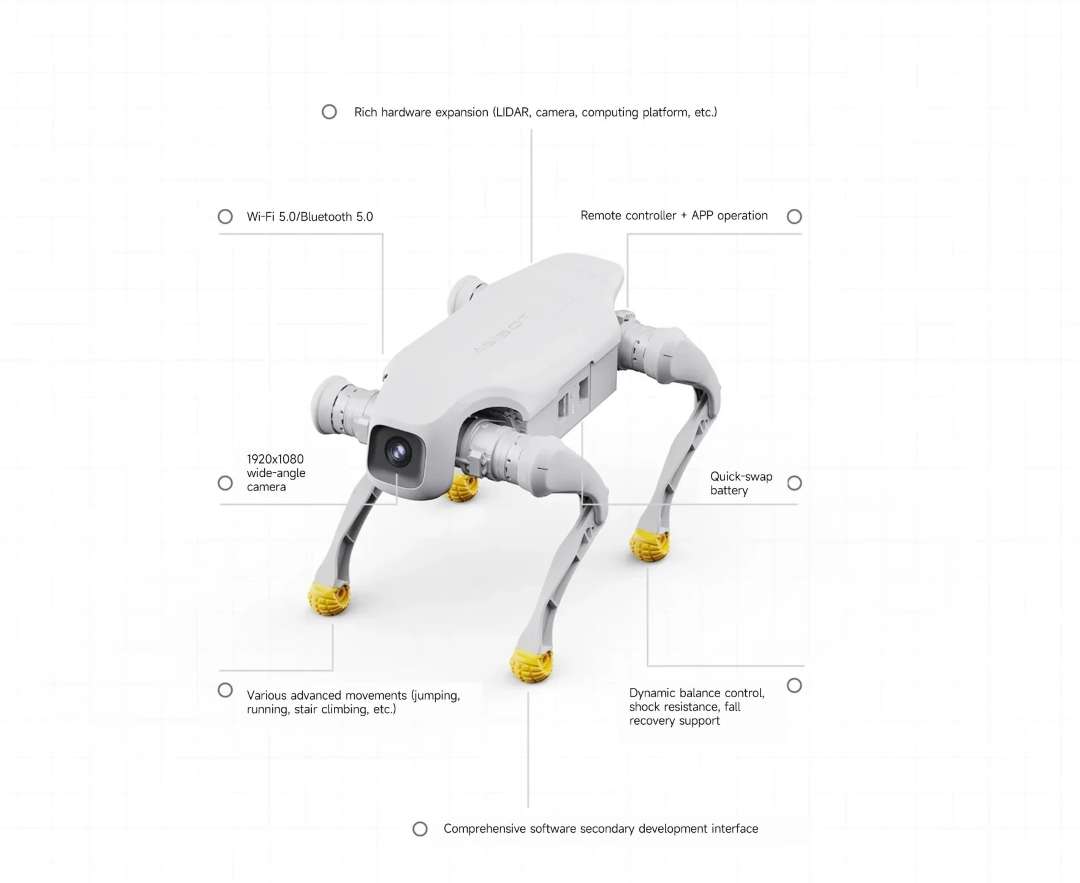
A infografia abaixo resume as capacidades da plataforma. Entre as funções assinaladas estão o hardware e o controlo de movimento.
Construção e alimentação
O corpo é feito de liga de alumínio e plástico de engenharia de alta resistência. O peso total da plataforma com a bateria é de 15,5 kg.
A bateria tem uma capacidade nominal de 4,6 Ah e uma tensão de 43,2 V. A potência máxima de funcionamento chega a 3500 W. A temperatura de funcionamento vai de 0 °C a 40 °C.
Áreas de aplicação
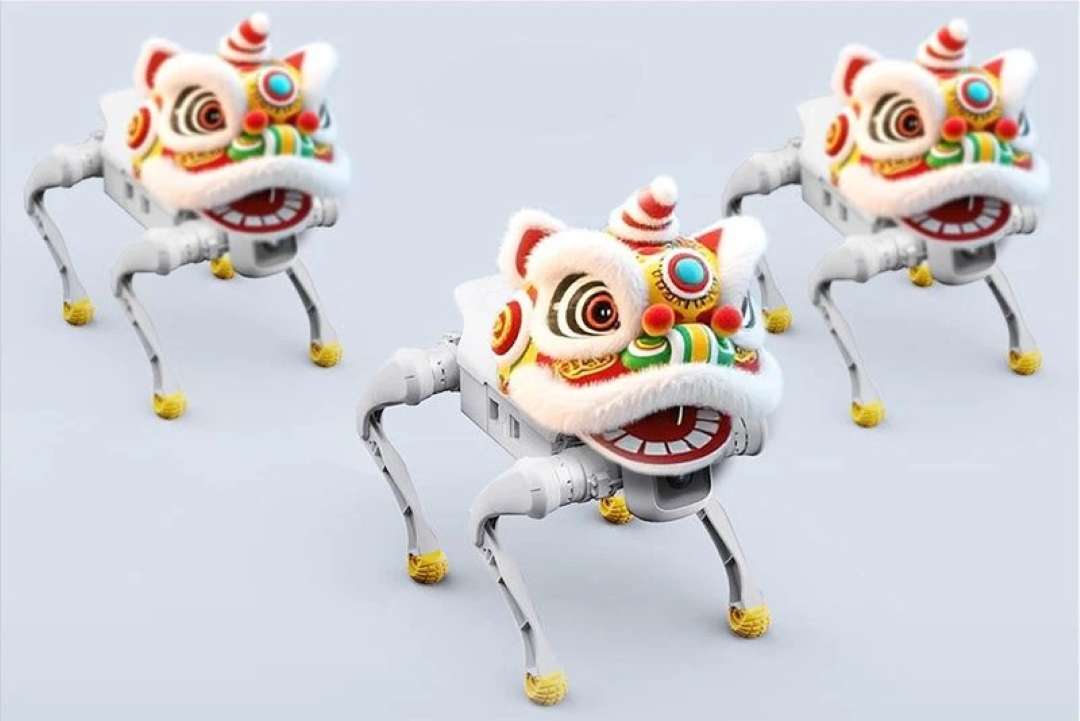
Entre os cenários de aplicação declarados estão as atuações de entretenimento. Na imagem, as plataformas estão decoradas com máscaras decorativas da dança do leão chinesa.
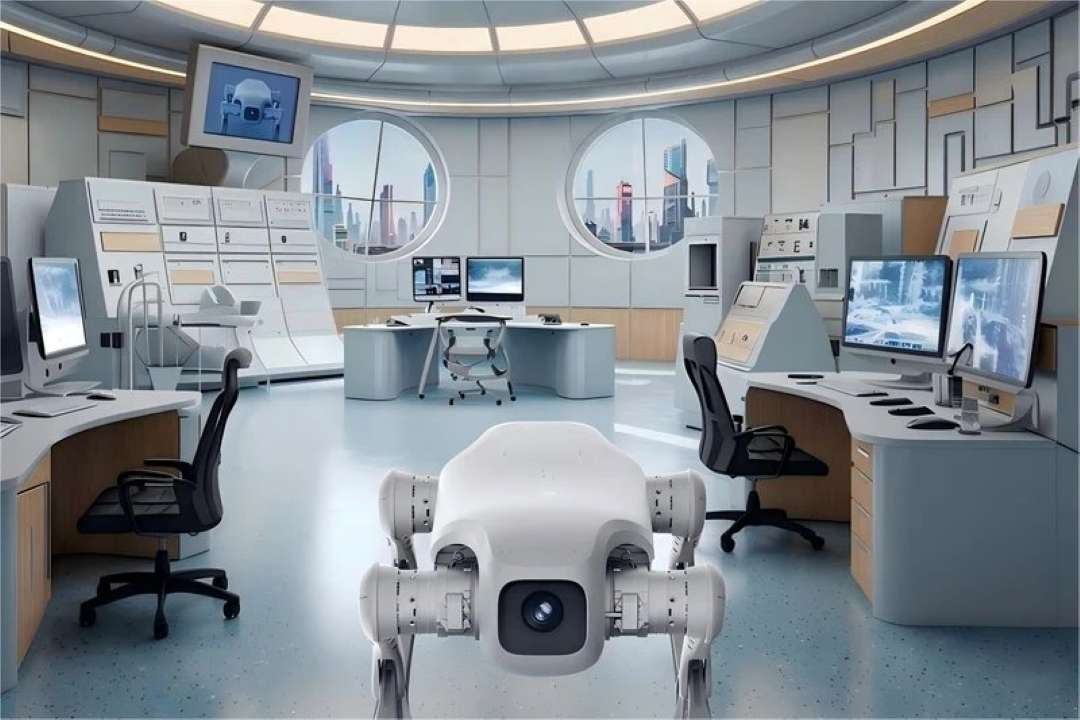
A segunda área declarada é a investigação científica e a educação. Em ambiente laboratorial, como na imagem, o AgiBot D1 Pro funciona como plataforma de investigação.
- Atuações de entretenimento: movimentos especiais, incluindo o mortal para trás e o cumprimento com a pata, constituem a base do número. Os módulos resistentes a impactos suportam uma carga intensa durante as atuações.
- Investigação científica: as portas de expansão permitem fixar um LiDAR ou uma câmara. O processador de 8 núcleos de alto desempenho fornece o cálculo de base para experiências com a marcha em diferentes tipos de terreno.
- Educação e laboratórios de ensino: em equipamento real, explicam-se de forma intuitiva o autoequilíbrio e a adaptação da marcha. O codificador duplo reduz a preparação da aula, pois a calibração do zero não é necessária.
- Controlo por fluxo de vídeo: o robô é conduzido com o comando com joystick ou a partir da aplicação. A transmissão de imagem em tempo real da câmara de 1920 × 1080 dá controlo visual do percurso.
- Ensaios em terreno difícil: subidas até 30° e escadas permitem testar percursos fora de um piso plano. O algoritmo de marcha ajusta-se por si só ao relevo.
O que vem na caixa?
- Plataforma de cão robô D1 — 1 un.
- Carregador — 1 un.
- Comando manual — 1 un.
Especificações técnicas
Construção e dimensões
| Parâmetro | Valor |
| Material | Liga de alumínio com plástico de engenharia de alta resistência |
| Dimensões em pé (C×L×A) | 635 × 360 × 420 mm |
| Dimensões deitado (C×L×A) | 675 × 435 × 145 mm |
| Peso total (com bateria) | 15,5 kg |
| Temperatura de funcionamento | 0 °C – 40 °C |
Características de movimento
| Parâmetro | Valor |
| Graus de liberdade | Máquina completa: 12, cada perna: 3 |
| Velocidade máxima | 3,5 m/s |
| Carga útil | 5 kg |
| Altura de transposição contínua de degraus | 16 cm |
| Ângulo máximo de subida | 30° |
| Altura do salto para cima | 35 cm |
| Movimentos padrão | Ficar de pé, deitar-se, modo de amortecimento, ajuste da inclinação longitudinal, ajuste da altura, rotação no plano horizontal |
| Movimentos especiais | Salto em frente, salto para cima, posição sobre duas pernas, mortal para trás, cumprimento com a pata, etc. |
Acionamento e articulações
| Parâmetro | Valor |
| Tipo de acionamento | Módulo de movimento com elevada densidade de potência |
| Binário máximo da articulação | 48 N·m |
| Motor de articulação de precisão em carcaça de liga de alumínio | 12 |
| Amplitude de movimento da articulação (corpo) | -28° – 28° |
| Amplitude de movimento da articulação (coxa) | -170° – 66° |
| Amplitude de movimento da articulação (parte inferior da perna) | 35° – 156° |
Alimentação e autonomia
| Parâmetro | Valor |
| Duração do carregamento | cerca de 1 hora (nível de carga da bateria 10 %–90 %) |
| Tempo de funcionamento com bateria (tempo de trabalho) | 1–2 horas |
| Alcance | 6 km ± 1 km |
| Potência máxima de funcionamento | 3500 W |
| Bateria | Capacidade nominal: 4,6 Ah, tensão: 43,2 V |
Computação, visão e comunicação
| Parâmetro | Valor |
| Capacidade de computação de base | Processador de 8 núcleos de alto desempenho |
| Campo de visão (FOV) da câmara | DFOV 122°, HFOV 111°, VFOV 70° |
| IMU | Versão padrão |
| Transmissão de imagem em tempo real | Suportada |
| Desenvolvimento secundário (SDK) | Não suportado |
| Portas de expansão de funcionalidades | Ethernet × 1, USB × 2, porta de alimentação × 2, SBUS × 1, UART × 1 |
Componentes fornecidos e garantia
| Parâmetro | Valor |
| Adaptador de alimentação | Padrão |
| Estação de carregamento | Padrão |
| Comando à distância | Comando à distância com joystick |
| Período de garantia | 1 ano |
Porquê comprar o AgiBot D1 Pro na EXPERT3D?
A EXPERT3D fornece equipamento 3D profissional desde 2012. Os nossos especialistas aconselham antes da compra e ajudam a escolher a configuração adequada à sua tarefa. Antes de encomendar, é possível esclarecer o conteúdo do kit e os parâmetros técnicos. Asseguramos a entrega em toda a Espanha e nos países da UE. O período de garantia do AgiBot D1 Pro é de 1 ano. Após a compra, prestamos assistência técnica. Encomende as peças sobresselentes e os consumíveis no site, para que o equipamento não fique parado.