

- Disponibilidade: Em stock
- Código do produto: 920372000001458180
- Peso bruto: 98.00kg

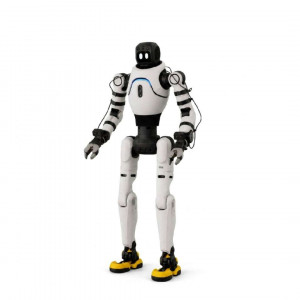
AgiBot X2 — robô humanoide para diálogo e tarefas autónomas sem controlo remoto. O operador não precisa de guiar o robô a cada passo nem de corrigir manualmente o trajeto. A navegação e o desvio proativo de obstáculos ficam a cargo do algoritmo de tomada de decisão. A cinemática de múltiplas articulações reproduz a marcha humana, e a interação multimodal suporta o diálogo.
Principais características e vantagens
- Graus de liberdade: 25 — As articulações dos braços, da cintura e das pernas reproduzem a marcha, os gestos com ambos os braços e as inclinações do tronco.
- Velocidade de marcha: até 1,8 m/s — O valor típico em funcionamento é inferior ao máximo, por isso tenha-o em conta no cálculo dos percursos.
- Autonomia: aprox. 2 horas (marcha a 0,5 m/s) — A bateria substituível permite não esperar pelo fim do carregamento.
- Interação multimodal: os canais visual e de voz são complementados pelo tátil, pelo que o diálogo tem em conta os gestos do utilizador e o contexto da conversa.
- Navegação autónoma: o algoritmo de tomada de decisão guia o robô e contorna obstáculos, por isso o operador não controla cada passo.
- Atualizações OTA: o software é atualizado sem fios, pelo que uma nova versão não exige ligação física.
Interação multimodal do AgiBot X2
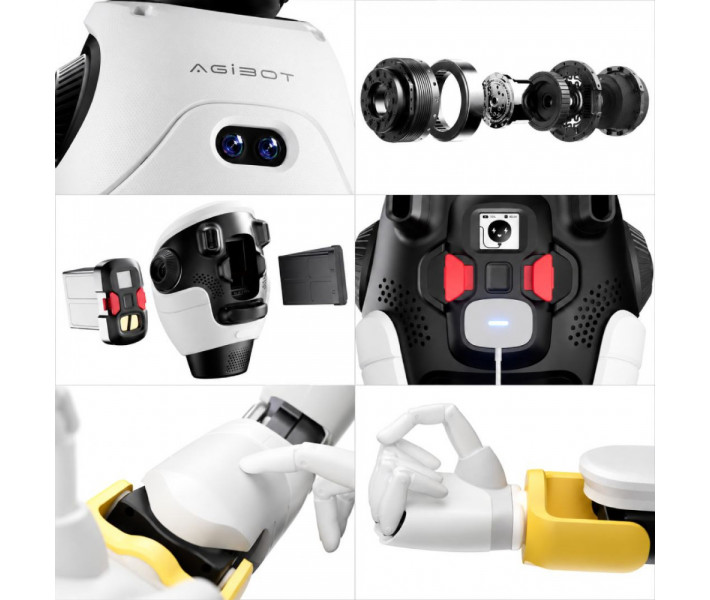
A interação multimodal no AgiBot X2 é assegurada por quatro canais, cada um com o seu módulo de hardware. O robô integra os gestos do utilizador e o contexto da conversa com os dados do ambiente. Graças a isto, o diálogo mantém-se natural em diferentes cenários de utilização.
- Canal visual: a câmara RGB interativa reconhece o rosto e os gestos do utilizador.
- Canal de voz: o conjunto de microfones capta a fala, e o altifalante reproduz as respostas do robô.
- Canal tátil: o sensor de toque está instalado na cabeça e deteta toques.
- Expressões faciais: o ecrã interativo e os efeitos luminosos complementam visualmente a resposta.
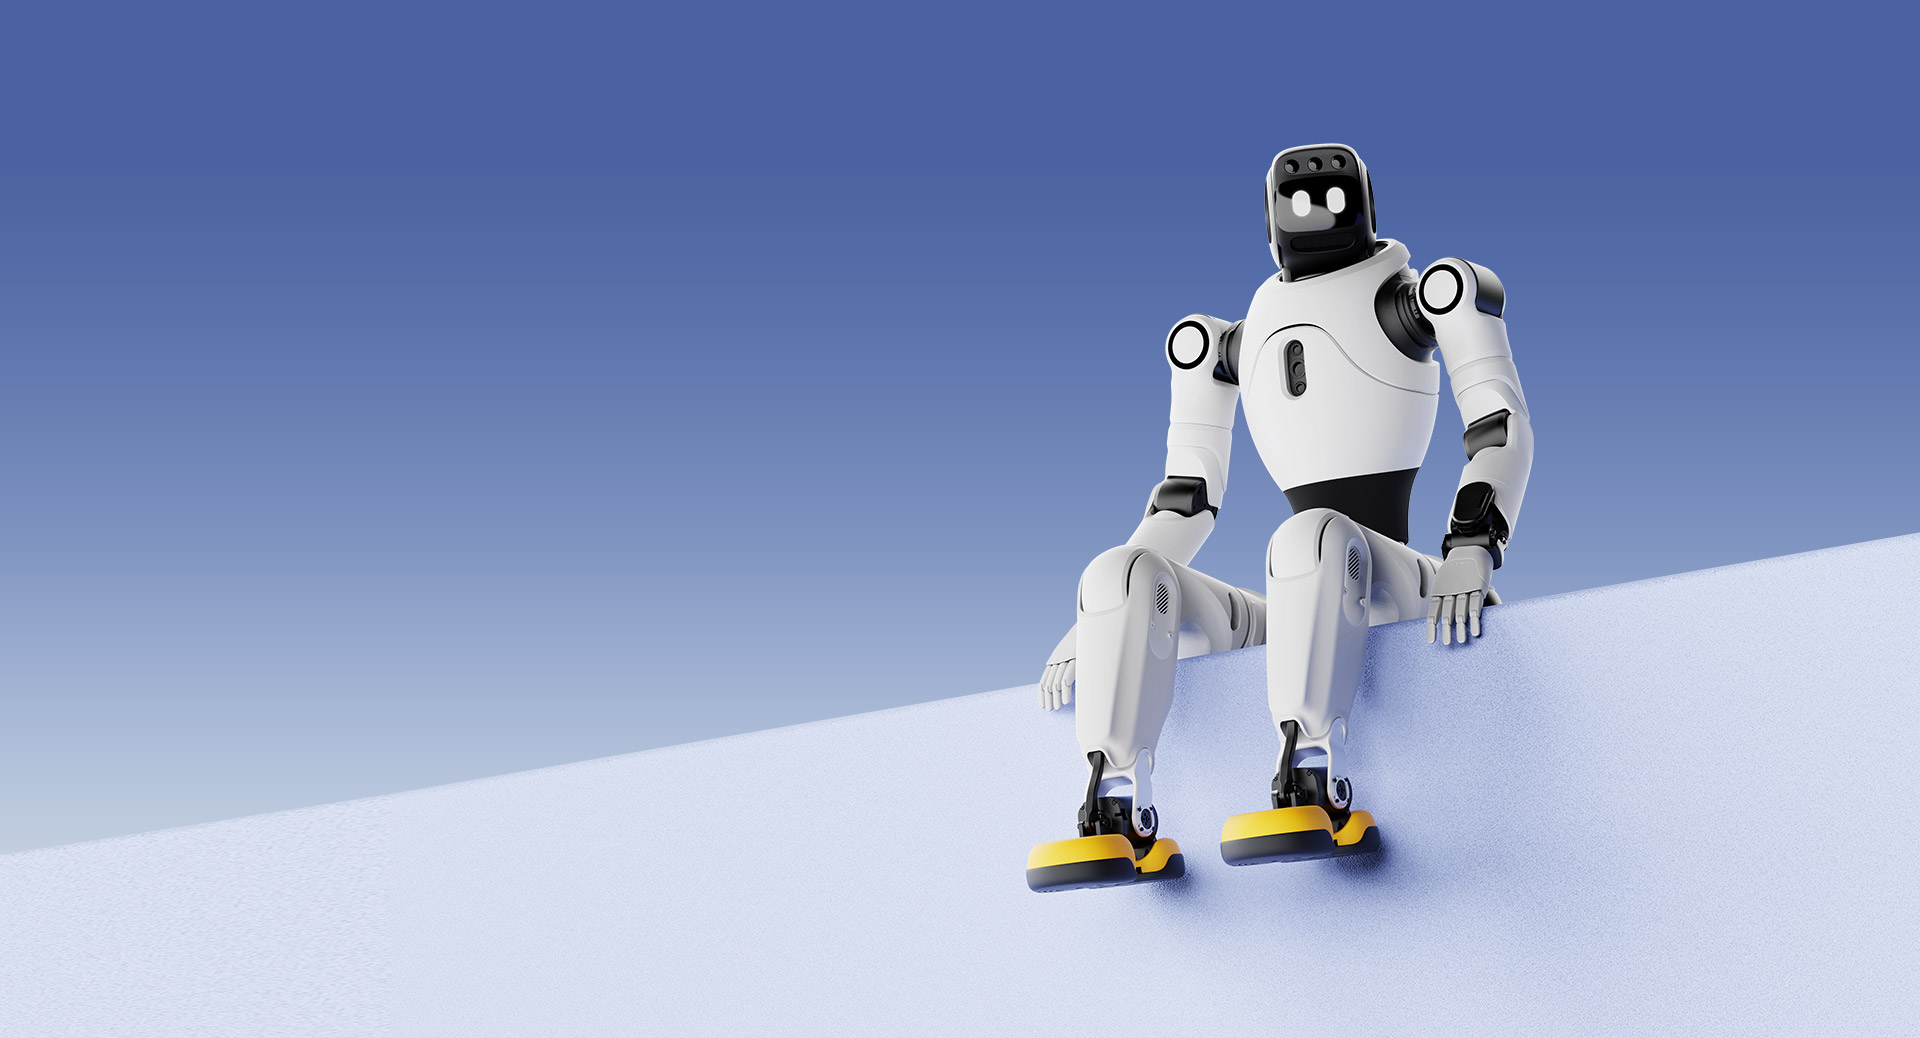
A plataforma tem uma altura de aprox. 1,31 m e um peso de aprox. 35 kg. O corpo humanoide é visível na imagem, em que o robô está sentado num rebordo elevado sobre fundo azul.
Mobilidade e marcha semelhante à humana
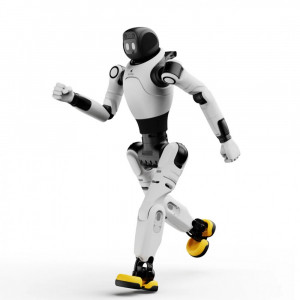
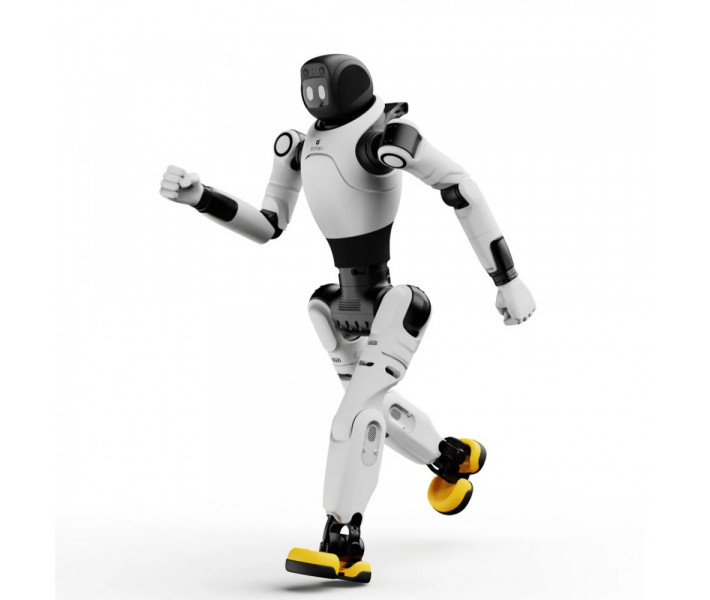
Este robô suporta uma marcha semelhante à humana e programas de dança complexos. A velocidade máxima de marcha atinge 1,8 m/s, e a típica não excede 0,8 m/s. Em ambiente de laboratório, o valor declarado é de, no máximo, 2 m/s.
O vídeo «Quando o futebol encontra os robôs humanoides» acrescenta contexto ao tema do movimento humanoide. Complementa a descrição da marcha e dos programas de movimento.
Tarefas autónomas sem controlo remoto
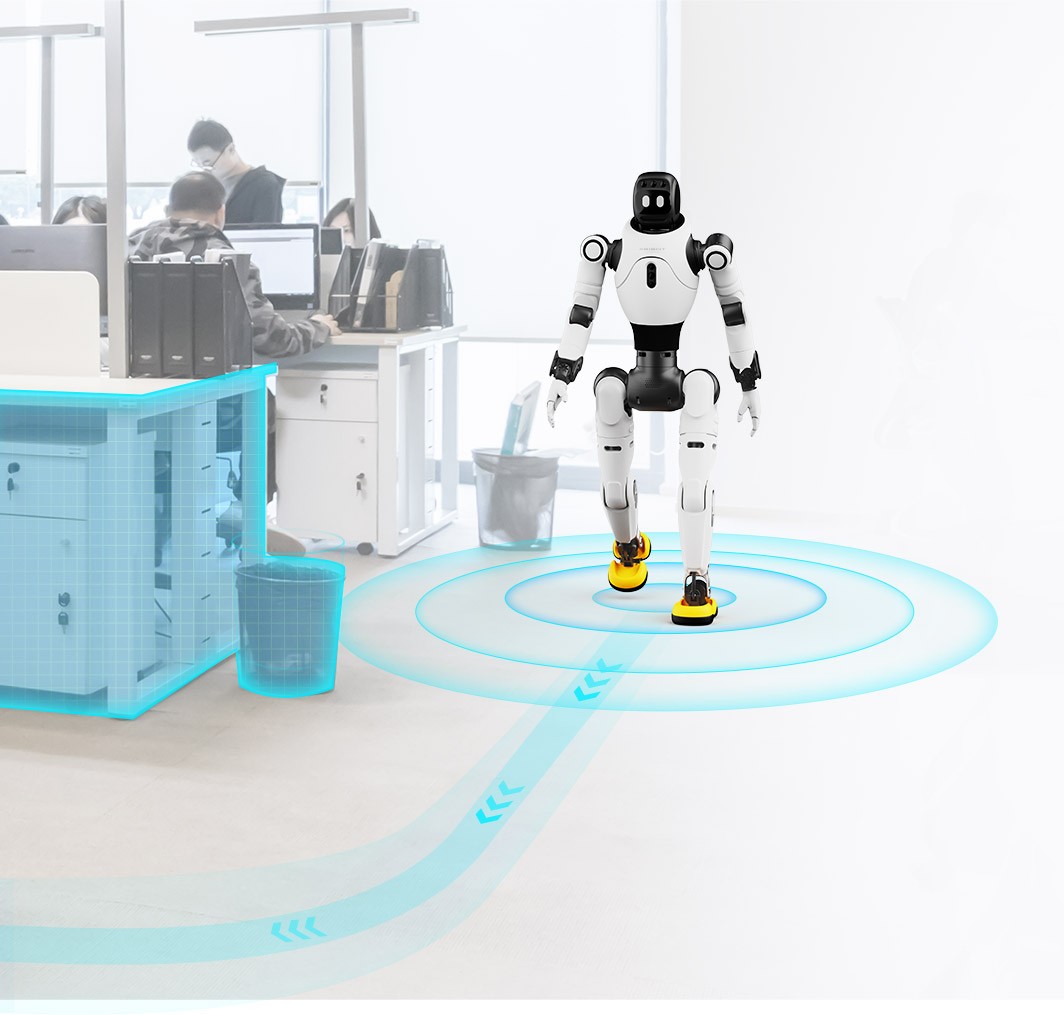
A navegação autónoma e o desvio proativo de obstáculos no AgiBot X2 são assegurados pelo algoritmo de tomada de decisão. Por isso, o robô não necessita de controlo remoto.
O processamento é efetuado por duas placas principais RK3588. Nesta configuração não existe uma placa separada de alto desempenho. O planeamento de trajetos e o desvio de obstáculos num ambiente de escritório são mostrados na imagem.
Corpo biónico e graus de liberdade
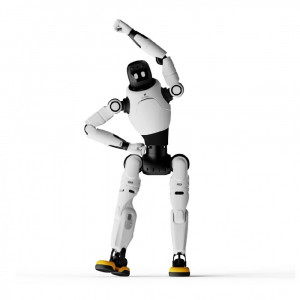
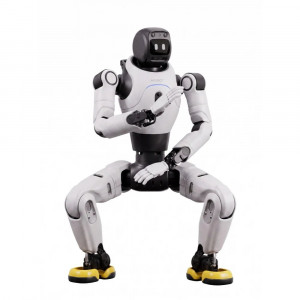
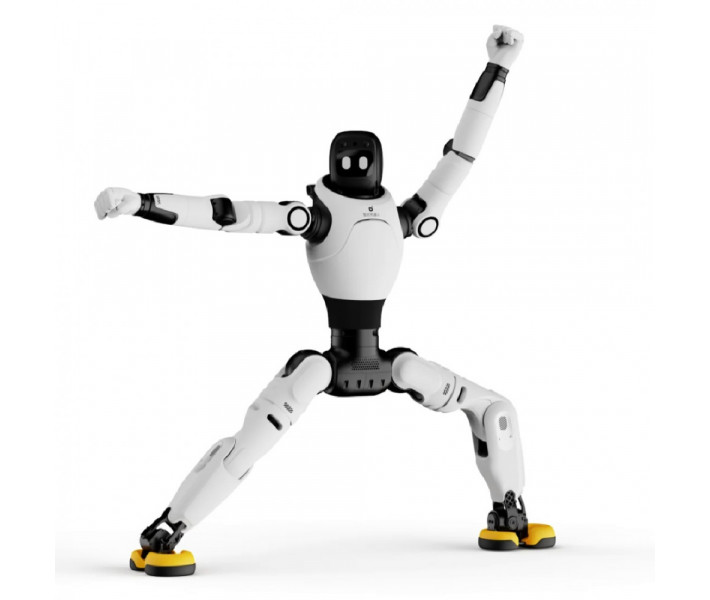
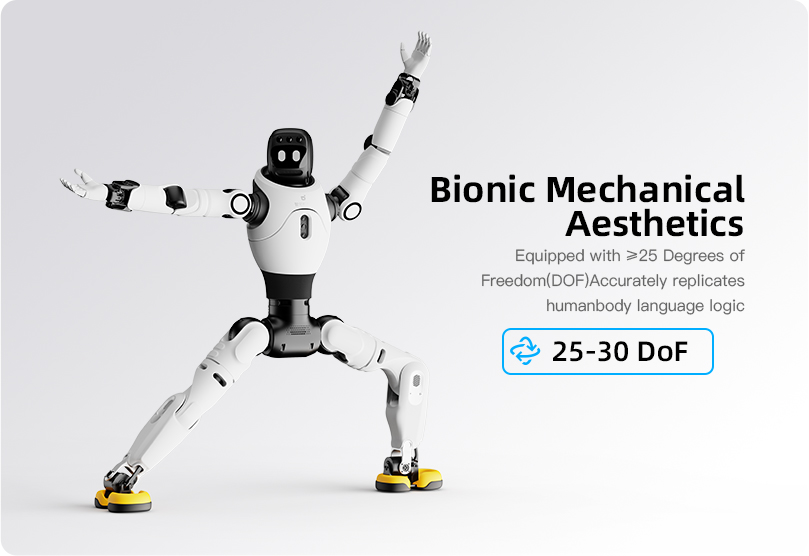
O robô tem 25 graus de liberdade (DoF — eixos independentes de movimento das articulações). Este número de eixos reproduz a lógica da linguagem corporal humana. Abaixo apresenta-se a distribuição dos eixos por módulos. Uma postura desportiva, em que se vê a flexibilidade do corpo, é mostrada na imagem.
Braços
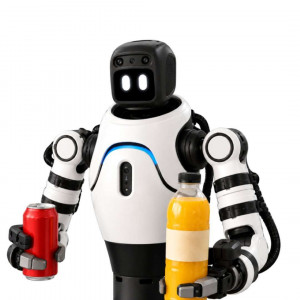
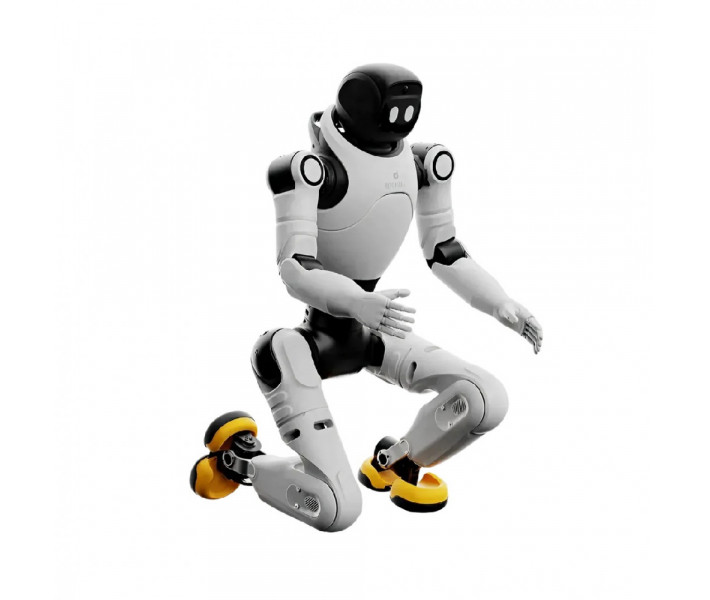
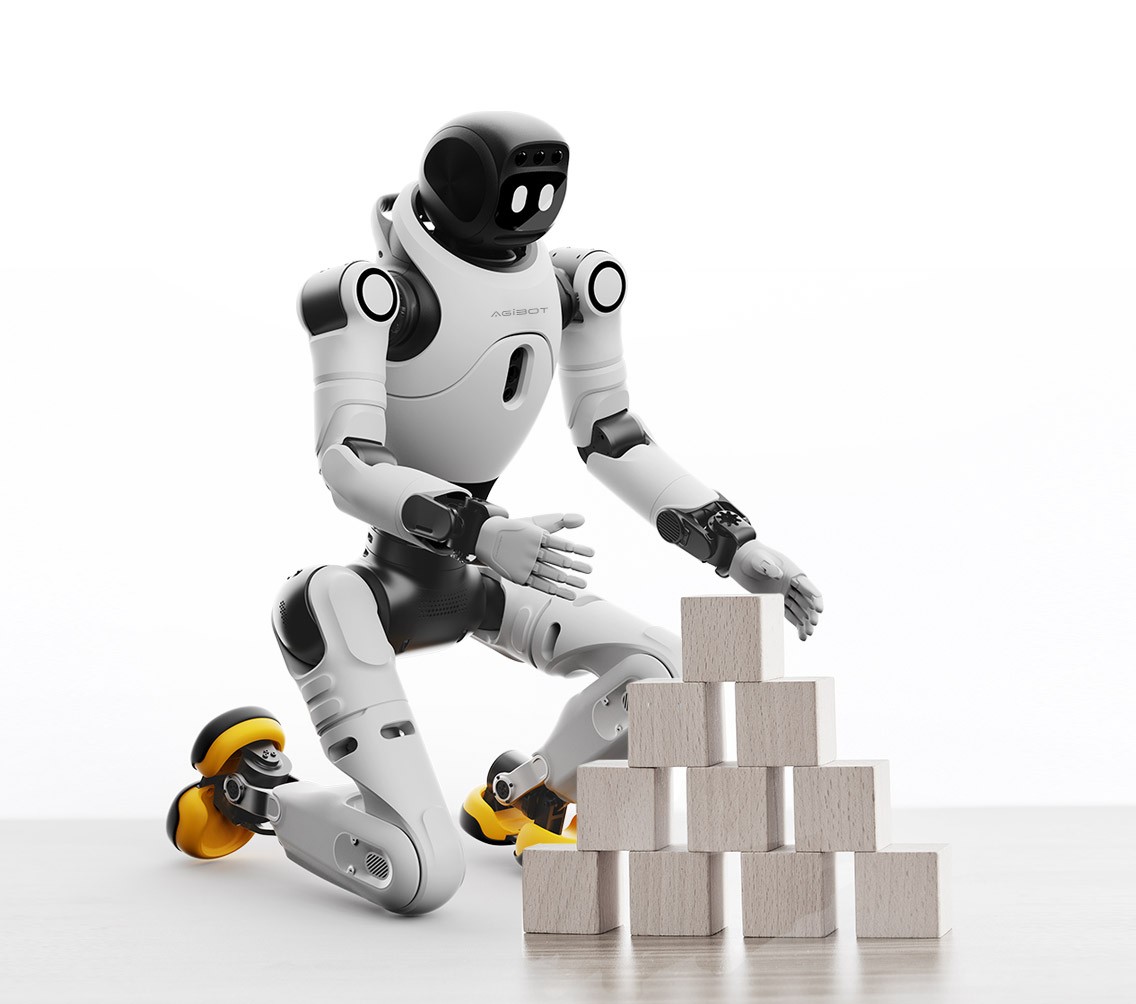
Cada braço tem 5 graus de liberdade. O alcance do braço é de 558 mm. A capacidade de carga é de até 3 kg em determinadas posições. Em toda a amplitude de movimento não excede 1 kg. O alcance e ambos os valores de capacidade de carga são indicados sem contar o efetuador final. O trabalho com objetos é mostrado na imagem: o robô, ajoelhado, empilha uma pirâmide de blocos de madeira.
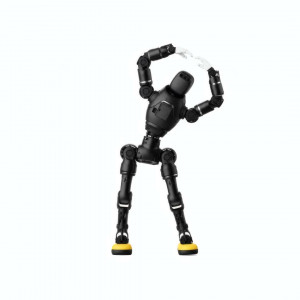
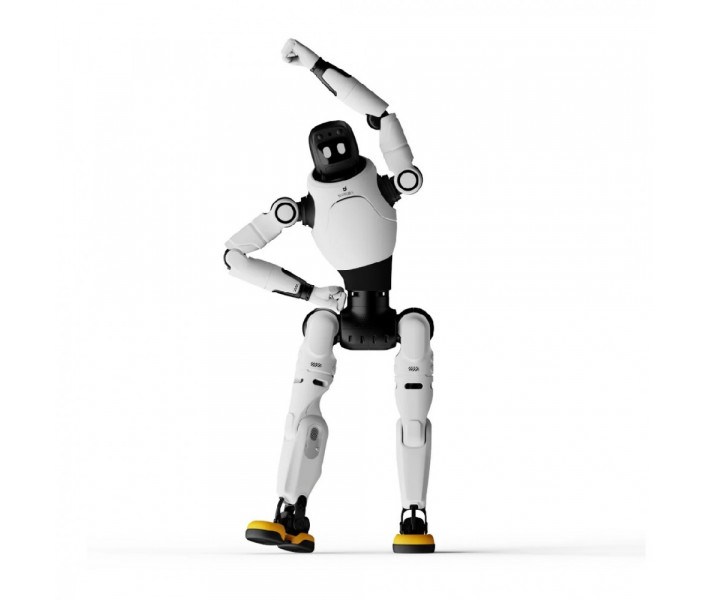
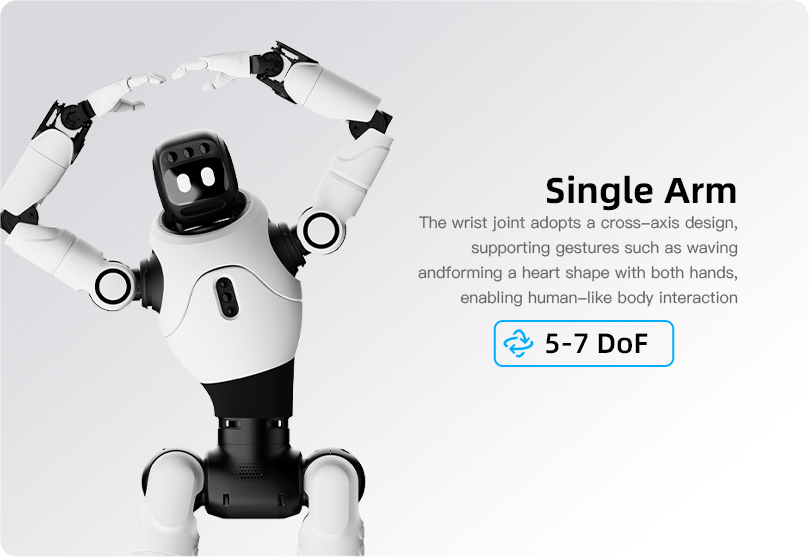
A articulação do pulso tem um esquema de eixos cruzados. Isto permite acenar com a mão e formar um coração com as duas mãos. A mobilidade dos braços e os gestos veem-se na imagem, com os braços dobrados acima da cabeça.
Cintura
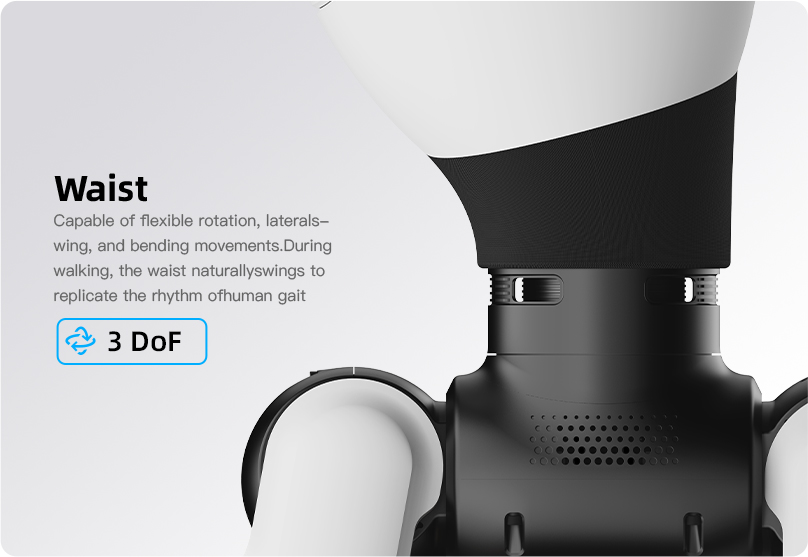
A cintura tem 3 graus de liberdade. Realiza rotação flexível, inclinações laterais e flexão. Durante a marcha, a cintura balança naturalmente, reproduzindo o ritmo do andar humano. A articulação da cintura, responsável pela rotação e pela flexão do tronco, é mostrada na imagem.
Pernas
Cada perna tem 6 graus de liberdade. O binário máximo das articulações é de 120 N·m. Este é o limite superior da carga dinâmica das articulações durante a marcha.
Cabeça
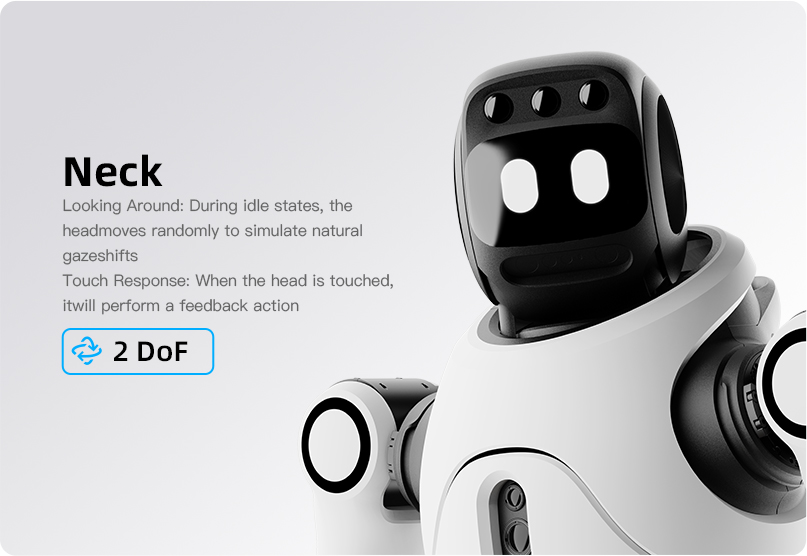
Em repouso, o robô imita mudanças naturais do olhar. O toque na cabeça é detetado pelo sensor de toque, e o robô executa uma ação de resposta. O módulo da cabeça com ecrã digital dos olhos é mostrado na imagem.
Sensores e perceção do ambiente
A câmara RGB interativa reconhece rostos e gestos. Também deteta objetos e forma uma perceção semântica do ambiente.
Nesta configuração não estão instalados LiDAR 3D nem câmara RGB-D. Ambos os módulos fazem parte da configuração padrão da versão AgiBot X2 Ultra. A câmara RGB-D proporciona perceção espacial com dados de profundidade. O LiDAR multilinha recolhe uma nuvem de pontos para posicionamento de alta precisão em 3D SLAM (localização e mapeamento simultâneos).
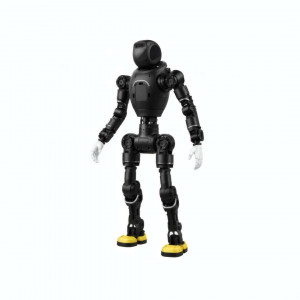
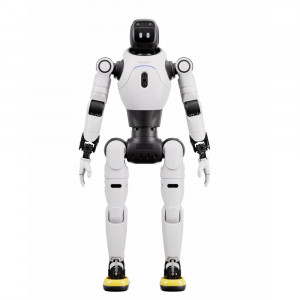
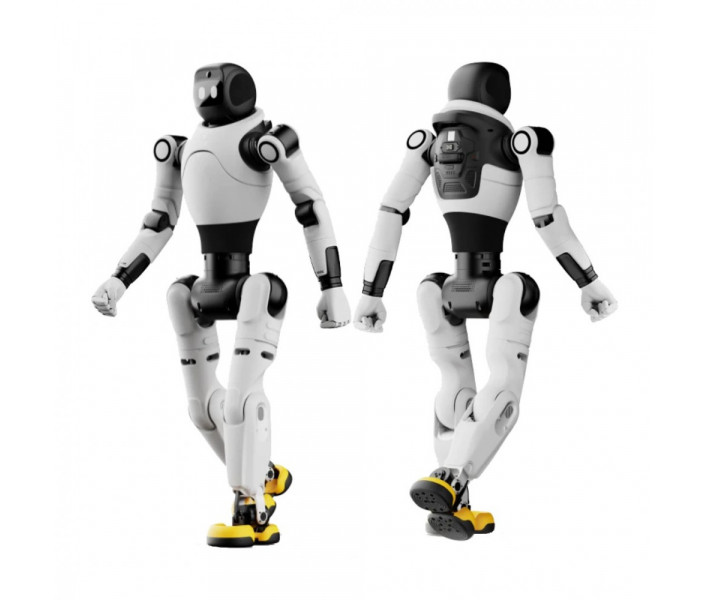
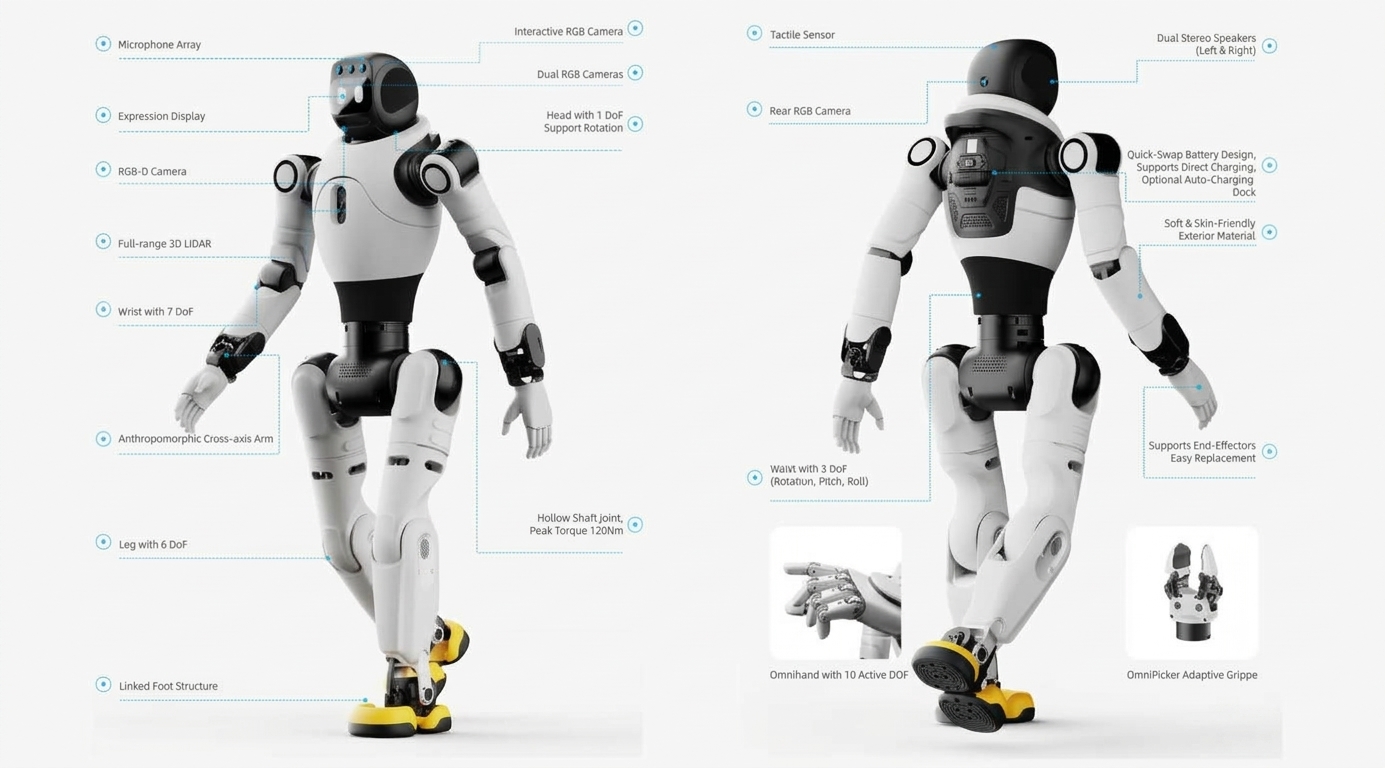
Dos sensores de perceção estão instalados a câmara RGB interativa e o sensor de toque na cabeça. A disposição dos sensores e das articulações está resumida no esquema do robô visto de frente e de trás.
Alimentação e carregamento
A capacidade da bateria é de aprox. 500 Wh. O modo de alimentação prevê carregamento direto ou substituição da bateria.
O carregamento demora, no máximo, 1,5 h. A tensão de entrada do carregador é de 100 a 220 V. Os parâmetros de saída são 54,6 V 10 A.
Software, ligação e interfaces
O robô suporta ligação por Wi-Fi e Bluetooth. São suportadas a atualização OTA (atualização de software sem fios) e uma aplicação móvel. O desenvolvimento secundário não é suportado, pelo que deve ter isto em conta na fase de planeamento do projeto.
Para expansão de hardware, existe uma porta USB Type-A e uma Type-C. As saídas de alimentação são uma de 12 V/3 A e uma de 48 V/5 A. Não existem portas LAN. O comando manual está disponível como opção.
Áreas de aplicação
- Diálogo multimodal: o AgiBot X2 capta a fala com o conjunto de microfones e reconhece rostos e gestos com a câmara RGB. Responde através do altifalante, do ecrã e de efeitos luminosos.
- Programas de demonstração: os programas de dança e os gestos com ambos os braços, como acenar ou formar um coração, assentam nos 25 graus de liberdade. A articulação do pulso com esquema de eixos cruzados permite gestos com as duas mãos.
- Deslocação autónoma em espaços interiores: em ambiente de escritório, o robô planeia o trajeto e contorna obstáculos sem controlo remoto. O processamento é feito por duas placas principais RK3588.
- Trabalho com objetos leves: os braços, com alcance de 558 mm, têm capacidade de carga até 3 kg em determinadas posições e até 1 kg em toda a amplitude (sem efetuador final). Esta gama é adequada para ações finas com objetos, como empilhar uma pirâmide de blocos.
O que vem na caixa?
- Robô — 1 un.
- Carregador — 1 un.
- Microfone — 1 un.
- Guia de início rápido — 1 un.
- Certificado de conformidade — 1 un.
Especificações técnicas
Informações gerais
| Parâmetro | Valor |
| Ligação | Wi-Fi, Bluetooth |
| Entrada/saída de áudio | Conjunto de microfones, microfone sem fios, altifalante |
| Ecrã | Ecrã interativo, efeitos luminosos |
| Placa de computação principal | RK3588 ×2 |
| Placa de alto desempenho | Não equipada |
Dimensões e condições de utilização
| Parâmetro | Valor |
| Dimensões | 1310 mm (A) × 460 mm (L) × 210 mm (C) |
| Altura | Aprox. 1,31 m |
| Peso | Aprox. 35 kg |
| Temperatura de funcionamento | De -10 °C a 40 °C |
Graus de liberdade e alcance do braço
| Parâmetro | Valor |
| Número total de graus de liberdade | 25 |
| Graus de liberdade do pescoço | 0 |
| Graus de liberdade do braço (por braço) | 5 |
| Graus de liberdade do tronco | 3 |
| Graus de liberdade da perna (por perna) | 6 |
| Alcance do braço | 558 mm, sem contar o efetuador final |
Sistema de perceção
| Parâmetro | Valor |
| LiDAR 3D | Não equipado |
| Câmara RGB-D | Não equipada |
| Câmara RGB | Câmara RGB interativa |
| Sensor de toque na cabeça | Equipado |
Características de funcionamento
| Parâmetro | Valor |
| Binário máximo das articulações | 120 N·m |
| Velocidade de marcha | Até: 1,8 m/s, típica: ≤0,8 m/s, ambiente de laboratório: ≤2 m/s |
| Capacidade de carga | Máx. (em determinadas posições): 3 kg, em toda a amplitude: ≤1 kg, sem contar o efetuador final |
Sistema de energia
| Parâmetro | Valor |
| Capacidade da bateria | Aprox. 500 Wh |
| Autonomia | Em marcha a 0,5 m/s, aprox. 2 horas |
| Modo de alimentação | Carregamento direto, bateria substituível |
| Tempo de carregamento | ≤1,5 h |
| Tensão de entrada | 100~220 V |
| Parâmetros de saída do carregador | 54,6 V 10 A |
Interfaces de expansão de hardware
| Parâmetro | Valor |
| Portas USB | Type-A ×1, Type-C ×1 |
| Portas LAN | Não equipadas |
| Saída de alimentação | 12 V/3 A ×1, 48 V/5 A ×1 |
Outros
| Parâmetro | Valor |
| Comando manual | Opcional |
| Atualização OTA | Suportada |
| Aplicação móvel | Suportada |
| Desenvolvimento secundário | Não suportado |
Porquê comprar o AgiBot X2 na EXPERT3D?
A EXPERT3D fornece equipamento 3D profissional desde 2012. Os nossos especialistas aconselham antes da compra e ajudam a escolher a configuração do AgiBot X2. Asseguramos a entrega em toda a Espanha e nos países da UE. Após a compra, prestamos assistência técnica ao seu equipamento. As peças sobresselentes e os consumíveis podem ser encomendados no site, para que o equipamento não fique parado. Deixe um pedido no site e prepararemos recomendações sobre a configuração.