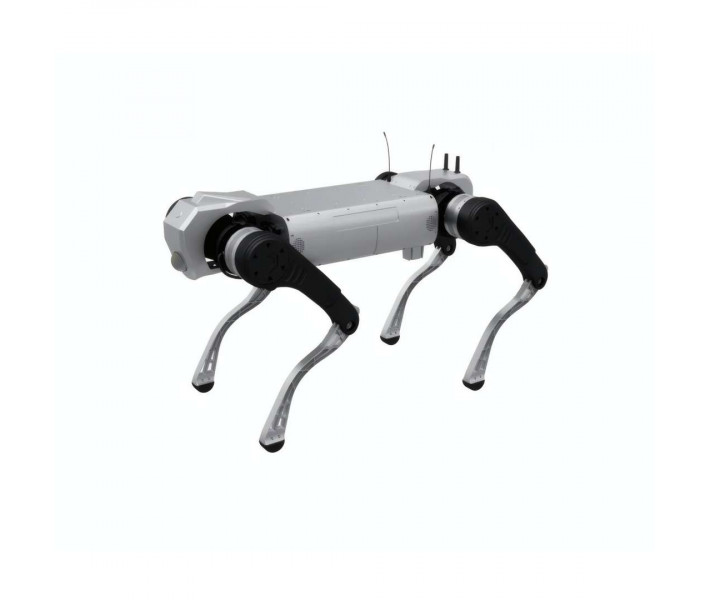
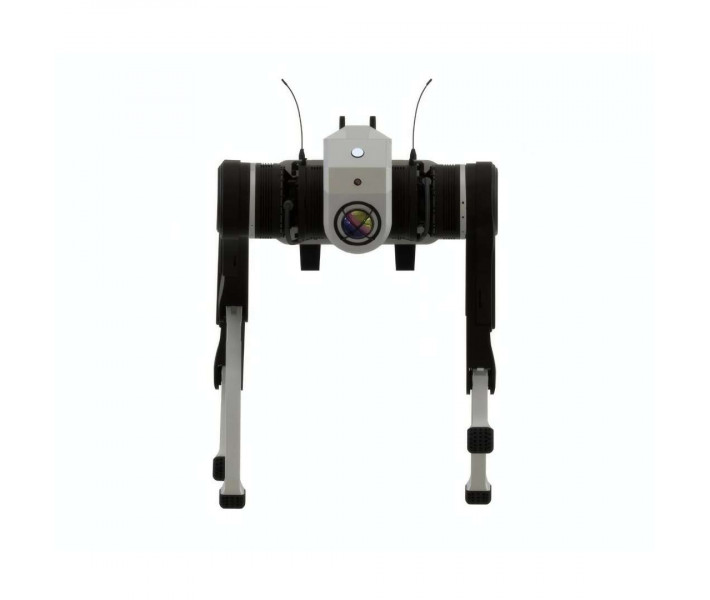


- Disponibilidade: Em stock
- Código do produto: 920372000001458628
- Peso bruto: 85.00kg

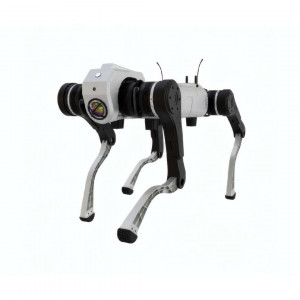
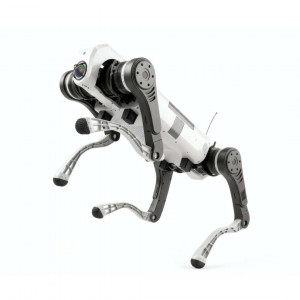
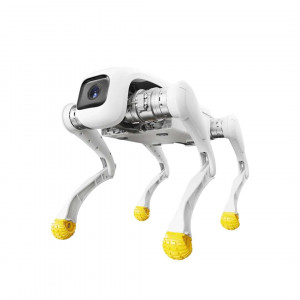
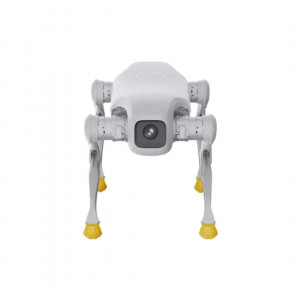
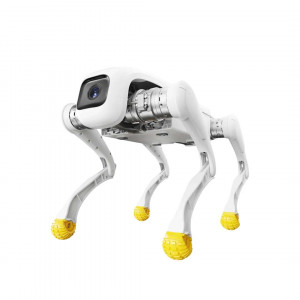
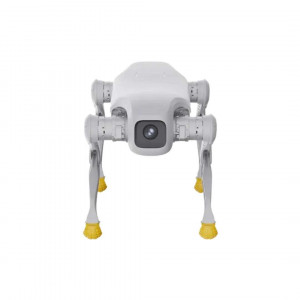
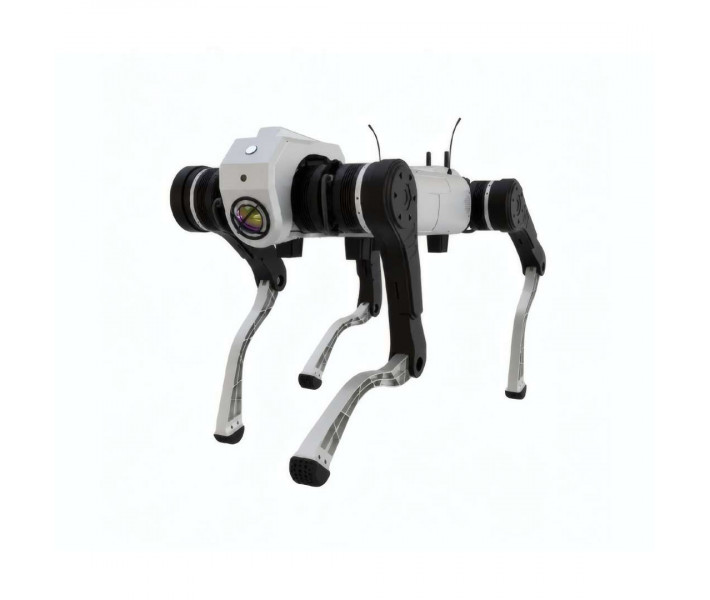
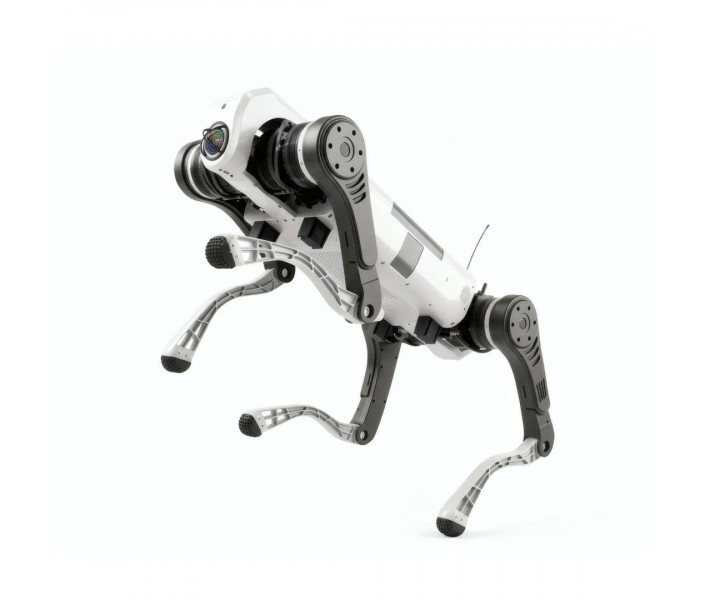
AgiBot D1 MaxPro — robô industrial quadrúpede para o transporte de cargas em escadas e terrenos irregulares. É precisamente nestes locais que o transporte de cargas pesadas continua a ser uma operação manual. Este modelo transporta essa carga de forma autónoma, sobre quatro pernas com 12 graus de liberdade. O corpo, com proteção de nível industrial, funciona à chuva e dentro de água.
Principais características e vantagens
- Carga útil nominal: 50 kg — A carga é suportada de forma contínua, pelo que a margem está dimensionada para a montagem de equipamento pesado e para o transporte de cargas.
- Autonomia sem carga: 5,5 h — Com uma carga de 20 kg, o funcionamento dura a partir de 2 h, pelo que as viagens são planeadas em função da massa da carga.
- Grau de proteção: IP67 — O corpo funciona à chuva e dentro de água até 20 cm de profundidade, a temperaturas de -20 °C a 55 °C.
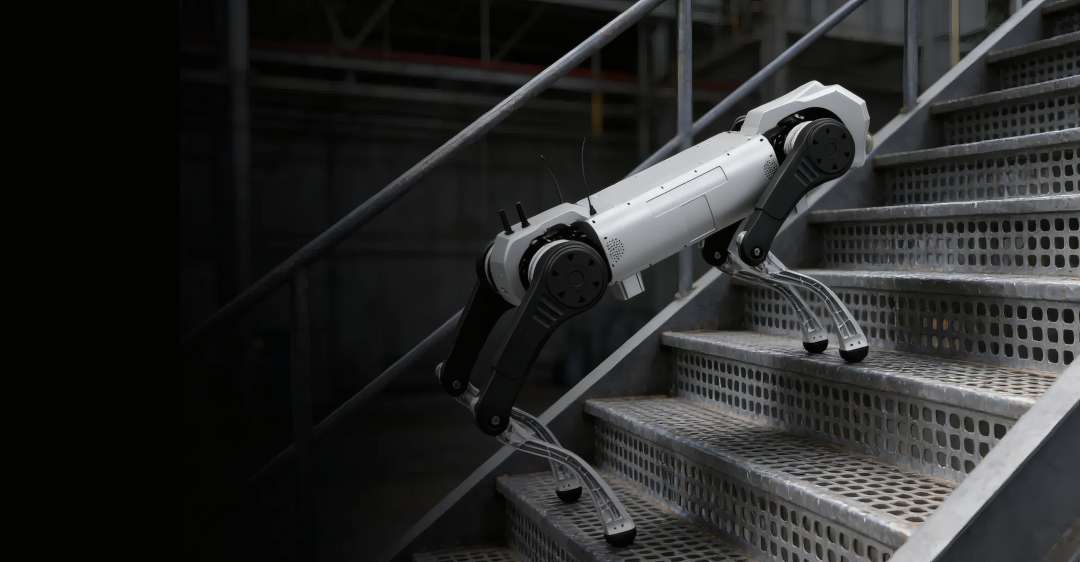
- Subida de escadas: a subida contínua de degraus com altura até 30 cm, bem como de escadas industriais abertas, permite ao robô passar de um nível para outro sem paragem.
- Substituição rápida da bateria: no AgiBot D1 MaxPro, a substituição da bateria não obriga a esperar 4,5 h de carregamento de 10 % a 90 %.
- Autorrecuperação após queda: um mecanismo de levantamento autónomo comprovado devolve o robô ao trabalho sem intervenção manual.
Como o AgiBot D1 MaxPro transporta cargas pesadas
O AgiBot D1 MaxPro suporta uma carga útil contínua até 50 kg. Isto corresponde a cenários de montagem de equipamento pesado e de transporte de cargas. Outro cenário é o trabalho com materiais.
O vídeo de apresentação do modelo é dedicado à capacidade de carga e à execução fiável de tarefas. Complementa os dados sobre as articulações motrizes e a autonomia apresentados mais adiante.
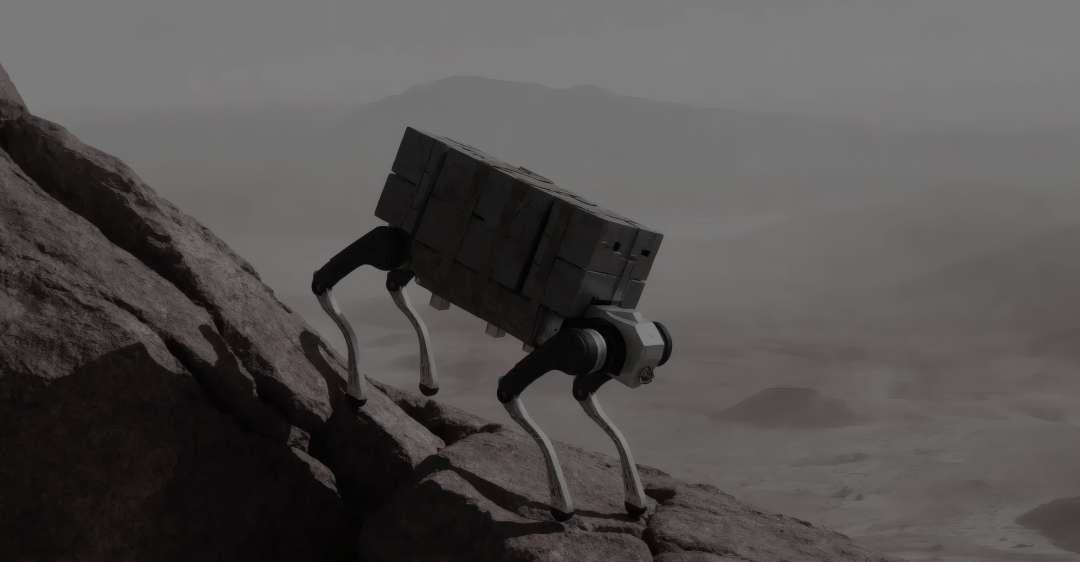
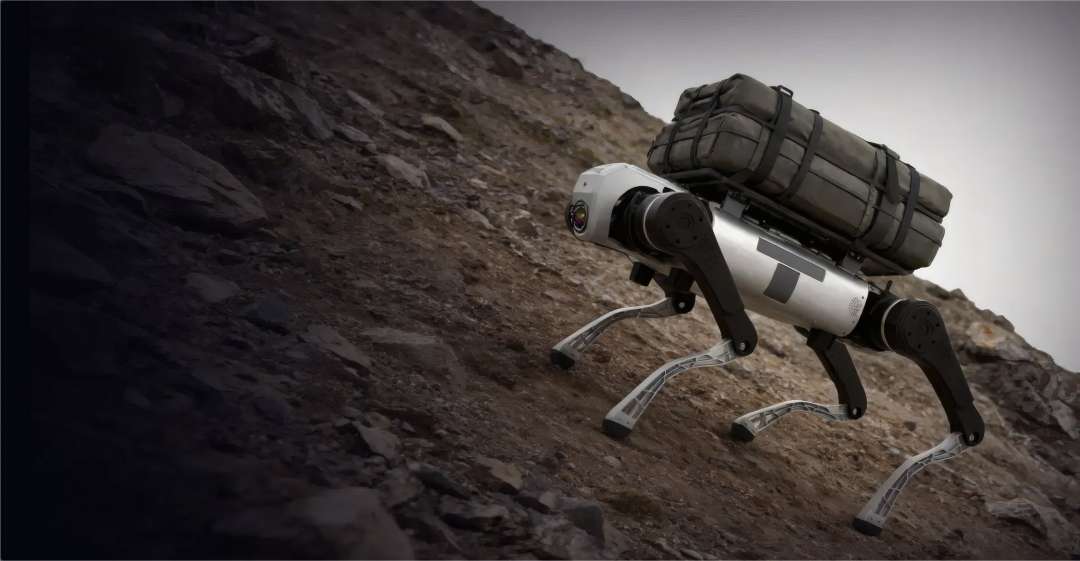
As articulações motrizes desenvolvem um binário máximo de 300 N·m (a força de rotação que a articulação transmite à perna). O limite por software define um nível de funcionamento de 180 N·m, enquanto o valor-limite permanece superior. Um exemplo de movimento com carga — a subida de um declive acentuado — é mostrado na imagem abaixo.
Autonomia e carregamento
A bateria com capacidade de 2081 Wh funciona com um elevado coeficiente de conversão de energia. A autonomia depende da massa da carga: quanto maior a carga, mais curto é o ciclo de funcionamento.
- Alcance: 10 km sem carga — referência para o planeamento de rotas.
- Carregamento: 4,5 h para carregar de 10 % a 90 %. O adaptador e o conector de carregamento da bateria estão incluídos na configuração standard.
- Substituição rápida: a bateria permite uma substituição rápida, pelo que a pausa entre turnos não depende da duração do carregamento.
- Estação de carregamento autónomo: disponível como opção; para o carregamento, é também suportada a ligação direta à bateria.
Mobilidade em escadas e terreno complexo
O robô combina elevada manobrabilidade com adaptação a diferentes tipos de superfície. Os movimentos standard abrangem as posições de pé e deitado. Adicionalmente, estão disponíveis o amortecimento e a descarga por força.
Escadas e obstáculos
A subida de escadas e a transposição de obstáculos fazem parte do conjunto de movimentos standard. Além da subida contínua, o robô ultrapassa escadas industriais com espelhos abertos (sem parede contínua entre os degraus). Após uma queda, recupera autonomamente a posição graças a um mecanismo comprovado. Um exemplo deste percurso são as escadas metálicas perfuradas mostradas abaixo.
Declives e velocidade
A velocidade de marcha contínua é de 0–1,2 m/s e a velocidade máxima é de 3 m/s. O ângulo máximo de subida é de 45°, pelo que o relevo acentuado está dentro da gama de funcionamento. Um exemplo de uma zona deste tipo é o declive rochoso mostrado abaixo.
Corpo, articulações e proteção
Construção e cinemática
O corpo é fabricado em liga de alumínio e plástico técnico de alta resistência. A massa total com a bateria é de 68 kg. Na posição de pé, as dimensões são 1230 × 530 × 730 mm. Na posição deitada, são 1313 × 530 × 300 mm.
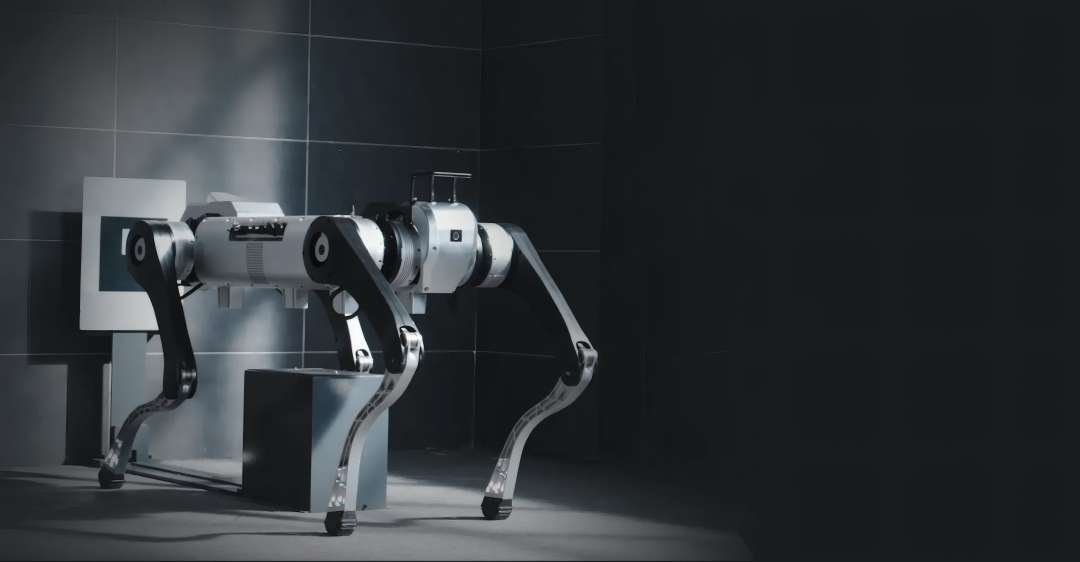
A cinemática conta com 12 graus de liberdade, três por cada perna. A amplitude de movimento da articulação do corpo vai de -45° a 45°. A coxa move-se de -200° a 20° e a canela de 30° a 160°. Uma vista geral do corpo e das pernas em ambiente interior encontra-se na imagem abaixo.
Proteção contra o ambiente
O grau de proteção IP67 é de nível industrial. O robô funciona a temperaturas de -20 °C a 55 °C e dentro de água até 20 cm de profundidade. A chuva e o vento não afetam a estabilidade do seu funcionamento.
Sensores e módulo de computação
O módulo de computação inclui uma GPU com um desempenho de 117 TOPS (biliões de operações por segundo) e um processador ARM/X86. Processa os dados dos sensores indicados abaixo.
- Lidar: um lidar frontal de 96 canais (scanner laser do espaço envolvente) com ângulo de cobertura de 360° × 90°. O diâmetro da zona de deteção é de até 120 m e a precisão é de 1,5 cm.
- Câmaras: uma câmara grande-angular de nível industrial de 2 MP à frente e outra atrás. Campo de visão: diagonal DFOV 150°, horizontal HFOV 130°, vertical VFOV 73°. Taxa de fotogramas — 30 fps.
- IMU: uma unidade de medição inercial de nível automóvel, que regista a posição do corpo.
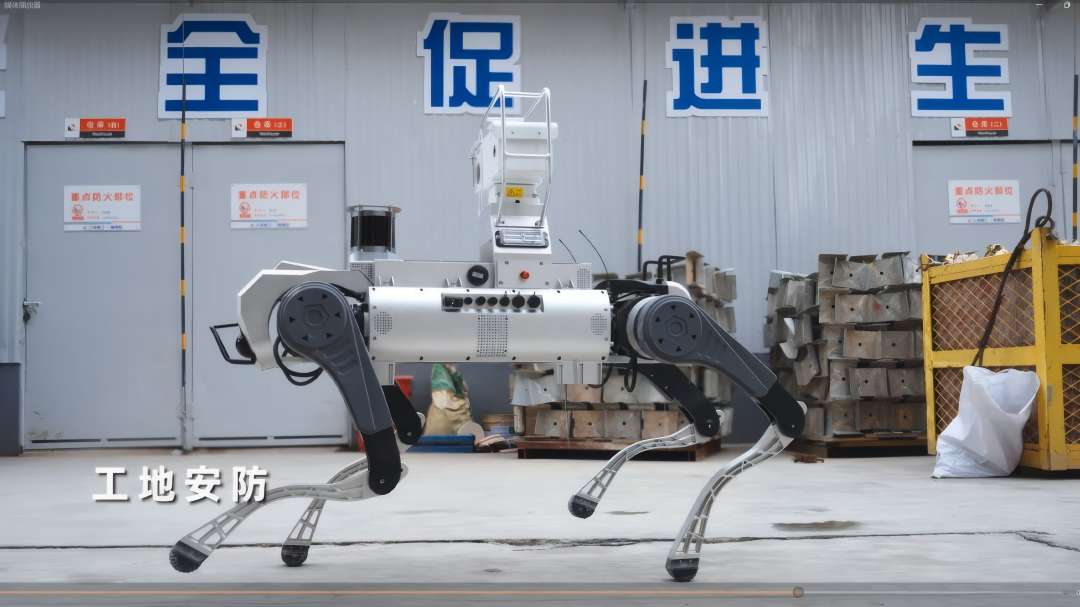
O conjunto de sensores abrange o ambiente envolvente em várias direções. O robô com a unidade de sensores montada na parte superior é mostrado na imagem abaixo.
Controlo, software e interfaces
Controlo e comunicação
O telecomando tem um ecrã integrado e um modo de paragem de emergência manual. O alcance máximo do telecomando é de 500 m. A transmissão de vídeo em tempo real é suportada. A comunicação é assegurada por Wi-Fi e Bluetooth 5.2, e o módulo 4G está disponível como opção.
Expansão e desenvolvimento
O AgiBot D1 MaxPro permite o desenvolvimento secundário e a ligação de equipamento adicional. Para tal, estão previstos SDK, portas de comunicação e saída de alimentação.
- Desenvolvimento de software: o SDK atual suporta os protocolos de comunicação TCP e ROS. Os pacotes SDK são fornecidos para as arquiteturas X86 e ARM.
- Portas de comunicação: três portas Gigabit Ethernet, duas portas USB 3.0, uma porta Fast Ethernet (100 Mbit/s) e uma porta série.
- Saída de alimentação: 12 V, 24 V e 48 V; a potência máxima de saída é de 720 W.
Áreas de aplicação
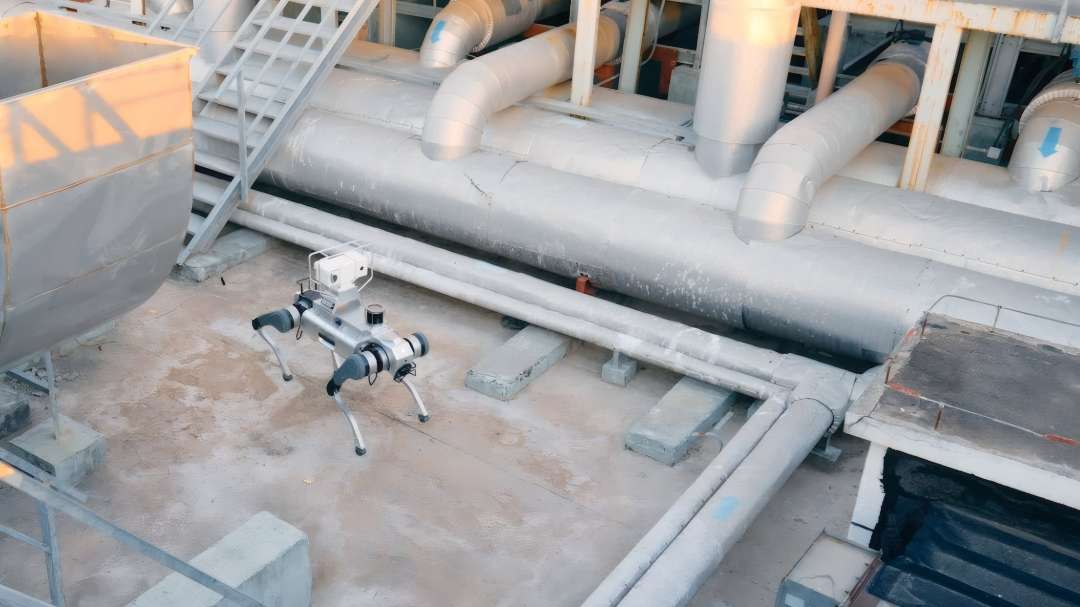
O AgiBot D1 MaxPro combina a proteção do corpo e a transmissão de vídeo — parâmetros importantes para tarefas de emergência e salvamento. Na imagem abaixo, o robô com câmara está sobre uma superfície de betão junto a tubagens industriais.
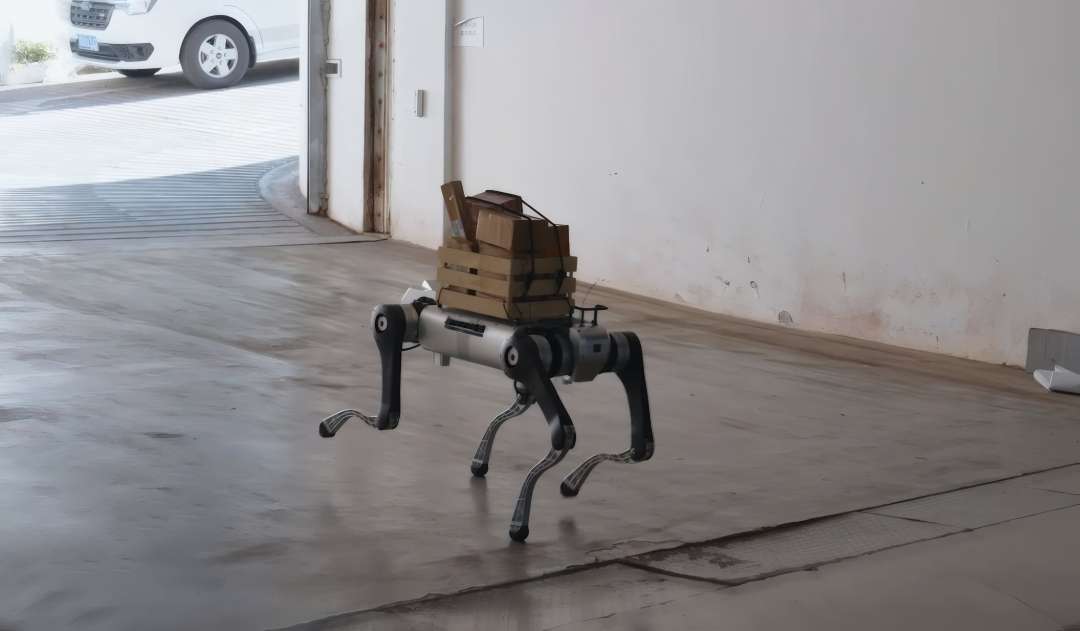
A logística de armazém exige uma marcha estável com a carga fixada. Um exemplo é o transporte de encomendas pelo piso do armazém, mostrado abaixo.
- Operações de carga pesada: a carga contínua até 50 kg cobre a fixação de equipamento pesado, e as quatro pernas com 12 graus de liberdade mantêm-na estável durante o movimento.
- Logística e transporte: o robô transporta a carga pelo armazém e por escadas: as pernas ultrapassam degraus até 30 cm, pelo que o percurso não se limita a piso plano.
- Operações de emergência e salvamento: o corpo funciona à chuva e dentro de água até 20 cm. A transmissão de vídeo em tempo real e o telecomando com alcance até 500 m suportam o controlo remoto.
- Escadas industriais e percursos entre pisos: o robô ultrapassa escadas com espelhos abertos e levanta-se autonomamente após uma queda.
- Desenvolvimento de soluções aplicadas: o SDK atual com os protocolos TCP e ROS e a saída de alimentação até 720 W permitem integrar software próprio e equipamento adicional.
O que está na caixa?
- Robô quadrúpede AgiBot D1 MaxPro com bateria
- Adaptador
- Conector de carregamento da bateria
- Telecomando com ecrã integrado
Especificações técnicas
Informações principais
| Parâmetro | Valor |
| Material | Liga de alumínio + plástico técnico de alta resistência |
| Dimensões na posição de pé (C×L×A) | 1230 × 530 × 730 mm |
| Dimensões na posição deitada (C×L×A) | 1313 × 530 × 300 mm |
| Peso total (incluindo a bateria) | 68 kg |
| Graus de liberdade | Total de 12 graus de liberdade, 3 graus de liberdade por perna |
| Temperatura de funcionamento | de -20 °C a 55 °C |
| Grau de proteção | IP67 |
| Módulo de computação | GPU 117 TOPS, CPU ARM/X86 |
| Bateria | Capacidade nominal 45 Ah, tensão 48 V ± 2 V |
| Tempo de carregamento | 4,5 h (carregamento de 10 % a 90 %) |
| Tempo de funcionamento autónomo | 5,5 h (sem carga); a partir de 2 h com uma carga de 20 kg |
| Alcance | 10 km (sem carga) |
Características de desempenho
| Parâmetro | Valor |
| Velocidade de marcha contínua | 0–1,2 m/s |
| Velocidade máxima | 3 m/s |
| Carga útil nominal | 50 kg |
| Altura dos degraus na subida contínua | 30 cm |
| Ângulo máximo de subida | 45° |
Parâmetros das articulações
| Parâmetro | Valor |
| Binário máximo da articulação | 300 N·m (limitado por software a 180 N·m) |
| Amplitude de movimento da articulação (corpo) | de -45° a 45° |
| Amplitude de movimento da articulação (coxa) | de -200° a 20° |
| Amplitude de movimento da articulação (canela) | de 30° a 160° |
Unidades de sensores
| Parâmetro | Valor |
| Lidar | Um lidar frontal de 96 canais com ângulo de cobertura de 360° × 90°, diâmetro da zona de deteção até 120 m e precisão de 1,5 cm |
| Câmara grande-angular | Uma câmara grande-angular à frente e outra atrás, de nível industrial, 2 MP, campo de visão: DFOV 150°, HFOV 130°, VFOV 73°, taxa de fotogramas 30 fps |
| IMU | 1 × IMU de nível automóvel |
Lista de funcionalidades
| Parâmetro | Valor |
| Movimentos standard | Posição de pé, posição deitada, amortecimento, descarga por força; subida de escadas, transposição de obstáculos |
| Transmissão de vídeo em tempo real | Suportada |
| Desenvolvimento secundário | O SDK atual suporta os protocolos de comunicação TCP e ROS; são fornecidos pacotes SDK para as arquiteturas X86 e ARM |
| Comunicação | Suporte para Wi-Fi e Bluetooth 5.2; módulo 4G opcional |
| Interfaces de expansão | Interfaces de comunicação: 3 portas Gigabit Ethernet, 2 portas USB 3.0, 1 porta Fast Ethernet (100 Mbit/s) e porta série; interfaces de saída de alimentação: 12 V, 24 V, 48 V, potência máxima de saída 720 W; suporte para ligação direta à bateria para carregamento |
Acessórios
| Parâmetro | Valor |
| Adaptador | Standard |
| Conector de carregamento da bateria | Standard |
| Telecomando | Telecomando com ecrã integrado, equipado com modo de paragem de emergência manual, alcance máximo de 500 m |
| Estação de carregamento autónomo | Opcional |
Porquê comprar o AgiBot D1 MaxPro na EXPERT3D?
A EXPERT3D fornece equipamento 3D profissional desde 2012. Os nossos especialistas aconselham antes da compra e ajudam a escolher a configuração do AgiBot D1 MaxPro adequada às suas tarefas. A consulta abrange a carga, as condições de utilização e as interfaces. Asseguramos a entrega em toda a Espanha e nos países da UE. Após a compra, prestamos assistência técnica. Encomende peças sobressalentes e consumíveis no site: entregamos tudo rapidamente para que o equipamento não fique parado.