


- Disponibilidade: Em stock
- Código do produto: 920372000001458895
- Peso bruto: 5.00

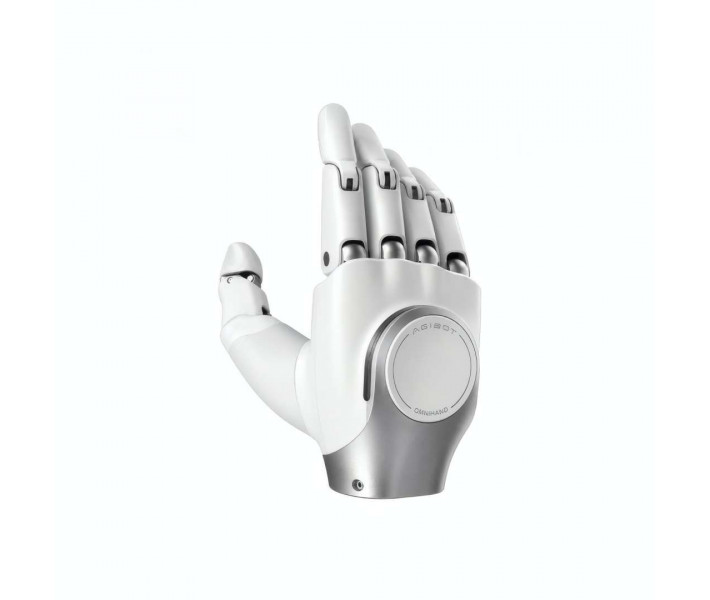
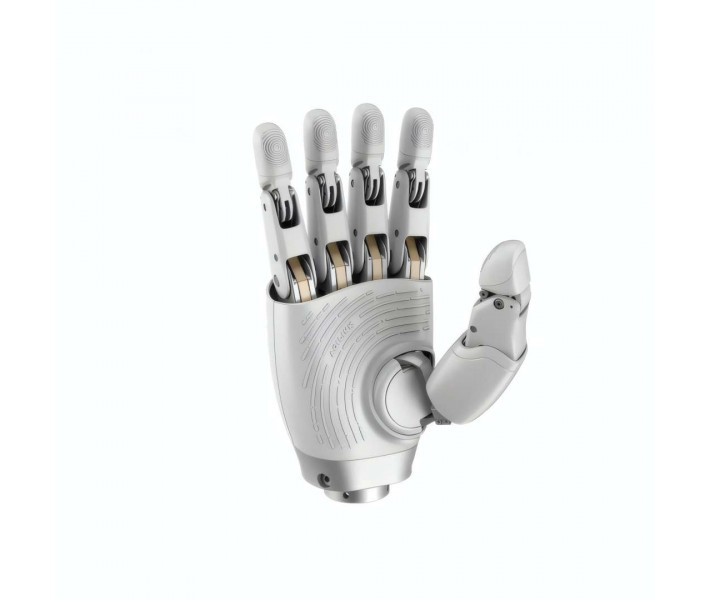
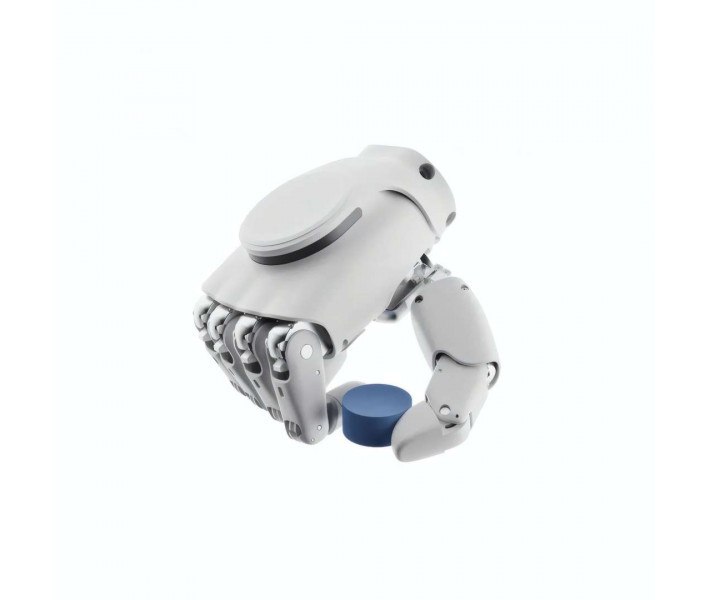
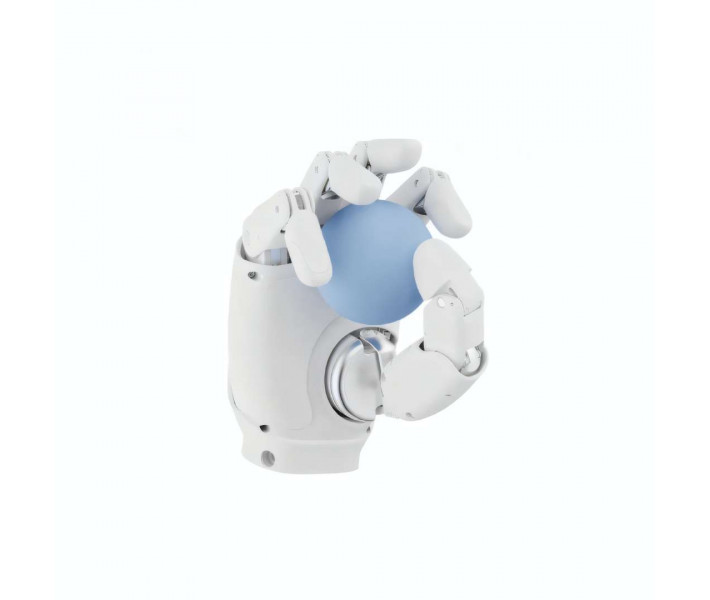
AgiBot OmniHand 3 — mão robótica com destreza para plataformas humanoides e manipuladores móveis, concebida para tarefas de preensão complexas através de cinemática biomimética e deteção de contacto contínuo. A sua estrutura ultraleve preserva a dinâmica do braço portador sem limitar a firmeza operativa. Incorpora sensibilidade superficial nos dedos e na palma para manipular objetos com precisão controlada.
Desempenho mecânico e vantagens operacionais
- Capacidade de carga: 5 kg — Suporta peças industriais pesadas e contentores sem comprometer a estabilidade da pega em transferências dinâmicas.
- Peso líquido: 510 g — Minimiza a inércia do efetor final para evitar a sobrecarga de binário nos punhos do manipulador.
- Cinemática adaptativa: 16 eixos — Combina 10 atuadores ativos e 6 passivos para executar fechos envolventes sobre geometrias irregulares.
- Ciclo de manobra: 0,5 s — Agiliza as fases de abertura e fecho total em sequências automatizadas de recolha e colocação.
- Matriz tátil integrada: Mais de 300 pontos — Facilita uma monitorização superficial precisa com uma resolução de 0,1 para calibrar a força de acordo com a fragilidade de cada peça.
- Deteção perimetral no dorso — Regista contactos imprevistos e colisões laterais para garantir a colaboração em áreas de trabalho partilhado.
- Barramentos de comunicação CAN FD e RS485 — Garantem uma transferência de telemetria de alta velocidade com baixa latência e elevada resistência ao ruído elétrico.
Cinemática mista e controlo de movimento
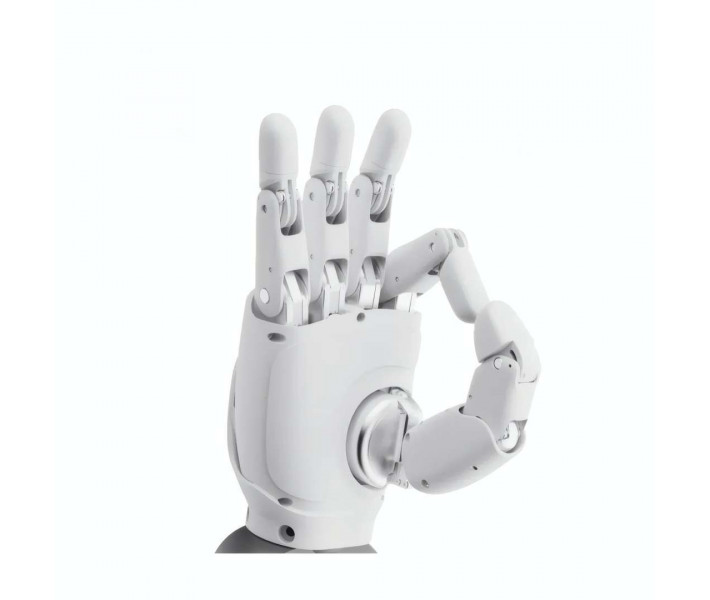
A arquitetura cinemática do efetor final combina 10 graus de liberdade ativos com 6 passivos. Os atuadores independentes recebem comandos angulares diretos para fixar posturas analíticas ou regular o aperto das falanges. As seis articulações com conformidade mecânica atuam como um sistema de suspensão física que absorve impactos e copia os contornos do objeto agarrado.
Esta disposição biomimética replica os movimentos coordenados da mão biológica para manipular ferramentas e objetos quotidianos.
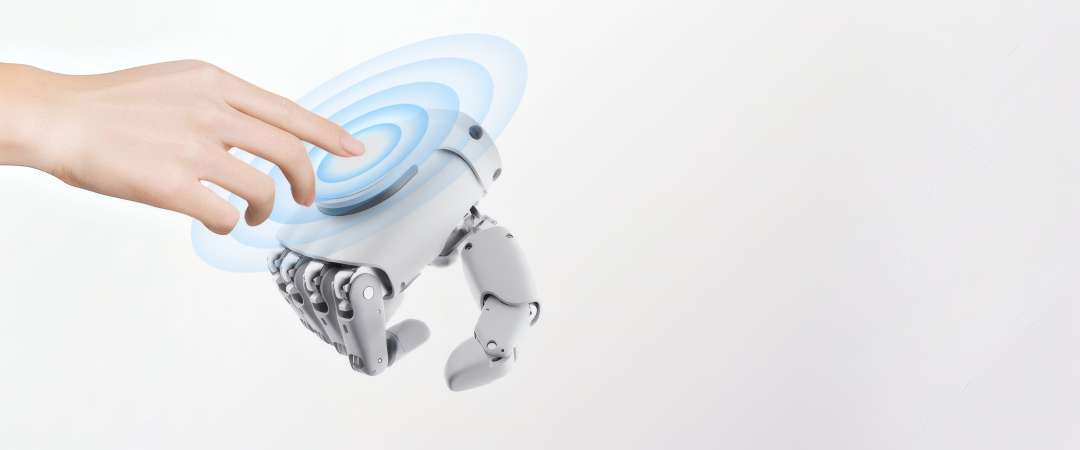
Matriz háptica e proteção perimetral
O sistema dispõe de uma matriz sensorial que supera os 300 pontos de pressão distribuídos pelas pontas dos dedos, pela palma e pelo dorso exterior. As leituras de contacto informam o controlador em tempo real sobre a distribuição de cargas com uma resolução de 0,1. A integração de células sensoriais no dorso deteta aproximações e contactos acidentais em ambientes colaborativos.
A repetibilidade de posicionamento de ±0,3 mm e a resposta dos sensores permitem manipular peças técnicas frágeis sem deslizamentos nem sobrepressões prejudiciais.
Para proteger o pessoal técnico durante testes e montagens, as juntas entre os dedos incorporam um desenho físico anti-entalamento que elimina espaços cortantes durante o fecho rápido das articulações.
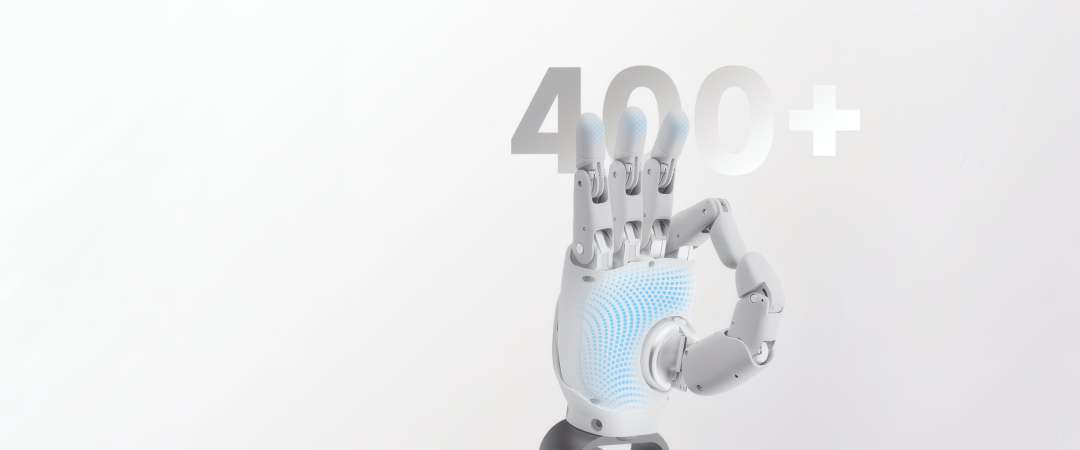
Capacidade de carga e fixação dinâmica
O mecanismo interno de transmissão suporta uma massa manipulável até 5 kg mediante pegas envolventes. A distribuição de esforços entre os dedos reduz o desgaste nos conjuntos de engrenagens quando se transportam garrafas, ferramentas ou peças maquinadas a acelerações elevadas.
A estrutura de 510 g permite instalar o dispositivo em robôs móveis sem reduzir a margem da capacidade de carga do braço de suporte.
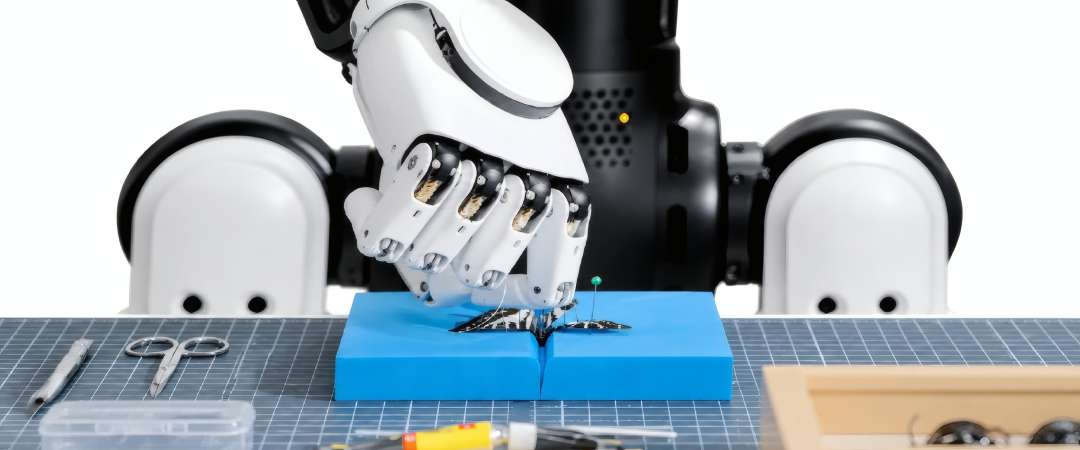
Arquitetura de controlo e barramentos de comunicação
O controlador comunica através de barramentos diferenciais CAN FD e portas série RS485 para assegurar uma taxa de atualização constante, livre de interferências eletromagnéticas. O ambiente de software oferece suporte nativo para nós de ROS 2, bibliotecas em C++ e scripts em Python, além de integração direta com a plataforma de teleoperação Dex-UMI.
No vídeo seguinte pode observar-se a integração funcional e a fluidez do controlo motor em bancadas de ensaio:
Os ensaios mecânicos adicionais demonstram a resposta do efetor face a diferentes geometrias e forças de retenção:
Áreas de aplicação
- Investigação e desenvolvimento: experimentação com modelos de aprendizagem por reforço, visão tátil e cinemática inversa em ambientes académicos.
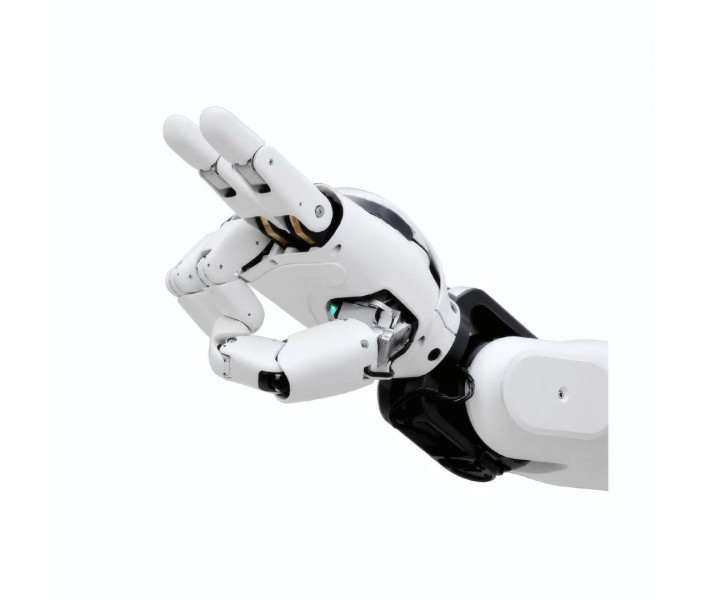
- Robótica humanoide: incorporação de preensão háptica e gestos naturais em braços robóticos e humanoides bípedes.
- Manipulação móvel (AMR e AGV): transporte de amostras de laboratório, abertura de armários e fornecimento de componentes em logística interna.
- Robôs de serviço e assistência: transferência segura de objetos quotidianos para pessoas e execução de tarefas domésticas assistidas.
- Sistemas de teleoperação: réplica de posturas da mão humana em tempo real através de dispositivos de captura ou interfaces hápticas.
Conteúdo da embalagem
- Módulo de preensão OmniHand com atuadores e pele sensorial
- Cabo de comunicação RS485
- Linha de comunicação CAN FD
- Cablagem de alimentação principal
- Cabo de dados USB Type-C
- Certificado de homologação e conformidade
Especificações técnicas
Cinemática e desempenho
| Parâmetro | Valor |
| Eixos de movimento | 10 ativos + 6 passivos |
| Graus de liberdade acumulados | 16 |
| Carga máxima suportada | 5 kg |
| Tempo de abertura / fecho total | 0,5 s |
| Repetibilidade de posicionamento | ±0,3 mm |
Sensores e eletrónica
| Parâmetro | Valor |
| Nós táteis integrados | Mais de 300 pontos |
| Tipo de sensor háptico | Matriz unidimensional (1D) |
| Resolução sensorial | 0,1 |
| Barramentos de dados | CAN FD, RS485 |
Software e dimensões
| Parâmetro | Valor |
| Framework de desenvolvimento | ROS 2 |
| Suporte de programação | Python, C++ |
| Controlo remoto suportado | Dex-UMI |
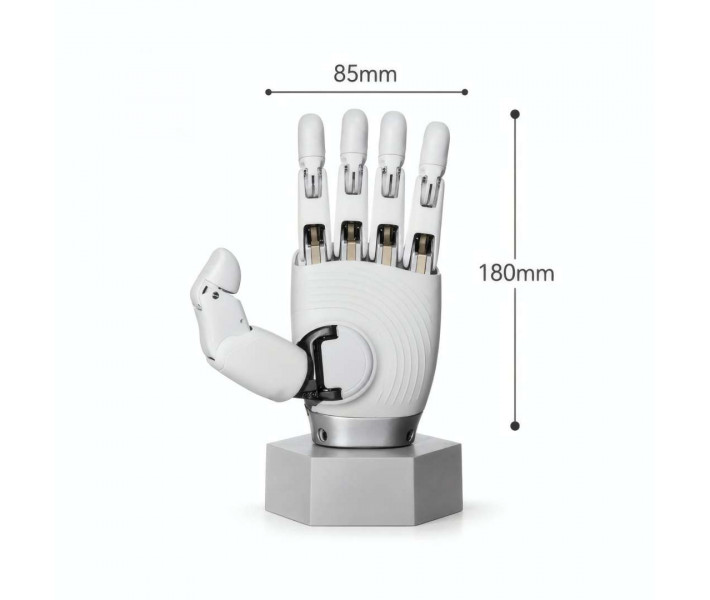
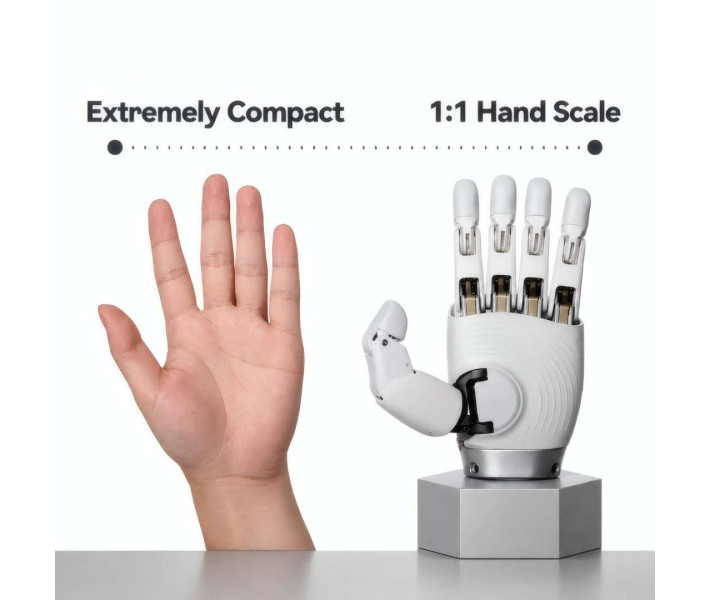
| Dimensões exteriores | 180 × 85 × 38,5 mm |
| Peso líquido | 510 g (0,510 kg) |
Porquê comprar a AgiBot OmniHand 3 na EXPERT3D?
A EXPERT3D fornece equipamento profissional de robótica e tecnologia avançada. Proporcionamos aconselhamento pré-venda personalizado para adaptar as fixações de ancoragem ao punho do seu robô. Oferecemos suporte pós-venda direto para a integração em ROS 2 e ambientes de desenvolvimento em C++ ou Python. Gerimos a entrega segura do seu equipamento. Mantemos consumíveis, acessórios de ligação e componentes sobresselentes em stock permanente.



















































