


- Disponibilidade: Em stock
- Código do produto: 920372000001458697
- Peso bruto: 28.00kg

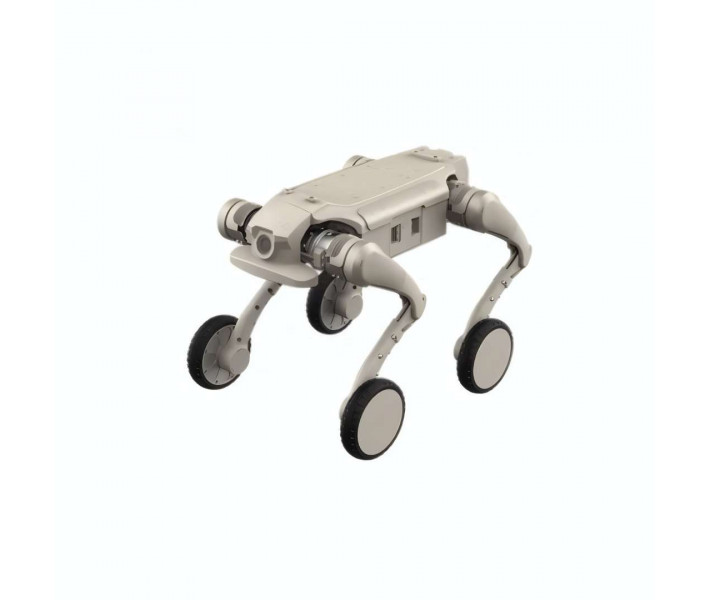
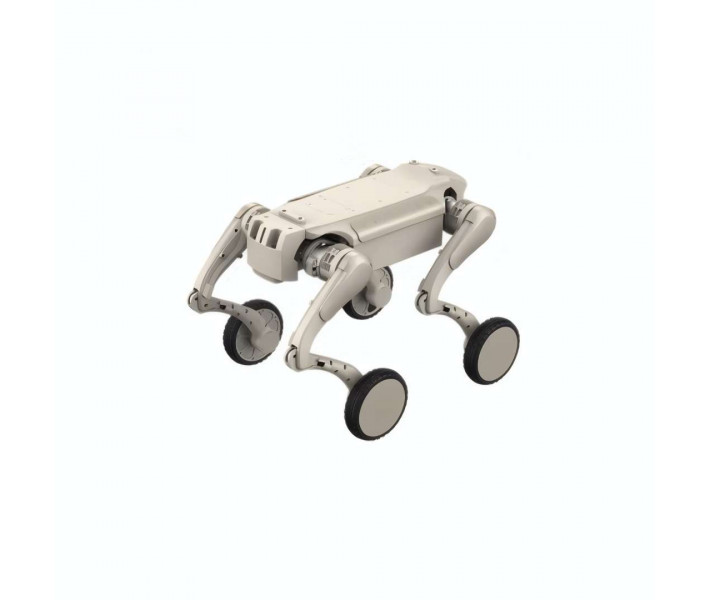
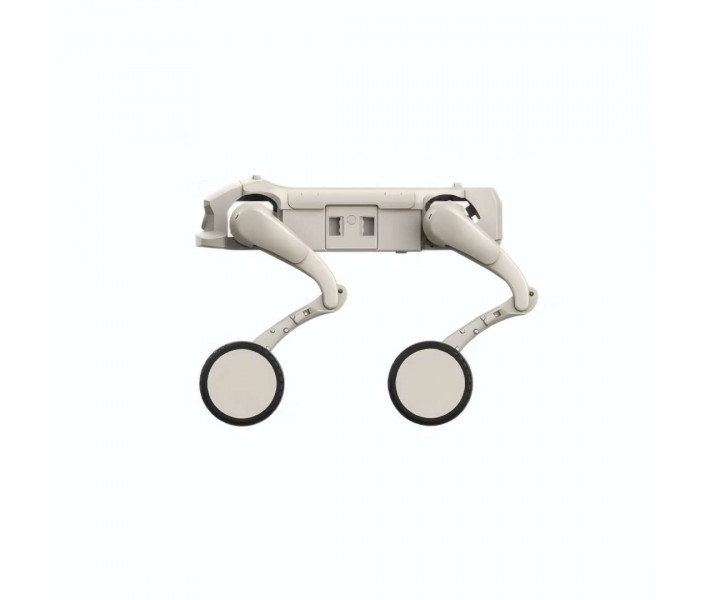
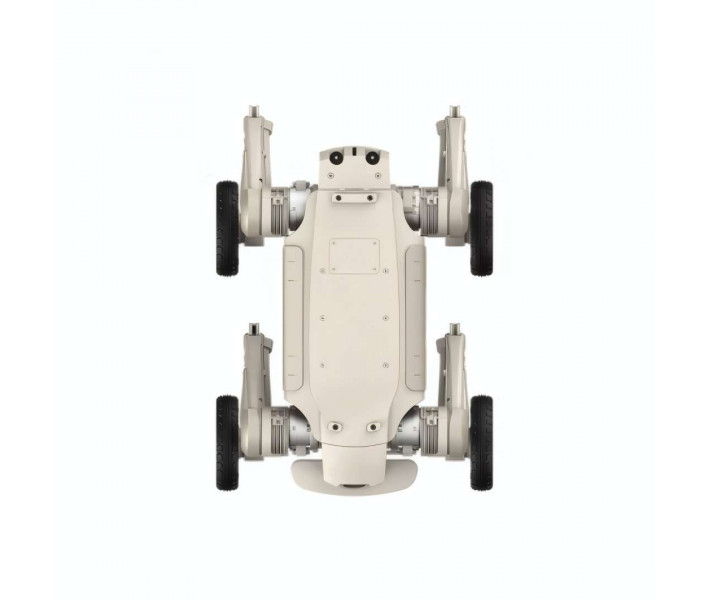
AgiBot D1 Ultra-W — robô quadrúpede de patrulha que atinge velocidades até 3,7 m/s. Isto permite percorrer rapidamente corredores e o espaço entre equipamentos. O corpo compacto e leve, com configuração de rodas nas pernas, mantém a capacidade de passagem em locais estreitos. As interfaces normalizadas e o SDK abrem a plataforma à investigação científica e ao ensino.
Principais características e vantagens
- Altura máxima de obstáculos transponíveis: 60 cm — Permite passar por escombros no percurso sem desvios e sem interromper a missão.
- Carga útil: 5 kg — O equipamento adicional liga-se através de interfaces de expansão normalizadas, pelo que uma única plataforma abrange diferentes tarefas.
- Alcance: 9 ±1 km — Uma carga cobre um percurso de patrulha, e o carregamento de 10 % a 90 % demora cerca de 1 h.
- Grau de proteção do invólucro: IP54 — O invólucro está protegido contra pó e salpicos de água, o que alarga as condições de utilização para além dos espaços interiores.
- Configuração com rodas e pernas: combina a capacidade de passagem em locais estreitos com uma elevada velocidade de deslocação.
- Aprendizagem por reforço: o algoritmo, treinado com dezenas de milhões de pontos de dados, adapta o movimento a escadas e escombros e evita capotamentos.
- Arquitetura aberta: as interfaces normalizadas e o SDK permitem implementar navegação autónoma e ligar diferentes cargas úteis.
Configuração com rodas e pernas do AgiBot D1 Ultra-W
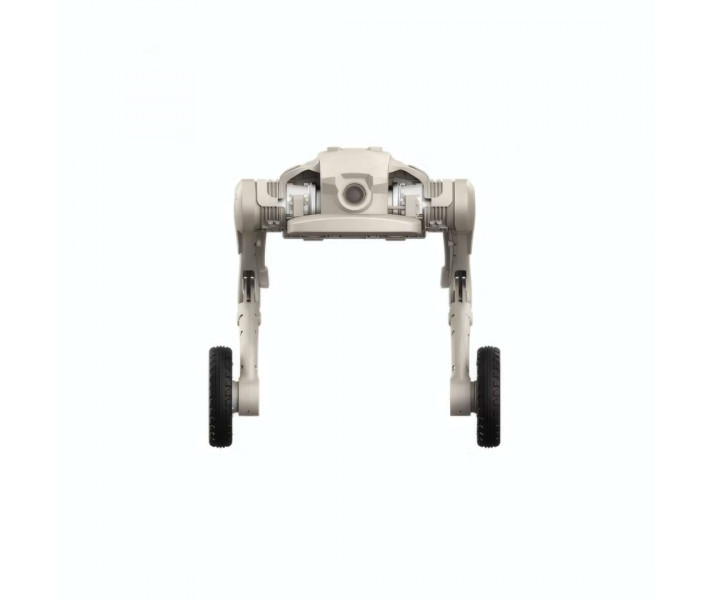
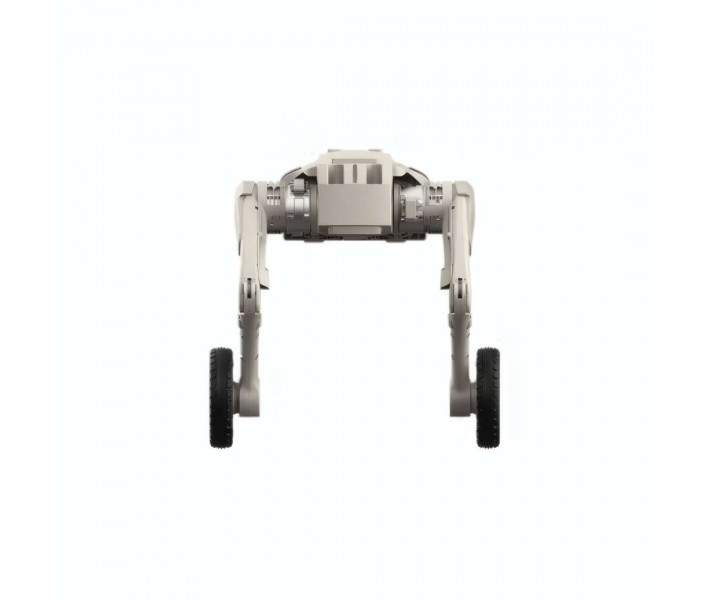
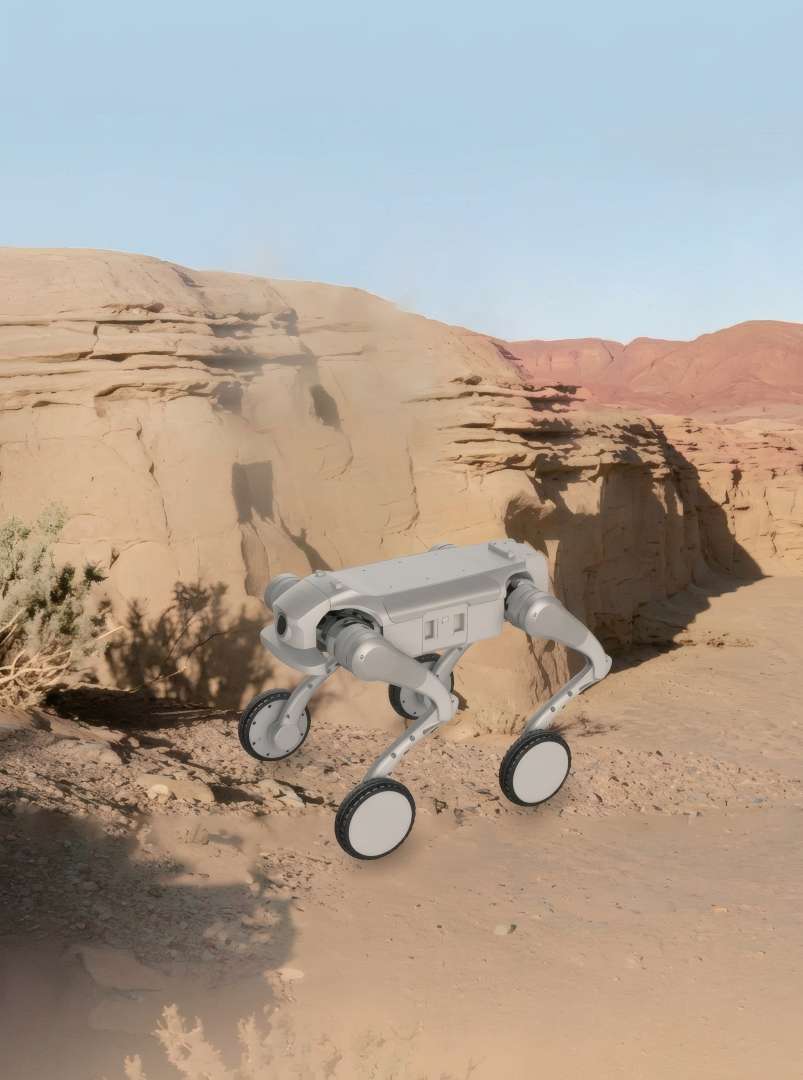
A configuração com rodas e pernas significa uma roda na extremidade de cada perna. Funciona em conjunto com um corpo compacto e leve e com o controlo de movimento baseado em aprendizagem por reforço. O resultado é uma elevada capacidade de passagem em locais estreitos e uma maior velocidade de deslocação. Durante a patrulha de segurança, o robô percorre rapidamente corredores e o espaço entre equipamentos. Em condições de campo, ultrapassa sem dificuldade gravilha e arbustos. A roda na extremidade de cada perna é visível na imagem em que o robô atravessa terreno pedregoso.
A base de potência é um sistema de articulações próprio, com uma densidade de potência de pico de 2 kW/kg. A densidade de potência indica quanta potência a articulação fornece por quilograma da sua própria massa. O sistema integra controlo de movimento inteligente e foi concebido para cargas úteis significativas e missões prolongadas. O binário máximo da articulação é de 48 N·m. No total, o robô tem 16 graus de liberdade — 4 por cada perna. Com uma massa total de 22 kg, incluindo a bateria, o AgiBot D1 Ultra-W transporta uma carga útil de 5 kg.
Manobrabilidade em espaços reduzidos
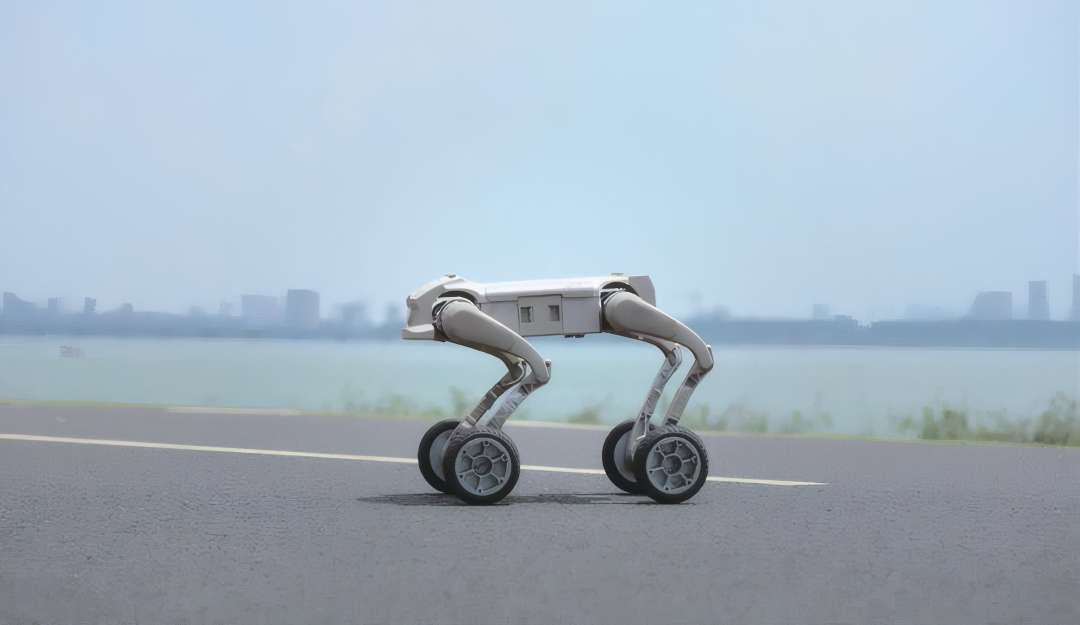
A construção leve e a locomoção eficiente permitem que o corpo compacto se mova com flexibilidade por passagens estreitas e ambientes complexos. Em pé, as dimensões são 630 × 430 × 485 mm; deitado, 690 × 540 × 165 mm. O corpo é fabricado em liga de alumínio e plástico técnico de alta resistência. A velocidade máxima de deslocação é de 3,7 m/s. Os movimentos padrão incluem o ajuste do pitch (inclinação do corpo para a frente ou para trás) e o ajuste da altura. A mobilidade sobre rodas é visível na imagem em que o robô circula numa estrada junto a um lago.
Algoritmo de aprendizagem por reforço
A aprendizagem por reforço é um método em que o algoritmo escolhe ações com base no resultado das tentativas. O modelo do robô foi treinado com dezenas de milhões de pontos de dados. Combinado com a tecnologia de controlo de movimento, confere capacidade de tomar decisões durante o movimento.
Adaptação ao relevo
O algoritmo adapta o movimento a relevos como escadas e escombros. A altura dos degraus para subida contínua é de 16 cm. O ângulo máximo de subida é de 30° em modo padrão e até 40° no máximo. A altura do salto vertical é de 35 cm e a altura máxima de transposição de obstáculos é de 60 cm.
Estabilidade e orientação
As funções de autoequilíbrio e de prevenção de capotamento garantem estabilidade face a influências externas e fiabilidade das missões. A configuração padrão inclui uma IMU (unidade inercial que regista a posição e a aceleração do corpo).
Alimentação, proteção e condições de funcionamento
O módulo de bateria tem uma capacidade nominal de 4,6 Ah a uma tensão de 43,2 V. O tempo de funcionamento autónomo é de 1–2 h, e o alcance é de 9 ±1 km. O carregamento de 10 % a 90 % demora cerca de 1 h. A estação de carregamento e o adaptador de alimentação fazem parte da configuração padrão.
O invólucro tem grau de proteção IP54, ou seja, está protegido contra pó e salpicos de água. A temperatura de funcionamento é de 0 °C a 40 °C. Os parâmetros indicados baseiam-se em ensaios de laboratório. Os valores reais dependem das condições ambientais e de utilização.
Câmara e controlo remoto
A câmara grava com resolução de 1920 × 1080 píxeis. O campo de visão diagonal (DFOV) é de 122°. O horizontal (HFOV) é de 111° e o vertical (VFOV) é de 70°. É suportada a transmissão de imagem em tempo real. O robô pode ser controlado a partir de um telecomando com ecrã.
Desenvolvimento secundário e expansão
As interfaces de expansão normalizadas suportam o desenvolvimento secundário e a personalização para tarefas específicas. Abrem caminho à navegação autónoma e à compatibilidade com diferentes cargas úteis.
SDK e simulação
É suportado o desenvolvimento secundário (SDK). São fornecidos pacotes de desenvolvimento SDK e interfaces normalizadas. Estão também disponíveis modelos do robô e interfaces de simulação. São suportados ambientes de simulação como o Isaac Sim. Este suporte responde às necessidades da investigação académica.
Interfaces e conectividade
Para a ligação de cargas úteis, estão previstas interfaces de expansão funcional. A sua composição é apresentada abaixo.
- Ethernet: 1 porta
- USB: 2 portas
- Conector de alimentação: 2 un.
- SBUS: 1 interface
- UART: 1 interface
A comunicação sem fios é feita por Wi-Fi 5.0 na banda de 2,4 GHz, com potência do emissor de 21 dBm. É também suportado Bluetooth 5.0. As interfaces de expansão estão descritas em detalhe no Manual de Utilização das Interfaces de Expansão.
Áreas de aplicação
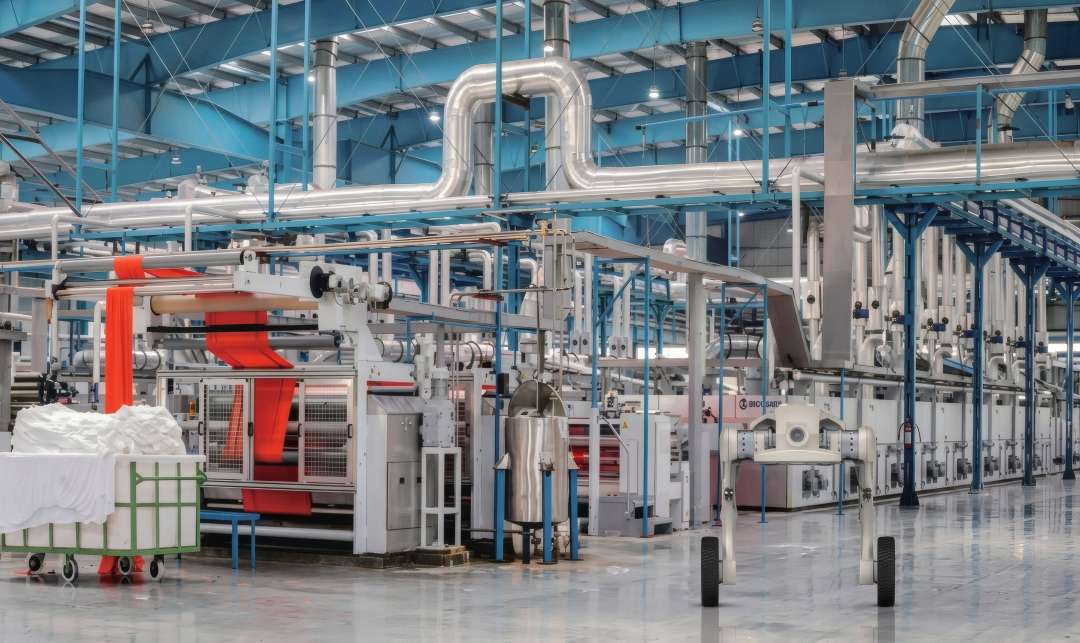
A capacidade de passagem e a velocidade definem as áreas de aplicação do AgiBot D1 Ultra-W. Um exemplo de ambiente de produção é uma sala com equipamento de processamento de tecidos.
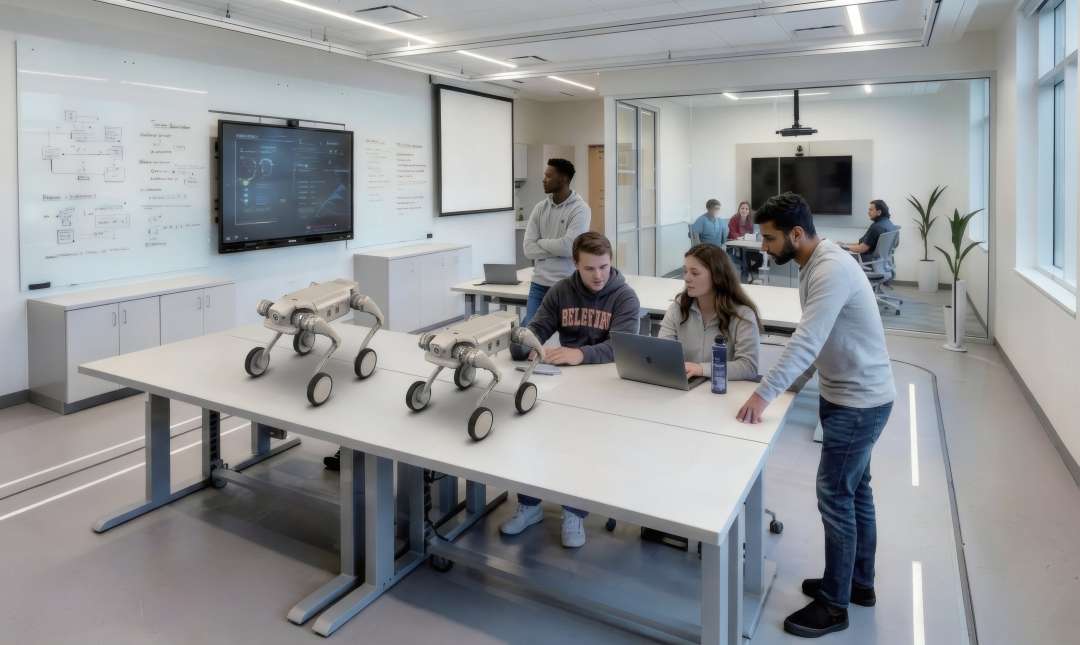
Para projetos científicos e educativos, é importante uma plataforma aberta para desenvolvimento secundário. Na imagem, veem-se dois robôs com rodas e pernas sobre uma bancada de laboratório e estudantes junto a um computador portátil.
- Patrulha de segurança: a configuração com rodas e pernas permite percorrer rapidamente corredores e o espaço entre equipamentos. As dimensões em pé são 630 × 430 × 485 mm, pelo que o corpo mantém a capacidade de passagem em locais estreitos.
- Inspeção industrial: o algoritmo de aprendizagem por reforço mantém o equilíbrio e evita capotamentos em escadas e escombros. A transmissão de imagem em tempo real e a câmara de 1920 × 1080 píxeis permitem inspecionar o local remotamente.
- Levantamento de campo: a plataforma percorre gravilha e arbustos, com um ângulo de subida de 30° em modo padrão e até 40° no máximo. O grau de proteção IP54 e o alcance de 9 ±1 km suportam o funcionamento no exterior.
- Projetos científicos e educativos: os pacotes SDK e as interfaces de simulação, incluindo para o Isaac Sim, suportam o desenvolvimento secundário. Isto responde às necessidades da investigação académica.
O que vem na caixa?
- Robô quadrúpede D1 Ultra-W — 1 un.
- Bateria — 1 un.
- Adaptador de alimentação — 1 un.
- Estação de carregamento — 1 un.
- Cabo de alimentação do adaptador — 5 un.
- Manual de utilização do produto — 1 un.
- Telecomando — 1 un.
- Conjunto de ferramentas (chaves sextavadas em L de 2 mm, 2,5 mm e 3 mm) — 1 un.
- Certificado de conformidade — 1 un.
Especificações técnicas
Informação geral
| Parâmetro | Valor |
| IMU | De série |
| Campo de visão da câmara (FOV) | Câmara com resolução de 1920 × 1080 píxeis, com DFOV de 122°, HFOV de 111° e VFOV de 70° |
Informação básica
| Parâmetro | Valor |
| Material | Liga de alumínio com plástico técnico de alta resistência |
| Dimensões em pé (C × L × A) | 630 × 430 × 485 mm |
| Dimensões deitado (C × L × A) | 690 × 540 × 165 mm |
| Massa total (com bateria) | 22 kg |
| Graus de liberdade | Robô completo: 16, cada perna: 4 |
| Temperatura de funcionamento | 0 °C ~ 40 °C |
| Grau de proteção do invólucro | IP54 |
| Módulo de bateria | Capacidade nominal: 4,6 Ah, tensão: 43,2 V |
| Tempo de carregamento | cerca de 1 h (nível de carga 10 %–90 %) |
| Tempo de funcionamento autónomo (duração) | 1–2 h |
| Alcance | 9 ±1 km |
Parâmetros de desempenho
| Parâmetro | Valor |
| Velocidade máxima | 3,7 m/s |
| Carga útil | 5 kg |
| Altura dos degraus para subida contínua | 16 cm |
| Ângulo máximo de subida | 30° padrão, até 40° no máximo |
| Altura do salto vertical | 35 cm |
| Altura máxima de transposição de obstáculos | 60 cm |
Parâmetros das articulações
| Parâmetro | Valor |
| Binário máximo da articulação | 48 N·m |
| Amplitude de movimento das articulações (corpo) | –28° ~ +28° |
| Amplitude de movimento das articulações (coxa) | –170° ~ –66° |
| Amplitude de movimento das articulações (perna) | +35° ~ +156° |
Lista de funções
| Parâmetro | Valor |
| Movimentos padrão | Em pé, deitado, modo de amortecimento, ajuste do pitch, ajuste da altura, rotação sobre o próprio eixo |
| Transmissão de imagem em tempo real | Suportada |
| Desenvolvimento secundário (SDK) | Suportado; são fornecidos pacotes de desenvolvimento SDK, interfaces normalizadas, modelos do robô e interfaces de simulação, com suporte para ambientes de simulação como o Isaac Sim. |
| Funções de comunicação | Suporte de Wi-Fi, banda Wi-Fi: 2,4 GHz; potência do emissor Wi-Fi: 21 dBm; suporte de Bluetooth 5.0 |
| Interfaces de expansão funcional | Ethernet × 1, USB × 2, conector de alimentação × 2, SBUS × 1, UART × 1 |
Acessórios
| Parâmetro | Valor |
| Adaptador de alimentação | De série |
| Estação de carregamento | De série |
| Telecomando | Telecomando com ecrã |
Porquê comprar o AgiBot D1 Ultra-W na EXPERT3D?
A EXPERT3D fornece equipamento 3D profissional desde 2012. Os nossos especialistas aconselham antes da compra e ajudam na escolha da configuração do AgiBot D1 Ultra-W. Asseguramos a entrega em toda a Espanha e nos países da UE. As condições de garantia constam do manual de assistência em garantia do produto. Após a compra, prestamos acompanhamento de assistência técnica. As peças sobresselentes e os consumíveis podem ser encomendados no site. Contacte-nos para discutir os seus requisitos técnicos.



















































