

- Disponibilidade: Em stock
- Código do produto: 920372000001458751
- Peso bruto: 30.00kg

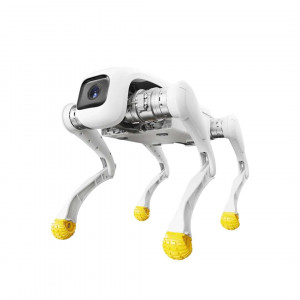
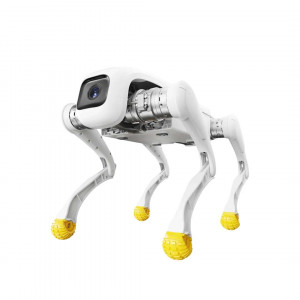
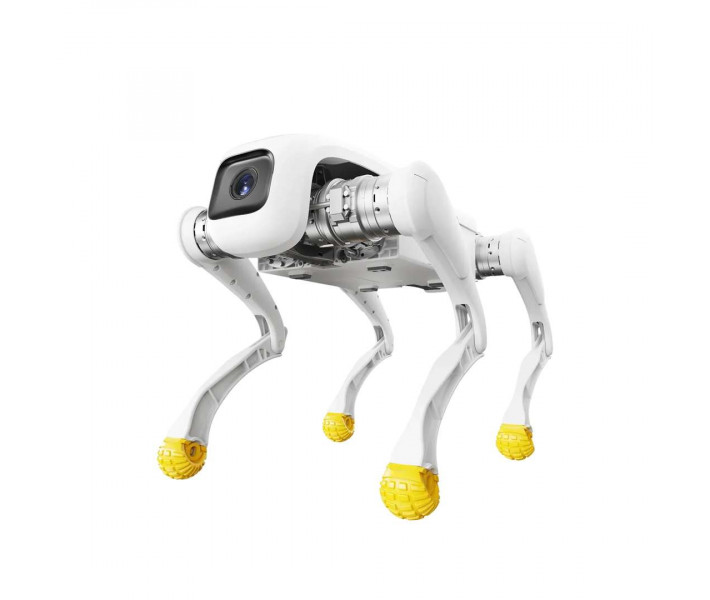
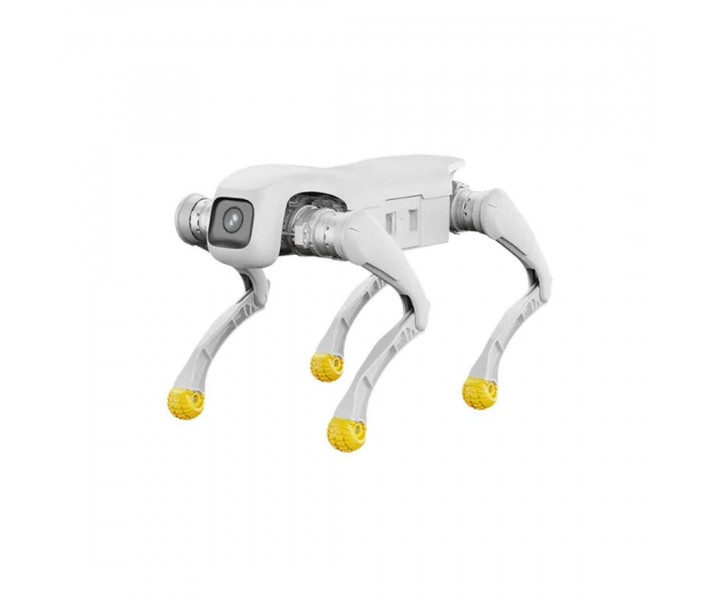
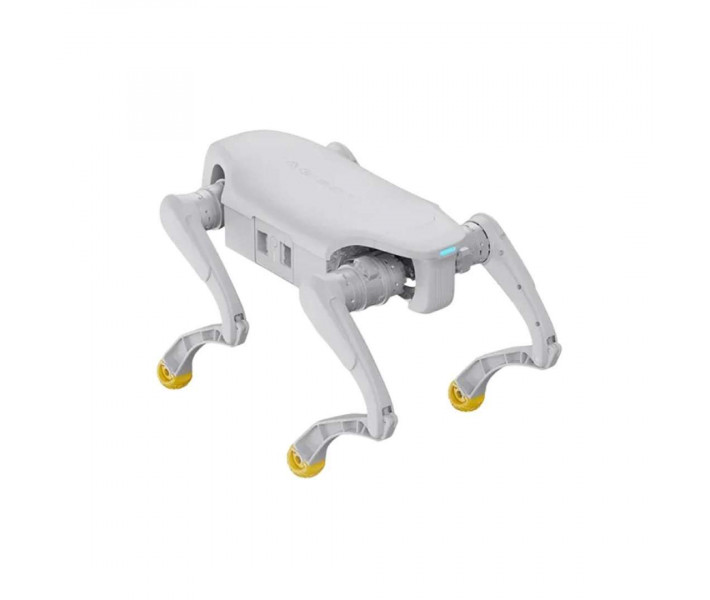
AgiBot D1 Edu — robô quadrúpede para investigação e ensino, com kit SDK. A calibração do zero das articulações não é necessária: o codificador duplo permite trabalhar imediatamente após ligar. As interfaces normalizadas permitem integrar módulos e carga útil. O modelo URDF permite executar simulação e testes no Isaac Sim e no MuJoCo.
Principais características e vantagens
- Binário máximo da articulação: 48 N·m — Os motores das articulações mantêm um funcionamento fiável em terreno complexo e sob carga significativa.
- Carga útil: 5 kg — Esta margem permite instalar na plataforma módulos adicionais, nomeadamente LiDAR ou câmaras de profundidade.
- Autonomia: 1–2 h — A bateria de substituição rápida permite retomar o funcionamento substituindo a bateria em vez de esperar pelo carregamento.
- Articulações resistentes a impactos: os módulos foram sujeitos a ensaios de milhões de ciclos de impacto, pelo que têm uma longa vida útil em funcionamento intensivo.
- Adaptação ao terreno: o algoritmo de marcha RL adapta-se autonomamente a terreno complexo, e o autoequilíbrio e a proteção contra quedas mantêm a estabilidade.
- Integração de módulos: O SDK na versão Edu e as interfaces normalizadas permitem ligar equipamento ao AgiBot D1 Edu e testar soluções em simuladores.
Mobilidade do AgiBot D1 Edu em terreno complexo
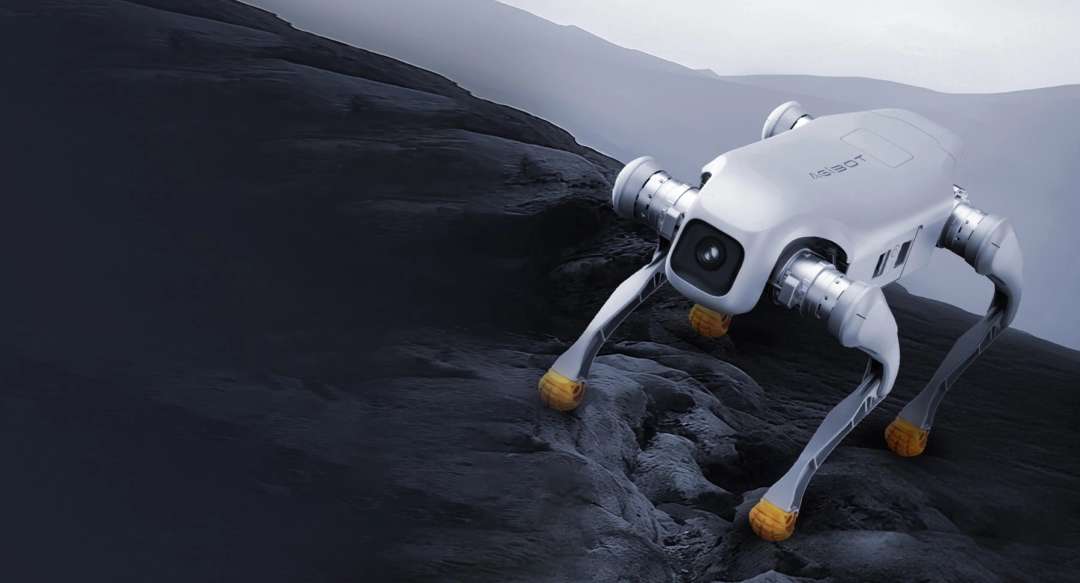
O algoritmo de controlo da marcha baseado em RL (aprendizagem por reforço) adapta-se autonomamente a terrenos variados e complexos. O robô pode ser controlado através de um comando com joystick ou da aplicação (APP).
Na imagem, um robô quadrúpede branco com pés laranja sobe uma encosta rochosa escura.
Equilíbrio e recuperação
O sistema de autoequilíbrio mantém o corpo estável durante o movimento. A proteção contra quedas e a resistência a obstáculos funcionam em conjunto com ele. Está também implementado, em separado, o suporte para recuperação após queda.
Dinâmica e subidas
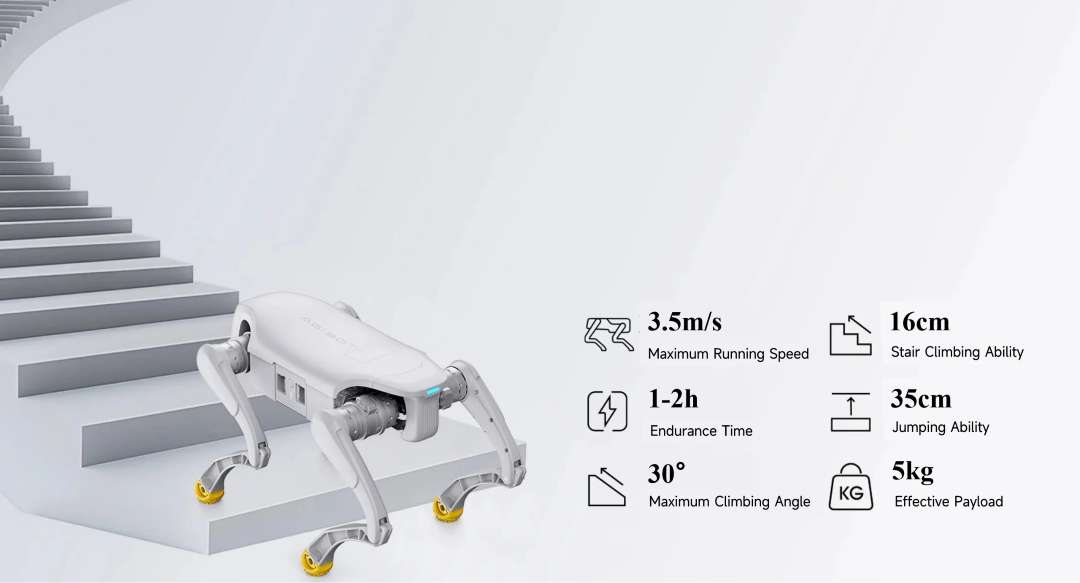
A velocidade máxima de deslocação é de 3,5 m/s e a altura do salto vertical é de 35 cm. A altura de subida contínua de escadas é de 16 cm e o ângulo máximo de subida é de 30°.
O conjunto padrão de movimentos abrange o modo de amortecimento e a regulação da arfagem e da altura. Os movimentos especiais incluem salto para a frente e salto para cima. Para espetáculos estão disponíveis o mortal para trás e o equilíbrio sobre dois membros.
Na imagem, um robô quadrúpede branco sobe escadas e, ao lado, são apresentados os seus principais indicadores de desempenho.
Módulos das articulações e acionamento
O acionamento baseia-se num módulo motor de elevada densidade de potência. A construção utiliza 12 motores de articulação de precisão em caixa de alumínio. O número total de graus de liberdade também é 12, 3 por cada perna.
Na imagem, um robô quadrúpede branco tem os módulos das articulações expostos, que realçam a resistência a impactos e o arranque sem calibração.
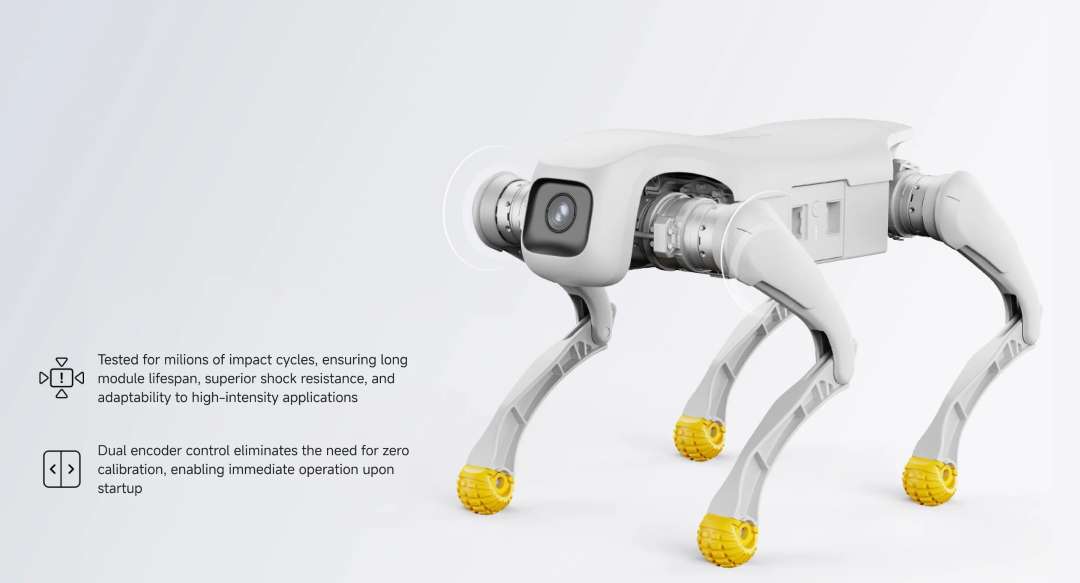
Os ensaios de milhões de ciclos de impacto confirmam a longa vida útil dos módulos. Mostram também a resistência a choques e a adequação a funcionamento intensivo.
O codificador duplo (sensor que mede a posição angular do veio) elimina a necessidade de calibração do zero. Por isso, o procedimento de arranque resume-se a ligar a alimentação.
Os intervalos de movimento das articulações determinam a cinemática da perna.
- Corpo: de -28° a 28°.
- Coxa: de -170° a 66°.
- Canela: de 35° a 156°.
Software, SDK e ligação
A edição AgiBot D1 Edu é fornecida com um kit SDK para desenvolvimento e integração de carga útil. O desenvolvimento secundário é suportado por uma interface de software abrangente.
A modelação URDF (formato de descrição da cinemática e da geometria do robô) suporta simulação e testes no Isaac Sim e no MuJoCo. As interfaces normalizadas permitem desenvolver cenários para diversas aplicações.
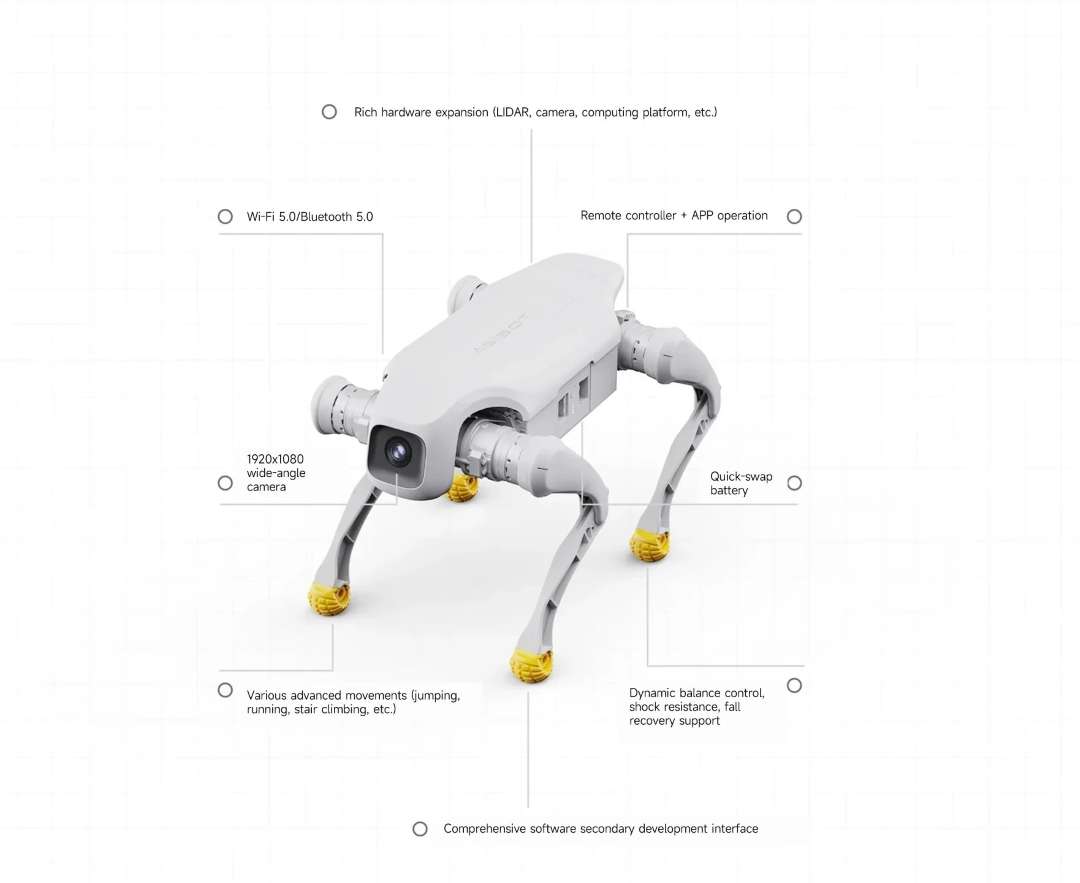
A ligação é assegurada por Wi-Fi 5.0 e Bluetooth 5.0. A câmara tem uma resolução de 1920 × 1080 e visão grande-angular com campo de visão DFOV 122°, HFOV 111°, VFOV 70°. A imagem é transmitida em tempo real.
A potência de cálculo base é fornecida por um processador de 8 núcleos de alto desempenho. A expansão de hardware prevê também uma plataforma de computação adicional.
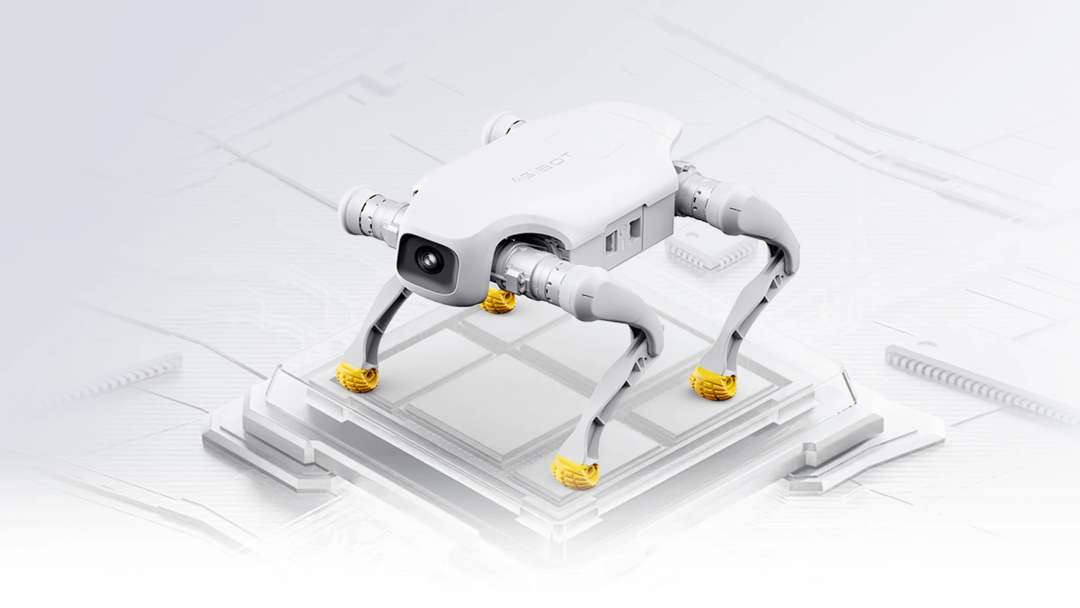
Na imagem, um robô quadrúpede branco com câmara frontal está sobre uma plataforma em estilo de placa de circuito impresso.
Construção e alimentação
O corpo é fabricado em liga de alumínio com plástico técnico de alta resistência. O peso com a bateria é de 15,5 kg.
Em pé, as dimensões são 635 mm × 360 mm × 420 mm. Deitado, são 675 mm × 435 mm × 145 mm. A temperatura de funcionamento é de 0 °C a 40 °C.
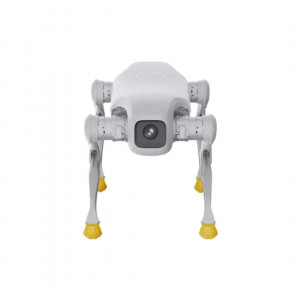
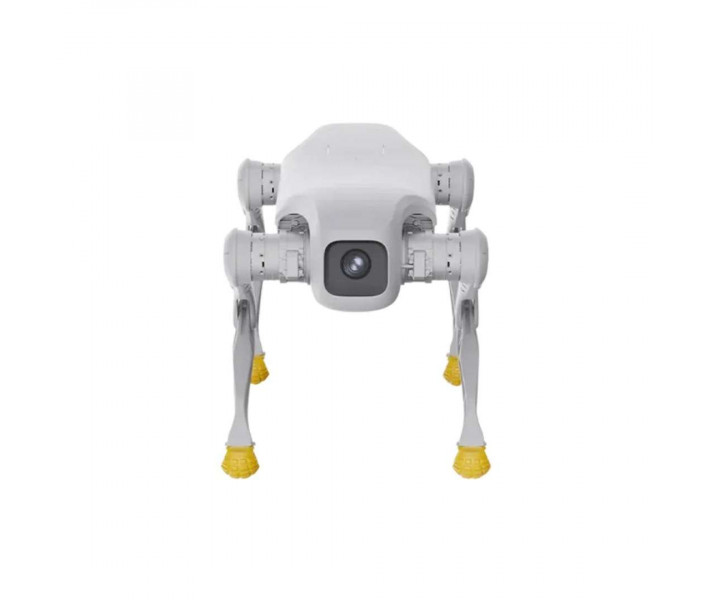
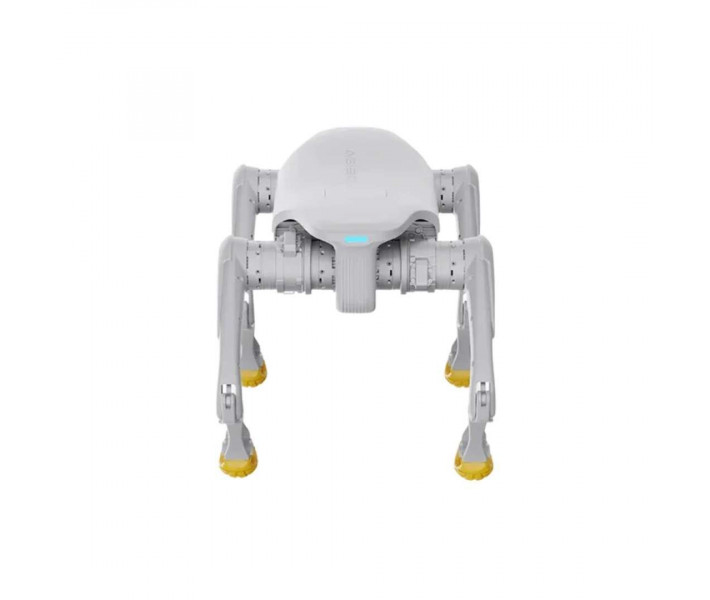
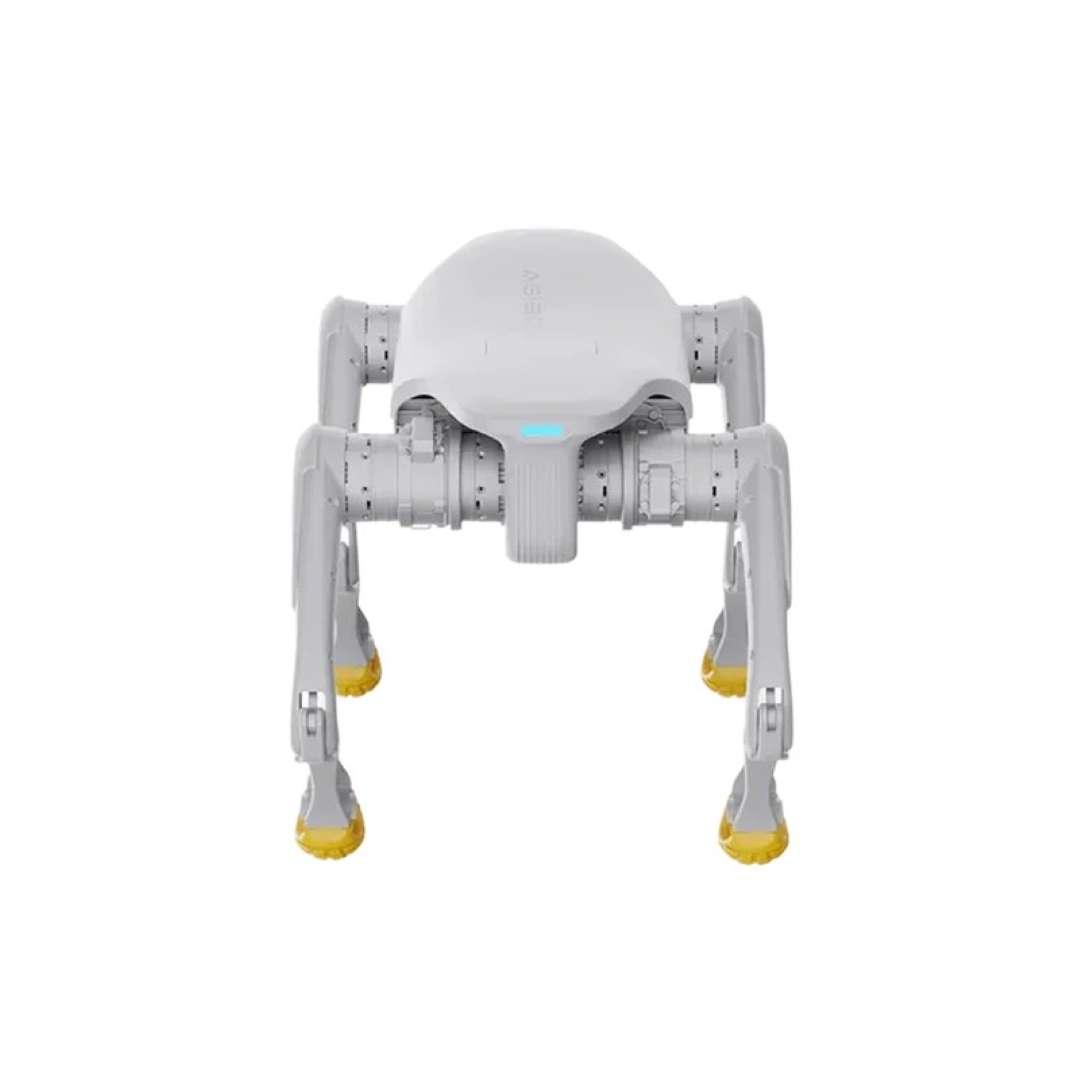
Na imagem, vista traseira: o robô está sobre quatro pernas articuladas com pés amarelos e luz turquesa.
A bateria de substituição rápida tem uma capacidade nominal de 4,6 Ah e uma tensão de 43,2 V. O carregamento de 10 % a 90 % demora cerca de 1 h. A autonomia é de 1–2 h e o alcance é de 6 km ± 1 km. A potência máxima de funcionamento atinge 3500 W.
Áreas de aplicação
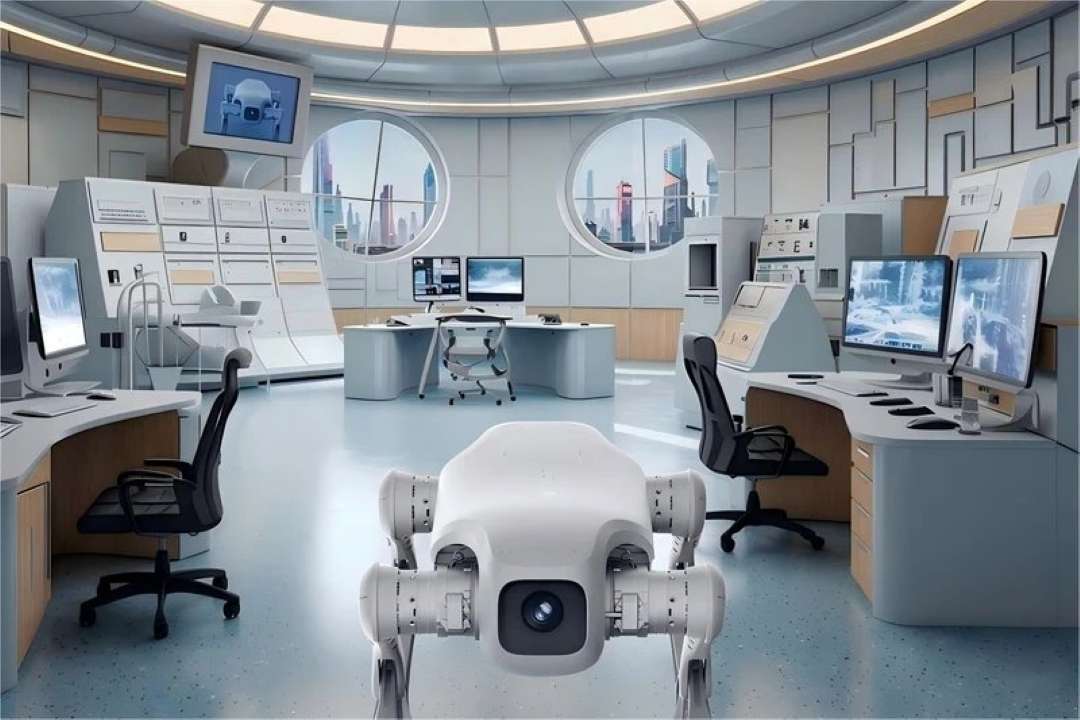
Os principais cenários de aplicação do AgiBot D1 Edu são a investigação científica, o ensino e os espetáculos de entretenimento.
Na imagem, um robô quadrúpede branco com câmara frontal está numa sala de controlo futurista com estações de trabalho.
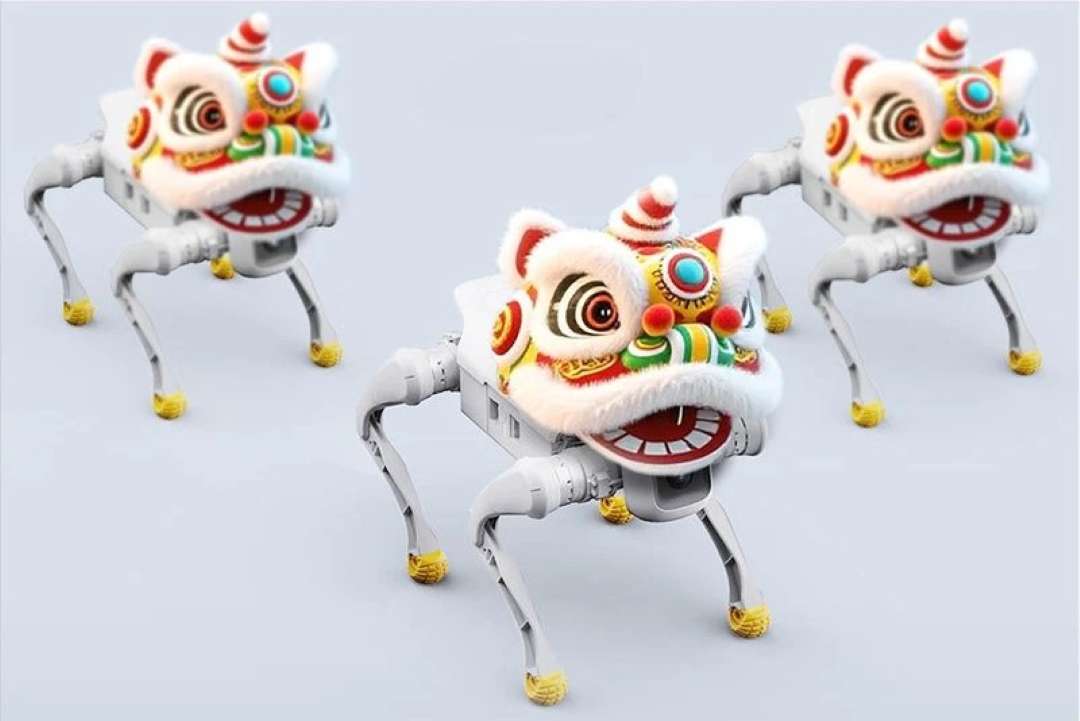
Na imagem, veem-se três robôs quadrúpedes com cabeças festivas para a dança do leão chinesa.
- Investigação científica: o kit SDK, o modelo URDF e a simulação no Isaac Sim e no MuJoCo permitem desenvolver e validar algoritmos em ambiente virtual.
- Laboratórios de ensino: as interfaces normalizadas e o SDK permitem construir projetos didáticos com módulos reais, nomeadamente LiDAR e câmaras de profundidade.
- Espetáculos de entretenimento: a plataforma executa mortais para trás e equilíbrio sobre dois membros. O comando com joystick permite controlá-la manualmente durante a apresentação.
- Desenvolvimento de carga útil: cargas até 5 kg e módulos adicionais ligam-se através de interfaces normalizadas e portas de expansão.
- Ensaios em terreno complexo: a marcha RL adapta-se a encostas e superfícies irregulares, e a subida de escadas e o ângulo até 30° permitem verificar a mobilidade em condições reais.
Módulos e acessórios compatíveis
O AgiBot D1 Edu suporta vários módulos através de interfaces normalizadas.
No esquema estão assinalados a câmara frontal e os elementos de expansão de hardware do robô quadrúpede branco.
- Navegação: módulos de posicionamento e módulos RTK.
- Perceção: LiDAR e câmaras de profundidade.
- Comunicação: módulos 4G/5G e módulos de transmissão de imagem.
- Portas de expansão: Ethernet × 1, USB × 2, porta de alimentação × 2, SBUS × 1, UART × 1.
O que vem na caixa?
- Plataforma robótica D1 Robot Dog — 1 un.
- Carregador — 1 un.
- Comando manual de controlo remoto — 1 un.
Especificações técnicas
Construção e dimensões
| Parâmetro | Valor |
| Material | Liga de alumínio com plástico técnico de alta resistência |
| Dimensões em pé (C×L×A) | 635 mm × 360 mm × 420 mm |
| Dimensões deitado (C×L×A) | 675 mm × 435 mm × 145 mm |
| Peso total (com bateria) | 15,5 kg |
| Temperatura de funcionamento | 0 °C – 40 °C |
Mobilidade e dinâmica
| Parâmetro | Valor |
| Graus de liberdade | Máquina completa: 12, cada perna: 3 |
| Velocidade máxima | 3,5 m/s |
| Carga útil | 5 kg |
| Altura de subida contínua de escadas | 16 cm |
| Ângulo máximo de subida | 30° |
| Altura do salto vertical | 35 cm |
| Movimentos padrão | De pé, deitado, modo de amortecimento, regulação da arfagem, regulação da altura, rotação horizontal |
| Movimentos especiais | Salto para a frente, salto para cima, equilíbrio sobre dois membros, mortal para trás, acenos, etc. |
Acionamento e articulações
| Parâmetro | Valor |
| Tipo de acionamento | Módulo motor com elevada densidade de potência |
| Binário máximo da articulação | 48 N·m |
| Motor de articulação de precisão em caixa de alumínio | 12 |
| Intervalo de movimento da articulação (corpo) | -28° – 28° |
| Intervalo de movimento da articulação (coxa) | -170° – 66° |
| Intervalo de movimento da articulação (canela) | 35° – 156° |
Alimentação e autonomia
| Parâmetro | Valor |
| Tempo de carregamento | cerca de 1 h (nível de carga 10 %-90 %) |
| Autonomia (tempo de funcionamento) | 1–2 h |
| Alcance | 6 km ± 1 km |
| Potência máxima de funcionamento | 3500 W |
| Bateria | Capacidade nominal: 4,6 Ah, tensão: 43,2 V |
| Adaptador de alimentação | Padrão |
| Base de carregamento | Padrão |
Computação, câmara e controlo
| Parâmetro | Valor |
| Potência de cálculo base | Processador de 8 núcleos de alto desempenho |
| Campo de visão da câmara (FOV) | DFOV 122°, HFOV 111°, VFOV 70° |
| IMU | Versão padrão |
| Transmissão de imagem em tempo real | Suportada |
| Desenvolvimento secundário (SDK) | Suportado |
| Portas de expansão de funcionalidades | Ethernet × 1, USB × 2, porta de alimentação × 2, SBUS × 1, UART × 1 |
| Comando de controlo remoto | Comando de controlo remoto com joystick |
| Período de garantia | 1 ano |
Porquê comprar o AgiBot D1 Edu na EXPERT3D?
A EXPERT3D fornece equipamento 3D profissional desde 2012. Os nossos especialistas prestarão aconselhamento sobre a escolha e a configuração do AgiBot D1 Edu antes da compra. O período de garantia do dispositivo é de 1 ano. Asseguramos a entrega em toda a Espanha e nos países da UE. Após a compra, prestamos assistência técnica. Encomende peças e consumíveis no site: entregaremos tudo rapidamente, para que o equipamento não fique parado.