


- Disponibilidade: Em stock
- Código do produto: 920372000001458874
- Peso bruto: 3.00

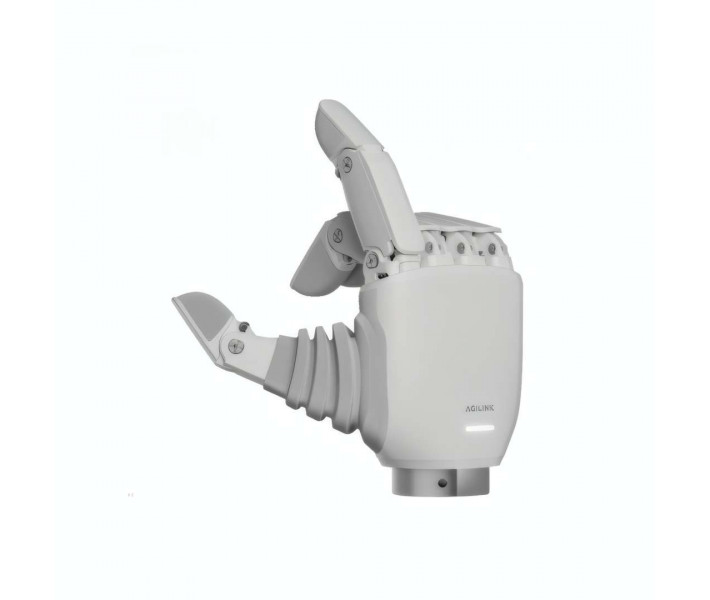
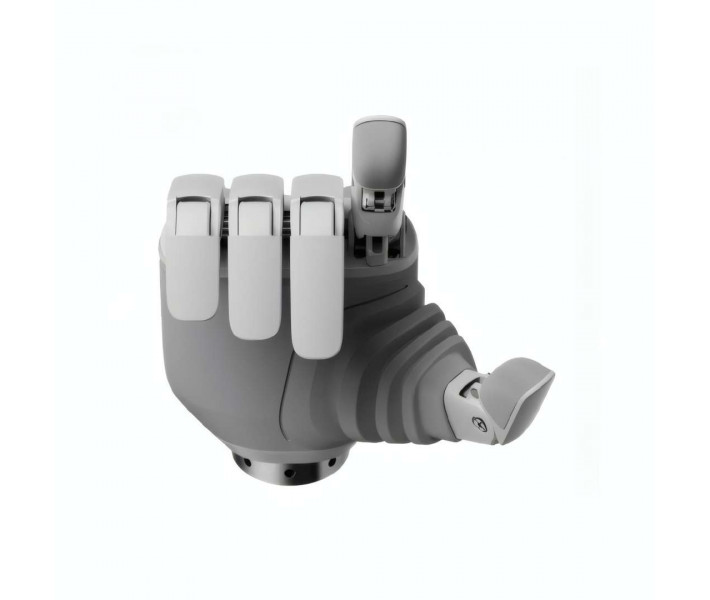
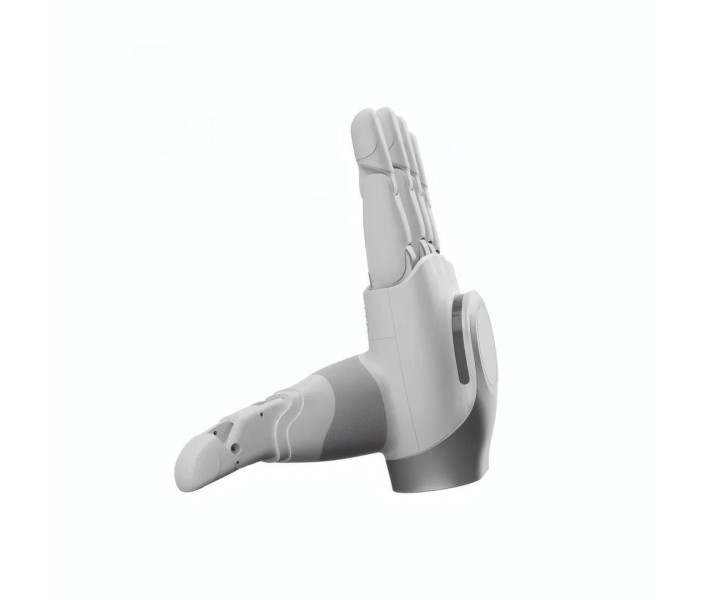
AgiBot OmniHand 3 Lite — mão robótica ligeira para humanoides compactos, com articulações ativas e passivas. O seu peso reduzido alivia a carga e a inércia na extremidade do braço. Um sensor tátil confirma o contacto real com o objeto. Também se adapta a manipuladores móveis com braço robótico.
Vantagens e especificações principais
- Peso: 350 g — As articulações do braço suportam menos esforço em cada movimento.
- Graus de liberdade: 4 ativos + 7 passivos — Os dedos executam as tuas ordens e acomodam-se sozinhos ao contacto com o objeto.
- Carga útil: 1 kg — Indica o peso máximo dos objetos que a mão consegue manusear.
- Sensor tátil: unidimensional, resolução de 0,1 — Deteta quando os dedos tocam realmente na peça, além de onde estão.
- Estrutura metálica com camada de silicone: uma camada contínua de silicone protege os componentes internos quando a mão interage com objetos, e o conjunto superou testes de impacto e de queda.
- Compatibilidade com Dex-UMI: a mão utiliza-se em teleoperação e captura de movimento para investigação e treino de robôs.
- Ferramentas abertas: um conjunto aberto de ferramentas permite-te criar e testar os teus próprios algoritmos de controlo.
AgiBot OmniHand 3 Lite: peso e cinemática
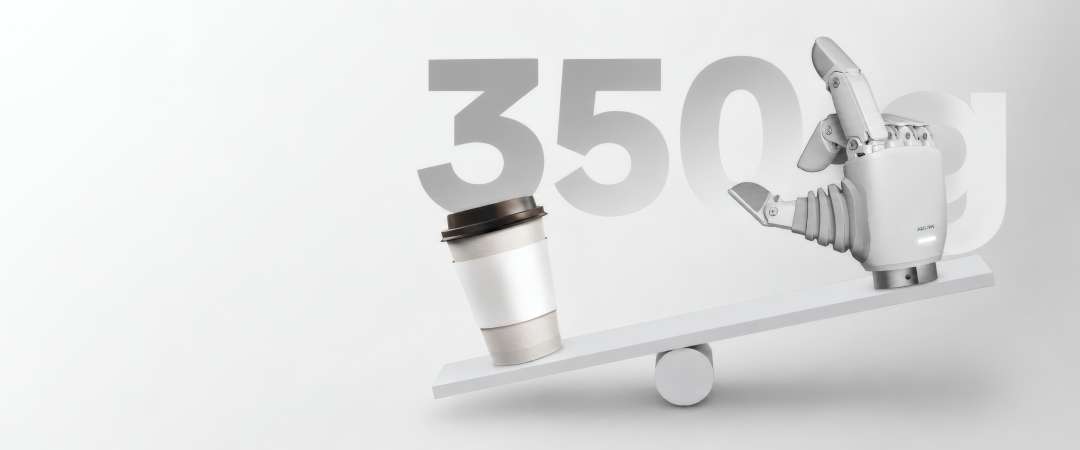
Esta mão robótica pesa 350 g e foi pensada para humanoides compactos e manipuladores móveis. Com menos massa na extremidade do manipulador, o braço trabalha com menos inércia e menos esforço nas articulações. O seu tamanho contido permite montá-la em braços robóticos compactos, onde cada grama conta.
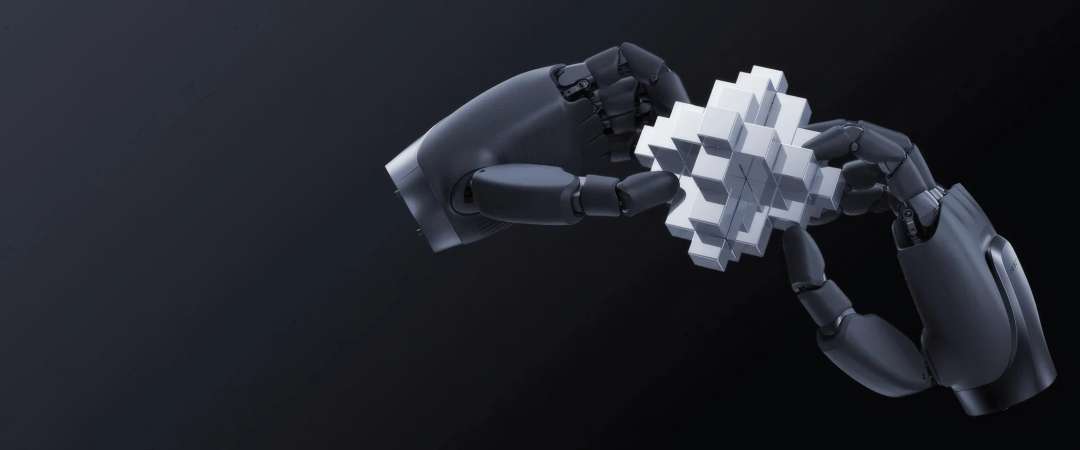
A imagem mostra a mão de 350 g, o módulo que se monta na extremidade do braço.
Graus de liberdade ativos e passivos
Um grau de liberdade (GDL) é um movimento independente que a mecânica da mão pode realizar ou permitir. Esta mão reúne 4 GDL ativos e 7 passivos. Os atuadores movem os ativos seguindo as ordens do sistema de controlo. Os passivos respondem ao desenho das articulações, à posição dos dedos e ao contacto com o objeto.
Com esta combinação, os dedos adaptam-se à peça enquanto a agarras e a seguras. Não tens de programar cada ajuste. Assim, manuseiam-se melhor objetos de formas muito distintas.
As mãos da imagem manipulam um objeto de geometria complexa, o tipo de peça com formas variadas que acabámos de mencionar.
Estrutura metálica e camada de silicone
A base da mão é uma estrutura metálica de alta resistência, de grau aeroespacial. Proporciona a rigidez necessária para suportar os esforços dos movimentos ativos.
Por fora, uma camada contínua de silicone forma uma única superfície de contacto. Essa camada protege os componentes internos quando a mão interage com objetos. O conjunto superou testes de impacto e de queda. Também passou testes de colisão.
Sensor tátil unidimensional
O módulo incorpora um sensor tátil unidimensional que deteta o contacto com os objetos, com uma resolução de 0,1. As suas leituras somam-se aos dados de posição dos dedos. Assim, sabes não só onde estão os dedos, mas também quando tocam realmente na peça.
Esse instante é importante ao agarrar e segurar um objeto, e também ao deslocá-lo. O sistema de controlo do robô pode aproveitar estes dados em manipulações repetitivas e com peças de formas variadas.
Software e ferramentas abertas
Ferramentas de desenvolvimento
Este módulo suporta um conjunto aberto de ferramentas para desenvolvimento e tarefas experimentais com sistemas robóticos. Podes integrá-lo em projetos educativos e em bancos de ensaio de laboratório. Também serve para desenvolvimentos próprios.
Esta abordagem funciona bem para criar protótipos rapidamente e ajustar algoritmos de controlo. É prática para universidades e laboratórios de investigação. Também o é para equipas que desenvolvem as suas próprias soluções.
Ambiente de software e interfaces
O ambiente de software é ROS 2. As interfaces de comunicação são CAN FD e RS485.
Compatibilidade com Dex-UMI
A compatibilidade com Dex-UMI permite utilizar a mão em sistemas de teleoperação e captura de movimento. Isto é útil em investigação e no treino de robôs. Também serve para testar algoritmos de controlo.
Velocidade e repetibilidade
O tempo típico de abertura ou fecho é de 0,5 s. É uma referência útil para avaliar a rapidez da mão ao agarrar e largar objetos, e ao repetir operações.
Tem em conta que 0,5 s é um valor de trabalho habitual, não um tempo máximo garantido em cada ciclo. A velocidade real depende do modo de operação e da carga. Também influencia a configuração do sistema robótico.
A repetibilidade de posicionamento é de ±0,5 mm. Este valor indica quanto varia a posição da mão ao repetir o mesmo movimento.
O vídeo seguinte mostra uma demonstração das capacidades da mão.
Áreas de aplicação
- Robótica de serviço: funciona como módulo final do manipulador em robôs de serviço. Encarrega-se de manusear objetos e de realizar operações auxiliares.
- Manipuladores móveis: instala-se em plataformas móveis com braço. O seu baixo peso reduz a carga sobre as articulações do braço.
- Humanoides de formato pequeno: proporciona uma mão ligeira e adaptável à extremidade de braços robóticos compactos.
- Plataformas educativas: adequa-se a universidades e centros de formação que estudam robótica e controlo de manipuladores. Serve também para trabalhar a interação com objetos.
- Teleoperação e investigação: graças à compatibilidade com Dex-UMI, integra-se em sistemas de teleoperação e captura de movimento para investigação e treino de robôs.
- Prototipagem de sistemas robóticos: as ferramentas abertas permitem criar e testar algoritmos de controlo próprios. Também servem para montar bancos experimentais e validar novos cenários de trabalho.
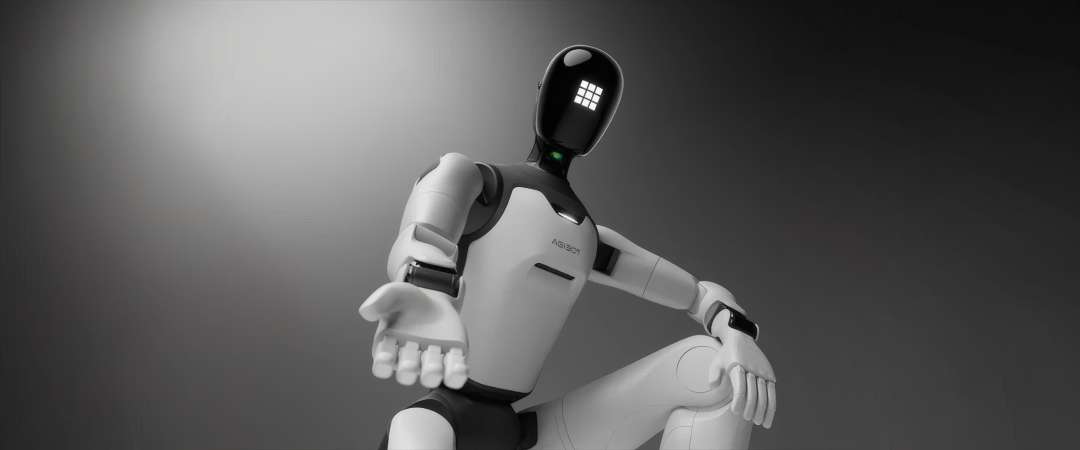
Os robôs humanoides, como o da imagem seguinte, são uma das plataformas a que esta mão se destina.
Compatibilidade e acessórios
Está disponível uma câmara de pulso como acessório opcional. Antes de integrar a mão num manipulador móvel, verifica o tipo de montagem, o peso e as dimensões líquidas de 140 × 70 × 32 mm. Confirma também a carga admissível e a compatibilidade de interfaces.
Especificações técnicas
Movimento e carga
| Parâmetro | Valor |
| Graus de liberdade | 4 ativos + 7 passivos |
| Carga útil | 1 kg |
| Tempo típico de abertura/fecho | 0,5 s |
| Repetibilidade de posicionamento | ±0,5 mm |
Sensor e comunicação
| Parâmetro | Valor |
| Sensor tátil | Unidimensional |
| Resolução do sensor | 0,1 |
| Interfaces de comunicação | CAN FD, RS485 |
Software e compatibilidade
| Parâmetro | Valor |
| Compatibilidade com sistemas de controlo | Dex-UMI |
| Ambiente de software | ROS 2 |
| Ferramentas de desenvolvimento | Conjunto aberto de ferramentas |
Construção e dimensões
| Parâmetro | Valor |
| Material da estrutura | Estrutura metálica de grau aeroespacial |
| Revestimento exterior | Camada contínua de silicone |
| Dimensões líquidas | 140 × 70 × 32 mm |
| Peso líquido | 0,350 kg |
Porquê comprar a AgiBot OmniHand 3 Lite aqui?
Fornecemos equipamentos 3D profissionais desde 2012. Os nossos especialistas oferecem aconselhamento pré-venda e ajuda com a configuração. Após a compra, oferecemos suporte pós-venda e formação do operador. Também oferecemos financiamento e leasing para planear o investimento. Dispomos de consumíveis e peças sobresselentes para a manutenção do equipamento. Pede uma consulta e verifica se a AgiBot OmniHand 3 Lite se adequa ao teu manipulador.



















































