

- Disponibilidade: Em stock
- Código do produto: 920372000001458676
- Peso bruto: 28.00kg

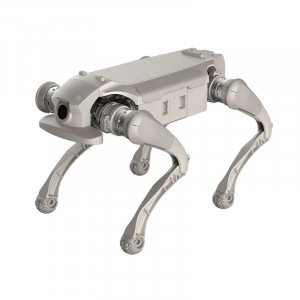
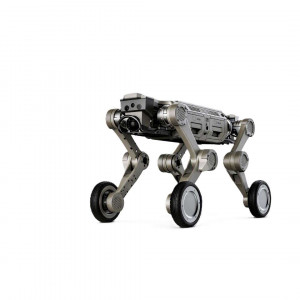
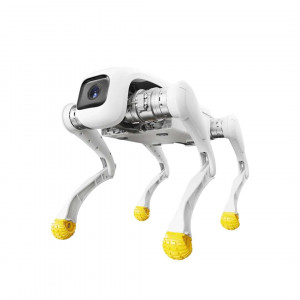
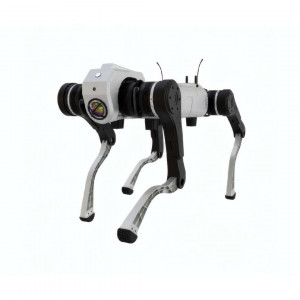
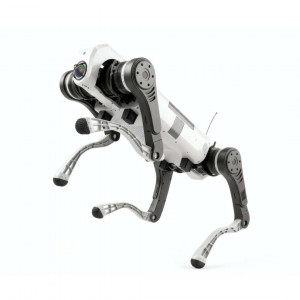
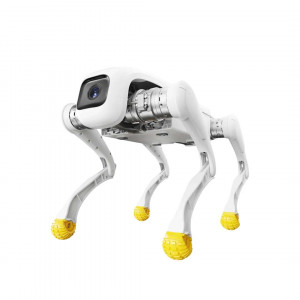
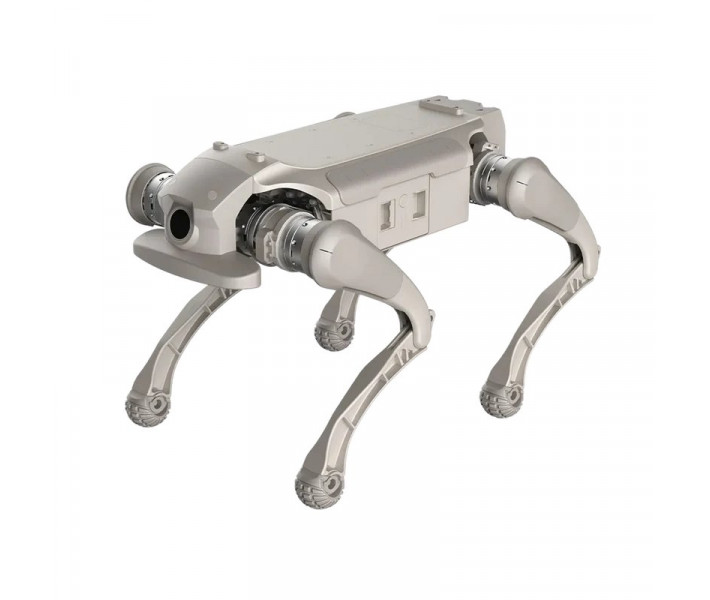
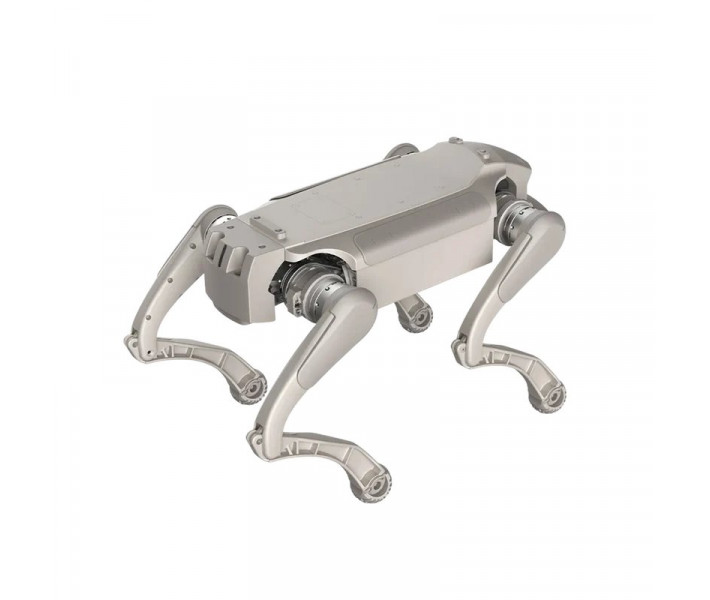
AgiBot D1 Ultra — robô quadrúpede com atuadores potentes para patrulhar instalações industriais. O percurso de ronda passa por zonas húmidas e arenosas. A proteção contra pó e água permite um funcionamento estável nestas condições. O algoritmo de aprendizagem por reforço integrado ajusta de forma autónoma a marcha ao tipo de superfície.
Abaixo encontra-se um vídeo sobre o AgiBot D1 Ultra. Aborda vários cenários de utilização.
Principais características e vantagens
- Velocidade máxima: 3,7 m/s — Esta velocidade de corrida reduz o tempo de deslocação entre os pontos do percurso.
- Binário de pico: 48 N·m — As articulações mantêm um funcionamento estável sob grande carga e resistência.
- Grau de proteção: IP54 — A proteção contra pó e água permite percorrer as zonas húmidas e arenosas do percurso.
- Carga útil: 5 kg — As interfaces padronizadas do AgiBot D1 Ultra permitem instalar sensores ou equipamento com esta massa.
- Adaptação ao terreno: o algoritmo RL integrado ajusta de forma autónoma a marcha ao tipo de superfície e mantém o equilíbrio em terreno complexo.
- Arranque sem calibração: os controladores com codificador duplo eliminam a calibração da posição zero, pelo que o robô fica pronto logo após ser ligado.
- Ecossistema aberto: o SDK aberto e as interfaces padronizadas suportam a integração de equipamento próprio e a escalabilidade do sistema.
AgiBot D1 Ultra: plataforma compacta para tarefas industriais
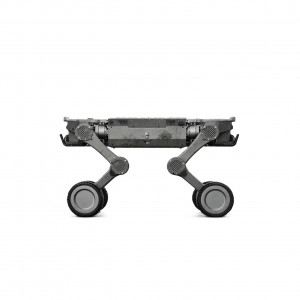
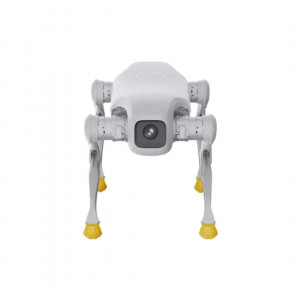
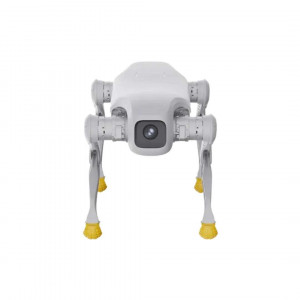
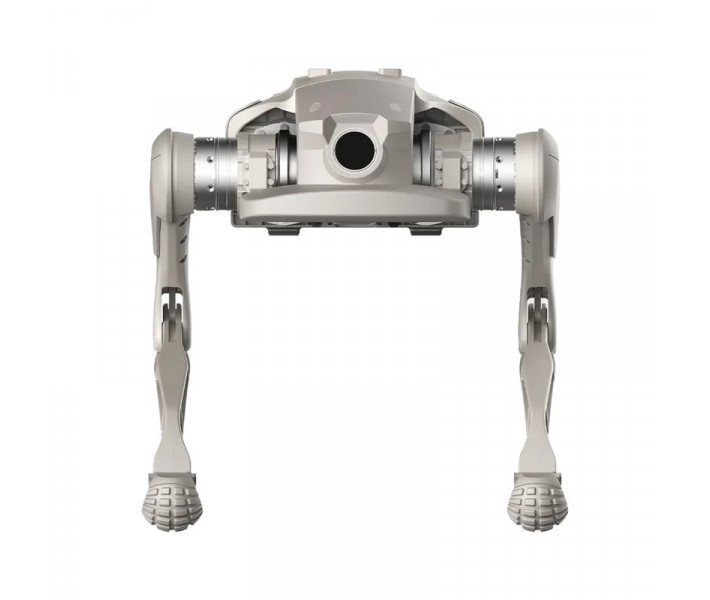
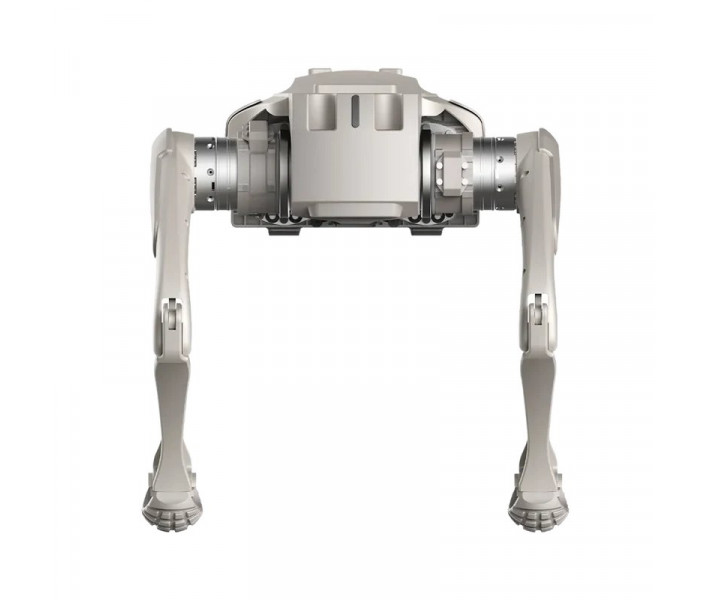
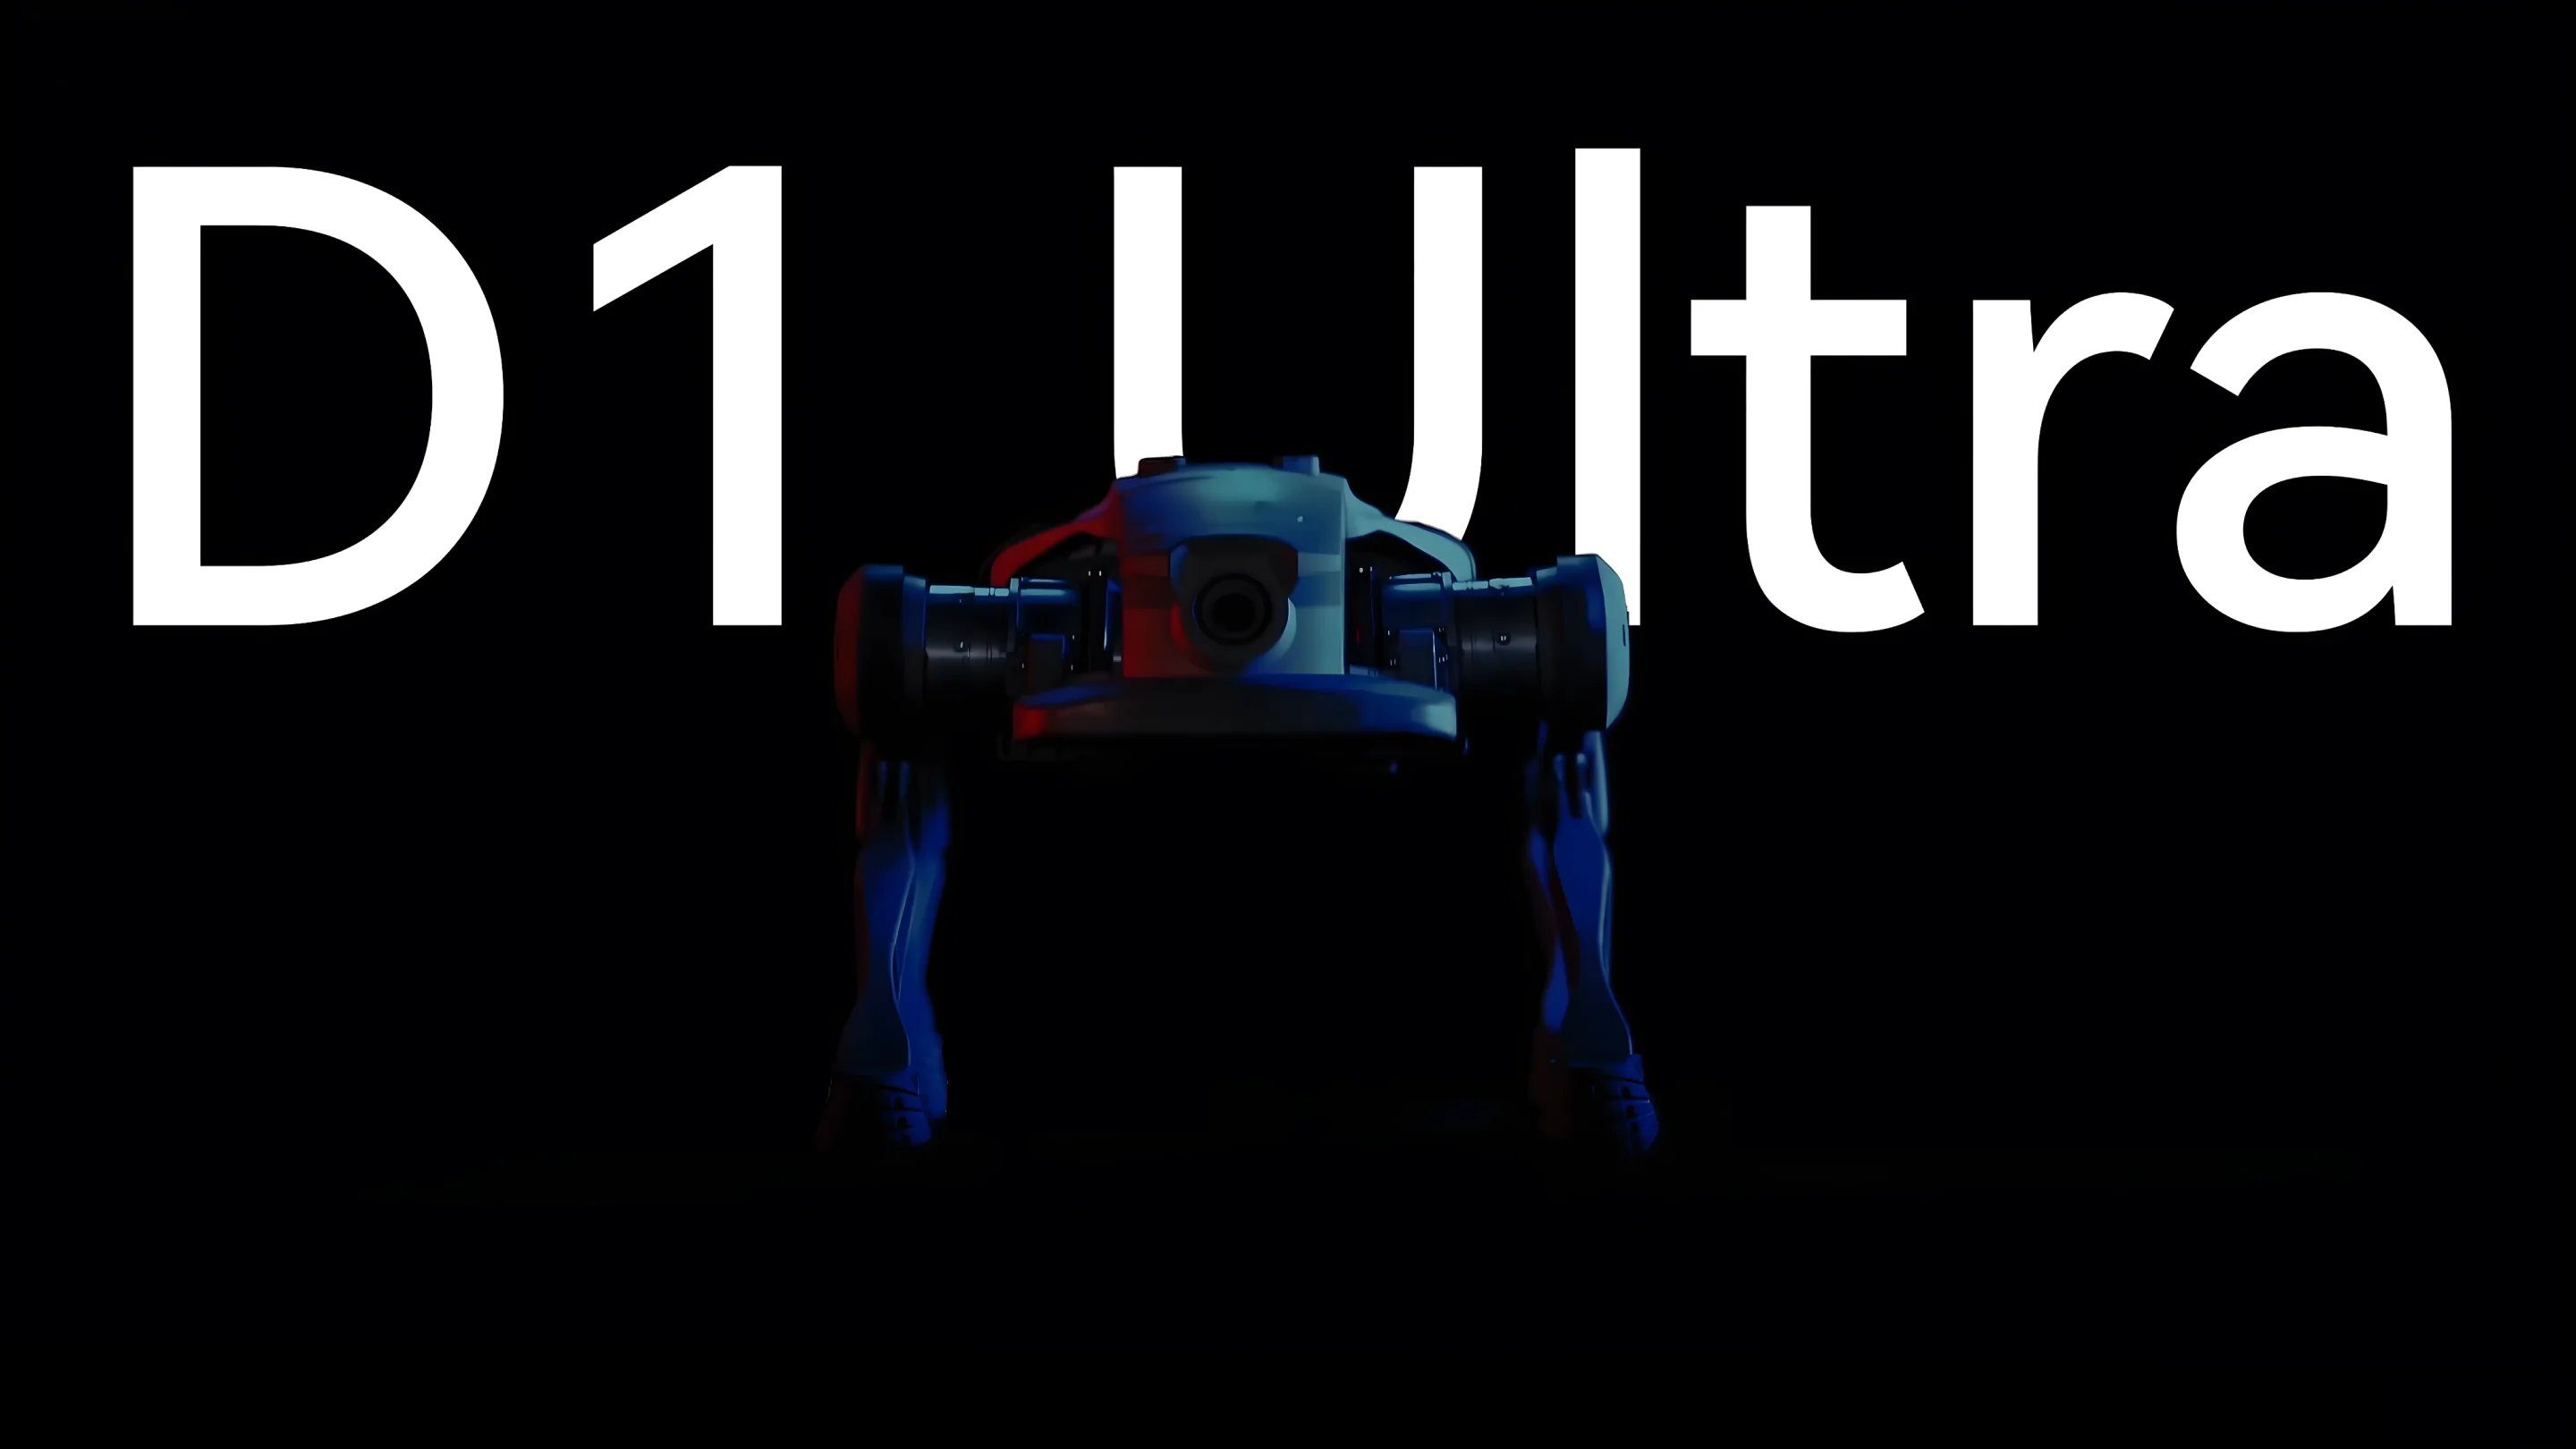
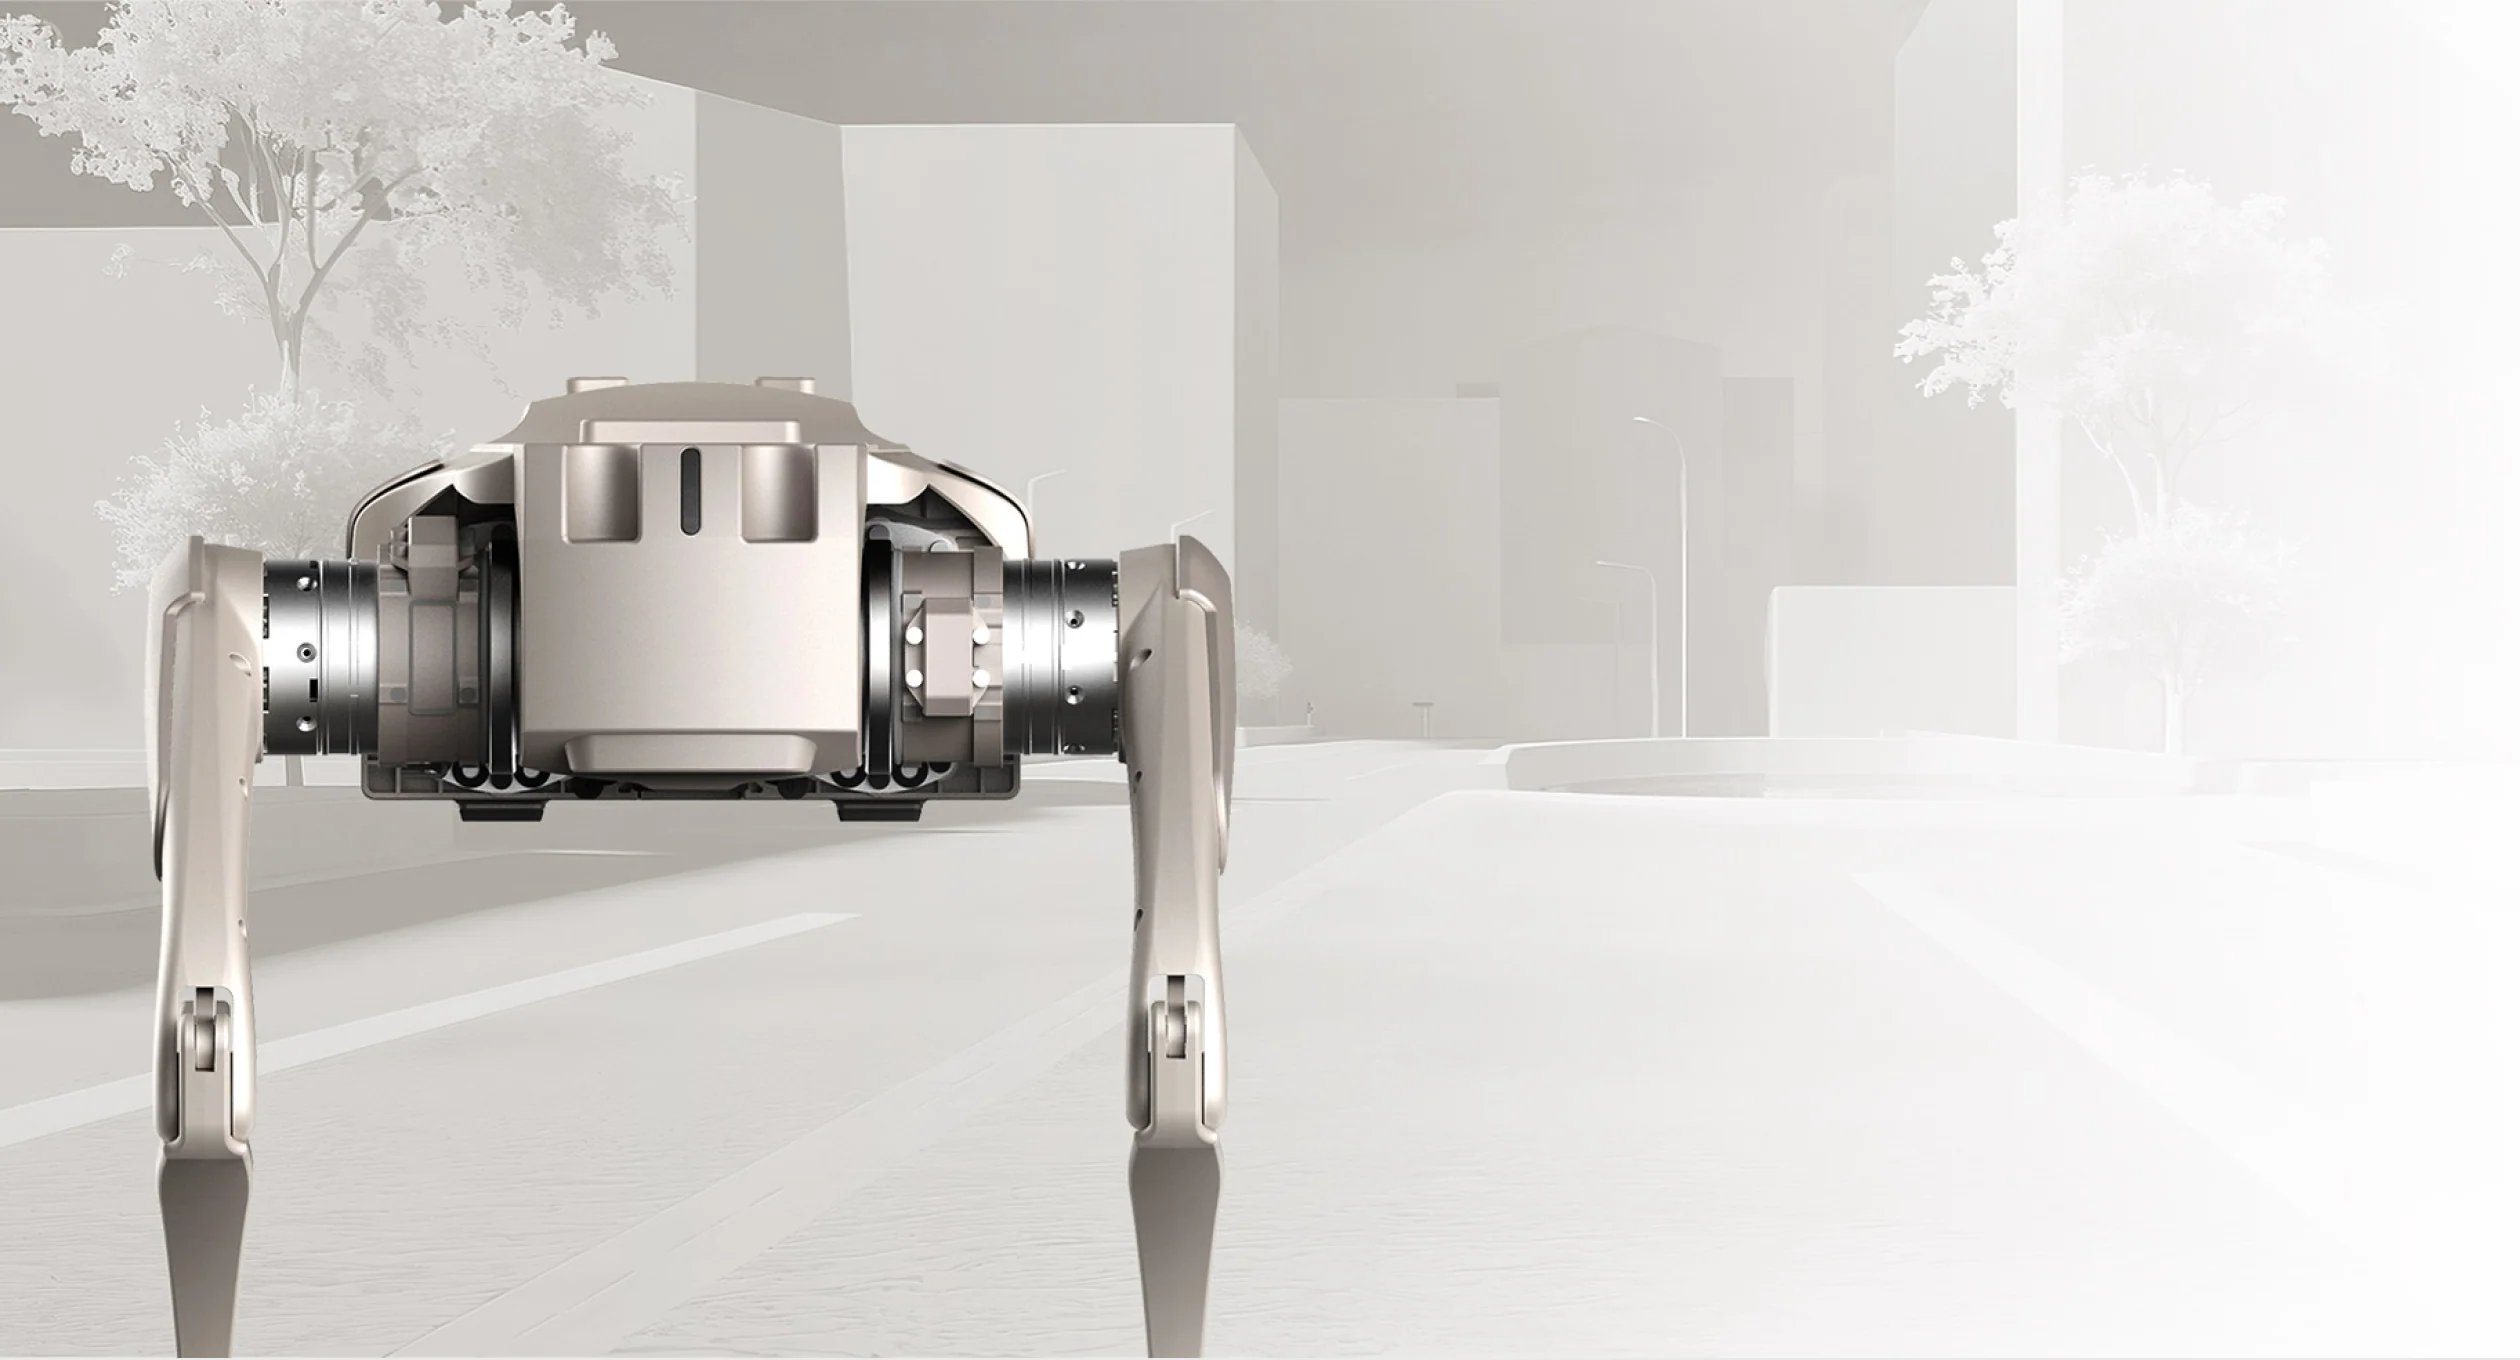
Este robô quadrúpede foi concebido para tarefas industriais especializadas. Estas tarefas exigem fiabilidade e uma implementação flexível. Na aprendizagem por reforço (RL), o controlo do movimento aperfeiçoa-se com base nos resultados das próprias ações. Por isso, o robô adapta-se a diferentes superfícies e consegue deslocar-se em qualquer tipo de terreno. O sensor frontal integrado é visível na imagem de frente.
Construção protegida para condições exigentes
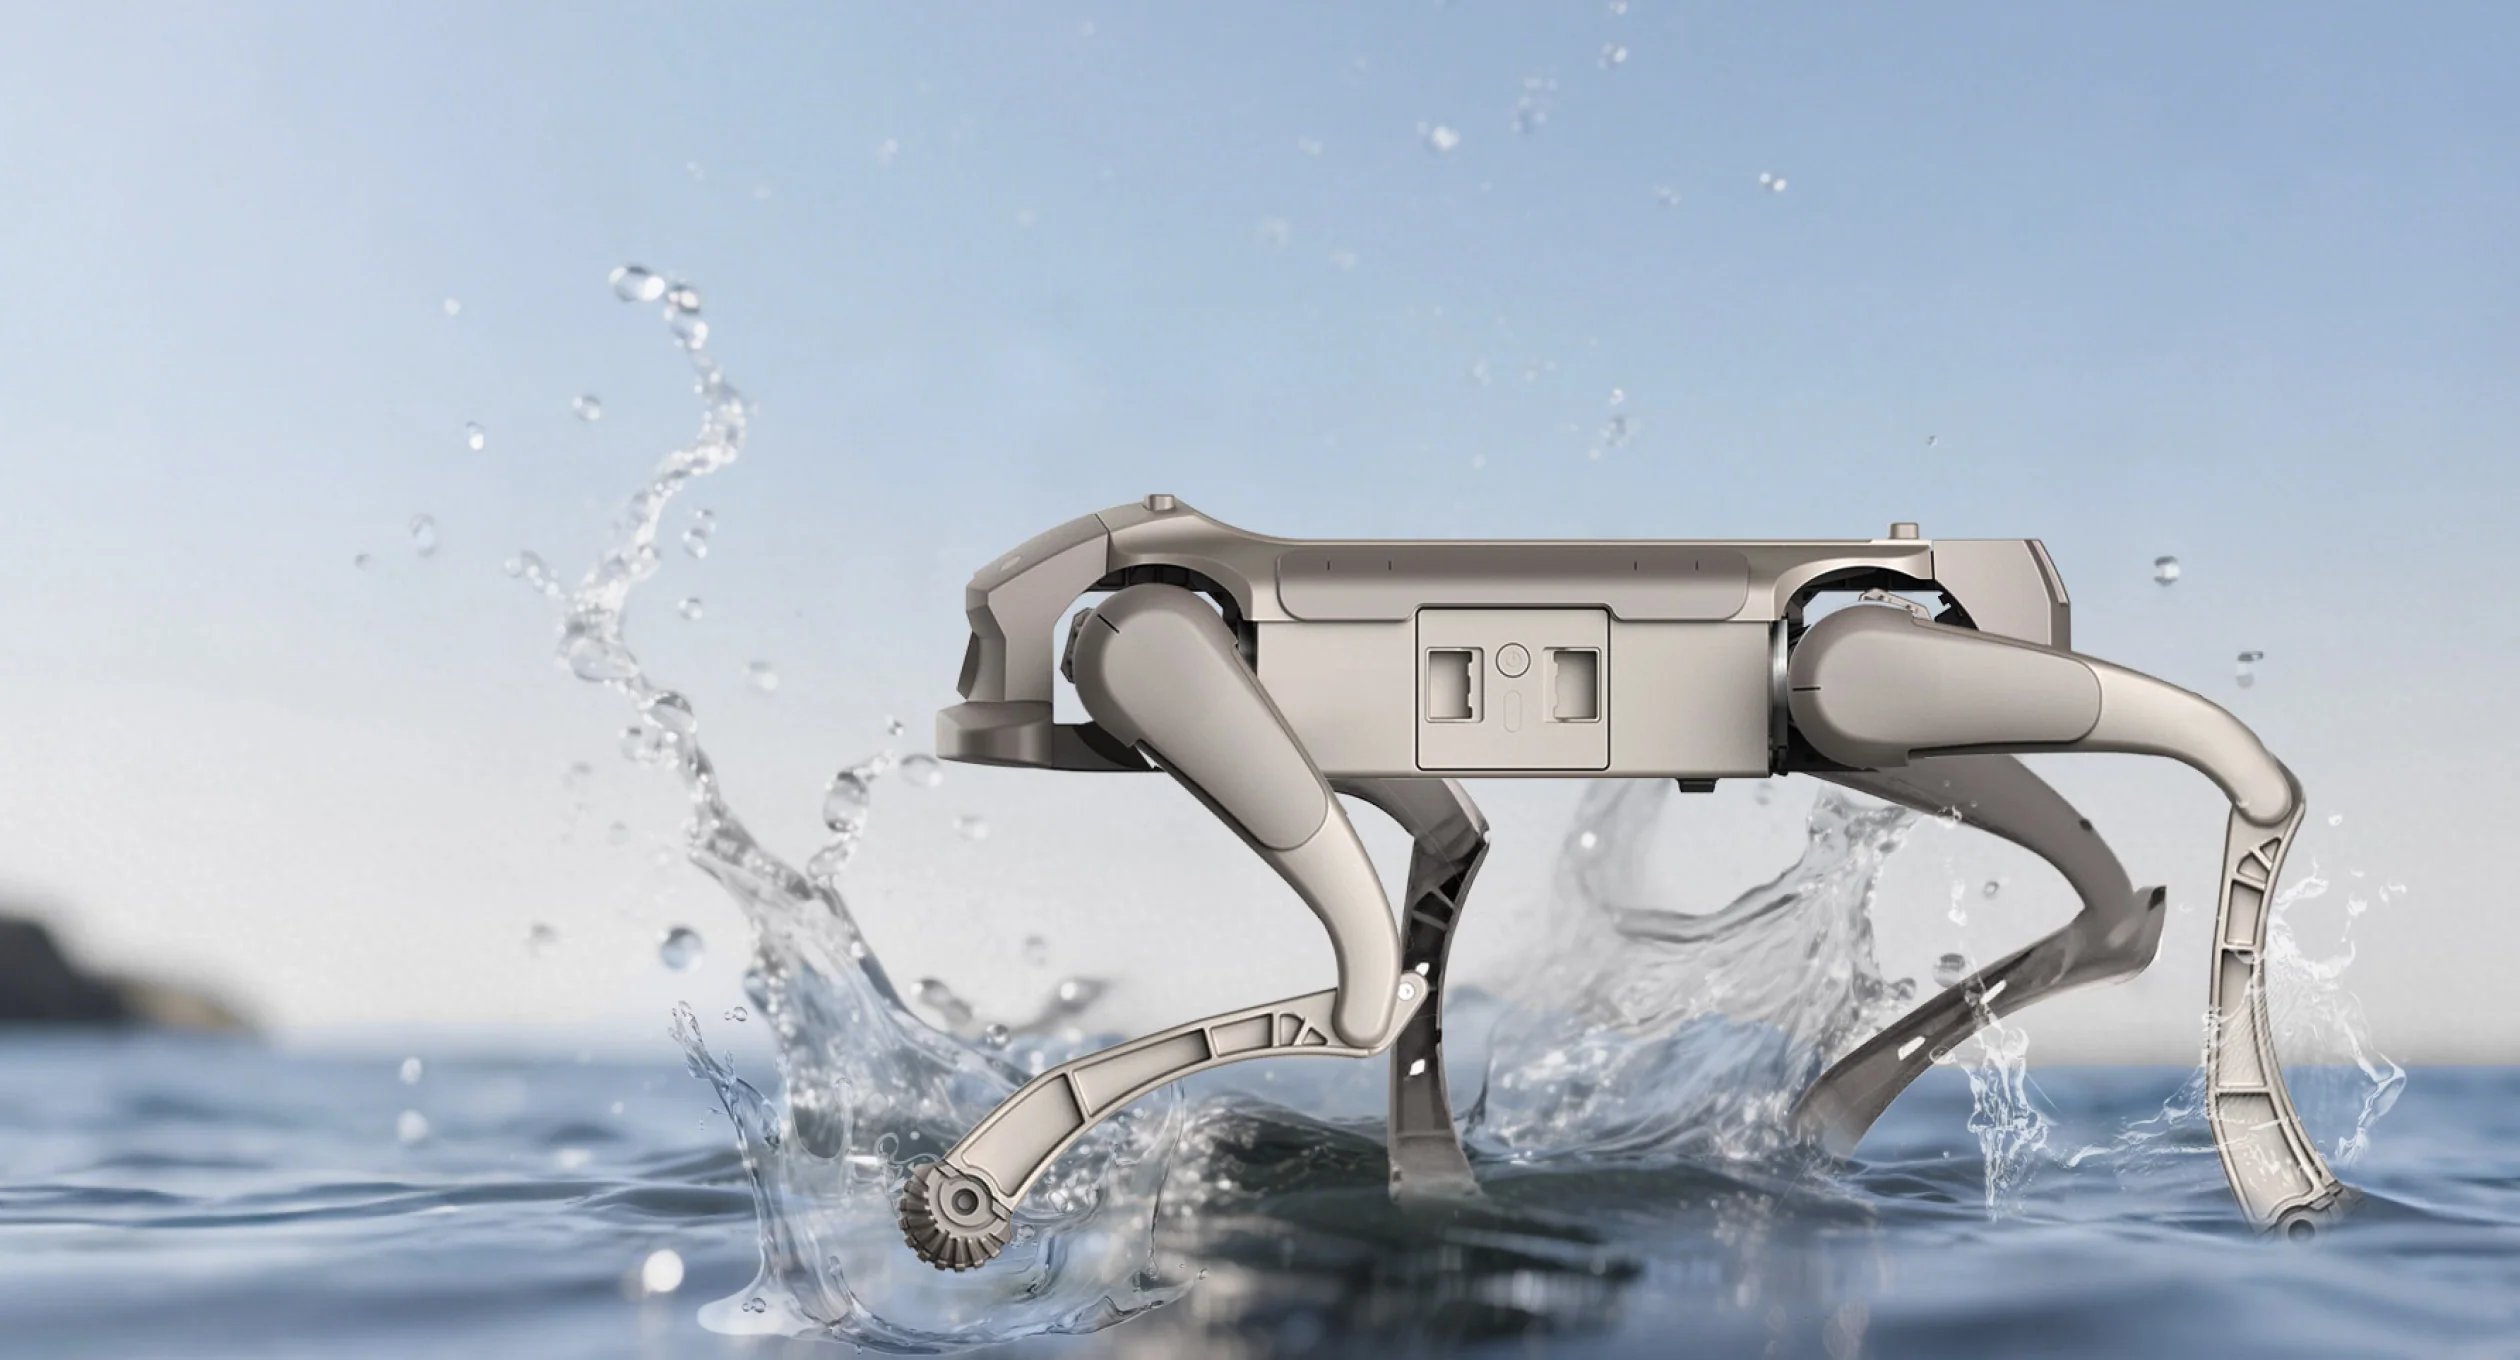
O corpo foi concebido para uma utilização prolongada em condições severas. Os veios de liga de alumínio são fabricados por prensagem em vácuo. Os componentes principais têm tratamento anticorrosão e vedação. A proteção reforçada contra pó e água garante um funcionamento estável sob salpicos e em zonas húmidas. O robô funciona da mesma forma em superfícies sujas e arenosas. O intervalo de temperaturas de funcionamento é de 0 °C ~ 40 °C. Na imagem, o robô atravessa água.
Mobilidade e manobrabilidade todo-o-terreno
O controlo inteligente da marcha baseado em RL ajusta dinamicamente o movimento a terrenos complexos. O autoequilíbrio e a prevenção de capotamento mantêm o corpo estável. A compensação de perturbações externas preserva o equilíbrio em movimento. Os principais indicadores de mobilidade são apresentados abaixo.
- Velocidade: a velocidade máxima de corrida é de 3,7 m/s.
- Inclinações: o ângulo de subida padrão é de 30° e o máximo é de até 40°.
- Escadas: transposição contínua de degraus com até 16 cm de altura.
- Saltos: a altura do salto vertical é de 35 cm.
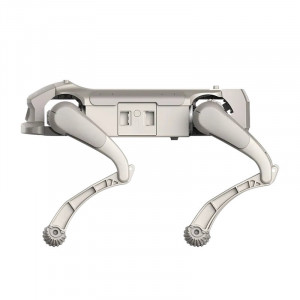
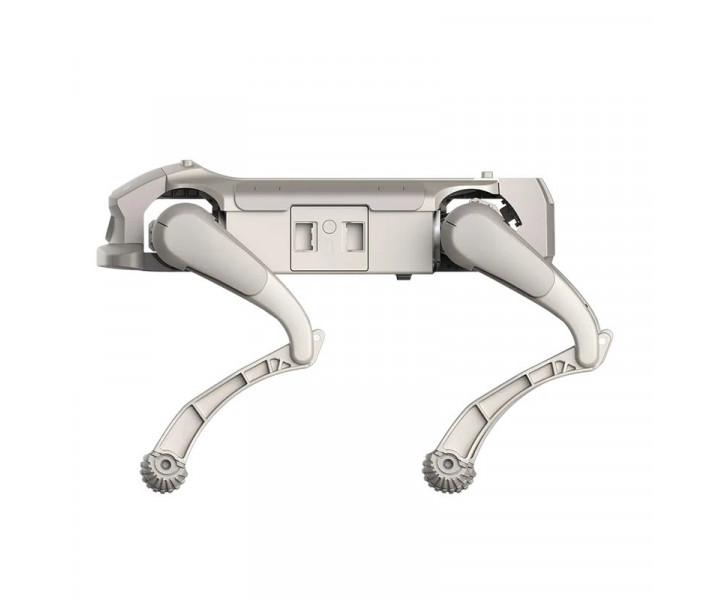
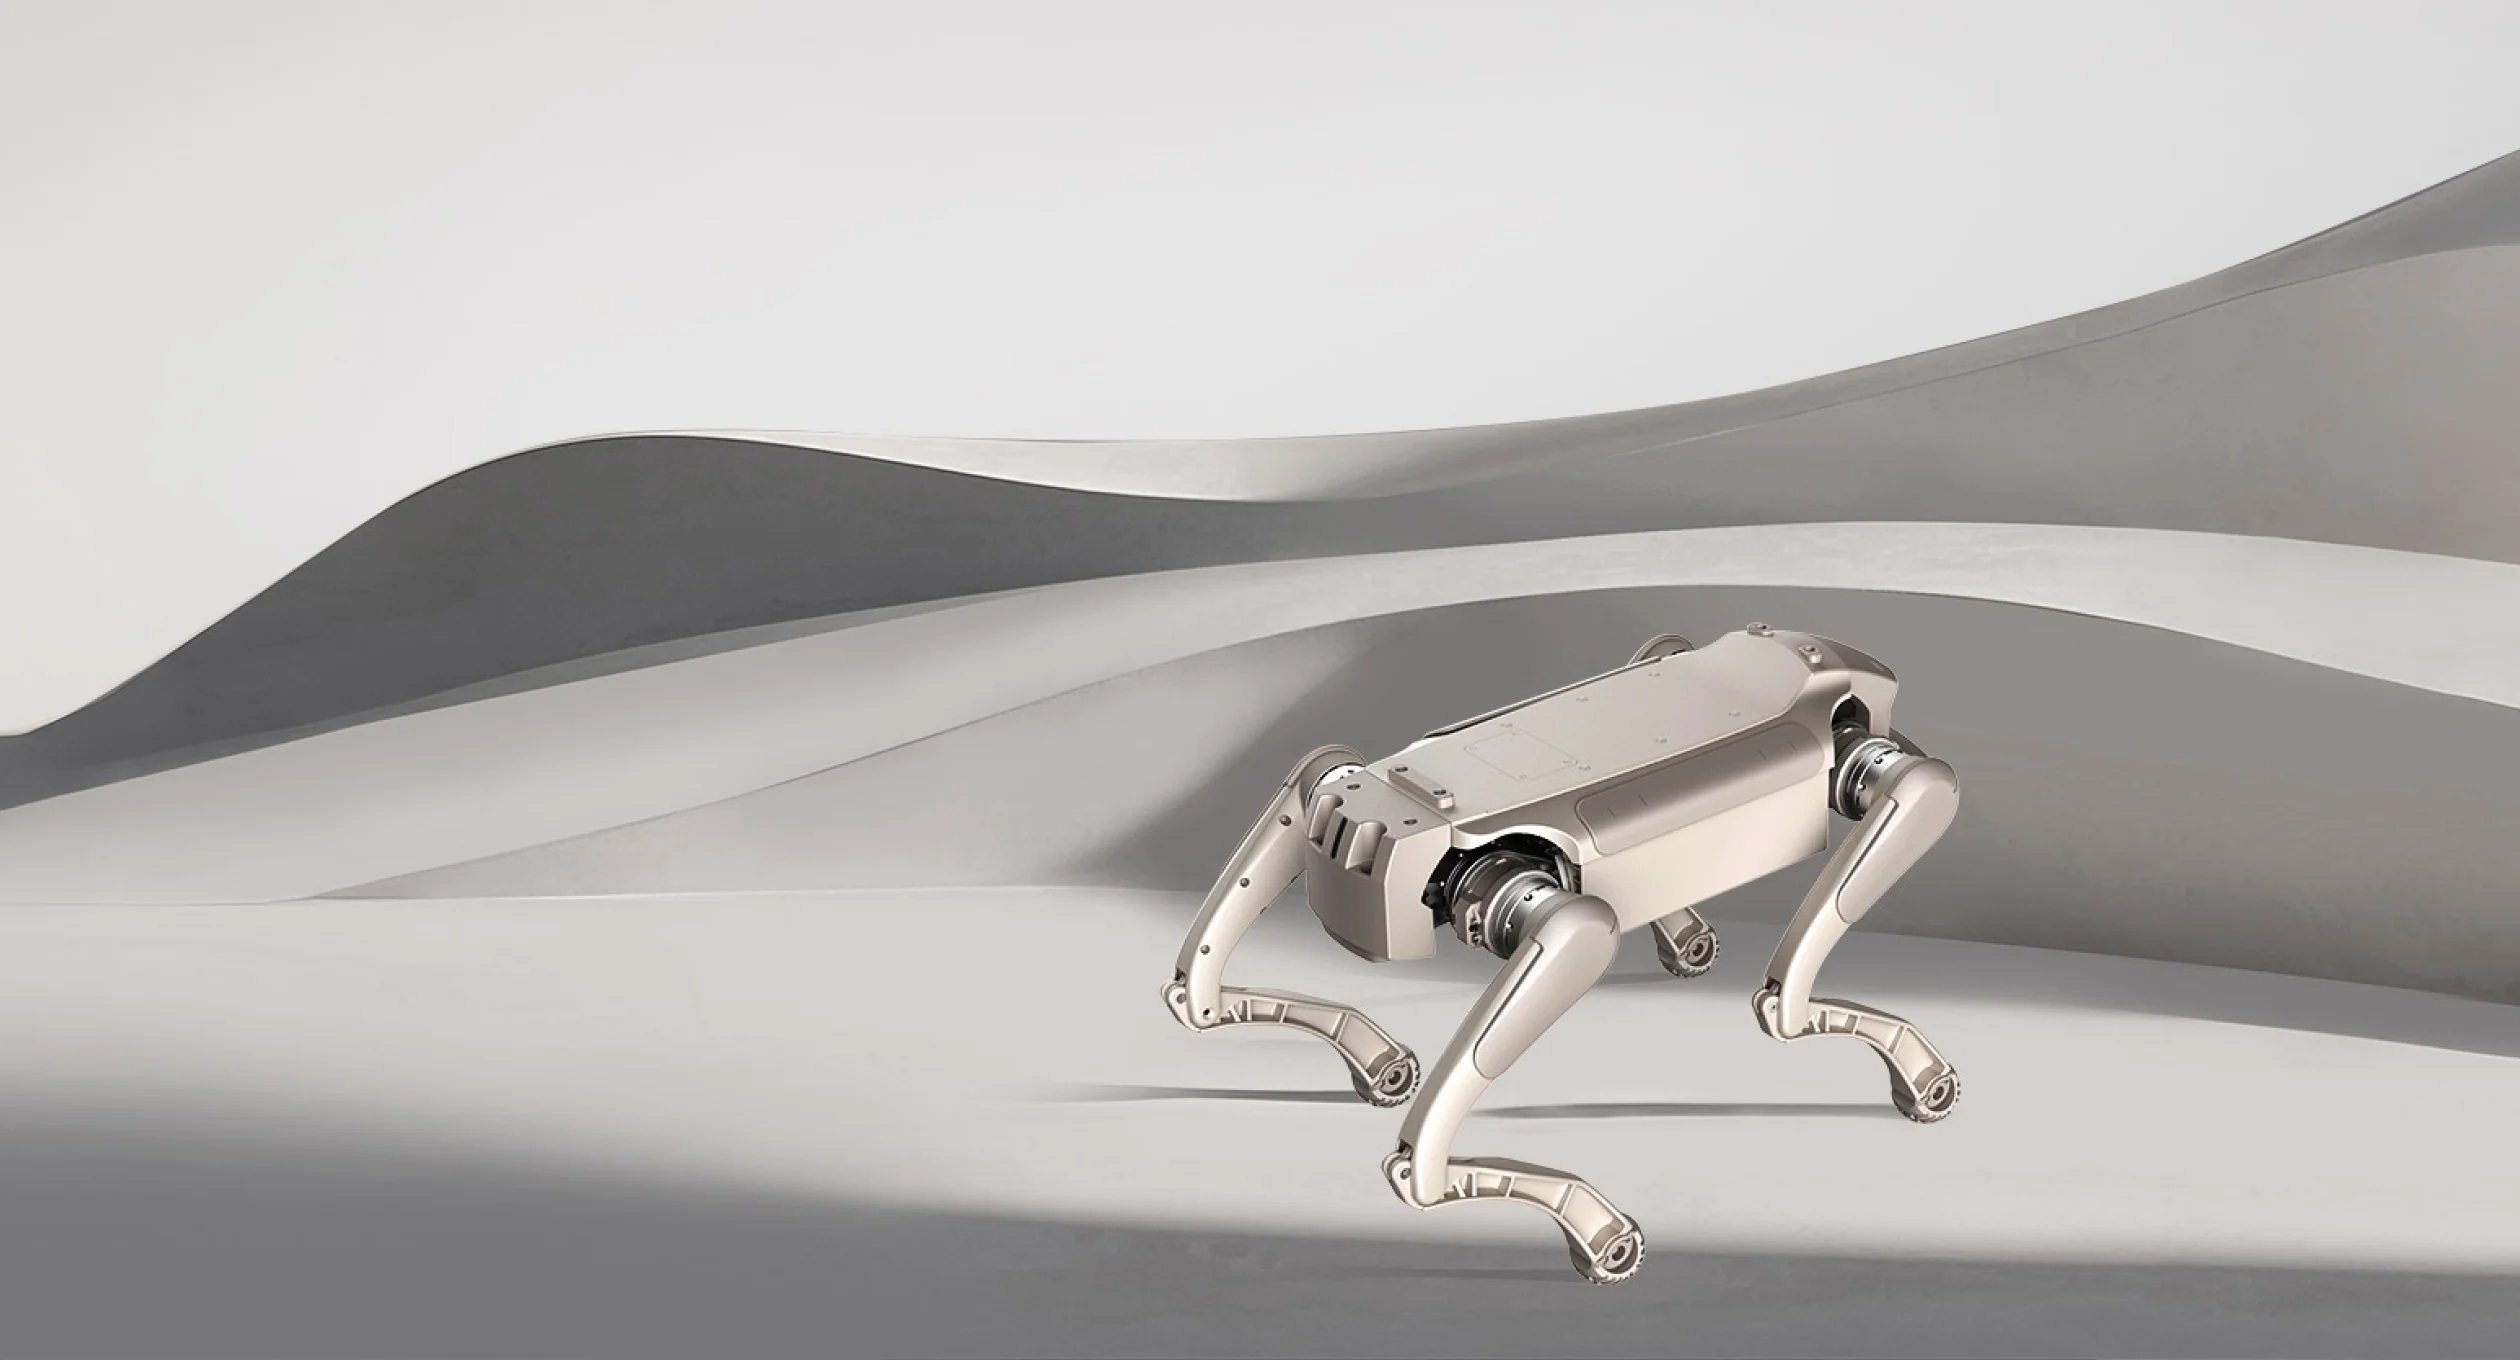
O robô tem 12 graus de liberdade (eixos de movimento independentes) — 3 por cada membro. Na imagem, está sobre uma superfície arquitetónica curva, pelo que a estrutura articulada das pernas é bem visível.
Atuadores potentes e arranque sem calibração
O binário de pico das articulações atinge 48 N·m. O binário é a força de rotação da articulação, pelo que um valor mais elevado permite suportar maior resistência e carga.
Os módulos de motor foram concebidos para uma utilização intensiva. Têm uma longa vida útil mesmo em cenários com cargas de impacto. Os controladores com codificador duplo eliminam a calibração da posição zero. Por isso, o robô está pronto a funcionar logo após ser ligado. As articulações das pernas, a que se referem estas características, são visíveis na imagem.
Ecossistema aberto e integração de cargas
O SDK aberto (kit de desenvolvimento de software) destina-se ao desenvolvimento secundário. Também suporta a integração de equipamento próprio e a escalabilidade ao nível do sistema. São disponibilizados pacotes SDK e interfaces padronizadas. Estão também disponíveis modelos do robô e interfaces de simulação.
O suporte de modelação URDF (formato de descrição do modelo do robô) permite testar soluções segundo o esquema Sim-to-Real. Este esquema prevê a transferência para o robô físico de soluções validadas em simulação. Para tal, estão disponíveis o Isaac Sim e o MuJoCo.
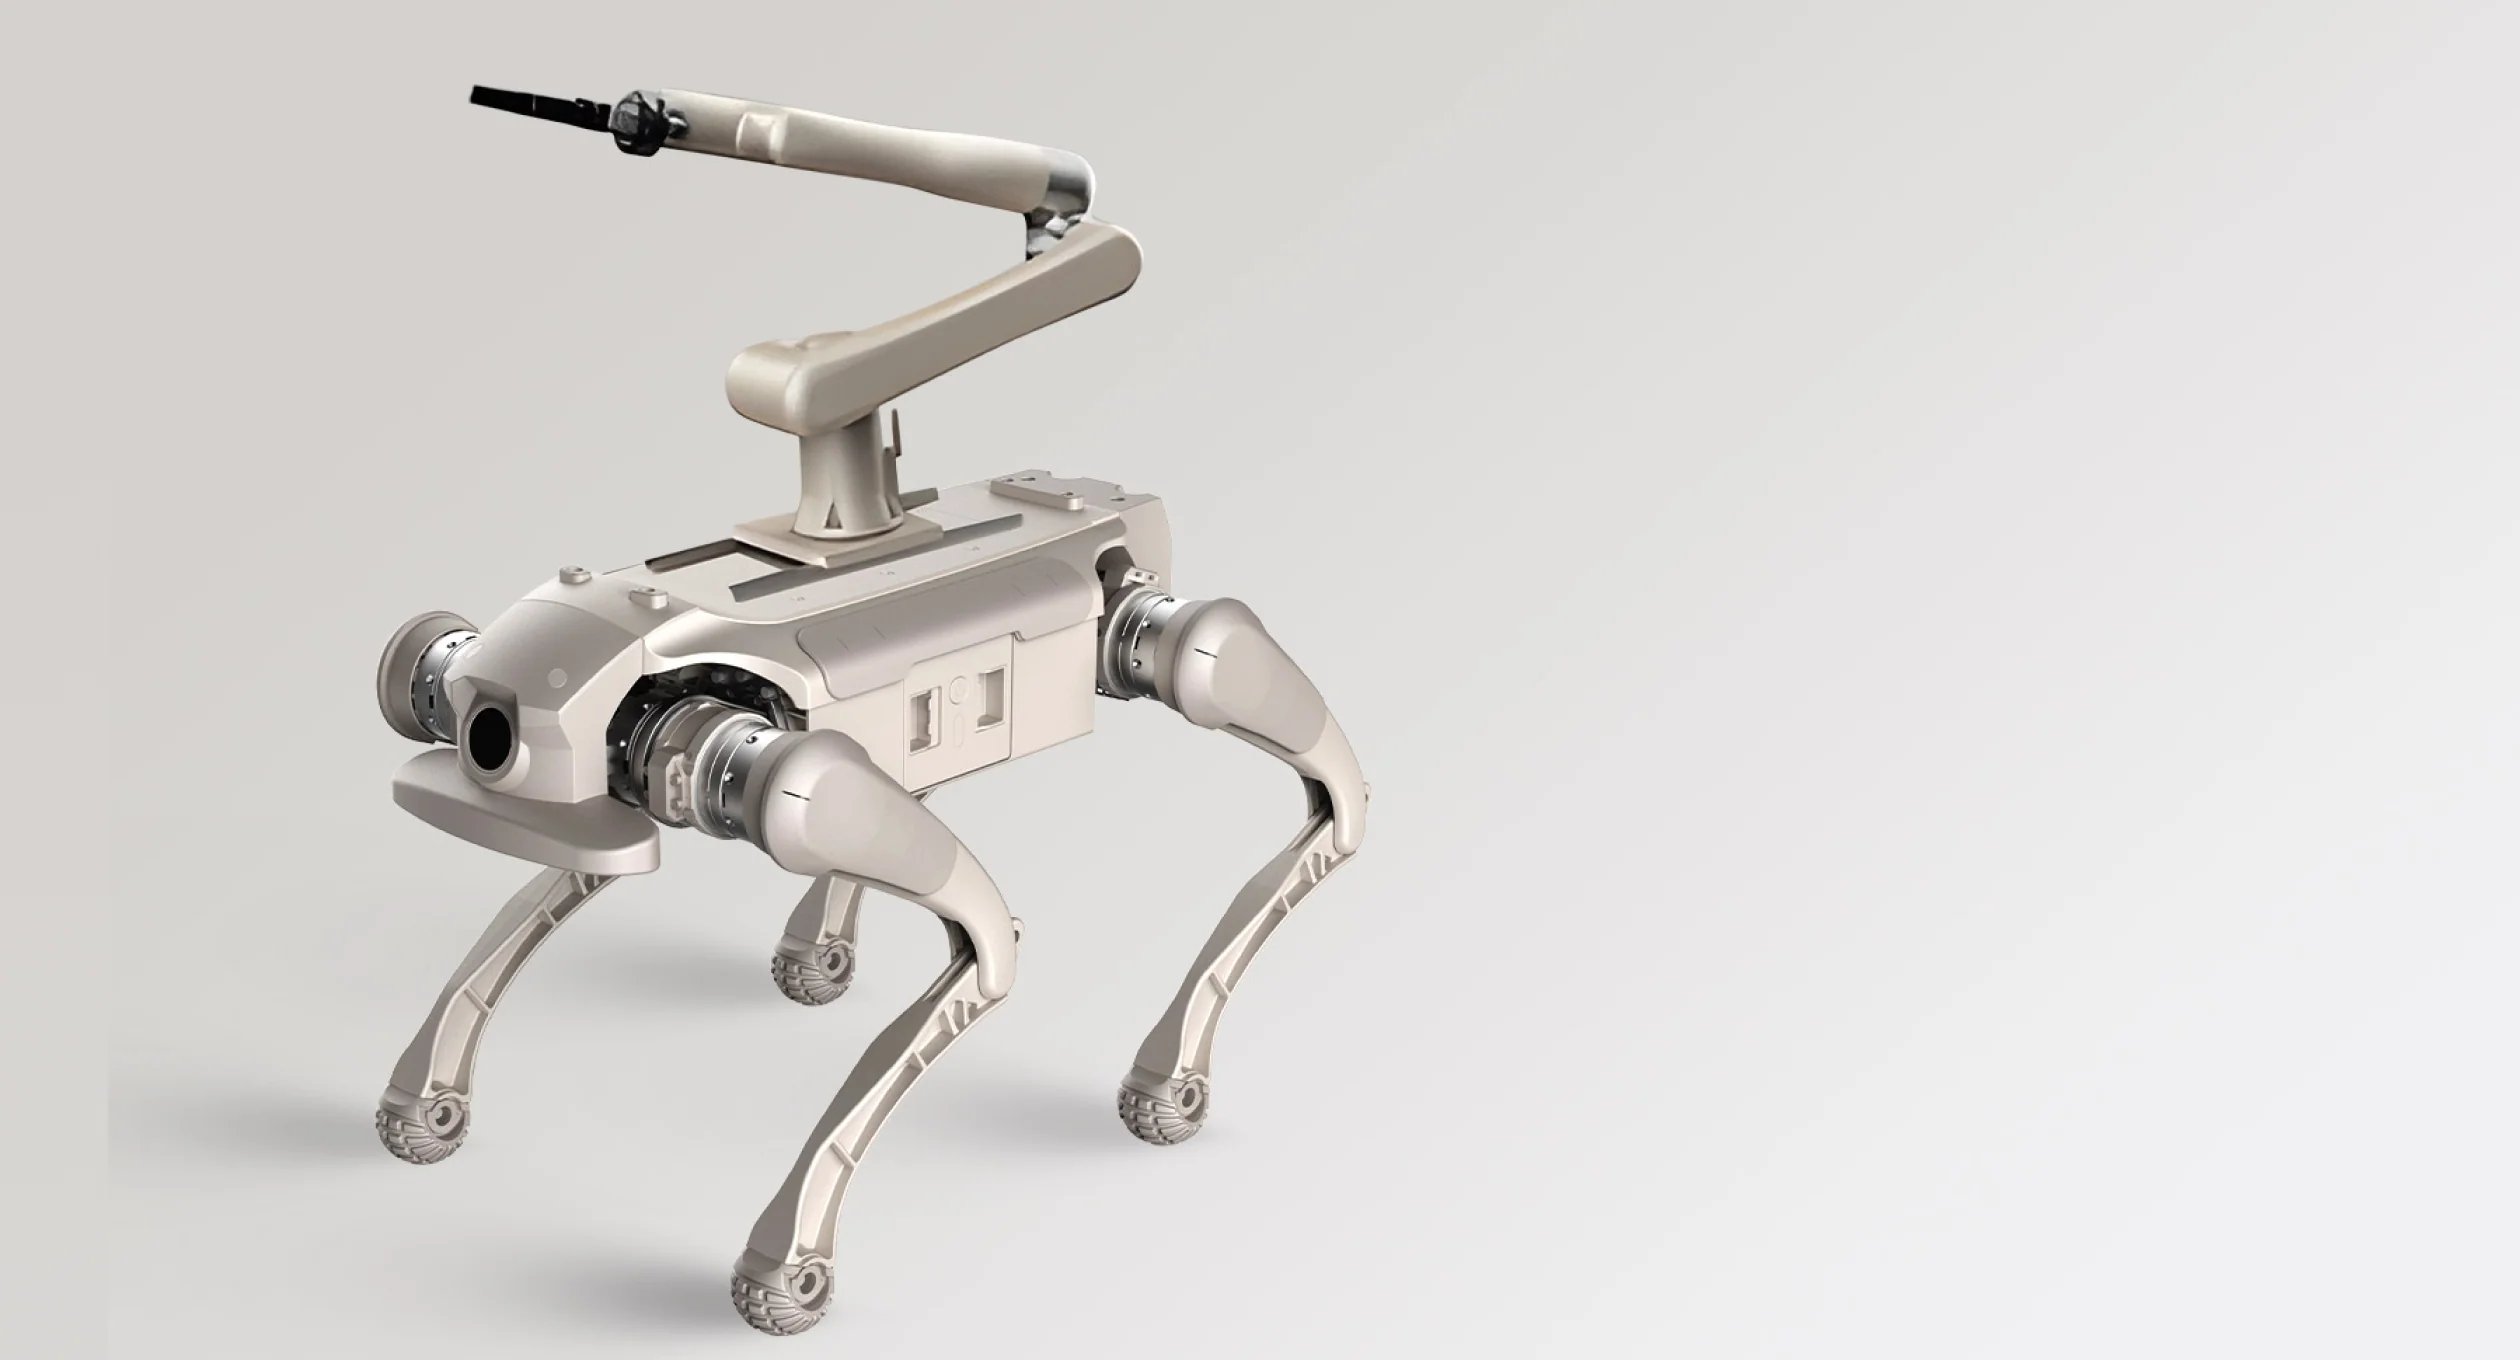
Através das interfaces padronizadas, é possível montar diferentes cargas úteis. O exemplo na imagem é um manipulador robótico articulado instalado na parte superior do corpo.
Câmara, controlo e ligação
Câmara e sensores
A IMU (unidade de medição inercial) faz parte da configuração de série. A câmara grava com uma resolução de 1920 × 1080 píxeis. O ângulo de visão diagonal é de 122°. O ângulo horizontal é de 111° e o vertical é de 70°. São suportados a transmissão de imagem em tempo real e o seguimento de alvos.
Controlo e ligação
O telecomando tem ecrã. A ligação é assegurada por WiFi e Bluetooth 5.0. As ações padrão incluem as posições de pé e deitado. Estão também disponíveis o modo de amortecimento e o ajuste da altura e do ângulo de arfagem. Adicionalmente, estão implementados saltos para a frente e para cima. Há ainda a posição sobre dois membros e a cambalhota para trás.
Autonomia e carregamento
O tempo de funcionamento autónomo é de 1–2 horas e o alcance é de 6±1 km. O carregamento de 10 % a 90 % demora cerca de 1 hora. O módulo de bateria tem uma tensão de 43,2 V. Com estes dados, é possível planear os ciclos de trabalho e de carregamento para um percurso concreto.
Estrutura e disposição dos componentes
O esquema abaixo identifica as principais partes estruturais e articulações. A câmara também está assinalada, e os elementos estão distribuídos entre o lado esquerdo e o lado direito do corpo.
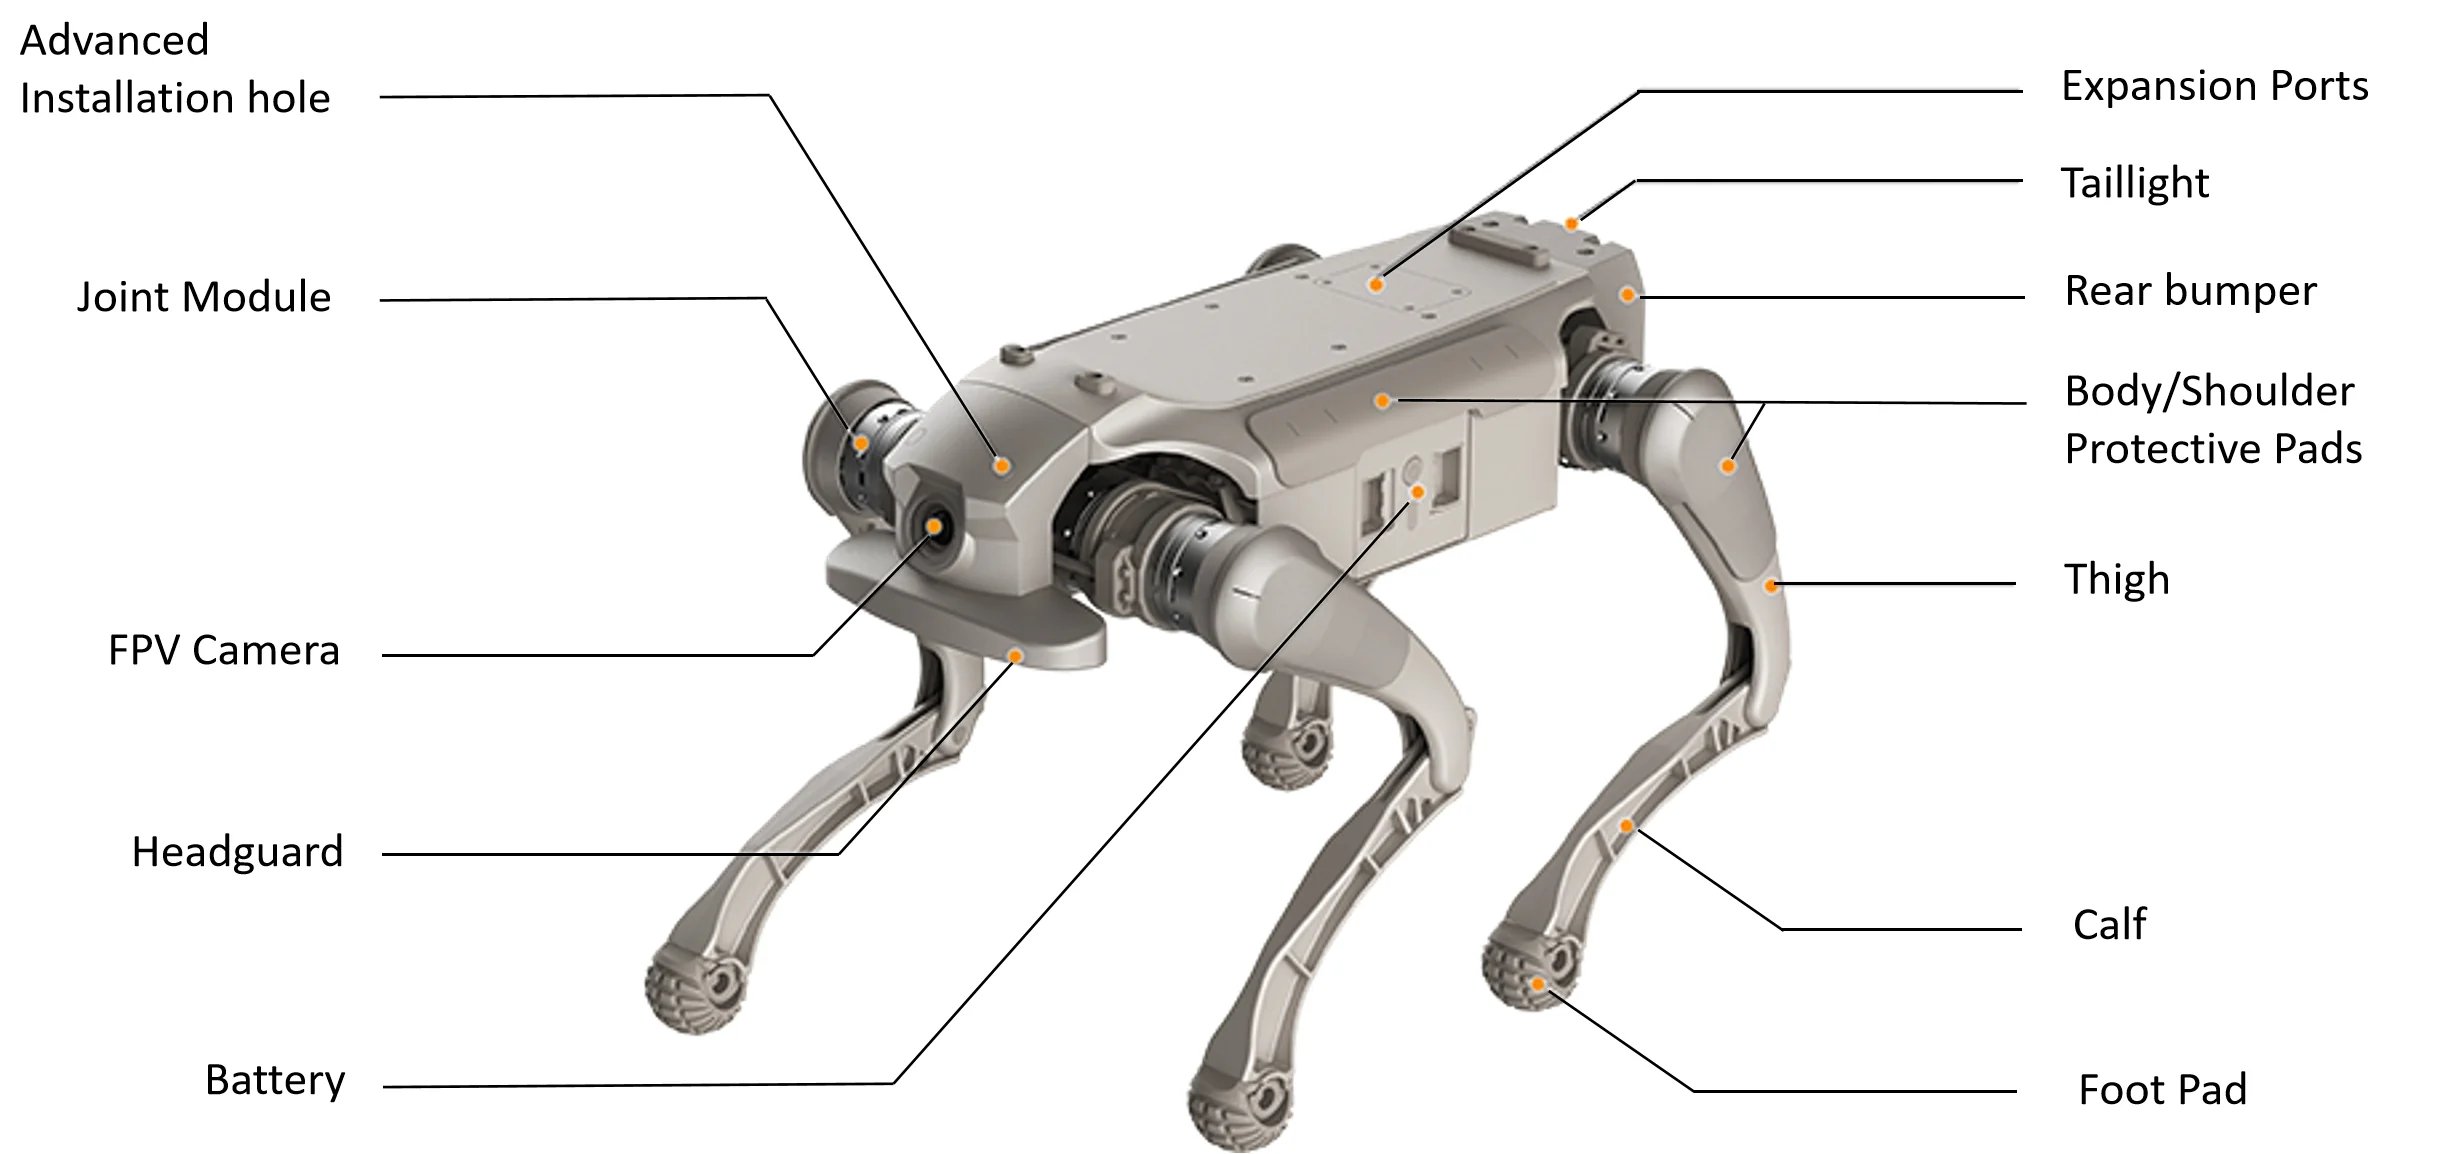
Lado esquerdo
- Orifício de montagem alargado: local de montagem no lado esquerdo do corpo.
- Módulo de articulação: módulo da perna; cada membro tem 3 graus de liberdade.
- Câmara FPV: os parâmetros de visão constam da tabela de características.
- Proteção da cabeça: elemento de proteção na zona da cabeça do robô.
- Bateria: módulo de alimentação com tensão de 43,2 V.
Lado direito
- Portas de expansão: localizadas no lado direito do corpo.
- Farol traseiro: elemento luminoso na parte traseira do corpo.
- Para-choques traseiro: elemento de proteção do corpo na traseira.
- Placas de proteção do corpo e dos ombros: elementos de proteção das zonas do corpo e dos ombros.
- Coxa: o intervalo de movimento da articulação é de −170° ~ −66°.
- Canela: o intervalo de movimento da articulação é de +35° ~ +156°.
- Almofada do pé: incluídas 4 unidades.
Áreas de aplicação
Para investigação científica e educação, o AgiBot D1 Ultra oferece um SDK aberto. A imagem mostra uma sala de controlo onde o modelo 3D do robô é apresentado num grande ecrã central.
A patrulha de segurança é outra aplicação indicada. É ilustrada por uma oficina industrial com máquinas CNC e uma consola de controlo do operador.
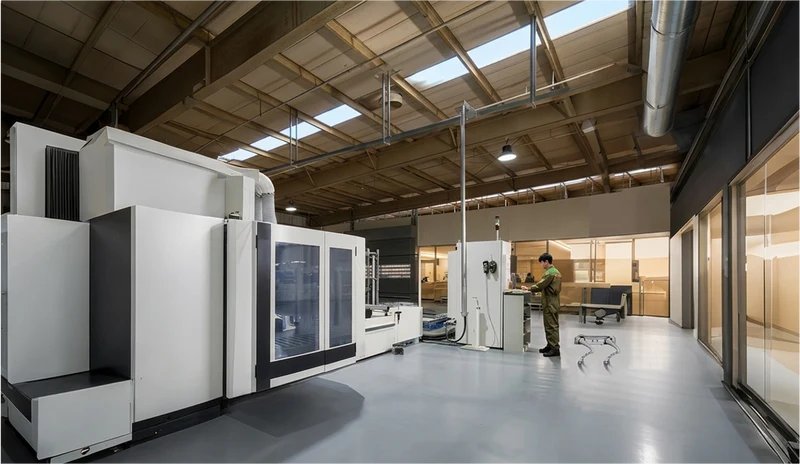
- Patrulha de segurança: a proteção IP54 permite percorrer as zonas húmidas e arenosas do percurso; a câmara transmite imagem em tempo real e o seguimento de alvos é suportado pela plataforma.
- Investigação científica: o SDK suporta o desenvolvimento secundário e a integração de equipamento próprio. A simulação no Isaac Sim e no MuJoCo permite validar algoritmos antes de os executar no robô.
- Educação: o SDK aberto e a modelação URDF permitem estudar o controlo de um robô quadrúpede primeiro em simulação e depois numa plataforma real.
- Entretenimento interativo: os saltos e a cambalhota para trás fazem parte das ações padrão, e o telecomando com ecrã está incluído.
- Tarefas industriais especializadas: as interfaces padronizadas e as portas de expansão permitem instalar equipamento com massa até 5 kg, e a vedação dos componentes principais suporta o funcionamento em condições severas.
Acessórios e fixações compatíveis
- Sensores: LiDAR e câmaras de profundidade compatíveis com o AgiBot D1 Ultra.
- Módulos 5G: suportados pela plataforma.
- Portas de expansão: cinco tipos de interfaces, incluindo Ethernet e USB; a lista completa consta da tabela de características.
- Carga útil: até 5 kg através de interfaces padronizadas.
O que vem na caixa?
- Robô quadrúpede AgiBot D1 Ultra — 1 un.
- Bateria — 1 un.
- Carregador da bateria — 1 un.
- Adaptador — 1 un.
- Cabo de alimentação do adaptador — 1 un.
- Telecomando — 1 un.
- Manual do utilizador — 1 un.
- Caixa de transporte — 1 un.
- Almofada do pé — 4 un.
- Conjunto de ferramentas — 1 un.
Especificações técnicas
Construção e dimensões
| Parâmetro | Valor |
| Material | Liga de alumínio com plástico de engenharia de alta resistência |
| Dimensões na posição de pé (C × L × A) | 630 × 360 × 420 mm |
| Dimensões na posição deitada (C × L × A) | 670 × 435 × 145 mm |
| Peso total (com bateria) | 16 kg |
| Temperatura de funcionamento | 0 °C ~ 40 °C |
| Grau de proteção | IP54 |
Movimento e mecânica
| Parâmetro | Valor |
| Graus de liberdade (robô completo) | 12 |
| Graus de liberdade (cada membro) | 3 |
| Velocidade máxima | 3,7 m/s |
| Carga útil | 5 kg |
| Altura de transposição contínua de degraus | 16 cm |
| Ângulo máximo de subida | 30° padrão, até 40° no máximo |
| Altura do salto vertical | 35 cm |
| Binário máximo da articulação | 48 N·m |
| Intervalo de movimento das articulações (corpo) | −28° ~ +28° |
| Intervalo de movimento das articulações (coxa) | −170° ~ −66° |
| Intervalo de movimento das articulações (canela) | +35° ~ +156° |
| Ações padrão | Posição de pé, posição deitada, modo de amortecimento, ajuste do ângulo de arfagem, ajuste da altura, rotação no plano horizontal; salto para a frente, salto para cima, posição sobre dois membros, cambalhota para trás, saudação, etc. |
Alimentação e autonomia
| Parâmetro | Valor |
| Capacidade nominal do módulo de bateria | 4,6 Ah |
| Tensão do módulo de bateria | 43,2 V |
| Duração do carregamento | cerca de 1 hora (nível de carga: 10 %–90 %) |
| Tempo de funcionamento autónomo (tempo de operação) | 1–2 horas |
| Alcance | 6±1 km |
| Capacidade nominal da bateria | 5 Ah |
| Capacidade indicada da bateria | 4,6 Ah |
| Tensão da bateria | 43,2 V |
| Adaptador de alimentação | De série |
| Base de carregamento | De série |
Câmara e sensores
| Parâmetro | Valor |
| IMU | De série |
| Resolução da câmara | 1920 × 1080 píxeis |
| Ângulo de visão da câmara DFOV | 122° |
| Ângulo de visão da câmara HFOV | 111° |
| Ângulo de visão da câmara VFOV | 70° |
| Transmissão de imagem em tempo real | Suportado |
| Seguimento de alvos | Suportado |
Ligação e software
| Parâmetro | Valor |
| Capacidades de desenvolvimento secundário (SDK) | Suportado; são disponibilizados pacotes de desenvolvimento SDK, interfaces padronizadas, modelos do robô e interfaces de simulação, com suporte de ambientes de simulação como o Isaac Sim. |
| Capacidades de ligação | Suporte de WiFi e Bluetooth 5.0 |
| Portas de expansão de funcionalidades | Ethernet × 1, USB × 2, porta de alimentação × 2, SBUS × 1, UART × 1 |
| Telecomando | Telecomando com ecrã |
Porquê comprar o AgiBot D1 Ultra na EXPERT3D?
A EXPERT3D fornece equipamento 3D profissional desde 2012. Os especialistas prestam aconselhamento antes da compra e ajudam na configuração. Para o AgiBot D1 Ultra, ajudamos a escolher a configuração adequada ao seu cenário. Asseguramos a entrega em toda a Espanha e nos países da UE. Após a compra, prestamos acompanhamento de assistência. As peças sobresselentes e os consumíveis podem ser encomendados no site, para que o equipamento não fique parado. Contacte a EXPERT3D para discutir as suas necessidades e obter uma proposta comercial.