

- Disponibilidade: Em stock
- Código do produto: 920372000001458937
- Peso bruto: 3.00kg

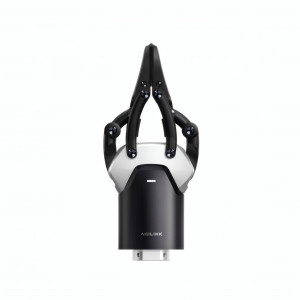
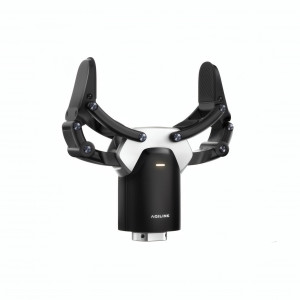
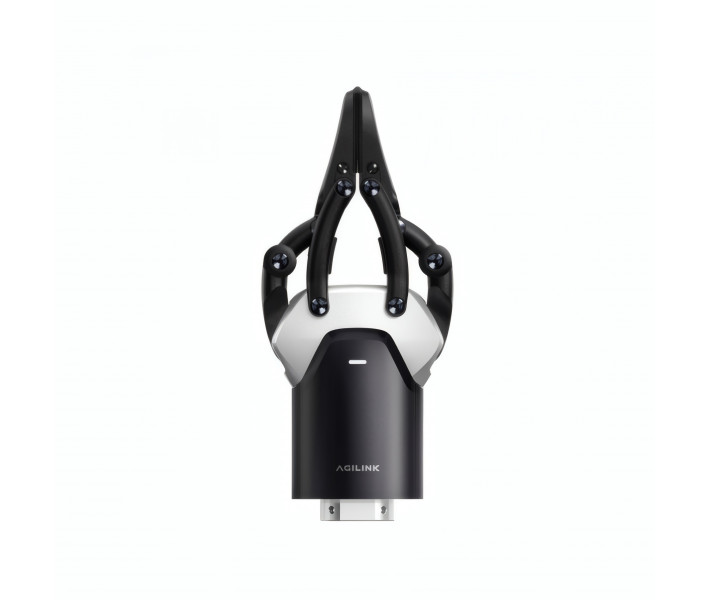
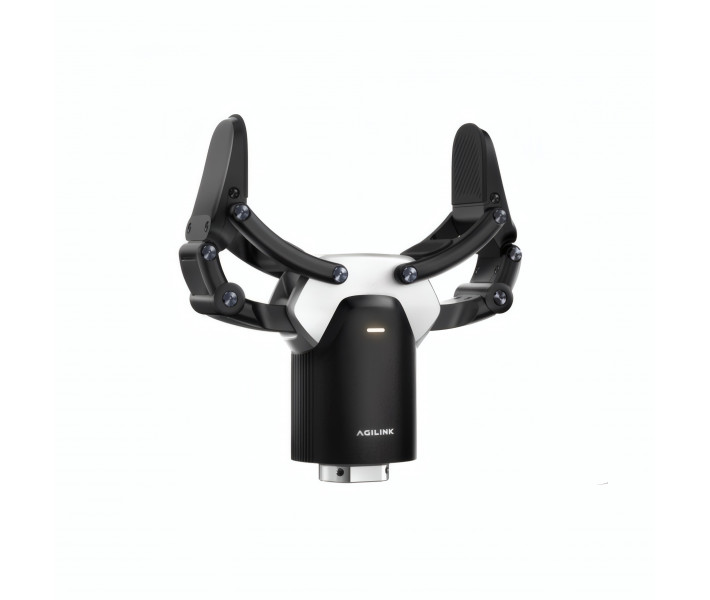
A pinça robótica AgiBot OmniPicker 3 é um efetor final industrial para a triagem automatizada e a manipulação de objetos heterogéneos. O dispositivo combina uma elevada capacidade de carga com um controlo tátil de superfície ultrassensível. O sensor integrado deteta instantaneamente as variações mínimas da carga de contacto. Isto garante uma retenção fiável tanto de componentes rígidos como de peças delicadas.
Principais características e vantagens
- Força máxima: 140 N — Permite fixar com segurança objetos volumosos sem risco de deslocamento durante acelerações bruscas.
- Carga útil: 5 kg — Garante o transporte estável de componentes de tamanho médio em ciclos de produção rápidos.
- Sensibilidade tátil: 0,1 N — Evita a pressão excessiva sobre materiais frágeis e deformáveis durante o aperto.
- Repetibilidade: ±0,1 mm — Garante um posicionamento estável dos artigos sem acumulação de erros em linhas automatizadas.
- Elevada fiabilidade: o mecanismo suporta mais de 1 000 000 de ciclos de trabalho sem degradação dos parâmetros cinemáticos.
- Interfaces industriais: o suporte dos protocolos CAN FD e RS485 simplifica a ligação a controladores modernos.
- Recolha de dados para IA: a compatibilidade direta com a plataforma Dex-UMI otimiza o treino de redes neuronais através de demonstrações.
Funcionalidades do AgiBot OmniPicker 3
Este efetor final foi desenvolvido para o trabalho dinâmico com uma gama diversificada de artigos em instalações de produção modernas. A fiabilidade da fixação assenta num equilíbrio ótimo entre a força de aperto e a estabilidade cinemática dos elos.
O equipamento integra-se eficazmente em células robotizadas para a execução de operações complexas de triagem e distribuição logística.
Parâmetros cinemáticos e forças
A força máxima de aperto atinge 140 N, o que permite trabalhar com peças de peso até 5 kg. A abertura de trabalho do mecanismo é de 110 ± 5 mm, para uma preensão cómoda de objetos de diferentes formas. A elevada repetibilidade de ±0,1 mm elimina falhas de posicionamento durante a execução de operações monótonas de transferência. A vida útil da estrutura excede 1 000 000 de ciclos sem perda das características iniciais.
Retorno tátil
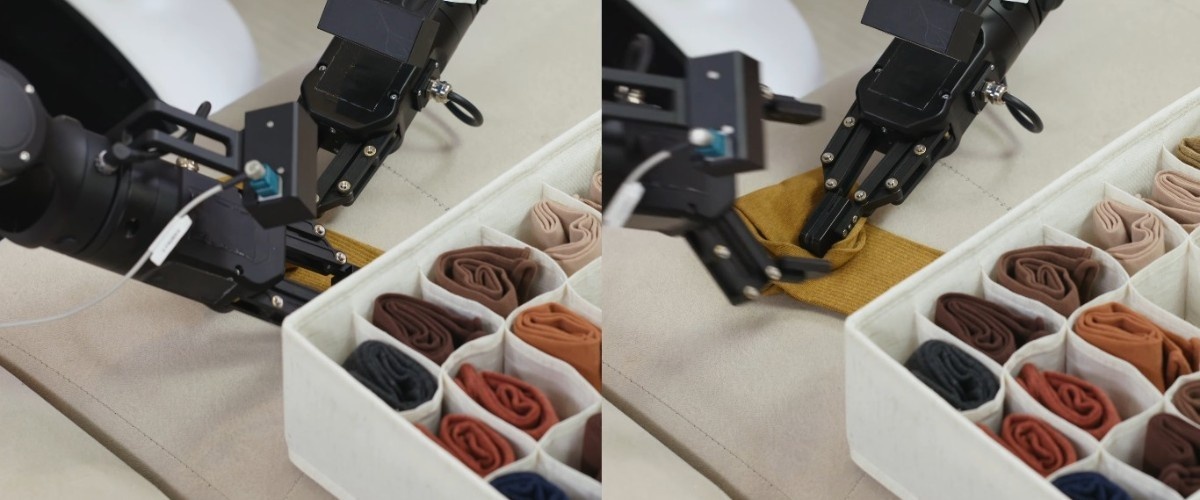
O sensor unidimensional integrado é capaz de reconhecer variações da pressão mecânica com uma resolução de 0,1 N. O sensor determina o momento do primeiro contacto com a superfície muito antes da aplicação da força nominal total. O controlador regula, em tempo real, a pressão em função da resistência do material. Isto elimina o risco de fissurar caixas de paredes finas ou de deformar componentes eletrónicos frágeis.
O controlo adaptativo permite manipular com segurança objetos de geometria variável sem reajuste manual dos batentes mecânicos.
Telemetria e aprendizagem automática
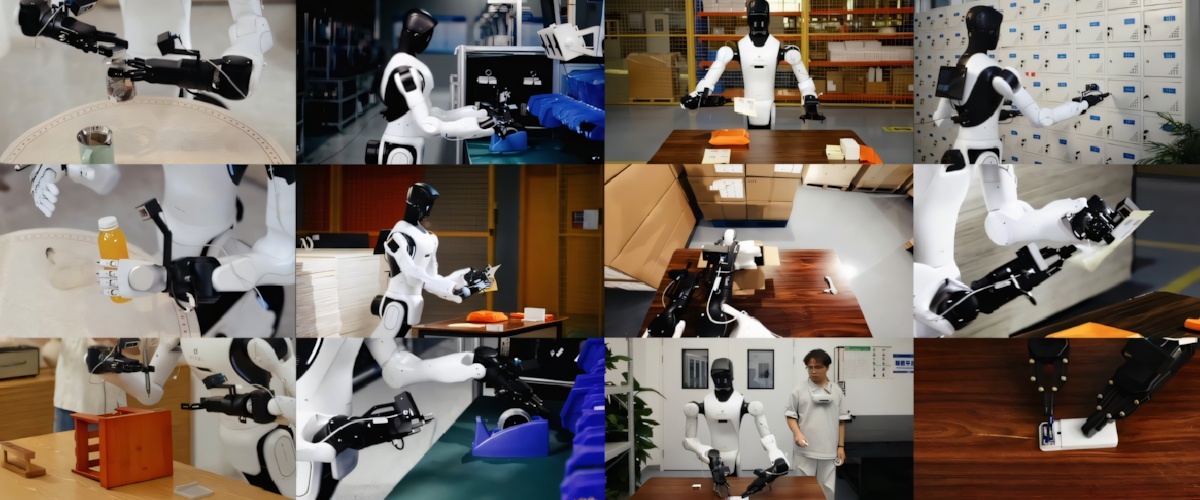
O dispositivo funciona como módulo de hardware para a recolha de parâmetros físicos para sistemas de inteligência artificial e de controlo por teleoperação. O efetor transmite dados precisos sobre posições angulares, velocidades lineares e tensões de contacto geradas. A integração total com o ecossistema Dex-UMI permite converter rapidamente demonstrações manuais em conjuntos de dados de treino. O cálculo das trajetórias de movimento e a execução de algoritmos complexos ficam a cargo de um computador industrial externo.
O material de vídeo demonstra de forma clara o processo de manipulação robotizada de objetos e a recolha de dados de telemetria em tempo real.
Interfaces de comunicação industriais
Para a troca rápida de dados utilizam-se os padrões digitais de comunicação CAN FD e RS485. Estes barramentos asseguram uma elevada velocidade de transmissão de comandos e resistência a interferências eletromagnéticas industriais. As interfaces são compatíveis com a maioria dos controladores de movimento modernos e dos sistemas de bordo dos robôs.
Abaixo apresenta-se uma demonstração da cinemática do efetor durante a execução de manipulações rápidas com vários objetos.
Áreas de aplicação
- Linhas de montagem: posicionamento preciso de subconjuntos e montagem delicada de módulos eletrónicos em manipuladores articulados.
- Triagem industrial: transferência a alta velocidade e disposição de peças em linhas transportadoras de diferentes intensidades.
- Intralogística: manipulação de embalagens, caixas e ferramentas em carros de transporte móveis.
- Treino de inteligência artificial: criação de bases de dados sensoriais para o controlo autónomo através de plataformas de demonstração.
- Trabalho com materiais delicados: acondicionamento de embalagens de paredes finas, polímeros e vidro sem risco de destruição.
Plataformas compatíveis e montagem mecânica
O efetor destina-se a ser instalado no pulso de robôs articulados industriais, manipuladores humanoides e plataformas móveis. A interface mecânica rígida elimina folgas durante a aceleração dinâmica. Para a ligação são necessárias fontes de alimentação adequadas e suporte de barramentos CAN FD ou RS485.
Especificações técnicas
Parâmetros mecânicos
| Parâmetro | Valor |
| Força máxima | 140 N |
| Carga útil | 5 kg |
| Curso máximo | 110 ± 5 mm |
Precisão e sensórica
| Parâmetro | Valor |
| Repetibilidade de posicionamento | ±0,1 mm |
| Tipo de sensor tátil | 1D |
| Resolução do sensor de força | 0,1 N |
Interfaces e dados de massa e dimensões
| Parâmetro | Valor |
| Barramentos de comunicação | CAN FD / RS485 |
| Compatibilidade com telemetria | UMI / Dex-UMI |
| Massa líquida | 0,780 kg |
Porquê comprar o AgiBot OmniPicker 3 na EXPERT3D?
A EXPERT3D fornece equipamento robótico de vanguarda e componentes desde 2012. Os nossos engenheiros prestam consultoria especializada sobre a compatibilidade da montagem mecânica e a configuração dos barramentos de comunicação. Asseguramos o fornecimento em todo o território de Espanha e nos países da UE. Os clientes recebem apoio técnico qualificado e ajuda prática durante o arranque e a configuração. Oferecemos garantia oficial e assistência fiável para cada dispositivo.