

- Disponibilidade: Em stock
- Código do produto: 920372000001458916
- Peso bruto: 3.00kg

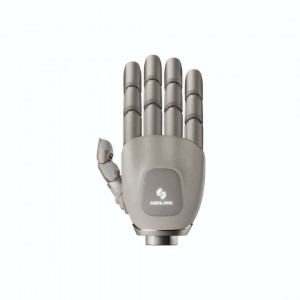
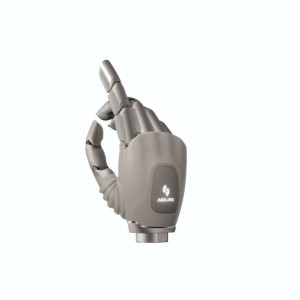
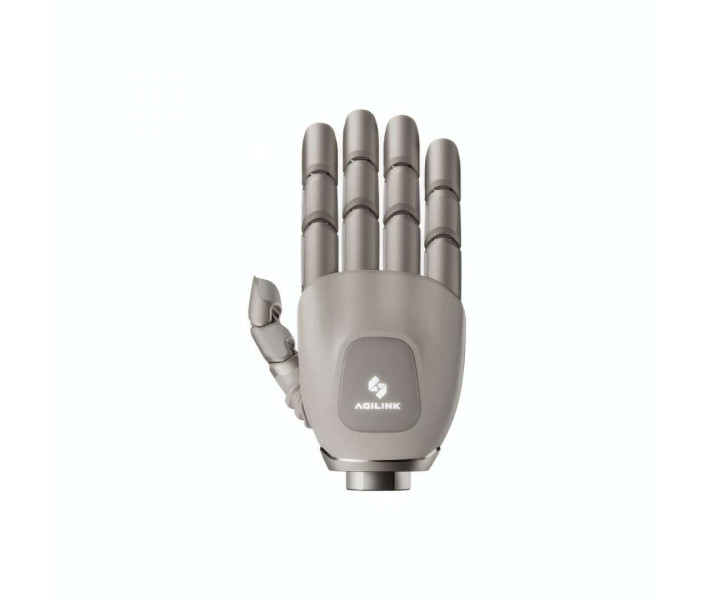
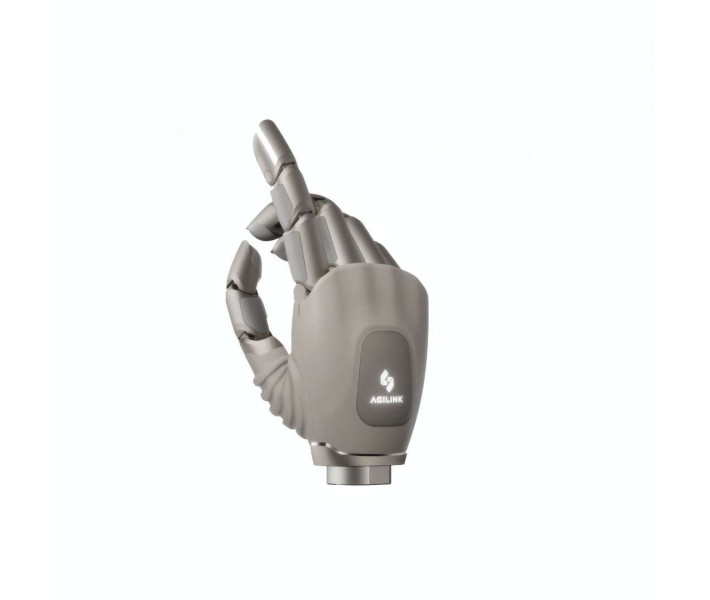
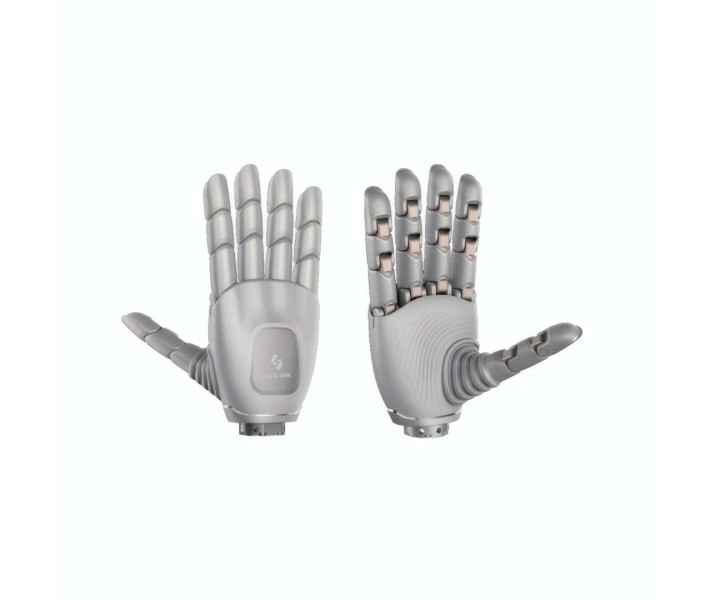
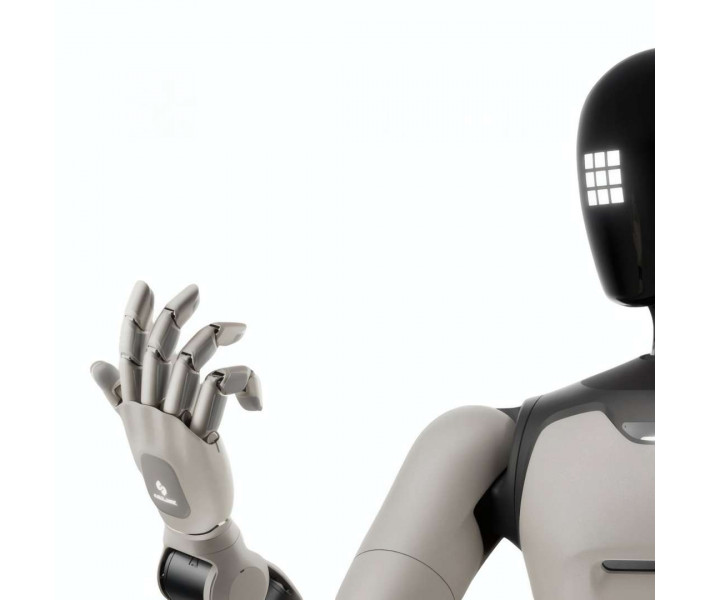
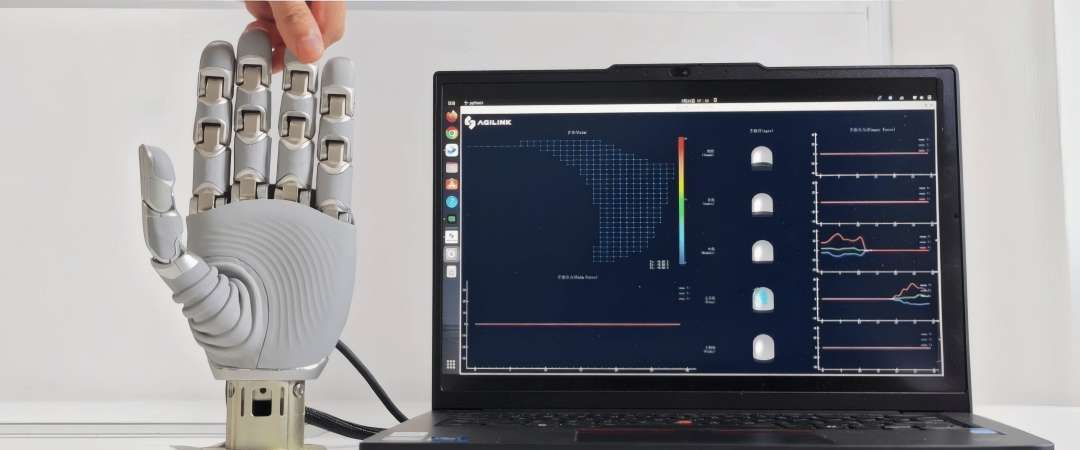
AgiBot OmniHand 3 Ultra-M — mão robótica destra para investigação em inteligência artificial física e plataformas humanoides avançadas. O efetor final reproduz a cinemática humana mediante transmissão direta independente em cada articulação móvel. Integra sensores táteis óticos e matrizes palmares para registar dados precisos de contacto bimanual.
Especificações principais e vantagens
- Graus de liberdade ativos: 21 DoF — Permite executar preensões envolventes e pinças finas com total autonomia cinemática.
- Capacidade de carga útil: 5 kg — Suporta ferramentas de trabalho pesadas sem penalizar a dinâmica do braço robótico.
- Repetibilidade posicional: ±0,2 mm — Garante trajetórias dinâmicas precisas em tarefas complexas de montagem.
- Velocidade de ciclo: 0,3 s — Proporciona aberturas e fechos ágeis para acelerar sequências operativas contínuas.
- Tração direta sem polias: transmite o binário diretamente ao eixo articular para eliminar folgas e acelerar a transferência Sim2Real.
- Sensórica tátil multidimensional: quantifica deformações milimétricas e vetores de força até 30 N para prevenir deslizamentos indesejados.
Cinemática avançada e controlo no AgiBot OmniHand 3 Ultra-M
A mão robótica elimina transmissões intermédias propensas a folgas, graças a motores dedicados em cada articulação móvel. Este acionamento direto reduz a folga mecânica e assegura uma resposta imediata em tarefas de controlo por reforço.
A integração de codificadores absolutos em cada elo permite monitorizar a posição angular em tempo real com uma repetibilidade constante de ±0,2 mm. O design suporta mais de 500 000 ciclos de trabalho, mantendo uma temperatura operativa estável entre 40 e 45 °C.
Sensibilidade tátil e destreza motora fina
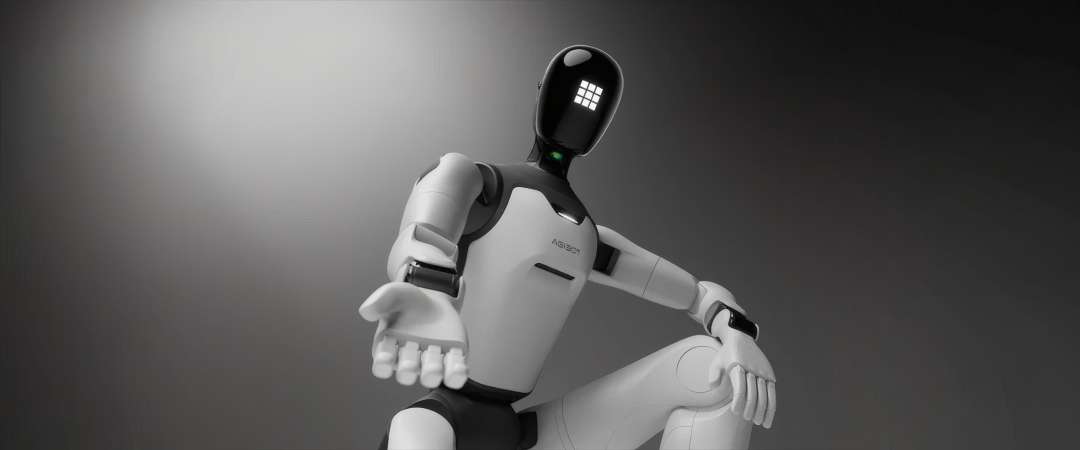
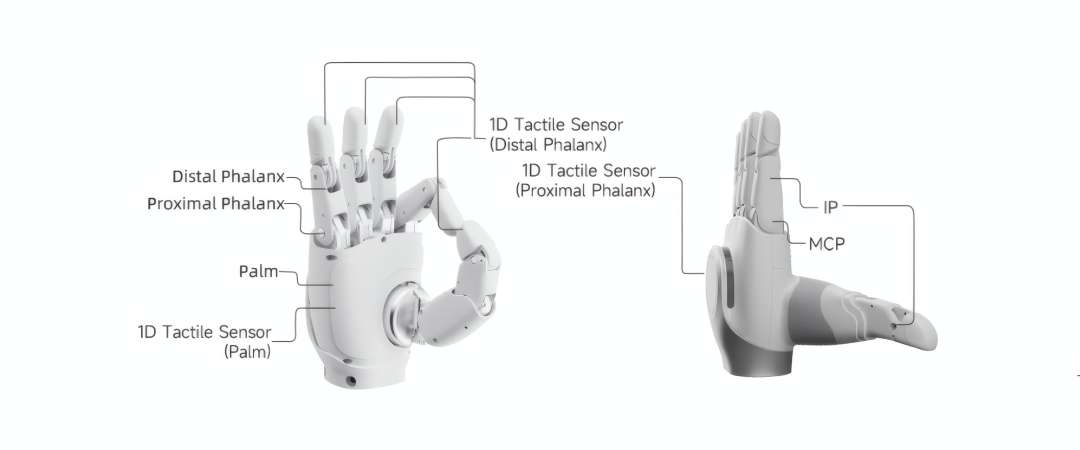
As pontas dos dedos alojam sensores óticos que registam variações superficiais a partir de 0,08 mm de deformação. Esta arquitetura mede vetores tridimensionais de força entre 0 e 30 N com uma sensibilidade mínima de 0,005 N.
O controlo motor executa movimentos com tempos de resposta reduzidos para manipular elementos frágeis sem exercer pressões excessivas. Esta capacidade tátil otimiza a captura de dados durante demonstrações humanas diretas.
Matriz palmar e distribuição de carga mecânica
A superfície da palma incorpora uma matriz de 300 pontos independentes, concebida para leituras com resolução de 0,1 N. Esta disposição calcula a repartição de pressões quando o manipulador transporta ferramentas de apoio estendido.
O chassis compacto mede 189,5 × 88,5 × 40 mm e pesa 630 g, replicando a escala antropomórfica de uma mão adulta. A sua capacidade estrutural admite uma carga útil até 5 kg sem alterar as acelerações angulares do manipulador.
Conectividade e telemetria de baixa latência
O sistema canaliza a informação cinemática e sensorial através de protocolos industriais de comunicação CAN FD e Ethernet. Esta interface normalizada facilita a integração em nós de controlo dentro de arquiteturas baseadas em ROS.
Os testes em bancadas de ensaio validam a transmissão contínua de telemetria durante operações bimanuais intensivas. A sincronização em tempo real simplifica o desenvolvimento de políticas autónomas em ambientes de experimentação física.
Áreas de aplicação
- Treino de IA física: gera conjuntos de dados contínuos para modelos avançados de aprendizagem por imitação e por reforço.
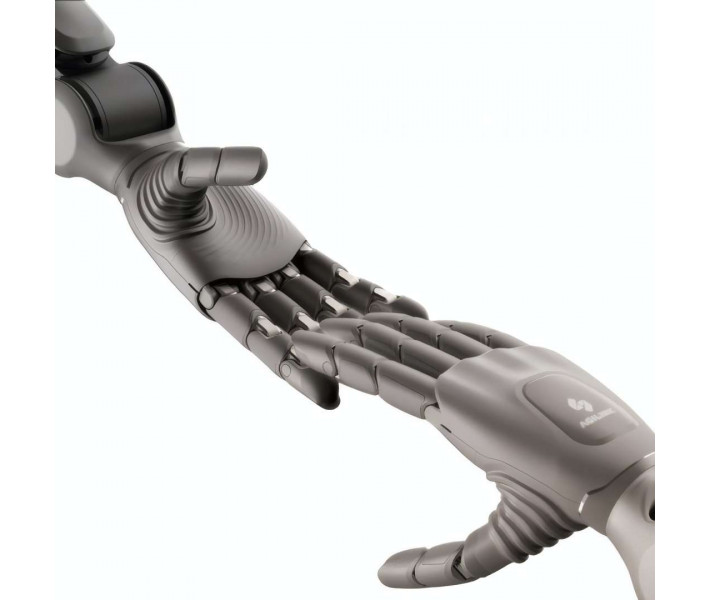
- Manipulação bimanual coordenada: facilita a montagem cooperativa e a passagem segura de objetos entre braços robóticos.
- Teleoperação e captura motora: transfere movimentos de luvas hápticas para o efetor mecânico com baixa latência.
- Operações de laboratório: segura pipetas, provetas e ferramentas analíticas sem risco de rutura por excesso de pressão.
- Montagem técnica de precisão: insere componentes mecânicos e conectores eletrónicos com guiamento tátil em tempo real.
Compatibilidade e acessórios
- Série AGIBOT A3: integração nativa otimizada para tarefas bimanuais diretas sem adaptadores intermédios.
- Plataformas AGIBOT A2 e G2: compatibilidade mecânica e eletrónica mediante o ajuste de fixações específicas.
- Família AGIBOT X2: adaptação funcional de barramentos e fixações consoante os requisitos da plataforma.
Especificações técnicas
Cinemática e desempenho mecânico
| Parâmetro | Valor |
| Graus de liberdade ativos (DoF) | 21 |
| Tipo de acionamento | Tração direta (Direct Drive) |
| Carga útil máxima | 5 kg |
| Velocidade de ciclo (abertura / fecho) | 0,3 s |
| Repetibilidade de posicionamento | ±0,2 mm |
Sensores táteis e perceção
| Parâmetro | Valor |
| Sensor tátil na palma | Matriz tridimensional 3D |
| Pontos de deteção na palma | 300 pontos |
| Resolução de força na palma | 0,1 N |
| Sensores nas pontas dos dedos | Sistemas táteis óticos |
| Intervalo de medição por dedo | 0 – 30 N |
| Resolução de força nos dedos | 0,005 N |
| Resolução espacial tátil | 0,04 mm |
| Precisão na deteção de deformação | 0,08 mm |
Dimensões e conectividade
| Parâmetro | Valor |
| Barramentos de comunicação | CAN FD, Ethernet |
| Dimensões exteriores | 189,5 × 88,5 × 40 mm |
| Peso líquido | 630 g |
Porquê comprar o AgiBot OmniHand 3 Ultra-M na EXPERT3D?
A EXPERT3D fornece equipamento profissional de tecnologias avançadas para robótica e investigação aplicada. Oferecemos aconselhamento técnico especializado para avaliar a viabilidade de montagem nas tuas plataformas robóticas. Gerimos o fornecimento com garantia oficial e suporte pós-venda dedicado. Asseguramos a entrega de equipamentos em toda a Espanha e na União Europeia. Dispomos de peças sobresselentes e de canais diretos de assistência técnica para manter os teus projetos em funcionamento constante.