


- Disponibilidad: En stock
- Código del producto: 920372000001458130
- Peso bruto: 200.00kg

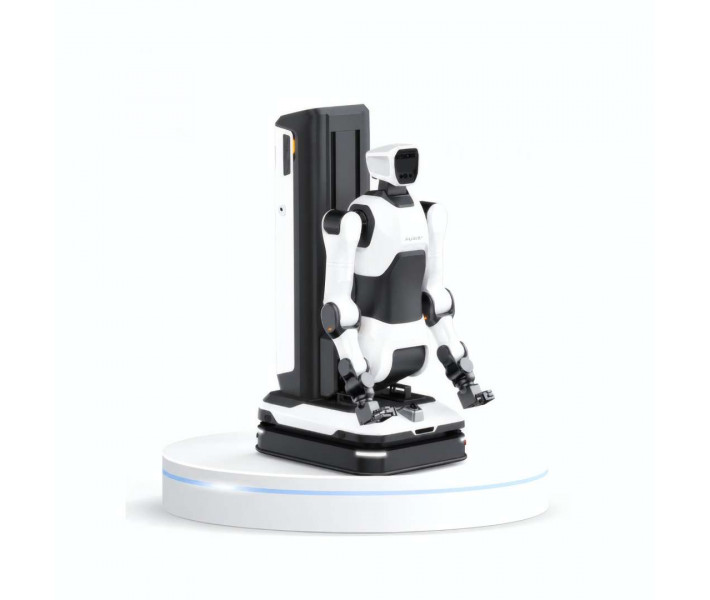
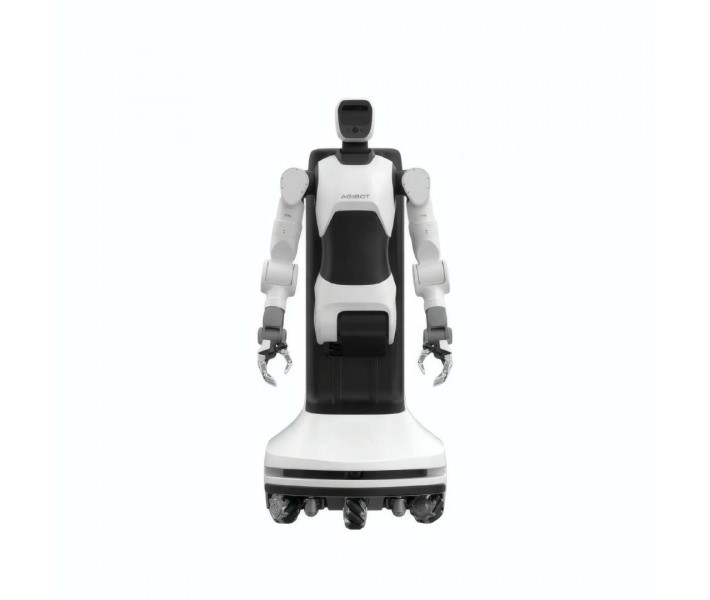
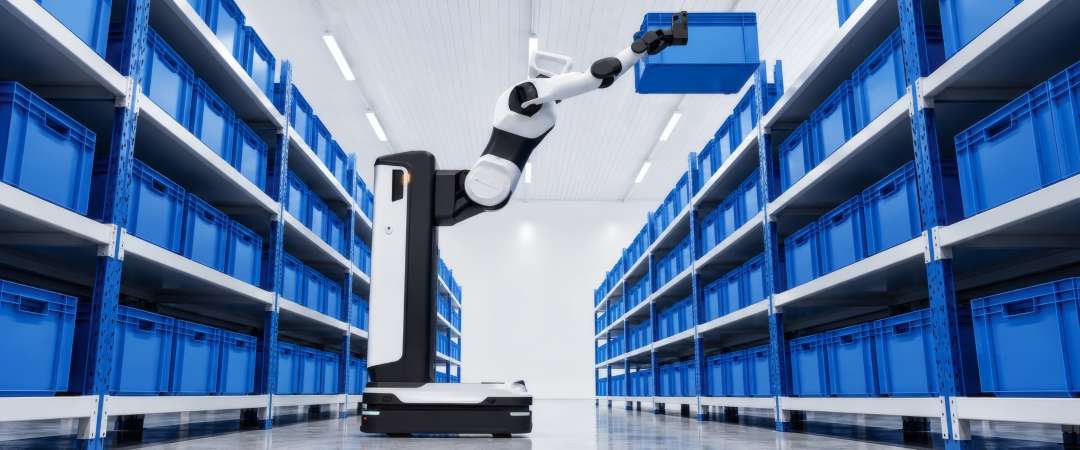
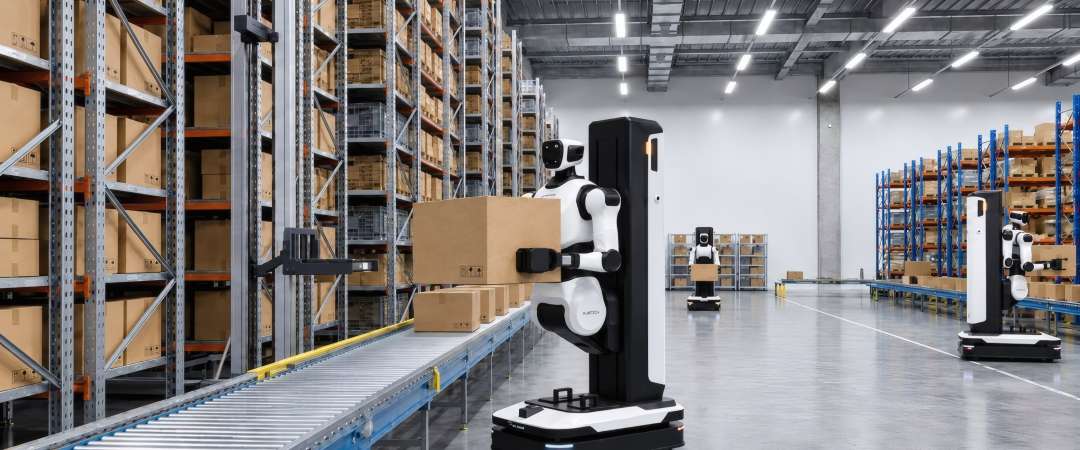
AgiBot G2 Max — plataforma robótica móvil bimanual para logística de almacén y entornos industriales, equipada con brazos de alta precisión y chasis omnidireccional. Este sistema automatiza tareas de paletizado, despaletizado y transporte de piezas pesadas entre distintas zonas operativas. Su amplio rango vertical permite manipular contenedores a ras de suelo y alcanzar las posiciones superiores en estanterías industriales.
Rendimiento clave y ventajas operativas
- Carga nominal combinada: 38 kg — Permite manipular cajas y contenedores pesados de forma continua con ambos brazos en régimen nominal.
- Capacidad de carga pico: 50 kg — Proporciona margen de fuerza puntual para movimientos exigentes de corta duración.
- Rango vertical de trabajo: 0,1–2,54 m — Facilita el acceso directo desde el nivel del suelo hasta las baldas elevadas de almacenamiento.
- Rendimiento de computación: hasta 2 070 TFLOPS FP4 — Procesa redes neuronales y modelos VLA en local sin depender de infraestructura externa.
- Autonomía de trabajo: hasta 8 horas — Garantiza turnos completos mediante recarga autónoma y sustitución rápida de batería.
- Unidad de inclinación del torso: amplía la profundidad de alcance hacia contenedores de varias filas sin obligar a desplazar la base.
- Brazos con control de fuerza: aseguran un contacto físico medido y una colocación submilimétrica al apilar mercancías delicadas.
Capacidad cinemática y control del AgiBot G2 Max
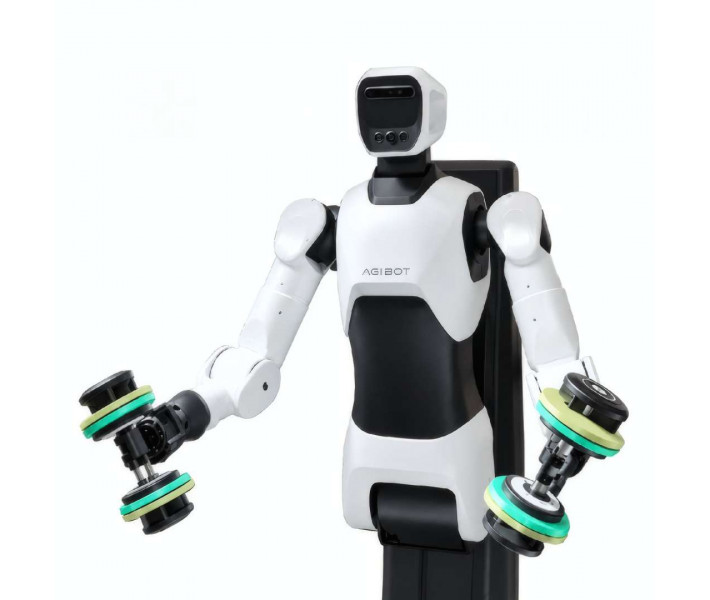
La plataforma robótica integra una estructura articulada con 21 grados de libertad sin computar los mecanismos del efector final. Cada brazo robótico cuenta con 7 grados de libertad independientes, lo que permite abordar los objetos desde múltiples orientaciones espaciales y adaptar la posición del codo para sortear obstáculos en pasillos y estanterías.
El guiado bimanual incorpora control de fuerza activo en ambos miembros, permitiendo reconocer el contacto mecánico y adaptar la presión durante la aproximación. Esta respuesta táctil previene impactos accidentales y asegura una precisión posicional submilimétrica durante el depósito de cajas.
Capacidad de carga y dinámica bimanual
Cada brazo opera de manera individual con una carga nominal de 18 kg, alcanzando un régimen conjunto de 38 kg con ambas extremidades. En situaciones de esfuerzo transitorio, la cinemática admite picos de hasta 50 kg con dos brazos. La viabilidad del agarre depende de factores físicos como la geometría del objeto, el centro de gravedad, el tipo de pinza instalada y la aceleración requerida en la trayectoria.
El diseño mecánico optimiza la estabilidad mediante una articulación de alto par en la zona de la cintura. Este mecanismo inclina el torso para proyectar los manipuladores hacia palés profundos o niveles elevados de almacenaje, reduciendo maniobras innecesarias del tren de rodaje.
Navegación omnidireccional y seguridad física
La base móvil se desplaza a una velocidad máxima de 1,5 m/s mediante servomotores eléctricos acoplados a reductores armónicos y planetarios. El chasis admite traslación frontal, retroceso, movimiento lateral omnidireccional y giro sobre su propio eje central, facilitando la inserción en pasillos estrechos.
El perímetro exterior dispone de bordes de protección con absorción de contacto y detección de esfuerzo. El sistema de percepción espacial genera una cobertura continua de 360° sin ángulos ciegos, coordinando la evasión de colisiones frente a maquinaria, estructuras de almacenamiento y personal en tránsito.
Plataforma de computación y autonomía energética
El procesamiento central corre a cargo de los módulos NVIDIA Jetson Thor T5000 y Rhino R1, sumando un rendimiento de hasta 2 070 TFLOPS FP4 junto a unos 500 TOPS adicionales. Esta potencia calcula la navegación, la visión artificial y los algoritmos VLA y LLM directamente en el robot, logrando una latencia de datos inferior a 10 ms.
La batería integrada entrega hasta 8 horas de funcionamiento continuo, según el peso manipulado y la cadencia de traslación. La unidad admite ciclos de carga autónoma y cambio rápido de acumuladores para sostener esquemas de trabajo ininterrumpidos durante las 24 horas del día.
La programación y despliegue de rutinas operativas se gestiona a través del entorno Genie Studio 2.0, compatible con redes inalámbricas Wi-Fi, Bluetooth, 4G y 5G.
El registro audiovisual muestra el comportamiento dinámico de los manipuladores y la estabilidad del chasis en maniobras continuas de almacén:
Áreas de aplicación
La combinación de alcance vertical extendido y chasis móvil permite resolver tareas logísticas de alta exigencia en plantas automatizadas:
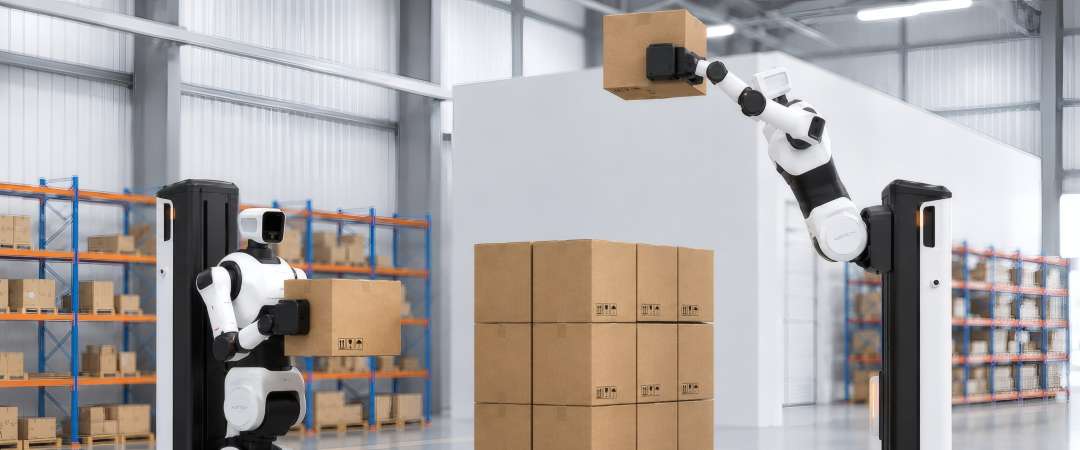
- Paletizado industrial: colocación secuencial de cajas, bandejas y bultos sobre palés de expedición según esquemas de apilado programados.
- Despaletizado automatizado: descarga metódica de mercancías desde palés hacia estaciones de clasificación o líneas de producción.
- Gestión de estanterías: extracción e inserción de contenedores en múltiples alturas dentro de almacenes convencionales y compactos.
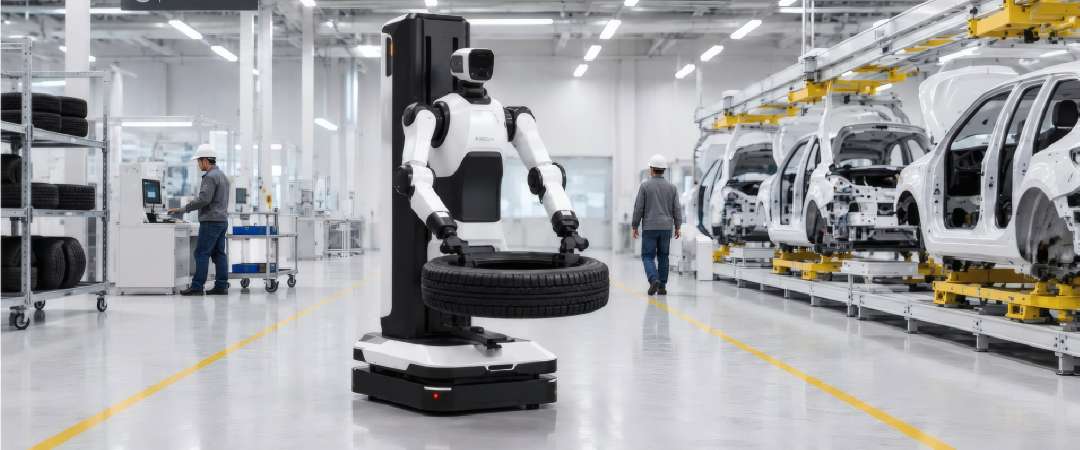
- Transferencia intermodal: transporte de componentes y productos terminados entre líneas de ensamble, mesas de trabajo y cintas transportadoras.
- Acceso a contenedores profundos: manipulación en contenedores dispuestos en varias filas mediante la inclinación activa del torso.
- Logística interna de manufactura: suministro programado de materias primas y utillajes hacia células mecanizadas y estaciones de control.
Compatibilidad y accesorios físicos
- Efectores finales: compatible con pinzas de dos dedos y herramientas de agarre diseñadas para manipulación industrial bimanual.
- Sistemas de energía: interfaz para estaciones de recarga autónoma y módulos para sustitución manual o robotizada de baterías.
- Contenedores logísticos: dimensionado para operar con palés estándar, cajas de cartón corrugado y cubetas industriales habituales.
Especificaciones técnicas
Cinemática y carga
| Parámetro | Valor |
| Grados de libertad | 21 |
| Grados de libertad de un brazo | 7 |
| Número de brazos robóticos | 2 |
| Control de los brazos | control de fuerza |
| Tipo de pinza | pinzas de dos dedos |
| Carga nominal de un brazo | 18 kg |
| Carga nominal de dos brazos | 38 kg |
| Carga pico de dos brazos | 50 kg |
| Rango vertical de trabajo | 0,1–2,54 m |
Movilidad y estructura
| Parámetro | Valor |
| Altura del robot | 1 790 mm |
| Peso neto | 185 kg |
| Velocidad máxima de desplazamiento | 1,5 m/s |
| Modos de movimiento del chasis | avance y retroceso, desplazamiento lateral omnidireccional, giro sobre el propio eje |
| Tipo de accionamiento | servos eléctricos |
| Tipo de engranajes | armónicos y planetarios |
| Material de construcción | estructura de aleación de aluminio, carcasa de polímero |
| Grado de protección | IP42 |
Computación y conectividad
| Parámetro | Valor |
| Sistema de percepción espacial | visión circular de 360° sin puntos ciegos |
| Plataforma de computación | NVIDIA Jetson Thor T5000, Rhino R1 |
| Rendimiento de computación | hasta 2 070 TFLOPS FP4; Rhino R1 unos 500 TOPS |
| Procesamiento de modelos | VLA y LLM en local, en el propio robot |
| Latencia de procesamiento de datos de sensores | menos de 10 ms |
| Comunicación | 4G, 5G, Bluetooth, Wi-Fi |
| Tiempo de funcionamiento autónomo | hasta 8 horas |
| Ecosistema de software | Genie Studio 2.0 |
Pautas de integración y uso
- Comprobación de masa de carga: verifique la masa real de cada bulto frente a los límites de 18 kg por brazo y 38 kg nominales bimanuales.
- Régimen de carga pico: reserve el umbral de 50 kg para ciclos breves y evalúe la postura del brazo para evitar sobreesfuerzos mecánicos.
- Configuración de pasillos: analice los anchos de vía y aproveche el desplazamiento omnidireccional para transitar entre estanterías compactas.
- Validación previa de ciclos: efectúe ensayos de agarre con los contenedores y cajas específicos antes de activar turnos en producción serie.
- Programación de recargas: defina protocolos de carga automática o recambio de baterías según las exigencias temporales del turno industrial.
¿Por qué adquirir el AgiBot G2 Max?
Esta solución robotizada optimiza las operaciones en almacenes modernos, centros logísticos e instalaciones de manufactura avanzada. Ponemos a su disposición asesoramiento técnico integral para validar la compatibilidad de pinzas, revisar los alcances de trabajo y ajustar las cargas nominales según sus esquemas de paletizado. Ofrecemos respaldo profesional en la configuración inicial, soporte operativo y garantía oficial para asegurar un despliegue seguro, rentable y plenamente adaptado a sus procesos.



















































