

- Disponibilidad: En stock
- Código del producto: 920372000000841001
- Peso bruto: 4.20kg

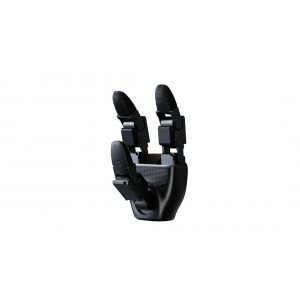
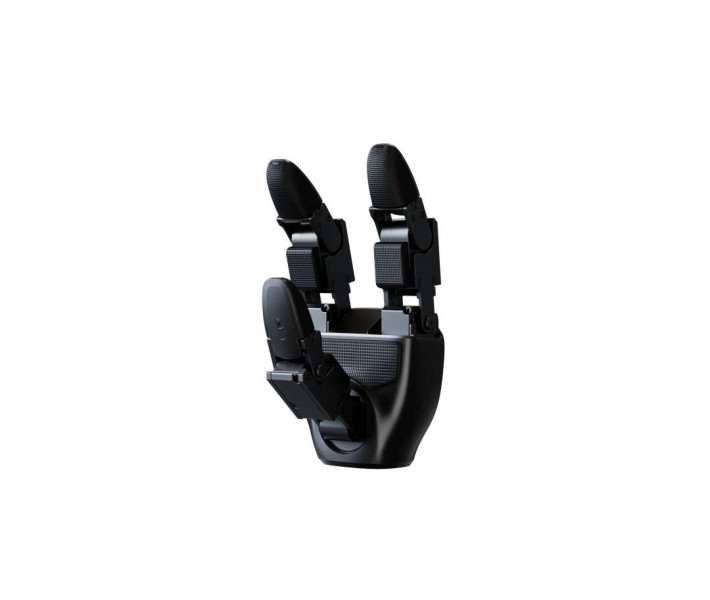
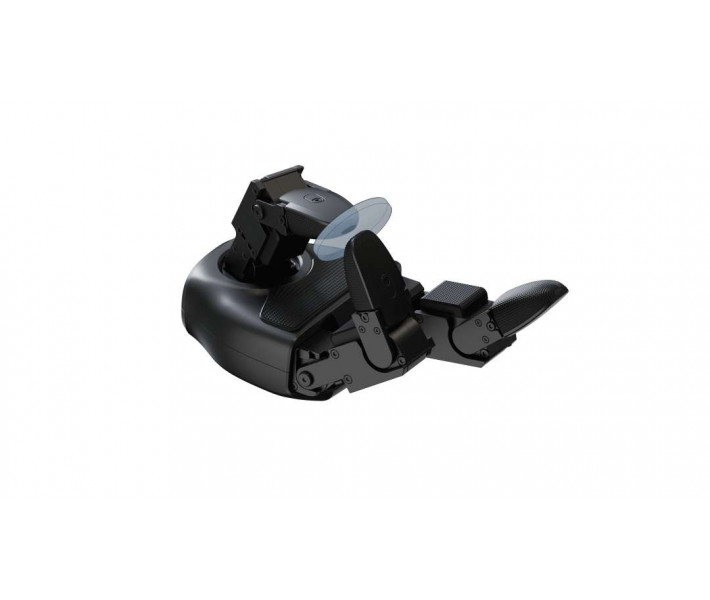
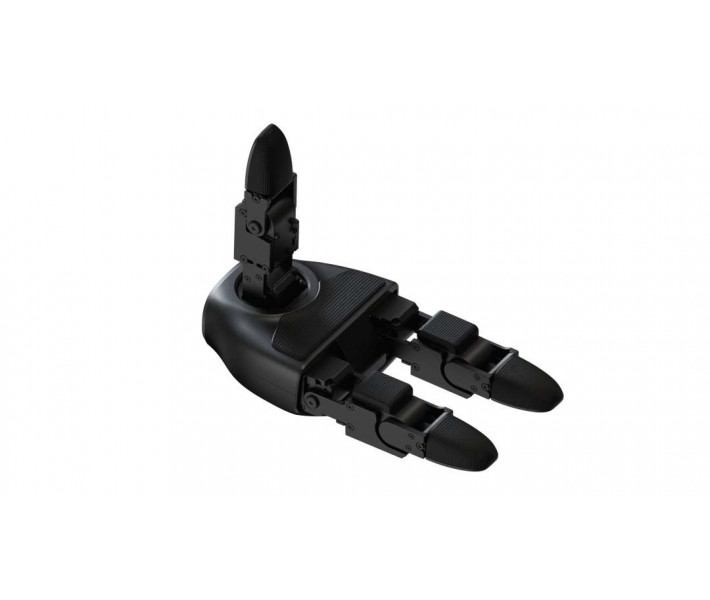
Unitree Dex3-1 — mano robótica de tres dedos para manipulaciones complejas con control de fuerza. Sin tacto, la pinza trabaja a ciegas y las tareas delicadas quedan en manos humanas. El control híbrido de fuerza y posición regula el esfuerzo de agarre de la mano. La matriz táctil opcional añade detección multipunto e imita la sensibilidad fina del cuerpo humano.
Características clave y ventajas
- Grados de libertad: 7 — Un amplio repertorio de movimientos permite ejecutar acciones complejas, y no solo cerrar la mano.
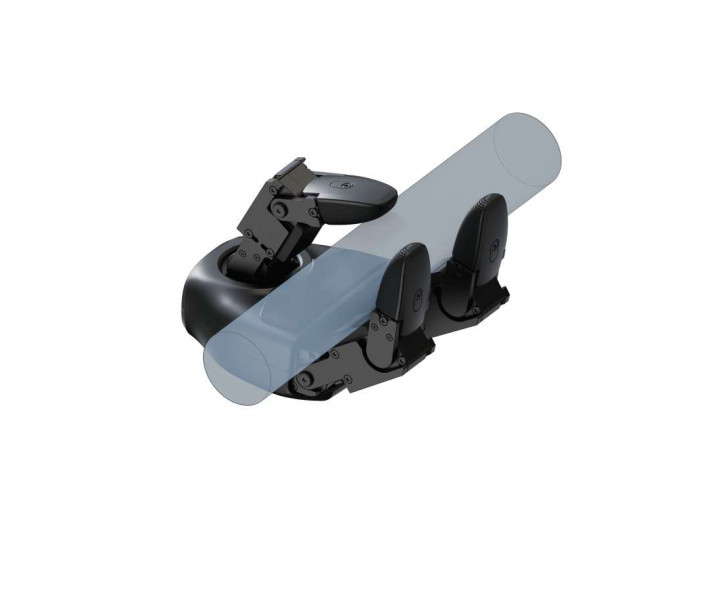
- Carga máxima: 500 g — La mano sostiene un cilindro rígido de 5 cm de diámetro. Lo hace orientada hacia abajo y con la palma hacia la izquierda.
- Sensores de presión: 33 — La matriz táctil opcional registra la distribución de la presión en la palma y en los dedos.
- Control híbrido de fuerza y posición: la mano robótica Unitree Dex3-1 gestiona el ángulo de flexión y el esfuerzo de los dedos. Así, el agarre se define por separado de la posición.
- Frecuencia de control de 1000 Hz: el circuito de comunicación con las articulaciones se actualiza 1000 veces por segundo. Esta alta frecuencia de intercambio permite corregir con frecuencia el par y el ángulo.
- Sensores con carga admisible de 20 kg: la capa sensorial soporta hasta 20 kg sin sufrir daños. Esto deja margen ante una presión excesiva durante el contacto.
Construcción y cinemática de Unitree Dex3-1
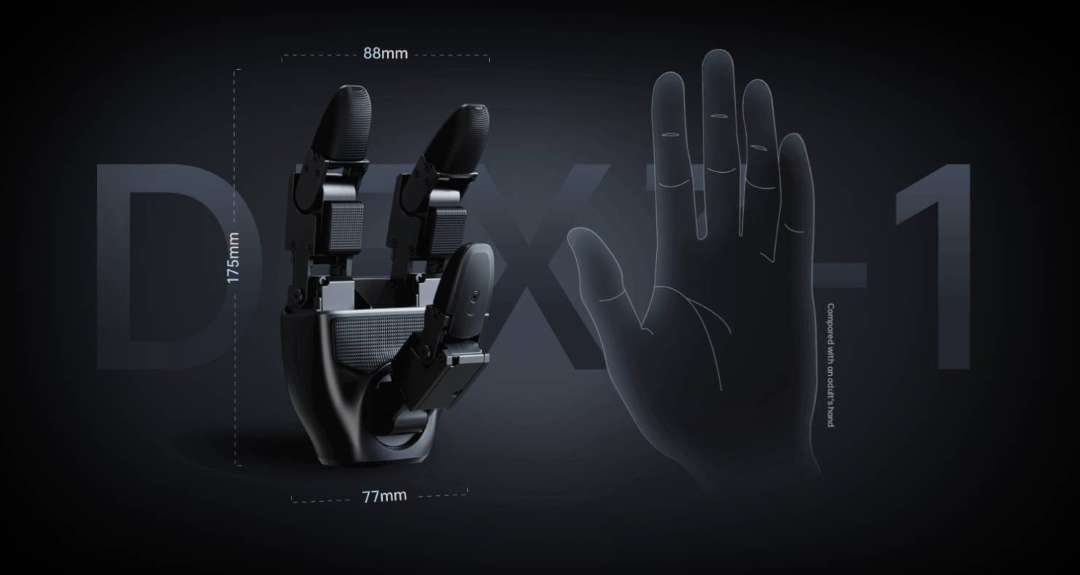
La mano de tres dedos es un desarrollo propio de Unitree Robotics. Unitree Dex3-1 pesa 710 g y mide 175 × 88 × 77 mm. Junto a ella se muestra el contorno de una mano adulta para estimar la escala.
Cinemática de los dedos
La mano tiene 7 grados de libertad. Tres corresponden al pulgar y dos a cada uno de los dedos índice y medio. La articulación 0 del pulgar se mueve de -60° a 60°, es decir, hacia ambos lados de la posición neutra. La articulación 1 cubre un rango de -35° a 60° y la articulación 2, de 0° a 100°. En los dedos índice y medio, la articulación 0 se flexiona de 0° a 90° y la articulación 1, de 0° a 100°.
Accionamiento y articulaciones
Seis microarticulaciones sin escobillas con control de fuerza funcionan con accionamiento directo. La séptima articulación incorpora una transmisión por engranajes. Según el fabricante, este esquema garantiza un control preciso del movimiento y una transmisión eficiente de la energía.
La especificación recoge dos modelos de articulación: F-1515–108 y F-1515–214. Ambos pesan 45 g y miden 34,8 × 23,1 × 23,3 mm. La reducción 1:214 ofrece más par: 1,498 N·m teóricos frente a los 0,76 N·m del modelo 1:108. En cambio, la velocidad es menor: 11 rad/s frente a 23 rad/s.
Las articulaciones no tienen clase de protección IP. Conviene tenerlo en cuenta al elegir las condiciones de uso.
Control de fuerza, posición y rigidez
Este modelo implementa la tecnología de control híbrido de fuerza y posición. Cada articulación admite cinco tipos de comandos de control. Dos de ellos fijan el par y el ángulo. Otro determina la velocidad angular. Los otros dos, rigidez y amortiguación, definen cómo reacciona el dedo ante la resistencia.
El encóder absoluto, un sensor que entrega el valor absoluto del ángulo, registra la posición del rotor. La realimentación del motor incluye el par y el ángulo. Además, la articulación transmite la velocidad angular y la temperatura. El intercambio de datos se realiza mediante el protocolo de alta velocidad Unibus.
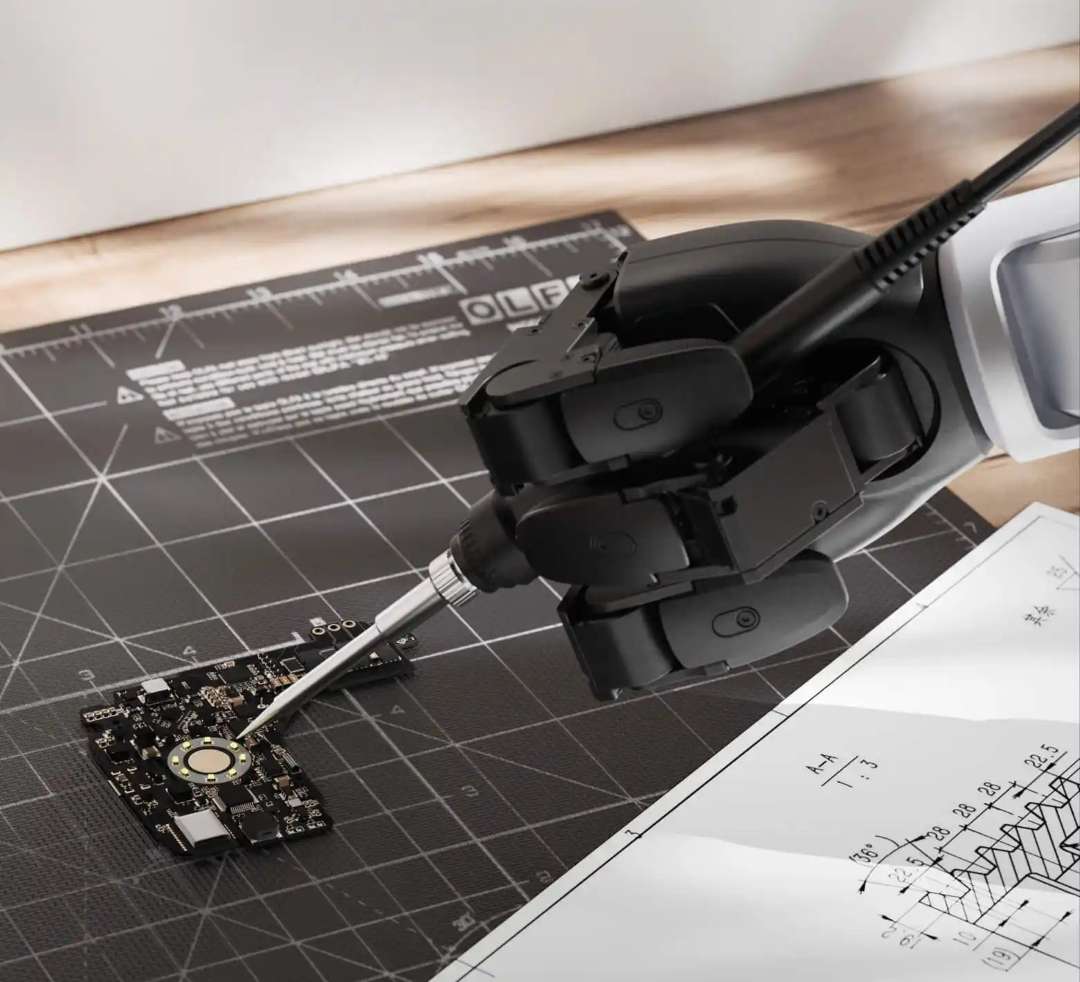
En la imagen, la mano sostiene un soldador sobre una placa de circuito impreso colocada en una alfombrilla de corte. Es un ejemplo de manejo hábil de una herramienta.
Matriz táctil para contacto multipunto
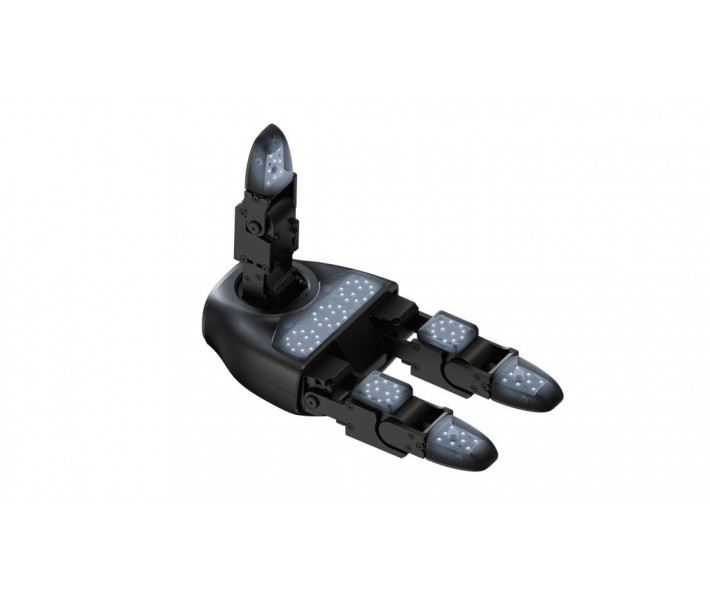
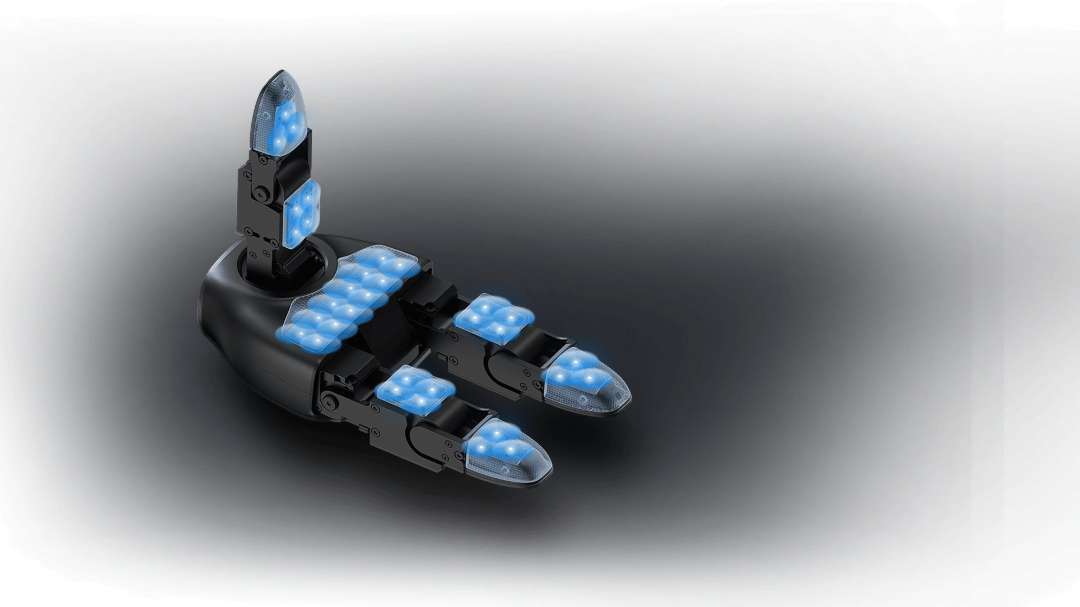
La matriz táctil opcional imita el tacto fino del cuerpo humano. La configuración de Unitree Dex3-1 con matriz incluye 33 sensores de presión agrupados en 9 matrices. En lugar de un sensor único, cada matriz registra la distribución de la presión dentro de su zona.
- Palma: tres matrices de 2 × 2, 12 sensores en total.
- Almohadillas de los dedos: tres matrices de 2 × 2, 12 sensores en total.
- Puntas de los dedos: tres matrices de 3 × 1, 9 sensores en total.
En la imagen, las almohadillas táctiles resaltadas en azul se encuentran en los dedos y en la palma. La imagen muestra la posición de las almohadillas; el número y la resolución de las matrices se indican arriba.
Conexión y alimentación
La interfaz eléctrica de la mano se realiza mediante cables de salida. Hay salidas independientes para la comunicación y para la alimentación.
Para la comunicación se utiliza USB 2.0 con un cable de 1150 mm, incluida la parte interna. La salida de alimentación mide 90 mm, también incluida la parte interna. Conviene tener en cuenta estas longitudes al trazar el recorrido del cableado.
La tensión de trabajo de la mano es de 24–58 V. Para determinadas articulaciones, la especificación indica 12–24 V. La corriente en reposo es de 0,2 A a 58 V, y el valor exacto depende de la tensión. La corriente máxima es de 10 A, por lo que la fuente de alimentación debe elegirse según este valor. El rango de temperaturas de trabajo va de -20 °C a +60 °C.
Áreas de aplicación
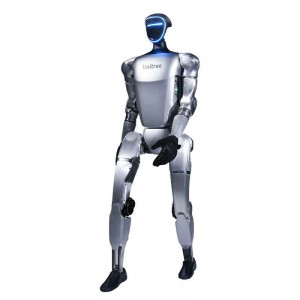
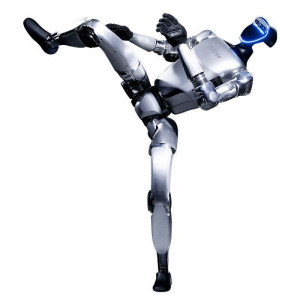
La mano está pensada para tareas científicas e industriales. En estos escenarios, Unitree Dex3-1 trabaja junto con el robot humanoide G1.
- Investigación científica del control: las articulaciones admiten cinco tipos de comandos y devuelven realimentación. Así, los algoritmos de control de fuerza y posición se validan en una sola mano.
- Robótica humanoide: junto con el robot G1, la mano realiza acciones complejas gracias a sus 7 grados de libertad en tres dedos.
- Trabajo con herramientas: la mano sostiene un soldador sobre una placa de circuito impreso. El control híbrido de fuerza y posición permite regular el esfuerzo de agarre de la herramienta.
- Desplazamiento de objetos de peso moderado: la mano sostiene un cilindro rígido de 5 cm de diámetro y hasta 500 g de peso, por lo que sirve para mover objetos de este tipo.
- Investigación de la percepción táctil: 33 sensores de presión en 9 matrices (opcionales) permiten estudiar la distribución de la presión en la palma y en las almohadillas de los dedos.
Compatibilidad y configuración opcional
La mano trabaja junto con el robot humanoide G1 y realiza con él acciones complejas. Unitree Dex3-1 puede equiparse, si se desea, con una matriz táctil multipunto de 33 sensores de presión. Conviene acordar esta configuración antes del pedido para que se ajuste a la tarea.
Especificaciones técnicas
Parámetros principales
| Parámetro | Valor |
| Peso | 710 g |
| Tamaño | 175 × 88 × 77 mm |
| Movilidad | 7 grados de libertad (3 para el pulgar, 2 para el índice, 2 para el dedo medio) |
| Mecanismo de transmisión | 6 motores con accionamiento directo, 1 motor con transmisión por engranajes |
| Ángulo de las articulaciones | Articulación 0 del pulgar: -60° – 60°, articulación 1 del pulgar: -35° – 60°, articulación 2 del pulgar: 0° – 100°, articulación 0 del índice: 0° – 90°, articulación 1 del índice: 0° – 100°, articulación 0 del dedo medio: 0° – 90°, articulación 1 del dedo medio: 0° – 100° |
Parámetros eléctricos
| Parámetro | Valor |
| Tensión de trabajo | 24–58 V |
| Corriente en reposo | 58 V @ 0,2 A (el valor exacto puede variar según la tensión) |
| Corriente máxima | 10 A |
| Interfaz de comunicación | USB 2.0 |
| Rango de temperaturas de trabajo | -20 °C – +60 °C |
| Carga (a temperatura ambiente, mano orientada hacia abajo, sosteniendo un objeto rígido cilíndrico de 5 cm de diámetro) | Peso máximo 500 g |
| Carga (a temperatura ambiente, palma orientada hacia la izquierda, sosteniendo un objeto rígido cilíndrico de 5 cm de diámetro) | Peso máximo 500 g |
Parámetros de los sensores
| Parámetro | Valor |
| Número de matrices de sensores de presión | 9 (33 sensores de presión en total) |
| Resolución de la matriz | 2 × 2 (palma) × 3, 2 × 2 (almohadilla de un dedo) × 3, 3 × 1 (punta de un dedo) × 3 |
| Carga máxima admisible (sin daños) | 20 kg |
Microarticulaciones sin escobillas con control de fuerza: F-1515–108 y F-1515–214
| Parámetro | Valor |
| Peso | F-1515–108 y F-1515–214: 45 g |
| Tamaño | F-1515–108 y F-1515–214: 34,8 × 23,1 × 23,3 mm |
| Relación de reducción | F-1515–108: 1:108; F-1515–214: 1:214 |
| Par máximo (teórico) | F-1515–108: 0,76 N·m; F-1515–214: 1,498 N·m |
| Par máximo (real) | F-1515–108: par en el sentido de la velocidad 0,49 N·m, en sentido opuesto a la velocidad 1,37 N·m; F-1515–214: par en el sentido de la velocidad 0,86 N·m, en sentido opuesto a la velocidad 3,1 N·m |
| Velocidad máxima | F-1515–108: 23 rad/s; F-1515–214: 11 rad/s |
| Corriente de línea máxima | F-1515–108 y F-1515–214: 4,76 A |
| Frecuencia de control de la comunicación | F-1515–108 y F-1515–214: 1000 Hz |
| Método de comunicación | F-1515–108 y F-1515–214: Unibus de alta velocidad |
| Encóder | F-1515–108 y F-1515–214: encóder absoluto del rotor |
| Rango de temperaturas de trabajo | F-1515–108 y F-1515–214: -20 °C – 60 °C |
| Clase de protección IP | F-1515–108 y F-1515–214: ninguna |
| Tensión de trabajo | F-1515–108 y F-1515–214: 12–24 V |
| Realimentación del motor | F-1515–108 y F-1515–214: par, ángulo, velocidad angular, temperatura |
| Comandos de control del motor | F-1515–108 y F-1515–214: par, ángulo, velocidad angular, rigidez, amortiguación |
¿Por qué comprar Unitree Dex3-1 en EXPERT3D?
EXPERT3D suministra equipamiento 3D profesional desde 2012. Nuestros especialistas le asesoran antes de la compra y le ayudan a elegir la configuración de Unitree Dex3-1. La consulta incluye la elección entre la versión con matriz táctil y la versión sin ella. Verificaremos la compatibilidad con su plataforma, en particular con el robot G1. Realizamos entregas a toda España y la UE. Tras la compra, le ofrecemos soporte de servicio. Los repuestos pueden pedirse en nuestra web para que el equipo no permanezca parado.