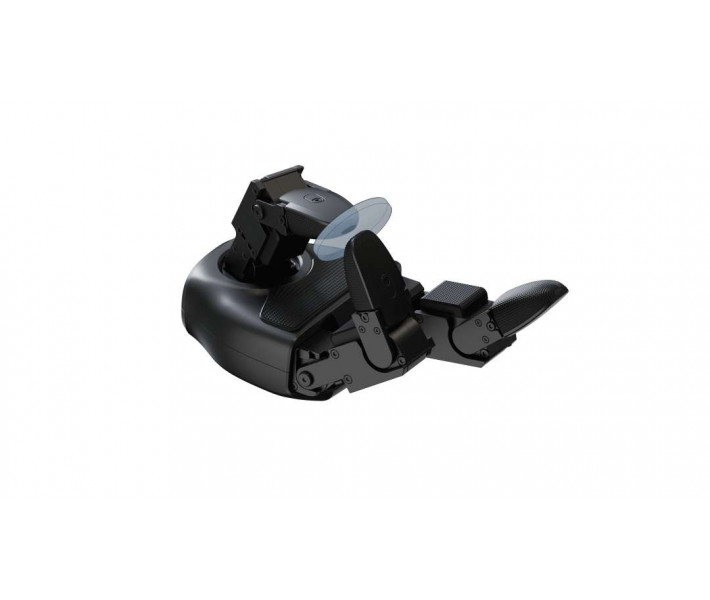
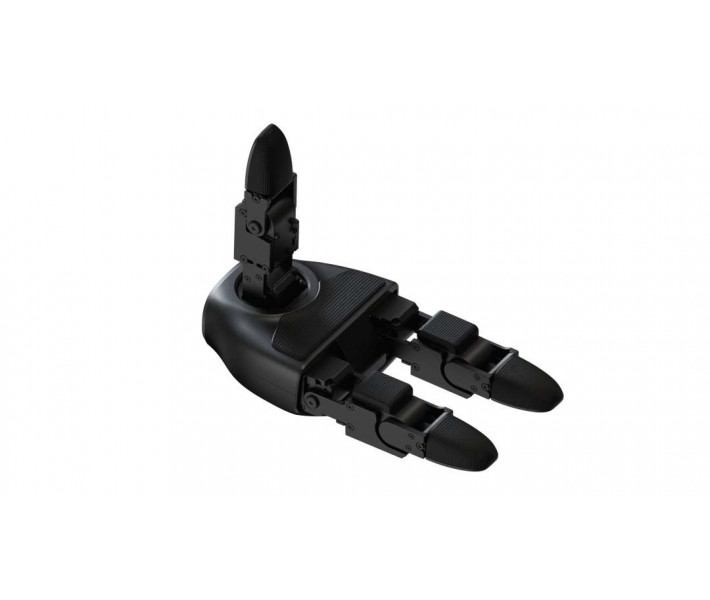


- Disponibilidade: Em stock
- Código do produto: 920372000000841001
- Peso bruto: 4.20kg

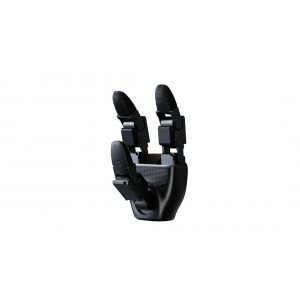
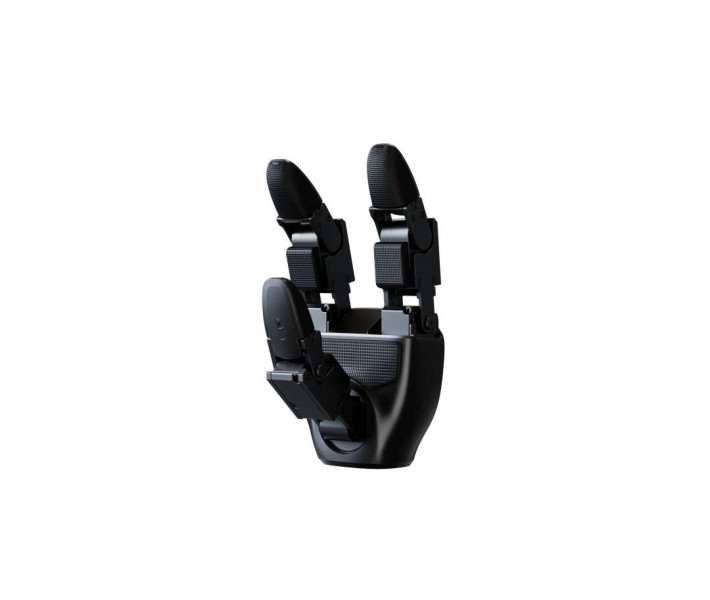
Unitree Dex3-1 — mão robótica de três dedos para manipulação complexa com controlo de força. Sem retorno tátil, a garra trabalha às cegas e as operações delicadas ficam a cargo de pessoas. O controlo híbrido de força e posição permite à mão regular o esforço de aperto. A matriz tátil opcional acrescenta tato multiponto e imita a sensibilidade fina do corpo humano.
Características principais e vantagens
- Graus de liberdade: 7 — Um conjunto amplo de movimentos permite executar ações complexas, e não apenas agarrar.
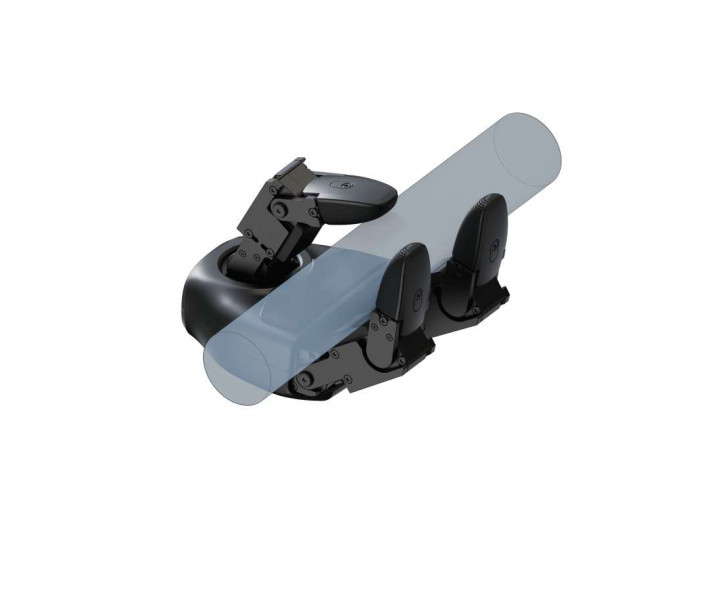
- Carga máxima: 500 g — A mão segura um cilindro rígido com 5 cm de diâmetro, tanto com a mão voltada para baixo como com a palma voltada para a esquerda.
- Sensores de pressão: 33 — A matriz tátil opcional regista a distribuição da pressão na palma e nos dedos.
- Controlo híbrido de força e posição: a mão Unitree Dex3-1 controla o ângulo de flexão e a força dos dedos, pelo que o aperto é definido separadamente da posição.
- Frequência de controlo de 1000 Hz: o circuito de comunicação com as articulações é atualizado 1000 vezes por segundo. A elevada frequência de troca de dados permite corrigir com frequência o binário e o ângulo.
- Carga admissível dos sensores de 20 kg: a camada sensorial suporta até 20 kg sem danos. Isto deixa margem para situações de pressão excessiva durante o contacto.
Construção e cinemática da Unitree Dex3-1
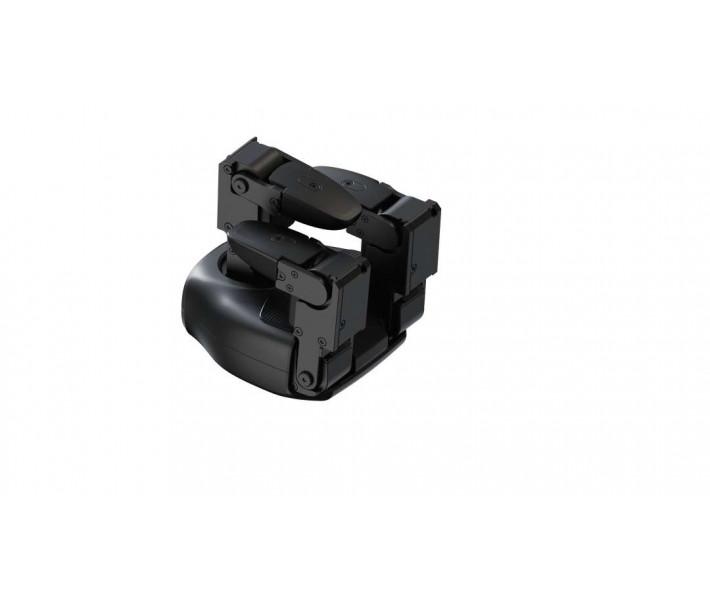
A mão de três dedos é um desenvolvimento próprio da empresa Unitree Robotics. O peso da Unitree Dex3-1 é de 710 g e as dimensões são 175 × 88 × 77 mm. Para avaliar a escala, mostra-se ao lado o contorno de uma mão de adulto.
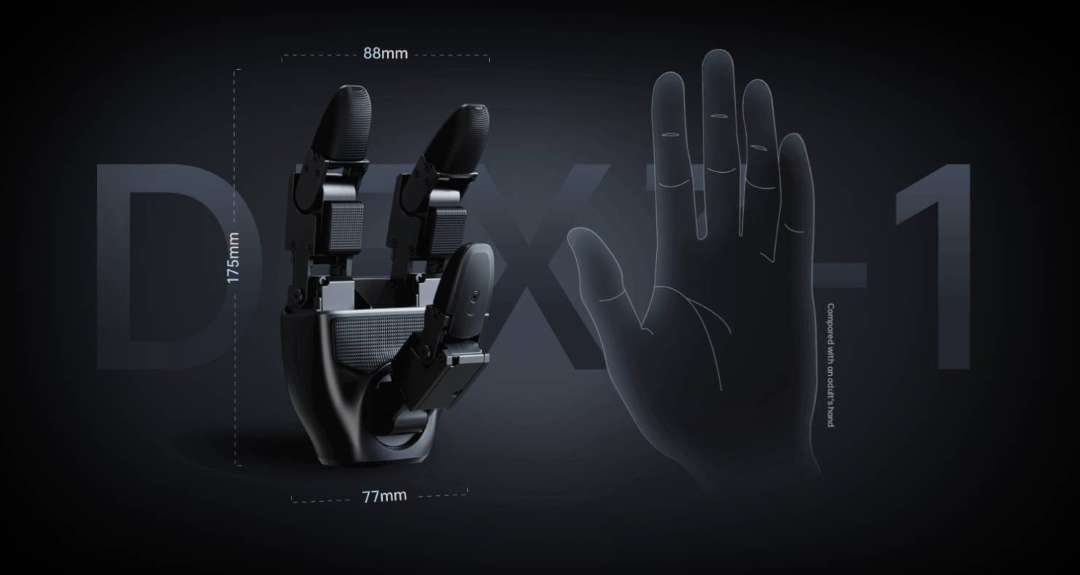
Cinemática dos dedos
A mão tem 7 graus de liberdade. Três pertencem ao polegar e dois a cada um dos dedos indicador e médio. A articulação 0 do polegar move-se de -60° a 60°, ou seja, para ambos os lados da posição neutra. A articulação 1 abrange o intervalo de -35° a 60° e a articulação 2, de 0° a 100°. Nos dedos indicador e médio, a articulação 0 flete de 0° a 90° e a articulação 1, de 0° a 100°.
Acionamento e articulações
Seis micro-articulações sem escovas, com controlo de força, funcionam com acionamento direto. A sétima articulação tem transmissão por engrenagens. De acordo com o fabricante, esta solução garante um controlo preciso do movimento e uma transmissão eficiente de energia.
A especificação indica dois modelos de articulação: F-1515-108 e F-1515-214. Ambos pesam 45 g e medem 34,8 × 23,1 × 23,3 mm. A redução de 1:214 oferece mais binário: 1,498 N·m em teoria, contra 0,76 N·m no modelo 1:108. Em contrapartida, a velocidade é inferior: 11 rad/s contra 23 rad/s.
Para as articulações não está previsto grau de proteção IP. Este aspeto deve ser tido em conta ao escolher as condições de utilização.
Controlo de força, posição e rigidez
Este modelo implementa a tecnologia de controlo híbrido de força e posição. Cada articulação aceita cinco tipos de comandos de controlo. Dois definem o binário e o ângulo. Outro determina a velocidade angular. Os outros dois comandos, rigidez e amortecimento, definem a reação do dedo à resistência.
A posição do rotor é registada por um codificador (encoder) absoluto — um sensor que fornece o valor absoluto do ângulo. O retorno do motor abrange o binário e o ângulo. Adicionalmente, a articulação transmite a velocidade angular e a temperatura. A troca de dados é feita através do protocolo de alta velocidade Unibus.
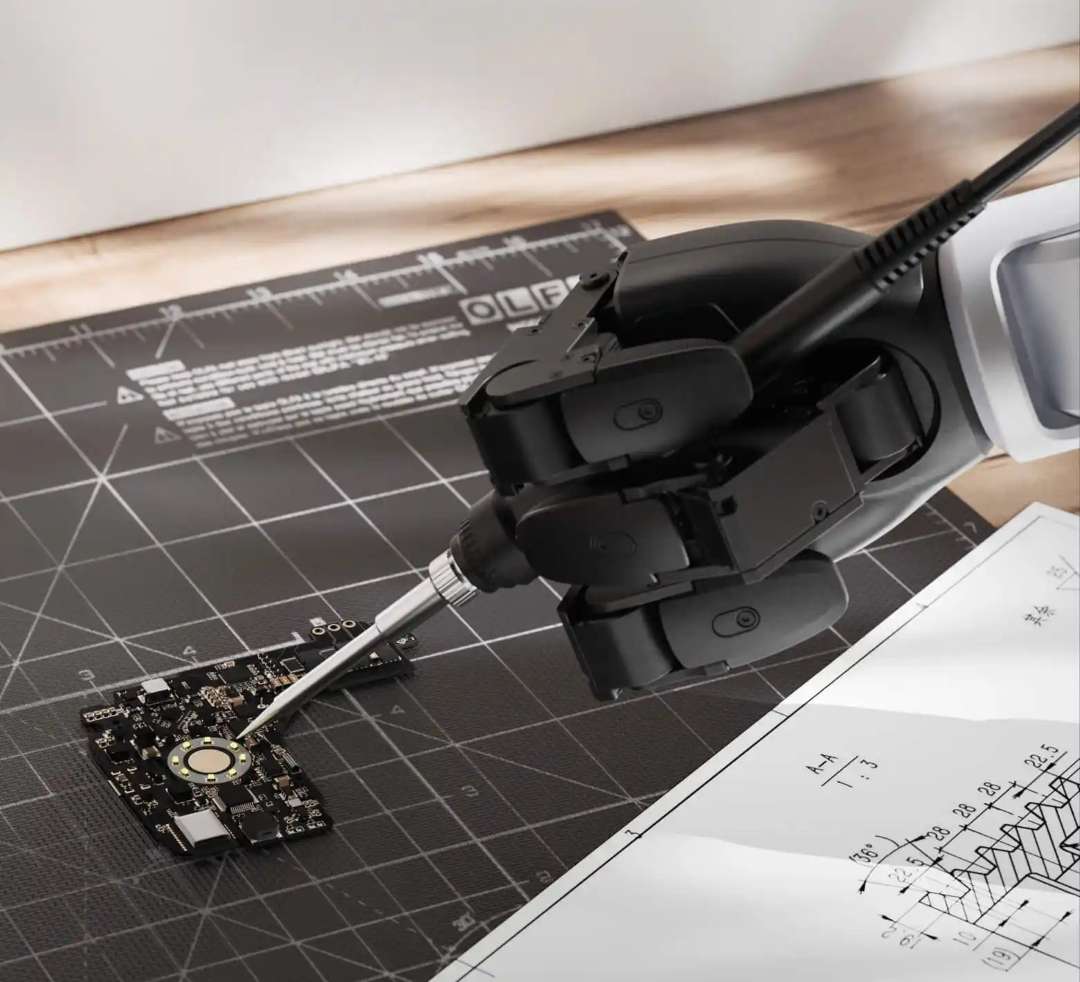
Na imagem, a mão segura um ferro de soldar sobre uma placa de circuito impresso num tapete de corte. Trata-se de um exemplo de manuseamento hábil de uma ferramenta.
Matriz tátil para tato multiponto
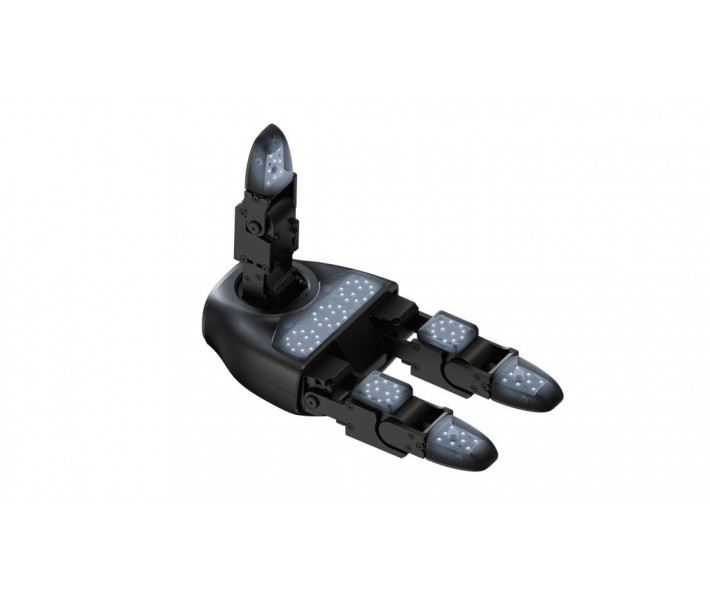
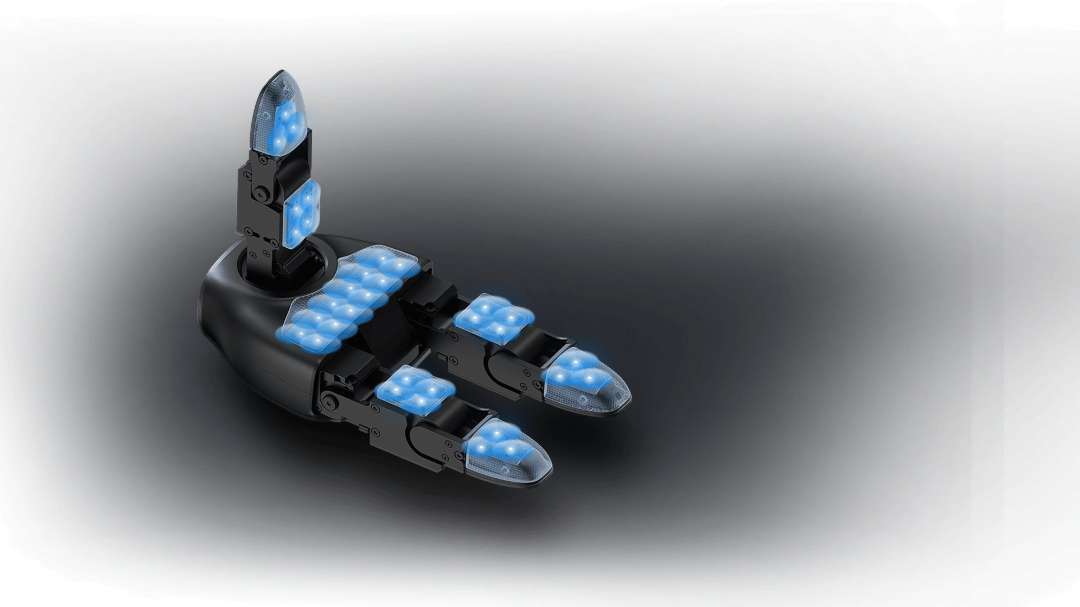
A matriz tátil opcional imita o toque fino do corpo humano. Na configuração da Unitree Dex3-1 com matriz existem 33 sensores de pressão, agrupados em 9 matrizes. Em vez de um sensor individual, cada matriz regista a distribuição da pressão na sua zona.
- Palma: três matrizes 2 × 2, perfazendo 12 sensores.
- Polpas dos dedos: três matrizes 2 × 2, perfazendo 12 sensores.
- Pontas dos dedos: três matrizes 3 × 1, perfazendo 9 sensores.
Na imagem, as áreas táteis iluminadas a azul estão nos dedos e na palma. A imagem mostra a disposição dessas áreas, enquanto o número e a resolução das matrizes constam acima.
Ligação e alimentação
A interface elétrica da mão é realizada com fios de saída. Existem saídas separadas para a comunicação e para a alimentação.
A comunicação utiliza USB 2.0 com um cabo de 1150 mm, incluindo a parte interna. A saída de alimentação tem 90 mm de comprimento, também incluindo a parte interna. Estes comprimentos devem ser considerados ao planear o percurso da cablagem.
A tensão de funcionamento da mão é de 24–58 V; para as articulações individuais, a especificação indica 12–24 V. A corrente em repouso é de 0,2 A a 58 V, e o valor exato depende da tensão. A corrente máxima é de 10 A, pelo que a fonte de alimentação deve ser escolhida com base neste valor. O intervalo de temperaturas de funcionamento vai de -20 °C a +60 °C.
Áreas de aplicação
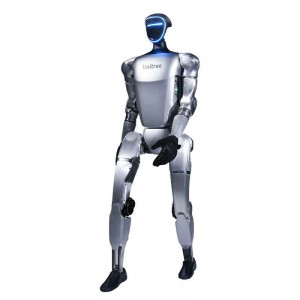
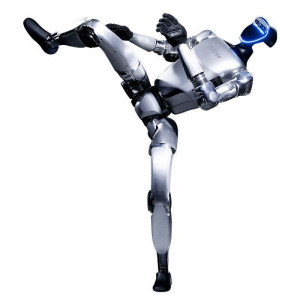
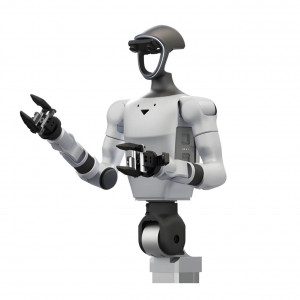
A mão destina-se a tarefas científicas e industriais. Nestes cenários, a Unitree Dex3-1 trabalha em conjunto com o robô humanoide G1.
- Investigação científica em controlo: as articulações aceitam cinco tipos de comandos e devolvem retorno, pelo que os algoritmos de controlo de força e de posição podem ser validados numa única mão.
- Robótica humanoide: em conjunto com o robô G1, a mão executa ações complexas graças aos 7 graus de liberdade distribuídos por três dedos.
- Trabalho com ferramentas: a mão segura um ferro de soldar sobre uma placa de circuito impresso e o controlo híbrido de força e posição permite regular o esforço de aperto da ferramenta.
- Deslocação de objetos de peso moderado: a mão segura um cilindro rígido com 5 cm de diâmetro e peso até 500 g, sendo adequada para deslocar objetos deste tipo.
- Investigação da perceção tátil: 33 sensores de pressão em 9 matrizes (opcional) permitem estudar a distribuição da pressão na palma e nas polpas dos dedos.
Compatibilidade e componentes opcionais
A mão funciona em conjunto com o robô humanoide G1 e executa com ele ações complexas. A Unitree Dex3-1 pode ser equipada, por opção, com uma matriz tátil multiponto de 33 sensores de pressão. Convém acordar esta configuração antes da encomenda, para que corresponda à tarefa pretendida.
Especificações técnicas
Parâmetros principais
| Parâmetro | Valor |
| Peso | 710 g |
| Dimensões | 175 × 88 × 77 mm |
| Mobilidade | 7 graus de liberdade (3 para o polegar, 2 para o indicador, 2 para o dedo médio) |
| Mecanismo de transmissão | 6 motores de acionamento direto, 1 motor com transmissão por engrenagens |
| Ângulo da articulação | Articulação 0 do polegar: -60° – 60°, articulação 1 do polegar: -35° – 60°, articulação 2 do polegar: 0° – 100°, articulação 0 do indicador: 0° – 90°, articulação 1 do indicador: 0° – 100°, articulação 0 do dedo médio: 0° – 90°, articulação 1 do dedo médio: 0° – 100° |
Parâmetros elétricos
| Parâmetro | Valor |
| Tensão de funcionamento | 24–58 V |
| Corrente em repouso | 58 V @ 0,2 A (o valor exato pode variar consoante a tensão) |
| Corrente máxima | 10 A |
| Interface de comunicação | USB 2.0 |
| Intervalo de temperaturas de funcionamento | -20 °C – +60 °C |
| Carga (à temperatura ambiente, mão voltada para baixo, a segurar um objeto sólido cilíndrico com 5 cm de diâmetro) | Peso máximo 500 g |
| Carga (à temperatura ambiente, palma voltada para a esquerda, a segurar um objeto sólido cilíndrico com 5 cm de diâmetro) | Peso máximo 500 g |
Parâmetros sensoriais
| Parâmetro | Valor |
| Número de sensores de pressão | 9 (33 sensores de pressão no total) |
| Resolução da matriz | 2 × 2 (palma) × 3, 2 × 2 (polpa de um dedo) × 3, 3 × 1 (ponta de um dedo) × 3 |
| Carga máxima admissível (sem danos) | 20 kg |
Micro-articulações sem escovas com controlo de força: F-1515-108 e F-1515-214
| Parâmetro | Valor |
| Peso | F-1515-108 e F-1515-214: 45 g |
| Dimensões | F-1515-108 e F-1515-214: 34,8 × 23,1 × 23,3 mm |
| Relação de redução | F-1515-108: 1:108; F-1515-214: 1:214 |
| Binário máximo (teórico) | F-1515-108: 0,76 N·m; F-1515-214: 1,498 N·m |
| Binário máximo (real) | F-1515-108: binário no sentido da velocidade 0,49 N·m, no sentido contrário ao da velocidade 1,37 N·m; F-1515-214: binário no sentido da velocidade 0,86 N·m, no sentido contrário ao da velocidade 3,1 N·m |
| Velocidade máxima | F-1515-108: 23 rad/s; F-1515-214: 11 rad/s |
| Corrente de linha máxima | F-1515-108 e F-1515-214: 4,76 A |
| Frequência de controlo da comunicação | F-1515-108 e F-1515-214: 1000 Hz |
| Método de comunicação | F-1515-108 e F-1515-214: Unibus de alta velocidade |
| Codificador | F-1515-108 e F-1515-214: codificador absoluto do rotor |
| Intervalo de temperaturas de funcionamento | F-1515-108 e F-1515-214: -20 °C – 60 °C |
| Grau de proteção IP | F-1515-108 e F-1515-214: nenhum |
| Tensão de funcionamento | F-1515-108 e F-1515-214: 12–24 V |
| Retorno do motor | F-1515-108 e F-1515-214: binário, ângulo, velocidade angular, temperatura |
| Comandos de controlo do motor | F-1515-108 e F-1515-214: binário, ângulo, velocidade angular, rigidez, amortecimento |
Porquê comprar Unitree Dex3-1 na EXPERT3D?
A EXPERT3D fornece equipamento 3D profissional desde 2012. Os nossos especialistas prestam aconselhamento antes da compra e ajudam a escolher a configuração da Unitree Dex3-1. O aconselhamento abrange versões com ou sem matriz tátil. Os especialistas esclarecem a compatibilidade com a plataforma do cliente, incluindo o robô G1. O equipamento está disponível para aquisição com soluções de transporte especializado para as suas instalações em Portugal e restantes países da UE. Após a compra, a EXPERT3D assegura apoio de assistência técnica. As peças sobresselentes podem ser encomendadas no site, evitando paragens do equipamento.